Moderne elektrische Scherenarbeitsbühnen haben sich zu hochspezialisierten Hubarbeitsbühnen mit modellspezifischer Steuerungslogik, Diagnose- und Sicherheitssystemen entwickelt. Dieser Artikel vergleicht die wichtigsten Steuerungslayouts gängiger Geräte wie Genie GS-1930, Skyjack 3219/3226 und JLG 1930ES, einschließlich Not- und Überlastschutzfunktionen. Anschließend werden die Bedienungsabläufe, Neigungs- und Tragfähigkeitsgrenzen sowie die integrierten Schutzfunktionen gegen Umkippen, Kollisionen und elektrische Gefahren für ANSI- und CE-Varianten erläutert. Abschließend wird erklärt, wie Fehlercodes interpretiert, Schaltpläne und Web-Tools genutzt und fortschrittliche Batteriemanagement- und vollelektrische Konzepte angewendet werden, um eine vorausschauende Wartungsstrategie mit minimalen Ausfallzeiten zu entwickeln.
Kernsteuerungssysteme gängiger Scherenhubwagenmodelle
Die zentralen Steuerungssysteme von elektrischen Scherenarbeitsbühnen regelten die Bewegungssteuerung durch die Bediener, das Eingreifen der Sicherheitslogik und den Zugriff der Techniker auf Diagnosedaten. Genie, Skyjack und JLG implementierten ähnliche Funktionsgruppen: Plattformsteuerung, Bodensteuerung, Notfall- und Backup-Systeme sowie Last- und Stabilitätsüberwachung. Unterschiede zeigten sich in der Anordnung der Bedienelemente, den Schnittstellenkonventionen und dem Umfang der elektronischen Überwachung. Das Verständnis dieser Unterschiede reduzierte Bedienungsfehler und vereinfachte die Fehlersuche in heterogenen Maschinenparks.
Genie GS-1930 Plattform- und Bodenkontrolllayout
Die Genie GS-1930 nutzte ein duales Steuerungssystem mit Plattform- und Bodenstation, die über die Smartlink-Steuerungsarchitektur verbunden waren. Die Plattform-Steuereinheit enthielt einen Joystick für Fahren und Heben, Funktionsschalter, einen Not-Aus-Taster für die Plattform sowie Wahlschalter für proportionales oder nicht-proportionales Heben (sofern vorhanden). Das Service- und Reparaturhandbuch beschrieb die Plattformsteuerung ab Seite 33, einschließlich der Leiterplatten auf Seite 35 und der Joystick-Details auf Seite 36, welche die Eingangssignale und das Fehlerverhalten definierten. Die Bodensteuerung ab Seite 38 bot einen Schlüsselschalter, einen Not-Aus-Schalter, Hebe- und Senkschalter sowie eine Schnittstelle zu den Software-Revisions- und Einrichtungsfunktionen, die auf den Seiten 39–41 beschrieben wurden. Dank dieser Anordnung konnten die Bediener Funktionstests von beiden Stationen aus durchführen, während die Techniker über die Bodensteuerung auf Konfiguration, Software-Installation und die Smartlink-Webservice-Tool-Verbindung zugriffen.
Unterschiede zwischen den Schnittstellen von Skyjack 3219/3226 und JLG 1930ES
Die Skyjack-Modelle 3219 und 3226 nutzten im Vergleich zum stärker vernetzten JLG 1930ES eine relativ einfache, festverdrahtete Steuerung. Die Bedienelemente der Skyjack-Plattform umfassten typischerweise einen Fahr-/Hebeschalter, einen Joystick, eine Hupe und einen Not-Aus-Schalter. Modellspezifische Bedienungsanleitungen waren an definierte Seriennummernbereiche gebunden, um Änderungen in Verdrahtung und Logik abzubilden. Der JLG 1930ES nutzte gemeinsam mit den Modellen 2032ES, 2632ES, 2646ES und 3246ES eine gemeinsame elektronische Serviceplattform mit verteilten Modulen in einem CAN-Bus-Netzwerk. Die Schnittstelle unterstützte Flash-Codes zur Kennzeichnung von Subsystemfehlern, z. B. 6-6 für CAN-Bus-Kommunikationsprobleme oder 7-7 für Probleme mit dem Antriebsmotor-Feldkreis. Diese Architektur ermöglichte JLG-Hebebühnen eine umfassendere Diagnose, ging jedoch mit einer höheren Komplexität einher. Skyjack hingegen bevorzugte eine einfache Verdrahtung, die Servicetechniker mithilfe des entsprechenden Schaltplans für den jeweiligen Seriennummernbereich schnell nachvollziehen konnten.
Notstopps, manuelle Absenkung und Rückfahrsteuerung
Alle genannten Modelle verfügten über redundante Notstopp- und Backup-Absenkvorrichtungen, um die Sicherheitsstandards für Hubarbeitsbühnen zu erfüllen. Notstopp-Taster an Plattform und Boden unterbrachen die Stromzufuhr zu den Bewegungskreisen und erforderten ein manuelles Zurücksetzen, bevor der Betrieb wieder aufgenommen werden konnte. Die Genie GS-1930 besaß ein manuelles Absenkkabel für die Plattform (siehe Seite 65 des Service- und Reparaturhandbuchs), mit dem das Bodenpersonal die angehobene Plattform im Falle eines Strom- oder Steuerungsausfalls absenken konnte. Die Bedienungsanleitungen von Genie, Skyjack und JLG legten fest, dass Funktionstests zu Beginn jeder Schicht die Funktionsfähigkeit des Notstopps von beiden Steuerstationen aus überprüfen mussten. Die Bodensteuerung diente zudem als Überwachungs-Backup und ermöglichte es autorisiertem Personal, die Plattformbefehle in Ausnahmesituationen zu übersteuern, sofern die herstellerseitigen Verfahren eingehalten wurden.
Lasterkennung, Überlastabschaltung und Wiederherstellungslogik
Moderne Scherenarbeitsbühnen verfügen über integrierte Lasterkennung und Überlastschutz, um einen Betrieb über die Nennlast hinaus zu verhindern, einschließlich der Belastung von Personal und Werkzeug. Die Handbücher der Genie GS-1930 beschreiben auf den Seiten 159 und 164 ein Plattform-Überlastsystem mit speziellen Wiederherstellungsverfahren. Dieses System deaktiviert die Hubfunktionen, sobald die Plattformlast die Auslegungsgrenzen überschreitet. Die JLG 1930ES-Modelle nutzen ein an den CAN-Bus angebundenes Plattform-Lasterkennungssystem (LSS). Fehlercodes im Bereich 8-x wiesen auf spezifische Fehler in den Wägezellenkanälen hin, z. B. „LSS-ZELLE 1 FEHLER“. Bei einer Überlastung oder einem Sensorfehler sperrte die Steuerung die betroffenen Funktionen, bis der Fehler behoben war oder eine definierte Wiederherstellungssequenz abgeschlossen wurde. Diese Systeme gewährleisten die Einhaltung der Nennlast und der Schwerpunktlage und verlangen von den Bedienern, überschüssiges Gewicht zu entfernen, anstatt die Sperre zu umgehen. Techniker nutzen Fehlercodes und Schaltpläne, um echte Überlastungen von Sensor- oder Verdrahtungsfehlern zu unterscheiden.
Modellspezifische Betriebsabläufe und Sicherheitslogik
Vorbetriebliche Prüfungen und Funktionstests nach Modell
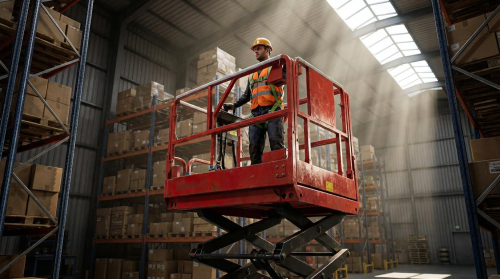
Die Vorbetriebsvorbereitung begann stets mit einer strukturierten Sichtprüfung, deren Details jedoch je nach Modellfamilie variierten. Die Handbücher des Genie GS-1930 forderten die Überprüfung des Hydraulikölstands, des Batteriefüllstands, der Verschleißplatten des Scherenarms, der Unversehrtheit des manuellen Plattformabsenkkabels und der korrekten Seriennummernkonfiguration. JLG 1930ES und verwandte ES-Modelle verwendeten eine ähnliche Checkliste, legten aber besonderen Wert auf den Batteriezustand, Hydrauliklecks, strukturelle Schäden, die Lesbarkeit der Aufkleber und das Vorhandensein aller Handbücher. Die Dokumentation des Skyjack 3219/3226 für bestimmte Seriennummernbereiche schrieb die Überprüfung des Reifenzustands, der Bremslösefunktion und der korrekten Funktion der Plattformtüren und -verriegelungen vor. Alle Hersteller forderten Funktionstests an den Boden- und Plattformsteuerungen in einem hindernisfreien Bereich, um Not-Aus, Heben, Fahren, Lenken und Alarme vor der Freigabe der Maschine für den Einsatz zu bestätigen.
Funktionstests validierten neben der Bewegungsprüfung auch die Sicherheitslogik. Die Genie-Verfahren umfassten die Überprüfung des Verhaltens des Plattform-Überlastungssystems und die korrekte Reaktion der Niveausensoren sowie, falls vorhanden, der Stützen. Die Prüfungen der JLG ES-Serie umfassten die korrekte Fehleranzeige durch das Steuerungssystem und die Bestätigung, dass alle protokollierten Probleme vor dem Betrieb behoben waren. Die Bediener mussten überprüfen, ob alle Schutzgeländer und Tore sicher verriegelt waren und die Steuerung nach dem Loslassen in die Neutralstellung zurückkehrte. Traten während der Prüfungen oder Funktionstests Anomalien auf, schrieben die Handbücher vor, die Maschine bis zur Behebung des Fehlers durch qualifiziertes Wartungspersonal zu sperren.
Fahr-, Hebe- und Neigungsgrenzwerte für ANSI/CE-Versionen
Die Hersteller legten strenge Grenzwerte für das Fahren und Anheben fest, wobei CE-Varianten oft strengere Auflagen als ANSI-Geräte aufwiesen. Bei Scherenarbeitsbühnen wie der Genie GS-1930 war in den Handbüchern festgelegt, dass die Plattform nicht an Hängen oder auf unebenem Untergrund angehoben werden durfte; das Anheben war nur auf festen, ebenen Flächen zulässig. ANSI-Modelle erlaubten in der Regel ein begrenztes Fahren in der Höhe innerhalb bestimmter Neigungs- und Windgrenzwerte, während CE-Modelle zusätzliche Verriegelungen und Warnhinweise gemäß EN 280 enthielten. Die Bedienungsanleitungen mehrerer Marken untersagten ausdrücklich das Fahren der Maschine in angehobener Position an Steigungen oder auf instabilem Untergrund.
Vor Fahrtantritt mussten die Bediener die Steigung anhand der im Handbuch beschriebenen Methoden oder der Bordanzeigen ermitteln. Überschritt die gemessene Steigung die zulässige Steigfähigkeit, blieb die Hebebühne in der Transportposition oder die Route wurde geändert. Die Verfahren erforderten langsames und vorsichtiges Fahren mit abgesenkter Plattform, insbesondere in der Nähe von Rampen, Anhängerkanten oder Übergängen zu Laderampen. Die Handbücher betonten zudem die Wichtigkeit der Überprüfung der Bodenbeschaffenheit, insbesondere das Vermeiden von Hohlräumen, Gräben, unverdichtetem Füllmaterial oder rutschigen Oberflächen, die die Traktion und Bremsleistung beeinträchtigen könnten. Wo Stabilisatoren oder Stützen vorhanden waren, mussten die Bediener diese vor jedem Anheben ausfahren und deren Verriegelungsstatus überprüfen.
Regeln für Plattformverlängerung, Geländer und Absturzsicherung
Die Verlängerungsplattformen vergrößerten zwar die Reichweite, veränderten aber auch die Lastverteilung und das Seitenkraftverhalten. Daher legten die Handbücher spezifische Nutzungsregeln fest. Die Bediener durften die Plattformen nur mit den dafür vorgesehenen Griffen oder Bedienelementen aus- und einfahren und niemals gegen Geländer oder externe Strukturen drücken. In den Lastdiagrammen wurde der Verlängerungsbereich separat behandelt. Bei Werkzeugen und Personal im verlängerten Bereich war die Tragfähigkeit entsprechend reduziert. Die Richtlinien forderten eine gleichmäßige Lastverteilung und verboten die Lagerung schwerer Materialien an den Geländern oder auf den oberen Geländern. Geländersysteme bildeten den primären Absturzschutz für die meisten Scherenarbeitsbühnen , und alle Hersteller betonten, dass der Körper vollständig innerhalb des Geländerbereichs bleiben müsse.
Benutzer durften weder auf den mittleren noch auf den oberen Geländern oder improvisierten Stufen stehen und auch das Besteigen der Scherenarbeitsbühne oder der Verlängerungskonstruktion war untersagt. Sofern die Baustellenordnung oder die Herstellervorgaben eine persönliche Absturzsicherung vorschrieben, befestigten die Bediener die Verbindungsmittel ausschließlich an den zugelassenen Anschlagpunkten der Plattform. Die Verfahren für den Ein- und Ausstieg in die Höhe entsprachen den Anweisungen des Herstellers oder einer sachkundigen Person, um Absturz- und Einklemmgefahren zu minimieren. Werkzeuge und Materialien mussten mit Gurten oder Verbindungsmitteln gesichert werden, um Unfälle durch herabfallende Gegenstände zu verhindern. Beschädigte, fehlende oder veränderte Geländerkomponenten führten zur Außerbetriebnahme der Hebebühne, bis die Reparatur die ursprüngliche Stabilität und Geometrie wiederhergestellt hatte.
Kipp-, Kollisions- und elektrische Gefahrenschutzvorrichtungen
Die Kippsicherung basierte auf einer Kombination aus Konstruktionsmerkmalen und strikter Betriebsdisziplin. Die Handbücher für Genie-, Skyjack- und JLG-Arbeitsbühnen untersagten deren Einsatz als Kräne, Hebevorrichtungen oder tragende Bauteile und verboten die Anbringung von Seitenaufbauten wie Zelten, die die windanfällige Fläche vergrößerten. Die Bediener mussten die zulässige Tragfähigkeit der Plattform, einschließlich Personal, Werkzeug und Material, einhalten und seitliche Belastungen durch Drücken oder Ziehen an externen Strukturen vermeiden. Wetterprüfungen vor und während des Einsatzes berücksichtigten Wind, Gewitter, Eis und eingeschränkte Sicht. Die zulässige Höhe über den veröffentlichten Windgeschwindigkeitsgrenzen wurde nicht überschritten. Die Überprüfung des Untergrunds gewährleistete einen festen, ebenen Stand; Arbeiten über Hohlräumen, Kanälen oder Abdeckungen waren ohne technische Genehmigung nicht zulässig.
Die Kollisionsvermeidung hing von der Planung und Abgrenzung des Arbeitsbereichs ab. Die Verfahren umfassten das Entfernen von Schutt und Hindernissen über Kopfhöhe, das Aufstellen von Leitkegeln oder Absperrungen sowie die Festlegung klarer Kommunikationssignale für die Teamarbeit. Die Bediener bewegten die Arbeitsbühne langsam, vermieden riskante Fahrmanöver oder abrupte Richtungswechsel und fuhren niemals in der Nähe von Hindernissen in erhöhter Position. Die Maßnahmen zur Vermeidung elektrischer Gefahren folgten dem Prinzip der Einhaltung sicherer Annäherungsabstände zu stromführenden Leitern gemäß den OSHA- und regionalen Normen. Die Handbücher warnten davor, die Hebebühne als Isoliervorrichtung zu verwenden, und forderten die Abschaltung der Spannung oder die Einhaltung eines ausreichenden Sicherheitsabstands, sobald Arbeiten in der Nähe von Stromleitungen oder Stromschienen durchgeführt wurden. Nach jedem Kontakt, Beinaheunfall oder strukturellen Aufprall musste die Hebebühne vor der Wiederinbetriebnahme von qualifiziertem Personal geprüft und getestet werden.
Diagnose, Software und vorausschauende Wartung
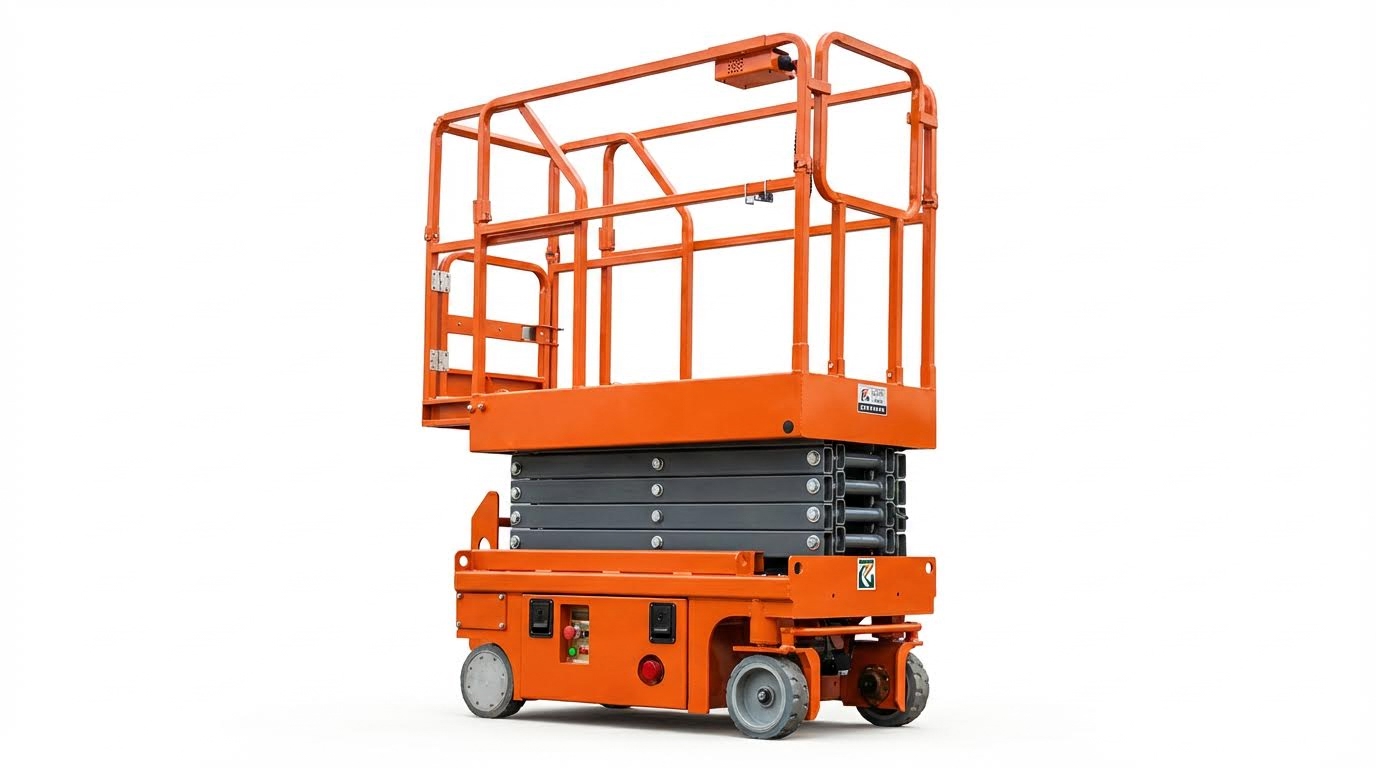
Moderne Scherenarbeitsbühnen integrierten zunehmend komplexe elektronische und hydraulische Systeme. Effektive Diagnoseverfahren reduzierten Ausfallzeiten und beugten wiederkehrenden Störungen vor. Techniker nutzten Fehlercodes, strukturierte Schaltpläne und vernetzte Werkzeuge, um Probleme schnell zu lokalisieren. Vorausschauende Wartungsansätze verwendeten diese Datenströme, um die Lebensdauer der Komponenten zu verlängern und die Verfügbarkeit der Flotte zu verbessern.
Auslesen von Fehlercodes und GCON/CANbus-Blinkmustern
Die Hersteller implementierten unterschiedliche Diagnosearchitekturen, die jedoch alle Fehler in strukturierten Mustern kodierten. Genie GS-1930-Modelle nutzten GCON-E/A-Maps und Fehlercodetabellen, um Eingänge, Ausgänge und Systemzustände bestimmten Fehlermodi zuzuordnen. Die Hebebühnen der JLG ES-Serie verwendeten CANbus-basierte Blinkcodes auf Diagnose-LEDs, wobei paarweise Ziffernfolgen auf Probleme auf Modulebene hinwiesen. Beispielsweise signalisierte der Blinkcode 6-6 Kommunikationsprobleme zwischen Leistungsmodul, Plattformmodul oder Lastmesssystem im CANbus, während 8-x-Muster auf spezifische Fehler im Wägezellenkanal hinwiesen. Nicht-speichernde Codes wurden gelöscht, sobald die Ursache, wie beispielsweise ein lockerer Stecker oder ein intermittierender Zubehörfehler, behoben und die Stromversorgung unterbrochen und wiederhergestellt war. Techniker mussten das modellspezifische Handbuch konsultieren, die Durchgängigkeit der Verkabelung überprüfen und die Sensorkalibrierung bestätigen, bevor sie die Hebebühne wieder in Betrieb nahmen.
Hydraulische und elektrische Schaltpläne zur Fehlersuche
Die Servicehandbücher für Geräte wie den Genie GS-1930 enthielten separate Abschnitte mit Hydraulik- und Elektroschaltplänen. Die Hydraulikschaltpläne, beginnend etwa auf Seite 204 für den GS-1930, zeigten die Anschlüsse von Tank, Pumpe, Verteiler und Zylinder, einschließlich der Varianten für verschiedene Serienbereiche. Diese Zeichnungen unterstützten die Diagnose von Funktionsverzögerungen, Drift oder Hubverweigerungen durch die Verfolgung der Druckwege durch die Funktionsverteiler und Ventilblöcke. Die Elektroschaltpläne, unterteilt in ANSI/CSA- und CE/Australien-Konfigurationen, dokumentierten die Steuerstromverteilung, Verriegelungen, Füllstandssensoren und Überlastsysteme. Techniker nutzten diese, um die korrekte Spannung an den Plattform- und Bodensteuerungen zu überprüfen, Not-Aus-Schaltkreise zu prüfen und defekte Relais oder gebrochene Leiter zu lokalisieren. Querverweise zu den Ausbau- und Anzugsmomenten der Komponenten stellten sicher, dass der Austausch von Hydraulikschläuchen und die Wartung der Verteiler die vorgegebenen Anzugswerte einhielten, wodurch das Risiko von Leckagen und Ausfällen reduziert wurde.
Software-Updates, Smartlink und Web-Service-Tools
Mit der Einführung speicherprogrammierbarer Steuerungen (SPS) bei Scherenarbeitsbühnen wurde das Software-Versionsmanagement zu einer zentralen Wartungsaufgabe. Genie-Plattformen wie die GS-1930 enthielten Verfahren zur Überprüfung der Software-Versionsstände an den Bodenstationen und zur Aktualisierung der Firmware über dedizierte Serviceanschlüsse. Handbücher beschrieben das Laden und Aktualisieren der Maschinensoftware sowie die Konfiguration von Parametern wie Fahrgeschwindigkeiten, Sprache oder Abstützlogik. Web-Service-Tools im Smartlink-Stil ermöglichten es Technikern, sich über einen WLAN-Router zu verbinden, Live-E/A-Zustände auszulesen, Fehler zu protokollieren und Konfigurationsänderungen ohne Demontage der Bedienfelder durchzuführen. Korrekte Software-Baselines waren entscheidend, da spätere Versionen häufig Fehlalarme auslösten, das Überlastverhalten optimierten oder die Handhabung von Neigungs- und Niveausensoren verbesserten. Werkstätten benötigten kontrollierte Prozesse, um nachzuverfolgen, welche Seriennummernbereiche welche Firmware erforderten, und um alle Parameteränderungen für die Einhaltung gesetzlicher Vorschriften und die Einheitlichkeit des Maschinenparks zu dokumentieren.
Batteriemanagement, erweiterte Überwachung und vollelektrische Aufzüge
Batteriesysteme hatten einen erheblichen Einfluss auf die Betriebszeit und die Lebenszykluskosten von elektrischen Scherenarbeitsbühnen. Herkömmliche, geflutete Blei-Säure-Batterien, wie sie beispielsweise in Modellen wie dem Genie GS-1930 oder dem JLG 1930ES verbaut wurden, erforderten regelmäßige Kontrollen des Flüssigkeitsstands, der Polreinigung und des Ladezustands. Schlecht gewartete Batterien fielen oft innerhalb eines Jahres aus, während ordnungsgemäß gewartete Einheiten in der Regel zwei bis drei Jahre hielten. Moderne Batteriemonitoringsysteme verbesserten dies durch die Protokollierung von Ladezustand, Entladeverlauf, Flüssigkeitsstatus und Ladevorgängen und ermöglichten so einen vorausschauenden Austausch vor plötzlichen Ausfällen. Neuere vollelektrische Plattformen, wie beispielsweise der JLG Davinci AE1932, verzichten auf Hydraulik und verwenden einen einzigen, langlebigen Lithium-Ionen-Akku mit integrierter Selbstdiagnose. Diese Systeme reduzierten das Risiko von Leckagen und den Bedarf an routinemäßigen Wartungsarbeiten, erforderten jedoch die Einhaltung der vom Hersteller vorgegebenen Lade-, Lager- und Temperaturvorgaben. Die Integration der Überwachungsdaten in Flottenmanagement-Software ermöglichte es Planern, Wartungsfenster zu planen, die Ladegeräte optimal einzusetzen und den Batteriewechsel mit anderen wichtigen Wartungsarbeiten abzustimmen.
Zusammenfassung: Wichtigste Erkenntnisse für einen sicheren und effizienten Betrieb
Moderne Scherenarbeitsbühnen wie die Genie GS-1930, Skyjack 3219/3226 und JLG 1930ES erforderten die strikte Einhaltung der modellspezifischen Handbücher und Steuerungslogik. Die Bediener mussten sowohl die Bedienelemente auf der Plattform als auch am Boden verstehen, einschließlich Not-Aus-Schalter, manuelle Absenksysteme und lastabhängige Überlastsicherung. Ein sicherer Betrieb setzte Vorbetriebsprüfungen, Funktionstests an beiden Bedienstationen sowie die Überprüfung der Bodenbeschaffenheit und der zulässigen Neigungen gemäß der jeweiligen ANSI- oder CE-Norm voraus.
Aus technischer Sicht stellten die Servicehandbücher der Originalhersteller die maßgebliche Quelle für Spezifikationen, Hydraulik- und Elektroschaltpläne, Drehmomentwerte und Diagnosekennfelder dar. GCON- oder CAN-Bus-Fehlercodes und E/A-Kennfelder ermöglichten eine strukturierte Fehlersuche an Sensoren, Ventilen und Steuermodulen, während Software-Update-Verfahren und Smartlink-Webtools die Konfigurationsverwaltung über verschiedene Seriennummernbereiche hinweg unterstützten. Die korrekte Interpretation der Logik für Überlastung, Stabilität und Neigung war entscheidend, um das Umgehen von Sicherheitsverriegelungen zu vermeiden und Wiederherstellungsverfahren durchzuführen, ohne neue Gefahren zu schaffen.
Die Industriepraxis verlagerte sich zunehmend in Richtung vorausschauender Wartung. Strukturierte Inspektionsintervalle, Batterieüberwachung und Daten aus der Controller-Diagnose trugen dazu bei, Ausfallzeiten zu reduzieren. Vollelektrische Architekturen wie die JLG Davinci AE1932, die ohne Hydraulik auskommt und über eine integrierte Selbstdiagnose verfügt, verdeutlichten einen klaren Trend hin zu geringerem Leckagerisiko, weniger Wartungspunkten und längeren Wartungsintervallen. Diese Fortschritte erforderten jedoch weiterhin eine sorgfältige Batteriepflege, die Kontrolle der Softwareversionen und die Einhaltung der Wartungspläne des Originalherstellers.
Für die praktische Umsetzung benötigten Flottenbetreiber standardisierte Checklisten gemäß den OSHA- und MEWP-Richtlinien, Schulungen mit Schwerpunkt auf modellspezifischen Bedienelementen sowie dokumentierte Verfahren für Transport, Heben und Lagerung. Ein ausgewogener Ansatz verband die Berücksichtigung älterer hydraulischer Maschinen mit der Bereitschaft für softwaregesteuerte, vollelektrische Plattformen. Unternehmen, die Diagnosefunktionen, digitale Handbücher und eine strukturierte Wartungsplanung integrierten, erreichten eine höhere Verfügbarkeit, niedrigere Lebenszykluskosten und eine messbar sicherere Betriebsumgebung für Anwender von Scherenarbeitsbühnen.