Las plataformas elevadoras y las carretillas elevadoras de preparación de pedidos transformaron la forma en que los almacenes gestionan el trabajo en altura y la preparación de pedidos a nivel de artículo. El artículo completo examinó sus funciones principales, su diseño mecánico y los criterios de rendimiento en los sistemas modernos de manipulación de materiales . También abordó el cumplimiento normativo, los procedimientos operativos seguros y los regímenes de mantenimiento estructurados que redujeron los tiempos de inactividad y los incidentes. Finalmente, evaluó cómo el análisis de datos, la automatización y la integración con herramientas digitales influirían en el futuro de la preparación de pedidos en almacenes.
Funciones principales de los selectores de cerezas y de acciones
Definiciones, configuraciones y componentes clave
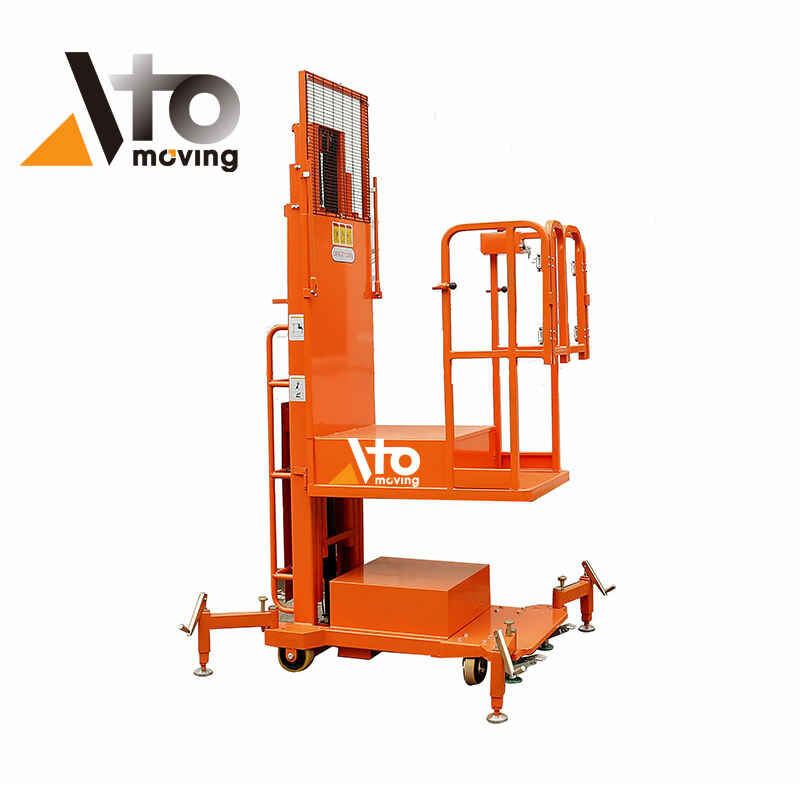
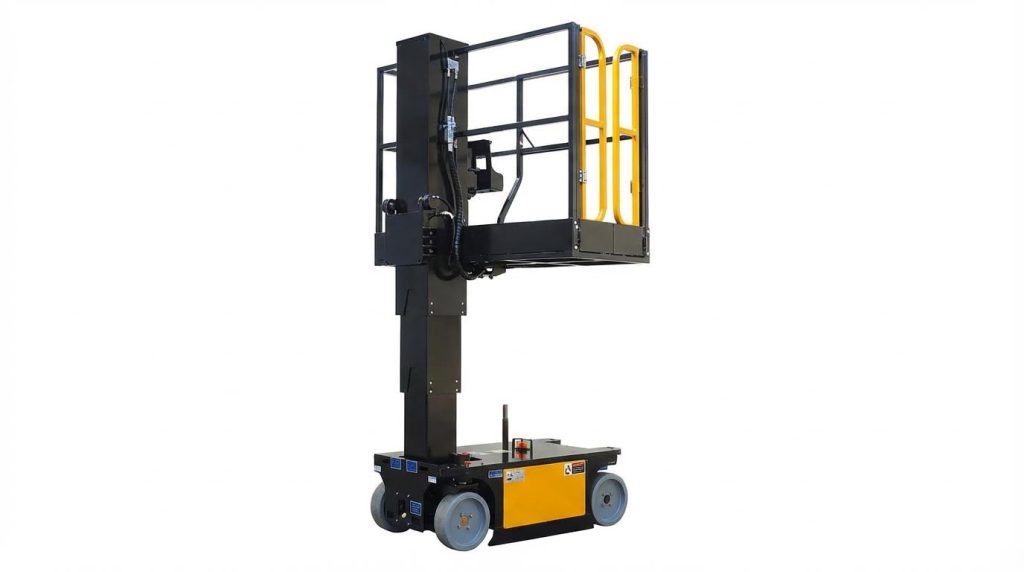
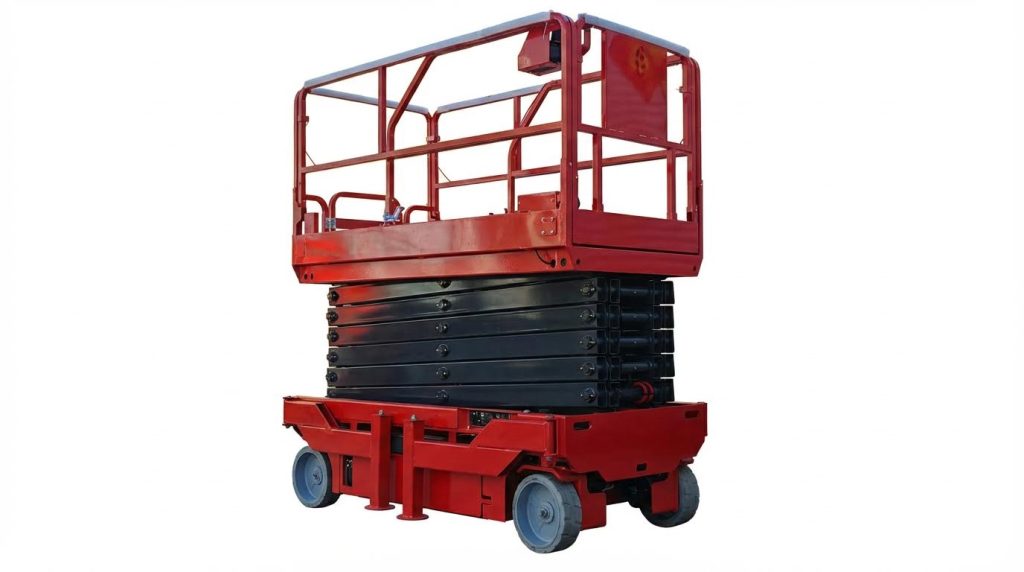
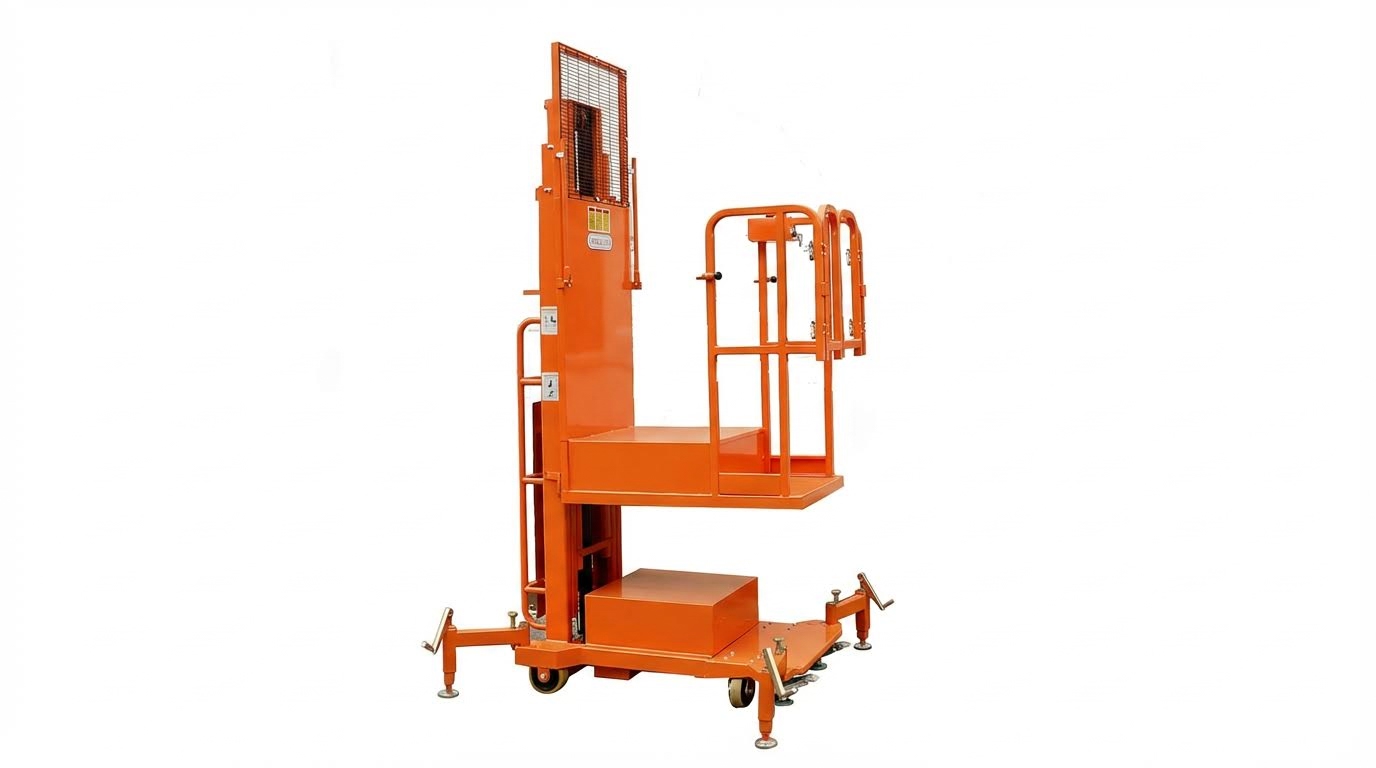
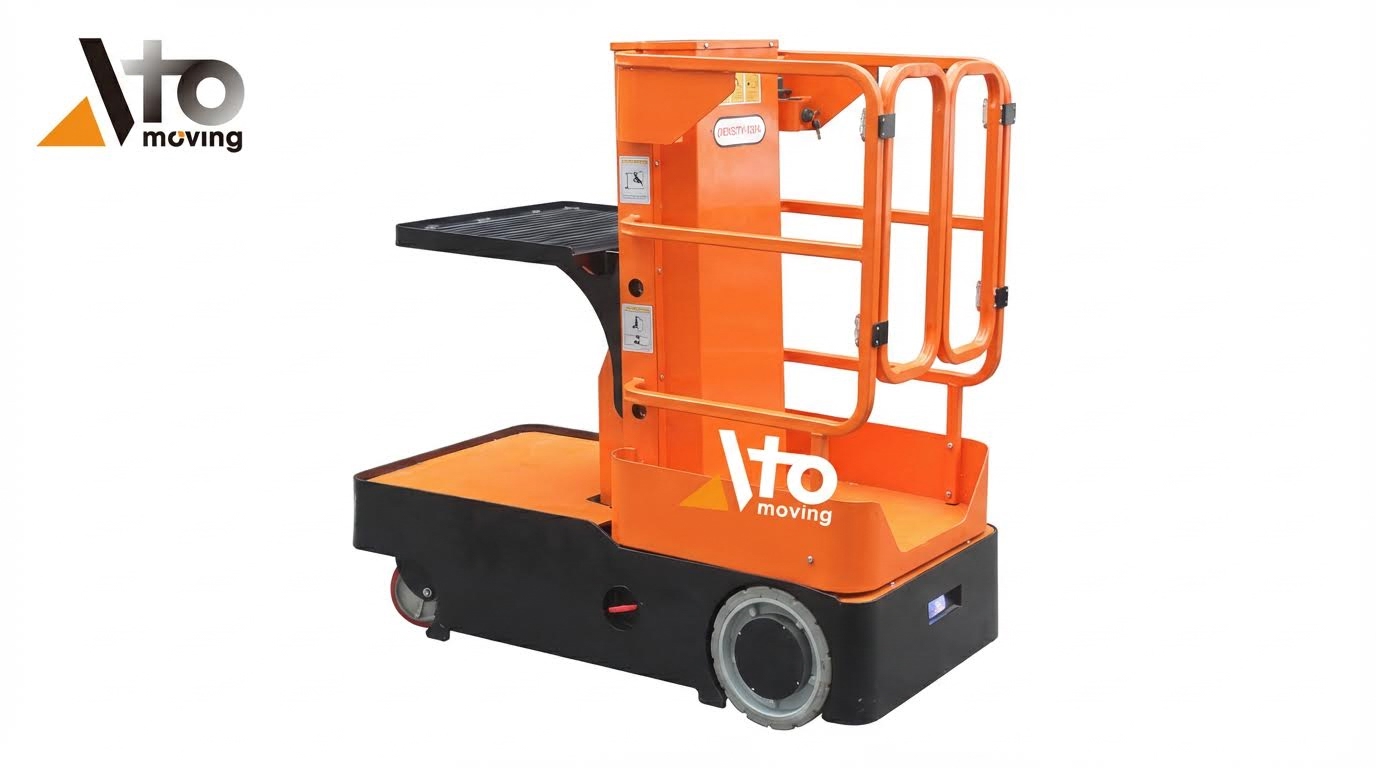
Las plataformas elevadoras móviles en los almacenes, llamadas carretillas elevadoras de preparación de pedidos , elevaban tanto al operario como una pequeña plataforma de carga para la recogida de artículos a nivel de caja. Las configuraciones típicas incluían elevadores verticales de mástil, brazos articulados o telescópicos y sistemas de rieles guiados en pasillos muy estrechos. Los elementos estructurales principales comprendían el chasis, el mástil o brazo, la plataforma del operario con barandillas y la plataforma de carga o las horquillas.
Los sistemas de propulsión utilizaban motores eléctricos con baterías, acoplados a sistemas de elevación hidráulicos o electrohidráulicos. Las estaciones de control se encontraban en la plataforma y, en ocasiones, a nivel del suelo, con joysticks, interruptores de dirección, pedales de hombre muerto y botones de parada de emergencia. Los subsistemas de seguridad incluían enclavamientos, sensores de inclinación y sobrecarga, interruptores de límite y sistemas de descenso de emergencia. Los diseñadores integraron puntos de anclaje anticaídas, pasamanos y suelo antideslizante para cumplir con la normativa de trabajos en altura.
Casos de uso típicos de almacén y ciclos de trabajo
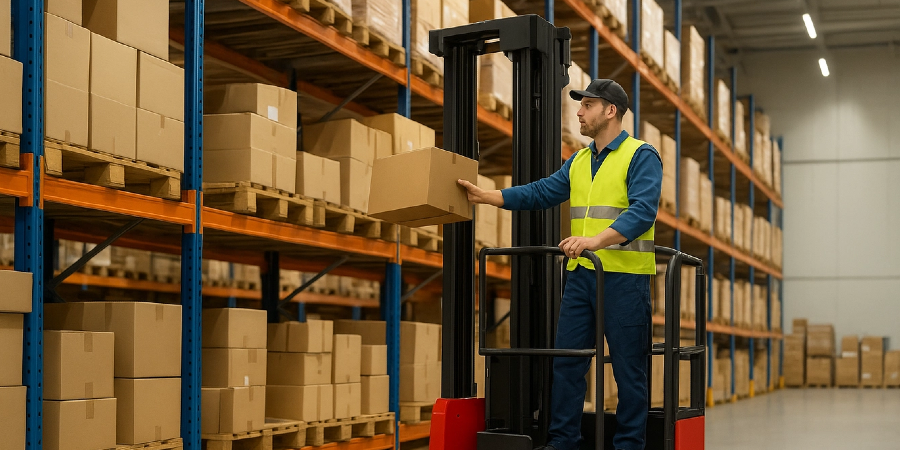
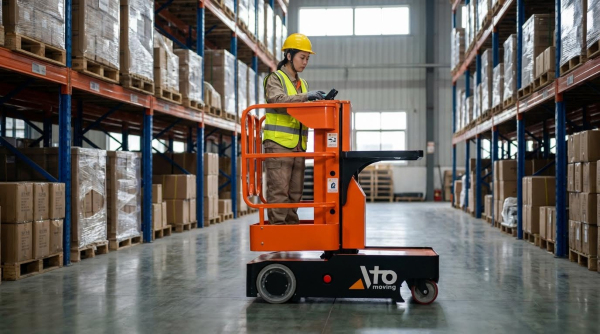
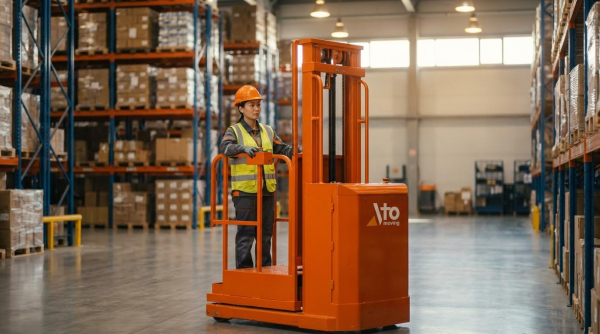
Los almacenes utilizaban plataformas elevadoras y recogepedidos principalmente para la recogida de cajas y artículos individuales en estanterías situadas a una altura superior a la del alcance manual, generalmente entre 3 y 12 metros. Entre las aplicaciones típicas se incluían la preparación de pedidos de comercio electrónico , la recogida de piezas de repuesto, el reabastecimiento en tiendas y el recuento cíclico en altura. Los operarios realizaban ciclos de elevación cortos y frecuentes, desplazándose entre las zonas de recogida, deteniéndose, elevando, recogiendo y descendiendo repetidamente durante el turno. Este ciclo de trabajo imponía exigencias de elevación y desplazamiento intermitentes pero repetitivas, en lugar de un funcionamiento continuo a altura máxima.
Las recogedoras eléctricas de stock en instalaciones de gran altura solían operar en turnos múltiples, lo que requería sistemas de carga de oportunidad o de cambio de batería. Los operadores se desplazaban por pasillos estrechos con poco espacio libre, por lo que un control preciso a baja velocidad y una buena visibilidad eran cruciales. En comparación con los transportadores de palés, estas máquinas manejaban cargas unitarias menores, pero frecuencias de recogida por hora mucho mayores. Los ciclos de trabajo influían en el dimensionamiento de los componentes, desde la capacidad nominal de la bomba hidráulica hasta la capacidad de la batería y la gestión térmica.
Comparación de recolectores de cerezas, recolectores de stock y recolectores de capas
Tanto las plataformas elevadoras como las de stock elevaban a los operarios, pero se diferenciaban de las de capas en la forma en que manipulaban el producto. Las de capas se mantenían a nivel del suelo y utilizaban brazos de sujeción o cabezales de vacío para retirar capas completas de las cargas paletizadas. Esta configuración permitía una preparación rápida capa por capa para la creación de palés con SKU mixtos sin necesidad de levantar a una persona. Por el contrario, las plataformas elevadoras y de stock desplazaban al operario hasta el producto, lo que facilitaba la preparación de pedidos a nivel de artículo o de caja.
Desde una perspectiva de rendimiento, los recogedores por capas lograron mayores recolecciones por hora de productos paletizados homogéneos, especialmente en alimentos y bebidas o bienes de consumo de alta rotación. Los recogedores de cereza y de stock ofrecieron mayor flexibilidad para perfiles de almacenamiento mixtos, artículos irregulares o productos de baja rotación donde la manipulación de capas completas era ineficiente. Los perfiles de riesgo también diferían: los recogedores de cereza y de stock se centraban en los riesgos de trabajo en altura y la protección contra caídas, mientras que los recogedores por capas se centraban en las fuerzas de sujeción, la integridad del vacío y la estabilidad del producto. Los almacenes modernos combinan cada vez más las tres tecnologías, utilizando recogedores por capas para la manipulación de capas a granel y recogedores de cereza o de stock para la finalización de pedidos de detalle y la gestión de excepciones.
Criterios de diseño, selección y rendimiento
Capacidad de carga, altura de elevación y envolvente de estabilidad
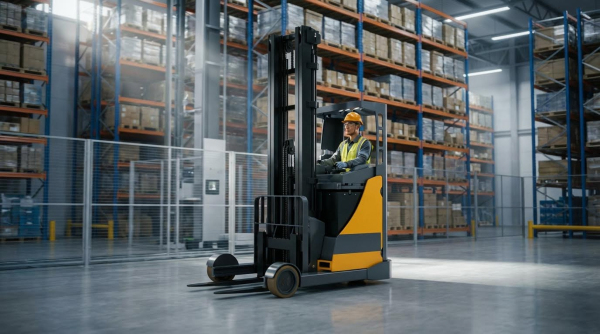
La selección de ingeniería de plataformas elevadoras y recogedoras de material siempre se basaba en la carga nominal y la altura de elevación. Los fabricantes definían una capacidad nominal, por ejemplo, 1000 kg, en un centro de carga específico, normalmente 600 mm, y una altura máxima de plataforma o de horquillas. Los ingenieros evaluaban la envolvente de estabilidad, que describía la combinación admisible de carga, alcance y elevación antes de que el centro de gravedad se acercara a la línea de vuelco. Los efectos dinámicos, como el frenado, la dirección y la articulación del mástil, reducían el margen de estabilidad efectivo en comparación con los cálculos estáticos.
La distribución del almacén limitaba las alturas de elevación, el ancho de los pasillos y los radios de giro necesarios. Para estanterías de gran altura (superiores a 12 m), los diseñadores solían especificar carretillas elevadoras guiadas para pasillos muy estrechos con control optimizado de la deflexión del mástil. El análisis del ciclo de trabajo consideraba la densidad de recogida, la elevación media por ciclo y el rendimiento máximo para evitar sobredimensionar o subdimensionar las máquinas. El cumplimiento de las normas para plataformas elevadoras móviles de personal (PEMP) y carretillas industriales garantizaba que los métodos de ensayo de estabilidad y capacidad se correspondieran con las condiciones reales de funcionamiento.
Tren motriz, sistema hidráulico y eficiencia energética
Las plataformas elevadoras y las recogedoras de material modernas en almacenes utilizaban predominantemente sistemas de propulsión eléctricos. Los ingenieros seleccionaron entre baterías de plomo-ácido y sistemas de iones de litio en función de la duración del turno, la capacidad de carga de oportunidad y el coste del ciclo de vida. Los circuitos hidráulicos accionaban la elevación del mástil, la elevación de la plataforma y la dirección, y los diseñadores optimizaron el desplazamiento de la bomba, las características de las válvulas y el dimensionamiento de las líneas para minimizar las pérdidas por estrangulamiento. La correcta adaptación de las curvas de velocidad-par del motor eléctrico a los requisitos de la bomba hidráulica mejoró la eficiencia general del sistema.
Las estrategias de gestión energética incluyeron el descenso regenerativo y, cuando fue posible, el frenado regenerativo en las ruedas motrices. Los algoritmos de control limitaron las funciones simultáneas de demanda máxima, como la conducción rápida con la elevación a máxima velocidad, para evitar picos de corriente y caídas de tensión. Los programas de mantenimiento verificaron la limpieza del fluido hidráulico, la integridad de las mangueras y el estado de los sellos de los cilindros, ya que las fugas internas reducían directamente la eficiencia de elevación y aumentaban la generación de calor. Los ingenieros también evaluaron las emisiones acústicas y las vibraciones del sistema de propulsión para cumplir con los requisitos de salud ocupacional.
Controles, ergonomía e interfaz hombre-máquina
La arquitectura de control para plataformas elevadoras y recogedoras de material combinó los controles de tierra con los controles de la plataforma o del compartimento del operador. Los diseñadores implementaron joysticks proporcionales o timoneles multifunción para proporcionar un control preciso de la elevación, el desplazamiento y la dirección, especialmente en altura. Los interruptores de hombre muerto y los pedales de habilitación garantizaron que el movimiento se detuviera al soltar el control. La interfaz hombre-máquina se diseñó respetando los límites de alcance y fuerza para reducir la fatiga y las lesiones por esfuerzo repetitivo.
El diseño ergonómico abordó las plataformas de pie, las barandillas y los puntos de anclaje de los arneses, de acuerdo con las directrices de protección contra caídas. La visibilidad de las horquillas, los bordes de la plataforma y las estanterías a máxima altura influyó en el diseño del mástil y la protección, así como en la ubicación de las cámaras o los indicadores láser de posición. La información clara mediante luces de estado, alarmas sonoras y pantallas ayudó a los operadores a interpretar rápidamente las condiciones de sobrecarga, inclinación o fallo. Los materiales de capacitación y los procedimientos operativos estándar (POE) reflejaron la lógica de control y la disposición de la interfaz para evitar confusiones entre modos.
Integración con WMS, AGV y gemelos digitales
La integración con los sistemas de gestión de almacenes (SGA) definió cada vez más los criterios de selección de equipos de picking. Los manipuladores de stock y los de cereza podían recibir asignaciones de tareas, ubicaciones de picking y datos de carga mediante terminales inalámbricos o dispositivos portátiles. Las ayudas de posicionamiento, como lectores de códigos de barras, RFID o sistemas de guiado de pasillos, sincronizaban los movimientos físicos con los registros digitales de inventario. Esta vinculación reducía los errores de picking y mejoraba la trazabilidad en sectores regulados como el farmacéutico y el alimentario.
Las interfaces con vehículos guiados automáticamente (AGV) y sistemas de transporte requerían puntos de transferencia definidos, límites de velocidad y enclavamientos para prevenir colisiones. El registro de datos de los controladores de los camiones permitió la creación de gemelos digitales que representaban la utilización, el consumo de energía y el estrés de los componentes a lo largo del tiempo. Los ingenieros utilizaron estos modelos para simular cambios de distribución, evaluar el tamaño de la flota y planificar las ventanas de mantenimiento. Las máquinas preparadas para la integración, con protocolos de comunicación abiertos y conectividad de diagnóstico, facilitaron la transición hacia operaciones de almacén más automatizadas y basadas en datos.
Operación, inspección y mantenimiento seguros
Cumplimiento normativo y certificación de operadores
Las plataformas elevadoras y las recogedoras de existencias que se operaban en almacenes estaban sujetas a las regulaciones de trabajo en altura y equipos de elevación. En el Reino Unido, los operadores y los empleadores cumplían con la Ley de Salud y Seguridad en el Trabajo de 1974, la LOLER de 1998 y el Reglamento de Trabajo en Altura de 2005. Marcos similares se aplicaban globalmente, requiriendo evaluaciones de riesgos, mantenimiento documentado y exámenes periódicos exhaustivos a intervalos definidos, típicamente cada seis meses para equipos de elevación de personas. Los operadores competentes y capacitados contaban con un comprobante de capacitación, como las tarjetas de Licencia de Acceso Motorizado (PAL) de IPAF, válidas por períodos fijos como cinco años. La capacitación cubría categorías de PEMP, componentes estructurales, principios de estabilidad, inspecciones previas al uso y reconocimiento de peligros, incluyendo electrocución, aplastamiento y caídas. Los empleadores documentaban las autorizaciones específicas del rol, se aseguraban de que los operadores estuvieran médicamente aptos y aplicaban límites de edad, generalmente de al menos 16 años. Los procedimientos escritos y los registros de capacitación demostraban el cumplimiento durante las auditorías y las investigaciones de incidentes.
Controles previos al uso, procedimientos operativos estándar y evaluaciones de riesgos
La operación segura comenzó con inspecciones previas al uso estructuradas antes de cada turno. Los operadores revisaron las entradas anteriores del libro de registro y luego realizaron inspecciones visuales para detectar fugas, daños estructurales, componentes sueltos y el estado de los neumáticos o ruedas. Probaron la dirección, las funciones de elevación y descenso, la parada de emergencia, los controles de hombre muerto, las luces, las bocinas y las alarmas, y verificaron la carga de la batería, los niveles de fluido hidráulico y los indicadores de presión. Los Procedimientos de Operación Segura (POE) formales describían las tareas paso a paso, el equipo de protección personal requerido y las condiciones de bloqueo, y respaldaban la capacitación de inducción y actualización. El personal competente personalizó las plantillas de POE para reflejar los diseños específicos del sitio, los peligros eléctricos, los espacios libres de las estanterías y las reglas de gestión del tráfico. Las evaluaciones de peligros basadas en tareas identificaron riesgos de electrocución por líneas aéreas, colisión con las estanterías, aplastamiento en puntos de atrapamiento y peligros de caída en la plataforma. Los controles incluyeron arneses sujetos a puntos de anclaje aprobados, velocidad de desplazamiento controlada, zonas de exclusión y protocolos de comunicación claros con el personal de tierra.
Mantenimiento preventivo, LOTO y modos de falla
Los regímenes de mantenimiento preventivo seguían los cronogramas del fabricante y los objetivos internos de confiabilidad. Las tareas diarias incluían limpieza, lubricación básica y pruebas funcionales, mientras que las inspecciones mensuales realizadas por técnicos calificados abarcaban las fuentes de alimentación, los sistemas de transmisión, las cadenas, los sistemas hidráulicos o neumáticos y todos los componentes de elevación según las especificaciones. Los desmontajes semestrales o anuales abordaban el desgaste, la corrosión y la fatiga en los miembros estructurales, las secciones del mástil y los pasadores de la pluma, reemplazando las piezas con bajo rendimiento antes de que fallaran. Los procedimientos de bloqueo y etiquetado (LOTO) aislaban la energía eléctrica e hidráulica durante el mantenimiento, utilizando bloqueos físicos, etiquetas y pruebas de verificación para evitar movimientos inesperados. Los modos de falla típicos incluían fugas hidráulicas que causaban una elevación lenta o irregular, degradación de la batería que reducía los ciclos de trabajo, fallas en sensores o interruptores que desactivaban los enclavamientos de seguridad y problemas en el cableado de control que provocaban un funcionamiento errático. El mantenimiento sistemático reducía el tiempo de inactividad no planificado, protegía a los operadores de riesgos mecánicos o eléctricos y ayudaba a mantener la preparación para las inspecciones reglamentarias.
Diagnóstico basado en datos y mantenimiento predictivo
Las modernas plataformas elevadoras , los recogepedidos y sistemas relacionados, como los recogepedidos por capas, incorporan cada vez más diagnósticos y telemetría integrados. Los controladores registran códigos de error, horas de funcionamiento, ciclos de elevación y eventos de sobrecarga, que los equipos de mantenimiento descargan o transmiten de forma inalámbrica a las plataformas de gestión de flotas. Los ingenieros analizan las tendencias en el voltaje de la batería, las presiones hidráulicas, las corrientes del motor y la temperatura para detectar signos tempranos de desgaste o desalineación. Los modelos de mantenimiento predictivo estiman la vida útil restante de los componentes clave, lo que permite sustituciones planificadas durante los períodos de baja demanda. La integración con los sistemas de gestión de almacenes vincula el estado del equipo con la asignación de tareas, evitando el envío de unidades con fallos pendientes a zonas de recogida críticas. Los datos de diagnóstico también se envían a los equipos de diseño y seguridad, lo que permite mejorar las especificaciones futuras, la lógica de control y la selección de componentes. Este enfoque basado en datos reduce los costes del ciclo de vida, mejora la disponibilidad y fomenta la mejora continua del rendimiento de la seguridad en el almacén.
Resumen y direcciones futuras para la selección en almacén
Las plataformas elevadoras, los recogedores de stock y el equipo relacionado constituían la base de una preparación de pedidos vertical segura y eficiente en almacenes. Su eficacia dependía de la correcta selección de la carga, la altura y el ciclo de trabajo, junto con una formación rigurosa de los operadores y el cumplimiento de normativas como la LOLER, la normativa de trabajo en altura y las obligaciones generales de WHS u OSHA. Los procedimientos operativos estándar estructurados, las inspecciones previas al uso y los programas de bloqueo y etiquetado redujeron los incidentes relacionados con caídas, electrocución, colisiones y fallos mecánicos. Los recogedores por capas y los subsistemas automatizados extendieron estos principios a la manipulación a nivel de palets y por capas, mejorando el rendimiento y reduciendo la tensión manual y los daños al producto.
Las futuras tendencias de picking en almacén apuntaban a una mayor integración y autonomía. Los equipos se conectaron cada vez más a los sistemas de gestión de almacén y a los gemelos digitales, lo que permitió la asignación de tareas en tiempo real, el seguimiento de la utilización y la optimización del diseño mediante simulación. Los sensores avanzados, el aprendizaje automático y la monitorización del estado facilitaron el mantenimiento predictivo, reduciendo las paradas imprevistas y prolongando la vida útil de los activos. Los sistemas de propulsión energéticamente eficientes y las estrategias de carga más inteligentes abordaron la sostenibilidad y las presiones de los costes operativos, especialmente en operaciones de alto rendimiento y turnos múltiples.
La implementación práctica requirió un despliegue por fases, una gestión de cambios clara y una capacitación continua de los operadores. Los centros necesitaban una sólida gobernanza de datos para utilizar los datos de diagnóstico y telemática sin sobrecargar a los equipos de mantenimiento. Un enfoque equilibrado combinó diseños probados de recolectores de pedidos semieléctricos y de almacén , procedimientos operativos estándar rigurosos y automatización selectiva donde el riesgo, el volumen y la variabilidad justificaban la inversión. A medida que la automatización se expandía, el diseño de la interfaz hombre-máquina y la gestión de competencias seguían siendo fundamentales, garantizando que los operadores, técnicos y supervisores pudieran supervisar de forma segura las máquinas de recolección de pedidos cada vez más complejas y controladas por software.