Schaarhoogwerkers maakten werken op hoogte sneller en herhaalbaarder, maar onregelmatig terrein bracht complexe stabiliteitsrisico's met zich mee. Dit artikel onderzocht hoe bodemomstandigheden, hellings- en kantellimieten en weersafhankelijke belastingen de veiligheid en structurele marges van het platform beïnvloedden. Vervolgens werden technische beheersmaatregelen zoals rupsaandrijvingen, stabilisatoren, sensoren en digitale monitoring besproken die het risico op kantelen en wegzakken op hellende of zachte ondergrond verminderden. Ten slotte werden de beste werkwijzen, aspecten van naleving van regelgeving en toekomstige trends zoals digitale tweelingen en voorspellend onderhoud voor risicobeheersd werk op niet-ideale ondergronden beschreven.
Bodemgesteldheid en stabiliteitsprincipes
De bodemgesteldheid bepaalde de stabiliteit van elke schaarhoogwerker . Ingenieurs en veiligheidsexperts beschouwden steunreacties, de locatie van het zwaartepunt en dynamische belastingen als gekoppelde variabelen. Op oneffen terrein konden kleine veranderingen in helling, stijfheid of wrijvingsweerstand grote veranderingen in de kantelmarge veroorzaken. Inzicht in deze basisprincipes stelde operators in staat om de limieten van de fabrikant te vertalen naar praktische beslissingen over wel of niet werken op de werklocatie.
Waarom schaarhoogwerkers een stevige, vlakke ondergrond nodig hebben
Schaarliften hadden een smalle basisbreedte in verhouding tot hun werkhoogte, waardoor ze zeer gevoelig waren voor kantelen. Een stevige, vlakke ondergrond zorgde ervoor dat het zwaartepunt van het platform binnen het steunvlak bleef, afgebakend door de wielen of steunpoten. Wanneer de wielen op een zachte, hellende of oneffen ondergrond stonden, zorgde een verschil in zetting of wegzakking ervoor dat het zwaartepunt naar een rand verschoof, waardoor de kantelweerstand afnam. Fabrikanten en regelgevers vereisten daarom dat de liften alleen op compacte, vlakke ondergronden werden gebruikt, tenzij de lift specifiek geschikt was voor hellingen. Gebruik op gras, grind of onbewerkte grond zonder controle van het draagvermogen en de vlakheid verhoogde het risico op kantelen aanzienlijk.
Hellingshoek, kantelhoek en stabiliteitsmarges
Elke schaarhoogwerker had een maximaal toelaatbare hellingshoek of kantelhoek, uitgedrukt in graden of procenten. Deze waarde bepaalde de limiet waarbinnen de machine veilig kon rijden of, bij sommige modellen, heffen zonder de ontwerpstabiliteitsmarge te overschrijden. De waarde stond vermeld in de gebruikershandleiding, op het typeplaatje of op stickers bij de bedieningselementen op het platform. Overschrijding van de maximale hellingshoek zorgde ervoor dat de resulterende lastvector buiten het veilige basisgebied terechtkwam, wat kantelalarmen en automatische uitschakeling van de heffuncties kon veroorzaken. Het was essentieel om met een digitale hellingsmeter de werkelijke hellingshoek te controleren ten opzichte van de nominale waarde voordat er op een helling werd gereden of gepositioneerd.
Draagvermogen van grond, gras en zachte ondergrond
Zachte ondergronden zoals gras, onverdichte grond of grind boden een lager en minder voorspelbaar draagvermogen dan beton of asfalt. Hoge contactdruk van de wielen of steunpoten kon leiden tot plaatselijke perforatie of progressieve verzakking, vooral in de buurt van sleuven, aangevulde leidingen of verzadigde zones. Schaarliften met rupsbanden verminderden de bodemdruk door de belasting over een groter contactoppervlak te verdelen, wat de prestaties op losse of zachte ondergronden verbeterde. Zelfs rupsvoertuigen vereisten echter nog steeds voldoende draagvermogen en een vlakke ondersteuning, vaak gecontroleerd door het gebruik van hardhouten matten of speciaal ontworpen steunplaten om de belasting te verdelen. Machinisten moesten voorzichtig omgaan met ogenschijnlijk "stevig" gras, aangezien het onderliggende bodemvocht en de verdichting de werkelijke ondersteuning bepaalden.
Effecten van wind, weer en dynamische belasting
Wind, regen en vervuiling van het oppervlak beïnvloedden de stabiliteit op oneffen terrein dynamisch. Zijwind genereerde kantelmomenten die, in combinatie met hellingsinvloeden, de toelaatbare werkhoogte en belasting effectief verminderden. Liften voor buitengebruik hadden daarom een lagere platformhoogte en een lagere capaciteit om rekening te houden met de windbelasting. Regen en modder verminderden de wrijving, vergrootten de remweg en bevorderden wielslip op hellingen, waardoor gecontroleerd rijden moeilijker werd. Plotselinge stuurbewegingen, abrupt remmen of rijden met het platform omhoog introduceerden extra dynamische belastingen die het zwaartepunt verschoven. Daarom schreven normen en richtlijnen van fabrikanten lage rijsnelheden, rechtlijnige beweging op hellingen en het laten zakken van het platform vóór het rijden voor, waar mogelijk.
Technische beheersmaatregelen voor hellend en zacht terrein
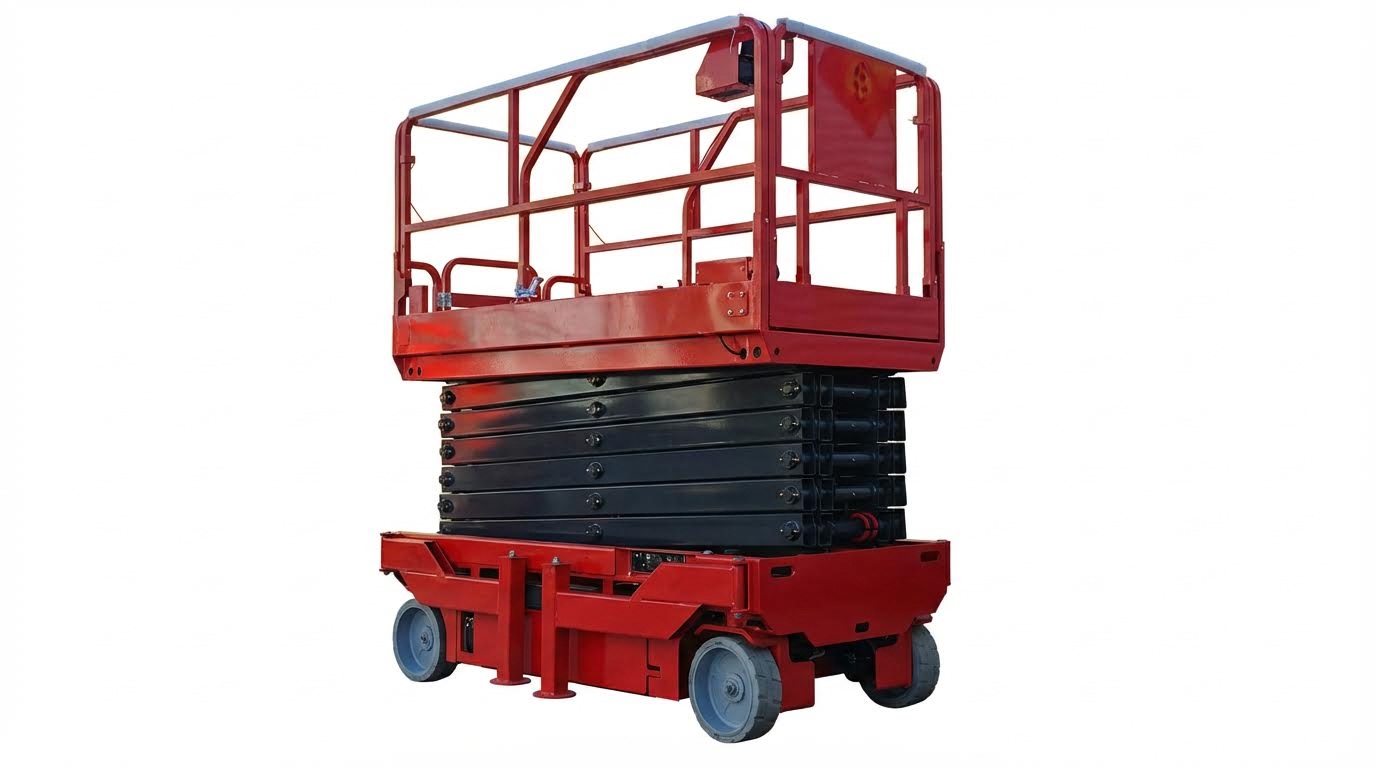
Technische beheersmaatregelen bepaalden of een schaarhoogwerker veilig kon werken op hellend of zacht terrein. Ontwerpers gebruikten aandrijfsystemen, ondersteuningsconstructies en sensoren om de stabiliteitsmarges te bewaken. Deze maatregelen maakten een vlakke ondergrond niet overbodig, maar verminderden wel het risico wanneer beperkte hellingen of een oneffen ondergrond onvermijdelijk waren.
Rupsbanden, banden en bodemdruk
Schaarliften met rupsbanden verdelen het machinegewicht over een groter contactoppervlak dan liften op wielen. Dit vermindert de bodemdruk, wat de drijfkracht op gras, verdichte grond en losse ondergronden verbetert. Ingenieurs kozen de rupsbandgeometrie en de rubbersamenstelling om een balans te vinden tussen tractie, slijtage en trillingen. Op hellingen verbeteren rupsbanden de grip in de lengterichting en verminderen ze de kans op plaatselijke verzakkingen die tot kantelen van het chassis kunnen leiden. Liften op wielen zijn afhankelijk van de bandenmaat, het profiel en de bandenspanning om de bodemdruk en tractie te regelen. Massieve of met schuim gevulde banden zijn beter bestand tegen lekken, maar brengen hogere puntbelastingen over op de zwakke ondergrond. Operators moeten nog steeds controleren of het gemeten draagvermogen van de grond de maximale wiel- of rupsbandbelasting van de lift overschrijdt, inclusief de nominale platformbelasting en dynamische factoren.
Steunpoten, stabilisatoren en steunplaten
Steunpoten en stabilisatoren vergrootten de effectieve basisbreedte van een schaarhoogwerker en verlaagden het rotatiecentrum. Bij correcte inzet veranderden ze een mobiel platform in een tijdelijke, quasi-vaste constructie met een verbeterde kantelweerstand. Fabrikanten specificeerden de maximaal toelaatbare helling voor nivelleringssystemen en vereisten een stevige, verdichte ondergrond onder elke steunpoot. Op zachte of hellende grond plaatsten operators hardhouten matten of kunststof pads onder de steunpoten om de belasting te verdelen en een vlak contactvlak te behouden. Ingenieurs bepaalden de afmetingen van deze pads op basis van de verwachte belasting van de steunpoten en het draagvermogen van de grond, met extra veiligheidsmarges voor vocht en bodemverstoring. De procedures schreven voor dat de geremde wielen contact met de grond moesten houden totdat de steunpoten volledig belast waren, wat vaak betekende dat er achteruit een helling op gereden moest worden voordat de steunpoten werden ingezet. Dit verminderde de kans op onbedoelde beweging wanneer de vering ontlast werd.
Kantelsensoren, alarmen en vergrendelingen aan boord
Moderne schaarhoogwerkers waren uitgerust met kantelsensoren die continu de hoek van het chassis ten opzichte van de zwaartekracht maten. Besturingssystemen vergeleken deze hoek met door de fabrikant gedefinieerde drempelwaarden voor de rij- en hefhoogte. Wanneer de helling de ingestelde limieten overschreed, gaf de machine hoorbare en visuele alarmen en werden de hef- of aandrijffuncties meestal geblokkeerd. Deze vergrendelingsstrategie voorkwam dat operators het platform op onveilige hellingen omhoog brachten, zelfs als de bodemgesteldheid acceptabel leek. Ontwerpers kalibreerden afzonderlijke drempelwaarden voor de lengte- en zijwaartse kanteling, omdat zijhellingen de stabiliteit doorgaans sterker verminderden. Periodieke functionele tests vóór aanvang van werkzaamheden controleerden of de alarmen en uitschakelingen bij de juiste hoeken werden geactiveerd. Onderhoudsteams moesten de sensoren beschermen tegen vervuiling, schokken en ongeoorloofde omzeiling, aangezien uitgeschakelde of afwijkende sensoren een cruciale beschermingslaag wegnamen.
Digitale gereedschappen, hellingsmeters en lastbewaking
Digitale hellingsmeters stelden de bemanning in staat de helling te kwantificeren in plaats van deze visueel te schatten. Operators maten de hellingshoeken langs beide assen op de beoogde hefpositie en vergeleken deze met de gepubliceerde hellingswaarden van de schaarhoogwerker . Dit ondersteunde beslissingen over wel of niet doorgaan en documenteerde de naleving van de procedures op de locatie. Sommige geavanceerde platforms waren uitgerust met displays die realtime kantel- en belastinggegevens toonden. Geïntegreerde lastdetectiesystemen bewaakten de massa van het platform en de verdeling ervan ten opzichte van het nominale draagvermogen, inclusief de posities van de verlengstukken. Wanneer de belasting de limieten naderde, kon het besturingssysteem verdere hef- of verplaatsing beperken. De combinatie van externe meetinstrumenten met ingebouwde monitoring creëerde een gelaagde aanpak: meetinstrumenten valideerden de werkzone, terwijl machinesensoren de limieten tijdens de werkzaamheden handhaafden. Deze integratie ondersteunde ook voorspellend onderhoud, omdat abnormale kantel- of belastingpatronen in de loop van de tijd wezen op versleten onderdelen, ongelijkmatige bandenslijtage of structurele vervorming die inspectie vereisten.
Operationele beste praktijken en naleving
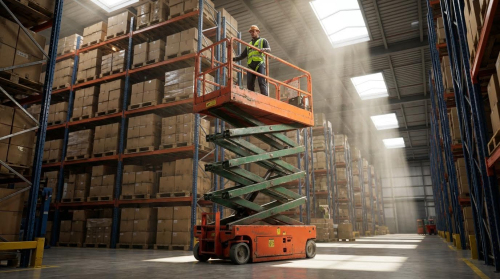
Operationele discipline bepaalde of technische veiligheidsmaatregelen daadwerkelijk het risico op oneffen terrein beheersten. De beste praktijk combineerde gestructureerde locatiebeoordeling, conservatieve rijregels, formele competentietraining voor de machinist en datagestuurd onderhoud. Samen zorgden deze maatregelen ervoor dat het gebruik in het veld voldeed aan de limieten van de fabrikant en de wettelijke eisen voor mobiele hoogwerkers (MEWP's).
Locatiebeoordeling en inspectie vóór ingebruikname
Voordat de hoogwerker in positie werd gebracht, beoordeelden de operators eerst de ondergrond. Ze identificeerden puin, gaten, ondergrondse leidingen, bovengrondse elektriciteitskabels en eventuele zwakke plekken of oneffenheden in het wegdek. Ze maten de helling met een digitale hellingsmeter en vergeleken de hellingshoek met de nominale rij- en hoogtelimieten van de machine, zoals vermeld in de handleiding en op het typeplaatje. Als de ondergrond bestond uit gras, grind of opvulmateriaal, beoordeelden ze de verdichting en het draagvermogen en weigerden ze zichtbaar instabiele of drassige gebieden. Vervolgens werden de constructie, leuningen, schaararm en het chassis gecontroleerd op scheuren, vervorming of corrosie. Technici controleerden de banden of rupsbanden, wielmoeren, remmen, hydraulische slangen en koppelingen op lekkages, evenals de laadstatus van de accu en het brandstofniveau. Ze controleerden of de noodstops, daalregeling, kantelalarmen, vergrendelingen en platformbediening correct werkten en namen de machine buiten gebruik als een defect de stabiliteit of veilige werking beïnvloedde.
Rijden, positioneren en ladingbeheer
Machinisten hielden de platforms tijdens het rijden volledig omlaag, vooral op hellingen of oneffen terrein. Ze reden recht omhoog of omlaag op hellingen binnen de aangegeven limieten, vermeden dwars op hellingen te rijden en gebruikten lage snelheden in krappe of griparme gebieden. Scherpe bochten, plotseling remmen of snel accelereren werden vermeden, omdat deze handelingen het zwaartepunt verschoven en de stabiliteitsmarges verkleinden. Indien steunpoten of stabilisatoren beschikbaar waren, plaatsten ze het chassis op de stevigst mogelijke ondergrond, gebruikten ze steunblokken of stutten en nivelleerden ze het platform voordat het omhoog werd gebracht. Het laadbeheer volgde de door de fabrikant aangegeven capaciteit, inclusief werknemers, gereedschap en materialen, met de reeds in de specificaties opgenomen veiligheidsfactoren. Machinisten verdeelden de massa gelijkmatig, beperkten het gebruik van verlengstukken op oneffen terrein en vermeden leunen op of klimmen op vangrails, omdat dit de effectieve belasting en het zwaartepunt veranderde. Gereedschap en materialen werden vastgezet met veiligheidslijnen of opbergsystemen om te voorkomen dat er voorwerpen zouden vallen op drukke locaties.
Training, certificering en veilige werkmethoden
Regelgevers vereisten doorgaans een formele training voor hoogwerkers en een schriftelijke toestemming van de werkgever. De training omvatte onderwerpen zoals materiaalklassen, hellings- en belastingstabellen, beoordeling van de bodemgesteldheid en het juiste gebruik van stabilisatoren, steunplaten en wielkeggen. Ook werd aandacht besteed aan lokale wettelijke vereisten, zoals verboden op het vervoeren van personen met het platform in verhoogde positie en verplichte valbeveiliging in bepaalde rechtsgebieden. Bekwame operators leerden alarmen te interpreteren, de uitschakellogica bij kantelen en overbelasting te begrijpen en reddingsprocedures te volgen bij beknelling op het platform of stroomuitval. Werkmethoden of taakveiligheidsanalyses vertaalden deze principes vervolgens naar taakspecifieke stappen. Deze documenten definieerden naderingsroutes, veiligheidszones, taken van de observator, communicatiesignalen en weersbeperkingen. Leidinggevenden controleerden de naleving in het veld door middel van observatie, melding van bijna-ongelukken en periodieke herhalingstrainingen, waardoor de normalisering van afwijkend gedrag tijdens repetitieve taken werd verminderd.
Integratie van digitale tweelingen en voorspellend onderhoud
Fleetmanagers maakten steeds vaker gebruik van digitale tweelingen en telematica om veilig gebruik op oneffen terrein te ondersteunen. Een digitale tweeling weerspiegelde de configuratie, gebruiksgeschiedenis en foutgegevens van elke lift, waardoor technici de stabiliteitsmarges konden modelleren voor specifieke combinaties van helling, belasting en wind. Geïntegreerde hellingsmeters, krachtsensoren en duty-cycle sensoren streamden operationele gegevens, die door voorspellende algoritmen werden gebruikt om ongebruikelijke kantelgebeurtenissen, overbelastingen of extreme rijpatronen te signaleren. Onderhoudsteams gaven vervolgens prioriteit aan inspecties van units die werden blootgesteld aan herhaaldelijk gebruik op hellingen, hoge trillingen of frequente kantelalarmen. Voorspellende onderhoudsschema's richtten zich op structurele lasnaden, schaarpennen , bussen, hydraulische cilinders en de integriteit van banden, waar slijtage de stabiliteit het eerst beïnvloedde. Na verloop van tijd vormden de verzamelde gegevens de basis voor de planning van locaties: technici konden probleemgebieden identificeren waar liften herhaaldelijk de kantellimieten naderden of waar de bodemgesteldheid verslechterde. Deze feedbackloop ondersteunde het herontwerp van toegangswegen, bodemverbetering of de selectie van meer geschikte rupsvoertuigen of ruwterreinplatformen voor toekomstig werk.
Samenvatting: Risicobeheerst gebruik op oneffen terrein
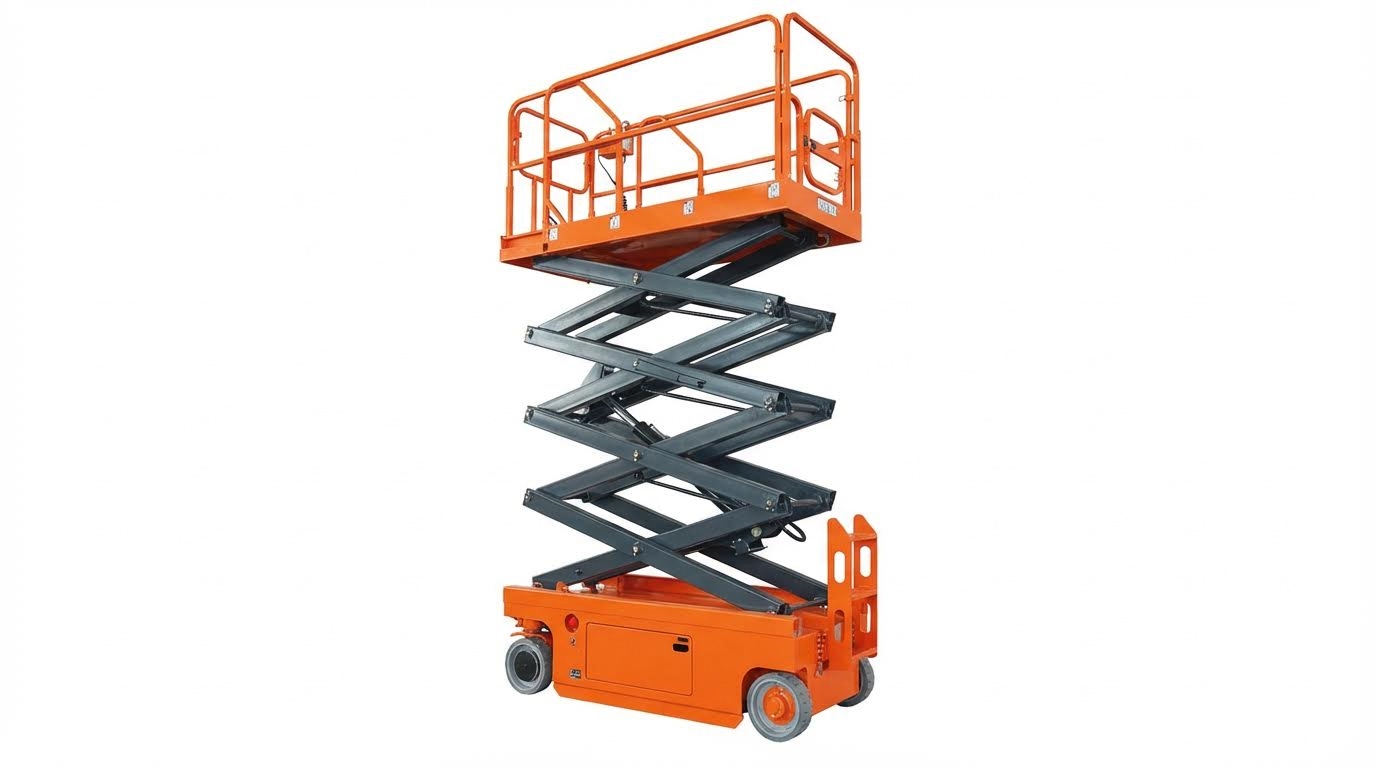
Risicobeheersd gebruik van schaarhoogwerkers op hellingen, gras en oneffen terrein berustte op een gelaagde aanpak. Technische beperkingen zoals hellingsgraden, lasttabellen, windbelastingslimieten en eisen aan de bodemdraagkracht bepaalden het werkgebied. Binnen dat gebied pasten operators gestructureerde processen toe voor locatiebeoordeling, inspectie vóór gebruik en voorzichtig rijden en positioneren. Waar het terrein afweek van een stevige, vlakke ondergrond, werden extra maatregelen zoals rupsaandrijvingen, steunpoten op adequate steunen en wielblokken verplicht in plaats van optioneel.
De richtlijnen in de branche en de verhuurpraktijk kwamen overeen in een duidelijke prioriteitenhiërarchie. De veiligste optie was om oneffen terrein volledig te vermijden en de taak te verplaatsen of alternatieve toegangsapparatuur te gebruiken. Wanneer gebruik op hellingen of zachte ondergrond onvermijdelijk was, vereisten normen en fabrikanten strikte naleving van maximale hellingshoeklimieten, een lagere rijsnelheid en een verbod op het heffen op een oneffen ondergrond, tenzij de machine specifiek voor dat geval was ontworpen en geconfigureerd. Ingebouwde kantelsensoren en uitschakelbeveiligingen verminderden, maar elimineerden niet de noodzaak van deskundig oordeel.
Toekomstige ontwikkelingen wezen op platforms met meer sensoren, geïntegreerde bewaking van belasting en kanteling, en een nauwere koppeling met digitale tools. Digitale tweelingen en voorspellende onderhoudssystemen maakten een betere tracking mogelijk van structureel gebruik, overbelasting en terugkerende foutpatronen die samenhangen met inzet op ruw terrein. Deze tools ondersteunden datagestuurde inspectie-intervallen en strategieën voor het terugschroeven van het vermogen van voertuigen die frequent onder veeleisende terreinomstandigheden hadden gewerkt.
Vanuit praktisch oogpunt moesten organisaties deze beheersmaatregelen integreren in inkoop, planning en training. In inkoopbeleid moesten modellen voor ruw terrein of rupsvoertuigen worden gespecificeerd wanneer werkzaamheden op oneffen terrein te verwachten waren. Werkmethoden en werkvergunningen moesten verwijzen naar gemeten hellingen, het ontwerp van de fundering en weersdrempels. Trainings- en certificeringsprogramma's moesten benadrukken dat vergrendelingen de laatste verdedigingslinie vormden, en geen bedieningsrichtlijnen. Een evenwichtige visie erkende dat technologie het veilige werkgebied weliswaar vergrootte, maar dat de veiligheidsprestaties op lange termijn nog steeds afhingen van conservatieve planning, gedisciplineerde inspectie en respect voor de onderliggende natuurkundige principes van stabiliteit.