Wózek platformowy nigdy nie powinien być używany na pochyłościach bez dokładnej analizy technicznej pod kątem ograniczeń stabilności, stanu podłoża i konstrukcji sprzętu. W tym artykule wyjaśniono, jak pochyłości przesuwają środek ciężkości, zmniejszają przyczepność w punktach styku czterech kół i oddziałują na nierówne podłoża, powodując staczanie się lub przewracanie. Analizuje się w nim, dlaczego pochyłości zwiększają niestabilność wzdłużną i poprzeczną, zwłaszcza przy dużych lub niecentralnych obciążeniach, hamowaniu i jeździe po przekątnej. Na koniec omówiono bezpieczniejsze alternatywy, zaprojektowane elementy sterowania i kluczowe implikacje projektowe, aby inżynierowie mechanicy i kierownicy ds. bezpieczeństwa mogli określić sprzęt i układy, które utrzymają operacje ramp w bezpiecznych marginesach bezpieczeństwa.
Podstawowe ograniczenia stabilności układnic bramowych
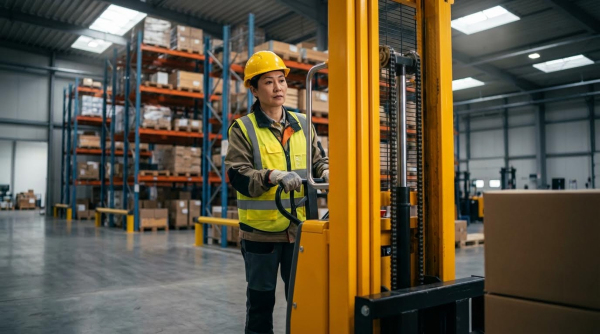
Podstawowe ograniczenia stabilności wózków platformowych tłumaczą, dlaczego nigdy nie należy ich używać na pochyłościach w typowych warunkach magazynowych. Ich geometria, czteropunktowe podparcie i wrażliwość na nierówności podłoża ograniczają bezpieczne użytkowanie do twardych, równych podłóg. Zrozumienie zachowania środka ciężkości, kontaktu kół z podłożem i rzeczywistych warunków na rampach pozwala inżynierom na projektowanie bezpieczniejszego sprzętu i obiektów.
Przesunięcie środka ciężkości na zboczach
Na równym podłożu połączony środek ciężkości (CG) pojazdu ciężarowego i ładunku znajduje się wewnątrz wielokąta podpory utworzonego przez koło napędowe i koła podpory. Na pochyłości grawitacja działa pionowo, podczas gdy płaszczyzna podpory przechyla się, więc rzut CG przesuwa się w dół, w kierunku dolnej nogi podpory. Wraz ze wzrostem kąta nachylenia, rzut CG zbliża się do dolnej krawędzi wielokąta podpory i drastycznie zmniejsza margines stabilności. Podnoszenie ładunku, wysuwanie masztu lub odsuwanie ładunku od masztu przesuwa CG jeszcze bliżej tej krawędzi, co wyjaśnia, dlaczego wytyczne mówią, że układarka z przeciwwagą nigdy nie powinna być używana na pochyłości do układania podniesionego ładunku. Nawet małe rampy lub płyty dokowe mogą stworzyć sytuację, w której niewielkie zakłócenie, takie jak uderzenie lub użycie hamulca, wystarczy, aby wypchnąć rzut CG poza podstawę podpory i spowodować wywrócenie.
Czteropunktowy kontakt i utrata przyczepności
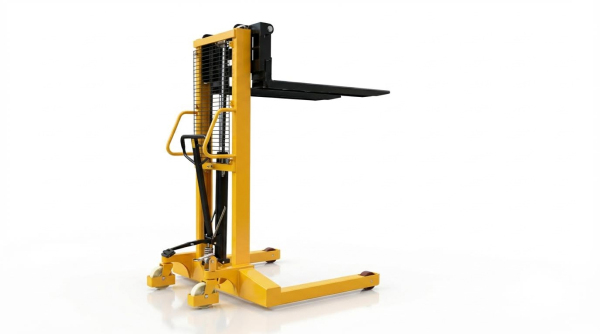
Typowe wózki podnośnikowe z podnoszonym wózkiem opierają się na czteropunktowym układzie styku: jedno koło napędowe, jedno lub dwa koła stabilizujące i dwa koła podporowe. Ta nadmiernie ograniczona geometria zakłada płaską, jednolitą płaszczyznę; każde odchylenie powoduje redystrybucję obciążenia, która może odciążyć koło napędowe lub koło podporowe. Gdy koło napędowe częściowo traci obciążenie pionowe na zboczu lub na wzniesieniu, dostępna przyczepność spada, a maszyna może nieoczekiwanie stoczyć się do tyłu, nawet przy włączonym hamulcu. Próby kompensacji poprzez dokręcanie lub luzowanie zawieszenia kół podporowych na nierównych podłożach często pogarszają stabilność, ponieważ jedno koło podporowe może unieść się ponad podłoże, zmniejszając efektywny wielokąt podparcia. Te cechy potwierdzają zasadę inżynierską, że wózek podnośnikowy nigdy nie powinien być używany na pochyłościach, gdzie nie można zagwarantować przyczepności i obciążenia kół.
Skutki nierównych podłóg i zagłębień
Prawdziwe podłogi i rampy magazynowe rzadko zachowują się jak idealnie płaskie powierzchnie. Zagłębienia, połączenia i obszary naprawione lokalnie zmieniają nachylenie pod każdym kołem. Gdy koło podporowe opada w zagłębienie, podczas gdy koło napędowe pozostaje na wyższym poziomie, rama skręca się i przesuwa środek ciężkości w kierunku pozostałych podparć po wyższej stronie. To skręcenie może tymczasowo zmienić podparcie czteropunktowe na trzypunktowe, a nawet dwupunktowe, znacznie zwiększając ryzyko wywrócenia. Ponadto zagłębienie pod kołem napędowym zmniejsza siłę normalną i przyczepność, co może powodować staczanie się nawet na niewielkich nachyleniach. Doświadczenie praktyczne pokazało, że podkładkowanie kół napędowych lub regulacja rozmiaru kółek nie rozwiązały w pełni tych problemów, co potwierdza zasadę, że układarki akumulatorowej nigdy nie należy używać na pochyłościach ani na podłogach o znacznych zagłębieniach podczas transportu podniesionych ładunków.
Ograniczenia projektowe a rampy w świecie rzeczywistym
Producenci określili maksymalne dopuszczalne nachylenia dla transportu, zazwyczaj dla krótkich, gładkich ramp z czystą, suchą nawierzchnią i ścisłymi ograniczeniami prędkości. Te wartości znamionowe zakładały niską wysokość ładunku, obciążenie wyśrodkowane w granicach udźwigu znamionowego oraz jazdę prosto w górę lub w dół bez skręcania lub ruchu ukośnego. Rzeczywiste rampy w starszych obiektach często przekraczały te założenia ze względu na bardziej strome odcinki, przejścia u góry i u dołu, zanieczyszczenie powierzchni oraz ograniczoną szerokość lub widoczność. W takich warunkach nawet nominalnie zgodne nachylenie mogło stać się niebezpieczne dla konfiguracji rozkraczającej. W związku z tym, w przeglądach technicznych potraktowano opublikowane limity nachylenia jako ograniczenia laboratoryjne, a nie ogólne zatwierdzenie dla prac na rampach, i stwierdzono, że układarka rozkraczająca nigdy nie powinna być używana na pochyłościach jako rozwiązanie podstawowe. Zamiast tego zalecano sprzęt zaprojektowany i przystosowany specjalnie do pracy na rampach, w połączeniu z ulepszoną geometrią rampy i jakością nawierzchni.
Dlaczego pochyłości zwiększają ryzyko przewrócenia się i cofnięcia
Jazda po pochyłości zamienia mało stabilną maszynę czteropunktową w system z ciągle przemieszczającym się środkiem ciężkości. Sformułowanie „ wózek z przeciwwagą nigdy nie powinien być używany na pochyłości” odzwierciedla, jak szybko marginesy stabilności maleją, gdy podłoże nie jest już równe. Na rampach grawitacja, ograniczenia trakcji i ugięcie masztu oddziałują na siebie, więc niewielkie błędy w wysokości lub prędkości ładunku mogą spowodować przewrócenie się lub stoczenie. Zrozumienie tych mechanizmów pozwala inżynierom uzasadnić surowsze zasady obsługi i określić bezpieczniejszy sprzęt lub modernizację obiektu.
Wysokość ładunku, wysunięcie masztu i przewrócenie
Na pochyłości każdy milimetr wysunięcia masztu podnosi łączny środek ciężkości i przesuwa go w dół. Zmniejsza to moment przywracający przenoszony przez nogi podpór i zwiększa moment wywracający wokół kół jadących z góry. Jeśli operator podnosi wózek w trakcie jazdy, trójkąt stabilności kurczy się dynamicznie, więc niewielkie uderzenie lub korekta kierunku skrętu może spowodować przewrócenie. Zalecenia branżowe, aby nigdy nie używać podnośnika podnośnikowego na pochyłościach, wynikają z tej geometrii: maszyna jest zaprojektowana do pracy na równych podłożach, gdzie linia obciążenia masztu pozostaje wewnątrz wielokąta podparcia. Na pochyłościach, zwłaszcza z wysokim lub nierówno ułożonym ładunkiem, kołysanie masztu i ugięcie palet dodatkowo przesuwają środek ciężkości, znacznie zwiększając prawdopodobieństwo wywrócenia się na bok lub do przodu.
Przeciążenie, położenie obciążenia i migracja środka ciężkości
Każde przeciążenie przyspiesza utratę stabilności na rampach, ponieważ udźwig nominalny zakłada płaską powierzchnię i określoną odległość środka ciężkości ładunku. Na pochyłości efektywny środek ciężkości ładunku rośnie wraz ze spadkiem środka masy ładunku, nawet jeśli widły pozostają na tej samej wysokości. Jeśli paleta nie przylega ściśle do masztu lub ładunek wystaje poza obrys podpór, środek ciężkości przesuwa się dalej poza obrys podpór. To przesunięcie zmniejsza zarówno stabilność wzdłużną, jak i poprzeczną, co oznacza, że maszyna może się stoczyć lub przewrócić nawet przy stosunkowo niewielkich pochyłościach. Z tego powodu inżynierowie często zalecają, aby ręczny wózek platformowy nigdy nie był używany na pochyłościach, zamiast polegać na operatorach, którzy będą w stanie idealnie kontrolować położenie i masę ładunku.
Stabilność podłużna i boczna na rampach
Na papierze wózek platformowy zapewnia rozsądną stabilność wzdłużną na płaskich nawierzchniach, ponieważ koło napędowe i podpory tworzą szeroki wielokąt podparcia. Na rampie grawitacja rozkłada się na składowe równoległe i prostopadłe do nachylenia, co zmienia odległość środka ciężkości od każdej krawędzi wielokąta. W kierunku wzdłużnym wózek jest narażony na ryzyko stoczenia się, jeśli koło napędowe straci przyczepność lub jeśli układ hamulcowy nie utrzyma łącznej masy. W kierunku poprzecznym, nawet niewielkie nachylenie poprzeczne lub wypukła podłoga przesuwa środek ciężkości w kierunku jednej podpory, zmniejszając boczny margines bezpieczeństwa. Ponieważ operatorzy mogą nieumyślnie ustawić się lekko ukośnie względem nachylenia, oceny ryzyka oparte na normach często wskazują, że wózek platformowy nigdy nie powinien być używany na pochyłościach, gdzie istnieje ryzyko jednoczesnego przekroczenia zarówno ograniczeń wzdłużnych, jak i poprzecznych.
Efekty dynamiczne: hamowanie, skręcanie i jazda po przekątnej
Schematy statyczne bagatelizują zagrożenie, ponieważ rzeczywiste rampy wprowadzają obciążenia dynamiczne. Gwałtowne hamowanie na zjeździe powoduje przesunięcie środka ciężkości do przodu, odciążając koło napędowe i obciążając podporę zjazdową, co może spowodować uniesienie koła lub obrót wokół nogi podpory. Każde skręcenie kierownicy na zboczu powoduje powstanie składowej przyspieszenia bocznego, która przesuwa środek ciężkości na bok, zwiększając ryzyko przewrócenia, zwłaszcza w przypadku uniesionego ładunku. Jazda po przekątnej łączy w sobie najgorsze cechy obu światów: zmniejszoną przyczepność wzdłużną i zmniejszoną stabilność boczną. Te efekty przejściowe wyjaśniają, dlaczego przepisy bezpieczeństwa często zabraniają używania wózka podsiębiernego na pochyłościach i dlaczego najlepsze praktyki zabraniają skręcania, gwałtownego hamowania lub regulacji wysokości ładunku na rampie.
Bezpieczniejsze alternatywy i kontrole inżynieryjne
Inżynierowie i kierownicy ds. bezpieczeństwa, którzy rozumieją, że wózek widłowy z podwoziem rozsuwanym nigdy nie powinien być używany na pochyłościach, zazwyczaj najpierw rozważają zastąpienie sprzętu, a następnie modyfikacje konstrukcyjne w systemie podłogi i rampy. W tej sekcji porównano alternatywne architektury wózków widłowych, układy jezdne przystosowane do ramp oraz modernizacje na poziomie obiektu, a następnie omówiono sterowanie cyfrowe i szkoleniowe, które zmniejszają ryzyko resztkowe. Celem jest wyeliminowanie lub przynajmniej ścisła kontrola wszelkich zadań, które w przeciwnym razie spowodowałyby umieszczenie czteropunktowego podwozia rozsuwanego na pochyłości.
Układarki z przeciwwagą i napędem centralnym
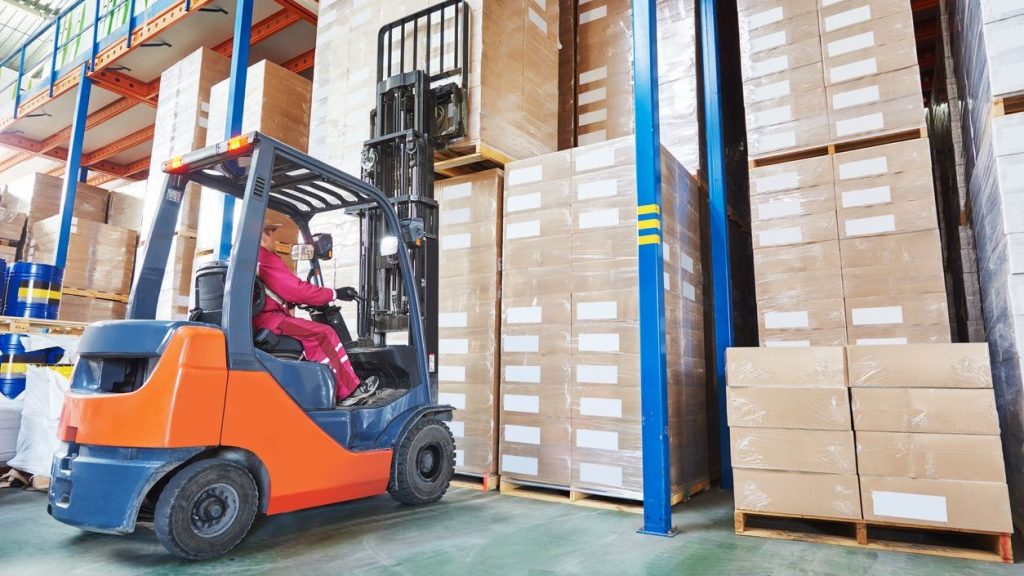
Wózki z przeciwwagą umieszczają dedykowaną przeciwwagę za masztem, dzięki czemu siła reakcji nie opiera się na nogach podpór, które mogą rozładowywać ładunki na zboczu. Taka architektura poprawia stabilność wzdłużną na umiarkowanych nachyleniach, ponieważ ładunek i przeciwwaga tworzą zwartą, przeciwstawną parę mas nad osią napędową. Typowe urządzenia udźwigną 450–1800 kg przy wysokości podnoszenia do około 3 m, co obejmuje większość zadań związanych z przeładunkiem na dokach i antresolach, gdzie użytkownicy mogliby w przeciwnym razie niewłaściwie wykorzystać wózek z przeciwwagą na pochyłościach. Wózki z napędem centralnym dodatkowo zwiększają przyczepność na nierównych nawierzchniach, utrzymując koło napędowe blisko środka ciężkości, zmniejszając ryzyko uniesienia koła w niskich miejscach. W przypadku konieczności obsługi krótkich, płytkich ramp, zastąpienie wózków z przeciwwagą z napędem przesuniętym maszynami z napędem centralnym lub przeciwwagą znacznie zmniejsza prawdopodobieństwo stoczenia się i przewrócenia, pod warunkiem, że operatorzy nadal utrzymują ładunki nisko i w granicach udźwigu znamionowego.
Szerokie rozstawy kół, koła wózkowe i konstrukcje gotowe do jazdy na rampie
W przypadku, gdy proces bezwzględnie wymaga podpór rozstawionych, specjalnie zaprojektowane wózki paletowe o szerokim rozstawie, ze zwiększonym prześwitem i zestawami kół jezdnych, stanowią bezpieczniejszą opcję niż standardowe urządzenia. Szerszy rozstaw podpór i podniesiony profil podpór poprawiają prześwit przy wjeździe na rampy i przejściach między rampami, co zmniejsza nagłe kołysanie podwozia, które może odciążyć koło napędowe. Zespoły kół jezdnych rozkładają obciążenia na dwa lub więcej blisko siebie umieszczonych kół, pomagając utrzymać ciągły kontakt z podłożem podczas pokonywania niewielkich zmian nachylenia. Niektóre konstrukcje gotowe do rampy wykorzystują również przegubowe układy jezdne, które zapewniają bardziej równomierne obciążenie kół, co poprawia kontrolę hamowania i kierowania. Nawet z tymi funkcjami, inżynierowie powinni nadal traktować stwierdzenie „wózka paletowego nigdy nie należy używać na pochyłościach” jako domyślną zasadę i stosować tylko modele o szerokim rozstawie, przystosowane do ramp, których producent wyraźnie zatwierdził maksymalne nachylenie i stan nawierzchni.
Wyrównywanie podłóg, projektowanie ramp i modernizacja obiektów
Kontrola inżynieryjna na poziomie obiektu często zapewnia większy margines bezpieczeństwa niż jakakolwiek stopniowa zmiana w konstrukcji wózka. Nierówne podłogi, obniżone miejsca i nagłe zmiany nachylenia powodują, że czteropunktowe podwozie rozkraczone chwieje się, unosząc jedną nogę i przenosząc obciążenia kół na pozostałe punkty styku. Efekt ten może nagle zmniejszyć przyczepność koła napędowego i wywołać staczanie się, nawet na pozornie płytkich pochyłościach. Precyzyjne poziomowanie podłogi, posypki epoksydowe lub szlifowanie betonu zmniejszają lokalne różnice nachylenia i utrzymują wszystkie koła w kontakcie. Specjalnie zbudowane rampy powinny mieć stopniowe, stałe nachylenia w granicach określonych przez producenta, z płynnymi przejściami u góry i u dołu, powierzchniami antypoślizgowymi oraz odpowiednią szerokością i widocznością. W strefach podwyższonego ryzyka projektanci powinni rozważyć instalację podnośników pionowych, stołów nożycowych lub interfejsów przenośników, aby żaden wózek przemysłowy, w tym wózek rozkraczony, w ogóle nie musiał poruszać się po pochyłości.
Cyfrowe bliźniaki, konserwacja AI i szkolenia operatorów
Narzędzia cyfrowe zapewniają dodatkowe poziomy kontroli po zoptymalizowaniu systemu fizycznego. Cyfrowe bliźniaki obiektu pozwalają inżynierom symulować trajektorie jazdy, nachylenia i obciążenia wózków widłowych, udowadniając, dlaczego wózek podnośnikowy z podporą nigdy nie powinien być używany na pochyłościach w warunkach specyficznych dla danego obiektu. Modele te pomagają uzasadnić zmiany w sprzęcie i przeprojektowanie ramp przed kadrą zarządzającą, wykorzystując ilościowe porównania ryzyka. Systemy konserwacji wspomagane sztuczną inteligencją mogą monitorować zużycie kół, skuteczność hamulców i komponenty masztu, sygnalizując warunki, które mogłyby dodatkowo zmniejszyć marginesy stabilności na dowolnym nachyleniu. Wreszcie, ustrukturyzowane programy szkolenia operatorów muszą podkreślać, że standardowe wózki podnośnikowe z podporą są przeznaczone wyłącznie do twardych, równych nawierzchni, z jasnymi zasadami zakazującymi jazdy po przekątnej, skręcania lub podnoszenia ładunku na dowolnym nachyleniu. Gdy szkolenie, symulacja i połączona konserwacja są zgodne z ostrożnym doborem sprzętu i rzetelną inżynierią ramp, obiekty mogą utrzymać operacje na pochyłościach w udowodnionym zakresie bezpieczeństwa, unikając jednocześnie niewłaściwego użycia konfiguracji wózków podnośnikowych.
Podsumowanie i implikacje techniczne dla bezpiecznego użytkowania
Zarówno doświadczenie praktyczne, jak i teoria stabilności przemawiały za konserwatywną zasadą: układarka bramowa nigdy nie powinna być używana na pochyłościach, chyba że producent wyraźnie zatwierdził jej użytkowanie na rampie, a obiekt odpowiednio zaprojektował nawierzchnię. Połączenie czteropunktowego styku, przesuniętych jednostek napędowych i nóg podporowych skupiało obciążenia na małych powierzchniach podłoża. Na pochyłościach lub nierównych rampach taka geometria zwiększała prawdopodobieństwo częściowego odciążenia kół, utraty przyczepności i szybkiego przesunięcia środka ciężkości w kierunku dolnej krawędzi wielokąta stabilności.
Z inżynierskiego punktu widzenia, wzniesienia potęgowały każdy istniejący czynnik ryzyka. Podniesione ładunki, wysunięty maszt, przeciążenie lub nieprawidłowe umiejscowienie ładunku – wszystkie te czynniki przesuwały łączny środek ciężkości bliżej linii przechyłu. Czynniki dynamiczne, takie jak hamowanie, skręcanie czy jazda po przekątnej na rampach, dodatkowo obniżały stabilność wzdłużną i boczną. Badania wypadków wielokrotnie wykazały, że staczanie się, niekontrolowany zjazd i wywrócenie się na bok na rampach występowały przy nachyleniach, które były bezpieczne dla prawidłowo dobranych wózków z przeciwwagą lub urządzeń z napędem centralnym.
Aby zapewnić bezpieczną implementację, inżynierowie powinni traktować domyślną przestrzeń roboczą wózków widłowych z napędem ramowym jako „tylko twarde, równe podłoże” i dokumentować wszelkie odchylenia jako kontrolowany wyjątek. Tam, gdzie nie dało się uniknąć pracy na rampach, zakłady korzystały z zastosowania wózków widłowych z przeciwwagą lub wózków z napędem centralnym przystosowanych do jazdy na rampach, poprawiając płaskość podłoża i przejścia na rampy oraz egzekwując surowe zasady: jazda tylko w pionie w górę lub w dół, utrzymywanie ładunków na niskim poziomie, unikanie podnoszenia lub opuszczania na zboczach oraz zakaz skręcania na pochyłościach. Cyfrowe bliźniaki i rejestrowanie danych mogłyby weryfikować marginesy stabilności przed wdrożeniem i wspierać predykcyjną konserwację hamulców, kół i układów trakcyjnych.
Patrząc w przyszłość, ściślejsza integracja czujników, tryby ramp sterowanych prędkością oraz strefy nachylenia z geofencingiem, w których obowiązuje zakaz wjazdu, prawdopodobnie zmniejszą zależność od czynnika ludzkiego. Jednak fundamentalne prawa fizyki nie ulegną zmianie. W przypadku większości magazynów najbezpieczniejsze rozwiązanie inżynieryjne pozostało jasne: zaprojektować przepływy ruchu i dobór sprzętu tak, aby wózek widłowy z podporami nigdy nie był używany na pochyłościach, a jednocześnie zarezerwować pochyłości dla sprzętu o z natury większej stabilności i przyczepności na pochyłościach, takiego jak wózek widłowy zasilany akumulatorowo.