Maksymalna wysokość podnoszenia wózka paletowego bezpośrednio wpływa na prześwit, stabilność i kompatybilność z paletami, dokami i regałami. W tym artykule wyjaśniono, jak producenci definiują wysokość podnoszenia i podsumowano typowe zakresy dla konstrukcji ręcznych, elektrycznych i wysokiego podnoszenia. Następnie przeanalizowano ograniczenia inżynieryjne, w tym geometrię wideł, hydraulikę, konstrukcję i normy bezpieczeństwa, które ograniczają praktyczne wysokości. Na koniec przedstawiono wytyczne doboru, dzięki którym inżynierowie i planiści zakładów mogą określić wysokości podnoszenia dostosowane do operacji, jednocześnie kontrolując koszty i ryzyko w całym cyklu życia.
Określanie wysokości podnoszenia wózka paletowego i kluczowych zakresów
Co technicznie oznacza „maksymalna wysokość podnoszenia”
Inżynierowie zdefiniowali maksymalną wysokość podnoszenia jako pionową odległość od podłogi do górnej powierzchni wideł przy pełnym podniesieniu. Specyfikacje zazwyczaj podawały zarówno minimalną, jak i maksymalną wysokość wideł, aby opisać użyteczny skok. Różnica między tymi wartościami stanowiła efektywną wysokość podnoszenia lub podnoszenie hydrauliczne. W praktyce operatorzy koncentrowali się na prześwicie palety, czyli odstępie między spodem palety a podłogą po jej podniesieniu. Wytyczne Michigan State University wskazywały, że prześwit około 25 mm (około jednego cala) zazwyczaj zapewniał wystarczającą przestrzeń do bezpiecznego poruszania się. Literatura dotycząca bezpieczeństwa podkreślała, że operatorzy nie powinni używać wózków paletowych jako podnoszonych platform roboczych ani do układania w stosy; maksymalna wysokość podnoszenia była potrzebna jedynie do transportu poziomego. Dlatego projektanci zoptymalizowali skok wideł pod kątem stabilności, zwartości i kosztów, a nie zasięgu pionowego.
Typowe zakresy podnoszenia dla podnośników ręcznych i elektrycznych
Standardowe ręczne wózki paletowe o niskim udźwigu historycznie oferowały maksymalną wysokość wideł około 180 mm do 200 mm. Na przykład kilka modeli ręcznych wózków paletowych ONEN określało maksymalną wysokość wideł 195 mm przy wysokości podnoszenia 110 mm. Standardowe 3-tonowe wózki CUBLIFT zazwyczaj osiągały około 195 mm, podczas gdy modele wyposażone w wagę ze stali nierdzewnej, takie jak wariant BHA, osiągały około 220 mm. Elektryczne wózki paletowe z wózkiem i wózkiem prowadzącym działały w podobnym zakresie niskiego podnoszenia, często między 190 mm a 235 mm. Na przykład wózek stojący Crown PR 4500 zapewniał maksymalną wysokość podnoszenia około 235 mm. Wartości te zapewniały wystarczający prześwit dla standardowych palet, jednocześnie utrzymując środek ciężkości nisko dla stabilności. Wskazówki bezpieczeństwa ze źródeł przemysłowych zalecały podnoszenie tylko na tyle, aby uzyskać prześwit nad podłogą, zwykle około 25 mm, mimo że mechaniczne maksimum było wyższe. Taka praktyka poprawiała zwrotność, zmniejszała ryzyko przewrócenia i ograniczała naprężenia wideł i kół.
Kategorie wózków paletowych wysokiego podnoszenia i specjalistycznych
Wózki paletowe wysokiego podnoszenia stanowiły odrębną kategorię od standardowych wózków niskiego podnoszenia. Konstrukcje te wykorzystywały mechanizmy nożycowe lub przedłużone maszty do podnoszenia palet na wysokość stołu roboczego, co umożliwiało ergonomiczne kompletowanie lub montaż. Niektóre nowoczesne modele wysokiego podnoszenia osiągały podobno wysokość pionową do około 2.4 m, czyli około 8 stóp. Inżynierowie zaprojektowali te urządzenia do pracy stacjonarnej lub z niską prędkością, ponieważ podniesiony środek ciężkości znacznie zmniejszał stabilność podczas jazdy. Udźwig takich specjalistycznych wózków często zmniejszał się w porównaniu z modelami niskiego podnoszenia, dostosowując się do typowych zakresów od 1000 kg do 1500 kg. Inne specjalistyczne warianty obejmowały wózki paletowe ze zintegrowaną wagą, konstrukcją ze stali nierdzewnej lub platformami dla operatora. Urządzenia ze stali nierdzewnej wyposażone w wagę, takie jak model BHA firmy CUBLIFT, łączyły odporność na korozję z wysokością podnoszenia około 220 mm, co umożliwiało ważenie na małej wysokości. Elektryczne podnośniki typu „tor” o maksymalnej wysokości wideł wynoszącej około 205 mm były przeznaczone do operacji na dokach o dużej przepustowości. W tych kategoriach producenci zrównoważyli wysokość podnoszenia, udźwig i stabilność, biorąc pod uwagę zamierzone zastosowanie i marginesy bezpieczeństwa.
Czynniki inżynieryjne ograniczające wysokość podnoszenia

Ograniczenia inżynieryjne określiły praktyczną wysokość podnoszenia wózków paletowych . Projektanci zrównoważyli geometrię wideł, hydraulikę, konstrukcję i stabilność z typowymi warunkami palet i podłoża. Normy bezpieczeństwa i marginesy projektowe ustaliły wówczas konserwatywne limity, zazwyczaj poniżej 250 mm dla standardowych wózków niskiego podnoszenia. Wyższe wysokości podnoszenia wymagały innej architektury, takiej jak konstrukcja nożycowa lub masztowa.
Geometria wideł, konstrukcja palety i potrzeby dotyczące prześwitu
Geometria wideł wyznaczała punkt odniesienia dla minimalnego i maksymalnego podnoszenia. Standardowe widły o niskim profilu zazwyczaj miały obniżoną wysokość od około 75 mm do 85 mm, aby móc wjeżdżać paletami EUR lub GMA pod obciążeniem. Maksymalna wysokość wideł dla konwencjonalnych wózków ręcznych mieściła się w przedziale od 190 mm do 220 mm, jak podano w przypadku kilku modeli ONEN i CUBLIFT, oraz około 235 mm dla Crown PR 4500. Ten zakres zapewniał około 25 mm do 40 mm prześwitu palety nad podłogą, przekraczając około 25 mm (1 cal) prześwitu zalecanego przez Michigan State University dla bezpiecznej jazdy. Grubość pokładu palety, układ dolnej deski i geometria wycięć ograniczały, jak nisko mogły zacząć się widły i jak daleko w górę można było się poruszać, zanim straciły stabilność lub kolidowały z podłogą regałów lub przyczep.
Ograniczenia hydrauliczne, konstrukcyjne i statecznościowe
Układ hydrauliczny określał osiągalny skok, ale konstrukcja i stabilność zazwyczaj w pierwszej kolejności ograniczały użyteczną wysokość. Ręczne wózki paletowe wykorzystywały kompaktowe siłowniki hydrauliczne jednostronnego lub dwustronnego działania o wymiarach zapewniających około 110 mm skoku podnoszenia w typowych konstrukcjach ONEN. Powyżej wysokości wideł wynoszącej około 220 mm momenty zginające w widłach i połączeniach gwałtownie rosły podczas transportu ciężkich ładunków, przyspieszając zużycie spoin i połączeń obrotowych. Podniesienie środka ciężkości zmniejszało margines stabilności, szczególnie podczas skręcania, hamowania lub jazdy po nierównym podłożu. W związku z tym wózki paletowe wysokiego podnoszenia , które osiągały wysokość do około 8 stóp (ok. 2,4 m), wykorzystywały mechanizmy nożycowe lub masztowe ze wzmocnioną konstrukcją i większą podstawą do kontrolowania ugięcia i przechyłu, zamiast po prostu wydłużać standardowe geometrie wózków niskiego podnoszenia.
Wpływ nośności, rodzaju kół i jakości podłogi
Udźwig i wysokość podnoszenia oddziaływały na siebie poprzez naprężenie i nacisk kontaktowy. Modele CUBLIFT o udźwigu od 1000 kg do 5000 kg zazwyczaj utrzymywały maksymalny udźwig na poziomie około 195 mm do 220 mm, aby zachować akceptowalne ugięcie wideł pod obciążeniem znamionowym. Podnośniki o większym udźwigu wymagały grubszych lub bardziej wytrzymałych wideł stalowych, co zwiększało minimalną wysokość wideł i ograniczało opcje geometryczne. Typ kół, taki jak poliuretanowe w porównaniu z nylonowymi, wpływał na opory toczenia i wibracje, ale także wpływał na stabilność podczas podnoszenia ładunku. Twardsze, mniejsze koła przekazywały więcej wstrząsów na nierównych podłożach, co destabilizowało wysokie ładunki przy większych wysokościach podnoszenia. Jakość podłoża, w tym płaskość, spoiny i zanieczyszczenia, dodatkowo ograniczały bezpieczne i efektywne podnoszenie; operatorzy potrzebowali tylko minimalnego prześwitu, aby uniknąć zaczepiania, więc inżynierowie unikali nadmiernego skoku, który zachęcał operatorów do jazdy z paletą niepotrzebnie wysoko.
Normy bezpieczeństwa, zgodność i marginesy projektowe
Wymagania dotyczące bezpieczeństwa i zgodności ustaliły konserwatywne górne granice wysokości podnoszenia dla wózków paletowych niskiego podnoszenia. Międzynarodowe normy dotyczące wózków przemysłowych, takie jak normy oparte na ISO i EN, wymagały testów stabilności z obciążeniem znamionowym przy maksymalnym udźwigu oraz określonych warunkach przechyłu i hamowania. W związku z tym producenci dodali marginesy projektowe dla ciśnienia w cylindrze, granicy plastyczności wideł i nośności, aby obciążenie znamionowe przy maksymalnej wysokości pozostawało poniżej limitów krytycznych. Wytyczne organizacji bezpieczeństwa i materiały szkoleniowe, w tym MSU i branżowe biuletyny bezpieczeństwa, kładły nacisk na utrzymywanie ładunków tak nisko, jak to możliwe, i unikanie ostrych zakrętów na wysokości. W rezultacie projektanci zoptymalizowali skok, aby zapewnić wystarczający prześwit dla typowych palet i przejść do doków, zachowując jednocześnie szerokie marginesy stabilności, zamiast dążyć do maksymalnego możliwego udźwigu wyłącznie z układu hydraulicznego.
Wybór właściwej wysokości podnoszenia dla Twojego obiektu
Dopasowanie wysokości podnoszenia do regałów, przyczep i poziomów doków
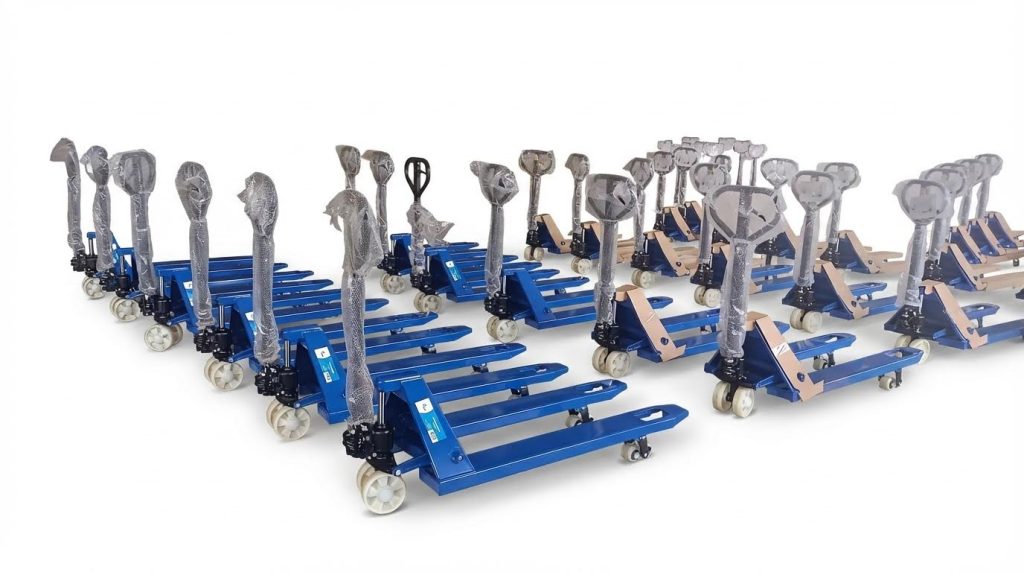
Inżynierowie dopasowali wysokość podnoszenia wózka paletowego do najniższego interfejsu transferowego w przepływie materiałów. Typowe wymagania dotyczące prześwitu między podłogą a paletą utrzymywały się na poziomie około 25 mm, zgodnie z wytycznymi z Michigan State University. Standardowe ręczne wózki paletowe o maksymalnej wysokości wideł od 195 mm do 235 mm już przekraczały ten wymóg. Umożliwiały one załadunek z poziomu gruntu do naczep, na niskie płyty dokowe lub na krótkie rampy bez dotykania palety. Wózki paletowe wysokiego podnoszenia lub warianty z podnośnikiem nożycowym stały się istotne tylko wtedy, gdy operatorzy potrzebowali maszyn do kompletacji lub podawania towarów na wysokości pasa. W przypadku operacji dokowych projektanci sprawdzali wysokość naczep, geometrię rampy przeładunkowej i grubość palet, aby upewnić się, że wysokość podnoszenia wózka przekraczała krawędzie doków, ale nie wymuszała niestabilnej jazdy na dużej wysokości. Najlepsza praktyka utrzymywała wysokość podnoszenia na minimalnym bezpiecznym prześwicie i wykorzystywała stałą infrastrukturę, a nie podnośnik wózka paletowego, do pokonywania dużych różnic poziomów.
Podnośniki ręczne a zasilane: ergonomia i przepustowość
Ręczne wózki paletowe były odpowiednie do krótkich odległości poziomych i niskiej liczby cykli. Ich ograniczona wysokość podnoszenia, wynosząca około 195 mm, zmniejszała obciążenie ergonomiczne w porównaniu z noszeniem ręcznym, ale nadal wymagała wysiłku chodzenia i pompowania. Zasilane wózki widłowe lub wózki jezdniowe o podobnej wysokości podnoszenia od 200 mm do 235 mm poprawiły przepustowość poprzez zmniejszenie siły pchania i czasu jazdy. Zakłady z dużą liczbą codziennych przemieszczeń palet, długimi korytarzami lub częstym załadunkiem doków zazwyczaj wybierały wózki z napędem, aby ograniczyć ryzyko dla układu mięśniowo-szkieletowego. Inżynierowie ocenili dane dotyczące tętna operatora, pomiary siły pchania i ciągnięcia oraz odległość przesuwu, aby uzasadnić modernizację. Sama wysokość podnoszenia nie różniła się drastycznie między typami ręcznymi i elektrycznymi, ale modele z napędem utrzymywały nominalną wysokość podnoszenia przy wyższych cyklach pracy i na umiarkowanych nachyleniach. W przypadku wózków stojących projektanci uwzględnili również widoczność operatora przy niskich wysokościach jazdy i ryzyko podniesienia ponad 8 stóp (ok. 2,4 m) w specjalistycznych wózkach, utrzymując większość ładunków nisko podczas ruchu.
Koszt cyklu życia, konserwacja i monitorowanie predykcyjne
Analiza kosztów cyklu życia produktu uwzględniała wysokość podnoszenia jako jeden z czynników wpływających na naprężenia podzespołów. Większy udźwig, zwiększony skok siłowników hydraulicznych, wydłużony ruch układu zawieszenia oraz wyższe momenty zginające w widłach i masztach w przypadku konstrukcji o dużym udźwigu, skutkowały zwiększeniem obciążenia. Standardowe wózki paletowe o małym udźwigu, o maksymalnej wysokości około 195 mm, charakteryzowały się stosunkowo niewielkim zmęczeniem konstrukcji przy prawidłowej konserwacji. Programy konserwacyjne koncentrowały się na uszczelnieniach hydraulicznych, czystości płynów, prostoliniowości wideł i stanie kół, aby utrzymać nominalny udźwig. Monitorowanie predykcyjne wykorzystywało interwały przeglądów, historię awarii i dane z czujników z zaawansowanych urządzeń do prognozowania pogorszenia wydajności podnoszenia. Zakłady porównywały koszt kapitałowy wózków o dużym udźwigu lub podnośników wyposażonych w czujniki z unikniętymi przestojami, zmniejszonymi uszkodzeniami palet i niższym wskaźnikiem urazów. Tam, gdzie operatorzy rutynowo zbliżali się do maksymalnej wysokości podnoszenia, inżynierowie skracali interwały przeglądów i śledzili dryft maksymalnej osiągalnej wysokości, co stanowiło wczesne ostrzeżenie o problemach hydraulicznych lub konstrukcyjnych.
Cyfrowe bliźniaki, czujniki i zaawansowane funkcje sterowania
Cyfrowe bliźniaki dla systemów obsługi palet modelowały interakcje wysokości podnoszenia z płaskością podłoża, konstrukcją palet oraz interfejsami regałów lub doków. Inżynierowie wykorzystali te modele, aby sprawdzić, czy maksymalna wysokość podnoszenia 195 mm lub 235 mm zapewnia wystarczający prześwit przy najgorszym ugięciu i zużyciu kół. Wbudowane czujniki w zaawansowanych wózkach paletowych mierzyły wysokość wideł, masę ładunku i prędkość jazdy. Logika sterowania ograniczała prędkość jazdy przy wyższych położeniach podnoszenia i zniechęcała operatorów do poruszania się z podniesionymi ładunkami, zgodnie z wytycznymi bezpieczeństwa, aby utrzymać ładunki na niskim poziomie. Czujniki wysokości pomagały również zapewnić, że operatorzy podnosili ładunki tylko do minimalnego wymaganego prześwitu, poprawiając stabilność i zmniejszając zużycie energii w pojazdach elektrycznych. Platformy zarządzania flotą agregowały profile wykorzystania wysokości podnoszenia, aby udoskonalić dobór sprzętu i projektowanie układu. Z czasem cyfrowe bliźniaki i informacje zwrotne z czujników wspierały iteracyjną optymalizację, często potwierdzając, że umiarkowane, dobrze kontrolowane wysokości podnoszenia oferowały najlepszą równowagę między bezpieczeństwem, przepustowością i kosztami.
Podsumowanie: Praktyczne wskazówki dotyczące wysokości podnoszenia wózka paletowego
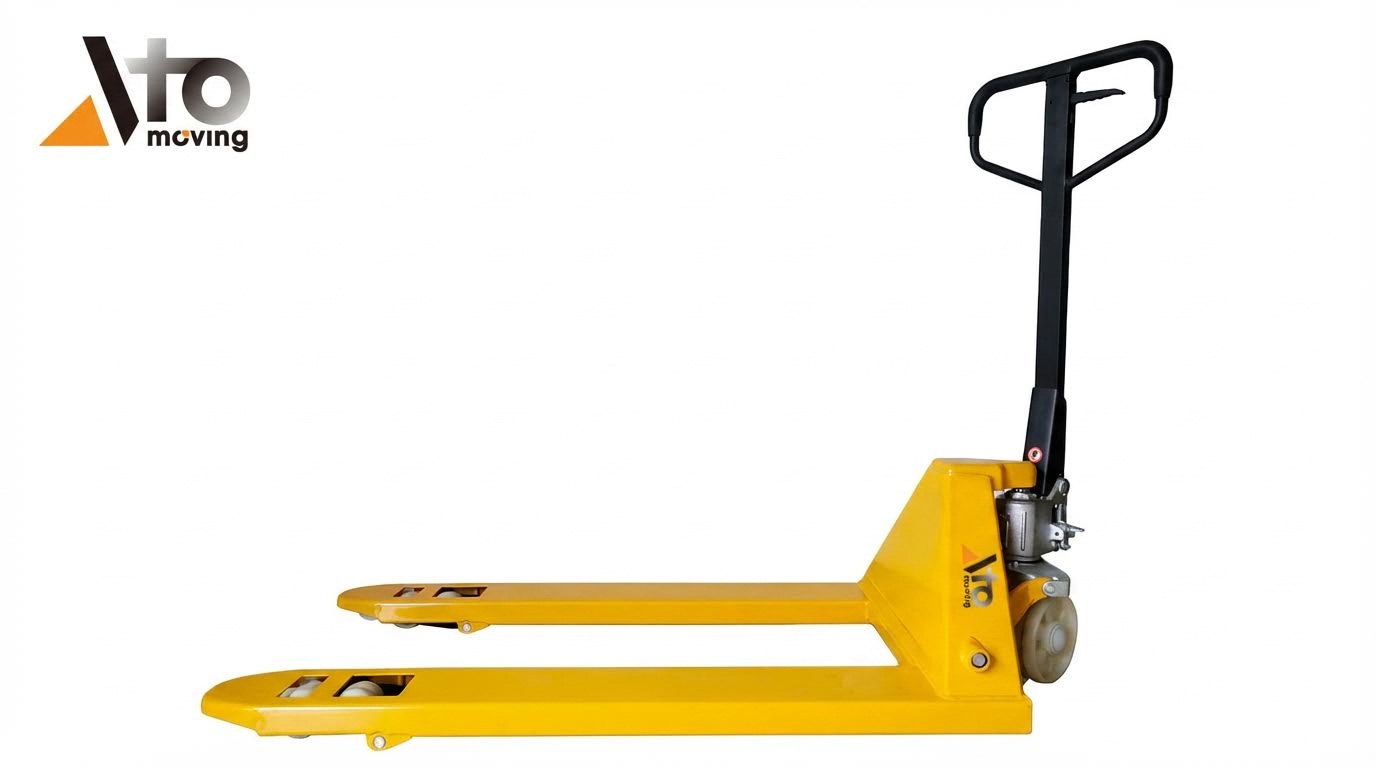
Maksymalna wysokość podnoszenia wózka paletowego historycznie mieściła się w zakresie 180–235 mm dla standardowych wózków niskiego podnoszenia. Typowe przykłady to 195 mm dla wielu ręcznych wózków paletowych, około 205–220 mm dla kilku modeli elektrycznych i wyposażonych w wagę oraz około 235 mm dla wózków z operatorem, takich jak wózki paletowe z podnoszeniem stojącym. Wózki paletowe wysokiego podnoszenia i nożycowe znacznie rozszerzyły ten zakres, a kilka specjalistycznych konstrukcji osiągało podobno wysokość podnoszenia bliską 2.4 m, ale te urządzenia działały bardziej jak kompaktowe układarki niż konwencjonalne wózki paletowe.
Ograniczenia inżynieryjne nadal koncentrowały się na geometrii wideł, skoku hydraulicznym oraz konieczności utrzymania niskiego środka ciężkości ładunku dla zapewnienia stabilności. Projektanci zrównoważyli wysokość podnoszenia z udźwigiem, rozstawem osi i rodzajem kół, uwzględniając jednocześnie rzeczywiste warunki podłoża i wymagane współczynniki bezpieczeństwa. W praktyce obiekty rzadko wymagały więcej niż 25–50 mm prześwitu pod paletą; operatorzy zazwyczaj dążyli do zachowania około 25 mm (≈1 cala) prześwitu, aby zachować stabilność i zwrotność, unikając jednocześnie zbędnego podnoszenia.
Z punktu widzenia wdrożenia, inżynierowie i planiści obiektów odnieśli korzyści z mapowania wszystkich punktów przeładunkowych: płyt dokowych, naczep, przenośników i poziomów wejścia do regałów. Następnie określili wózki paletowe , których maksymalna wysokość wideł nieznacznie przekraczała najwyższy wymagany interfejs, jednocześnie spełniając obowiązujący standard palet i tolerancje podłoża w najgorszym przypadku. Analiza kosztów cyklu życia produktu wskazała na solidne układy hydrauliczne, zabezpieczone łożyska i odpowiednie materiały kół, ponieważ zdegradowane komponenty zmniejszały efektywny udźwig i zwiększały opory toczenia.
W przyszłości integracja czujników, ogniw tensometrycznych i podstawowej telematyki w elektrycznych wózkach paletowych zapewniła bezpieczniejszą obsługę przy maksymalnym udźwigu i udźwigu. Cyfrowe bliźniaki i analityka floty umożliwiły weryfikację, czy rzeczywiste przestrzenie robocze mieszczą się w granicach projektowych, a także pomogły zoptymalizować prześwity dla nowych układów. Trend technologiczny wskazywał na inteligentniejsze sterowanie wciąż stosunkowo niewielkim zakresem podnoszenia, a nie na drastycznie wyższe wysokości podnoszenia, ponieważ stabilność i ergonomia narzucały twarde, praktyczne ograniczenia dla sprzętu klasy wózków paletowych.