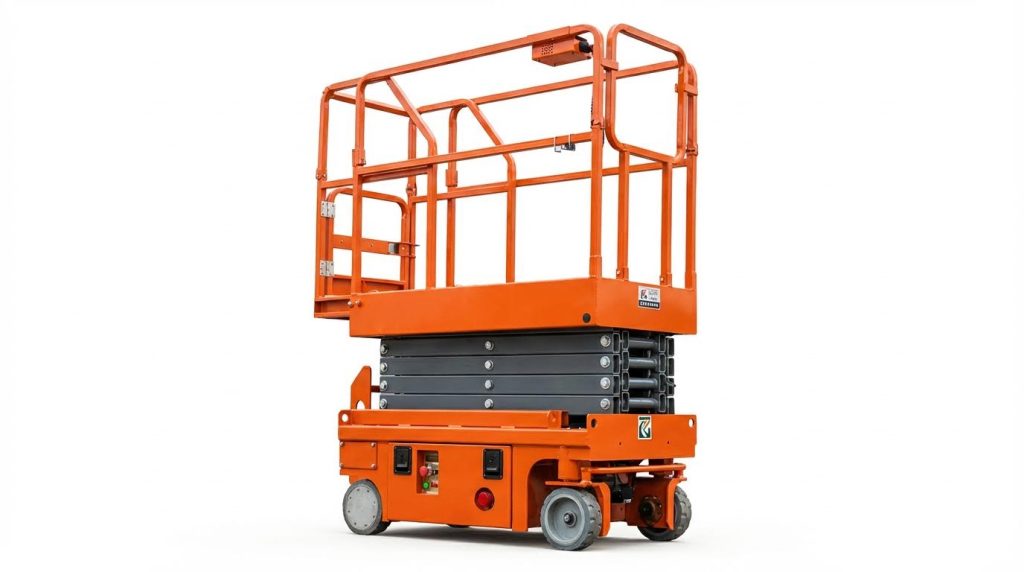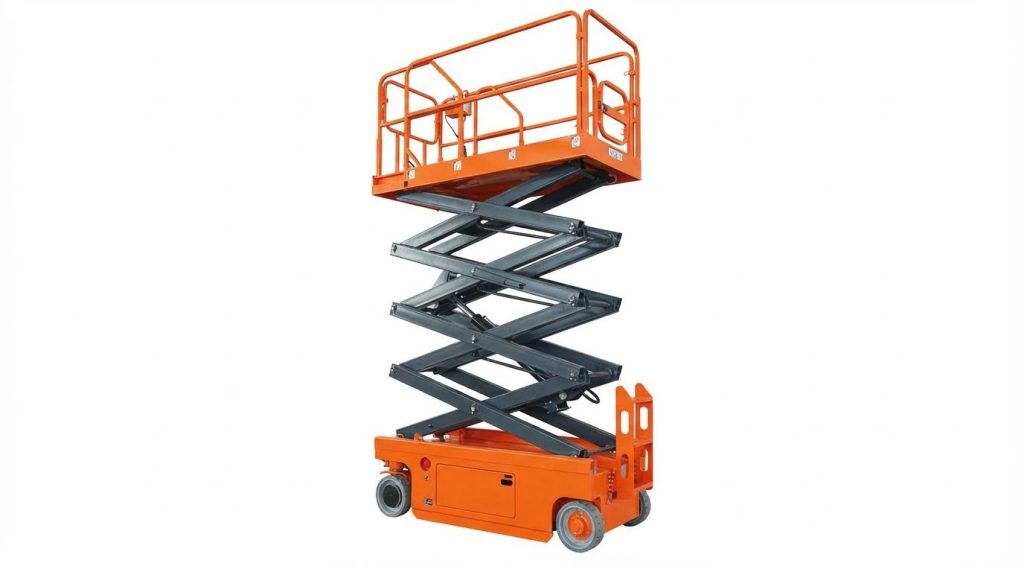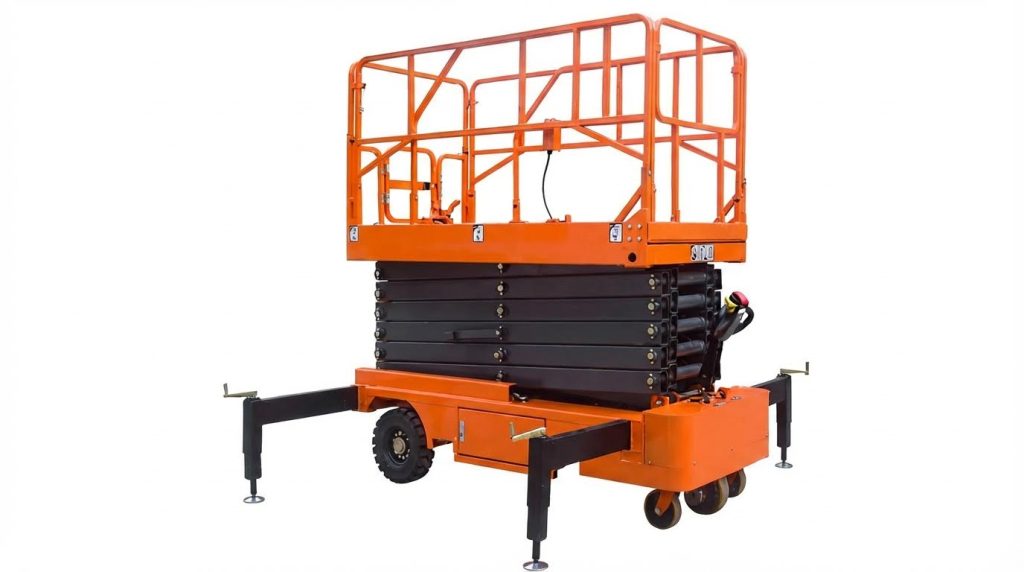
Ножничные подъемники играли центральную роль в безопасном размещении людей и материалов на высоте в производственных, строительных и ремонтных условиях. Инженерам и руководителям автопарков необходимо было понимать, как максимальная высота платформы, рабочая высота и горизонтальный вылет определяют истинные рабочие параметры подъемника. В данной статье рассматривается, как структурная устойчивость, системы привода, ограничения по ветру и рельефу местности, а также нормативные требования ограничивают эти параметры на практике.
Используя данные из таблиц ПДВ для помещений, компактных самоходных мини-подъемников и моделей для работы на пересеченной местности, в ходе обсуждения сравнивались конфигурации, грузоподъемность и условия эксплуатации. Затем эти инженерные ограничения были соотнесены с реальными условиями выбора, стоимостью жизненного цикла и стратегиями цифрового мониторинга. Цель состояла в том, чтобы предоставить практическую основу для определения, эксплуатации и технического обслуживания ножничных подъемников на предельной высоте и вылете без ущерба для безопасности или производительности.
Определение максимальной высоты, вылета и рабочей зоны.
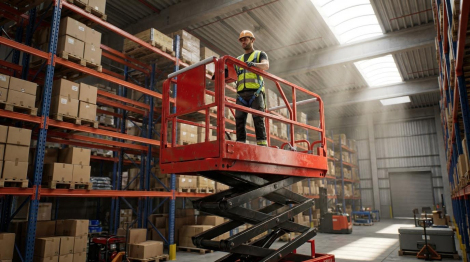
Инженеры определяли рабочую зону ножничного подъемника , исходя из его безопасного вертикального и горизонтального вылета при номинальной нагрузке и в пределах допустимых условий окружающей среды. Производители указывали высоту платформы, максимальную рабочую высоту и эффективный горизонтальный вылет, а затем подтверждали эти параметры посредством испытаний и сертификации в соответствии со стандартами. Понимание взаимосвязи между этими параметрами позволяло пользователям сравнивать такие модели, как магазинные подъемники PDW, компактные мини-самоходные установки и машины для работы на пересеченной местности, на единой основе. В этом разделе была уточнена терминология и ограничения, которые определяли все последующие решения по выбору и проектированию.
Зависимость высоты платформы от максимальной рабочей высоты
Высота платформы описывалась как вертикальное расстояние от земли до поверхности платформы в полностью поднятом положении. Производители обычно определяли максимальную рабочую высоту как высоту платформы плюс допуск оператора, обычно около 2.0 м. Например, модели для пересеченной местности с высотой платформы 12 м имели максимальную рабочую высоту 14 м. Мини-самоходные подъемники с высотой платформы от 5.8 м до 13.7 м соответствовали рабочей высоте от 7.8 м до 15.7 м, что также примерно на 2.0 м больше. Низкоходные столы PDW с высотой платформы от 0.56 м до примерно 1.47 м обеспечивали рабочую высоту, подходящую для сборки или укладки на поддоны , но не для работ на высоте. Инженеры всегда рассчитывали необходимую рабочую высоту, а затем обратным методом вычисляли минимальную необходимую высоту платформы.
Горизонтальный вылет: расширение палуб и доступ
Ножничные механизмы поднимали платформу вертикально, поэтому горизонтальный вылет в основном зависел от размера платформы и ее удлинений. В промышленных подъемниках PDW использовались стационарные платформы размером от 1.22 м × 0.91 м до 3.05 м × 3.05 м, обеспечивающие большую рабочую площадь, но незначительный вылет за пределы основания. Подъемники для работы на пересеченной местности, такие как HS1218ERT, использовали платформу размером 2.97 м × 1.65 м с удлинениями на 0.65 м, эффективно увеличивая вылет для доступа к фасадам или стеллажам без изменения положения шасси. Миниатюрные самоходные подъемники предлагали платформы длиной от 1.63 м до 2.64 м, шириной от 0.74 м до 1.12 м с постоянным удлинением на 0.9 м. Это расстояние удлинения определяло, насколько далеко оператор мог работать за пределами колесной базы, оставаясь в пределах устойчивости. Инженеры учитывали как статический вылет, так и динамические эффекты, поскольку удлиненные платформы смещали центр тяжести и уменьшали остаточный запас устойчивости.
Ограничения по высоте при работе в помещении и на открытом воздухе
Использование внутри и вне помещений накладывало различные практические ограничения на рабочую высоту, даже для идентичных платформ. Внутри помещений высота потолка, расположенные над головой коммуникации и ширина проходов ограничивали полезную высоту в большей степени, чем ветер или уклон. Подъемники серии PDW были ориентированы на внутренние производственные помещения, где приоритет отдавался малому перемещению, высокой грузоподъемности до 4350 кг и компактным размерам, а не максимальной высоте подъема. На открытом воздухе безопасная высота определялась ветром, состоянием поверхности и уклоном. Самоходные мини-подъемники для пересеченной местности и мини-подъемники с уклоном от 25% до 30% и дорожным просветом около 0.2 м работали на неровной поверхности, но требовали снижения мощности при сильном ветре. Стандарты и руководства ограничивали количество людей на открытом воздухе одним человеком по сравнению с двумя в помещении и ограничивали скорость движения ниже 0.8 км/ч при поднятой платформе. Поэтому инженеры часто выбирали меньшую номинальную рабочую высоту для работ на открытом воздухе, чем для аналогичных работ в помещении, чтобы сохранить запас устойчивости.
Стандарты и методы оценки (ANSI, CE)
Стандарты ANSI и CE определяли, как производители устанавливают и маркируют максимальную высоту, вылет стрелы и грузоподъемность. Эти стандарты требовали проверки грузоподъемности платформы, включая отдельные показатели для основной платформы и удлинителя, например, 360 кг на основной платформе и 113 кг на удлинителе для моделей, предназначенных для работы на пересеченной местности. Процедуры испытаний подтверждали, что подъемники соответствуют критериям устойчивости на номинальной высоте при заданных скоростях ветра и уклонах, а также что ограничения скорости движения с поднятыми платформами, часто ниже 0.8 км/ч, обеспечивают управляемость. Ограничения по количеству пассажиров соответствовали стандартизированным правилам, как правило, два человека внутри помещения и один снаружи, исходя из конструкции ограждений, площади пола и соображений эвакуации. Маркировка соответствия, руководства пользователя и таблицы нагрузок отражали эти стандартизированные методы оценки, позволяя инженерам и менеджерам по безопасности сравнивать продукцию разных производителей на общей, подкрепленной нормативными требованиями основе.
Инженерные факторы, определяющие высоту и вылет стрелы.
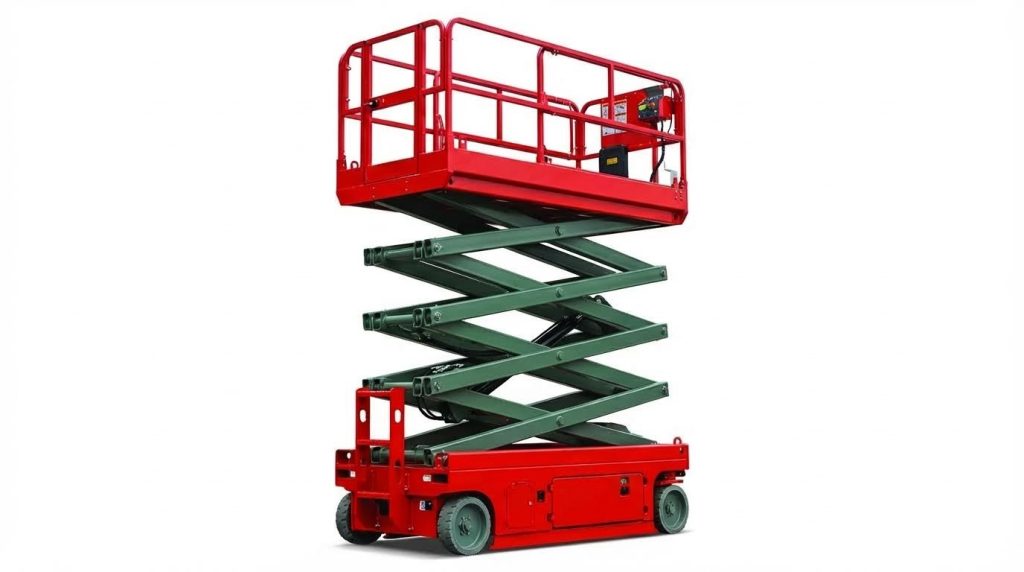
Технические ограничения по высоте и вылету ножничного подъемника зависят от взаимодействия конструктивных, гидравлических и управляющих параметров. Конструкторам необходимо было сбалансировать высоту платформы, нагрузку и мобильность с пределами устойчивости, определенными стандартами ANSI и CE. Реальные машины, такие как промышленные столы PDW, мини-самоходные установки и вездеход HS1218ERT, продемонстрировали, как конструктивные решения влияют на допустимую рабочую высоту и вылет. На практике эти ограничения определялись следующими факторами.
Структурная устойчивость, площадь основания и состояние грунта.
Структурная устойчивость в первую очередь зависела от соотношения площади основания и максимальной высоты платформы. Большая рабочая высота требовала большей колесной базы, более прочных рычагов и большей жесткости на кручение для сопротивления раскачиванию. В закрытых помещениях для подъема грузов использовались широкие рамы основания и большая грузоподъемность, но они работали на ровных, подготовленных полах, что снижало риск опрокидывания. Самоходные и внедорожные установки полагались на геометрию шасси, площадь контакта шин с поверхностью и дорожный просвет для поддержания устойчивости на неровной местности. Операторам приходилось держать подъемники на твердых, ровных поверхностях, поскольку пустоты, мягкий грунт или неуплотненный насыпной грунт смещали силы реакции и уменьшали доступный запас безопасности.
Грузоподъемность, центр тяжести и риск опрокидывания
Допустимая грузоподъемность платформы напрямую влияла на центр тяжести (ЦТ) системы и опрокидывающий момент. Подъемники PDW выдерживали до 9600 килограммов, но на относительно небольшой высоте, поэтому суммарный ЦТ оставался близко к плоскости основания. Самоходные мини-подъемники обычно выдерживали 230–450 килограммов плюс 113 килограммов на удлинениях, а HS1218ERT выдерживал 360 килограммов плюс 113 килограммов на удлинении платформы. Эти меньшие нагрузки были необходимы, поскольку высота платформы достигала 12–13.7 метров. Стандарты требовали допустимой грузоподъемности как в убранном, так и в поднятом состоянии, а иногда и заниженной нагрузки на удлинениях. Перегрузка, или концентрация массы на одном ограждении, смещала ЦТ к краю и могла превышать допустимый опрокидывающий момент, особенно на открытом воздухе, где ветер и уклон создавали дополнительные боковые нагрузки.
Системы привода, дрейф и скорость подъема
В большинстве ножничных подъемников использовался гидравлический привод, часто с электрическим приводом для самоходных машин. Диаметр цилиндра, ход поршня и давление в системе определяли доступную подъемную силу и, следовательно, максимальную номинальную нагрузку на высоте. Скорость подъема должна была обеспечивать баланс между производительностью и динамическими нагрузками; время подъема PDW варьировалось от 20 до 114 секунд, в то время как у мини-ножничных подъемников — от 16/34 секунд до 80/60 секунд. Более быстрое движение увеличивало инерционные силы в ножничном механизме и штифтах, которые конструкторы регулировали с помощью пропорциональных клапанов и профилей плавного пуска. Гидравлический дрейф ограничивал полезную рабочую высоту с течением времени; ежеквартальные испытания на дрейф на фиксированной высоте под нагрузкой подтверждали, что утечки в уплотнениях или клапанах оставались в пределах допустимых значений. Техническое обслуживание, такое как чистота рабочей жидкости, замена уплотнений каждые 3–5 лет и регулярные проверки на герметичность, сохраняли первоначальную высоту и вылет стрелы.
Ветровые нагрузки, уклон и проектирование для пересеченной местности
Ветровые и наклонные условия значительно ограничивали безопасную рабочую высоту, особенно на открытом воздухе. Стандарты и руководства ограничивали скорость передвижения примерно до 0.8 километра в час при поднятой платформе и ограничивали работу при сильном ветре или грозах. Подъемники для пересеченной местности, такие как HS1218ERT, использовали полный привод, дорожный просвет 0.2 метра и имели заданную проходимость для поддержания сцепления и ровной опоры на неровных участках. Мини-самоходные подъемники обеспечивали проходимость с уклоном 25–30%, но операторам все равно приходилось подниматься только по ровным, уплотненным поверхностям. Увеличенный дорожный просвет и диаметр шин помогали преодолевать препятствия, но повышали центр тяжести шасси, поэтому конструкторы компенсировали это более широкими осями и более тяжелым основанием. Ветер, воздействующий на ограждения, людей и материалы, создавал опрокидывающие моменты, которые фактически снижали допустимую рабочую высоту по сравнению с показателями для помещений, что объясняет, почему стандарты ограничивали количество людей на открытом воздухе одним человеком и часто снижали максимальную высоту в условиях открытого воздуха.
Выбор ножничных подъемников для реальных условий эксплуатации
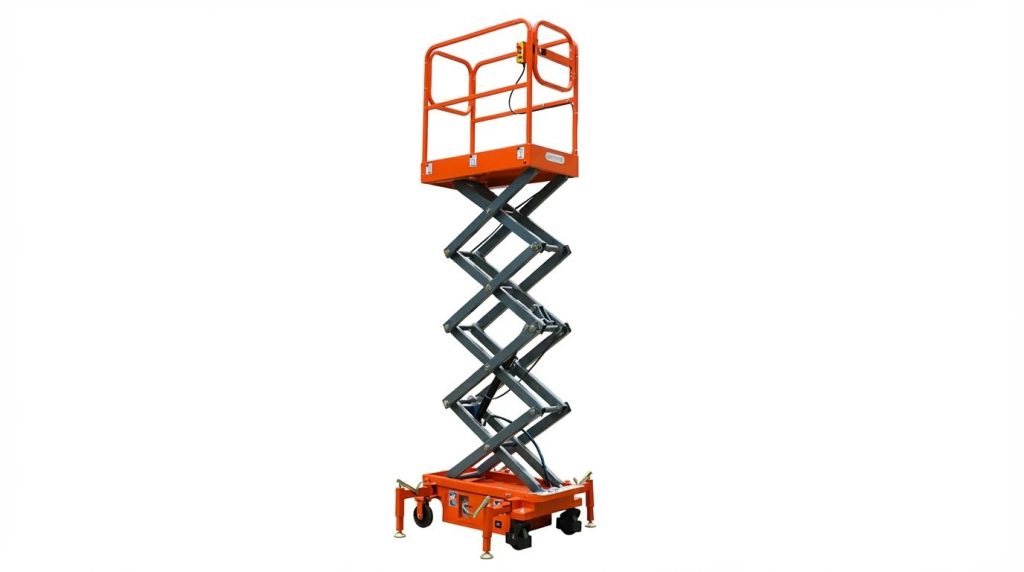
Инженеры выбирали ножничные подъемники, преобразуя геометрию задачи, условия окружающей среды и нагрузку в количественные требования к высоте и вылету стрелы. Затем они сопоставляли эти требования с высотой платформы, рабочей высотой, вылетом платформы и грузоподъемностью, определенными стандартами ANSI и CE. При выборе также учитывались особенности местности, режим работы и нормативные ограничения, а не только показатели «максимальной высоты». В следующих подразделах был описан структурированный подход, который позволил избежать излишней детализации и снизить риски для безопасности.
Соответствие высоты и досягаемости требованиям задачи
Определение высоты начиналось с рабочей точки, а не с брошюры продукта. Инженеры определяли вертикальное расстояние от уровня чистового пола до самой высокой рабочей точки, а затем вычитали типичное расстояние до оператора, составляющее около 2 м, чтобы оценить необходимую высоту платформы. Например, высота платформы в 12 м обеспечивала рабочую высоту в 14 м, что соответствовало данным HS1218ERT. Горизонтальное расстояние зависело от размеров платформы и длины ее удлинения; удлинение платформы на 0.65 м или 0.9 м позволяло преодолевать препятствия, такие как парапеты или конвейеры. Проектировщики также учитывали ограничения подхода, включая ширину прохода, радиус поворота и зазоры дверных проемов, чтобы гарантировать, что подъемник физически сможет достичь рабочей зоны.
Сравнение ножничных подъемников PDW, мини-подъемников и подъемников для бездорожья.
Подъемники серии PDW были разработаны для стационарных производственных ячеек внутри помещений с высокими статическими нагрузками. Они предлагали высоту платформы от примерно 0.56 м до 1.47 м, высоту подъема до 1.78 м и грузоподъемность от 3200 до 9600 фунтов, что подходило для работы с паллетами , сборочных линий и позиционирования рабочих мест. Самоходные мини- ножничные подъемники охватывали задачи доступа на большую высоту, с высотой платформы от 5.8 м до 13.7 м и рабочей высотой от 7.8 м до 15.7 м, а также удлинителями на 0.9 м для увеличения вылета стрелы. Модели для работы на пересеченной местности, такие как HS1218ERT, обеспечивали высоту платформы 12 м, рабочую высоту 14 м, двусторонние удлинители на 0.65 м, дорожный просвет 0.2 м и полный привод, что позволяло работать на открытом воздухе и на неровной местности. Инженеры сравнивали эти семейства, используя такие параметры, как грузоподъемность, проходимость (25–30 % для мини-автомобилей), дорожный просвет и мобильность, чтобы определить их пригодность для использования в строительстве внутри помещений на ровных поверхностях или на смешанном рельефе.
Затраты на протяжении всего жизненного цикла, техническое обслуживание и прогнозная аналитика.
Общая стоимость владения часто являлась определяющим фактором при выборе оборудования для автопарков. Гидравлические системы требовали периодической проверки уровня жидкости, при этом уровень масла обычно поддерживался на отметке 40–50 мм выше дна бака при полном выдвижении. Срок службы уплотнений и клапанов составлял примерно 3–5 лет, ежеквартальные испытания на смещение и ежегодные испытания под нагрузкой влияли на планирование технического обслуживания и риск простоев. Самоходные подъемники влекли за собой дополнительные затраты на тяговые системы, батареи и управляющую электронику, но сокращали трудозатраты на ручную погрузку и перемещение. Прогностическая аналитика, основанная на данных об использовании, циклах подъема и тенденциях смещения, позволяла ремонтным бригадам заменять уплотнения или регулировать клапаны до капитального ремонта цилиндров. Такой подход оптимизировал затраты на протяжении всего жизненного цикла, избегая незапланированных простоев и продлевая срок службы конструктивных и гидравлических компонентов.
Цифровые двойники, датчики и интеграция систем управления
Современные ножничные подъемники все чаще интегрируют датчики, концевые выключатели и пропорциональное управление для регулирования высоты и вылета в безопасных пределах. Полугодовая калибровка датчиков и концевых выключателей обеспечивает правильное положение остановки и предотвращает перегрузку двигателя в конце хода. Цифровые двойники, созданные на основе проектных моделей и телеметрии в реальном времени, позволяют инженерам моделировать рабочие циклы, воздействие ветра и уклон местности перед началом эксплуатации. Менеджеры парка оборудования объединяют цифровые инструменты контроля с бортовой диагностикой для отслеживания дрейфа, температуры и вибрации, улучшая обнаружение неисправностей. Интеграция с системами управления объектом поддерживает автоматическую регистрацию проверок на соответствие стандартам ANSI и CE, моделей использования оператором и истории аварийных сигналов, что усиливает обратную связь между реальной эксплуатацией и будущими критериями выбора подъемника.
Краткое описание: Безопасное и эффективное использование высоты и вылета ножничного подъемника.
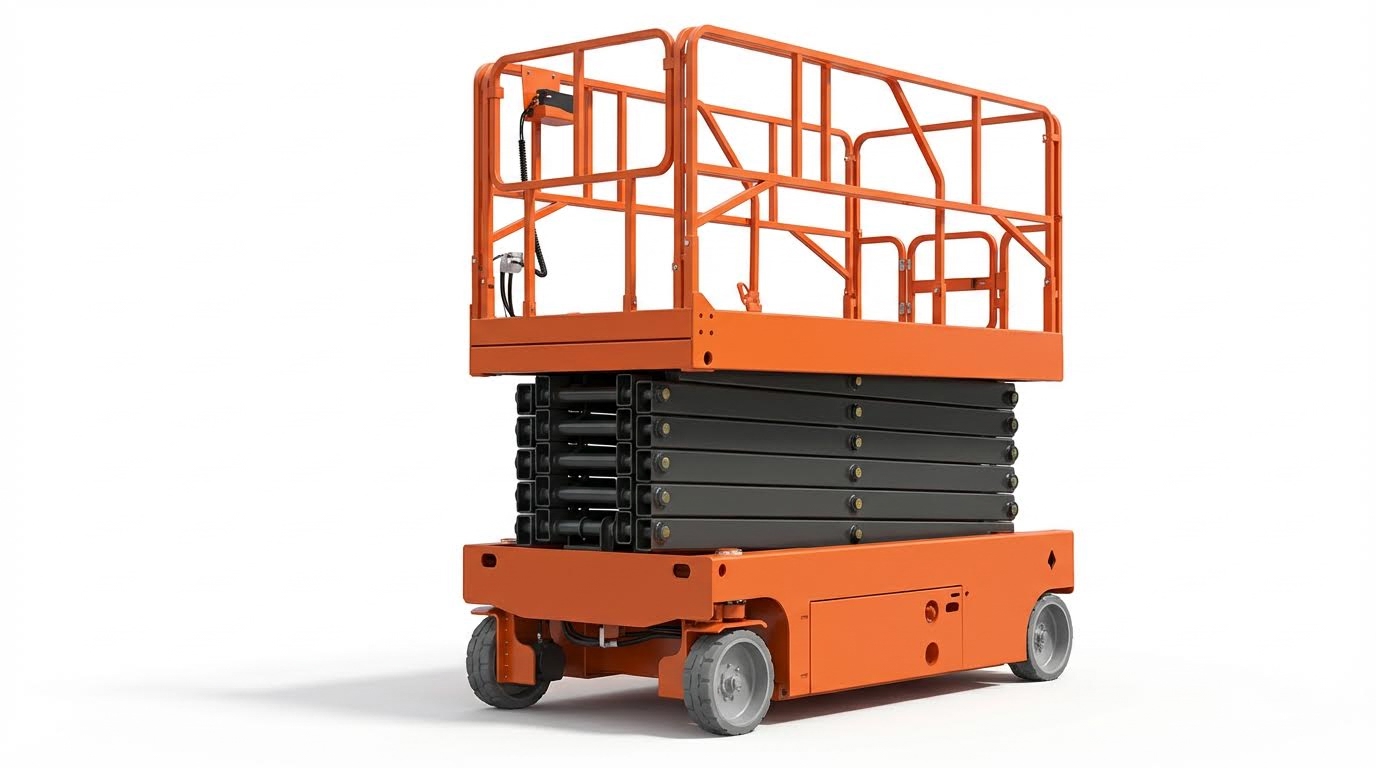
Высота подъема и вылет стрелы ножничного подъемника зависели от тесно взаимосвязанного набора геометрических, конструктивных и управляющих параметров. Производители определяли высоту платформы, максимальную рабочую высоту и горизонтальный вылет стрелы за счет удлинения платформы, при этом типичный запас рабочей высоты для персонала составлял около 2 м над уровнем платформы. Для моделей PDW, мини-подъемников и подъемников для пересеченной местности номинальная грузоподъемность, размеры платформы и скорость подъема определяли безопасный диапазон эксплуатации, в то время как стандарты ANSI и CE ограничивали допустимое количество людей, уклон местности и ветровые условия.
В производственной практике произошел сдвиг в сторону специализированных конструкций: высокопроизводительные столы PDW с малым ходом для производства в помещениях; компактные самоходные мини-подъемники для работы в условиях ограниченного пространства; и внедорожные установки с увеличенным дорожным просветом, полным приводом и возможностью преодоления уклонов до 25–30% для работы на открытом воздухе. Такая диверсификация повысила производительность, но потребовала более тщательного отбора, включая проверку вариантов нагрузок, потребностей в вылете стрелы и условий на площадке. Будущие тенденции указывают на более широкое использование пропорционального управления, интегрированных датчиков и подключенной диагностики для управления смещением, мониторинга состояния конструкций и обеспечения соблюдения предельных значений в режиме реального времени.
Для практической реализации инженерам необходимо было рассматривать максимальную высоту и вылет стрелы как проектные пределы, а не как целевые показатели, которые необходимо превысить. Оценка площадки, включая проверку несущей способности грунта, уклона и ветровой нагрузки, оставалась крайне важной перед определением класса и модели подъемника. Программы технического обслуживания с документированными гидравлическими, структурными и электрическими проверками обеспечивали как соответствие нормативным требованиям, так и долгосрочную стабильность на высоте. Сбалансированный подход признавал, что больший вылет стрелы и грузоподъемность повышают чувствительность к риску: безопасное и эффективное использование зависело меньше от абсолютной высоты и больше от дисциплинированного соблюдения стандартов, точной оценки нагрузки и непрерывного контроля рабочей зоны машины.