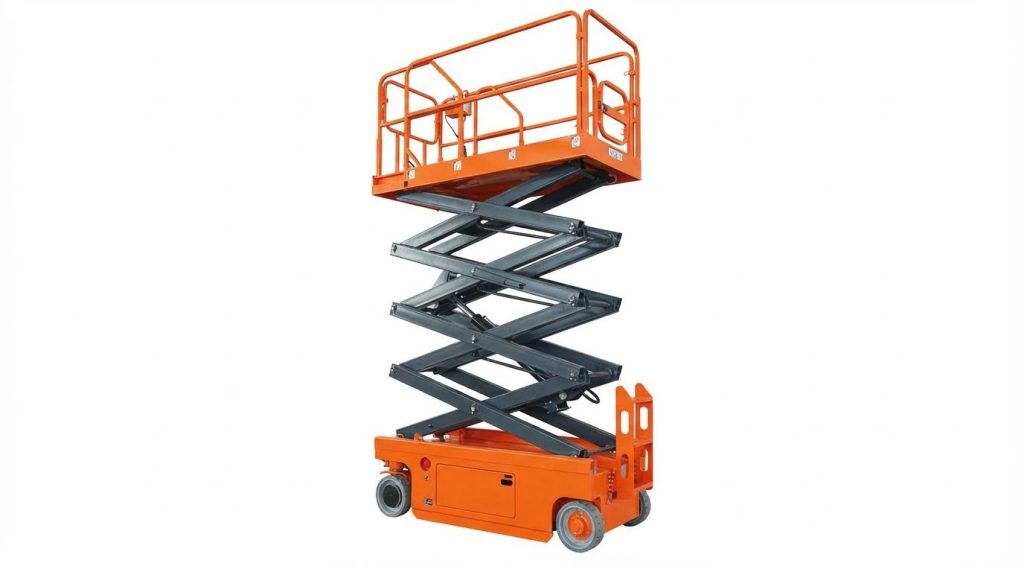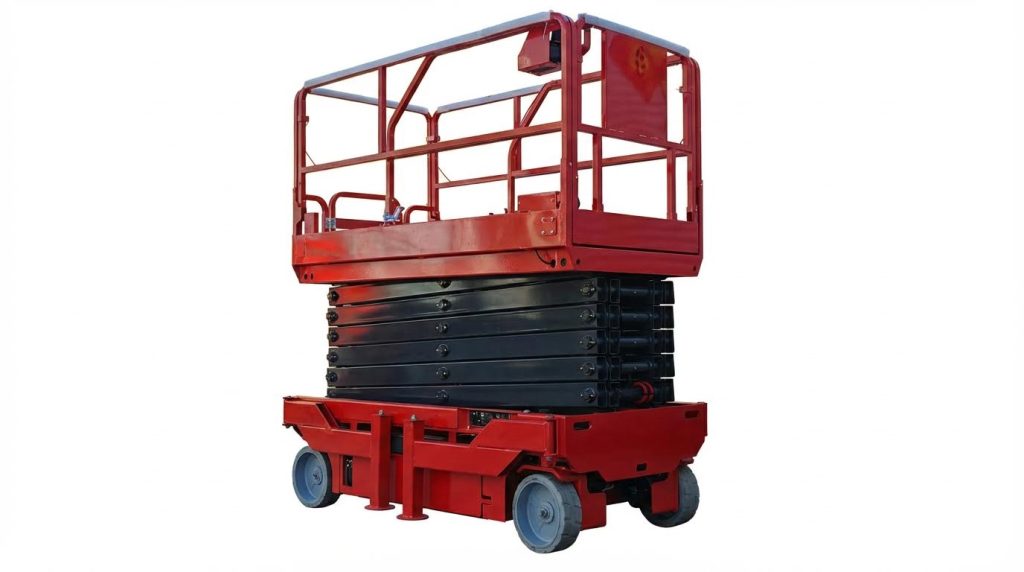
Scherenarbeitsbühnen nutzten ein kompaktes, vertikal teleskopierbares Gestänge, um einen sicheren Zugang in der Höhe für Personen, Werkzeuge und Materialien zu gewährleisten. Ihre Konstruktion vereinte Strukturmechanik, Hydraulik und Regelungstechnik, um strenge Anforderungen an Last, Stabilität und Sicherheit zu erfüllen. Dieser Artikel untersuchte die Kernarchitektur von Scherenmechanismen , quantifizierte Lastpfade und Versagensarten und behandelte die Dimensionierung der Hydraulik, die Steuerungslogik und die digitale Integration. Abschließend wurden die Auswirkungen auf den industriellen Einsatz erörtert, darunter Zuverlässigkeit, Einhaltung gesetzlicher Vorschriften und die Eignung für datengestützte Wartung und kollaborative Automatisierung.
Grundlegende Architektur von Scherenhebebühnen
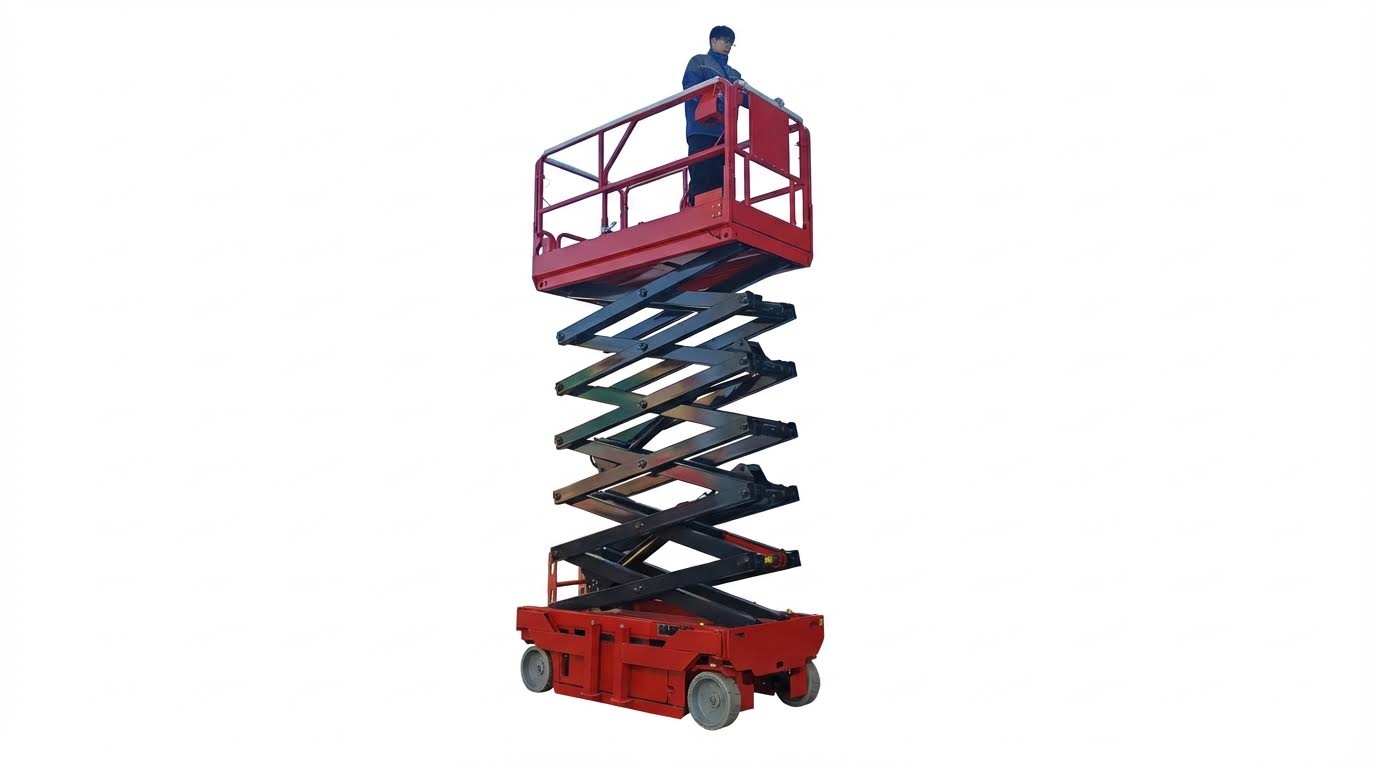
Die grundlegende Architektur der Scherenhebebühne definierte den Lastpfad, den Bewegungsbereich und die Integration der Hydraulik in die Struktur. Ingenieure verbanden Scherenmechanismus, Plattform und Basis zu einer einzigen kinematischen Kette, die den Zylinderhub in vertikalen Hub umwandelte. Konstruktionsentscheidungen hinsichtlich Armgeometrie, Plattformrahmen und Materialauswahl beeinflussten Tragfähigkeit, Steifigkeit und Stabilität unmittelbar. Eine präzise architektonische Definition ging daher detaillierten Festigkeits- und Sicherheitsprüfungen voraus.
Primäre Strukturkomponenten und Kinematik
Eine stationäre Scherenhebebühne bestand typischerweise aus einem Grundrahmen, gekreuzten Scherenarmen, einer Arbeitsplattform und einem oder mehreren Aktuatoren. Die Arme waren über Gelenke und Gleit- oder Rolllager verbunden, wodurch die Bewegung auf eine nahezu vertikale Bahn beschränkt wurde. Das kinematische Verhalten hing von der Armlänge L, dem Drehpunktabstand und der Position der Gleit- oder Rollführungen entlang des Grundrahmens und der Plattform ab. Mit zunehmender Ausfahrlänge des Aktuators vergrößerte sich der Winkel θ des Arms zur Horizontalen, wodurch die Plattform angehoben und gleichzeitig die horizontale Aufstandsfläche verringert wurde. Konstrukteure modellierten dies als ebenen Mechanismus, um den Hubbedarf, die vertikale Bewegung und die seitliche Verschiebung unter Last zu berechnen. Der Grundrahmen und die Plattform bildeten die Randbedingungen und wirkten als starre Körper, die die Kräfte in den Boden und auf die Arbeitsfläche übertrugen.
Mechanischer Vorteil und Kraftübertragung
Die mechanische Übersetzung einer Scherenhebebühne variierte stark mit dem Armwinkel und der Position des Aktuators. Statische Gleichgewichts- und Kraftanalysen behandelten die Arme als Zweikraftglieder und ermittelten die Kräfte entlang der Verbindungsglieder und an den Gelenken. Zu den wichtigsten Parametern zählten die Armlänge L, der horizontale Abstand d vom Basisdrehpunkt zum Aktuatoranschluss und der Winkel θ zwischen Arm und Horizontaler. Bei kleinen Winkeln θ war die mechanische Übersetzung hoch, sodass die erforderliche Aktuatorkraft im zusammengeklappten Zustand bzw. in der „Abschaltposition“ ihren Höhepunkt erreichte. Beispielsweise berechnete eine Studie mit einer Verbindungsgliedlänge L = 0.6 m und einem Zylinderwinkel α = 30° eine Hubkraft F ≈ 8580 N für eine Gesamtmasse von 874.65 kg. Die Kraftübertragung erfolgte vom Aktuator über Druckkräfte in den Armen und anschließend über Gelenke, Rollen und die Basis. Die Konstrukteure minimierten die Exzentrizität, um die Biegung der Arme und die lokale Belastung an den Gelenken zu reduzieren.
Plattformgeometrie, Ebenheit und Durchbiegung
Die Geometrie der Plattform bestimmte die nutzbare Arbeitsfläche, die Steifigkeit und die dynamische Stabilität unter bewegten Lasten. Typische Arbeitsplattformen hatten Abmessungen von ca. 1200 mm × 800 mm, mit einem internen Rahmen von ca. 1100 mm × 700 mm, um einen Sicherheitsabstand zum Rand zu gewährleisten. Die Spezifikationen forderten, dass die Durchbiegung in Längsrichtung unter Nennlast L/1000 nicht überschreiten durfte, mit einer absoluten Grenze von 12 mm. Die Ingenieure behandelten die Plattform daher als Platte oder Gitterkonstruktion, die von den oberen Scherenknoten getragen wird, und konstruierten sie so, dass sie während des Betriebs im Wesentlichen plan blieb. Beim Anheben musste der horizontale Versatz der oberen Plattform relativ zur Basis unter 3 mm bleiben, um ein Verklemmen in den Führungen und übermäßige Seitenbelastungen der Struktur zu vermeiden. Verstärkungsrippen, geschlossene Rahmenprofile und sorgfältige Schweißnahtführungen kontrollierten lokales Durchhängen und Torsion und hielten gleichzeitig die Masse gering, um den Leistungsbedarf der Pumpe zu reduzieren.
Materialauswahl für Arme, Stifte und Rahmen
Bei der Materialauswahl wurde ein ausgewogenes Verhältnis von Festigkeit, Steifigkeit, Gewicht, Herstellbarkeit und Kosten angestrebt. Für die oberen Plattformen wurden häufig 3 mm dicke, hochwertige, warmgewalzte Kohlenstoffstahlplatten verwendet, um eine gute Steifigkeit bei moderatem Gewicht zu erzielen. Diese wurden mit geschweißten U-Profilen aus Stahl (z. B. 80 mm × 43 mm × 5 mm) kombiniert, die zu einem 1100 mm × 700 mm großen Unterrahmen angeordnet waren. Aluminiumlegierungen kamen auch für Geländer und Plattformrahmen zum Einsatz, da die geringere Masse das Handling verbesserte und den Energieverbrauch senkte. Scherenarme erforderten Stähle mit ausreichender Streckgrenze und ausreichendem Elastizitätsmodul E, um der kombinierten Belastung durch Druck, Biegung und Knickung standzuhalten; die Querschnittseigenschaften, insbesondere das Flächenträgheitsmoment I, wurden entsprechend dimensioniert. Bolzen und Verbindungen bestanden aus zähen, verschleißfesten Stählen, um Schub- und Lagerspannungen zu begrenzen und gleichzeitig enge Toleranzen, wie z. B. eine Koaxialität von 0.6 mm für Bolzenlöcher, einzuhalten. Rahmen- und Führungsstrukturen erforderten eine hohe Maßgenauigkeit, z. B. eine Ebenheit von 0.1 mm an den Führungsrollen, um eine reibungslose Kinematik zu gewährleisten und unbeabsichtigte Seitenkräfte zu begrenzen.
Tragfähigkeit, Stabilität und Sicherheitsdesign
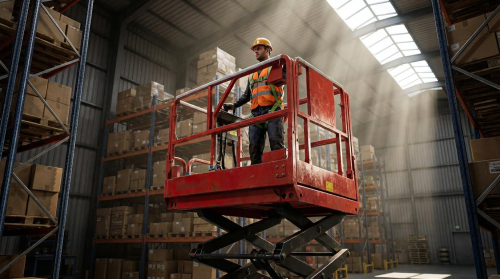
Die Tragfähigkeitsberechnung für eine Scherenhebebühne erforderte eine gekoppelte Analyse von Struktur, Antrieb und Stabilität. Die Konstrukteure bewerteten neben der maximalen Festigkeit auch die Gebrauchstauglichkeitsgrenzen wie Plattformdurchbiegung, horizontale Abweichung und dynamisches Verhalten im Betrieb. Die Sicherheitsvorkehrungen erstreckten sich von der Dimensionierung der Komponenten über Bedienverfahren und Schulungen bis hin zur Einhaltung gesetzlicher Vorschriften. Dieser Abschnitt beschreibt, wie statisches Gleichgewicht, Festigkeitsnachweise, Hydraulikdimensionierung und Sicherheitsfaktoren zusammenwirken, um einen robusten Auslegungsbereich zu definieren.
Statische Gleichgewichts- und Lastpfadanalyse
Mithilfe einer statischen Gleichgewichtsanalyse wurde ermittelt, wie sich die aufgebrachte Plattformlast durch die Scherenarme , Bolzen und die Basis verteilt. Die Ingenieure modellierten jede Scherenstufe als gelenkig gelagerten Mechanismus und setzten an den kritischen Gelenken ΣFx=0, ΣFy=0 und ΣM=0. Zu den wichtigsten geometrischen Parametern zählten die Armlänge L, der horizontale Versatz d des Aktuators vom Basisdrehpunkt und der Armwinkel θ zur Horizontalen. Diese Variablen definierten bei jeder Hubhöhe die mechanische Übersetzung und die inneren Kräfte. Die Konstrukteure behandelten die Plattformlast als verteilte oder äquivalente konzentrierte Last und verfolgten die Reaktionen durch den oberen Rahmen, die Scherenkreuze, die Bolzen und in die Basisstütze. Diese klare Darstellung des Lastpfads ermöglichte die Identifizierung der maximalen Axialkräfte in den Armen und der Scherkräfte in den Bolzen bei ungünstigsten Konfigurationen, typischerweise nahe der minimalen oder maximalen Höhe, abhängig von der Aktuatoranordnung.
Knick-, Biege- und Stiftspannungsprüfungen
Nach der Berechnung der inneren Kräfte prüften die Ingenieure die Scherenarme auf kombinierte Biegung und axiale Druckbelastung. Sie ermittelten das globale Knicken der Stütze mithilfe von Euler- oder inelastischen Knickformeln mit Elastizitätsmodul E, Flächenträgheitsmoment I und einem Knicklängenbeiwert K, der die Randbedingungen berücksichtigte. Das lokale Knicken von Flanschen oder Stegen wurde anhand der in den relevanten Normen festgelegten Schlankheitsgrenzen für Bleche überprüft. Bolzen und Verbindungen wurden auf Schub- und Lagerbeanspruchung geprüft, um sicherzustellen, dass doppelte Schubanordnungen und ausreichende Randabstände die Spitzenspannungen begrenzten. Die Konstrukteure beurteilten außerdem die Biegedrillstabilität der langen Arme und stellten sicher, dass Führungsrollen und -schienen Bewegungen außerhalb der Ebene innerhalb enger Toleranzen, wie z. B. einer Ebenheit von 0.1 mm, einschränkten, um sekundäre Biegungen zu verhindern. Diese Überprüfungen stellten sicher, dass weder Fließen noch Instabilität vor Erreichen der Bemessungslast mit dem gewählten Sicherheitsfaktor maßgebend waren.
Dimensionierung und Druckwerte von Hydraulikzylindern
Die Dimensionierung des Hydraulikzylinders begann mit der erforderlichen Betätigungskraft, die sich aus der Geometrie des Scherenmechanismus ergab. Für eine gegebene Plattformlast W, Gelenklänge L, Zylinderspannweite S und einen Zylinderwinkel α zur Horizontalen berechneten die Konstrukteure die maximale Zylinderkraft in der ungünstigsten Position, oft nahe dem vollständig abgesenkten Zustand. Historische Konstruktionsbeispiele zeigten, dass eine Gesamtlast von ca. 8.6 kN eine ähnliche Zylinderkraft erfordern konnte, wenn α etwa 30° betrug. Anschließend wählten die Ingenieure einen Bohrungsdurchmesser, sodass der Betriebsdruck innerhalb akzeptabler Grenzen blieb, oft unter 16 MPa, wie durch die Überdruckventile vorgegeben. Beispielsweise ergab eine Bohrung von 63 mm eine Fläche von ca. 3.12 × 10⁻³ m², was bei einer Last von 8.6 kN einen Zylinderdruck von ca. 2.75 MPa ergab – deutlich unter den üblichen Grenzwerten. Die Konstrukteure überprüften außerdem das Knicken der Kolbenstange, die Endbefestigung, den Hub und die Festigkeit der Befestigungsgabel und stimmten die Nenndrücke des Zylinders mit ausreichender Sicherheitsreserve auf die Kapazitäten von Schlauch, Ventil und Pumpe ab.
Sicherheitsfaktoren, Normen und Einhaltung
Sicherheitsfaktoren übersetzten die analytische Tragfähigkeit in eine konservative zulässige Arbeitslast. Für Bauteile wandten Konstrukteure typischerweise globale Sicherheitsfaktoren zwischen 1.5 und 3 auf die maximale Tragfähigkeit an, abhängig von Nutzungskategorie, Belegung und gesetzlichen Vorgaben. Sie orientierten sich an Normen wie ISO, EN oder OSHA-Richtlinien für mobile Hubarbeitsbühnen, die Mindestfaktoren für die Tragfähigkeit, Hydraulikkomponenten und Schutzsysteme definierten. Hydraulikkreisläufe enthielten Sicherheitsventile, die unterhalb der Nenndrücke der Komponenten eingestellt waren, sowie explosionsgeschützte oder absperrbare Ventilanordnungen, um ein unkontrolliertes Absinken nach einem Schlauchdefekt zu verhindern. Die Einhaltung der Vorschriften umfasste auch die Grenzwerte für Ebenheit und Durchbiegung der Plattform, die Begrenzung des horizontalen Versatzes und die Gestaltung der Schutzgeländer zur Verhinderung von Abstürzen. Durch die Integration von strukturellen, hydraulischen und verfahrenstechnischen Sicherheitsvorkehrungen stellten die Ingenieure sicher, dass die Nennlast, die Stabilität und die Sicherheitsmargen sowohl den Normen als auch den praktischen Gegebenheiten vor Ort entsprachen.
Aktorik, Steuerung und digitale Integration
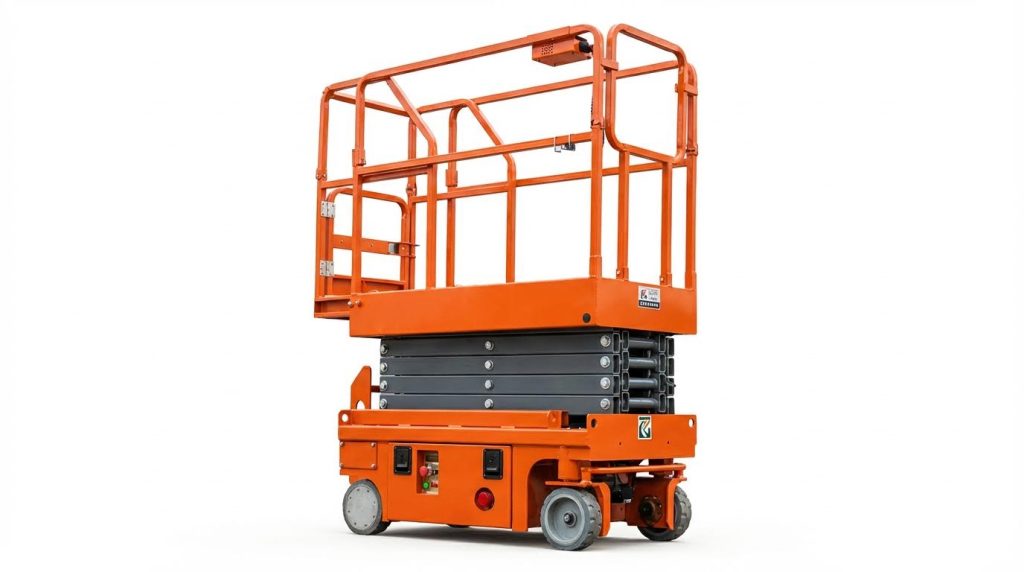
Aktorik, Steuerung und digitale Komponenten bestimmten die Zuverlässigkeit und Sicherheit einer Scherenhebebühne . Hydraulische, elektrische und elektronische Subsysteme mussten auf die mechanischen Konstruktionsvorgaben und den Betriebszyklus abgestimmt sein. Ingenieure verknüpften Zylinderdimensionierung, Pumpenleistung und Ventillogik mit Sensoren und Softwarediagnose. Dieser Abschnitt beschreibt die Integration dieser Bereiche in eine kohärente und wartungsfreundliche Architektur.
Effizienz und Dimensionierung von Hydraulikaggregaten
Die Hydraulikanlage (HPU) musste ausreichend Fördermenge und Druck liefern, um die Nennlast anzuheben, ohne die Bauteilgrenzen zu überschreiten. Die Konstrukteure berechneten zunächst die erforderliche Zylinderkraft anhand der ungünstigsten Scherengeometrie, die häufig nahe der Abschaltposition bei geringen Auslegerwinkeln lag. Anschließend wählten sie den Zylinderdurchmesser so, dass der Betriebsdruck in einem typischen Bereich, z. B. 16 MPa, lag, und passten die Einstellungen des Überdruckventils sowie die Schlauchkennwerte an. Pumpenfördermenge und Motorleistung wurden anhand der erforderlichen Hubgeschwindigkeit, der Zylinderfläche und des Systemdrucks unter Berücksichtigung von Volumen- und mechanischen Verlusten berechnet.
Die Effizienz hing von der Minimierung der Drosselverluste an den Regelventilen und der Vermeidung einer Überdimensionierung der Pumpe für den durchschnittlichen Betriebszyklus ab. Durch die Verwendung einer leichteren Plattformstruktur konnten die benötigte Kraft und somit die Pumpenleistung und die Behältergröße reduziert werden. Die Ingenieure legten die Ölsorte und den Betriebstemperaturbereich fest, beispielsweise 0–40 °C mit HL-N46-Öl, um die Viskosität aufrechtzuerhalten und Leckagen zu minimieren. Sie positionierten außerdem Filter und Kühler, um Ventile und Zylinder vor Verunreinigungen und Überhitzung zu schützen, die andernfalls den Verschleiß der Dichtungen und interne Leckagen beschleunigt hätten.
Die Konstrukteure berücksichtigten den intermittierenden Betrieb und das Start-Stopp-Verhalten, insbesondere bei batteriebetriebenen Hebezeugen . Aus Kosten- und Energiegründen bevorzugten sie oft kleinere Pumpen mit längeren Zykluszeiten gegenüber großen, für den Dauerbetrieb ausgelegten Einheiten. Zur Effizienzsteigerung begrenzten sie den Leerlauf-Bypass-Durchfluss und setzten, wo dies aufgrund der Nutzungsintensität gerechtfertigt war, druckkompensierte oder lastabhängige Steuerungen ein. Die Anordnung der Hydraulikaggregate musste die Wartung und den Zugang zu Pumpen, Filtern, Sicherheitsventilen und Überlaufventilen für Justierungs- und Reinigungsarbeiten erleichtern.
Steuerungslogik, Verriegelungen und Ausfallsicherungen
Die Steuerungslogik musste sichere Betriebsabläufe gewährleisten und gleichzeitig intuitiv für die Bediener bleiben. Die Ingenieure implementierten primäre Bedienelemente für Hebe-, Senk- und Fahrfunktionen, kombiniert mit Not-Aus-Tastern, die die Stromzufuhr unterbrachen und den Druck in einen sicheren Zustand abließen. Verriegelungen stellten sicher, dass Bahnhofstüren, Bahnsteigtore oder Zugangspunkte bei jeder Bahnsteigbewegung verriegelt wurden. Geländer, Fußleisten und Gurtverankerungspunkte waren Teil des gesamten Sicherheitssystems und interagierten über Sensoren und Schalter mit der Steuerungslogik.
Sicherheitsvorkehrungen schützten vor hydraulischen und mechanischen Fehlern wie Schlauchbruch oder Stromausfall. Explosionsgeschützte Ölleitungssysteme und Rückschlagventile begrenzten einen unkontrollierten Abstieg bei einem Leitungsbruch. Automatische Bremssysteme an selbstfahrenden Einheiten aktivierten sich, sobald die Steuerung in die Neutralstellung zurückkehrte oder die zulässigen Steigungsgrenzen überschritten wurden. Steuerungssoftware oder Relais verhinderten den Betrieb, wenn die Stabilisatoren nicht ausgefahren waren oder der Untergrund nicht den Ebenheitskriterien entsprach.
Die Ingenieure integrierten einen Überlastschutz, indem sie die Plattformlast bzw. den Hydraulikdruck überwachten und mit der Nennkapazität verglichen. Das System verhinderte das Anheben, wenn die berechnete Last die Grenzwerte überschritt, und schützte so vor struktureller Überbeanspruchung. Zudem wurden Betriebsbeschränkungen durchgesetzt, die den Betrieb bei starkem Wind oder widrigen Wetterbedingungen basierend auf Sensordaten oder Bestätigung durch den Bediener unterbanden. Klare Mensch-Maschine-Schnittstellen, einschließlich Anzeigen, Alarmen und standardisierten Handzeichen oder Funkprotokollen, unterstützten die sichere Kommunikation zwischen Plattform- und Bodenpersonal.
Vorausschauende Wartung und Sensorintegration
Die vorausschauende Instandhaltung basierte auf kontinuierlichen oder periodischen Daten kritischer Komponenten. Sensoren überwachten Hydraulikdruck, Öltemperatur, Zylinderposition und Motorstrom, um Trends zu erkennen, die auf Verschleiß oder drohende Ausfälle hindeuteten. Ingenieure nutzten diese Daten, um die Wartungsintervalle über einfache stundenbasierte Zeitpläne hinaus zu optimieren. Beispielsweise verkürzten sie die Ölwechselintervalle bei zunehmender Verschmutzung oder häufigeren Hochtemperaturzyklen.
Durch die Integration von Positions- und Lastsensoren konnte das System Betriebszyklen, die gesamte Hubmasse und die Anzahl der Starts erfassen. Die Analyse dieser Daten half, ungewöhnliche Nutzungsmuster zu identifizieren, wie beispielsweise häufige Überlastungsversuche oder den Betrieb auf unebenem Untergrund. Vibrations- und Neigungssensoren unterstützten die Zustandsüberwachung der Struktur, indem sie auf Ermüdungserscheinungen oder Fehlausrichtungen hinwiesen. In Kombination mit Inspektionsberichten verbesserte diese Information die Planung langfristiger Strukturprüfungen auf Risse, Korrosion und Verschleiß an Verbindungen.
Die Anbindung an zentrale Wartungssysteme ermöglichte Ferndiagnose und Fehlerbehebung. Techniker konnten Fehlercodes von Sicherheitsventilen, Überlaufventilen oder Steuerschaltungen vor ihrem Einsatz vor Ort auswerten. Dies reduzierte Ausfallzeiten und stellte sicher, dass Ersatzteile wie Schläuche, Armaturen oder Elektronik rechtzeitig beim Serviceteam eintrafen. Auch batteriebetriebene Hebebühnen profitierten von der Überwachung des Ladezustands und der Ladezyklen, wodurch das Ende der Lebensdauer vorhergesagt und ungeplante Ausfälle minimiert wurden.
Zusammenfassung und Designimplikationen für die Industrie
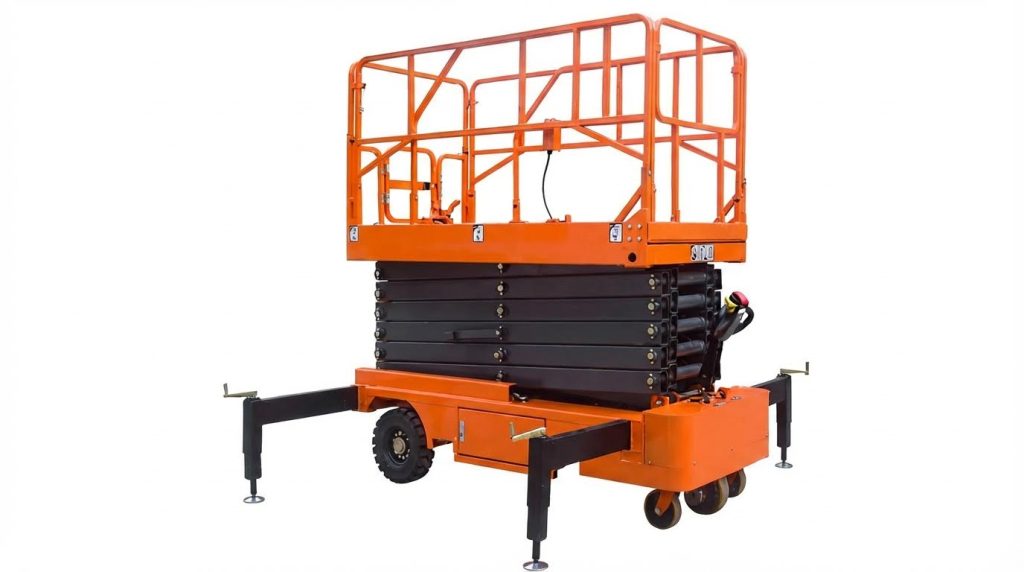
Die Konstruktion von Scherenarbeitsbühnen basierte auf eng miteinander verknüpften strukturellen, hydraulischen und steuerungstechnischen Entscheidungen. Ingenieure mussten Tragfähigkeit, Ebenheit der Plattform und kinematische Geometrie mit Herstellbarkeit und Lebenszykluskosten in Einklang bringen. Die Sicherheitstechnik umfasste Überprüfungen von Knickverhalten, Bolzenspannungen, Hydraulikdruck und Stabilität unter realistischen Last- und Bodenbedingungen. Die digitale Integration, einschließlich Sensoren und vorausschauender Wartung, prägte zunehmend den Betrieb und die Wartung der Arbeitsbühnen im Feld.
Die wichtigsten Ergebnisse zeigten, dass die Armgeometrie und die Position des Aktuators die mechanische Übersetzung und die Zylinderdimensionierung bestimmten. Die Plattformkonstruktion musste die Durchbiegung auf L/1000 und unter 12 mm (absolut) begrenzen und gleichzeitig das Eigengewicht durch optimierte Plattendicken und Versteifungen minimieren. Die Hydrauliksysteme arbeiteten innerhalb definierter Druckgrenzen, beispielsweise mit Entlastungseinstellungen nahe 16 MPa, und erforderten strikte Sauberkeit und Temperaturkontrolle zwischen 0 °C und 40 °C. Sicherheitsfaktoren zwischen 1.5 und 3, die den relevanten Normen entsprachen, blieben unerlässlich, um Unsicherheiten bei der Belastung, Materialstreuung und Verschleiß zu berücksichtigen.
Für die Industrie bedeuteten diese Prinzipien, dass frühzeitige Layoutentscheidungen Kosten, Energieverbrauch und die Einhaltung gesetzlicher Vorschriften maßgeblich beeinflussten. Hersteller, die Struktursimulation, hydraulische Modellierung und Steuerungssystementwicklung integrierten, konnten Entwicklungszyklen verkürzen und Überdimensionierung reduzieren. Vorausschauende Wartung mithilfe von Sensordaten, kombiniert mit digitalen Zwillingen, ermöglichte eine höhere Flottenverfügbarkeit und eine präzisere Serviceplanung. Gleichzeitig führte die zunehmende Vernetzung zu neuen Anforderungen an Cybersicherheit und Softwarevalidierung.
In der Praxis mussten die Entwicklungsteams robuste Prüfprotokolle vor dem Betrieb, eine eindeutige Lastkennzeichnung und Sicherheitsverriegelungen wie Not-Aus und automatische Bremsung implementieren. Zukünftige Scherenhubwagen sollten leichtere Legierungen, intelligentere Hydraulikaggregate und eine engere Integration mit Cobots und Lagerautomatisierung nutzen. Die technologische Entwicklung zielte auf sicherere, energieeffizientere und datenbasiertere Geräte ab, die jedoch weiterhin durch klassische Mechanik, Materialermüdung und Stabilitätsgrenzen eingeschränkt waren. Ein ausgewogener Ansatz, der diese physikalischen Grenzen berücksichtigte und gleichzeitig digitale Werkzeuge nutzte, bot den vielversprechendsten Weg für eine industrielle Anwendung.