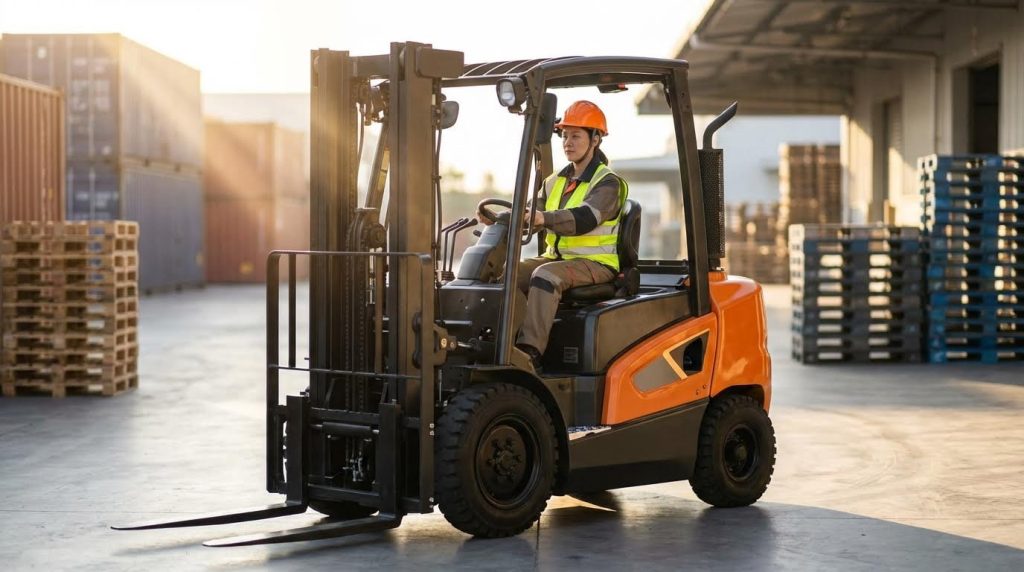
Diesel- und Elektrogabelstapler wurden auf sehr unterschiedlichen Entwicklungswegen konstruiert, was sich direkt auf Drehmomentabgabe, Verfügbarkeit und Geländetauglichkeit auswirkte. Dieser Artikel untersuchte die Drehmomentcharakteristik und die Grundlagen des Antriebssystems und setzte sie in Bezug zum Fahrverhalten an Steigungen, in unwegsamem Gelände und unter extremen klimatischen Bedingungen. Zudem wurden Lebenszykluskosten, Verfügbarkeit und Infrastruktur-Abwägungen verglichen, einschließlich der Rolle neuartiger Hybridantriebe. Ziel war es, Ingenieuren und Flottenplanern eine datenbasierte Grundlage für die Auswahl der passenden Drehmomentplattform für anspruchsvolle Materialtransportanwendungen zu bieten.
Drehmomentcharakteristik und Grundlagen des Antriebssystems
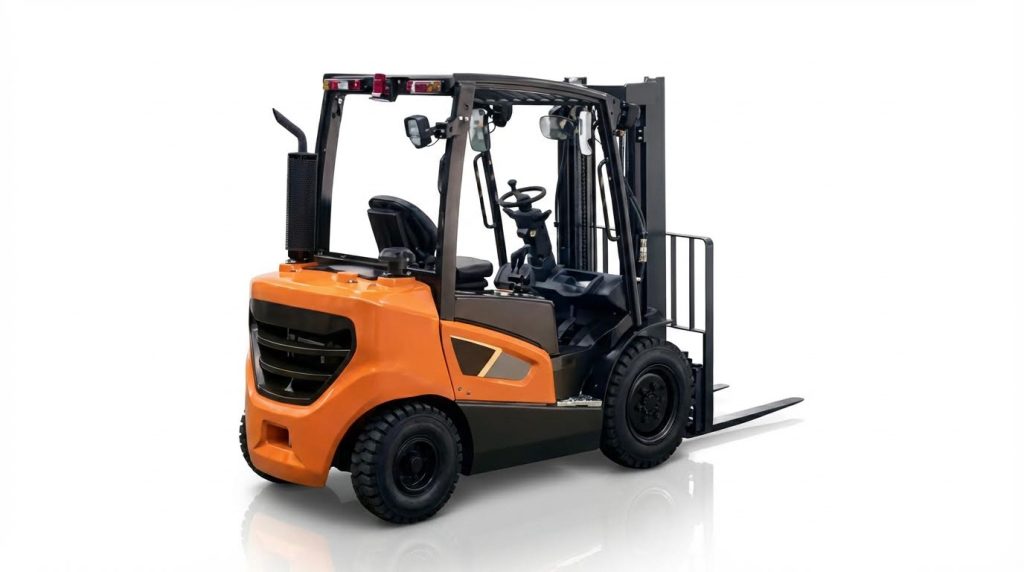
Das Drehmomentverhalten bestimmte die tatsächliche Leistungsfähigkeit von Diesel- und Elektrogabelstaplern im Außeneinsatz. Ingenieure bewerteten nicht nur die Spitzenwerte, sondern auch, wie die Antriebsstränge das Drehmoment unter verschiedenen Lasten und auf unterschiedlichem Terrain auf den Boden übertragen. In diesem Abschnitt wurden Motor- und Antriebseigenschaften, Regelungsstrategien und unterstützende Subsysteme wie Reifen und Hydraulik verglichen. Ziel war es, die Drehmomenttheorie mit beobachtbaren Unterschieden in Traktion, Beschleunigung und Stabilität zu verknüpfen.
Drehmomentkurven und Wandler von Dieselmotoren
Dieselmotoren von Gabelstaplern arbeiteten typischerweise im Leistungsbereich von 74–140 PS und erzeugten ein hohes Drehmoment bei niedrigen bis mittleren Drehzahlen. Ihre Drehmomentkurven erreichten ihren Höhepunkt zwischen etwa 1,400 und 1,800 Umdrehungen pro Minute, was den üblichen Belastungs- und Fahrbedingungen im Freien entsprach. Ein hydrodynamischer Drehmomentwandler vervielfachte das Motordrehmoment beim Anfahren und Schieben mit niedriger Geschwindigkeit und verbesserte so das Anfahrverhalten an Steigungen und auf schwierigen Böden. Der Dauerbetrieb mit niedrigen Wandlerübersetzungen erhöhte jedoch die Öltemperatur und verringerte den Wirkungsgrad. Daher dimensionierten die Konstrukteure die Kühler so, dass das Getriebeöl zwischen etwa 70 °C und 95 °C gehalten wurde. Die richtige Wahl des Wandlers und des Blockierdrehmoments gewährleistete, dass der Motor im optimalen Drehzahlbereich blieb und gleichzeitig genügend Zugkraft für tiefen Schlamm oder losen Kies lieferte.
Drehmomentabgabe und -steuerung von Elektromotoren
Elektrische Traktionsmotoren lieferten nahezu sofort ihr maximales Drehmoment aus dem Stillstand heraus, was in beengten Bereichen und bei präziser Positionierung ein schnelles Ansprechverhalten ermöglichte. Da ihr Drehmoment nicht von einem Drehmomentwandler abhing, nutzten die Antriebsstränge feste oder begrenzte Untersetzungsgetriebe mit elektronischer Drehzahl- und Drehmomentregelung. Vektorgesteuerte Wechselrichter regelten den Strom, um das vorgegebene Drehmoment aufrechtzuerhalten. Der dauerhaft hohe Drehmomentbedarf erhöhte jedoch die Strom- und Wärmebelastung im Motor und der Leistungselektronik. Fiel der Ladezustand der Batterie unter etwa 50 Prozent, sank die verfügbare Leistung um etwa 30–40 Prozent, wodurch die Steuerungen das Drehmoment reduzieren mussten, um Zellen und Komponenten zu schützen. Dieses Verhalten machte Elektrogabelstapler in Innenräumen sehr effizient, reagierte aber empfindlicher auf dauerhaft hohe Belastungen im Außenbereich.
Drehmomentkonstanz über alle Drehzahlen und Batteriezustände
Die Drehmomentkonstanz hatte einen entscheidenden Einfluss auf die Traktion und das Vertrauen des Fahrers auf unebenem Gelände. Dieselstapler erreichten auf unebenem Terrain etwa 95 Prozent ihrer Nennleistung, wobei die Drehmomentabweichung im nutzbaren Drehzahlbereich typischerweise innerhalb von ±5 Prozent lag. Elektrostapler boten ein vergleichbares anfängliches Drehmomentgefühl wie Dieselstapler, wiesen jedoch größere Leistungsschwankungen von etwa ±18 Prozent auf, wenn die Batteriespannung sank und die thermischen Grenzwerte erreicht wurden. Unabhängige Tests ergaben einen Leistungsabfall von 30–40 Prozent, sobald die Batterien die Hälfte ihrer Entladetiefe überschritten hatten. Dies reduzierte die Steiggeschwindigkeit und die Beschleunigung bei schweren Lasten. Im Gegensatz dazu hielten Dieselmotoren ihr Drehmoment auch bei Kälte und wiederholten Lastspitzen konstant, sodass die Zykluszeiten im Mehrschichtbetrieb stabil blieben.
Auswirkungen von Reifen, Hydraulik und Bodenkontakt
Das Antriebsmoment wurde nur dann in nutzbare Zugkraft umgesetzt, wenn Reifen und Hydraulik einen effektiven Bodenkontakt gewährleisteten. Dieselbetriebene Geländestapler verwendeten häufig große Luftreifen in Kombination mit hydraulischen Stoßdämpfern, wodurch der Tragfähigkeitsverlust auf unebenem Untergrund auf etwa 20 Prozent begrenzt wurde. Beispielsweise konnte ein Gerät mit einer Tragfähigkeit von 5.443 kg (12,000 Pfund) auch in unebenem oder ausgefahrenem Gelände noch rund 4.354 kg (9,600 Pfund) sicher heben. Elektrostapler benötigten unter ähnlichen Bedingungen typischerweise eine größere Leistungsreduzierung von nahezu 25 Prozent, da Leistungsschwankungen und steifere Reifen die Kontaktstabilität verringerten. Die Konstruktion des Hydrauliksystems, einschließlich Druckeinstellungen und Durchflussregelung, beeinflusste ebenfalls, wie gleichmäßig das Drehmoment auf den Boden übertragen wurde und somit den Radschlupf, das Hubmastschwingen und die Lastsicherheit an Hängen oder auf weichem Untergrund.
Leistungsfähigkeit an Hängen, in unwegsamem Gelände und unter extremen klimatischen Bedingungen
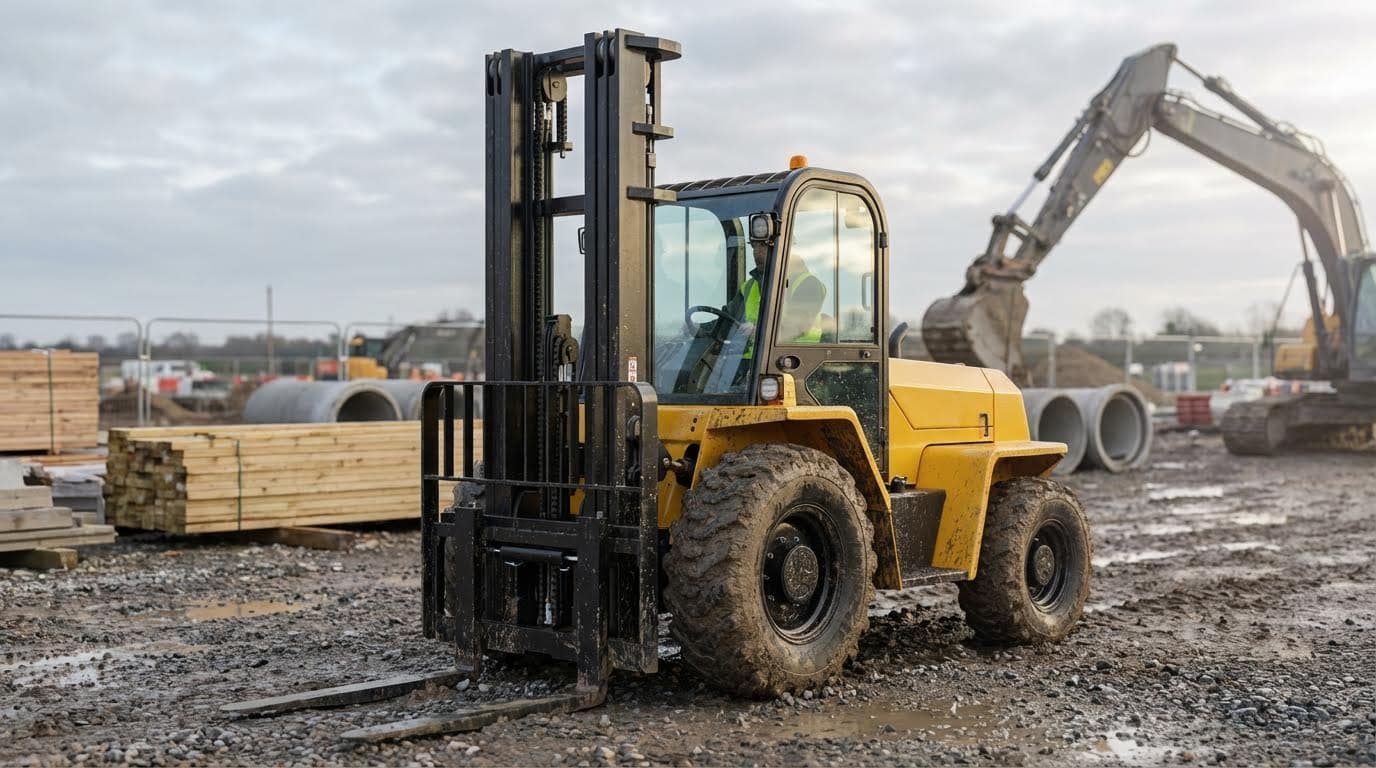
Die Praxistests im Außeneinsatz offenbarten große Unterschiede zwischen Diesel- und Elektrogabelstaplern hinsichtlich Traktion, Geschwindigkeit und Robustheit gegenüber Umwelteinflüssen. Ingenieure bewerteten Steigfähigkeit, Beschleunigung, Interaktion mit dem Untergrund und Temperaturgrenzen mithilfe quantifizierter Feldversuche und standardisierter Hangfahrten. Diese Kennzahlen beeinflussten maßgeblich die Planung von Baustellen, Häfen und Logistikzentren im Freien. Das Verständnis dieser Verhaltensweisen ermöglichte die korrekte Dimensionierung von Fahrzeugflotten und Drehmomentplattformen für anspruchsvolles Gelände.
Steigfähigkeit, Beschleunigung und Zykluszeitkennzahlen
Dieselstapler erreichten traditionell eine höhere Steigfähigkeit, typischerweise bis zu 25°, im Vergleich zu etwa 15° bei Elektrostaplern. Testreihen mit Lasten von 8,000 lb (≈3,630 kg) auf 10°-Rampen zeigten, dass Dieselstapler fast doppelt so schnell beschleunigten wie vergleichbare Elektrostapler. Dieser Vorteil resultierte aus den Drehmomentkurven der Dieselmotoren mit einem Maximum bei etwa 1,400–1,800 U/min und der Verstärkung des Raddrehmoments durch den Drehmomentwandler bei niedrigen Fahrgeschwindigkeiten. Gemessene Arbeitszyklen auf Strecken mit unterschiedlichen Steigungen waren für Dieselstapler etwa zwölf Minuten schneller abgeschlossen, was den Durchsatz bei Mehrschichtprojekten deutlich steigerte. Auf geneigten Flächen bewältigten Dieselstapler hohe Lasten etwa 15 % schneller, wodurch Wartezeiten an Rampen und erhöhten Arbeitsplattformen reduziert wurden.
Arbeiten in Schlamm, Kies, gefrorenem Boden und bei Kälte
In tiefem Schlamm mit einer Eindringtiefe von 150 mm wiesen Dieselstapler unter gleicher Last einen um 72 % geringeren Drehzahlabfall auf als Elektrostapler. Elektrostapler entluden ihre Batterien unter diesen Bedingungen mit hohem Widerstand etwa 28 % schneller, was die nutzbare Schichtlänge verkürzte und die Ladezyklen erhöhte. Auf losem Kies und klebrigem Lehm lieferten Dieselmodelle laut Daten 18–22 % mehr Drehmoment im unteren Drehzahlbereich, was die Traktion verbesserte und den Radschlupf reduzierte. Gefrorener Boden und Minustemperaturen vergrößerten den Unterschied zusätzlich, da Dieselantriebe keinen kältebedingten Batterieverlust erlitten, während bei Elektrostaplern Leistungseinbußen von bis zu 40 % aufgrund von Hydraulik- und Batterieproblemen auftraten. Dieselstapler arbeiteten zuverlässig zwischen etwa −40 °C und 50 °C, während Elektrostapler in einem effektiven Bereich von etwa −5 °C bis 40 °C blieben.
Reduzierung der Hebekapazität auf unebenen oder weichen Oberflächen
Unebener oder weicher Untergrund erforderte eine systematische Reduzierung der Nennhubkapazität, um Stabilität und strukturelle Sicherheit zu gewährleisten. Dieselstapler mit Luftreifen und hydraulischen Stoßdämpfern begrenzten den effektiven Kapazitätsverlust auf unebenem Gelände auf etwa 20 %; ein Gerät mit einem Nenngewicht von 5,440 kg (12,000 lb) konnte noch rund 4,350 kg (9,600 lb) heben. Elektrostapler benötigten unter ähnlichen Bedingungen typischerweise eine Kapazitätsreserve von 25 %, da sie empfindlicher auf Traktionsverluste und dynamische Hubmastverformungen reagierten. Feldmessungen zeigten, dass geländegängige Dieselstapler auf unebenen Oberflächen etwa 95 % ihrer Leistung beibehielten, während die Leistung von Elektrostaplern auf etwa 78 % sank, was die effektive Hubkraft beim gleichzeitigen Fahren und Heben indirekt verringerte. Ingenieure wandten daher für Elektrostapler im Gelände, insbesondere dort, wo Spurrillen, Schlaglöcher oder verdichteter Untergrund variable Auflagebedingungen schufen, schärfere Leistungsreduktionskurven an.
Zuverlässigkeit, Lebensdauer und Umweltgrenzwerte
Langfristiger Außeneinsatz beeinträchtigte die Zuverlässigkeit des Antriebsstrangs und die wirtschaftliche Lebensdauer von Diesel- und Elektrostaplern unterschiedlich. Diesel-Geländestapler mit robusten Motorblöcken aus Gusseisen und mechanischen Kraftstoffsystemen erreichten bei ordnungsgemäßer Wartung üblicherweise eine Betriebsdauer von 15–20 Jahren. Elektrostapler hingegen erreichten in sauberen Lagerhallen typischerweise 10–12 Jahre, ihr Lebensende war jedoch bei Einwirkung von Feuchtigkeit, Staub und Temperaturschwankungen im Freien früher erreicht. Studien aus dem Jahr 2024 berichteten, dass etwa ein Drittel der frühen Ausfälle von Elektrostaplern im Außeneinsatz auf beschädigte Steckverbinder und eine verschlechterte Isolierung zurückzuführen waren. Zudem benötigten Elektrostapler in rauen Klimazonen jährlich 25–40 zusätzliche Stunden spezialisierter Wartung für Batterie, Kühlung und Korrosionsschutz. Dieselstapler mit ihrer einfacheren mechanischen Konstruktion und Unempfindlichkeit gegenüber Spannungsschwankungen wiesen eine höhere Verfügbarkeit auf und tolerierten Eis, Schnee und Kaltstarts mit geringeren Auswirkungen auf die Zuverlässigkeit.
Lebenszykluskosten, Verfügbarkeit und Infrastruktur-Abwägungen
Eine Lebenszyklusanalyse verglich Diesel- und Elektrogabelstapler hinsichtlich Kraftstoffverbrauch, Wartung, Verfügbarkeit und Infrastruktur. Ingenieure bewerteten diese Faktoren über mehrjährige Einsatzzyklen mit Außen- und Mischnutzung. Zudem wurden Hybridkonzepte betrachtet, die Dieselgeneratoren mit Traktionsbatterien kombinieren. Ziel war es, die Drehmomentleistung mit realen Kosten und Verfügbarkeit zu verknüpfen.
Vergleich der Kraftstoff-, Energie- und Wartungskosten
Dieselstapler verursachten bei hohem Arbeitsaufkommen im Freien jährliche Treibstoffkosten zwischen 18,000 und 25,000 US-Dollar. Vergleichbare Elektrostaplerflotten verbrauchten bei gleicher Leistung Strom im Wert von etwa 7,200 bis 9,500 US-Dollar pro Jahr. Diese Differenz ist auf den höheren Dieselpreis pro Kilowattstunde und die begrenzten Wirkungsgrade der Motoren zurückzuführen. Allerdings erforderten Elektrostaplerflotten über ihre gesamte Lebensdauer hinweg erhebliche Investitionen in Traktionsbatterien.
Die Wartungsmuster unterschieden sich. Elektrische Antriebssysteme benötigten etwa zwei Drittel weniger Aufwand für Öl, Filter und verbrennungsrelevante Komponenten als Dieselaggregate. Elektro-Lkw machten Motorüberholungen, Einspritzdüsenwartung und aufwendige Abgasnachbehandlung überflüssig. Dieselflotten folgten stattdessen festgelegten Wartungsintervallen für Motor, Getriebe und Hydraulik, was zwar den Arbeitsaufwand erhöhte, aber planbar blieb.
Bei der Modellierung der Gesamtbetriebskosten wiesen Dieselaggregate höhere Betriebskosten pro Stunde, aber geringere anfängliche Infrastrukturkosten auf. Elektrofahrzeuge zeigten ein umgekehrtes Bild: Sie boten günstigere Energie und Wartung, jedoch höhere Anfangsinvestitionen in Batterien und Ladeinfrastruktur. Die optimale Wahl hing von den jährlichen Betriebsstunden, dem Lastprofil und dem Vorhandensein eines bereits vorhandenen Hochleistungsstromnetzes am Standort ab.
Verfügbarkeit, Ausfallkosten und Mehrschichtnutzung
Die Betriebszeit blieb ein entscheidender Faktor für Außeneinsätze mit engen Projektzeitplänen. Dieselstapler erreichten im Mehrschichtbetrieb eine Kapazität von rund 98 %, sofern die Kraftstoffversorgung vor Ort gewährleistet war. Elektrostapler arbeiteten aufgrund von Ladevorgängen, Batteriewechseln und Leistungsreduzierungen unter schwierigen Bedingungen nur mit etwa 89 % ihrer effektiven Kapazität. Dieser Unterschied führte direkt zu Produktivitätsverlusten.
Branchenanalysen schätzten die Kosten für Betreiber pro Ausfallstunde auf rund 540 US-Dollar für verzögerte Auftragsabwicklung, Leerlaufzeiten und Terminstörungen. Über ein Jahr summierte sich die Verfügbarkeitslücke von 9 % zwischen Diesel- und Elektroplattformen zu erheblichen indirekten Kosten. Standorte mit kontinuierlichem Zwei- oder Dreischichtbetrieb waren von diesen Auswirkungen stärker betroffen als Lagerhallen mit Einschichtbetrieb.
Die Alterung der Batterien verringerte die Verfügbarkeit elektrischer Geräte im Außeneinsatz zusätzlich. Nach drei bis fünf Jahren unter rauen Bedingungen zeigte sich in Feldberichten ein Rückgang der verfügbaren Betriebszeit pro Ladung um 30–35 %. Dieselplattformen hingegen wiesen bei ordnungsgemäßer Wartung über 15–20 Jahre hinweg eine deutlich konstantere Zykluszeit auf. Flottenplaner betrachteten die Verfügbarkeit daher nicht nur als technischen, sondern auch als finanziellen Faktor.
Laden, Betanken und Einschränkungen an abgelegenen Standorten
Die Betankungslogistik hatte einen entscheidenden Einfluss auf die Wahl des Antriebsstrangs an abgelegenen oder temporären Standorten. Dieselgabelstapler konnten in etwa 5–7 Minuten betankt werden und erreichten so mit minimalen Unterbrechungen wieder ihre volle Reichweite. Die Kraftstofflagerung erforderte Tanks, Transferpumpen und Maßnahmen zur Leckagekontrolle, war aber nicht von der Netzstabilität abhängig. Dieses Profil eignete sich für Bauprojekte, Bergbaubetriebe und saisonale Betriebshöfe.
Elektrogabelstapler benötigten hingegen 1.5 bis 3 Stunden zum Aufladen für einen kompletten Schichtbetrieb, sofern die Bediener keine Akkuwechselsysteme verwendeten. Der Aufbau von Hochleistungsladestationen in abgelegenen Gebieten erforderte eine Leistung zwischen 230 und 400 Kilowatt. Jüngsten Analysen zufolge belaufen sich die Kosten für solche Anlagen, ohne Netzausbau, auf etwa 85,000 bis 120,000 US-Dollar pro Standort.
Kaltes Wetter und unwegsames Gelände reduzierten die elektrische Reichweite um etwa 20–30 %, was entweder eine Überdimensionierung der Batteriekapazität oder zusätzliche Ladegeräte erforderlich machte. Dieselsysteme umgingen die Netzbeschränkungen und behielten ihre Leistungsfähigkeit über einen breiteren Temperaturbereich bei. Ingenieure bewerteten daher neben dem Energiepreis auch den Zugang des Standorts zu einer zuverlässigen Stromversorgung und die Projektdauer, bevor sie in die Infrastruktur investierten.
Die Rolle von Hybrid- und Antriebssträngen der nächsten Generation
Hybrid-Gabelstaplerplattformen etablierten sich als Zwischenlösung zwischen reinen Diesel- und rein elektrischen Konzepten. Diese Systeme kombinierten Dieselmotoren oder Generatoren mit Batteriespeichern, um Lastspitzen abzufangen und Bremsenergie zurückzugewinnen. Praxisdaten zeigten, dass die Energietransportkosten während der Projektphasenübergänge um etwa 34 % sanken, als Hybride die reinen Dieselaggregate ersetzten. Der Generator konnte in effizienteren Betriebspunkten laufen, während die Batterie kurzzeitige Drehmomentanforderungen deckte.
Hybridantriebe reduzierten zudem die Tankintervalle, ohne dass eine umfassende Hochleistungsladeinfrastruktur erforderlich war. Kleinere Akkus wurden über Bordgeneratoren oder einfache Netzanschlüsse geladen, was den Einsatz an abgelegenen Standorten erleichterte. Diese Architektur ermöglichte es den Ingenieuren, das Drehmoment und die Steigfähigkeit von Dieselmotoren beizubehalten und gleichzeitig Kraftstoffverbrauch und Emissionen zu senken.
Die nächste Generation von Fahrzeugen setzte auf fortschrittliche Batterietechnologien und ein optimiertes Wärmemanagement, um Leistungsverluste im Außenbereich zu minimieren. Die Steuerungsstrategien integrierten eine Drehmomentverteilung zwischen Verbrennungsmotor und Elektromotor, um Überlastung zu verhindern und eine stabile Traktion zu gewährleisten. Ziel dieser Entwicklungen war es, die Verfügbarkeitslücke zu Dieselmotoren zu verringern und gleichzeitig den geringeren Wartungsaufwand von Elektroantrieben beizubehalten. Für Flottenbetreiber boten Hybridfahrzeuge einen flexiblen Weg zu einer stärkeren Elektrifizierung, ohne die Betriebssicherheit zu beeinträchtigen.
Zusammenfassung: Auswahl der richtigen Drehmomentplattform für Gabelstapler
Diesel- und Elektrogabelstapler zeigten bis Anfang 2026 im Außeneinsatz deutlich unterschiedliche Drehmoment- und Verfügbarkeitsprofile. Dieselgeräte lieferten ein um 18–22 % höheres Drehmoment bei niedrigen Drehzahlen und behielten auf unebenem Gelände etwa 95 % ihrer Leistung bei, während die Leistung der Elektrogeräte auf etwa 78 % sank und bei einem Ladezustand der Batterie unter 50 % weitere 30–40 % einbüßte. Auf 10°-Rampen mit 3.6 t Last beschleunigten Dieselgabelstapler fast doppelt so schnell und absolvierten ihre Arbeitszyklen etwa zwölf Minuten schneller als vergleichbare Elektromodelle. Sie bewältigten Steigungen von bis zu 25°, im Vergleich zu etwa 15° bei Elektrostaplern, und behielten ihre Leistungsfähigkeit auch in tiefem Schlamm, auf gefrorenem Boden und bei Minustemperaturen bei.
Diese Drehmoment- und Umweltvorteile hatten deutliche Auswirkungen auf Lebenszyklus und Infrastruktur. Dieselmaschinen waren typischerweise 15–20 Jahre im Freien im Einsatz, mit einer Verfügbarkeit von ca. 98 % im Mehrschichtbetrieb, allerdings auf Kosten höherer jährlicher Kraftstoffkosten und Emissionen. Elektrogabelstapler reduzierten Energie- und Wartungskosten und boten einen sauberen, leisen Betrieb, benötigten jedoch eine leistungsstarke Ladeinfrastruktur, verloren in kaltem oder unwegsamem Gelände 20–35 % ihrer Reichweite und wiesen hauptsächlich in kontrollierten Umgebungen eine Lebensdauer von 10–12 Jahren auf. Jede Stunde Ausfallzeit kostete die Betreiber ca. 510–570 USD, sodass die Leistungsstabilität und die Betankungs- bzw. Ladestrategie die Gesamtbetriebskosten direkt beeinflussten.
Hybridantriebe, die Dieselgeneratoren mit Batteriespeichern kombinierten, erwiesen sich als Kompromiss. Sie senkten die Energietransportkosten um etwa ein Drittel und sorgten für eine gleichmäßigere Drehmomentabgabe in unterschiedlichem Gelände. Bei der Auswahl einer Drehmomentplattform mussten Ingenieure Steigfähigkeit, Oberflächenbeschaffenheit, Umgebungstemperaturbereich und Schaltstruktur mit Kraftstoff- bzw. Energiepreisen, Infrastrukturverfügbarkeit und regulatorischen Vorgaben in Einklang bringen. Diesel blieb die bewährte Wahl für drehmomentstarke Außeneinsätze in Schlamm, Schotter und kalten Klimazonen, während Elektroantriebe für Arbeiten in Innenräumen oder leichten Außeneinsätzen geeignet waren, bei denen Emissionen, Lärm und Bodenbeschaffenheit streng kontrolliert wurden. Hybridkonzepte deuteten auf eine schrittweise technologische Weiterentwicklung hin zu höherer Effizienz, ohne die Drehmomentstabilität im anspruchsvollen Feldeinsatz zu beeinträchtigen.