Los ingenieros de plataformas elevadoras de tijera suelen preguntar si son eléctricas, ya que la elección de la fuente de energía influye en el diseño, la seguridad y el coste del ciclo de vida. Esta guía compara las plataformas elevadoras de tijera eléctricas y con motor desde cero, abarcando sistemas de propulsión, hidráulica, arquitecturas de control y sistemas híbridos emergentes. A continuación, analiza el rendimiento, las emisiones, la fiabilidad y el coste total de propiedad, antes de relacionar cada tecnología con aplicaciones de automatización en interiores, exteriores e integradas. La sección final consolida estos conocimientos en directrices prácticas de ingeniería para la selección y el funcionamiento de plataformas elevadoras de tijera en flotas modernas.
Diferencias en el diseño de fuentes de energía y núcleos
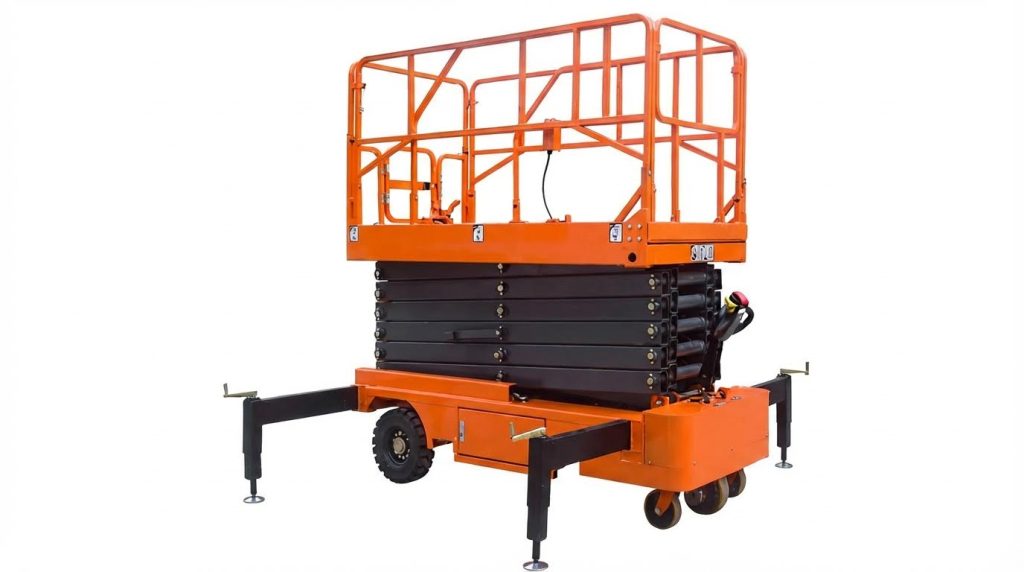
Cuando los ingenieros preguntan si las plataformas elevadoras de tijera son eléctricas, suelen comparar las máquinas eléctricas con batería con las unidades con motor de combustión a nivel arquitectónico. La elección de la fuente de energía determina el ruido, las emisiones, el ciclo de trabajo y la capacidad para operar en diferentes terrenos. También define la configuración hidráulica, el dimensionamiento estructural y las estrategias de control. Esta sección explica las diferencias entre los diseños eléctricos, con motor de combustión e híbridos para que pueda especificar la plataforma elevadora de tijera adecuada para cada entorno.
Sistemas de accionamiento eléctrico: baterías y motores
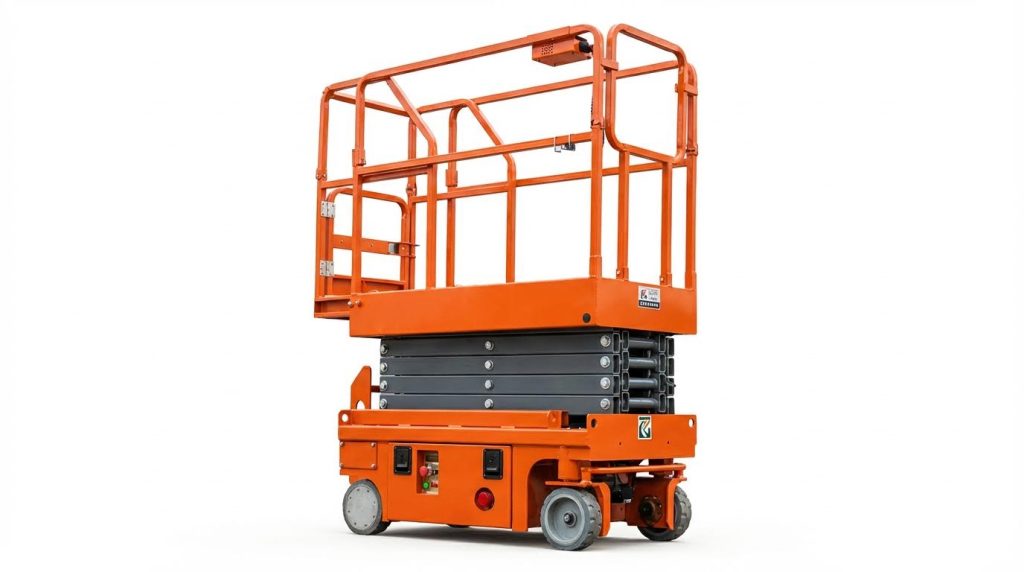
Las plataformas elevadoras eléctricas de tijera utilizaban baterías recargables como fuente principal de energía. Históricamente, los fabricantes especificaban baterías de plomo-ácido inundadas, pero las baterías de iones de litio las sustituyeron cada vez más por una mayor densidad energética y una carga más rápida. Las baterías suministraban corriente continua (CC) a los motores de tracción y a los motores de las bombas hidráulicas, que convertían la energía eléctrica en movimiento lineal de la plataforma. Los ciclos de trabajo típicos proporcionaban de 8 a 10 horas de funcionamiento por carga en aplicaciones interiores con suelos planos y ciclos de elevación moderados.
Los sistemas eléctricos producían cero emisiones en el punto de uso y operaban con un nivel de ruido muy bajo, lo que resultaba ideal para almacenes, hospitales, escuelas e instalaciones limpias. La transmisión contenía menos componentes rotatorios que un motor de combustión interna, lo que reducía los puntos de lubricación y simplificaba el mantenimiento. Los diseñadores optimizaron los algoritmos de control para lograr una aceleración suave, un posicionamiento preciso y modos de espera que ahorran energía. Los ingenieros calcularon la capacidad de la batería en función de la frecuencia de elevación, la distancia recorrida y la disponibilidad del cargador, ya que la infraestructura de carga insuficiente limitaba el uso continuo.
Sistemas de propulsión de motores: diésel, gasolina y GLP
Las plataformas elevadoras de tijera accionadas por motor utilizaban motores de combustión interna alimentados con diésel, gasolina o gas licuado de petróleo (GLP). Los motores diésel dominaban los segmentos de vehículos todoterreno y de servicio pesado gracias a su alto par a bajas revoluciones y a su favorable economía de combustible. Los motores de gasolina y GLP se utilizaban en aplicaciones donde las bajas emisiones de partículas o la logística del combustible justificaban su uso. El motor accionaba una bomba hidráulica a través de un acoplamiento mecánico, suministrando un flujo continuo para los circuitos de tracción y elevación.
Estos sistemas de propulsión permitían una mayor capacidad de plataforma y una mejor capacidad de ascenso en pendientes que la mayoría de las configuraciones eléctricas de tamaño similar. Soportaban ciclos de trabajo largos con paradas cortas para repostar, lo que beneficiaba a las obras y al mantenimiento en exteriores con acceso eléctrico limitado. Sin embargo, las emisiones de escape y los mayores niveles de potencia acústica restringían el uso en interiores, a menos que la ventilación cumpliera los requisitos reglamentarios. Los diseñadores también incorporaron sistemas de refrigeración, depósitos de combustible y postratamiento de gases de escape de mayor tamaño, lo que aumentó la masa y el volumen del conjunto en comparación con las unidades eléctricas.
Arquitecturas hidráulicas, mecánicas y de control
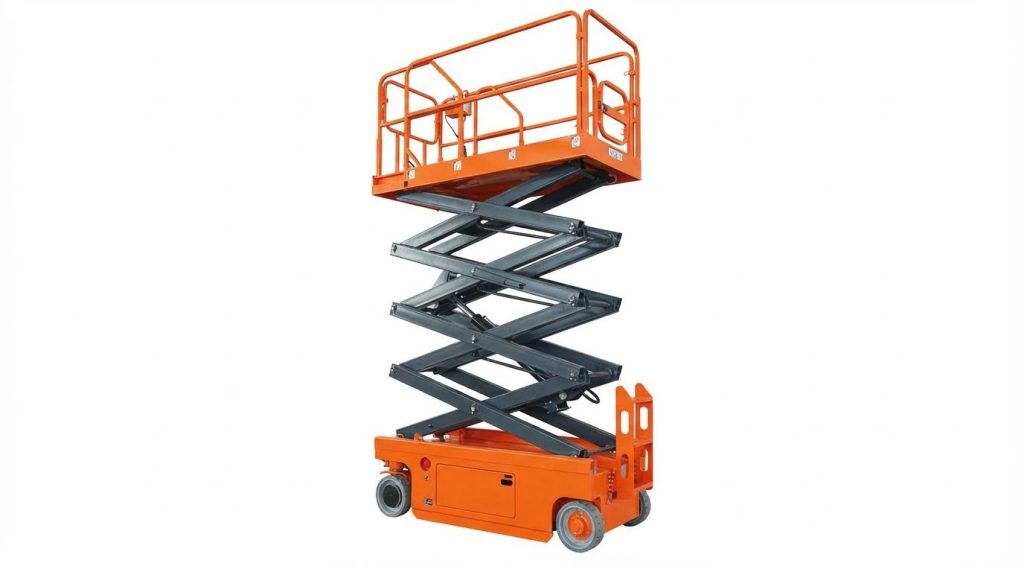
Tanto las plataformas de tijera eléctricas como las de motor utilizaban accionamiento hidráulico como medio principal para elevar la plataforma. Una bomba hidráulica suministraba fluido a presión a uno o más cilindros de elevación conectados al conjunto de tijera. Los ingenieros seleccionaron el desplazamiento de la bomba, la configuración de la válvula de alivio y el diámetro interior del cilindro para cumplir con la velocidad de elevación requerida, la carga máxima de la plataforma y los factores de seguridad. Las unidades todoterreno solían utilizar bombas de mayor caudal y cilindros más grandes para lograr una elevación más rápida con cargas pesadas.
Las estructuras mecánicas variaban según el uso previsto y el entorno. Los modelos eléctricos de interior preferían brazos de tijera compactos, neumáticos más pequeños y menor distancia al suelo para reducir el peso y la carga sobre el suelo. Las unidades con motor empleaban chasis reforzados, vías de rueda más anchas y neumáticos todoterreno de gran tamaño para adaptarse a terrenos irregulares y momentos de vuelco más elevados. Las arquitecturas de control evolucionaron desde una simple lógica de relés hasta unidades de control electrónico integradas que coordinaban la tracción, la elevación, la dirección y los enclavamientos de seguridad. Los sistemas modernos implementaron válvulas proporcionales, perfiles de rampa suaves y diagnósticos para facilitar el mantenimiento predictivo y el cumplimiento de la norma ANSI A92 y las normas ISO pertinentes.
Configuraciones híbridas y de doble potencia emergentes
Las plataformas de tijera híbridas y de doble potencia combinaban fuentes eléctricas y de motor para cubrir las necesidades de interior y exterior. Una configuración común utilizaba un pequeño motor diésel o de gasolina, acoplado a un generador y una batería. La máquina funcionaba en modo totalmente eléctrico en interiores sin emisiones, y luego cambiaba a modo asistido por motor o solo con motor en exteriores para una mayor autonomía. Los sistemas de control gestionaban el flujo de potencia, la carga de la batería y la selección de modo para mantener el rendimiento y minimizar el consumo de combustible y el ruido.
Otra arquitectura empleaba baterías recargables dimensionadas para turnos típicos en interiores, complementadas con un motor a bordo para la demanda máxima o ubicaciones remotas sin cargadores. Estos diseños permitieron a las flotas estandarizar una plataforma para sitios de uso mixto, reduciendo la complejidad del transporte y la capacitación. Los ingenieros tuvieron que equilibrar la masa adicional, el número de componentes y el costo con la flexibilidad y la reducción del tiempo de inactividad. A medida que las regulaciones sobre emisiones se volvieron más estrictas y se expandieron las prácticas de construcción silenciosas, la plataforma elevadora de tijera híbrida proporcionó un paso de transición entre las unidades de motor convencionales y las flotas totalmente eléctricas, especialmente donde el terreno y los ciclos de trabajo seguían siendo exigentes.
Análisis de rendimiento, seguridad y costes del ciclo de vida
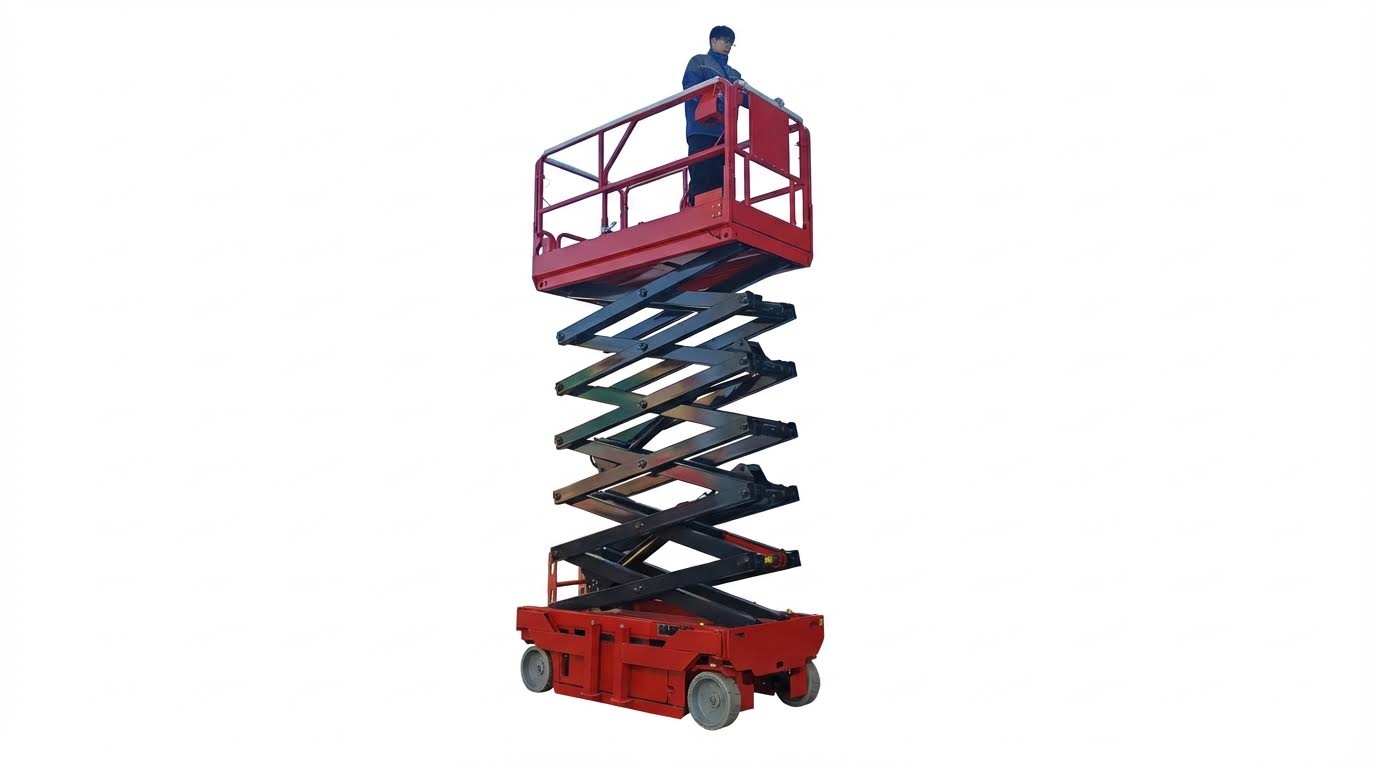
Las plataformas elevadoras de tijera, tanto eléctricas como con motor de combustión, respondían a diferentes requisitos de rendimiento, seguridad y coste. Los ingenieros evaluaban la carga, el ciclo de trabajo y el terreno antes de decidir si debían ser eléctricas o con motor de combustión. También comparaban el ruido, las emisiones, la fiabilidad y los intervalos de mantenimiento para optimizar el coste del ciclo de vida. Esta sección estructura dichas comparaciones para que los especificadores puedan seleccionar la arquitectura adecuada para cada entorno de trabajo.
Capacidad de carga, ciclos de trabajo y capacidad de terreno
Las plataformas elevadoras de tijera eléctricas utilizaban propulsión eléctrica por batería y solían ofrecer capacidades de plataforma moderadas. Las unidades eléctricas típicas transportaban aproximadamente entre 230 y 1,150 kilogramos, mientras que los modelos todoterreno con motor a menudo alcanzaban entre 700 y 1,800 kilogramos. Cuando los ingenieros preguntaban si las plataformas de tijera eran eléctricas para cargas pesadas, la respuesta dependía del tipo de modelo y el ciclo de trabajo. Las tareas de construcción de alta capacidad y varios turnos seguían favoreciendo las unidades diésel o de gasolina debido a su mayor par motor y al reabastecimiento continuo.
Las plataformas elevadoras eléctricas se adaptaban a superficies planas y preparadas, con ciclos de trabajo medios, por ejemplo, turnos de 8 a 10 horas en interiores con acceso a la carga. La profundidad de descarga de la batería, la potencia del cargador y la estrategia de carga de oportunidad influían considerablemente en el tiempo de actividad diario alcanzable. Las tijeras accionadas por motor se adaptaban a pendientes pronunciadas, barro, grava y terrenos exteriores irregulares gracias a neumáticos más grandes, mayor distancia al suelo y mayor fuerza de tracción. Para proyectos en terrenos mixtos, los ingenieros especificaron cada vez más unidades híbridas o de doble potencia que combinaban la propulsión eléctrica para trabajos en interiores con la asistencia del motor para trabajos en exteriores.
Cumplimiento de normas sobre ruido, emisiones y calidad del aire interior
Las plataformas elevadoras de tijera eléctricas producían cero emisiones de escape en el punto de uso y niveles de ruido muy bajos, típicamente inferiores a 70 dB(A) en la posición del operador. Esta característica las convertía en la opción preferida para almacenes, hospitales, escuelas y plantas de fabricación limpia donde se aplicaban límites de ventilación. Ayudaban a los proyectos a cumplir con los objetivos de calidad del aire interior y los marcos de construcción ecológica que limitaban las concentraciones de CO₂, NOₓ y partículas. Por el contrario, las plataformas elevadoras de tijera diésel y gasolina emitían subproductos de combustión y requerían una ventilación robusta o un funcionamiento exclusivamente en exteriores.
Las unidades con motor a menudo superaban los 80-90 dB(A), lo que aumentaba la necesidad de protección auditiva y planes de gestión del ruido. Las normativas locales en zonas urbanas y en las inmediaciones de instalaciones sensibles a veces restringían el funcionamiento del motor durante ciertas horas. Cuando los especificadores evaluaban si las plataformas elevadoras de tijera debían ser eléctricas en interiores, el funcionamiento sin emisiones y la reducción del ruido solían compensar la menor potencia máxima. Los motores de GLP ofrecían una combustión más limpia que los diésel, pero seguían sin poder igualar el perfil de cero emisiones de las plataformas eléctricas. A medida que las ciudades endurecían las normas sobre zonas de bajas emisiones, las plataformas elevadoras eléctricas e híbridas obtuvieron ventajas regulatorias y contractuales.
Confiabilidad, modos de falla y mantenimiento predictivo
Las plataformas elevadoras de tijera eléctricas tenían menos piezas móviles en el sistema de propulsión, lo que reducía los mecanismos de desgaste en comparación con los motores de combustión interna. Los fallos típicos incluían degradación de la batería, fallos del cargador, fallos de los contactores y problemas en los controladores electrónicos del motor. Con una correcta gestión de la carga y la gestión térmica, las baterías de tracción solían ofrecer una vida útil de 4 a 5 años. Las plataformas elevadoras accionadas por motor presentaban otros fallos, como obstrucciones del sistema de combustible, desgaste de los inyectores, problemas con el turbocompresor y fallos en el sistema de postratamiento de gases de escape.
Los circuitos hidráulicos siguieron siendo un punto de referencia común en cuanto a fiabilidad para ambas arquitecturas, incluyendo fugas de mangueras, desgaste de juntas y atascamiento de válvulas. Las unidades eléctricas tendían a experimentar menos fugas hidráulicas porque sus sistemas solían ser más sencillos y estaban dimensionados para cargas más ligeras. La telemática y el diagnóstico a bordo permitieron el mantenimiento predictivo mediante el seguimiento de los ciclos de trabajo, los códigos de fallo y las temperaturas hidráulicas. Los ingenieros pudieron programar el reemplazo de mangueras, la renovación de la batería o el mantenimiento del motor antes de que se produjeran fallos durante el servicio. Cuando las organizaciones preguntaron si las plataformas elevadoras de tijera deberían ser eléctricas para reducir el tiempo de inactividad, los datos de campo a menudo mostraron menos paradas no planificadas en flotas eléctricas bien gestionadas.
Consumo de energía, intervalos de servicio y coste total de propiedad
Las plataformas de tijera eléctricas solían consumir de 8 a 10 horas de trabajo con una carga completa, dependiendo de los ciclos de elevación y el uso de la unidad. El coste de la electricidad por kilovatio-hora solía ser significativamente menor que el coste del diésel o la gasolina por unidad de energía equivalente. Las plataformas eléctricas eliminaban los cambios de aceite del motor, la sustitución del filtro de combustible y la mayor parte del mantenimiento del sistema de escape. Los intervalos de servicio de las unidades eléctricas solían extenderse a entre 6 y 12 meses para las inspecciones de rutina, en comparación con el mantenimiento del motor aproximadamente trimestral para el uso intensivo de diésel.
Las tijeras a motor generaban mayores costos variables por combustible, lubricantes y reemplazos más frecuentes de componentes. Sin embargo, ofrecían un reabastecimiento rápido y tiempos de funcionamiento continuo más prolongados, lo que beneficiaba a los proyectos en exteriores donde el tiempo es crucial. El análisis del costo total de propiedad generalmente mostraba un precio de compra inicial más alto para las unidades eléctricas, pero un menor costo operativo durante su vida útil, especialmente para flotas interiores con un alto consumo de horas. Los estudios de caso reportaron reducciones en los costos operativos de aproximadamente un 30-35% tras cambiar las aplicaciones adecuadas de diésel a eléctricas. Por lo tanto, cuando los responsables de la toma de decisiones evaluaban si las plataformas de tijera debían ser eléctricas, generalmente preferían las eléctricas para trabajos interiores de alta utilización y las de motor para escenarios exteriores remotos, de servicio pesado o de alto torque, donde la logística del combustible era más sencilla que la infraestructura de carga.
Selección basada en aplicaciones e integración de sistemas
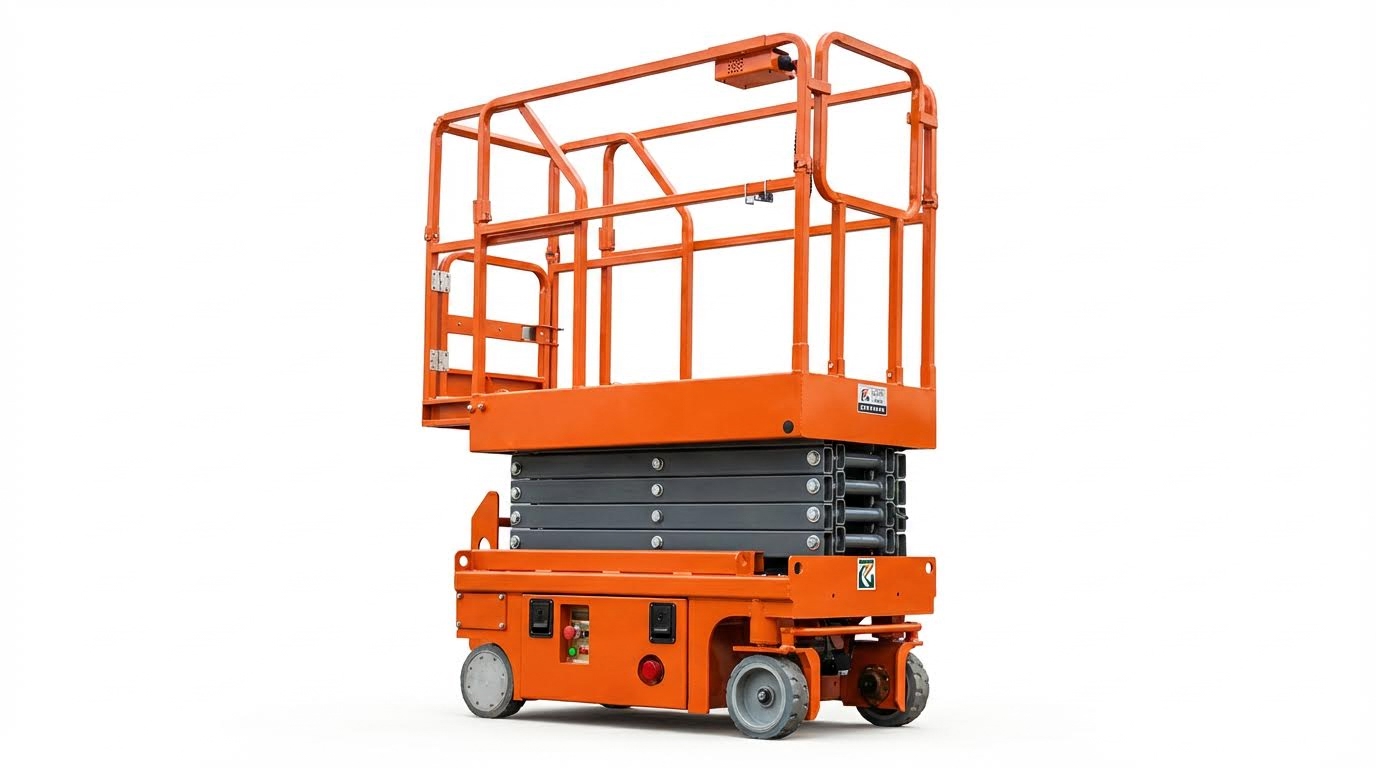
Los ingenieros que evalúan si las plataformas elevadoras de tijera son eléctricas, con motor de combustión o híbridas deben adaptar la fuente de energía al caso de uso. El entorno de aplicación, el ciclo de trabajo y la integración con sistemas digitales e intralogísticos determinan la elección técnica. Esta sección relaciona las características del sistema de propulsión con escenarios interiores y exteriores, y luego se extiende a la conectividad de datos y la automatización coordinada con cobots y sistemas Atomoving.
Instalaciones interiores: almacenes, plantas y áreas limpias
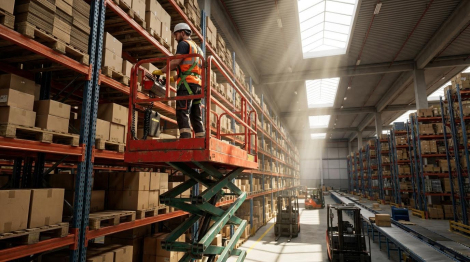
Las plataformas elevadoras de tijera eléctricas predominan en aplicaciones interiores gracias a su alimentación por batería y a su cero emisiones directas de escape. Esta característica protege la calidad del aire interior en almacenes, plantas de proceso y áreas adyacentes limpias donde se controlan las tasas de ventilación. Su bajo nivel de ruido facilita el trabajo por turnos cerca de oficinas, laboratorios u hospitales, donde suelen aplicarse limitaciones acústicas. Las autonomías típicas alcanzan las 8-10 horas por carga con baterías de litio modernas, lo que resulta ideal para operaciones de un solo turno o para la carga ocasional planificada. Los neumáticos antihuellas y el chasis compacto permiten la operación en hormigón revestido, suelos de epoxi y pasillos estrechos sin dañar la superficie. Los ingenieros deben dimensionar la capacidad de la batería para periodos pico de picking, ciclos de elevación intensos y cargas accesorias como iluminación o herramientas. Cuando se requiere un uso continuo en varios turnos, las opciones incluyen la carga rápida, el intercambio de baterías o modelos híbridos que pueden funcionar eléctricamente en interiores y cambiar a la alimentación del motor en exteriores. El cumplimiento de las normativas sobre emisiones y ruido en interiores suele excluir las unidades diésel, excepto en tareas de mantenimiento muy breves, bien ventiladas y con controles adicionales.
Construcción al aire libre, terrenos accidentados y riesgos climáticos
La construcción al aire libre y los trabajos en terrenos difíciles seguían dependiendo en gran medida de las plataformas elevadoras de tijera con motor diésel u otro tipo de motor. Estas máquinas ofrecían mayor par motor, mayor altura libre al suelo y neumáticos más grandes, a menudo rellenos de espuma o para terrenos difíciles. Podían manejar barro, grava y terrenos no preparados que sobrecargarían o desestabilizarían las unidades eléctricas más ligeras. Las plataformas elevadoras con motor también proporcionaban largos tiempos de funcionamiento gracias al rápido repostaje, lo que beneficiaba los trabajos continuos de hormigón, montaje de acero o fachadas. Sin embargo, los ingenieros debían tener en cuenta las emisiones, el ruido y la logística del combustible, especialmente cerca de edificios habitados o zonas ambientalmente sensibles. El clima introducía limitaciones adicionales: los límites de viento para las plataformas aptas para exteriores generalmente se mantenían por debajo de 12.5 m/s, independientemente de la fuente de energía. La lluvia, los rayos y las temperaturas bajo cero afectaban la tracción, la respuesta hidráulica y los sistemas eléctricos. Las plataformas elevadoras eléctricas podían operar al aire libre sobre losas planas o patios pavimentados cuando la autonomía y la carga se gestionaban adecuadamente. En proyectos mixtos de interior y exterior, las plataformas elevadoras de tijera híbridas o de doble potencia permitieron un funcionamiento silencioso y sin emisiones en el interior, así como el uso del motor en losas o rampas exteriores, lo que redujo la complejidad de la flota.
Gemelos digitales, telemática y optimización de flotas
Las plataformas elevadoras de tijera , tanto eléctricas como con motor de combustión, integraron cada vez más módulos telemáticos y admitieron flujos de trabajo de gemelos digitales. Las plataformas eléctricas ofrecían datos energéticos detallados, como el estado de carga, los ciclos de carga y el consumo instantáneo de corriente, que los ingenieros utilizaban para refinar las estimaciones del ciclo de trabajo y la ubicación de los cargadores. Las unidades con motor de combustión transmitían el consumo de combustible, el tiempo de inactividad y la carga del motor, lo que permitía dimensionar correctamente la composición de la flota entre activos eléctricos y diésel. Los gemelos digitales de los lugares de trabajo modelaban las trayectorias de las plataformas elevadoras, la utilización de la plataforma y las colas en los puntos de carga o repostaje. Este modelado mejoró los planes de trabajo y redujo los desplazamientos improductivos. La telemática también permitía la monitorización del estado mediante el seguimiento de las temperaturas hidráulicas, los códigos de fallo y el estado de los sensores, lo que facilitaba la programación del mantenimiento predictivo. Para las flotas de alquiler, la comparación de la utilización y el coste por hora de funcionamiento entre las plataformas elevadoras de tijera eléctricas y diésel guiaba las estrategias de adquisición. Con el tiempo, la optimización basada en datos tendió a favorecer las unidades eléctricas para tareas repetitivas en interiores, mientras que se conservaban las plataformas con motor de combustión o híbridas para trabajos de alta carga o en exteriores remotos.
Integración de ascensores con cobots y sistemas de movimiento atómico
Cuando los ingenieros integraron elevadores de tijera con cobots y sistemas Atomoving, la selección de la fuente de alimentación afectó la arquitectura de control y la estrategia de seguridad. Los elevadores de tijera eléctricos se interconectaron más fácilmente con redes de control de bajo voltaje y pudieron compartir buses de alimentación y datos con robots móviles o vehículos guiados automáticamente. Sus perfiles de aceleración predecibles y su preciso control de velocidad simplificaron la sincronización con los brazos de los cobots que realizaban tareas de picking, fijación o inspección en altura. Los elevadores accionados por motor requerían un mayor aislamiento de las vibraciones, el ruido y los gases de escape de los sensores sensibles y los espacios de trabajo colaborativos. Las plataformas de orquestación de flotas coordinaron la asignación de tareas entre elevadores, cobots y sistemas de manipulación de materiales Atomoving mediante datos telemáticos. Por ejemplo, un elevador de tijera eléctrico podía desplazarse a un punto de mantenimiento mientras las unidades Atomoving preparaban las piezas debajo y los cobots realizaban operaciones de par o inspección en la plataforma. Los análisis de seguridad funcional debían considerar modos de fallo combinados, como el movimiento inesperado del elevador durante la operación del cobot o la pérdida de comunicación. La estandarización de los elevadores eléctricos en estas celdas integradas redujo las emisiones y simplificó el diseño de las paradas de emergencia y los enclavamientos en todo el sistema automatizado.
Resumen y pautas de selección de ingeniería
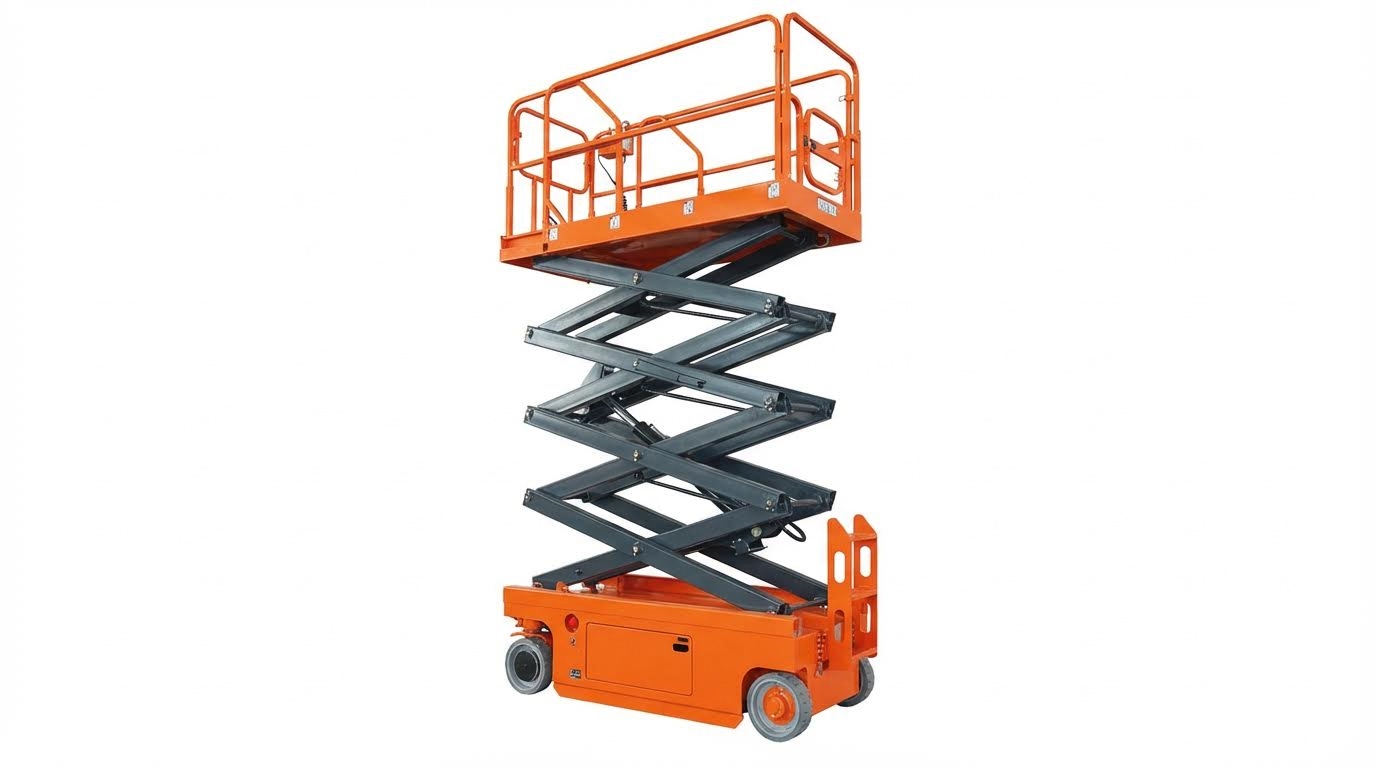
Los ingenieros que evalúan si las plataformas elevadoras de tijera son eléctricas, con motor de combustión o híbridas deben basar su decisión en el ciclo de trabajo, el medio ambiente y el costo del ciclo de vida. Las plataformas elevadoras eléctricas utilizan baterías como fuente principal de energía, no generan emisiones locales y funcionan con bajos niveles de ruido, lo que las hace adecuadas para interiores y lugares sensibles al ruido. Las unidades con motor de combustión, generalmente diésel, gasolina o GLP, ofrecen mayor torque, mayor capacidad en terrenos difíciles y mayor tiempo de funcionamiento continuo, pero requieren controles más estrictos de emisiones, ruido y ventilación, especialmente cerca de áreas ocupadas.
Desde una perspectiva técnica y regulatoria, los ascensores eléctricos se ajustaron mejor a los requisitos de calidad del aire interior y a los objetivos de construcción sostenible, especialmente donde se aplicaban límites de CO₂ y umbrales de partículas. Su menor número de piezas móviles redujo las tareas de mantenimiento rutinario, como cambios de aceite y filtros, lo que disminuyó las paradas imprevistas y el coste total de propiedad a largo plazo. Sin embargo, los ingenieros tuvieron que dimensionar la capacidad de la batería para adaptarla a la duración de los turnos, planificar la infraestructura de carga y considerar los efectos de la temperatura ambiente en el rendimiento de la batería. Los ascensores con motor siguieron siendo la opción de referencia para terrenos accidentados, altas capacidades de carga y ubicaciones remotas sin acceso fiable a la red eléctrica, aunque incurrieron en un mayor consumo de combustible, intervalos de mantenimiento más frecuentes y controles de seguridad más estrictos para el riesgo de incendios y emisiones.
Las futuras implementaciones de plataformas de tijera incorporaron cada vez más arquitecturas híbridas y de doble motor, telemática y gemelos digitales para optimizar la utilización de la flota, el consumo energético y el mantenimiento predictivo. Por lo tanto, una especificación de ingeniería equilibrada comparó las opciones eléctricas, de motor e híbridas mediante métricas cuantificadas: altura de la plataforma, carga nominal, condiciones admisibles del terreno, niveles de ruido en decibelios, clase de emisión, coste energético por hora de funcionamiento y horas de mantenimiento al año. En flotas mixtas de interior y exterior, un enfoque práctico combinó unidades eléctricas para trabajos en interiores con unidades de motor o híbridas para tareas exteriores y todoterreno, garantizando al mismo tiempo una formación consistente, programas de inspección y el cumplimiento de los requisitos de ANSI y OSHA para todos los tipos de motor.