Las plataformas elevadoras de tijera funcionan convirtiendo la fuerza horizontal en un movimiento vertical estable mediante un pantógrafo en forma de "X", impulsado por sistemas hidráulicos o eléctricos y controlado por sistemas inteligentes. Si llegó aquí preguntando "¿cómo funciona una plataforma elevadora de tijera ?", esta guía explica la mecánica, los sistemas de transmisión y la lógica de seguridad en términos técnicos claros para que pueda especificarlas, operarlas o mantenerlas con confianza.
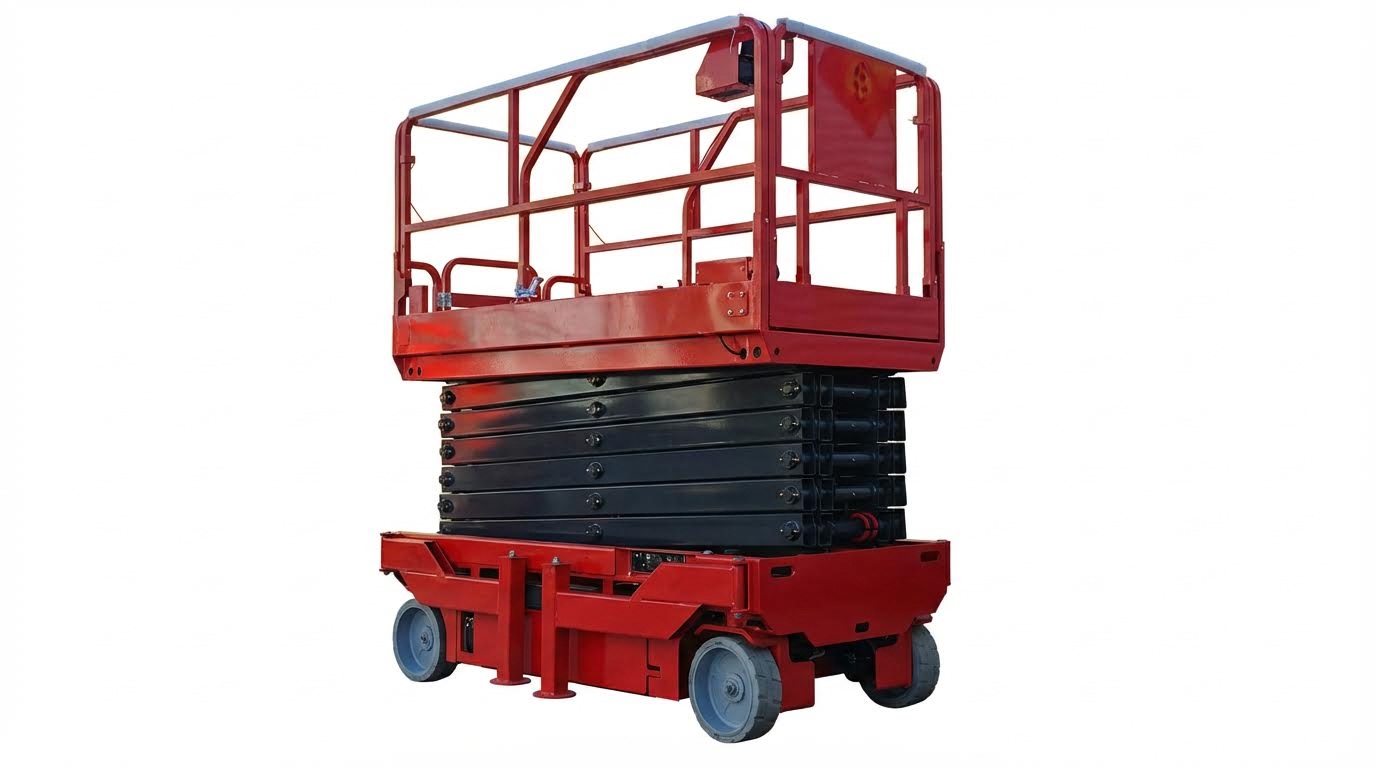
Mecánica básica y trayectoria de carga de las plataformas elevadoras de tijera.
La mecánica básica de las plataformas elevadoras de tijera explica cómo la estructura del brazo en X transforma la fuerza del actuador en un movimiento vertical preciso y cómo las cargas se distribuyen de forma segura en el chasis. Comprender esto es fundamental para cualquier explicación sobre el funcionamiento de una plataforma elevadora de tijera.
- Meta: Explique la geometría del pantógrafo – Así se puede apreciar cómo un pequeño recorrido del actuador genera varios metros de elevación.
- Meta: Mapear la ruta de carga – para que puedas evaluar la estabilidad, la vida útil y los márgenes de seguridad.
Geometría del pantógrafo y conversión de fuerza
El pantógrafo es el mecanismo en forma de X que convierte la fuerza y el recorrido del actuador en elevación vertical con una ventaja mecánica variable. Es la clave para comprender el funcionamiento de una plataforma elevadora de tijera desde una perspectiva geométrica y de fuerzas.
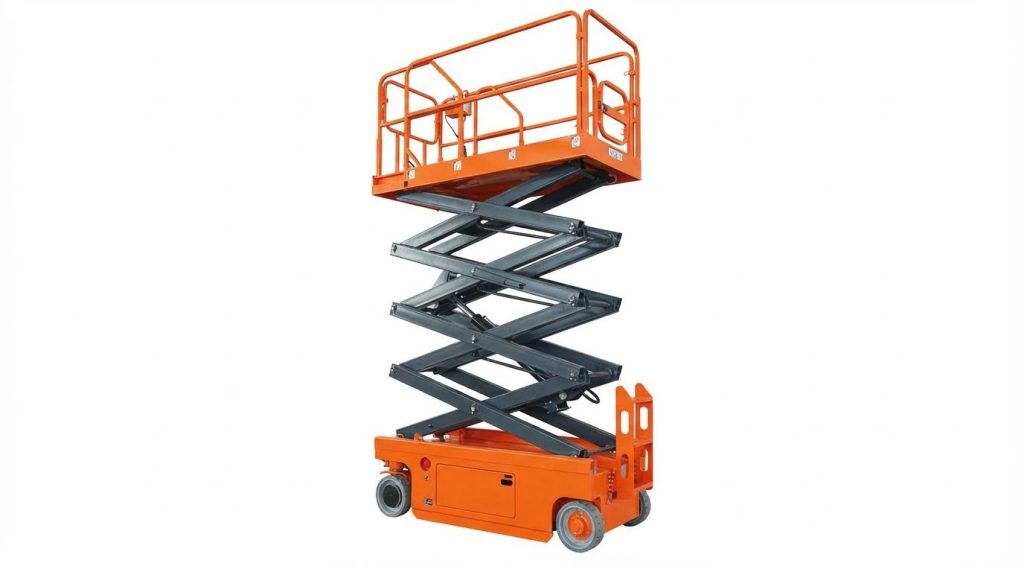
Una plataforma elevadora de tijera utiliza varios pares de brazos cruzados dispuestos en forma de "X", fijados en el centro y en los extremos. Cuando el actuador separa los pivotes inferiores, la X se aplana, elevando la plataforma verticalmente mientras la base mantiene prácticamente la misma forma. Esta geometría simple y simétrica es la razón por la que el mecanismo es compacto cuando está plegado y muy estable cuando está elevado. El sistema de articulación en forma de X es la arquitectura estándar para las plataformas elevadoras de tijera verticales.
| Parámetro | Comportamiento típico | Impacto operativo |
|---|---|---|
| Carrera del actuador | Un recorrido de unos pocos cientos de milímetros puede proporcionar varios metros de elevación (por ejemplo, un recorrido de ≈441 mm para una elevación de ≈1 m en una sola etapa). | El cilindro corto cabe dentro de la base compacta sin dejar de alcanzar la altura de trabajo completa. |
| Rango de fuerza de actuación | ≈1.6–6.5 kN para 100 kg a lo largo de 1 m de elevación, dependiendo de la posición. | Máxima fuerza en la parte inferior; determina el tamaño del cilindro, la potencia de la bomba y el espesor estructural. como lo demuestran los resultados analíticos y de simulación. |
| Ventaja mecanica | Alta a baja altura, disminuye a medida que sube el ascensor. | El elevador comienza lento y potente, luego se vuelve más rápido con menor demanda de fuerza; afecta la comodidad y el ajuste del control. |
Los análisis y simulaciones realizados en un elevador de 100 kg y 1 m de altura mostraron que la fuerza de accionamiento aumentaba desde aproximadamente 1.62–1.674 kN en una geometría favorable hasta aproximadamente 6.45–6.5 kN en el peor de los casos, con un recorrido de la varilla del actuador de alrededor de 441 mm. Esto confirma la fuerte variación no lineal de la fuerza a medida que cambia el ángulo de los brazos , razón por la cual los ingenieros sobredimensionan los cilindros y pasadores para la parte inferior del recorrido.
- Fuerza elevada a baja altura: Los brazos están casi planos. El actuador debe generar una fuerza elevada, pero mueve la plataforma solo un poco por milímetro de recorrido.
- Menor fuerza a altura media-alta: Los brazos están más verticales. La fuerza requerida disminuye, pero cada milímetro de recorrido del actuador proporciona mayor desplazamiento de la plataforma.
- Múltiples etapas X: 2–4 juegos de pantógrafos apilados – Multiplicar la elevación total sin una gran longitud de base.
¿Por qué el movimiento se siente diferente en la parte inferior que en la superior?
En la parte inferior, el mecanismo se encuentra en su peor posición mecánica, por lo que el sistema está ajustado para un movimiento inicial suave y lento que evite sacudidas. Cerca de la altura máxima, el mismo movimiento del actuador produce un mayor desplazamiento vertical, por lo que los sistemas de control suelen utilizar la limitación de velocidad y perfiles de movimiento trapezoidales para mantener una comodidad aceptable para las personas en la plataforma. Se ha utilizado un control de fuerza lineal por tramos para lograr este movimiento trapezoidal.
💡 Nota del ingeniero de campo: Cuando los operadores se quejan de que un elevador tiene dificultades para despegar del suelo, pero se siente más rápido a mayor altura, generalmente se debe a la geometría normal del pantógrafo, no a una unidad de potencia débil. Verifique la carga real en comparación con la capacidad nominal y la lubricación en los puntos de pivote antes de culpar a la bomba o al motor.
Componentes estructurales clave y vías de carga
Los componentes estructurales clave de una plataforma elevadora de tijera forman una trayectoria de carga vertical desde la plataforma hasta el suelo a través de los brazos en X, los pasadores, los rodillos y el bastidor base. Esta trayectoria de carga explica por qué las plataformas elevadoras de tijera ofrecen una gran capacidad de carga con buena estabilidad.
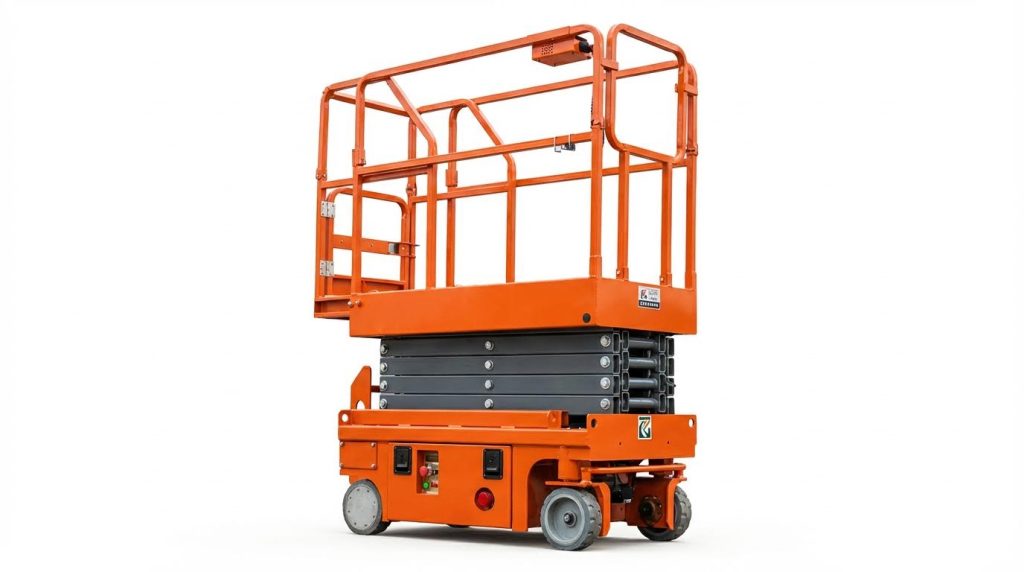
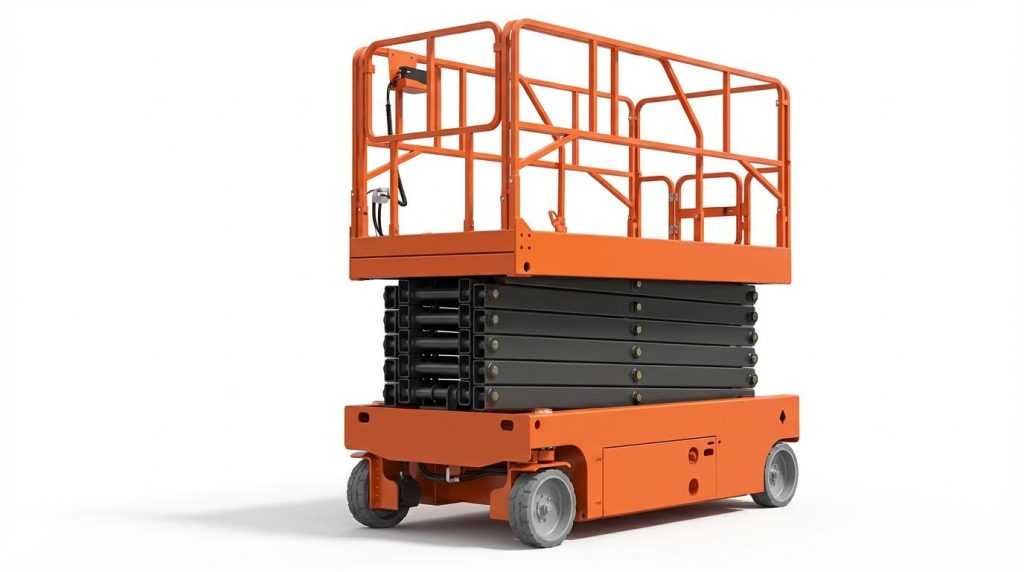
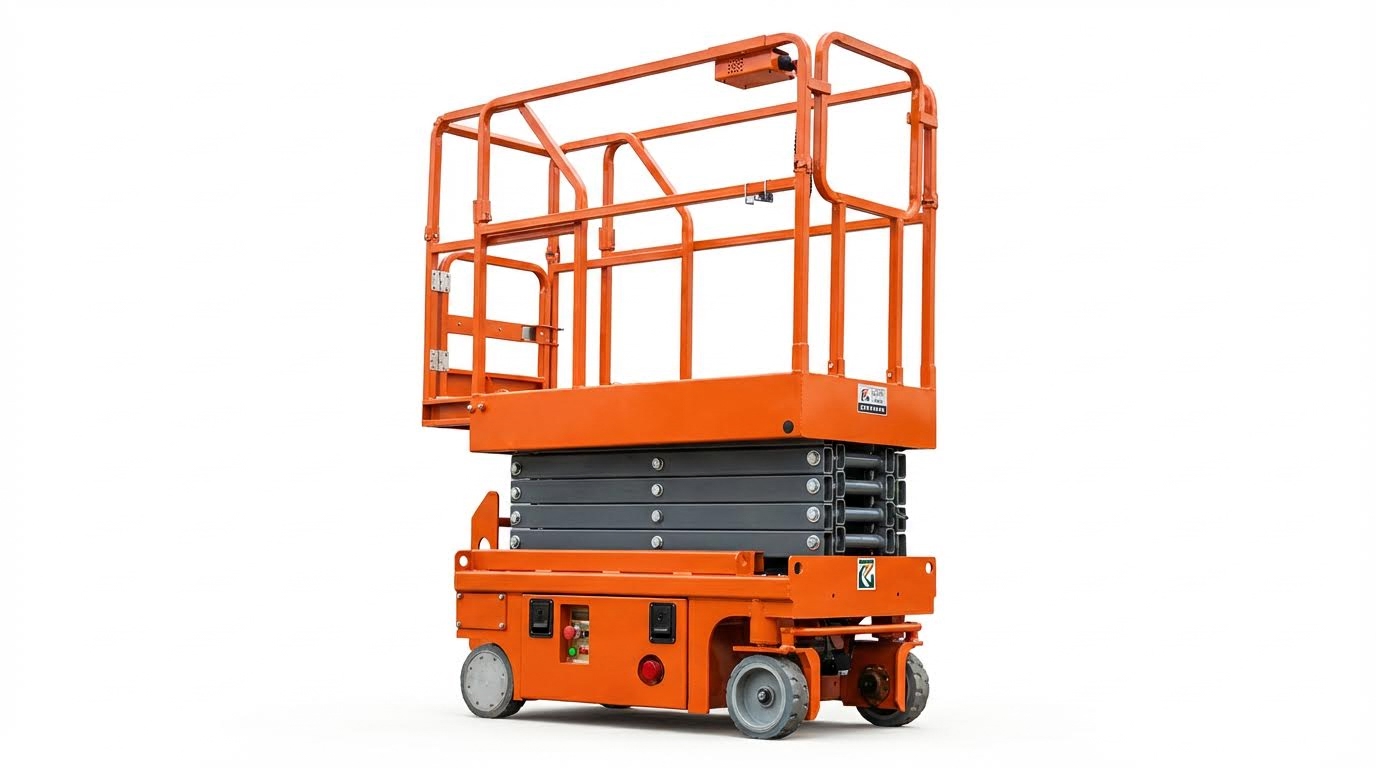
Una unidad típica consta de una plataforma protegida en la parte superior, una base en el suelo y varios pares de brazos pantógrafos entre ellas. Los cilindros hidráulicos o los actuadores eléctricos se ubican entre la base y los brazos, mientras que los sistemas de potencia y control suelen estar alojados en la base o sobre ella. Los elementos principales incluyen la plataforma, la base, los brazos pantógrafos, los cilindros o actuadores y los sistemas de control.
| Componente | Papel estructural principal | Impacto operativo / Lo mejor para… |
|---|---|---|
| Plataforma con barandillas | Soporta personas, herramientas y materiales; transfiere la carga a los pivotes superiores. | Las plataformas grandes y rígidas permiten una mayor capacidad de carga y una mayor comodidad de trabajo sin flexión. |
| Brazos del pantógrafo | Elementos portantes primarios sometidos a flexión y compresión. | El espesor del brazo y el tipo de acero determinan la capacidad nominal y la vida útil. donde el análisis de elementos finitos mostró la necesidad de aumentar el espesor de la pared. |
| Pasadores, rodillos, guías | Soportan cargas de corte y de apoyo en juntas e interfaces de deslizamiento. | Los aceros de alta calidad y los diámetros adecuados reducen el desgaste y la holgura de las juntas, manteniendo el elevador firme y estable durante años. |
| Bastidor base / chasis | Distribuye todas las cargas verticales y laterales en el piso o suelo. | Su base ancha y rígida mejora la resistencia al vuelco y permite alcanzar mayores alturas de trabajo en la misma superficie. |
| Actuadores (hidráulicos/eléctricos) | Aplicar fuerza motriz a los brazos en un punto estratégico. | La geometría de montaje determina el rango de fuerza y el recorrido; debe coincidir con la carga en el peor de los casos y el ángulo del brazo. |
El análisis de elementos finitos de estructuras reales de plataformas elevadoras de tijera demostró que se requería un factor de seguridad mínimo de aproximadamente 2.0 en los elementos principales. Para lograrlo, los ingenieros aumentaron el espesor de la pared de la palanca de 2 mm a 3 mm y el espesor de la barra transversal de tracción de 3 mm a 3.2 mm, y especificaron acero de mayor resistencia (como C20 / 1.0402) para los rodillos y las guías. Estos cambios mejoraron significativamente los márgenes de seguridad estructural.
- Trayectoria de carga vertical: Plataforma → pivotes del brazo superior → brazos en compresión/flexión → pivotes/rodillos centrales e inferiores → bastidor base – Esto mantiene las cargas simétricas y reduce la torsión.
- Estabilidad lateral: Base ancha y refuerzos transversales en los brazos – mitigar el riesgo de balanceo y carga lateral, especialmente a máxima altura.
- Alta capacidad: Múltiples enlaces X comparten la carga – Permite capacidades de carga en kg más elevadas y plataformas más anchas que las plataformas elevadoras de brazo convencionales. manteniendo la estabilidad.
Cómo se relaciona el diseño estructural con la capacidad nominal
La capacidad nominal no depende únicamente de la fuerza del cilindro. Está limitada por el módulo de sección del brazo, la tensión de apoyo del pasador, la tensión de contacto del rodillo y la deflexión a altura máxima. Por eso, cambios aparentemente pequeños, como un espesor de pared de 2 mm a 3 mm o la mejora del grado del acero del rodillo, pueden permitir mayores cargas de trabajo seguras sin modificar la geometría general. El análisis de elementos finitos (FEA) se utiliza habitualmente para validar estos márgenes.
💡 Nota del ingeniero de campo: Cuando vea brazos agrietados o agujeros de pasador ovalados en el campo, la causa principal suele ser sobrecargas repetidas o cargas laterales, no un solo "evento importante". Compare siempre el uso en el sitio con la capacidad nominal en kg y el ciclo de trabajo previsto; la geometría es tolerante, pero la fatiga no lo es.
Sistemas de potencia, controles y lógica de seguridad
Los sistemas de potencia, la lógica de control y los dispositivos de seguridad explican gran parte del funcionamiento de las plataformas elevadoras de tijera en entornos reales, ya que transforman la mecánica del pantógrafo en un movimiento controlado y predecible. Esta sección integra los accionamientos hidráulicos/eléctricos, los sensores y la seguridad estructural en un sistema de manipulación de cargas coherente.
Sistemas de propulsión hidráulicos frente a eléctricos
Tanto los sistemas de propulsión hidráulicos como los eléctricos convierten la potencia del motor en fuerza lineal en los brazos de tijera, pero difieren en capacidad de carga, precisión, nivel de ruido y entornos óptimos. Comprender esta relación de compromiso es fundamental al especificar un elevador para ciclos de trabajo reales.
| Aspecto | Elevador hidráulico de tijera | Elevador de tijera eléctrico | Impacto operativo / Lo mejor para… |
|---|---|---|---|
| Principio de funcionamiento básico | Una bomba accionada por motor presuriza el aceite hidráulico; la presión extiende el vástago del cilindro para separar los brazos de tijera. (descripción del mecanismo). | Un motor eléctrico acciona un actuador de tornillo/engranaje/lineal, o una bomba compacta, para extender/retraer el mecanismo de tijera. (descripción del mecanismo). | Ambos responden "¿cómo lo hace?" plataforma de tijera El funcionamiento se produce a nivel del tren motriz: el par motor se convierte en un empuje lineal en los brazos de suspensión en forma de X. |
| Capacidad de carga típica | Puede superar los 1,000 kg para uso industrial. (cargas pesadas). | Generalmente hasta unos 500 kg (cargas más ligeras). | Sistema hidráulico para plataformas industriales/de construcción pesada; sistema eléctrico para accesos interiores ligeros o de intensidad media. |
| Velocidad de elevación | Generalmente más lento; la velocidad disminuye aún más en clima frío a medida que aumenta la viscosidad del aceite. (efecto de la temperatura). | Mayor velocidad de elevación con control preciso de 0.1–0.5 m/s mediante control del motor. (regulación de velocidad). | Los aparatos eléctricos son ideales para trabajos de mantenimiento y almacenamiento de alta frecuencia, donde el tiempo por elevación es importante. |
| Nivel de ruido | Alrededor de 70 dB durante el funcionamiento, debido al ruido de la bomba y del motor. (datos de ruido). | Normalmente por debajo de 50 dB (bajo nivel de ruido). | Se prefiere la electricidad para hospitales, escuelas y oficinas ocupadas. |
| Precisión de control | El posicionamiento de la plataforma mediante la regulación de válvulas es relativamente impreciso. (control de válvulas). | Los sistemas programables pueden mantener una precisión de plataforma de ±1 mm. (alta precisión). | Los sistemas eléctricos son ideales para tareas de ensamblaje, alineación y selección donde la precisión milimétrica evita tener que rehacer el trabajo. |
| idoneidad ambiental | Funciona bien en exteriores, en terrenos irregulares y donde el suministro eléctrico de la red no es fiable. (uso en exteriores). | Se recomienda su uso en suelos interiores planos con altos requisitos de limpieza y buena infraestructura de carga. (uso en interiores). | Sistemas hidráulicos para obras de construcción; sistemas eléctricos para almacenes, industria alimentaria, farmacéutica y salas blancas. |
| Perfil de mantenimiento | Requiere análisis de aceite, cambio de filtros, comprobación de fugas e inspección de mangueras. (mantenimiento). | Menor mantenimiento rutinario; sin aceite hidráulico, menos puntos de fuga. (mantenimiento). | La electrificación reduce el tiempo de inactividad en situaciones donde los plazos para el mantenimiento son ajustados. |
| Energía y emisiones | Las unidades impulsadas por motor emiten gases de escape y, a menudo, consumen más energía con el tiempo. (emisiones). | Menor consumo de energía y cero emisiones en el punto de uso. (el ahorro de energía). | La electricidad ayuda a cumplir los objetivos ESG y las normas sobre calidad del aire interior. |
- Dimensionamiento de cilindros hidráulicos: Debe soportar fuerzas de accionamiento máximas de hasta aproximadamente 6.5 kN para una elevación de 100 kg y 1 m. de modo que el sistema se mantenga dentro de los límites de presión durante toda la carrera. (datos de fuerza).
- Selección de motor eléctrico: Utiliza motores de corriente alterna o de imanes permanentes con control vectorial para reducir el consumo de energía en aproximadamente un 30%. lo que reduce el calor y el tamaño de la batería. (ganancia de eficiencia).
- Vida de servicio: Los motores eléctricos sin escobillas pueden extender su vida útil de aproximadamente 2,000 a 10,000 horas. reducción de costos de reemplazo y tiempo de inactividad (actualización a motor sin escobillas).
💡 Nota del ingeniero de campo: En patios fríos con temperaturas inferiores a 0 °C, las plataformas elevadoras hidráulicas de tijera suelen arrancar con lentitud debido a que el aceite se espesa. Si necesita utilizar sistemas hidráulicos al aire libre en invierno, especifique un fluido para bajas temperaturas e incluya ciclos de calentamiento en sus procedimientos.
Cómo encaja el sistema de propulsión en el funcionamiento de una plataforma elevadora de tijera.
Mecánicamente, ambos sistemas de propulsión realizan una sola función: empujar o tirar de un único actuador que cambia el ángulo de los brazos en X. La geometría del pantógrafo multiplica esta fuerza del actuador para generar una elevación vertical, razón por la cual el mismo rango de actuador de 1 a 7 kN puede elevar de forma segura una carga útil de 100 kg a más de 1 m cuando los brazos y pivotes tienen el tamaño y el refuerzo adecuados (rango de fuerza).
Control de movimiento, sensores y lógica de bucle cerrado.
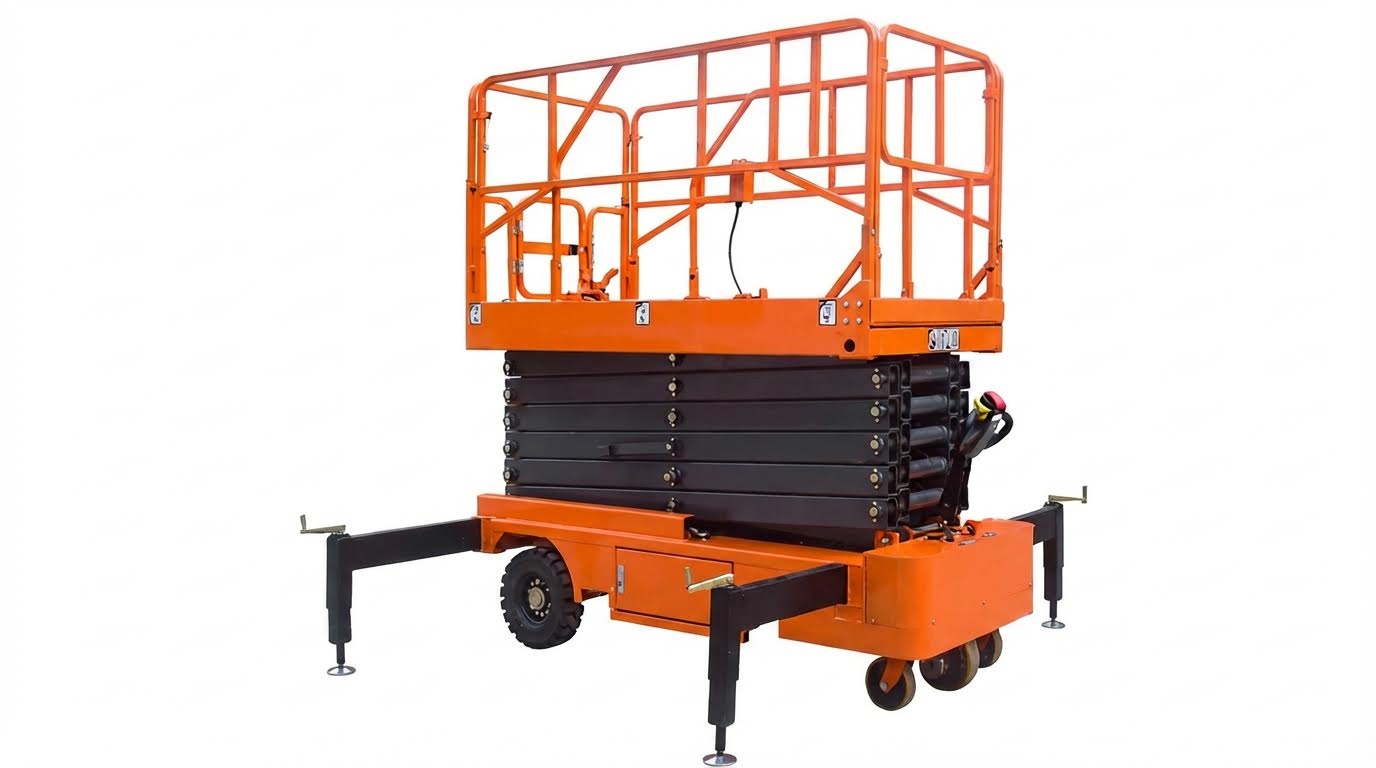
Las plataformas elevadoras de tijera modernas funcionan mediante un sistema de control de circuito cerrado que lee sensores, acciona el motor o la bomba y corrige constantemente el movimiento para mayor comodidad y seguridad. Este es el «sistema nervioso» que transforma la potencia bruta en un desplazamiento suave y predecible de la plataforma.
La arquitectura de control eléctrico suele ser modular y consta de cuatro unidades: unidad de control, unidad de potencia, unidad de detección y unidad de interacción hombre-máquina. Juntas, forman un circuito cerrado que mide la carga y la posición, y ajusta el par y la velocidad del motor en tiempo real.
| Subsistema | Elementos clave / Rendimiento típico | Impacto operativo | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Unidad de control | PLC o placa base de control dedicada con procesamiento de comandos a nivel de milisegundos. (arquitectura). | Ejecuta comandos de elevación/descenso, lee los sensores y aplica sistemas de bloqueo para que los operadores no puedan anular la lógica de seguridad. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Unidad motriz | Motores asíncronos de CA o de imanes permanentes con control vectorial y variadores de frecuencia que permiten un control de velocidad continuo de 0.1 a 0.5 m/s. (rango de velocidad). | Permite arranques y paradas suaves, reduciendo el balanceo de la plataforma y mejorando la comodidad del personal y las cargas frágiles. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Unidad de detección – carga | Sensores de peso con una precisión de ±1% FS de hasta aproximadamente 2,000 kg. (sensores de carga). | Detecta la sobrecarga antes de que el elevador arranque o durante su movimiento, evitando así la sobrecarga estructural y la inestabilidad. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Unidad de detección – posición | Interruptores de límite mecánicos con error de carrera ≤2 mm en los límites superior e inferior. (limitar la precisión). | Garantiza que la plataforma se detenga antes de chocar con los topes mecánicos, reduciendo así las cargas de impacto en la estructura. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Interacción hombre-máquina | Cajas de botones impermeables, interruptores de parada de emergencia, luces indicadoras y, en ocasiones, pantallas LCD que reducen los errores de funcionamiento en aproximadamente un 40 %. (Datos HMI). | Una información clara sobre la carga y la altura reduce el error del operador, que es una de las principales causas de incidentes. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Perfil de movimiento en bucle cerrado | Ejemplo: Plataforma de 10 m controlada para alcanzar 0.3 m/s en aproximadamente 1.5 s bajo carga máxima, ajustando la pendiente de aceleración mediante retroalimentación de carga. Diseño de plataforma elevadora de tijera adaptado a las aplicaciones. El diseño de una plataforma elevadora de tijera debe adaptarse al entorno, la carga y el ciclo de trabajo para que el mecanismo, el sistema de alimentación y los controles funcionen de forma segura y eficiente durante toda la vida útil de la máquina. Esta es la respuesta real a la pregunta de cómo funciona una plataforma elevadora de tijera en la práctica.
Consideraciones sobre interiores frente a exteriores y el terrenoLas plataformas elevadoras de tijera, tanto para interiores como para exteriores, utilizan el mismo mecanismo X-link, pero el tipo de suelo, el viento, las emisiones y el terreno determinan sistemas de alimentación y diseños de chasis muy diferentes.
Cómo afectan las condiciones interiores/exteriores al funcionamiento de una plataforma elevadora de tijera.El mecanismo de tijera principal siempre convierte la fuerza del actuador en elevación vertical mediante la descripción del mecanismo de brazos en forma de X. En interiores, los suelos lisos y la ausencia de viento hacen que el factor limitante suela ser la carga y el tamaño de la plataforma. En exteriores, el viento, las pendientes y la irregularidad de la superficie añaden cargas laterales a la estructura, por lo que el mismo mecanismo requiere un chasis más ancho, protección contra baches y límites operativos más estrictos. Selección basada en la capacidad, el ciclo de trabajo y el costo total de propiedad.La capacidad, el ciclo de trabajo y el coste total de propiedad (CTP) determinan qué diseño de plataforma elevadora de tijera resulta económico a lo largo de miles de horas de funcionamiento, no solo el primer día.
Cómo la capacidad y el ciclo de trabajo modifican el funcionamiento interno de una plataforma elevadora de tijera.A medida que aumenta la capacidad y la altura de elevación, la fuerza de accionamiento a través de los cilindros aumenta de forma no lineal, lo que implica mayores cargas máximas en kN sobre los pasadores y un análisis de fuerza de soldadura . Los ciclos de trabajo elevados añaden carga térmica a los motores y las bombas. En respuesta, los diseñadores mejoran el espesor del acero, eligen materiales de mayor calidad y utilizan controles eléctricos más inteligentes con perfiles de movimiento trapezoidales para mantener un funcionamiento suave y reducir las cargas de impacto en cada arranque y parada.
Conclusiones finales de ingeniería para los especificadoresLas plataformas elevadoras de tijera funcionan de forma segura únicamente cuando la geometría, la estructura, la potencia y los controles se consideran un sistema integrado. El pantógrafo multiplica la fuerza del actuador para generar elevación vertical, pero también crea cargas elevadas a baja altura. Los ingenieros deben dimensionar los cilindros, los brazos y los pasadores para estas fuerzas extremas, no para las condiciones de mitad de carrera. Una trayectoria de carga vertical despejada mediante brazos rígidos, pasadores de alta calidad y una base ancha protege contra la flexión, la torsión y la fatiga. Las comprobaciones mediante elementos finitos y un factor de seguridad cercano a 2.0 en las piezas principales convierten esta teoría en una realidad estructural. Los sistemas de control de bucle cerrado, los sensores de carga y los interruptores de límite mantienen el movimiento dentro de este margen de seguridad en cada ciclo. La elección del sistema de propulsión debe ajustarse al trabajo. Las unidades hidráulicas son ideales para cargas pesadas en exteriores y terrenos difíciles. Las unidades eléctricas son adecuadas para trabajos limpios y de alta frecuencia en interiores, con estrictos límites de ruido y emisiones. La adecuación entre capacidad, ciclo de trabajo y entorno reduce el tiempo de inactividad y el coste total por metro elevado. La conclusión práctica para los equipos de ingeniería y operaciones es sencilla: comience por el emplazamiento y el ciclo de trabajo. Seleccione la geometría, la estructura y el sistema de propulsión que ofrezcan un margen de seguridad incluso en el peor de los casos, e insista en la implementación de sistemas de detección y control modernos. Socios como Atomoving pueden ayudar a convertir estas reglas en una especificación de plataforma segura y eficiente. Preguntas frecuentes¿Cómo funciona una plataforma elevadora de tijera?Una plataforma elevadora de tijera funciona mediante un sistema hidráulico o eléctrico que mueve su plataforma verticalmente. Normalmente, de uno a tres cilindros hidráulicos impulsan las patas de la tijera para que se muevan hacia arriba o hacia abajo. La fuente de energía proporciona la energía necesaria para este proceso, y una plataforma en la parte superior está conectada a las patas de la tijera, soportando la carga. Guía de plataformas elevadoras de tijera hidráulicas. ¿Cuál es el mecanismo de una plataforma elevadora de tijera?El mecanismo de una plataforma elevadora de tijera utiliza sistemas hidráulicos o eléctricos que extienden verticalmente las patas. Este movimiento es posible gracias a un motor que impulsa el fluido hidráulico hacia los cilindros, provocando su expansión o contracción. Una plataforma superior se mueve en consecuencia, permitiendo que la plataforma eleve o descienda cargas de manera eficiente. Mecánica de las plataformas elevadoras de tijera. |