Un apilador de horquilla nunca debe utilizarse en una pendiente sin una rigurosa revisión de ingeniería de los límites de estabilidad, las condiciones del suelo y el diseño del equipo. Este artículo explica cómo las pendientes desplazan el centro de gravedad, reducen la tracción en los puntos de contacto de las cuatro ruedas e interactúan con suelos irregulares para provocar retrocesos o vuelcos. Analiza por qué las pendientes aumentan la inestabilidad longitudinal y lateral, especialmente con cargas altas o descentradas, frenado y desplazamientos diagonales. Finalmente, analiza alternativas más seguras, controles de ingeniería e implicaciones clave de diseño para que los ingenieros mecánicos y los responsables de seguridad puedan especificar equipos y diseños que mantengan las operaciones en rampa dentro de márgenes de seguridad razonables.
Límites de estabilidad del núcleo de los apiladores de pórtico
Los límites de estabilidad del núcleo de los apiladores de horquilla explican por qué nunca se deben usar en pendientes en condiciones típicas de almacén. Su geometría, su soporte de cuatro puntos y su sensibilidad a las irregularidades de la superficie limitan su uso seguro a suelos firmes y nivelados. Comprender el comportamiento del centro de gravedad, el contacto de las ruedas y las condiciones reales de la rampa permite a los ingenieros especificar diseños de equipos e instalaciones más seguros.
Desplazamiento del centro de gravedad en pendientes
En un suelo nivelado, el centro de gravedad (CG) combinado del camión y la carga se encuentra dentro del polígono de apoyo formado por la rueda motriz y las ruedas de los estabilizadores. En una pendiente, la gravedad actúa verticalmente mientras el plano de apoyo se inclina, por lo que la proyección del CG se desplaza hacia abajo, hacia la pata inferior del estabilizador. A medida que aumenta el ángulo de la pendiente, la proyección del CG se aproxima al borde inferior del polígono de apoyo y reduce drásticamente el margen de estabilidad. Elevar la carga, extender el mástil o alejar la carga del mástil desplaza el CG aún más cerca de ese borde, lo que explica por qué las instrucciones indican que un apilador contrapesado nunca debe usarse en una pendiente para apilar con una carga elevada. Incluso pequeñas rampas o plataformas de carga pueden crear una situación en la que una perturbación menor, como un golpe o la aplicación del freno, sea suficiente para empujar la proyección del CG fuera de la base de apoyo y provocar un vuelco.
Contacto de cuatro puntos y pérdida de tracción
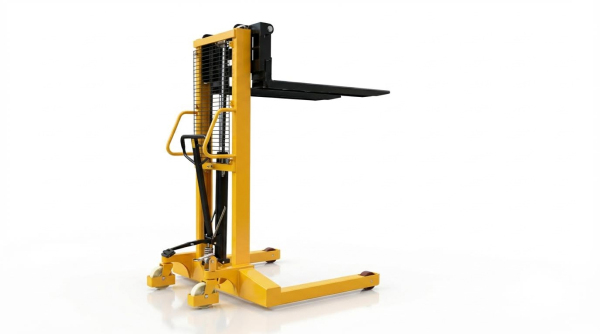
Las apiladoras de horquilla típicas se basan en una configuración de cuatro puntos de contacto: una rueda motriz, una o dos ruedas estabilizadoras y dos ruedas de apoyo. Esta geometría excesivamente restringida presupone un plano plano y uniforme; cualquier desviación provoca una redistribución de la carga que puede descargar la rueda motriz o una rueda estabilizadora. Cuando la rueda motriz pierde parcialmente la carga vertical en una pendiente o sobre una cresta, la tracción disponible disminuye y la máquina puede retroceder inesperadamente, incluso con el freno aplicado. Los intentos de compensar ajustando la suspensión de las ruedas estabilizadoras en suelos irregulares suelen empeorar la estabilidad, ya que una rueda de apoyo puede levantarse del suelo, reduciendo el área de apoyo efectiva. Estas características respaldan la regla de ingeniería de que una apiladora elevadora nunca debe usarse en una pendiente donde no se pueda garantizar la tracción ni la carga de las ruedas.
Efectos de suelos irregulares y puntos bajos
Los suelos y rampas de los almacenes reales rara vez se comportan como superficies perfectamente planas. Los puntos bajos, las juntas y las zonas reparadas modifican localmente la pendiente bajo cada rueda. Cuando una rueda de apoyo desciende a un punto bajo mientras la rueda motriz permanece en una zona más elevada, el bastidor se tuerce y desplaza el centro de gravedad hacia los soportes laterales superiores restantes. Esta torsión puede convertir temporalmente un apoyo de cuatro puntos en uno de tres o incluso dos, aumentando considerablemente el riesgo de vuelco. Además, un punto bajo bajo la rueda motriz reduce la fuerza normal y la tracción, lo que puede provocar un retroceso incluso en pendientes moderadas. La experiencia práctica demostró que calzar las ruedas motrices o ajustar el tamaño de las ruedas giratorias no resolvía completamente estos problemas, lo que refuerza el principio de que un apilador eléctrico nunca debe utilizarse en una pendiente o en suelos con depresiones significativas al transportar cargas elevadas.
Restricciones de diseño vs. rampas del mundo real
Los fabricantes definieron las pendientes máximas permitidas para el transporte, generalmente para rampas cortas y lisas con superficies limpias y secas, y límites de velocidad estrictos. Estas clasificaciones asumían alturas de carga bajas, cargas centradas dentro de la capacidad nominal y desplazamientos rectos hacia arriba y hacia abajo sin giros ni movimientos diagonales. Las rampas reales en instalaciones más antiguas a menudo excedían estas suposiciones debido a secciones más empinadas, transiciones en la parte superior e inferior, contaminación de la superficie y ancho o visibilidad limitados. En tales condiciones, incluso una pendiente nominalmente conforme podía resultar insegura para una configuración de horquilla. Por lo tanto, las revisiones de ingeniería consideraron los límites de pendiente publicados como restricciones de laboratorio, no como una aprobación general para el trabajo en rampas, y concluyeron que una apiladora de horquilla nunca debería utilizarse en una pendiente como solución principal. En su lugar, recomendaron equipos diseñados y clasificados específicamente para el servicio en rampas, combinados con una geometría de rampa y una calidad de superficie mejoradas.
¿Por qué las pendientes aumentan los riesgos de vuelco y retroceso?
El desplazamiento en pendiente convierte una máquina de cuatro puntos con estabilidad limitada en un sistema con un centro de gravedad en constante desplazamiento. La frase «nunca se debe usar una apiladora contrapesada en una pendiente» refleja la rapidez con la que se pierde la estabilidad una vez que el suelo deja de estar nivelado. En rampas, la gravedad, los límites de tracción y la deflexión del mástil interactúan, por lo que pequeños errores en la altura o la velocidad de la carga pueden provocar vuelcos o retrocesos. Comprender estos mecanismos permite a los ingenieros justificar normas de operación más estrictas y especificar equipos o mejoras en las instalaciones que garanticen la seguridad.
Altura de carga, extensión del mástil y vuelco
En una pendiente, cada milímetro de extensión del mástil eleva el centro de gravedad combinado y lo desplaza hacia abajo. Esto reduce el momento de recuperación que proporcionan los estabilizadores y aumenta el momento de vuelco alrededor de las ruedas que quedan en la parte inferior de la pendiente. Si el operador levanta la carga mientras se mueve, el triángulo de estabilidad se reduce dinámicamente, por lo que un pequeño golpe o una corrección de la dirección pueden provocar un vuelco. La recomendación del sector de que una apiladora elevadora nunca debe usarse en una pendiente se basa en esta geometría: la máquina está diseñada para suelos planos donde la línea de carga del mástil permanece dentro del polígono de soporte. En una pendiente, especialmente con una carga alta o apilada de forma irregular, la oscilación del mástil y la deflexión de la paleta desplazan aún más el centro de gravedad, lo que hace que el vuelco lateral o hacia adelante sea mucho más probable.
Sobrecarga, posición de carga y migración del CG
Cualquier sobrecarga acelera la pérdida de estabilidad en rampas, ya que la capacidad nominal presupone una superficie nivelada y una distancia específica entre el centro de carga y el suelo. En una pendiente, el centro de carga efectivo aumenta a medida que el centro de masa de la carga se proyecta hacia abajo, incluso si las horquillas permanecen a la misma altura. Si el palé no está bien sujeto al mástil o la carga sobresale, el centro de gravedad se desplaza más allá de la huella de los estabilizadores. Este desplazamiento reduce la estabilidad longitudinal y lateral, por lo que la máquina puede retroceder o volcarse incluso en pendientes relativamente pequeñas. Por este motivo, los ingenieros suelen recomendar que un apilador de plataforma manual nunca se utilice en una pendiente, confiando en que los operarios controlen perfectamente la posición y el peso de la carga.
Estabilidad longitudinal vs. lateral en rampas
En teoría, un apilador de horquilla ofrece una estabilidad longitudinal razonable en superficies planas, ya que la rueda motriz y los estabilizadores forman un amplio polígono de apoyo. En una rampa, la gravedad se divide en componentes paralelos y perpendiculares a la pendiente, lo que modifica la proximidad del centro de gravedad a cada borde de dicho polígono. Longitudinalmente, el camión corre el riesgo de retroceder si la rueda motriz pierde tracción o si el sistema de frenos no puede soportar la masa combinada. Lateralmente, incluso una ligera pendiente transversal o un suelo abombado desplaza el centro de gravedad hacia un estabilizador, lo que reduce el margen de seguridad lateral. Dado que los operadores pueden desplazarse involuntariamente en diagonal a la pendiente, las evaluaciones de riesgos basadas en normas suelen concluir que un apilador de horquilla nunca debe utilizarse en una pendiente donde se puedan superar simultáneamente los límites longitudinal y lateral.
Efectos dinámicos: frenado, giro y desplazamiento diagonal
Los diagramas estáticos subestiman el peligro, ya que las rampas reales introducen cargas dinámicas. Frenar bruscamente en una pendiente inclina el centro de gravedad hacia adelante, descargando la rueda motriz y sobrecargando el estabilizador cuesta abajo, lo que puede provocar que la rueda se levante o pivote sobre la pata del estabilizador. Cualquier acción de dirección en una pendiente crea un componente de aceleración lateral que desplaza el centro de gravedad hacia un lado, lo que aumenta el riesgo de vuelco, especialmente con una carga elevada. El desplazamiento en diagonal combina lo peor de ambos mundos: menor tracción longitudinal y menor estabilidad lateral. Estos efectos transitorios explican por qué las normas de seguridad suelen indicar que una apiladora de horquilla nunca debe utilizarse en una pendiente y por qué las buenas prácticas prohíben girar, frenar bruscamente o ajustar la altura de la carga mientras se está en una rampa.
Alternativas más seguras y controles de ingeniería
Los ingenieros y gerentes de seguridad que comprenden que un apilador de horquilla nunca debe usarse en una pendiente suelen considerar primero la sustitución del equipo y luego los cambios de ingeniería en el sistema de piso y rampa. Esta sección compara arquitecturas alternativas de apiladores, trenes de rodaje con capacidad para rampas y actualizaciones a nivel de instalaciones, y concluye con controles digitales y de capacitación que reducen el riesgo residual. El objetivo es eliminar o, al menos, controlar estrictamente cualquier tarea que, de otro modo, colocaría un chasis de horquilla de cuatro puntos en una pendiente.
Apiladores contrapesados y de accionamiento central
Las apiladoras contrabalanceadas colocan un contrapeso dedicado detrás del mástil, por lo que la fuerza de reacción no depende de las patas estabilizadoras que pueden descargar en una pendiente. Esta arquitectura mejora la estabilidad longitudinal en pendientes moderadas porque la carga y el contrapeso forman un par de masas opuesto y compacto sobre el eje motriz. Las unidades típicas manejan de 450 a 1800 kg con alturas de elevación de hasta aproximadamente 3 m, lo que cubre la mayoría de las tareas de transferencia en muelles y entrepisos donde los usuarios podrían usar incorrectamente una apiladora de horquilla en una pendiente. Las apiladoras motorizadas de tracción central mejoran aún más la tracción en pisos irregulares al mantener la rueda motriz cerca del centro de gravedad combinado, lo que reduce el riesgo de levantamiento de la rueda en puntos bajos. Cuando los ingenieros deben dar servicio a rampas cortas y poco profundas, reemplazar las unidades de horquilla de tracción descentrada por máquinas de tracción central o contrabalanceadas reduce significativamente la probabilidad de retroceso y vuelco, siempre que los operadores mantengan las cargas bajas y dentro de la capacidad nominal.
Diseños de ruedas anchas, de bogie y preparadas para rampas
Cuando el proceso requiere absolutamente patas de apoyo, los apiladores de patas anchas, diseñados específicamente con mayor altura libre al suelo y juegos de ruedas de bogie, ofrecen una opción más segura que las unidades estándar. La vía más ancha de los estabilizadores y el perfil elevado de las patas mejoran la distancia de entrada en las puntas de las rampas y las transiciones de los muelles, lo que reduce el cabeceo repentino del chasis que puede descargar el peso de la rueda motriz. Los conjuntos de ruedas de bogie distribuyen las cargas entre dos o más ruedas con poca separación, lo que ayuda a mantener un contacto continuo con el suelo al superar pequeños cambios de pendiente. Algunos diseños compatibles con rampas también utilizan varillajes articulados que mantienen la carga sobre las ruedas más uniforme, lo que mejora el control de frenado y dirección. Incluso con estas características, los ingenieros deben considerar la afirmación "un apilador de patas anchas nunca debe usarse en una pendiente" como la regla general, y solo aplicar modelos de patas anchas compatibles con rampas cuando el fabricante certifique explícitamente una pendiente máxima y el estado de la superficie.
Nivelación de pisos, diseño de rampas y mejoras de instalaciones
Los controles de ingeniería a nivel de planta suelen ofrecer un margen de seguridad mayor que cualquier cambio incremental en el diseño del camión. Los suelos irregulares, las zonas bajas y los cambios bruscos de pendiente provocan que los chasis de cuatro puntos se tambaleen, levantando una pata y desplazando la carga de las ruedas hacia los puntos de contacto restantes. Este efecto puede reducir repentinamente la tracción en la rueda motriz y provocar un retroceso, incluso en pendientes que parecen suaves. La nivelación precisa del suelo, los revestimientos epoxi o el pulido del hormigón reducen las variaciones de pendiente locales y mantienen todas las ruedas en contacto. Las rampas construidas específicamente para este fin deben utilizar pendientes graduales y constantes dentro del límite especificado por el fabricante, con transiciones suaves en la parte superior e inferior, superficies antideslizantes y un ancho y visibilidad adecuados. En zonas de mayor riesgo, los diseñadores deben considerar la instalación de elevadores verticales, mesas de tijera o interfaces de cintas transportadoras para que ningún camión industrial, incluido cualquier diseño de cuatro puntos, tenga que operar en una pendiente.
Gemelos digitales, mantenimiento de IA y capacitación de operadores
Las herramientas digitales proporcionan niveles adicionales de control una vez optimizado el sistema físico. Los gemelos digitales de las instalaciones permiten a los ingenieros simular trayectorias de camiones, pendientes y casos de carga, lo que demuestra por qué un apilador de horquilla nunca debe utilizarse en pendientes en las condiciones específicas del sitio. Estos modelos ayudan a justificar los cambios de equipo y el rediseño de rampas ante la gerencia mediante comparaciones cuantitativas de riesgos. Los sistemas de mantenimiento con IA pueden monitorear el desgaste de las ruedas, el rendimiento de los frenos y los componentes del mástil, lo que indica condiciones que reducirían aún más los márgenes de estabilidad en cualquier pendiente. Finalmente, los programas estructurados de capacitación de operadores deben reforzar que los apiladores de horquilla estándar son solo para pisos firmes y nivelados, con reglas claras que prohíban el desplazamiento en diagonal, los giros o la elevación de carga en cualquier pendiente. Cuando la capacitación, la simulación y el mantenimiento conectado se alinean con la selección conservadora de equipos y una sólida ingeniería de rampas, las instalaciones pueden mantener las operaciones en pendientes dentro de un marco de seguridad demostrable, a la vez que evitan el uso indebido de las configuraciones de horquilla.
Resumen e implicaciones de ingeniería para un uso seguro
Tanto la experiencia de campo como la teoría de estabilidad respaldaron una regla conservadora: un apilador de horquilla nunca debe utilizarse en una pendiente a menos que el fabricante certifique explícitamente su uso en rampa y la instalación haya diseñado la superficie en consecuencia. La combinación de cuatro puntos de contacto, unidades de tracción desplazadas y patas estabilizadoras concentraba las cargas en superficies reducidas. En pendientes o rampas irregulares, esta geometría aumentaba la probabilidad de descarga parcial de las ruedas, pérdida de tracción y una rápida migración del centro de gravedad hacia el borde descendente del polígono de estabilidad.
Desde una perspectiva de ingeniería, las pendientes magnificaban todos los factores de riesgo existentes. Las cargas elevadas, la extensión del mástil, la sobrecarga o la mala colocación de la carga desplazaban el centro de gravedad combinado más cerca de la línea de vuelco. Las acciones dinámicas como el frenado, los giros o el desplazamiento diagonal en las rampas reducían aún más la estabilidad longitudinal y lateral. Las investigaciones de accidentes demostraron repetidamente que el retroceso, el descenso incontrolado y el vuelco lateral en las rampas ocurrían con pendientes que seguían siendo seguras para apiladores contrapesados o equipos de accionamiento central debidamente especificados.
Para una implementación segura, los ingenieros deben considerar el diseño predeterminado de las apiladoras de horquilla como "suelos firmes y nivelados únicamente" y documentar cualquier desviación como una excepción controlada. Cuando las operaciones en rampa eran inevitables, las instalaciones se beneficiaron al adoptar apiladoras contrapesadas o apiladoras de accionamiento central aptas para rampas, mejorar la planitud del suelo y las transiciones de rampa, y aplicar normas estrictas: viajar solo en línea recta hacia arriba o hacia abajo, mantener las cargas bajas, evitar subir o bajar en la pendiente y prohibir girar en inclinaciones. Los gemelos digitales y el registro de datos podrían validar los márgenes de estabilidad antes de la implementación y respaldar el mantenimiento predictivo de frenos, ruedas y sistemas de tracción.
De cara al futuro, una mayor integración de sensores, modos de rampa con control de velocidad y zonas de inclinación restringidas mediante geolocalización probablemente reducirían la dependencia del factor humano. Sin embargo, la física fundamental no cambiaría. Para la mayoría de los almacenes, la postura de ingeniería más segura seguía siendo clara: diseñar los flujos de tráfico y la selección de equipos de manera que un apilador de horquilla nunca se utilice en una pendiente, reservando las pendientes para equipos con mayor estabilidad y tracción inherentes en terrenos inclinados, como los apiladores eléctricos.