Las carretillas elevadoras para preparación de pedidos en almacenes permitieron una manipulación eficiente de artículos sin palés, elevando a los operarios directamente hasta las estanterías. Estas carretillas elevadoras eléctricas de pasillo estrecho de Clase II facilitaron la preparación de pedidos de alto rendimiento, incluso en pasillos con espacio limitado. Su uso seguro y fiable dependía de la selección adecuada de la máquina, un diseño de ingeniería preciso y una sólida integración con los sistemas de gestión de almacenes. Las secciones posteriores analizaron los principales tipos y funciones de las máquinas, las arquitecturas clave de diseño y control, y las prácticas de seguridad, cumplimiento y mantenimiento necesarias para gestionar el riesgo y el coste del ciclo de vida para los responsables de la planta.
Funciones principales y tipos de máquinas recogedoras de pedidos
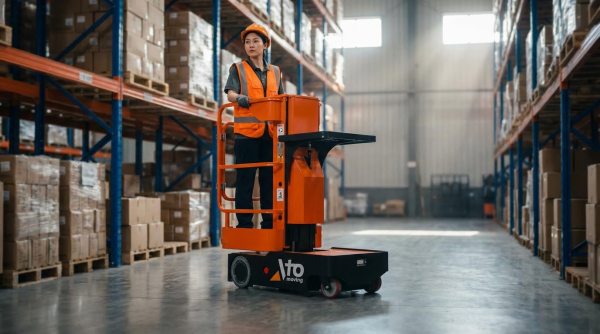
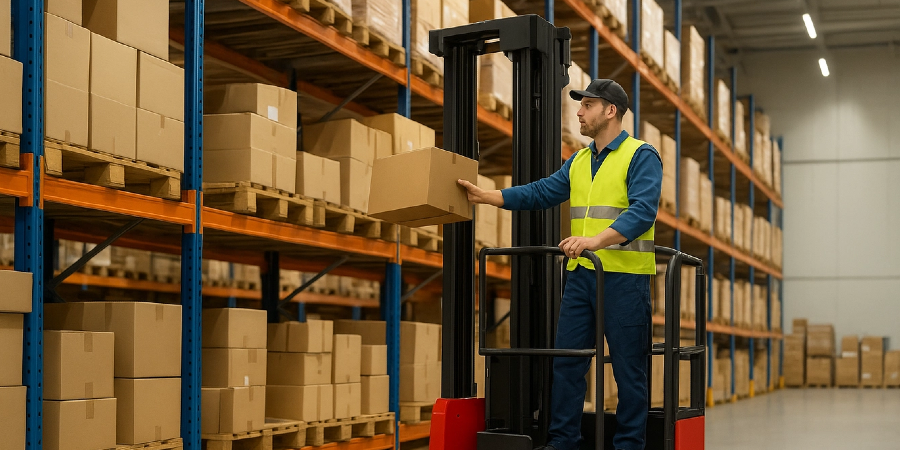
Las máquinas de preparación de pedidos permitieron una eficiente selección de piezas en almacenes de gran altura sin necesidad de paletizar. Elevaban la plataforma del operario hasta la estructura de la estantería, permitiendo a los trabajadores acceder directamente a cajas o artículos individuales en sus ubicaciones de almacenamiento. Esta función redujo los desplazamientos y la manipulación en comparación con la preparación de pedidos a nivel del suelo, que requería equipos de elevación independientes. Los distintos tipos de máquinas, alturas de elevación y capacidades permitieron a los ingenieros adaptar el equipo al ancho del pasillo, la densidad de almacenamiento y los objetivos de rendimiento.
En qué se diferencian los recogepedidos de las carretillas elevadoras estándar
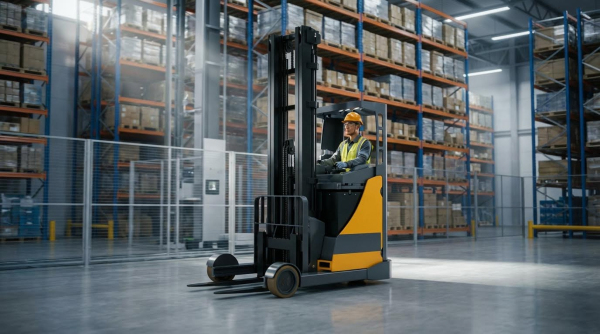
Los recogepedidos se diferenciaban fundamentalmente de las carretillas elevadoras contrapesadas o retráctiles estándar en su forma de manipular las cargas. Una carretilla elevadora convencional elevaba la carga paletizada mientras el operador permanecía a nivel del suelo, centrándose en el movimiento de la carga unitaria. Un recogepedidos, en cambio, elevaba la plataforma del operador, los controles y, a menudo, una pequeña plataforma de carga a la altura de la estantería para la selección de artículos. Este diseño priorizaba el acceso vertical y la ergonomía del operador para la preparación de pedidos, no para el transporte a granel. La OSHA clasificó a los recogepedidos como carretillas elevadoras de pasillo estrecho con motor eléctrico de Clase II, lo que reflejaba su uso previsto en pasillos estrechos con estanterías a ambos lados. Su geometría de dirección, visibilidad y perfiles de velocidad facilitaban maniobras precisas en lugar de desplazamientos a alta velocidad.
Configuraciones comunes y rangos de altura de elevación
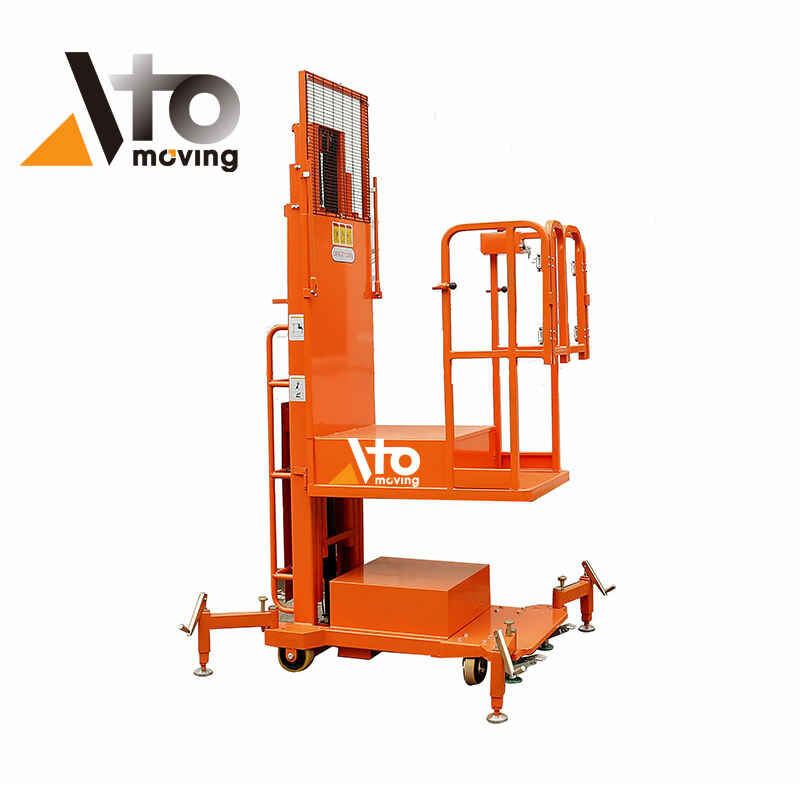
Las carretillas elevadoras para preparación de pedidos solían utilizar una plataforma para el operario integrada con un mástil vertical y un chasis compacto. Las configuraciones comunes incluían unidades de nivel bajo que operaban hasta aproximadamente 2.5 m de altura de plataforma para el primer y segundo nivel de estanterías, y máquinas de nivel medio a alto que alcanzaban de 6 a 12 m para estanterías multinivel. Los diseños para pasillos estrechos se adaptaban a anchos de pasillo generalmente de entre 1.5 m y 2.0 m, dependiendo de la carga y la longitud del chasis. Algunos modelos utilizaban guías de riel o cable para estabilizar el desplazamiento en pasillos muy estrechos y reducir las correcciones de dirección. Los ingenieros seleccionaban las etapas del mástil y las alturas de elevación en función del nivel máximo de la viga de la estantería más un margen de seguridad para la preparación y maniobra seguras. Los rangos de elevación más altos requerían secciones de mástil más robustas, cadenas más resistentes y estructuras de chasis más rígidas para controlar la deflexión y el balanceo.
Consideraciones sobre capacidad y estabilidad
La capacidad nominal de los recogedores de pedidos solía oscilar entre unos pocos cientos de kilogramos y aproximadamente 1350 kg (aproximadamente 3000 lb). La capacidad nominal siempre incluía al operador, las herramientas y la carga recogida en la plataforma o cubierta de carga. La capacidad disminuía a medida que aumentaba la altura de elevación y la distancia al centro de carga, por lo que los fabricantes especificaban capacidades reducidas para las posiciones superiores del mástil. La estabilidad dependía de que el centro de gravedad combinado del camión, el operador y la carga se mantuviera dentro del polígono de estabilidad formado por la distancia entre ejes. Los diseños de pasillo estrecho utilizaban baterías de montaje bajo como contrapesos para bajar el centro de gravedad y evitar el vuelco. Los ingenieros debían tener en cuenta efectos dinámicos como el frenado, los giros en altura y la oscilación del mástil al definir los límites de velocidad y los perfiles de aceleración.
Casos de uso típicos de almacenes e impactos en el diseño
Los preparadores de pedidos eran idóneos para operaciones que requerían la preparación de pedidos de alta frecuencia, como la preparación de pedidos de comercio electrónico, la distribución de repuestos y la preparación de pedidos de cajas con diferentes referencias. Funcionaban eficazmente con estanterías selectivas para palets, estanterías de flujo de cajas y módulos de preparación de pedidos multinivel, donde los operarios accedían a múltiples referencias por pasillo. Dado que las máquinas operaban en pasillos estrechos, la distribución del almacén podía aumentar la densidad de almacenamiento en comparación con los diseños de carretillas elevadoras contrapesadas. Sin embargo, la necesidad de espacios libres para el acceso vertical, carriles de circulación definidos y segregación peatonal influyó en el espaciado de las estanterías y la ubicación de los pasillos transversales. La integración con sistemas de gestión de almacenes y flujos de trabajo de preparación de pedidos guiados, como rutas contenedor por contenedor o asignación de pedidos basada en colas, influyó aún más en la zonificación de los pasillos y el diseño de las rutas de preparación de pedidos. La correcta combinación de equipos y distribución minimizó las distancias de desplazamiento y la congestión, al tiempo que mantuvo una separación segura entre los preparadores de pedidos, las carretillas elevadoras y los peatones.
Diseño de ingeniería, controles e integración
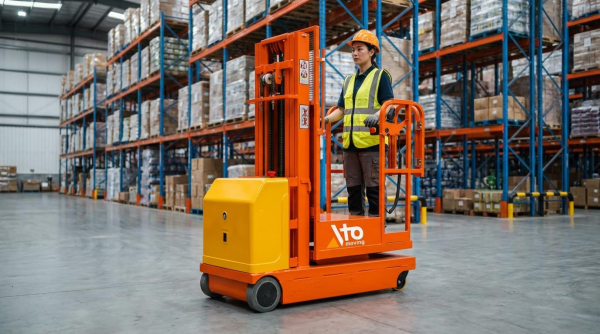
El diseño de ingeniería de las carretillas elevadoras para preparación de pedidos en almacenes buscaba un equilibrio entre el alcance vertical, la maniobrabilidad y la seguridad del operario en pasillos estrechos. Los diseñadores optimizaron las estructuras, los sistemas de propulsión y los controles para facilitar la preparación precisa de pedidos con un operario a bordo. Las máquinas modernas se integran estrechamente con los sistemas de gestión de almacenes (WMS), las colas de preparación de pedidos y los flujos de trabajo guiados para reducir la distancia recorrida y la tasa de errores. Esta sección analiza el diseño físico, los sistemas de accionamiento e hidráulicos, la arquitectura de control y la integración digital que permiten un funcionamiento seguro y eficiente.
Fundamentos de diseño de mástiles, plataformas y chasis
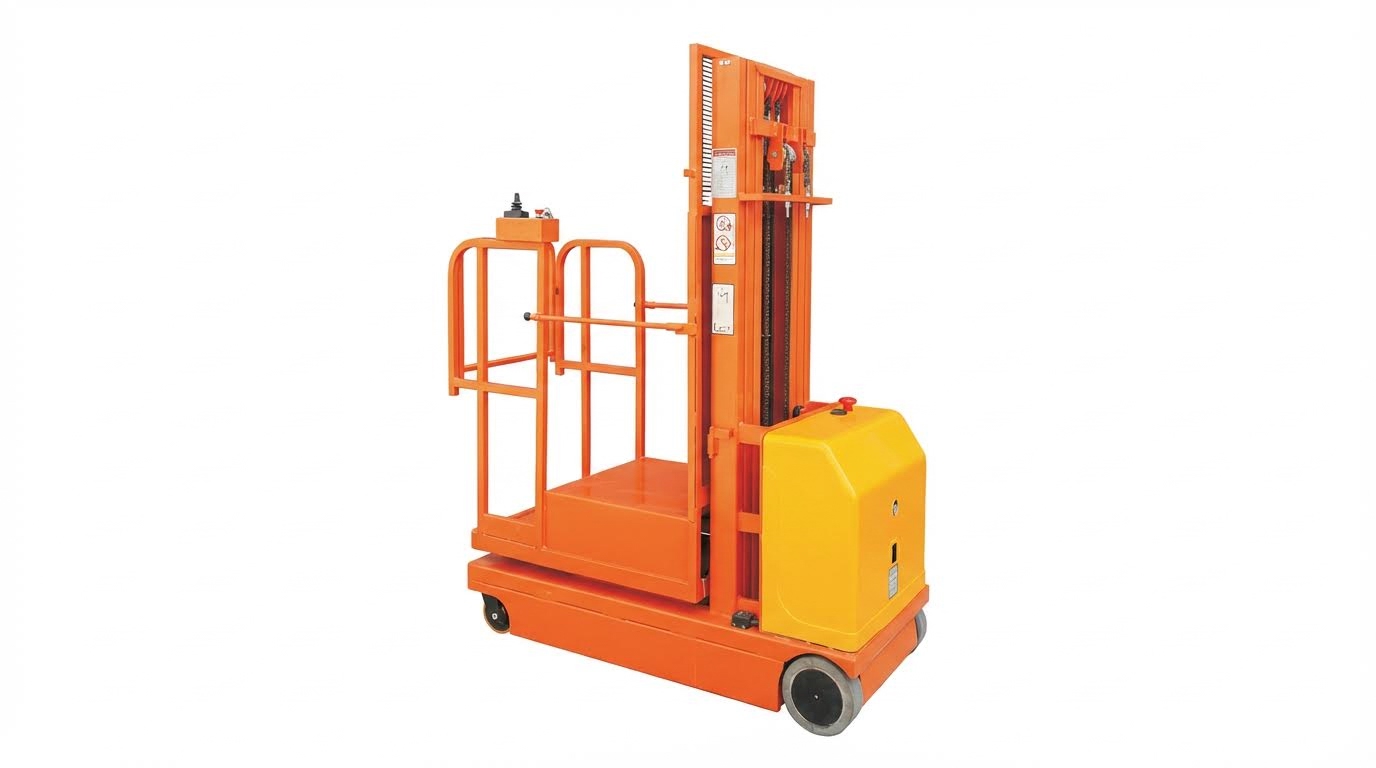
El mástil proporcionaba guía vertical y soporte de carga para la plataforma del operador, utilizando típicamente canales de acero conformados en frío anidados con carros de rodillos. Los ingenieros dimensionaron las secciones del mástil y las soldaduras utilizando pruebas de pandeo de Euler y criterios de fatiga bajo carga dinámica, incluyendo aceleración, frenado y balanceo del mástil. El diseño de la plataforma priorizó un piso rígido, bordes con protección y puntos de anclaje integrados para arneses de protección contra caídas, manteniendo a la vez una masa baja para minimizar los momentos de vuelco en altura. El chasis utilizaba una distancia entre ejes compacta y un ancho total estrecho para operar en pasillos, con un centro de gravedad bajo y una distribución del contrapeso optimizada para cumplir con la capacidad nominal en toda la altura de elevación.
Los diseñadores validaron la estabilidad utilizando la masa combinada del montacargas, el operador y la carga, consultando la placa de capacidad y las normas aplicables para montacargas de pasillo estrecho. La deflexión de la carga y la inclinación del mástil bajo la carga nominal máxima influyeron en las holguras de las estanterías y en los factores de seguridad requeridos contra impactos. Las barandillas, las puertas y los puntos de acceso con enclavamiento en la plataforma redujeron el riesgo de salida mientras estaba elevada. El chasis también incorporó zonas de impacto reforzadas en las esquinas y las puntas de las horquillas para limitar los daños estructurales durante colisiones menores en configuraciones de almacenamiento denso.
Accionamiento eléctrico, sistema hidráulico y gestión de la energía
Los preparadores de pedidos utilizaban motores eléctricos para la tracción y unidades electrohidráulicas para la elevación, generalmente alimentadas por baterías de plomo-ácido o iones de litio. Los ingenieros seleccionaron la potencia del motor y las relaciones de transmisión para proporcionar la fuerza de tracción adecuada en pisos y rampas niveladas, a la vez que limitaban la velocidad máxima para mayor seguridad en pasillos estrechos. Los sistemas hidráulicos utilizaban bombas de engranajes o de paletas, válvulas proporcionales y control de flujo para garantizar una elevación y descenso suaves del mástil, minimizando el rebote de la plataforma que podría desestabilizar al operador en altura. Los diseñadores dimensionaron cilindros y mangueras para la presión máxima durante paradas de emergencia y situaciones de sobrecarga, con válvulas de seguridad para evitar descensos incontrolados.
Las estrategias de gestión energética se centraron en maximizar la autonomía por carga y proteger la vida útil de la batería. El frenado regenerativo en las funciones de tracción y, en ocasiones, en las de descenso, recuperaba energía durante la desaceleración y el descenso, devolviéndola a la batería. La lógica de control limitaba los eventos de alta corriente, como la marcha a máxima velocidad y la sustentación máxima simultáneamente, para reducir la tensión térmica en los motores y conductores. Los sistemas de gestión de la batería monitorizaban el estado de carga, la temperatura y los ciclos de carga, aplicando reducciones de carga cuando el voltaje caía por debajo de los umbrales definidos para evitar descargas profundas. Los procedimientos de mantenimiento especificaban niveles mínimos de recarga, normalmente superiores al 20 % de carga, y la limpieza de los terminales para minimizar las pérdidas resistivas y el sobrecalentamiento.
Sistemas de control, sensores y enclavamientos de seguridad
Las arquitecturas de control combinaban control de tracción electrónico, control hidráulico proporcional y lógica de seguridad de supervisión. Los operadores utilizaban timoneles, volantes o joysticks con controles integrados de dirección de desplazamiento, velocidad y elevación, diseñados para operar con ambas manos durante el movimiento. Los codificadores y sensores de posición monitorizaban la altura del mástil, el ángulo de dirección y la velocidad de las ruedas, lo que permitía reducir la velocidad o inhibir el desplazamiento cuando la plataforma superaba los niveles especificados. Los controladores programables aplicaban rampas de aceleración y perfiles de desaceleración que limitaban la transferencia de carga dinámica y el balanceo de la plataforma.
Los enclavamientos de seguridad evitaron situaciones peligrosas, como la marcha con las puertas de la plataforma abiertas o la operación sin el interruptor de hombre muerto activado. Los botones de parada de emergencia cortan la alimentación de los circuitos de tracción e hidráulicos, manteniendo la capacidad de frenado. Los dispositivos de detección de presencia, como pedales o interruptores de piso, garantizaron que el operador permaneciera en la posición correcta antes de permitir la elevación o el desplazamiento. Sensores adicionales monitorizaban las condiciones de sobrecarga, la presión hidráulica y la inclinación, activando alarmas o apagados cuando los parámetros excedían los límites de seguridad. Estas protecciones estratificadas se alineaban con las expectativas de seguridad de los montacargas industriales motorizados y respaldaban el contenido de capacitación conforme a OSHA sobre operación segura y respuesta ante fallos.
Integración WMS, colas y optimización de rutas
Los preparadores de pedidos modernos solían interactuar con sistemas WMS o de gestión de almacén mediante terminales portátiles o dispositivos montados en vehículos. Sistemas como Extensiv Warehouse Manager guiaban a los operadores contenedor por contenedor, generando rutas de preparación basadas en el nombre del contenedor o configurando rutas personalizadas para minimizar la distancia de recorrido. El terminal mostraba el contenedor siguiente, la descripción del artículo y la cantidad requerida, y permitía el escaneo de códigos de barras de contenedores y números de pieza para confirmar la precisión de las preparaciones y reducir errores. Funciones opcionales, como el procesamiento de cada pieza escaneada como una unidad para artículos sin número de serie ni lote, simplificaban la preparación de piezas de gran volumen, manteniendo la precisión del inventario.
Plataformas como Orderadmin implementaron la selección basada en colas, donde los pedidos ingresaban en colas del sistema configuradas
Estrategias de seguridad, cumplimiento y mantenimiento
Las estrategias de seguridad, cumplimiento y mantenimiento regían la selección, operación y mantenimiento de las flotas de recolectores de pedidos en las instalaciones . Dado que los organismos reguladores consideraban a los recolectores de pedidos como carretillas elevadoras industriales, las empresas debían alinear el diseño técnico, el comportamiento del operador y el mantenimiento con las normativas de OSHA y las regulaciones locales. Un programa estructurado combinaba capacitación formal, medidas de seguridad de ingeniería, inspecciones estandarizadas e intervalos de mantenimiento programados. Este enfoque integrado redujo las tasas de incidentes, estabilizó los costos del ciclo de vida y permitió un mayor rendimiento del almacén.
Requisitos de OSHA Clase II y capacitación de operadores
Los preparadores de pedidos se incluían en la categoría de montacargas de pasillo estrecho con motor eléctrico Clase II de OSHA, por lo que se aplicaban las normas de Vehículos Industriales Motorizados (PIT). Los empleadores debían proporcionar instrucción formal, capacitación práctica y evaluación antes de que los operadores utilizaran el equipo en el lugar de trabajo. La capacitación abarcaba las características del equipo, la capacidad nominal, los efectos del centro de gravedad y las maniobras en pasillos estrechos. También abordaba los procedimientos de emergencia, como la pérdida de potencia hidráulica, el fallo de los controles o el atrapamiento en la plataforma.
OSHA exigía cursos de actualización cuando se producían incidentes, se registraban cuasi accidentes o cambiaban las condiciones de las instalaciones. Las evaluaciones solían incluir la observación de la conducción en pasillos, la colocación de la plataforma en altura y el cumplimiento de los límites de velocidad y las normas de tráfico. Los instructores hacían hincapié en las inspecciones previas al uso y el bloqueo de las unidades defectuosas hasta que técnicos cualificados las repararan. El registro de las fechas de capacitación, los resultados de las evaluaciones y la asignación de camiones contribuía a demostrar el cumplimiento durante las auditorías.
Las instalaciones con flujos de trabajo guiados de WMS, como la selección por colas o por contenedor, integraron estos procedimientos en la capacitación. Los operadores aprendieron a seguir las indicaciones de la terminal, escanear los identificadores de pedidos y las ubicaciones de los contenedores, y confirmar las cantidades sin omitir las medidas de seguridad. Esta conexión entre los flujos de trabajo digitales y los requisitos de PIT redujo la discreción del operador en maniobras inseguras y mejoró la trazabilidad de la actividad de selección.
Protección contra caídas, EPP y análisis de riesgos laborales
Dado que los preparadores de pedidos elevaban a los operadores con la plataforma, la protección contra caídas era fundamental. Los operadores que trabajaban en altura usaban arneses de cuerpo entero anclados a los puntos de amarre homologados del camión. La capacitación abordó el ajuste correcto del arnés, la inspección de las correas y los herrajes, y la correcta conexión a las cuerdas de seguridad o líneas de vida autorretráctiles. Salir de la plataforma mientras se estaba elevado estaba prohibido, excepto bajo procedimientos controlados de rescate o mantenimiento.
El equipo de protección individual (EPI) generalmente incluía cascos, chalecos de alta visibilidad, gafas de seguridad, guantes resistentes a cortes o con mejor agarre y calzado de seguridad antideslizante. La selección del EPI se realizó tras una evaluación de riesgos documentada que consideró la caída de objetos, el riesgo de aplastamiento de pies y el contacto con envases afilados. Los supervisores aseguraron el uso del EPI mediante observaciones rutinarias y capacitación correctiva. El cumplimiento constante del uso del EPI redujo la gravedad de las lesiones cuando ocurrieron incidentes.
Un análisis de riesgos laborales (JHA) identificó sistemáticamente los riesgos en las tareas de preparación de pedidos. Los equipos mapearon cada paso: aproximación a las estanterías, elevación de la plataforma, manipulación de cajas, escaneo de artículos y desplazamiento por pasillos congestionados. Posteriormente, evaluaron peligros como obstrucciones elevadas, suelos irregulares, tráfico mixto con montacargas e intersecciones ciegas. Los controles resultantes incluyeron límites de velocidad, designaciones de pasillos de un solo sentido, carriles peatonales señalizados y requisitos mínimos de espacio libre en los travesaños de las estanterías.
Los análisis de riesgos laborales también abordaron los riesgos específicos del proceso introducidos por la selección guiada por WMS o los sistemas basados en colas. Por ejemplo, los trabajadores podían centrarse en terminales portátiles en lugar de en su entorno. Los controles incluían exigir a los operadores que se detuvieran antes de interactuar con las pantallas y diseñar avisos que minimizaran la entrada de datos sobre la marcha. Las revisiones periódicas de los análisis de riesgos laborales garantizaron que los controles se mantuvieran eficaces ante cambios en la distribución, los volúmenes o los equipos.
Listas de verificación de inspección diaria y modos de falla
Las inspecciones diarias actuaron como la primera defensa contra fallas mecánicas y operaciones inseguras. Los operadores revisaron las horquillas, el carro y la plataforma en busca de grietas, deformaciones o fijaciones sueltas. Inspeccionaron el mástil, los rodillos y las cadenas para detectar desgaste visible, desalineación y lubricación adecuada. Se examinaron las mangueras y cilindros hidráulicos en busca de fugas, abrasiones o secciones abultadas que indicaran daños internos. Los neumáticos y las ruedas de carga debían estar libres de residuos incrustados, puntos planos o desgaste excesivo que pudieran desestabilizar el camión.
Las comprobaciones eléctricas y de control incluyeron la prueba de luces, bocina, alarma de reversa, parada de emergencia, interruptor de hombre muerto y frenos de servicio. Los operadores verificaron que los controles de desplazamiento y elevación respondieran con fluidez, sin demoras ni sobretensiones. Se evaluó el estado de la batería comprobando el nivel de carga, la integridad de los cables y la presencia de corrosión en los terminales. Cualquier ruido anormal proveniente de motores, bombas o trenes de engranajes activó un informe inmediato. Las unidades defectuosas fueron etiquetadas y retiradas del servicio hasta que los técnicos finalizaran las reparaciones.
Los modos de fallo más comunes incluían fugas hidráulicas, cadenas de elevación desgastadas, rendimiento de frenado deficiente y fallos en los sensores o enclavamientos. Ignorar las primeras señales, como pequeñas manchas de aceite o alarmas intermitentes, a menudo provocaba paradas no planificadas y mayores costes de reparación. Las listas de verificación estructuradas garantizaban la coherencia entre turnos y operadores. Las instalaciones almacenaban las listas de verificación completadas o los registros digitales para...
Resumen y conclusiones clave para las partes interesadas de la planta
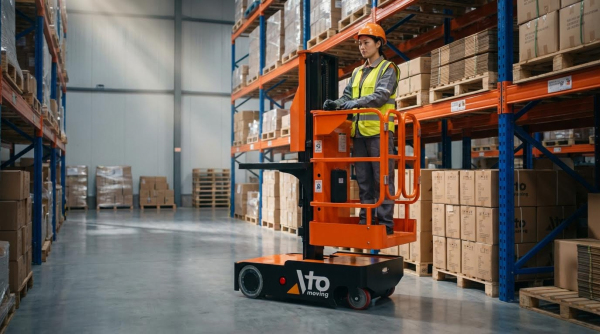
Las máquinas recogepedidos se habían convertido en un elemento fundamental de los almacenes de alto rendimiento, permitiendo la preparación de pedidos en altura sin necesidad de palés. Se diferenciaban de las carretillas elevadoras contrapesadas en que elevaban al operario en lugar de solo la carga, lo que modificaba tanto las prioridades de diseño como los perfiles de riesgo. Su capacidad solía alcanzar los 1360 kg, pero los límites de seguridad dependían siempre del modelo específico, la altura de elevación y la posición del centro de gravedad. Los responsables de la planta debían considerar al operario, las herramientas y la carga como una única masa combinada al evaluar la estabilidad y el cumplimiento de la normativa.
Desde una perspectiva de ingeniería, los robustos diseños de mástil, plataforma y chasis se combinaron con sistemas de accionamiento eléctrico e hidráulico para ofrecer maniobrabilidad en pasillos estrechos y alcance vertical. Los sistemas de control con sensores e interbloqueos permitieron la limitación de velocidad, las restricciones de altura de elevación y la aplicación de medidas de protección contra caídas. La integración con plataformas WMS y flujos de trabajo de picking basados en colas permitió rutas guiadas de contenedor a contenedor, reducir la distancia de recorrido y mejorar la productividad laboral. Sin embargo, estas mejoras dependían de la precisión de los datos maestros, unas rutas de picking bien configuradas y prácticas de escaneo rigurosas.
La seguridad y el cumplimiento normativo giraban en torno a las normas OSHA Clase II para montacargas industriales motorizados, la capacitación estructurada de los operadores y los análisis documentados de riesgos laborales. Las instalaciones necesitaban una clara segregación del tráfico, EPI obligatorio y sistemas anticaídas para trabajos en altura. Las inspecciones diarias de los operadores, combinadas con el mantenimiento profesional mensual y semestral, redujeron las paradas no planificadas y prolongaron la vida útil de los activos. Las inspecciones visuales y funcionales de las horquillas, el mástil, el sistema hidráulico, los frenos y los sistemas de emergencia eran esenciales para mantener el equipo en buen estado de funcionamiento.
De cara al futuro, era probable que una mayor sensorización, mejores diagnósticos y una mayor integración del SGA impulsaran a los preparadores de pedidos hacia una operación más semiautomatizada y basada en datos. Las plantas que planifican inversiones deberían comparar el coste del ciclo de vida, no solo el precio de compra, incluyendo la formación, la infraestructura de mantenimiento y las posibles mejoras de productividad derivadas de la optimización de rutas. Una estrategia equilibrada combinaba una selección acertada del diseño mecánico, una rigurosa cultura de seguridad y la integración del flujo de trabajo digital. Las partes interesadas que armonizaran estos elementos podrían lograr un mayor rendimiento, menores tasas de incidentes y costes operativos más predecibles a lo largo de la vida útil de la máquina.