El diseño de la preparación de pedidos en el almacén determinaba el rendimiento general, el coste laboral y los niveles de servicio en los centros de distribución. Esta guía abarcaba estrategias manuales e híbridas clave, como la preparación discreta, por lotes, por clústeres, por zonas, de recogida y entrega, de recogida cruzada, de recogida por cajas frente a recogida por piezas y de transbordo. A continuación, analizaba las capas de automatización, incluidos los sistemas de preparación de pedidos a persona (Goods-to-Person), los sistemas automatizados de almacenamiento y recuperación (ASRS), los lanzaderas, los robots móviles autónomos (AMR), los vehículos guiados automáticamente (AGV), las células robóticas, la preparación de pedidos por luz (Pick-to-Light), la colocación de pedidos por luz (Put-to-Light), los sistemas de voz y la integración de WMS/API con gemelos digitales. Finalmente, proporcionaba criterios de ingeniería y una hoja de ruta práctica para seleccionar, justificar e implementar la combinación adecuada de métodos para una distribución, un perfil de SKU y un plan de crecimiento determinados.
Estrategias básicas de preparación de pedidos en almacenes
Las estrategias básicas de preparación de pedidos definieron el rendimiento de un almacén. Los ingenieros seleccionaron los métodos en función de la distribución, la combinación de SKU, los perfiles de pedidos y los niveles de servicio requeridos. Las siguientes subsecciones compararon las principales estrategias manuales y semiautomatizadas y mostraron cómo afectaron el tiempo de viaje, la productividad laboral y las tasas de error.
Selección discreta, por lotes, por grupos y por ondas
El picking discreto procesaba un pedido de cliente a la vez, de principio a fin. Minimizaba el riesgo de mezcla de pedidos y se adaptaba a instalaciones de bajo volumen con rutas de picking cortas y un número limitado de SKU. La distancia de viaje por pedido seguía siendo alta, por lo que el picking discreto no era escalable cuando aumentaban las líneas de pedido y el número diario de pedidos.
La preparación por lotes agrupó varios pedidos con SKUs comunes en una sola operación de preparación. Los ingenieros diseñaron los lotes para maximizar la compatibilidad de SKUs y minimizar los retrocesos, lo que redujo la distancia de viaje y aumentó las filas por hora. Tras la preparación, una clasificación secundaria o un sistema de clasificación por lotes separaba los artículos en pedidos individuales, lo que añadía una etapa de consolidación controlada.
El picking por clústeres utilizaba un carro o AMR con múltiples contenedores o cajas, cada uno representando un pedido o grupo de pedidos. El preparador visitaba cada ubicación una sola vez y distribuía las cantidades recogidas directamente en los contenedores correspondientes, a menudo guiado por sistemas de radiofrecuencia, pick-to-light o voz. Este enfoque reducía los desplazamientos y la consolidación posterior en comparación con el picking por lotes.
La preparación por oleadas organizaba el trabajo en oleadas con fases temporales según los plazos de envío, los horarios de los transportistas o la disponibilidad del muelle. Dentro de cada oleada, las operaciones podían utilizar lógica discreta, por lotes o por clúster, manteniendo sincronizada la entrega con el embalaje y el envío. La configuración de las oleadas determinaba la nivelación de la carga de trabajo y la congestión a corto plazo; los ingenieros ajustaban el tamaño y la frecuencia de las oleadas para equilibrar la utilización de los recolectores con la capacidad del muelle y del clasificador.
Zona, Pick-and-Pass y Cross Picking
La selección por zonas dividía el área de almacenamiento en zonas fijas, asignando a cada preparador a una región específica. Los pedidos se transferían física o virtualmente entre zonas, o el sistema consolidaba las selecciones por zonas en un punto central. Este método reducía la distancia de desplazamiento por operario y permitía la especialización en familias de SKU, mejorando la familiaridad y la precisión de la selección.
El pick-and-pass era una variante secuencial del picking por zonas. Un contenedor de pedidos entraba en la primera zona relevante, recibía todos los SKU necesarios y luego se desplazaba a la siguiente zona, que contenía las líneas restantes. Los pedidos se desviaban de las zonas sin SKU necesarios, lo que reducía la manipulación innecesaria y la carga del transportador. Los ingenieros debían equilibrar la carga de trabajo de las zonas para evitar cuellos de botella en áreas con alta carga.
El picking cruzado utilizaba zonas adyacentes o superpuestas con un sistema de transportadores o rodillos en paralelo. Los operarios seleccionaban en su zona y colocaban los artículos en contenedores de pedidos que se desplazaban sobre uno o más transportadores. En diseños de doble carril, un operario podía alimentar dos flujos simultáneamente, duplicando así su carga de trabajo activa sin aumentar la necesidad de caminar.
En comparación con los métodos clásicos de selección por zonas o de pick-and-pass, la selección cruzada se centró en maximizar la densidad de selección a lo largo de una línea corta. Funcionó bien en bandas de SKU de alta velocidad y muros de consolidación, especialmente donde las mismas SKU alimentaban múltiples procesos posteriores. Los controles y la lógica del SGA debían secuenciar los contenedores para mantener un alcance ergonómico y evitar la sobrecarga de los recolectores.
Selección de cajas vs. de piezas: cuándo cada una tiene sentido
La preparación de pedidos de cajas gestionaba cajas o cartones completos, generalmente con un solo SKU. Era ideal para la reposición de tiendas, la distribución mayorista y los SKU de gran volumen, donde las cantidades de los pedidos se acercaban a las de una caja completa. Dado que cada preparación de pedidos movía más unidades, la productividad de la preparación de cajas, medida en unidades por hora, superaba considerablemente la preparación de piezas para el mismo perfil de desplazamiento.
El picking por pieza, o cada picking, seleccionaba unidades individuales. Facilitaba el comercio electrónico, las piezas de repuesto y la gestión de pedidos minoristas con grandes surtidos de SKU y pequeñas cantidades de línea. El picking por pieza era inherentemente más laborioso, por lo que los ingenieros dependían en gran medida de la optimización de la ubicación, los módulos de picking de alta densidad y las ayudas de picking para mantener una productividad aceptable.
Las instalaciones híbridas solían combinar la preparación de pedidos de cajas y piezas en zonas o niveles separados. Los SKU de alta demanda se enviaban tanto en cajas como en piezas, por lo que los diseñadores implementaron estrategias de doble ubicación, como palés completos en reserva y cajas rotas en las caras de preparación de pedidos. La decisión entre la preparación de pedidos de cajas y piezas dependía de la distribución de las cantidades de los pedidos, los equipos de manipulación y las limitaciones de embalaje.
Desde una perspectiva de ingeniería, la métrica clave fue el costo por línea y el costo por unidad enviada. La preparación de pedidos por caja minimizó las intervenciones de manipulación, pero requirió mayor volumen de almacenamiento y equipos de manipulación más resistentes. La preparación de pedidos por pieza maximizó la flexibilidad del surtido, pero impulsó la necesidad de una lógica avanzada de WMS, estaciones de trabajo ergonómicas y, en ocasiones, automatización, como los sistemas de entrega de mercancía a persona.
Cross-Docking como estrategia de cumplimiento
El cross-docking evitó el almacenamiento a largo plazo al transferir las mercancías entrantes directamente a la preparación o envío de salida. Funcionó como una estrategia de cumplimiento de pedidos cuando los envíos entrantes...
Tecnologías de automatización en la preparación de pedidos
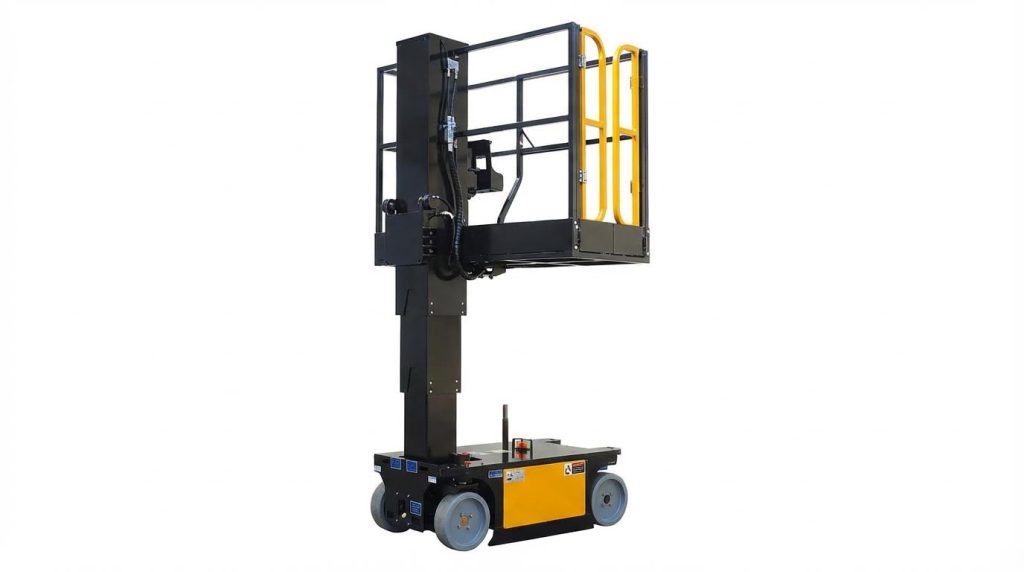
Las tecnologías de automatización para la preparación de pedidos aumentaron el rendimiento, redujeron los errores y estabilizaron los requisitos de mano de obra. Los ingenieros evaluaron estas soluciones adaptando las capacidades técnicas a los perfiles de SKU, los patrones de pedidos y las limitaciones de la infraestructura existente.
Sistemas de mercancías a persona, ASRS y lanzaderas
Los sistemas de mercancía a persona (GTP) llevaban las cajas o contenedores a los operadores estacionarios, eliminando la necesidad de caminar y buscar manualmente. Los sistemas automatizados de almacenamiento y recuperación (ASRS) y los sistemas de transporte almacenaban inventario de alta densidad y lo entregaban según demanda. Las plataformas GTP consolidadas, incluyendo soluciones basadas en transporte y sistemas robóticos como Exotec Skypod, alcanzaban hasta cinco veces el rendimiento de la preparación manual y recuperaban cualquier contenedor en aproximadamente dos minutos. Estos sistemas requerían una inversión considerable, estrategias precisas de colocación y una sólida integración con WMS, pero ofrecían flujos de trabajo consistentes y ergonómicos con bajos índices de error. Los ingenieros dimensionaron los ASRS según los requisitos de picos de línea por hora, los objetivos de densidad de almacenamiento y los niveles de servicio requeridos, y luego validaron los diseños mediante simulación y modelado de rendimiento.
AMR, AGV y células de recolección robóticas
Los robots móviles autónomos (AMR) y los vehículos de guiado automático (AGV) automatizaron el transporte horizontal entre las zonas de almacenamiento, picking y embalaje. Los AMR de tercera generación permitieron la preparación de pedidos por lotes con carros y la preparación de pedidos a palés con cajas mixtas, con capacidades de carga de aproximadamente 1500 kg y misiones que gestionaban hasta 30 pedidos simultáneos. Estas plataformas solían reducir el tiempo de recorrido en aproximadamente un 50 % y aumentar la productividad del preparador entre un 50 % y un 100 %, según la distribución y la lógica de procesamiento por lotes. Las celdas de preparación robóticas combinaban AMR o transportadores con manipuladores guiados por visión para ejecutar tareas de picking y colocación de cajas, contenedores y, en sistemas avanzados, artículos individuales. Robots multipropósito como Brightpick Autopicker se encargaron de la preparación de pedidos en pasillos, el almacenamiento intermedio y la alimentación de la estación GTP, alcanzando más de 500 líneas de pedido por hora por estación y permitiendo un funcionamiento ininterrumpido en entornos con poca luz. Los ingenieros compararon las soluciones AMR y AGV utilizando métricas como misiones por hora, tiempo medio entre fallas y esfuerzo de integración con las estanterías y el tráfico en el piso existentes.
Sistemas de pick-to-light, put-to-light y voz
Los sistemas Pick-to-light (PTL), Put-to-light y de voz funcionaron como tecnologías de asistencia para la preparación de pedidos, integrándose en procesos manuales o semiautomatizados. Las pantallas PTL con confirmación mediante botón guiaban a los operarios a ubicaciones y cantidades exactas, lo que permitía gestionar zonas de alta densidad y rápida rotación de SKU, así como paredes de clasificación por luz. Los sistemas PTL bien diseñados en las paredes de consolidación procesaban hasta 32 pedidos simultáneamente y soportaban velocidades de línea superiores a 300 selecciones por hora en las estaciones de trabajo GTP . Las paredes Put-to-light mejoraban la precisión de la consolidación de pedidos al guiar a los operarios sobre dónde colocar los artículos procedentes de la preparación por lotes o por oleadas. La preparación de pedidos guiada por voz, mediante ordenadores portátiles, auriculares y escáneres basados en cámara, mejoraba las tasas de selección entre un 20 % y un 30 % con respecto a los flujos de trabajo con terminales RF, manteniendo las manos y la vista de los operarios libres. Los ingenieros seleccionaban entre PTL, Put-to-light y voz en función de la densidad de SKU, las condiciones de iluminación, los niveles de ruido y los modos de confirmación necesarios, combinando a menudo tecnologías en diferentes zonas para un rendimiento óptimo.
Integración de WMS, API y gemelos digitales
Los sistemas de gestión de almacenes (WMS) orquestaron la automatización de la preparación de pedidos mediante la gestión del inventario, la liberación de trabajo y la intercalación de tareas. Las plataformas WMS modernas expusieron API basadas en REST para integrar sistemas AMR, ASRS, PTL y de voz, manteniendo una única fuente de información veraz para pedidos e inventario. Los motores de reglas avanzados facilitaron el almacenamiento dirigido, las tareas de preparación inteligente y programada, la optimización de rutas peatonales y el enrutamiento por zonas, implementados en módulos de almacenamiento digital como los utilizados para el cumplimiento de DTC. Los modelos gemelos digitales de las operaciones de almacén permitieron a los ingenieros simular las oleadas de pedidos, la congestión y el uso de recursos antes de la implementación física. Estos gemelos incorporaron telemetría en tiempo real de los activos de automatización para calibrar los tiempos de viaje, las tasas de preparación y los modos de fallo. Al combinar la lógica de WMS, los subsistemas conectados a API y un gemelo digital validado, las organizaciones redujeron el tiempo de puesta en marcha, optimizaron las estrategias de oleadas y lotes, y minimizaron el riesgo de las actualizaciones de capacidad o los cambios de diseño a lo largo del ciclo de vida del sistema.
Criterios de ingeniería para la selección de métodos
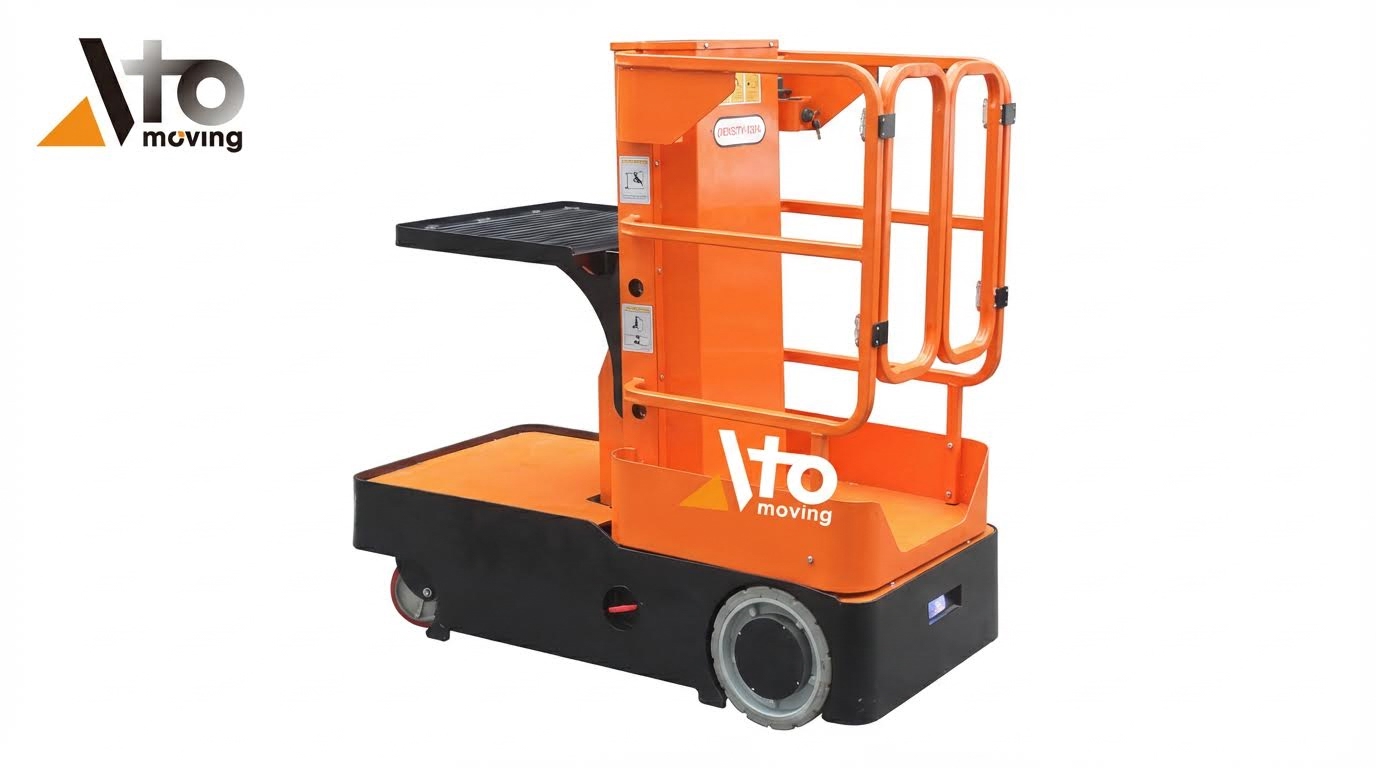
Los equipos de ingeniería evaluaron los métodos de preparación de pedidos utilizando un conjunto estructurado de criterios de diseño. El objetivo era alinear la elección del proceso con la distribución física, el perfil de demanda, el modelo de mano de obra y la hoja de ruta de automatización. Un enfoque de ingeniería riguroso redujo el riesgo de modernización y evitó la inutilización de activos de automatización. Los siguientes criterios enmarcaron la mayoría de los diseños de almacenes, tanto en instalaciones industriales como en instalaciones nuevas.
Diseño, perfil de SKU y diseño de ruta de flujo
Los ingenieros primero mapearon la geometría del edificio, las alturas libres y las restricciones estructurales. Superpusieron la velocidad, el volumen y las características de manejo de las unidades de almacenamiento (SKU) para definir las clases de almacenamiento y las zonas de picking. Las SKU de alta velocidad y volumen pequeño se adaptaron a las zonas de picking frontales cerca de la consolidación o el empaquetado. Los artículos de baja rotación y voluminosos se adaptan a las zonas de reserva o de picking en cajas con mayor margen de desplazamiento.
El diseño de rutas de flujo minimizó el tráfico cruzado y los puntos muertos. Los diseñadores modelaron pasillos unidireccionales para los recolectores, pasillos dedicados para la reposición y corredores de cintas transportadoras o AMR. Métodos como la selección por zonas y la selección y pase se adaptaron bien a flujos lineales o en forma de U, mientras que la gestión de mercancías a personas se adecuó a las áreas de almacenamiento vertical densas. Los ingenieros validaron los conceptos con simulaciones de tiempos de viaje y mapas de calor de la densidad de selección. Verificaron que las rutas propuestas se ajustaran a las rutas de evacuación y a los radios de giro de los equipos de manejo de materiales.
Análisis de rendimiento, mano de obra y costos del ciclo de vida
El análisis de rendimiento se basó en las líneas de pedidos en hora punta, no en los promedios diarios. Los ingenieros los tradujeron en las selecciones requeridas por hora por recurso y las compararon con las tasas alcanzables para la selección discreta, por lotes, por oleadas o automatizada. Tecnologías como la selección por luz, la voz, los AMR y los ASRS generaron incrementos documentados en la tasa de selección, que los equipos utilizaron como hipótesis de entrada. Se consideraron la combinación de pedidos, las reglas de encartonado y la complejidad de la consolidación.
Los modelos de costos del ciclo de vida incluyeron gastos de capital, licencias de software, mantenimiento, energía y soporte de TI. Los modelos laborales consideraron el número de empleados, los niveles de cualificación, los turnos de trabajo y el tiempo de formación. Los ingenieros compararon las opciones manuales, semiautomatizadas y totalmente automatizadas en función del costo por línea de pedido durante un período de 5 a 10 años. Los análisis de sensibilidad evaluaron el crecimiento de la demanda, la inflación salarial y los cambios en el nivel de servicio. Este enfoque a menudo justificó soluciones híbridas, como la preparación manual de pedidos combinada con la preparación automatizada de artículos pequeños.
Seguridad, ergonomía y cumplimiento normativo
Los criterios de seguridad y ergonomía influyeron considerablemente en la selección del método. Los ingenieros evaluaron la preparación manual de pedidos en función de los movimientos repetitivos, las distancias de alcance, la frecuencia de elevación y las fuerzas de empuje-tracción. Se priorizaron los sistemas de entrega de mercancía a persona, de puesta a luz y de voz para reducir la necesidad de caminar, agacharse y la carga cognitiva. Los cobots y el transporte automatizado redujeron la manipulación manual de cargas pesadas o incómodas. Los diseñadores colocaron las superficies de trabajo a alturas ergonómicas y limitaron el peso de las cajas de acuerdo con las directrices nacionales.
Las revisiones de cumplimiento consideraron las directivas de maquinaria, los códigos eléctricos y las normativas locales de seguridad laboral. Los sistemas automatizados, como los ASRS, los AMR y las cintas transportadoras, requerían evaluaciones de riesgos, protecciones, paradas de emergencia y zonas de interacción segura. Los sistemas de visión, escaneo-pesaje y auditoría facilitaron la trazabilidad y la reducción de errores, lo que contribuyó a cumplir con los requisitos normativos y de los clientes. Los ingenieros también especificaron las normas de iluminación, ventilación y limpieza en los módulos de picking y los buffers de cross-docking. Los planes regulares de inspección y mantenimiento formaron parte de la solución de ingeniería.
Escalabilidad, modularidad y opciones de modernización
Los requisitos de escalabilidad impulsaron la preferencia por el almacenamiento modular y la automatización. Los ingenieros especificaron módulos de preparación de pedidos, pasillos de transporte y flotas de robots móviles autónomos (AMR) que pudieran expandirse en incrementos de capacidad discretos. Las plataformas de software, incluidas las capas WMS y API, debían admitir zonas, dispositivos y métodos de preparación de pedidos adicionales sin necesidad de rediseñar la arquitectura. Los motores de reglas digitales para la liberación y el enrutamiento de pedidos permitieron la reconfiguración futura de la lógica de preparación de pedidos a medida que cambiaran los volúmenes o las promesas de servicio.
La viabilidad de la modernización fue crucial en terrenos industriales abandonados. Los equipos evaluaron la carga del suelo, las opciones de entrepiso y la compatibilidad de las estanterías existentes con sistemas de transporte, GTP o robóticos. Se priorizaron las tecnologías que se integraban con las estanterías estándar y requerían una modificación mínima del edificio. Los planes de implementación por fases mantuvieron las operaciones mientras se ponía en funcionamiento los nuevos módulos. Los ingenieros también garantizaron que los modos de fallo se mantuvieran localizados, evitando puntos únicos de fallo mediante la distribución de la automatización entre zonas o equipos redundantes. Esta mentalidad modular mantuvo abiertas las opciones para futuras tecnologías y la evolución de los requisitos de los clientes.
Resumen y hoja de ruta de implementación práctica
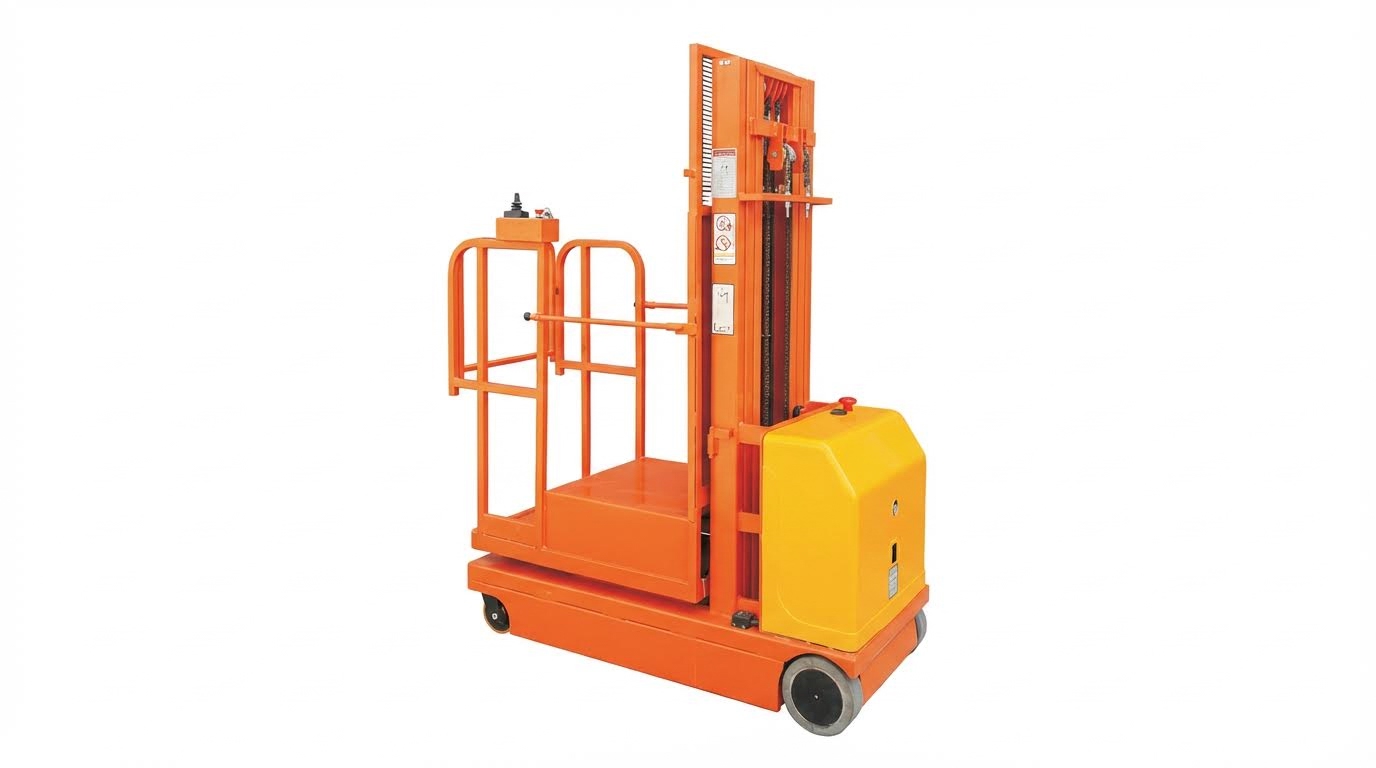
El diseño de la preparación de pedidos en el almacén requirió un enfoque estructurado y liderado por la ingeniería. Los equipos de operaciones evaluaron estrategias clave de preparación de pedidos, como la preparación discreta, por lotes, por grupos, por oleadas, por zonas, de selección y transferencia, y la preparación cruzada, además de la preparación por cajas frente a la preparación por piezas y el cross-docking. Posteriormente, los ingenieros incorporaron opciones de automatización, incluidos sistemas de preparación de pedidos de mercancías a persona, ASRS, lanzaderas, AMR, AGV, células de preparación robótica y tecnologías de guiado como pick-to-light, put-to-light y sistemas de voz, todo ello coordinado por un WMS e integraciones basadas en API, potencialmente respaldadas por un gemelo digital.
Desde una perspectiva industrial, la tendencia evolucionó hacia soluciones híbridas que combinaban la preparación de pedidos manual y automatizada. Los nodos de alto rendimiento utilizaban cada vez más sistemas robóticos de mercancía a persona y de transporte, mientras que las zonas de volumen medio adoptaron sistemas de recogida por voz o luz para aumentar las filas por hora y reducir los desplazamientos. Las plataformas de almacenamiento digital, expuestas mediante API REST, se convirtieron en esenciales para coordinar la liberación de pedidos, la encartonización y la lógica de enrutamiento, lo que permitió combinaciones flexibles de métodos a medida que evolucionaban las gamas de productos y los niveles de servicio.
En la práctica, la implementación siguió una hoja de ruta por etapas. Primero, los equipos midieron el rendimiento actual: líneas de pedido por hora, tasas de error, distancia de viaje, horas de trabajo e indicadores de riesgo ergonómico. Segundo, segmentaron los SKU y los flujos, asignando estrategias adecuadas, por ejemplo, preparación por lotes para pedidos de comercio electrónico con alta superposición, selección por zonas o selección y pase para surtidos amplios, y cross-docking para productos de alta rotación. Tercero, seleccionaron tecnologías facilitadoras en función de los objetivos de rendimiento, las limitaciones del edificio y el coste del ciclo de vida, incluyendo el mantenimiento y las actualizaciones de software.
Una hoja de ruta equilibrada generalmente comenzaba con cambios de baja interrupción: optimización del WMS, rediseño de la ruta de recogida e introducción de la recogida guiada por voz o radiofrecuencia. Las fases posteriores añadían paredes con iluminación dirigida, robots móviles autónomos (AMR) o módulos de preparación de pedidos en zonas claramente definidas, validadas mediante proyectos piloto y respaldadas por simulaciones de gemelos digitales cuando estaban disponibles. En todo momento, los ingenieros mantuvieron el enfoque en la seguridad y la ergonomía, asegurando que la automatización redujera la manipulación manual y las posturas incómodas, al tiempo que cumplía con las normas de seguridad laboral aplicables. Este enfoque progresivo permitió a los almacenes aumentar su capacidad, controlar el riesgo y adaptarse a los avances tecnológicos futuros sin depender de arquitecturas rígidas de un solo proveedor.