Les chariots élévateurs télescopiques et les chariots élévateurs classiques partagent des fonctions de levage similaires, mais reposent sur des architectures fondamentalement différentes. Cet article examine les différences entre les bras télescopiques et les configurations à mât et fourches, et l'impact de ces choix sur la stabilité, la portée et la capacité de franchissement. Il compare ensuite les performances, les cycles de service et les domaines d'application dans les secteurs de la construction, de l'agriculture et de l'entreposage, en tenant compte des classifications de sécurité et réglementaires. Enfin, il aborde le choix de l'équipement, le coût du cycle de vie, les nouvelles technologies numériques et l'efficacité énergétique afin d'éclairer les décisions d'ingénierie concernant le choix entre chariots télescopiques et chariots élévateurs conventionnels.
Conception de base : Chariot télescopique vs chariot élévateur standard
Les principales différences de conception entre les chariots télescopiques et les chariots élévateurs classiques ont déterminé leurs compromis techniques, leurs performances et leurs domaines d'utilisation sécuritaire. Les chariots télescopiques intègrent une flèche télescopique et un châssis tout-terrain, tandis que les chariots élévateurs classiques reposent sur un mât et des fourches optimisés pour une manutention compacte et stable en intérieur. La compréhension de ces distinctions structurelles et cinématiques a permis aux ingénieurs et aux gestionnaires de flottes d'adapter l'architecture des machines aux conditions du site, à la géométrie du levage et aux contraintes réglementaires.
Architecture et cinématique de la flèche télescopique
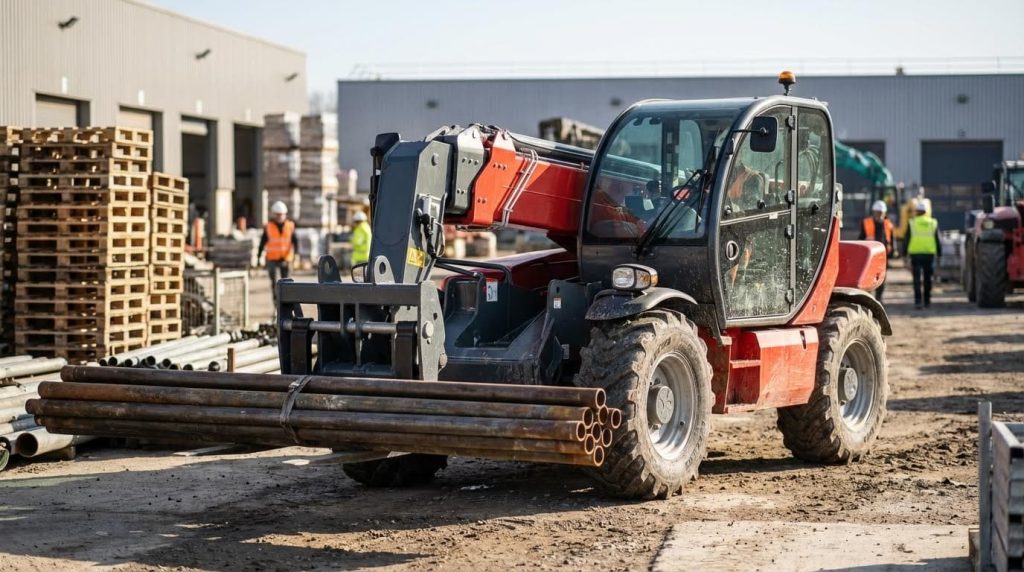
Le chariot télescopique était équipé d'une flèche télescopique à sections emboîtables, déployée par des vérins hydrauliques et des chaînes. Cette flèche offrait une portée verticale et horizontale, permettant de positionner la charge au-dessus d'obstacles ou en retrait de la base de la machine. Le comportement cinématique dépendait de l'angle de la flèche, de sa longueur de déploiement et de son axe de rotation, modifiant ainsi le rayon d'action de la charge et le bras de levier effectif. Les ingénieurs ont dû concevoir les sections de flèche, les axes et les points de pivot pour résister à des moments de flexion et de torsion élevés, notamment à portée maximale. La géométrie variable de la flèche nécessitait des capteurs intégrés et des abaques de charge qui réduisaient la capacité en fonction de l'augmentation du rayon et de la hauteur.
La flèche, fixée en hauteur sur le châssis, relevait la ligne de charge et déplaçait le centre de gravité de l'ensemble lors de son déploiement. Ce déplacement dynamique rendait les chariots télescopiques plus sensibles aux pentes latérales et aux charges dues au vent que les nacelles à levage vertical uniquement. Les concepteurs ont compensé ce phénomène par un empattement long, des stabilisateurs sur certains modèles et des contrepoids robustes. Cette architecture permettait l'utilisation d'accessoires variés en tête de flèche, mais chaque accessoire modifiait le centre de charge et nécessitait des courbes de capacité spécifiques.
Disposition du mât et des fourches dans les chariots élévateurs conventionnels
Les chariots élévateurs classiques utilisaient un mât vertical avec des rails étagés, des chaînes et des vérins hydrauliques pour le mouvement vertical du tablier et des fourches. Le mât assurait principalement un mouvement vertical, avec une inclinaison limitée pour la mise à niveau et le gerbage des charges. La charge restant proche de l'essieu avant et du châssis, le bras de levier demeurait relativement court par rapport à un chariot télescopique en position haute. Cette géométrie améliorait la stabilité intrinsèque et simplifiait les calculs de capacité dans les conditions nominales.
Les chariots élévateurs concentraient la masse au bas du châssis grâce à des contrepoids intégrés derrière l'essieu arrière. Cette configuration maintenait le centre de gravité à l'intérieur d'un triangle de stabilité bien défini lors des opérations normales sur des sols plats et lisses. La conception compacte du mât et des fourches permettait des rayons de braquage courts et une utilisation efficace dans les allées étroites. Cependant, la hauteur fixe du mât et l'absence de portée horizontale limitaient l'accès aux zones surélevées ou en retrait que les chariots télescopiques pouvaient desservir. Des accessoires tels que les translateurs latéraux ou les pinces modifiaient les fonctionnalités, mais ne changeaient pas l'architecture fondamentale du levage vertical.
Diagrammes de stabilité, de centre de gravité et de charge
Les chariots télescopiques et les chariots élévateurs nécessitaient un contrôle rigoureux du centre de gravité combiné pour éviter tout basculement. Pour les chariots élévateurs, le modèle de stabilité reposait sur une base triangulaire entre les roues avant et l'essieu arrière pivotant. Tant que le vecteur de charge résultant restait à l'intérieur de ce triangle, la machine demeurait stable sur un terrain plat. Les plaques de capacité indiquaient la masse maximale admissible à un centre de charge défini, généralement à 500 mm, ainsi qu'à des hauteurs de mât et des angles d'inclinaison spécifiques.
Les chariots télescopiques étaient confrontés à des conditions de stabilité plus complexes, car l'extension de la flèche augmentait la distance horizontale entre l'essieu avant et la charge. Ce bras de levier plus long amplifiait rapidement les moments de renversement, notamment aux angles de flèche élevés et aux grands rayons de courbure. Les abaques de charge des chariots télescopiques présentaient donc la capacité en fonction de l'angle de flèche et de la portée, souvent sous forme de grille ou d'enveloppe. Les opérateurs interprétaient ces abaques pour éviter les dépassements de limites, et les machines modernes intégraient des systèmes électroniques de gestion de la charge qui éliminaient les mouvements dangereux. Les effets de la pente et du vent ayant un impact plus important sur les chariots télescopiques, les évaluations de site et les coefficients de réduction de capacité jouaient un rôle plus important dans la planification des levages.
Capacités en terrain accidenté vs. Maniabilité en intérieur
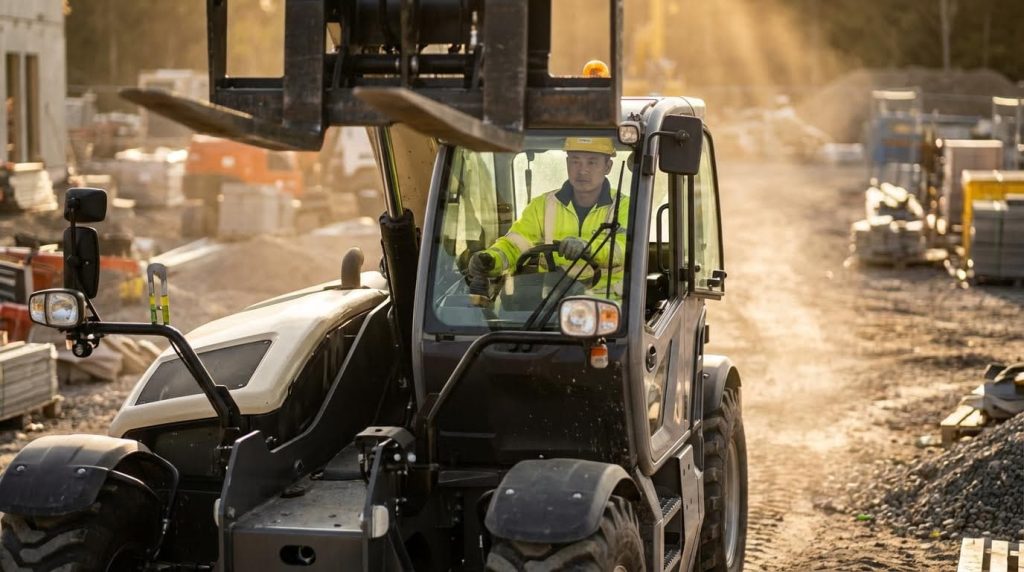
Les chariots télescopiques étaient équipés de pneus de grand diamètre, d'une garde au sol élevée et souvent de quatre roues directrices pour franchir les terrains accidentés. Les essieux oscillants assuraient le contact des pneus avec le sol sur les surfaces irrégulières, améliorant ainsi la traction et la stabilité de la charge. La géométrie du châssis et la suspension étaient conçues pour absorber les chocs tout en maintenant la flèche et la charge aussi stables que possible. Cette configuration convenait aux chantiers de construction, aux carrières et aux champs agricoles où les surfaces étaient non pavées et variables.
Les chariots élévateurs standard privilégiaient la maniabilité sur les sols lisses et préparés. Leurs pneus pleins ou à coussinets de petit diamètre, leur faible garde au sol et leur empattement compact permettaient des virages serrés et un positionnement précis des palettes dans les allées étroites. Leur géométrie de direction et leurs systèmes de freinage optimisaient le contrôle sur le béton plat, et non sur les ornières profondes ou le gravier meuble. Des versions tout-terrain existaient, mais elles ne possédaient toujours pas la même portée ni la même articulation de flèche que les chariots télescopiques. Par conséquent, les ingénieurs et les planificateurs attribuaient généralement les chariots télescopiques aux environnements extérieurs accidentés et réservaient les chariots élévateurs conventionnels aux opérations d'entreposage, de production et de chargement en intérieur, où les conditions de surface étaient maîtrisées.
Performance, portée et domaines d'application
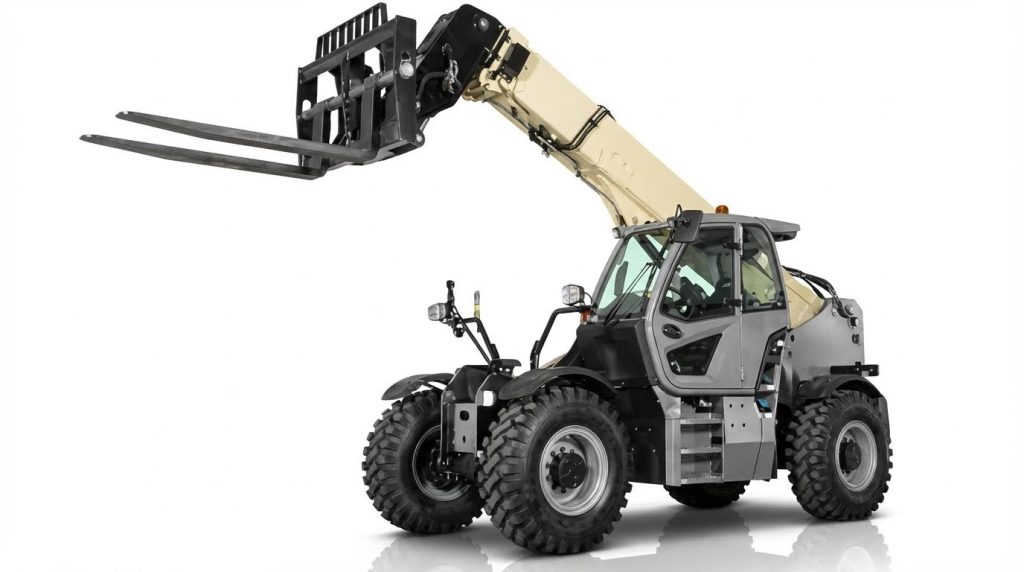
Les comparaisons de performances entre les chariots télescopiques et les chariots élévateurs classiques dépendaient de la géométrie de la portée, du terrain et du profil d'utilisation. Les ingénieurs évaluaient conjointement la hauteur verticale, le rayon d'action horizontal et la capacité résiduelle, et non comme des paramètres isolés. Les domaines d'application découlaient ensuite naturellement de ces contraintes d'encombrement et de stabilité. La compréhension de ces relations permettait une spécification plus précise de la flotte et une meilleure maîtrise des risques.
Portée verticale et horizontale : hauteur, rayon, capacité
Les chariots télescopiques utilisaient une flèche télescopique pour assurer une portée verticale et horizontale à partir d'un châssis compact. Les modèles typiques utilisés dans le BTP atteignaient 15 à 17 m verticalement et 8 à 10 m horizontalement, tandis que les chariots élévateurs d'entrepôt standard restaient généralement en dessous de 6 m de hauteur de levage. La portée horizontale déplaçait le centre de gravité de la charge, ce qui réduisait la capacité admissible à mesure que l'angle et l'extension de la flèche augmentaient. Les abaques de charge quantifiaient ce phénomène en indiquant la capacité nominale en fonction de la longueur de la flèche, de l'angle d'élévation et de la position de rotation. Les chariots élévateurs conventionnels, limités par la hauteur du mât, offraient un levage vertical plus prévisible avec une capacité résiduelle plus élevée à un centre de gravité donné, mais aucune portée horizontale significative au-delà de la longueur des fourches.
Accessoires, cycles de travail et flexibilité des tâches
Les chariots télescopiques étaient compatibles avec un large éventail d'accessoires, notamment des fourches, des godets, des plateformes de travail, des pics à balles et des grappins. La cinématique de leur flèche permettait à ces accessoires d'effectuer des tâches qui nécessitaient auparavant plusieurs machines. Les ingénieurs définissaient les cycles de service en combinant la fréquence de levage, la charge moyenne et la distance parcourue sur terrain accidenté, ce qui influençait le dimensionnement hydraulique et la conception thermique. Les chariots élévateurs classiques utilisaient principalement des fourches à palettes et occasionnellement des pinces ou des flèches ; leur champ d'application était donc axé sur les marchandises palettisées et le gerbage répétitif. Les chariots télescopiques étaient ainsi utilisés comme engins polyvalents sur des sites à usage mixte, tandis que les chariots élévateurs optimisaient la manutention répétitive à haut débit avec des charges relativement uniformes et des cycles courts et prévisibles.
Cas d'utilisation typiques : construction, agriculture, entreposage
Sur les chantiers de construction, les chariots télescopiques étaient indispensables pour déposer des charges aux étages supérieurs, sur les échafaudages ou derrière des obstacles inaccessibles aux mâts verticaux. Leur châssis tout-terrain et leur garde au sol élevée permettaient d'opérer sur des terrains en pente, des parcs à pierres et des zones minières. En agriculture, les chariots télescopiques servaient à la manutention de l'ensilage, des céréales et des balles, ainsi qu'à l'accès aux zones de stockage ou d'alimentation en hauteur avec une seule machine. Les chariots élévateurs classiques dominaient les entrepôts, les centres de distribution et les usines, où les sols lisses et les allées étroites favorisaient les empattements courts et les rayons de braquage réduits. Dans ces environnements intérieurs, la hauteur de mât limitée répondait aux exigences de rayonnage, et l'absence de portée horizontale n'était pas un obstacle.
Normes de sécurité, formation et cours réglementaires
Les chariots télescopiques étaient classés parmi les chariots élévateurs à mât rétractable pour terrains accidentés, souvent regroupés avec les chariots industriels de classe 7. Les opérateurs devaient suivre une formation spécifique couvrant la dynamique de la flèche, l'interprétation des abaques de charge et l'évaluation du terrain. Les procédures de sécurité exigeaient des inspections avant utilisation, des tests fonctionnels de toutes les commandes et des évaluations des risques sur site avant tout déplacement. Les programmes de formation combinaient cours théoriques et exercices pratiques et exigeaient un recyclage après une baisse de performance, une longue période d'inactivité ou un incident. Les normes relatives aux plateformes connexes, telles que les nacelles élévatrices à ciseaux (ANSI A92 ou CSA B354), exigeaient que les superviseurs et les occupants comprennent la reconnaissance des dangers, la protection contre les chutes et le choix de la machine. Les caristes étaient soumis à des cadres réglementaires similaires, mais avec un accent particulier sur la stabilité du mât, la circulation dans les allées et la documentation des inspections avant utilisation pour chaque quart de travail. De plus, des équipements comme le transpalette manuel et le transpalette électrique jouaient un rôle crucial dans l'optimisation de l'efficacité de la manutention des matériaux dans le respect de ces consignes de sécurité.
Tendances en matière de sélection, de coût du cycle de vie et de technologies
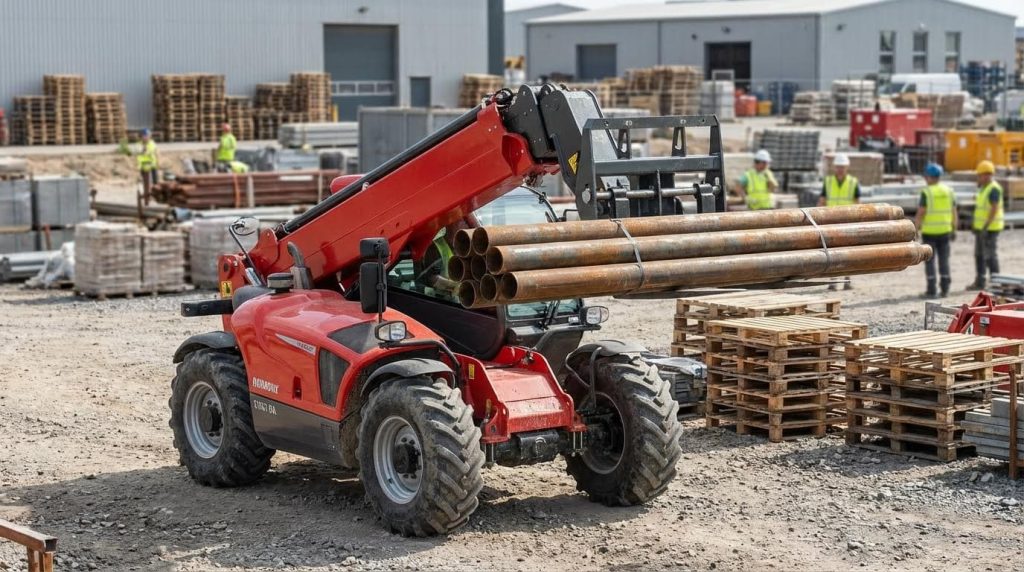
Les équipes d'ingénierie ont comparé les chariots télescopiques et les chariots élévateurs classiques selon des critères de sélection structurés. Elles ont évalué la géométrie, les cycles de service, le type de terrain et les contraintes réglementaires avant tout investissement. L'analyse du coût du cycle de vie a ensuite intégré la maintenance, les temps d'arrêt, la consommation de carburant ou d'énergie et la valeur résiduelle. Les récentes évolutions technologiques, notamment le diagnostic par intelligence artificielle et les motorisations alternatives, ont encore modifié les choix optimaux pour différents sites.
Critères d'ingénierie pour la sélection des équipements
Les ingénieurs ont d'abord défini la hauteur de levage, le rayon d'action et la charge nominale requis pour chaque tâche. Les chariots télescopiques étaient adaptés aux applications nécessitant une portée vers l'avant ou un positionnement au-dessus d'obstacles, tels que des échafaudages ou des stocks en vrac. Les chariots élévateurs standard convenaient à la manutention répétitive de palettes dans des rayonnages de hauteur fixe. Le choix a également pris en compte la nature du terrain, la largeur des allées, le rayon de braquage et la pression au sol afin de garantir la stabilité et le débit.
Les abaques de charge et les courbes de stabilité ont permis de définir la plage de travail sécuritaire des chariots télescopiques, notamment lors des déploiements de flèche importants. La configuration du mât du chariot élévateur, incluant la levée libre et la hauteur maximale, a imposé des contraintes sur l'aménagement intérieur et la conception des rayonnages. Les ingénieurs ont vérifié la compatibilité avec les accessoires, palettes et interfaces de chargement existants. Ils ont également contrôlé la conformité aux normes en vigueur, notamment les exigences de l'OSHA et les réglementations régionales relatives aux chariots industriels motorisés et aux chariots à mât rétractable tout-terrain.
Maintenance, risques d'indisponibilité et rentabilité du cycle de vie
Les modèles de coût du cycle de vie considèrent le prix d'acquisition comme une composante parmi d'autres du coût total de possession. Les chariots télescopiques nécessitent généralement une maintenance plus complexe en raison de leurs flèches télescopiques, de leurs circuits hydrauliques et de leurs essieux tout-terrain. Les chariots élévateurs standard comportent généralement moins de pièces et des systèmes de mât plus simples, ce qui réduit le temps de main-d'œuvre pour la maintenance. Cependant, les cycles d'utilisation intensifs en entrepôt peuvent tout de même entraîner une usure importante des freins, des pneus et des composants hydrauliques.
Les programmes de maintenance préventive utilisaient les heures de fonctionnement du moteur et les intervalles calendaires pour les inspections, les vidanges et le remplacement des filtres. Pour les chariots télescopiques, les ingénieurs surveillaient l'usure des patins de flèche, des axes de pivot et des articulations de direction afin de prévenir toute dégradation structurelle. Les arrêts imprévus engendraient des coûts indirects importants, tels que des retards dans les chantiers ou des perturbations dans les flux d'entrepôt. Lors du choix de nouvelles machines, les gestionnaires de flotte comparaient le temps moyen historique entre les pannes et les délais de livraison des pièces.
La valeur résiduelle et les intervalles de remplacement ont également influencé les décisions économiques. L'utilisation sur terrains accidentés a souvent accéléré la dépréciation des chariots télescopiques par rapport aux chariots élévateurs d'intérieur. Certains opérateurs ont adopté des stratégies de remplacement des composants, comme le renouvellement préventif des flexibles et des courroies, afin d'allonger la durée de vie des engins. Un suivi précis des coûts par heure de fonctionnement a permis de déterminer à quel moment la remise en état ou le remplacement d'une unité devenait plus rentable que la poursuite des réparations.
Maintenance prédictive par IA et modélisation de jumeaux numériques
Les flottes récentes ont intégré la télématique, des capteurs et des systèmes de diagnostic embarqués aux chariots télescopiques et aux chariots élévateurs. Les données de vibration, de température, de pression et de cycle de service alimentent des algorithmes de maintenance prédictive. Ces modèles d'IA identifient les anomalies avant même l'apparition de pannes visibles, telles que les fuites hydrauliques ou la dégradation des roulements. Les planificateurs de maintenance peuvent ainsi programmer des interventions ciblées pendant les périodes de faible activité, réduisant ainsi les arrêts imprévus.
Les jumeaux numériques ont permis de créer des représentations virtuelles des machines à partir de données structurelles, cinématiques et hydrauliques. Les ingénieurs ont simulé les charges sur la flèche, les déformations du mât et le comportement thermique sous des cycles de service représentatifs. Ils ont validé les intervalles de maintenance et les marges de conception des composants grâce à ces simulations. Au fil du temps, les données de terrain ont permis d'affiner les modèles et d'améliorer les prévisions de défaillance.
Les systèmes prédictifs ont également permis d'optimiser les stocks de pièces détachées. Des algorithmes ont estimé les probabilités de défaillance des composants critiques et recommandé les niveaux de stock. Cette approche a permis de réduire les immobilisations corporelles tout en garantissant la disponibilité du service. L'intégration avec les systèmes de gestion des interventions a rationalisé l'affectation des techniciens et la documentation des tâches effectuées.
Efficacité énergétique, groupes motopropulseurs et exploitation durable
La stratégie énergétique est devenue un facteur central dans le choix des équipements. Les chariots élévateurs d'intérieur ont de plus en plus recours à des motorisations électriques avec batteries lithium-ion ou plomb-acide. Ces machines éliminent les émissions polluantes au point d'utilisation et réduisent les besoins en ventilation. Les chariots télescopiques, quant à eux, dépendent encore largement des moteurs diesel pour fournir le couple et l'autonomie nécessaires sur les chantiers isolés ou accidentés. Cependant, des prototypes hybrides et électriques ont commencé à apparaître pour les projets moins exigeants ou urbains.
Les ingénieurs ont comparé la consommation d'énergie en kilowattheures par tonne-mètre de charge levée. Ils ont évalué le temps d'inactivité, les distances parcourues et la fréquence de levage afin de dimensionner les batteries ou les réservoirs de carburant. Le freinage et la descente régénératifs ont amélioré l'efficacité de certains chariots élévateurs électriques. Pour les modèles diesel, un dimensionnement moteur approprié, des systèmes de post-traitement et des pneumatiques à faible résistance au roulement ont permis de réduire la consommation de carburant et les émissions.
Les évaluations de durabilité ont porté sur les niveaux de bruit, la qualité de l'air locale et la conformité aux réglementations sur les émissions. Les installations affichant des objectifs ambitieux de décarbonation ont privilégié les chariots élévateurs électriques et, lorsque cela était possible, les chariots télescopiques électriques ou les solutions hybrides. L'infrastructure de recharge, la capacité du réseau et la compatibilité avec les cycles de service ont limité leur adoption. Les ingénieurs ont trouvé un équilibre entre les avantages environnementaux et la fiabilité opérationnelle, veillant à ce que les groupes motopropulseurs choisis répondent aux exigences de productivité et de disponibilité.
Résumé : Choisir entre les chariots télescopiques et les chariots élévateurs

Les chariots télescopiques et les chariots élévateurs classiques répondaient à des problématiques d'ingénierie distinctes, ce qui a engendré des différences de conception structurelle, de cinématique et de stabilité. Les chariots télescopiques utilisaient une flèche télescopique pour offrir une portée verticale et horizontale combinée, une capacité de travail sur terrain accidenté et une grande flexibilité d'accessoires, tandis que les chariots élévateurs s'appuyaient sur un système mât-fourches optimisé pour un levage vertical compact et stable en environnement intérieur contrôlé. Les comparaisons de performances ont révélé des hauteurs de levage typiques d'environ 6 m pour les chariots élévateurs d'entrepôt et de 17 m ou plus pour les chariots télescopiques, ces derniers ne conservant leur capacité que dans des limites de charge et de rayon de flèche strictement définies.
Du point de vue des applications, les chariots télescopiques étaient adaptés à la construction, aux opérations minières et à l'agriculture, où les terrains accidentés, la grande portée et les accessoires polyvalents justifiaient des coûts d'acquisition et de formation plus élevés. Les chariots élévateurs restaient le choix privilégié pour l'entreposage, la logistique interne des usines et les quais de chargement, où les cycles de travail courts, la manutention répétitive de palettes et la maniabilité dans les allées étroites étaient les principaux critères. La rentabilité du cycle de vie dépendait du profil d'utilisation : une utilisation intensive en extérieur et polyvalente favorisait les chariots télescopiques, tandis que le déplacement continu de palettes sur des sols lisses privilégiait les chariots élévateurs, avec une consommation de carburant par tonne-mètre plus faible et une maintenance plus simple.
Les développements futurs ont mis en évidence la convergence des technologies : le contrôle avancé de la stabilité, les abaques de charge numériques et la maintenance prédictive basée sur l’IA ont déjà permis d’améliorer la disponibilité et la sécurité des deux types de machines. L’intégration de la télématique, des jumeaux numériques et des groupes motopropulseurs mixtes, notamment les systèmes diesel à haut rendement, hybrides et électriques à batterie, a favorisé la réduction des émissions et une meilleure optimisation de la taille du parc. En pratique, les ingénieurs doivent d’abord définir la hauteur et le rayon d’action maximum, la classe de terrain, les besoins en accessoires et les obligations de formation réglementaires, puis évaluer le coût total de possession plutôt que le seul prix d’achat. Un parc équilibré combine souvent chariots télescopiques et chariots élévateurs, chacun étant affecté à des tâches correspondant à ses points forts, garantissant ainsi une manutention sûre, efficace et conforme à la réglementation sur l’ensemble du site.