Pada straddle stacker, tidak semua roda bertanggung jawab untuk mengubah arah. Mengetahui secara pasti roda mana yang mengendalikan kemudi straddle stacker membantu Anda memahami batas putarannya, merencanakan lebar lorong, dan mendeteksi masalah sebelum menjadi masalah keselamatan. Panduan ini membahas tata letak roda kemudi, geometri kemudi kecepatan rendah, dan bagaimana ukuran dan material roda stacker palet manual memengaruhi kontrol sehingga Anda dapat membaca lembar spesifikasi dan mengoperasikan order picker stacker semi elektrik Anda dengan percaya diri.
Tata Letak Kemudi Straddle Stacker Khas
Fungsi penggerak, beban, dan roda kastor
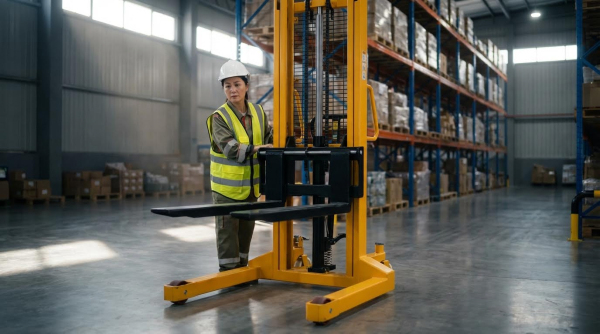
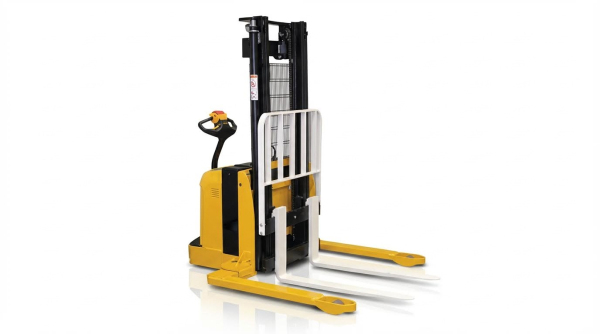
Untuk memahami roda mana yang mengendalikan kemudi straddle stacker, Anda perlu memisahkan tiga kelompok roda terlebih dahulu: roda penggerak, roda beban, dan roda kastor tambahan. Setiap kelompok memiliki tugas yang jelas dalam bagaimana truk menopang beban, memberikan traksi, dan merespons saat Anda mendorong atau memutar kemudi.
- Roda penggerak (roda kemudi)
- Terletak di bawah ujung operator, di bawah kemudi/unit tenaga.
- Pada unit manual, ini adalah roda utama di bawah pegangan kemudi.
- Pada unit listrik, itu juga merupakan roda traksi bertenaga yang digerakkan oleh motor. Pemilihan roda penggerak harus sesuai dengan kapasitas beban, material, dan diameter..
- Menyediakan sebagian besar kontrol pengereman dan akselerasi.
- Roda beban
- Roda berdiameter kecil di ujung atau bagian bawah garpu dan di kaki penyangga.
- Tugas utamanya adalah mengangkut beban palet dan tiang; mereka biasanya tidak dapat mengemudi.
- Disusun berpasangan untuk berbagi beban dan mengurangi beban titik pada lantai.
- Garpu yang lebih pendek meningkatkan kemampuan manuver di ruang sempit tempat roda-roda ini menapak. Panjang dan lebar garpu secara langsung memengaruhi kemampuan berbelok di lorong yang sempit..
- Roda kastor/penstabil
- Beberapa desain menambahkan roda putar kecil di dekat bagian depan sasis atau kaki penyangga.
- Roda kastor ini secara otomatis menyesuaikan diri dengan arah pergerakan dan hanya mengikuti jalur roda penggerak.
- Mereka meningkatkan stabilitas lateral dan mengurangi risiko terbalik saat tiang dinaikkan.
- Roda putar di bagian depan meningkatkan kelincahan di lorong-lorong sempit. Roda depan terbukti secara signifikan meningkatkan kemampuan manuver..
Perbandingan singkat peran roda
| Grup roda | Fungsi Utama | Sapi jantan? | Juga mempengaruhi |
|---|---|---|---|
| Roda penggerak | Kontrol traksi dan arah | Ya – roda kemudi utama | Pengereman, akselerasi, performa di tanjakan |
| Roda beban | Menopang berat palet dan tiang | Tidak – arah putaran tetap | Beban lantai, hambatan gelinding |
| Roda kastor / penstabil | Stabilitas dan dukungan ekstra | Hanya melakukan penyelarasan otomatis; tidak dikendalikan oleh operator. | Ketahanan terhadap selip, kenyamanan di atas permukaan lantai yang tidak rata |
Dari perspektif teknik, sumbu kemudi secara efektif adalah sumbu vertikal yang melewati rakitan roda penggerak dan kepala kemudi. Sudut caster positif pada sumbu ini membantu roda memusatkan diri dan melaju lurus, meningkatkan stabilitas pada kecepatan berjalan, mirip dengan cara kerja sudut caster pada kendaraan. Caster positif menciptakan area kontak belakang yang secara alami menarik roda kembali ke tengah.
Roda mana yang berfungsi sebagai kemudi pada unit manual dan unit elektrik?
Jawaban atas pertanyaan roda mana yang mengendalikan kemudi pada straddle stacker sedikit berbeda antara desain manual dan elektrik, tetapi aturan dasarnya tetap sama: roda penggerak tunggal di bawah ujung operator adalah roda yang sebenarnya mengendalikan kemudi.
| Jenis penumpuk | Roda kemudi/penggerak | Perilaku roda beban | Roda kastor / roda lainnya |
|---|---|---|---|
| Manual (tekan/pompa) | Satu roda besar di bawah pegangan kemudi; operator memutarnya secara mekanis melalui tuas kemudi. | Arah tetap; cukup berguling dan membawa beban, tanpa input kemudi. | Roda putar depan, jika terpasang, dapat berputar bebas dan mengikuti jalur yang ditentukan oleh roda penggerak. |
| Semi-elektrik (lift elektrik, penggerak manual) | Sama seperti transmisi manual; roda penggerak dikendalikan oleh operator, biasanya tidak bertenaga. | Sama seperti manual. | Sama seperti manual. |
| Pengangkat straddle listrik sepenuhnya | Roda penggerak bermotor di bawah kemudi; sudut kemudi diatur oleh putaran kemudi dan dideteksi secara elektronik. | Tidak dapat dikemudikan, hanya untuk membawa beban | Roda penstabil atau roda kastor untuk keseimbangan; tidak menerima perintah kemudi. |
| Sistem kelistrikan canggih dengan tata letak diferensial/omni | Dapat menggunakan roda penggerak ganda atau roda omnidirectional untuk berputar di tempat dan radius kecil. | Masih belum dikendalikan; ikuti gerakan yang dihasilkan oleh sistem penggerak. | Hanya sebagai penyangga tambahan; logika kemudi terdapat pada modul penggerak bertenaga. |
Desain kendaraan listrik sering menambahkan penggerak diferensial atau omnidirectional di ujung kemudi untuk memperkecil radius putar dan memungkinkan putaran di tempat. Penggerak diferensial roda ganda dan roda omnidirectional digunakan untuk mencapai putaran di tempat dalam ruang sempit . Dalam semua kasus ini, operator masih mengendalikan arah melalui kemudi; perangkat lunak dan kontrol motor hanya menerjemahkan hal itu menjadi kecepatan dan sudut roda yang tepat.
- Unit manual – apa yang dirasakan operator
- Upaya kemudi berasal dari memutar tuas kemudi dan roda penggerak secara fisik.
- Diameter roda belakang yang lebih besar dapat mempermudah berbelok di atas sambungan lantai. Roda yang lebih besar terbukti meningkatkan kemampuan manuver di permukaan yang tidak rata..
- Roda putar dan tata letak roda depan terutama menentukan seberapa tajam truk dapat berbelok di sekitar rintangan.
- Unit listrik – apa yang ditangani oleh sistem kontrol.
- Kontrol torsi dan kecepatan motor mengatur seberapa cepat roda penggerak kemudi merespons sudut kemudi.
- Sistem bantuan kemudi elektronik dan sensor dapat membatasi kecepatan pada sudut kemudi yang besar untuk menjaga stabilitas. Sistem kontrol elektronik memantau sudut kemudi, kecepatan, dan beban untuk menjaga keamanan operasi..
- Tapak ban dengan daya cengkeram tinggi pada roda penggerak meningkatkan kontrol arah di lantai gudang yang halus, dan terkadang berdebu. jack palet manual.
Singkatnya, terlepas dari jenis tenaga penggeraknya, tata letak kemudi dibangun di sekitar satu roda penggerak pusat di ujung operator yang berfungsi menopang sebagian beban dan menentukan jalur. Roda beban dan roda kastor hanya mengikuti jalur tersebut; mereka tidak menentukan arah. Saat mengevaluasi roda mana yang mengendalikan kemudi straddle stacker untuk aplikasi Anda, selalu mulai dengan desain roda penggerak, materialnya, dan bagaimana kemudi atau sistem elektronik mengontrol sudut dan kecepatannya.
Geometri Kemudi dan Perilaku Belok
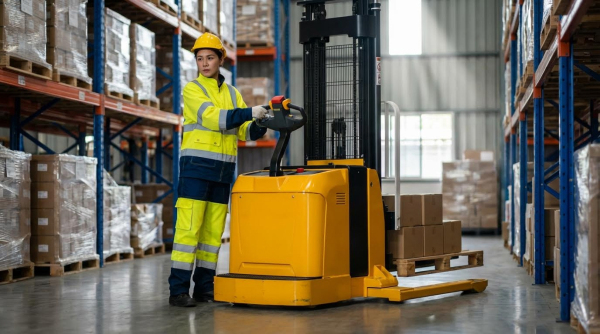
Prinsip Ackermann pada kecepatan walkie stacker
Stacker tipe straddle beroperasi dengan kecepatan berjalan kaki, tetapi geometri kemudi dasar yang mengatur mobil tetap berlaku. Perbedaan utamanya adalah, alih-alih poros kemudi, roda penggerak tunggal di bawah kemudi biasanya melakukan kemudi, sementara roda straddle dan roda beban sebagian besar mengikuti. Memahami geometri kecepatan rendah ini membantu menjelaskan roda mana yang mengemudikan stacker platform manual dan mengapa stacker tersebut dapat berputar dengan sangat rapat tanpa menggesek ban.
Geometri kemudi Ackermann klasik memastikan setiap roda berputar mengelilingi pusat putaran yang sama, bukan bergeser ke samping. Roda bagian dalam mengikuti lingkaran yang lebih rapat daripada roda bagian luar, sehingga sudut kemudi harus berbeda untuk menghindari gesekan dan keausan ban. Para insinyur biasanya menentukan sudut-sudut tersebut dari radius putaran, jarak sumbu roda, dan lebar lintasan (atau lebar melintang) dengan menghubungkan jalur roda ke pusat kelengkungan sesaat yang sama.
Pada stacker tipe walkie straddle, Anda tidak memiliki dua roda depan yang dapat dikendalikan, sehingga tidak dapat disebut sebagai Ackermann "murni". Sebaliknya, roda penggerak berfungsi sebagai kemudi dan roda straddle tetap mendekati jalur yang benar. Pada kecepatan rendah dan jarak sumbu roda pendek, gesekan kecil pada roda straddle tetap terkendali, itulah sebabnya truk ini dapat berbelok tajam di lorong sempit tanpa sambungan yang rumit.
Mengapa Ackermann penuh tidak diperlukan pada walkie stacker?
Karena walkie stacker bergerak lambat dan membawa beban dalam jarak pendek, meminimalkan gesekan ban kurang kritis dibandingkan pada kendaraan berkecepatan tinggi. Desainnya berfokus pada jarak sumbu roda yang kompak, lebar pijakan yang sempit, dan roda penggerak yang sangat mudah dikendalikan, daripada menambahkan sambungan tambahan untuk mengendalikan roda beban. Penyederhanaan ini menjaga biaya, berat, dan perawatan tetap rendah sambil tetap memberikan perilaku berbelok yang presisi.
| Parameter | Peran umum dalam kendaraan | Relevansi pada straddle stacker |
|---|---|---|
| Radius putar | Menentukan sudut roda sehingga jalur memiliki pusat belokan yang sama. dan hindari tergelincir | Digunakan untuk menentukan ukuran jarak sumbu roda dan lebar straddle untuk manuver di lorong sempit. |
| Jarak roda | Jarak sumbu roda yang lebih panjang meningkatkan radius putar. | Dibuat pendek agar roda penggerak dapat memutar bagian belakang truk di sekitar titik tengah yang sempit. |
| Lebar lintasan/jalur | Jarak antar roda yang lebih lebar biasanya meningkatkan radius putar. | Lebar penyangga yang dapat disesuaikan menyeimbangkan ruang bebas palet dengan lebar lorong. |
| Elemen yang dikendalikan | Biasanya kedua roda depan pada kendaraan jalan raya | Terutama roda penggerak tunggal; roda penopang menyusul. |
Ketika operator bertanya roda mana yang mengendalikan kemudi straddle stacker, jawabannya secara geometris sederhana: roda penggerak menentukan pusat putaran, dan semua roda lainnya ditempatkan sedemikian rupa sehingga jalur putarannya sedekat mungkin dengan lingkaran di sekitar pusat tersebut. Geometri kemudi yang baik memungkinkan truk berputar dengan rapat tanpa usaha berlebihan atau ketidakstabilan.
Sudut kemudi, jejak, dan pemusatan otomatis kepala kemudi
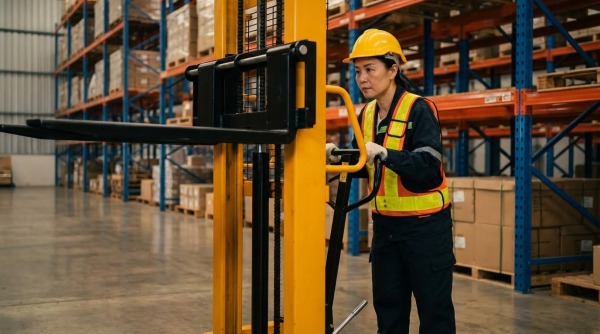
“Rasa” mengoperasikan walkie stacker di tangan Anda terutama berasal dari perilaku roda penggerak dan kepala kemudi yang mirip dengan roda kastor. Pada kendaraan, sudut kastor adalah kemiringan sumbu kemudi jika dilihat dari samping. Sudut kastor positif, dengan bagian atas sumbu kemudi condong ke belakang, meningkatkan stabilitas garis lurus dan membantu roda kembali ke posisi tengah setelah berbelok dengan menghasilkan torsi pemulihan.
Pada stacker tipe straddle, sumbu kemudi melewati poros kemudi hingga ke dudukan roda penggerak. Sudut caster bawaan yang kecil dan "jejak" mekanis antara titik kontak roda dan sumbu kemudi bekerja bersama untuk membuat kemudi cenderung sejajar dengan arah pergerakan. Inilah sebabnya mengapa, ketika Anda melepaskannya (pada unit bertenaga dengan rem terpasang), kemudi cenderung bergerak kembali ke posisi netralnya yang tegak, alih-alih terhuyung ke samping.
Pengaruh utama sudut kemudi dan jarak sumbu roda terhadap perilaku anakan:
- Berpusat pada diri sendiri: Sudut caster positif dan kemiringan sumbu kemudi membantu roda dan kemudi kembali ke posisi lurus setelah berbelok. dengan menempatkan area kontak ban di belakang sumbu kemudi..
- Stabilitas di bawah beban: Dengan palet berat yang diangkat, torsi pemulihan dari roda kastor membantu menahan pergeseran mendadak jika lantai tidak rata.
- Upaya pengarahan: Sudut kemiringan roda yang lebih positif meningkatkan kemampuan pemusatan otomatis tetapi juga meningkatkan upaya kemudi; walkie stacker menggunakan nilai sedang karena operator mengemudi dengan kecepatan rendah dan secara manual.
- Umpan balik kepada operator: Sistem pengolah tanah "memberikan respons" ketika roda penggerak mengenai sambungan lantai atau lereng, sehingga operator mendapat peringatan dini tentang masalah permukaan.
Karena roda penggerak berfungsi untuk mendorong dan mengarahkan, penyelarasan roda sangat penting. Ketidakselarasan pada sumbu kemudi dapat berperilaku seperti toe atau tracking yang salah pada truk, menyebabkan stacker "menarik" ke satu sisi dan meningkatkan keausan ban, mirip dengan masalah tracking pada kendaraan jalan raya . Oleh karena itu, caster dan trail yang tepat merupakan bagian dari kontrol yang aman, terutama saat bermanuver di lorong sempit di mana Anda bergantung pada umpan balik kemudi yang presisi.
Bagaimana geometri kemudi berkaitan dengan “roda mana yang mengendalikan kemudi pada stacker straddle”?
Kepala kemudi hanya terhubung secara mekanis ke roda penggerak. Sudut caster dan trail pada roda tersebut menciptakan aksi pemusatan otomatis yang Anda rasakan di tangan Anda. Roda beban dan roda penyangga memiliki poros tetap atau roda kastor sederhana dan tidak berkontribusi pada pemusatan otomatis; roda-roda tersebut hanya mengikuti jalur yang ditentukan oleh roda penggerak yang dikemudikan.
Jarak sumbu roda, lebar rangka, dan radius putar
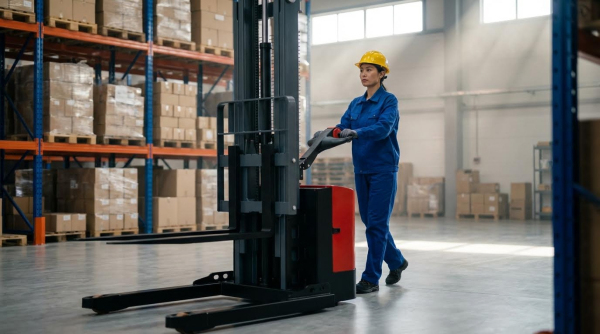
Perilaku berbelok pada straddle stacker didominasi oleh tiga dimensi geometris: jarak sumbu roda, lebar straddle, dan panjang sasis keseluruhan. Jarak sumbu roda adalah jarak dari pusat roda penggerak ke garis yang melewati roda beban. Jarak sumbu roda yang lebih pendek mengurangi radius putar dan memungkinkan truk berputar lebih dekat ke jejaknya sendiri, itulah sebabnya walkie stacker menggunakan rangka kompak untuk manuver di lorong sempit.
Lebar penyangga adalah jarak bersih antara sisi dalam kaki penyangga. Lebarnya harus cukup untuk memberi ruang bagi palet tetapi sesempit mungkin agar lebar lorong yang dibutuhkan tetap terjaga. Rentang penyesuaian tipikal sekitar 0.97–1.27 m memungkinkan truk yang sama untuk menangani palet yang berbeda sambil tetap dapat masuk ke celah rak yang sempit dan menopang beban dari lantai.
Dimensi-dimensi ini digabungkan untuk menentukan radius putar minimum dan persyaratan lorong "tumpukan sudut siku-siku". Banyak stacker straddle berjalan menggunakan panjang keseluruhan sekitar 1,800 mm dan mencapai radius putar mendekati 1,400 mm, yang memungkinkan mereka bekerja di lorong yang jauh lebih sempit daripada yang dibutuhkan untuk truk duduk jika panjang palet dan sudut pendekatan dipertimbangkan.
| Faktor geometri | Pengaruh terhadap perilaku berbelok | Kompromi desain yang umum |
|---|---|---|
| Jarak sumbu roda (dari roda penggerak ke roda beban) | Jarak sumbu roda yang lebih pendek mengurangi radius putar dan meningkatkan kemampuan berputar. | Terlalu pendek dapat mengurangi stabilitas longitudinal pada beban tinggi. |
| Lebar rambat | Jarak antar kursi yang lebih lebar meningkatkan stabilitas lateral tetapi memperlebar lorong yang dibutuhkan. | Disesuaikan untuk memberi ruang bagi palet sambil menjaga lorong tetap sesempit mungkin. |
| Panjang keseluruhan | Sasis yang lebih panjang meningkatkan "jalur sapuan" pada belokan 90°. | Didesain ringkas agar mudah bermanuver, tetapi cukup panjang untuk ruang operator dan baterai. |
| Menghidupkan radius | Menentukan seberapa dekat truk dapat berbelok di samping rak atau rintangan. | Dibatasi oleh gangguan rangka, tiang, dan kaki penyangga. mirip dengan batas berhenti kemudi pada kendaraan |
Dari sudut pandang praktis, ketika Anda mengevaluasi roda mana yang mengendalikan kemudi pada straddle stacker, Anda juga harus melihat bagaimana jarak sumbu roda dan geometri straddle membentuk jalur sebenarnya yang dapat ditempuh roda-roda tersebut. Roda penggerak yang sangat mudah dikendalikan hanya berguna jika dimensi rangka memungkinkannya berayun tanpa kaki straddle atau tiang mengenai palet, rak, atau dinding. Itulah mengapa lembar spesifikasi selalu menggabungkan deskripsi kemudi dengan data radius putar dan lebar lorong.
Implikasi terhadap tata letak gudang dan pilihan truk.
Sebelum memilih straddle stacker, sesuaikan radius putar dan lebar lorong yang dibutuhkan dengan ukuran palet, tata letak rak, dan tinggi muatan Anda. Perbedaan kecil pada jarak sumbu roda atau lebar straddle dapat menentukan apakah truk dapat menempatkan palet dengan tepat di rak tanpa gerakan dorong tambahan, yang secara langsung memengaruhi produktivitas dan keselamatan.
Teknik Manuver dan Pemilihan Spesifikasi
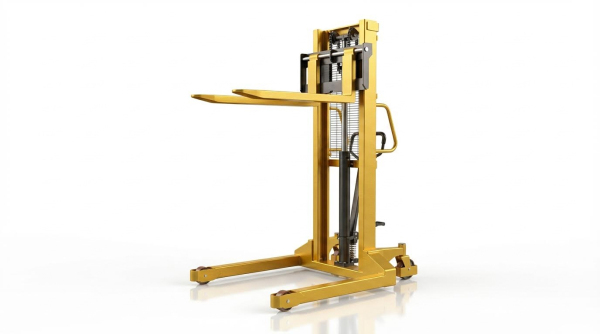
Membaca lembar spesifikasi untuk kemudi dan radius putar.
Saat Anda membaca lembar spesifikasi untuk memahami roda mana yang mengendalikan kemudi straddle stacker dan seberapa tajam putarannya, fokuslah pada sekelompok kecil baris yang berkaitan dengan kemudi, bukan keseluruhan dokumen. Nilai-nilai ini memberi tahu Anda bagaimana roda penggerak, roda kastor, dan geometri straddle akan berperilaku di lorong-lorong Anda.
Hal-hal penting terkait kemudi dan manuver yang perlu dicari pada lembar spesifikasi:
- Menghidupkan radius (sering disebut “Wa” atau “lingkaran putar”)
- Panjang keseluruhan ke panjang kepala (panjang truk tidak termasuk garpu)
- Lebar rambat dan rentang penyesuaian
- Jarak roda (pusat roda penggerak ke pusat roda beban)
- Jenis kemudi (roda penggerak tunggal yang dikendalikan dengan kemudi, penggerak ganda, atau omnidirectional) Beberapa stacker menggunakan diferensial roda ganda atau kemudi omnidirectional.
- Jenis dan diameter roda (roda penggerak, beban, dan kastor)
- Lebar lorong yang disarankan untuk penumpukan palet 90°
Setelah Anda mengetahui nilai-nilai ini, Anda dapat mencocokkan angka-angka tersebut dengan bangunan Anda dan menjawab secara praktis roda mana yang mengendalikan kemudi straddle stacker dalam aplikasi Anda (hanya roda penggerak tunggal, atau kemudi multi-roda yang lebih canggih).
Tabel di bawah ini menunjukkan bagaimana nilai-nilai geometri utama berinteraksi dengan perilaku belok.
| Item lembar spesifikasi | Secara fisik seperti apa | Pengaruh pada kemudi/belokan | Apa yang perlu diperiksa dibandingkan dengan situs Anda |
|---|---|---|---|
| Menghidupkan radius | Lingkaran terkecil yang dapat digambar oleh titik terluar truk. | Radius lebih kecil = belokan lebih tajam, pekerjaan lebih mudah di lorong melintang yang pendek. | Bandingkan dengan ujung lorong, lorong melintang, dan jarak bebas ruang dermaga. Walkie stacker standar biasanya berbelok dalam radius sekitar 1.4 m. |
| Panjang keseluruhan / panjang kepala | Panjang truk, dengan dan tanpa garpu. | Panjang kepala yang lebih pendek mengurangi "ayunan keluar" saat Anda berputar. | Pastikan Anda dapat berbelok tanpa menabrak rak, tiang, atau pintu dermaga. |
| Lebar rambat | Jarak luar ke luar antara kedua kaki yang terentang | Kaki yang lebih lebar meningkatkan stabilitas samping tetapi mengurangi lebar lorong. | Pastikan palet, muatan, dan lebar lorong tidak menghalangi kaki penyangga. Rentang penyesuaian umum adalah sekitar 0.97–1.27 m. |
| Jarak roda | Jarak dari roda penggerak ke roda beban | Lebih panjang = lebih stabil saat lurus, radius putar lebih besar; lebih pendek = lebih lincah tetapi perpindahan bobot lebih besar saat pengereman/berbelok | Menyeimbangkan kebutuhan berbelok tajam dengan stabilitas saat membawa beban tinggi atau berat. |
| Konfigurasi kemudi | Roda penggerak kemudi tunggal, penggerak ganda, atau omnidirectional | Kemudi roda tunggal seperti truk palet walkie; roda ganda atau omni dapat berputar di tempat | Tentukan apakah Anda memerlukan putar balik "di tempat" di lorong transfer yang sangat sempit. |
| Diameter roda | Ukuran roda penggerak, beban, dan kastor | Roda yang lebih besar lebih baik dalam melewati sambungan dan permukaan yang tidak rata; roda kecil terasa lebih "goyah" di lantai yang buruk. | Sesuaikan dengan sambungan lantai, landasan, dan pelat dermaga di gedung Anda. |
Untuk menggunakan nilai-nilai ini dengan benar, selalu bandingkan radius putar dan lebar lorong yang direkomendasikan dengan panjang palet yang dimuat dan pola operasi aktual Anda, bukan hanya truk kosong. Geometri kemudi pada kecepatan rendah masih mengikuti prinsip yang sama bahwa setiap roda ingin menelusuri lingkarannya sendiri di sekitar pusat putaran umum, yang merupakan tujuan geometri kemudi klasik untuk mengurangi gesekan dan meningkatkan kontrol. Geometri kemudi mengarahkan sumbu roda menuju pusat kelengkungan sesaat.
Daftar periksa singkat: mencocokkan spesifikasi stacker dengan lorong Anda
Gunakan ini sebelum Anda membeli atau menyewa unit.
- Ukur lebar lorong tersempit, lebar lorong melintang terketat, dan lebar bebas pintu.
- Catat panjang palet terpanjang Anda dan kelebihan muatan yang biasanya terjadi.
- Dari lembar spesifikasi, sebutkan: radius putar, panjang kepala, dan lebar lorong yang direkomendasikan.
- Konfirmasikan bahwa radius putar + setengah lebar truk muat di dalam lorong melintang Anda dengan margin yang cukup.
- Jika Anda bekerja di area drive-in atau lorong yang sangat sempit, prioritaskan radius putar yang lebih kecil dan panjang kepala yang lebih pendek.
Material roda, diameter, dan pola tapak untuk kontrol.
Pemilihan roda pada straddle stacker sangat memengaruhi seberapa tepat Anda dapat mengarahkan, berhenti, dan mempertahankan posisi, terutama di lantai yang kurang rata. Roda penggerak biasanya melakukan pekerjaan pengarahan dan traksi, sementara roda beban dan roda kastor menstabilkan kaki penyangga dan menopang berat palet, jadi Anda harus menyesuaikan ukuran dan material ketiga roda tersebut.
Faktor-faktor penting dalam pemilihan roda kemudi untuk kontrol kemudi dan kemampuan manuver:
- Bahan (poliuretan, karet, nilon, atau sejenisnya)
- Diameter roda penggerak dan beban
- Pola tapak (halus vs. beralur)
- Kapasitas beban per roda dan distribusi
- Jenis lantai (halus, kasar, basah, landasan, pelat dermaga)
Tabel di bawah ini merangkum bagaimana material dan fitur roda yang umum memengaruhi rasa dan kontrol kemudi.
| Fitur roda | Pilihan umum | Pengaruh pada kemudi & kontrol | Kasus penggunaan terbaik |
|---|---|---|---|
| Bahan | polyurethane | Cengkeraman yang baik pada lantai dalam ruangan yang halus, kebisingan rendah, daya tahan yang baik. roda poli banyak digunakan di dalam ruangan | Sebagian besar gudang memiliki lantai yang tertutup rapat atau dilapisi epoksi. |
| Bahan | Karet | Penyerapan guncangan dan cengkeraman yang lebih baik pada permukaan kasar, tetapi keausan lebih cepat. karet cocok untuk medan yang lebih kasar. | Campuran area dalam/luar ruangan, jalan landai, beton tua dengan pengelupasan. |
| Bahan | Nilon | Hambatan gelinding rendah dan kapasitas beban tinggi pada lantai yang halus, tetapi dapat tergelincir pada permukaan basah atau miring. Nylon lebih menyukai lantai yang halus dan kering. | Beban berat di atas lantai gudang yang sangat halus dan kering. |
| Diameter roda penggerak | Kecil | Pusat gravitasi lebih rendah, terasa stabil, tetapi lebih sensitif terhadap kerusakan lantai. | Lantai datar dan halus di mana radius putar lebih penting daripada kemampuan memanjat rintangan. |
| Diameter roda penggerak | Besar | Lebih mudah melewati sambungan dan anak tangga kecil, kemudi lebih halus. Ukuran roda yang lebih besar meningkatkan kemampuan manuver di permukaan yang tidak rata. | Pelat dermaga, landasan, sambungan ekspansi, dan transisi luar ruangan |
| Diameter roda beban/kastor | Beban tandem kecil, roda kastor kompak | Memungkinkan profil garpu dan pijakan yang lebih rendah tetapi dapat "menancap" pada persendian yang buruk. | Palet sangat rendah dan lantai halus dengan ruang gerak yang sempit. |
| Tapak | Halus | Hambatan gelinding terendah dan kemampuan berputar paling mudah, tetapi cengkeramannya kurang baik pada debu atau kelembapan. | Lorong dalam ruangan bersih dan kering; pengambilan pesanan dengan siklus tinggi. |
| Tapak | Beralur / berpola | Peningkatan traksi dan pengereman pada lantai yang tidak rata atau licin. Tapak berpola membantu di lantai yang basah atau tidak rata. | Ruang pendingin, dermaga basah, area kerja luar ruangan, area produksi berdebu. |
Saat Anda memutuskan roda mana yang paling baik untuk mengendalikan straddle stacker di gedung Anda, ingatlah bahwa roda penggerak hanya efektif jika kontak dengan lantai juga baik. Material dengan daya cengkeram tinggi dan pola tapak yang tepat berarti torsi kemudi yang Anda berikan pada kemudi benar-benar memutar truk, bukan hanya menggeser ban. Roda putar di bagian depan stacker manual juga berkontribusi pada kelincahan dengan memungkinkan kaki straddle sejajar dengan jalur, yang meningkatkan kemampuan manuver kecepatan rendah di lorong-lorong sempit. Roda putar depan sangat memengaruhi kemampuan manuver stacker manual.
Aturan praktis pemilihan roda untuk kemudi yang lebih baik.
Gunakan aturan singkat ini untuk memperketat kontrol.
- Untuk lantai dalam ruangan yang halus, pilih roda penggerak dan beban berbahan poliuretan dengan tapak yang halus atau bergerigi.
- Untuk permukaan yang beragam atau kasar, ganti dengan roda penggerak berdiameter lebih besar dan pertimbangkan ban dengan pola tapak karet atau berpola.
- Jika lantai basah, dingin, atau berdebu, hindari penggunaan roda penggerak nilon yang keras dan licin.
- Pastikan bahwa kapasitas beban roda penggerak jauh melebihi bagian dari total berat truk + muatan yang ditanggungnya.
- Tentukan diameter roda yang mampu menaiki sambungan lantai atau pelat dok terburuk tanpa macet atau benturan keras.
Kesimpulan Akhir Mengenai Pengoperasian Kemudi Straddle Stacker
Sistem kemudi straddle stacker selalu kembali pada satu elemen inti: roda penggerak di bawah kemudi. Geometri, tata letak roda, dan material semuanya bekerja untuk memungkinkan roda tunggal tersebut menentukan jalur sementara roda straddle dan roda beban mengikuti tanpa kelebihan beban atau ketidakstabilan. Ketika para insinyur menetapkan jarak sumbu roda, lebar straddle, dan sudut caster, mereka mengorbankan kemampuan berbelok yang tajam demi ketahanan terhadap kemiringan dan kontrol garis lurus. Desain yang baik menjaga gesekan roda tetap rendah, pemusatan otomatis dapat diprediksi, dan radius putar cukup kecil untuk lorong sebenarnya, bukan hanya gambar katalog.
Bagi tim operasional, implikasinya jelas. Jangan hanya melihat sistem kemudi secara terpisah. Sesuaikan material dan diameter roda penggerak dengan lantai Anda, lalu pastikan radius putar, panjang kepala, dan lebar straddle sesuai dengan ukuran palet dan tata letak rak Anda. Bagi tim teknik dan pemeliharaan, lindungi kinerja kemudi dengan menjaga roda penggerak, sambungan kemudi, dan geometri roda kastor dalam batas toleransi, dan dengan mengganti roda yang aus dengan roda yang memiliki kekerasan dan ukuran yang tepat.
Jika Anda mengikuti aturan tersebut, stacker tipe walkie-talkie atau elektrik dari Atomoving akan berjalan lurus, berbelok dengan rapi, dan tetap stabil dengan beban yang sesuai. Hasilnya adalah penanganan yang lebih cepat dan aman di ruang sempit, dengan keausan ban yang lebih sedikit, keluhan kemudi yang lebih sedikit, dan penggunaan yang lebih baik dari setiap lorong yang Anda bayar untuk dibangun.
Pertanyaan yang Sering Diajukan
Roda mana yang mengendalikan kemudi stacker tipe straddle?
Stacker tipe straddle biasanya dikendalikan menggunakan roda belakang, mirip dengan cara kerja forklift. Desain ini memungkinkan manuver yang lebih baik di ruang sempit dan penempatan muatan yang tepat. Kemudi roda belakang memungkinkan stacker berputar di sekitar roda depannya, yang menopang sebagian besar berat muatan. Dasar-dasar Kemudi Forklift.
Apa yang harus Anda lakukan sebelum menggunakan straddle stacker?
Sebelum mengoperasikan straddle stacker, penting untuk melakukan pemeriksaan keselamatan pra-operasi. Periksa peralatan untuk kerusakan yang terlihat, pastikan level cairan mencukupi, dan verifikasi bahwa semua fitur keselamatan berfungsi dengan benar. Langkah-langkah ini membantu mencegah kecelakaan dan memastikan pengoperasian yang lancar. Tips Keselamatan Straddle Stacker.
Bagaimana sistem kemudi roda belakang memberikan manfaat bagi peralatan penanganan material?
Sistem kemudi roda belakang memberikan beberapa keuntungan untuk peralatan penanganan material seperti straddle stacker. Sistem ini memungkinkan belokan yang lebih tajam dan kontrol yang lebih baik di ruang terbatas, sehingga memudahkan penempatan muatan secara akurat. Selain itu, metode kemudi ini mengurangi risiko terbalik dengan menjaga muatan tetap berada di tengah roda depan. Dasar-Dasar Kemudi Forklift.