
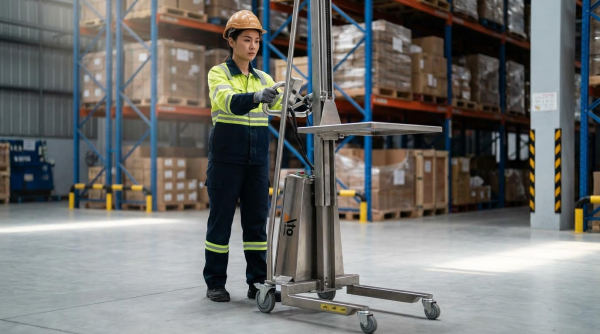
Penentu posisi kerja elektrik mendukung penanganan beban berat atau beban yang sulit diatur secara presisi dan berulang dalam aplikasi pengelasan, perakitan, dan penanganan material. Kinerjanya bergantung pada arsitektur mekanis yang kokoh, jalur beban yang dirancang dengan benar, dan sistem penggerak dan kontrol terkoordinasi yang terintegrasi dengan robot dan kendaraan otomatis. Pengoperasian yang aman membutuhkan inspeksi terstruktur, perlindungan listrik, area kerja yang jelas, dan operator terlatih yang memahami prosedur darurat. Keandalan jangka panjang bergantung pada pemeliharaan yang disiplin, pemecahan masalah sistematis, dan strategi siklus hidup berbasis data yang menjaga penentu posisi tetap akurat, aman, dan tersedia.
Artikel ini mengkaji desain inti dari alat pengatur posisi kerja elektrik, harapan terkait keselamatan dan kepatuhan, metode perawatan dan diagnosis kerusakan, serta pendekatan praktis untuk membangun sistem pengaturan posisi yang andal dan efisien sepanjang masa pakainya.
Fungsi Inti dan Desain Pengatur Posisi Kerja Elektrik
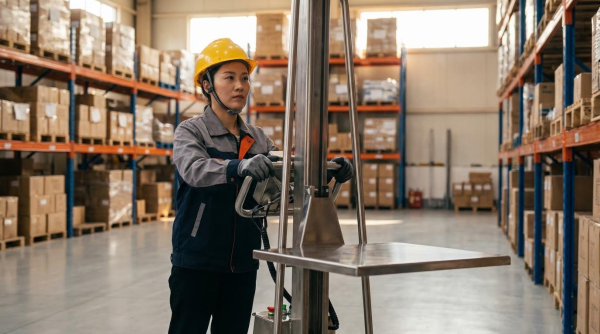
Pengatur posisi kerja elektrik menyesuaikan orientasi benda kerja untuk meningkatkan kualitas pengelasan, ergonomi, dan konsistensi proses. Mereka menggabungkan struktur mekanis, sistem penggerak, dan sistem kontrol untuk menghasilkan gerakan yang presisi dan berulang di bawah beban yang ditentukan. Para insinyur desain menyeimbangkan kekakuan, respons dinamis, dan fungsi keselamatan sambil mengintegrasikannya dengan peralatan pengelasan, robot, atau manipulator. Pemahaman tentang jalur beban, kontrol kecepatan, dan stabilitas sangat penting untuk menentukan sistem yang andal dan sesuai.
Arsitektur Mekanik dan Jalur Beban
Arsitektur mekanis biasanya mencakup alas yang kokoh, meja atau rangka yang berputar, dan mekanisme kemiringan yang ditopang oleh bantalan dan elemen struktural. Perancang mengarahkan jalur beban utama dari benda kerja melalui perlengkapan ke meja, kemudian melalui bantalan dan rangka ke fondasi atau jangkar. Ukuran poros, bantalan, dan las yang tepat berdasarkan momen lentur dan beban torsi terburuk membatasi defleksi dan mencegah kegagalan kelelahan. Para insinyur meminimalkan beban yang menggantung dan memastikan baut jangkar dan antarmuka pemasangan tahan terhadap kelonggaran akibat getaran selama siklus kerja. Untuk aplikasi vertikal dan di atas kepala, perangkat anti-jatuh atau pengunci mekanis melindungi dari gerakan akibat gravitasi jika terjadi kegagalan penggerak atau rem.
Sistem Penggerak, Transmisi, dan Kontrol Kecepatan
Pengatur posisi kerja elektrik menggunakan rakitan motor-girboks untuk memberikan rotasi dan kemiringan yang terkontrol, biasanya melalui meja putar bergir, roda gigi cacing, atau penggerak rantai. Motor servo atau induksi dengan konverter frekuensi memberikan kecepatan dan torsi variabel, memungkinkan pengaturan posisi kecepatan rendah yang halus dan rotasi pengelasan kecepatan konstan yang stabil. Perancang memilih rasio reduksi sehingga torsi motor nominal melebihi torsi keluaran yang dibutuhkan dengan margin keamanan, dengan memperhitungkan inersia dan siklus mulai-berhenti. Girboks memerlukan pelumasan yang tepat, kontrol celah, dan penyegelan untuk menghindari keausan, kebisingan, dan kebocoran oli yang dapat memengaruhi akurasi pengaturan posisi. Algoritma kontrol kecepatan pada inverter atau penggerak servo membatasi akselerasi dan deselerasi untuk mencegah selip benda kerja, sambil tetap memenuhi target waktu siklus.
Penjepitan Benda Kerja, Pusat Gravitasi, dan Stabilitas
Perlengkapan penjepit benda kerja menjepit komponen dengan aman sambil mentransmisikan beban ke posisi tanpa selip atau deformasi. Para insinyur menempatkan pusat gravitasi gabungan dari perlengkapan dan benda kerja sedekat mungkin dengan sumbu rotasi dan kemiringan untuk meminimalkan torsi dan beban dinamis yang dibutuhkan. Pusat gravitasi yang tidak sejajar menciptakan momen yang tidak seimbang, menyebabkan goyangan meja, peningkatan beban bantalan, dan potensi risiko terguling untuk unit bergerak atau yang berada di ketinggian. Perhitungan desain mempertimbangkan massa maksimum yang dinilai, jarak offset, dan sudut kemiringan untuk memverifikasi stabilitas terhadap terguling dan untuk menentukan ukuran penyeimbang jika perlu. Prosedur pengaturan praktis meliputi verifikasi integritas penjepit, pemeriksaan getaran atau guncangan selama uji coba, dan penyesuaian geometri perlengkapan untuk menyelaraskan pusat gravitasi.
Integrasi dengan Robot, Cobot, dan AGV
Ketika diintegrasikan dengan robot atau cobot, pengatur posisi kerja elektrik bertindak sebagai sumbu eksternal terkoordinasi yang menyinkronkan gerakan bagian dengan jalur alat. Komunikasi antara pengontrol robot dan penggerak pengatur posisi menggunakan fieldbus atau Ethernet industri untuk bertukar perintah posisi, umpan balik, dan sinyal keselamatan. Model kinematik yang akurat dari pengatur posisi, termasuk offset sumbu dan arah rotasi, diperlukan untuk perencanaan jalur yang tepat dan penghindaran tabrakan. Dalam sel otomatis dengan truk palet berjalan , pengatur posisi berinteraksi dengan sistem penanganan material untuk menerima bagian, mengunci posisi, dan memastikan kondisi aman sebelum pengelasan atau perakitan. Para perancang menerapkan interlock, fungsi pemutus torsi aman, dan pemantauan zona sehingga operator manusia, platform bergerak, dan peralatan robot dapat hidup berdampingan tanpa interaksi yang berbahaya.
Keselamatan, Kepatuhan, dan Praktik Operasional Terbaik
Pengoperasian yang aman dari alat bantu kerja elektrik bergantung pada prosedur yang disiplin, perangkat keras yang sesuai, dan personel yang terlatih. Bagian ini berfokus pada aturan pengoperasian praktis yang mengurangi kemungkinan kecelakaan dan melindungi peralatan. Bagian ini mencakup inspeksi, perlindungan listrik, penanganan beban, dan respons darurat, dengan contoh dari alat bantu pengelasan, kerekan, dan platform kerja pengangkat bergerak. Tujuannya adalah untuk menerjemahkan standar dan pengalaman lapangan ke dalam rutinitas yang dapat diterapkan di lantai pabrik dan lokasi konstruksi.
Inspeksi Pra-Penggunaan dan Pemeriksaan Keamanan Fungsional
Operator perlu melakukan inspeksi pra-penggunaan terstruktur sebelum mengaktifkan alat bantu kerja listrik apa pun. Mereka memeriksa mekanisme putar dan miring untuk memastikan gerakan bebas, tidak ada kemacetan, dan perilaku penghenti ujung yang benar. Pengencang di semua jalur beban, termasuk dudukan meja, baut jangkar, dan antarmuka perlengkapan, memerlukan verifikasi dengan pemeriksaan visual dan, jika ditentukan, kontrol torsi. Inspeksi listrik meliputi kabel daya, steker, soket, dan kabel yang terlihat, mencari adanya sobekan, abrasi, perubahan warna, atau penuaan isolasi.
Pemeriksaan fungsional memvalidasi bahwa perangkat start, stop, dan kontrol kecepatan beroperasi dengan benar dan kembali ke kondisi aman. Untuk penggerak servo atau konverter frekuensi, operator menjalankan positioner tanpa beban untuk memastikan akselerasi, deselerasi, dan stabilitas kecepatan yang lancar tanpa suara atau getaran abnormal. Sakelar batas, interlock, dan sensor pergerakan perlu diuji dengan menggerakkan sumbu melalui rentang amannya dan memastikan bahwa gerakan berhenti pada posisi yang telah ditentukan. Untuk platform kerja pengangkat bergerak , pemeriksaan sebelum penggunaan juga mencakup pagar pengaman, titik jangkar sabuk pengaman, ban atau trek, dan sistem penurunan darurat.
Pembumian, Isolasi, dan Perlindungan Listrik
Pengardean membentuk penghalang utama terhadap sengatan listrik pada posisi kerja dan peralatan terkait. Posisi pengelasan memerlukan koneksi pembumian pelindung khusus dengan resistansi pembumian tidak melebihi sekitar 4 Ω, yang diukur dengan instrumen uji yang sesuai. Konduktor pembumian harus aman secara mekanis, bebas korosi, dan berukuran sesuai dengan kode kelistrikan yang berlaku. Pemeriksaan isolasi meliputi inspeksi visual kabel, konektor, dan terminasi motor, serta pengukuran resistansi isolasi secara berkala; nilai minimal 0.5 MΩ biasanya menunjukkan isolasi yang dapat diterima untuk sistem tegangan rendah.
Kabinet kontrol memerlukan pembersihan rutin untuk menghilangkan debu konduktif, percikan, dan kelembapan yang dapat mengganggu jarak rambatan arus. Perangkat pelindung seperti sekering, pemutus sirkuit, dan perangkat arus residual memerlukan peringkat yang tepat dan interval pengujian yang terdokumentasi. Operator memverifikasi bahwa pintu penutup tertutup sepenuhnya dan bahwa gasket tetap utuh untuk mempertahankan tingkat perlindungan terhadap masuknya cairan. Selama pemeliharaan, prosedur penguncian dan penandaan memastikan bahwa semua sumber energi, termasuk listrik, hidrolik, dan pneumatik, diisolasi dan ditandai dengan jelas untuk mencegah pengaktifan yang tidak disengaja.
Penanganan Muatan yang Aman, Batas Kecepatan, dan Area Kerja
Penanganan beban yang aman dimulai dengan kepatuhan ketat terhadap kapasitas nominal dan batasan kerja yang jelas. Operator memastikan massa benda kerja dan lokasi pusat gravitasi sebelum penjepitan, memastikan bahwa garis beban resultan melewati dekat sumbu rotasi positioner. Perlengkapan harus sesuai dengan geometri benda kerja dan memberikan penguncian yang kuat untuk mencegah selip atau terlempar akibat beban dinamis. Untuk meja putar atau rangka miring, uji coba pada kecepatan rendah memungkinkan verifikasi stabilitas dan tidak adanya gangguan dengan pelindung, kabel, atau struktur di sekitarnya.
Pemilihan kecepatan bergantung pada massa benda kerja, geometri, dan persyaratan proses seperti pengelasan atau perakitan. Kecepatan putaran atau pengangkatan yang berlebihan meningkatkan beban inersia, yang dapat menyebabkan getaran, overshoot, atau kelelahan struktural. Praktik yang direkomendasikan menggunakan kecepatan yang lebih rendah untuk beban berat atau beban yang tidak sejajar dan membatasi percepatan melalui parameter penggerak. Untuk platform kerja pengangkat bergerak , operator mematuhi kecepatan perjalanan yang ditentukan pabrikan, ketinggian platform maksimum di bawah batas angin, dan melarang gerakan di dekat rintangan atau saluran listrik di atas kepala. Zona operasi dan pembatas yang ditandai dengan jelas menjaga personel yang tidak terlibat di luar area berbahaya.
Prosedur Darurat dan Pelatihan Operator
Kesiapan menghadapi keadaan darurat memerlukan prosedur yang jelas, perangkat yang mudah diakses, dan latihan rutin. Operator perlu mengenali kondisi abnormal seperti suara yang tidak biasa, getaran hebat, gerakan yang tidak terduga, atau benda kerja yang longgar dan merespons dengan menghentikan mesin dan memutus aliran listrik dengan segera. Perangkat penghenti darurat harus terlihat jelas, tidak terhalang, dan diuji selama pemasangan dan inspeksi berkala. Namun, penggunaan penghenti darurat untuk penghentian rutin tidak dianjurkan karena dapat memberi tekanan pada komponen dan mengurangi keandalan sistem.
Program pelatihan mencakup struktur peralatan, logika kontrol, keterbatasan, dan bahaya spesifik lokasi. Hanya personel dengan pelatihan yang terdokumentasi dan, jika peraturan mensyaratkan, sertifikat operasi yang valid yang boleh mengoperasikan winch, positioner, atau platform pengangkat. Instruksi mencakup urutan memulai dan mematikan yang benar, posisi parkir yang aman, dan prosedur untuk pemadaman listrik, kebocoran listrik, atau kebakaran, termasuk koordinasi dengan rencana darurat lokasi. Pelatihan penyegaran dan tinjauan insiden membantu mempertahankan kompetensi dan menanamkan budaya operasi yang hati-hati dan metodis di seluruh tenaga kerja.
Pemeliharaan, Pemecahan Masalah, dan Optimalisasi Siklus Hidup
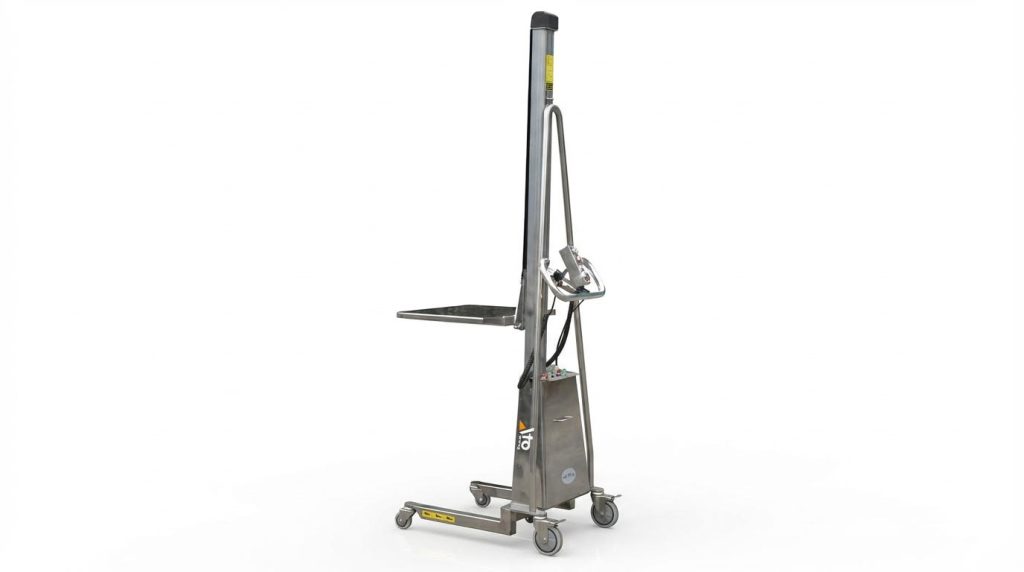
Pemeliharaan alat bantu posisi kerja elektrik secara langsung memengaruhi waktu operasional, akurasi posisi, dan keselamatan. Rutinitas servis terstruktur, diagnosis kesalahan sistematis, dan perencanaan siklus hidup mengurangi penghentian yang tidak direncanakan dan memperpanjang umur aset. Bagian ini berfokus pada alat bantu posisi pengelasan dan platform kerja pengangkat bergerak sebagai contoh alat bantu posisi kerja elektrik. Bagian ini menghubungkan langkah-langkah inspeksi praktis dengan strategi keandalan yang lebih mendalam seperti pencatatan data dan pemeliharaan prediktif.
Tugas Layanan Harian, Mingguan, dan Berkala
Tugas harian dimulai dengan inspeksi visual dan pembersihan. Operator membersihkan terak las, percikan, debu, dan oli dari meja, mekanisme putar, rel pemandu, dan platform. Mereka memeriksa kabel, selang, dan pipa udara untuk melihat adanya abrasi, penuaan, atau sambungan longgar yang dapat mengganggu pasokan daya atau fluida. Pemeriksaan fungsional meliputi verifikasi start/stop, kontrol kecepatan, sakelar batas, dan lampu indikator sebelum memuat benda kerja apa pun.
Pelumasan merupakan aktivitas inti harian atau mingguan. Teknisi mengaplikasikan pelumas yang ditentukan pada bantalan, roda gigi, rantai, dan pemandu linier sesuai jadwal pabrikan. Mereka memverifikasi bahwa kotak roda gigi memiliki oli pada level yang ditandai dan mencari kebocoran di sekitar segel dan flensa. Setiap minggu dan bulan, mereka mengencangkan baut jangkar, pengencang struktural, dan pengencang meja putar yang mengendur akibat getaran. Mereka juga menguji batas pergerakan, sensor fotolistrik, dan pengunci pengaman untuk pengoperasian yang berulang.
Tugas triwulanan atau tahunan menangani mekanisme degradasi yang lebih dalam. Tim pemeliharaan mengukur resistansi isolasi motor, menargetkan nilai pada atau di atas 0.5 MΩ dan memeriksa tanda-tanda panas berlebih pada terminal. Mereka mengganti oli hidrolik setiap 6–12 bulan, membersihkan atau mengganti filter, dan memeriksa selang dan katup untuk kebocoran atau keretakan. Kabinet kontrol memerlukan pembersihan internal, inspeksi kontaktor dan relai, serta verifikasi integritas kabel PLC, servo drive, dan VFD. Untuk penghentian operasional yang lama, mereka membersihkan peralatan, mengaplikasikan penghambat karat, memindahkan sumbu ke posisi aman, mengisolasi daya dan udara, dan menggunakan pengering di dalam kabinet.
Diagnosis Kerusakan Mekanik, Penggerak, dan Kontrol
Kerusakan mekanis biasanya bermanifestasi sebagai gerakan tersentak-sentak, meja bergoyang, atau suara abnormal. Rotasi atau kemiringan yang tersentak-sentak sering menunjukkan pelumasan yang tidak cukup, bantalan atau pemandu yang aus, atau celah roda gigi dan rantai yang berlebihan. Tindakan korektif meliputi pembersihan dan pelumasan permukaan kontak, penyesuaian tegangan roda gigi atau rantai, dan penghilangan material asing dari jalur gerakan. Ketika meja bergoyang atau kehilangan akurasi posisi, teknisi memeriksa baut jangkar, baut pemasangan meja, dan bantalan poros untuk mengetahui adanya celah dan mengencangkan kembali atau mengganti komponen sesuai kebutuhan.
Suara derit atau gesekan abnormal menunjukkan gesekan kering, kerusakan roda gigi, atau bantalan yang rusak. Personil pemeliharaan memeriksa sisi gigi roda gigi untuk melihat adanya lubang, pengelupasan, atau ketidaksejajaran dan mengganti bagian yang rusak. Pada sistem penggerak, tidak adanya pergerakan atau output yang lemah menunjukkan kehilangan daya, kesalahan pengkabelan, trip beban berlebih, atau kerusakan motor. Diagnostik melibatkan konfirmasi tegangan suplai, pemeriksaan kontinuitas, dan pemeriksaan relai dan sekering beban berlebih sebelum melakukan reset. Kecepatan tidak teratur atau panas berlebih sering terkait dengan parameter VFD yang salah, masalah bus DC, atau kesalahan lilitan, yang memerlukan peninjauan parameter, pengujian listrik, dan potensi penggantian motor.
Kesalahan pada sistem kontrol menyebabkan perintah tidak responsif, posisi tidak akurat, atau start dan stop yang tidak disengaja. Para insinyur memeriksa tombol tekan dan sakelar pemilih untuk kontak yang teroksidasi, terminal yang longgar, atau aktuator yang rusak. Mereka menguji sensor dan encoder untuk tingkat sinyal dan penyelarasan yang benar, mengkalibrasi ulang parameter PLC atau drive, dan memverifikasi pentanahan dan pelindung untuk mengurangi gangguan listrik. Pada positioner digital, mereka mengatasi LED yang tidak responsif atau kesalahan komunikasi dengan memeriksa kualitas daya, polaritas kabel, karakteristik kabel bus, dan pengaturan khusus protokol. Memelihara log kesalahan terperinci dengan stempel waktu, gejala, dan solusi meningkatkan kecepatan diagnostik di masa mendatang.
Perawatan Subsistem Hidrolik dan Pneumatik
Subsistem hidrolik pada alat pengatur posisi kerja dan platform pengangkat memerlukan manajemen fluida yang ketat. Teknisi memeriksa level reservoir sebelum pengoperasian dan mencari adanya busa, perubahan warna, atau bau yang mengindikasikan kontaminasi atau tekanan termal. Mereka mengganti oli hidrolik setiap 6–12 bulan menggunakan fluida yang sesuai dengan standar seperti ISO 11158 dan ASTM D6158-05 jika ditentukan. Filter pada saluran balik dan saluran tekanan perlu dibersihkan atau diganti secara berkala untuk menjaga aliran dan melindungi katup serta aktuator dari partikel aus.
Pengendalian kebocoran sangat penting untuk keselamatan dan kebersihan. Tim pemeliharaan memeriksa selang, pipa kaku, fitting, dan segel batang silinder untuk melihat adanya pengembunan, tetesan, atau kerusakan. Mereka mengganti selang yang retak dan segel yang aus serta membersihkan oli yang bocor untuk mencegah bahaya terpeleset. Uji tekanan memastikan pengaturan katup pelepas yang benar untuk menghindari kelebihan beban pada komponen struktural. Untuk sirkuit pneumatik, pekerja menguras kondensat dari tangki udara dan filter, memeriksa regulator tekanan dan pelumas, dan memverifikasi bahwa katup solenoid bekerja dengan andal tanpa macet.
Pemeriksaan kinerja sistem difokuskan pada gerakan yang halus dan terkontrol di bawah beban nominal. Teknisi memantau kecepatan pengangkatan dan rotasi, mencari perilaku yang lambat atau tidak menentu yang mengindikasikan kebocoran internal atau kerusakan katup. Mereka memverifikasi bahwa komponen hidrolik dan pneumatik beroperasi dalam rentang suhu yang ditentukan untuk mencegah degradasi segel. Selama perawatan, mereka selalu menurunkan tekanan sirkuit, mematikan daya, dan mengikuti prosedur yang melarang pekerjaan pada saluran yang bertegangan atau bertekanan. Perawatan yang tepat terhadap subsistem ini mengurangi waktu henti dan memperpanjang masa pakai silinder, katup, dan pompa.
Pemantauan Digital, Log, dan Pemeliharaan Prediktif
Perangkat pemantauan digital memungkinkan operator untuk beralih dari pemeliharaan reaktif. Positioner modern mengintegrasikan sensor untuk suhu, getaran, arus motor, tekanan hidrolik, dan umpan balik posisi. Sistem kontrol dan HMI merekam sinyal-sinyal ini, memungkinkan analisis tren selama berminggu-minggu dan berbulan-bulan. Para insinyur membandingkan data dasar dengan data terkini untuk mendeteksi perubahan awal pada gesekan, ketidaksejajaran, atau beban listrik. Pendekatan ini mengurangi kegagalan yang tidak terduga dan mendukung penghentian operasional yang direncanakan untuk penggantian komponen.
Log kejadian dan alarm di dalam PLC, VFD, dan servo drive memberikan riwayat kesalahan yang terperinci. Personil pemeliharaan meninjau entri yang diberi cap waktu untuk trip arus berlebih, alarm suhu berlebih, kesalahan encoder, atau kehilangan komunikasi. Mereka mengkorelasikan catatan ini dengan kondisi lingkungan dan mode operasi. Pencatatan sistematis dari pengamatan manual, seperti kebisingan yang tidak biasa atau getaran yang terputus-putus, melengkapi data elektronik. Bersama-sama, catatan-catatan ini mendukung analisis akar penyebab dan peningkatan keandalan yang berkelanjutan.
Strategi pemeliharaan prediktif menggunakan analitik untuk memperkirakan sisa umur pakai komponen-komponen penting. Tren getaran pada gearbox, misalnya, menunjukkan keausan bantalan jauh sebelum terjadi kegagalan fatal. Tren resistansi isolasi mengungkapkan penuaan listrik pada motor dan kabel. Fasilitas mengintegrasikan wawasan ini ke dalam sistem manajemen pemeliharaan terkomputerisasi untuk menjadwalkan pelumasan, penggantian oli, dan penggantian suku cadang pada interval optimal. Alat digital juga mendukung diagnostik jarak jauh, memungkinkan spesialis untuk meninjau parameter dan jejak tanpa kehadiran di lokasi, sehingga meningkatkan waktu respons dan mengurangi total biaya siklus hidup.
Ringkasan: Sistem Penentuan Posisi yang Andal, Aman, dan Efisien
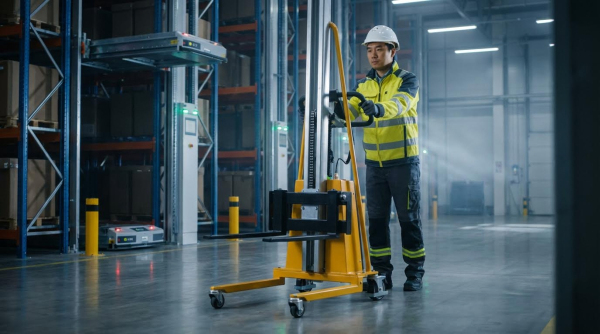
Pengatur posisi kerja elektrik , termasuk pengatur posisi pengelasan dan platform kerja pengangkat bergerak, mengandalkan desain mekanis yang kokoh, sistem penggerak yang terkontrol, dan penahan benda kerja yang dirancang dengan baik untuk menghasilkan pengaturan posisi yang akurat dan berulang. Keamanan dan produktivitasnya bergantung pada inspeksi pra-penggunaan yang disiplin, pentanahan dan isolasi yang benar, kecepatan terkontrol dalam batas kerja yang ditentukan, dan operator yang terlatih untuk mengenali perilaku abnormal dan mengikuti prosedur darurat. Program perawatan terstruktur yang menggabungkan pembersihan dan pelumasan harian dengan inspeksi listrik, hidrolik, dan pneumatik berkala memperpanjang masa pakai, mengurangi waktu henti yang tidak direncanakan, dan mempertahankan akurasi pengaturan posisi.
Praktik industri bergerak menuju integrasi yang lebih tinggi dengan robot, cobot, dan kendaraan berpemandu otomatis , yang meningkatkan kapasitas produksi tetapi menuntut kontrol yang lebih ketat atas jalur beban, manajemen pusat gravitasi, dan keselamatan fungsional. Data tren menunjukkan peningkatan penggunaan diagnostik digital, log kejadian, dan pemantauan jarak jauh untuk mendukung pemeliharaan berbasis kondisi dan prediktif. Alat-alat ini memungkinkan deteksi dini masalah seperti keausan bantalan, degradasi isolasi, kebocoran hidrolik, atau penyimpangan sensor, mengurangi kegagalan fatal dan meningkatkan pemanfaatan aset.
Implementasi praktis memerlukan tanggung jawab pemeliharaan yang jelas, daftar periksa inspeksi yang terdokumentasi, dan kepatuhan terhadap standar kelistrikan, mekanik, dan hidrolik yang relevan. Operator dan teknisi membutuhkan pelatihan yang terarah tentang pengenalan kesalahan, prosedur penguncian, dan penggunaan alat ukur dan peralatan uji yang benar. Pendekatan yang seimbang menggabungkan ukuran mekanik yang konservatif dan margin keselamatan dengan perangkat keras kontrol modern dan analitik, menghindari kompleksitas yang berlebihan sambil tetap memungkinkan pemosisian yang tepat dan fleksibel. Fasilitas yang memperlakukan pengatur posisi kerja listrik sebagai aset produksi yang penting, bukan sebagai alat bantu, mencapai keandalan yang lebih tinggi, pengoperasian yang lebih aman, dan biaya siklus hidup yang lebih rendah.