Schaarliften werken door horizontale kracht om te zetten in stabiele verticale beweging via een "X"-pantograaf, aangedreven door hydraulische of elektrische systemen en geregeld door slimme besturingselementen. Als u zich afvraagt "hoe werkt een schaarlift ?", dan legt deze handleiding de mechanica, aandrijflijnen en veiligheidslogica in heldere technische termen uit, zodat u ze met vertrouwen kunt specificeren, bedienen of onderhouden.
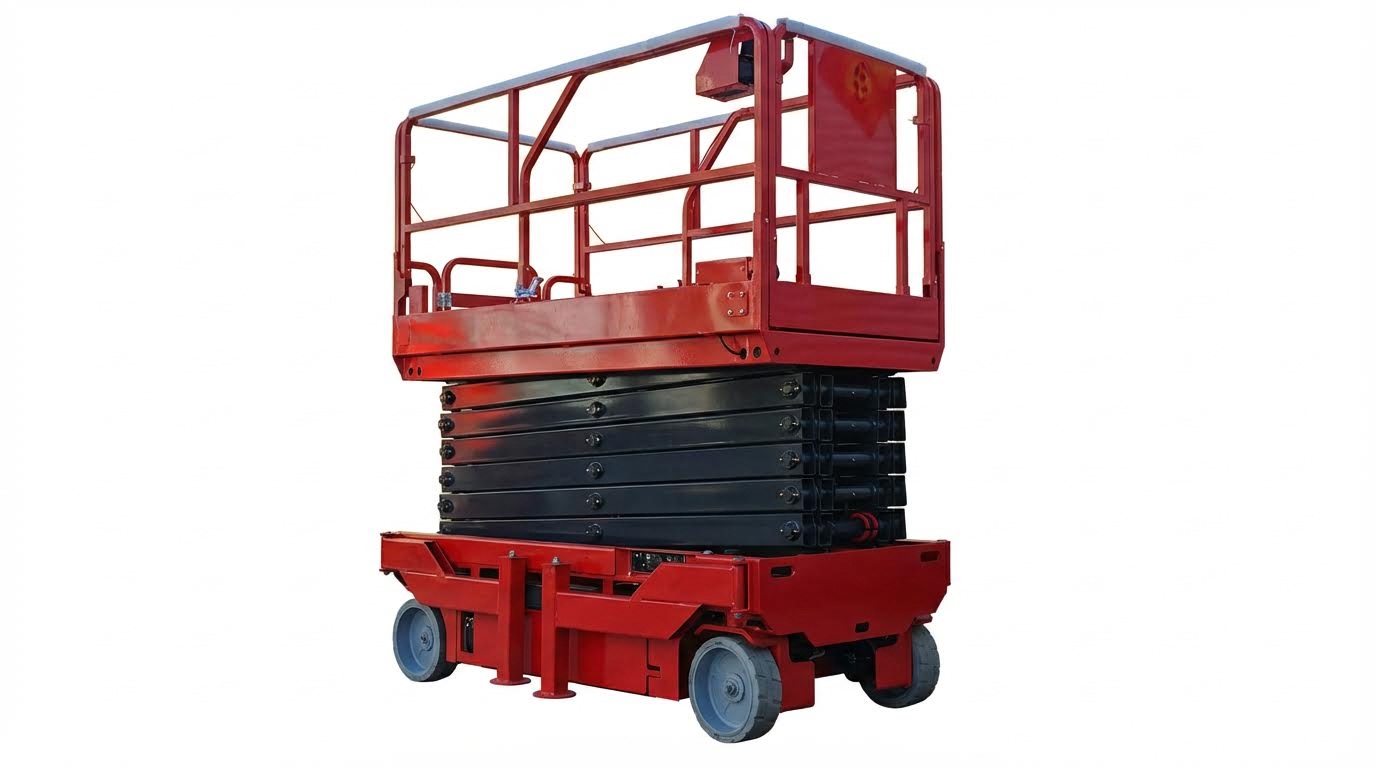
Basisprincipes van de schaarheftruckmechanica en de lastoverdracht
De basisprincipes van de schaarheftruckmechanica leggen uit hoe de X-armconstructie de aandrijfkracht omzet in een soepele verticale beweging en hoe lasten veilig in het chassis terechtkomen. Inzicht hierin vormt de basis voor elke discussie over "hoe werkt een schaarheftruck?".
- Doel: Leg de geometrie van de pantograaf uit – Zo zie je hoe een kleine slag van de actuator een lift van meerdere meters creëert.
- Doel: Breng het laadpad in kaart – zodat u de stabiliteit, de levensduur bij vermoeiing en de veiligheidsmarges kunt beoordelen.
Pantograafgeometrie en krachtomzetting
De pantograaf is het X-vormige mechanisme dat de aandrijfkracht en slag van de actuator omzet in verticale hefkracht met een wisselend mechanisch voordeel. Het is de kern van het antwoord op de vraag "hoe werkt een schaarheftruck" vanuit geometrisch en krachttechnisch oogpunt.
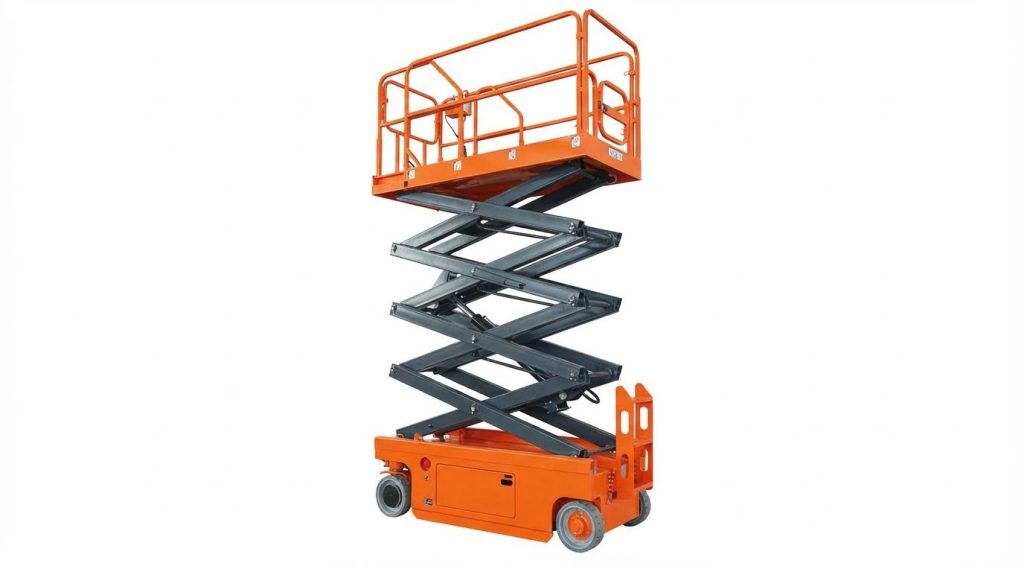
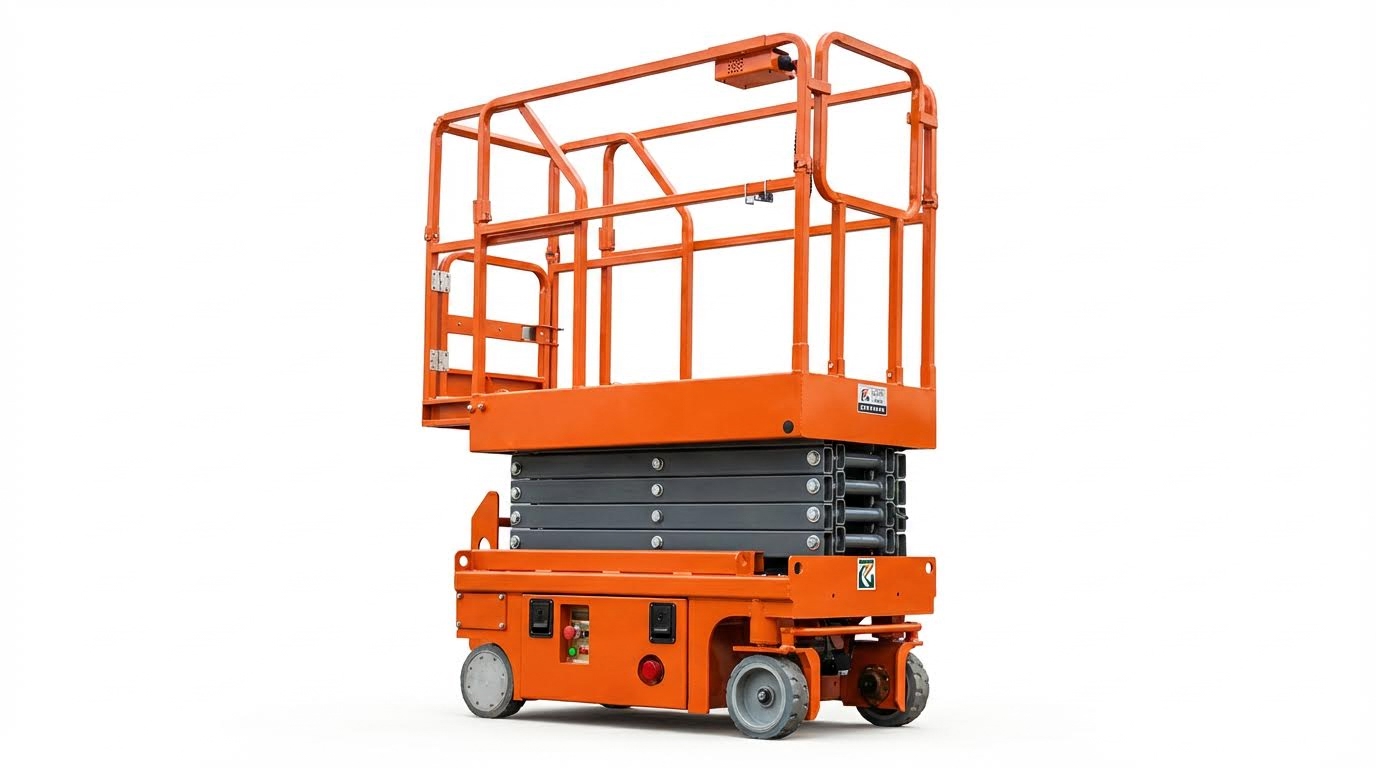
Een schaarheftruck maakt gebruik van meerdere paren gekruiste armen die in een "X"-vorm zijn gerangschikt en in het midden en aan de uiteinden zijn vastgezet. Wanneer de actuator de onderste draaipunten uit elkaar duwt, vlakt de X af tot een hogere vorm, waardoor het platform recht omhoog wordt bewogen terwijl de basis nagenoeg dezelfde afmetingen behoudt. Deze eenvoudige, symmetrische geometrie zorgt ervoor dat het mechanisme compact is wanneer het is ingeklapt en zeer stabiel wanneer het is uitgeklapt. De X-vormige constructie is de standaardarchitectuur voor verticale schaarheftrucks.
| Parameter | Typisch gedrag | Operationele impact |
|---|---|---|
| Slag van de actuator | Een slag van een paar honderd millimeter kan een hefhoogte van enkele meters opleveren (bijvoorbeeld een slag van ongeveer 441 millimeter voor een hefhoogte van ongeveer 1 meter in één trap). | De korte cilinder past in de compacte basis en behoudt toch de volledige werkhoogte. |
| Bedieningskrachtbereik | ≈1.6–6.5 kN voor 100 kg over een hoogte van 1 m, afhankelijk van de positie. | De grootste kracht bevindt zich onderin; dit bepaalt de cilinderafmetingen, het pompvermogen en de constructiedikte. zoals blijkt uit analytische en simulatieresultaten. |
| Mechanisch voordeel | Hoog bij lage hoogte, neemt af naarmate de lift stijgt. | De lift begint langzaam en krachtig, wordt vervolgens sneller met een lagere krachtbehoefte; dit beïnvloedt het comfort en de afstemming van de controle. |
Analytisch en simulatieonderzoek aan een 100 kg zware, 1 m hoge lift toonde aan dat de aandrijfkracht steeg van ongeveer 1.62–1.674 kN bij een gunstige geometrie tot ongeveer 6.45–6.5 kN in het slechtste geval, met een slag van de aandrijfstang van ongeveer 441 mm. Dit bevestigt de sterke niet-lineaire krachtvariatie naarmate de hoek van de armen verandert , wat de reden is waarom ingenieurs cilinders en pinnen voor het onderste deel van de slag overdimensioneren.
- Grote kracht op geringe hoogte: De armen liggen bijna plat. De actuator moet een hoge kracht genereren, maar het platform slechts een klein beetje per millimeter slag verplaatsen.
- Lagere kracht op middelhoge tot grote hoogte: De armen zijn meer verticaal – De benodigde kracht neemt af, maar elke millimeter slag van de actuator zorgt voor meer platformverplaatsing.
- Meerdere X-fasen: 2–4 gestapelde pantograafsets – Vermenigvuldig de totale liftkracht zonder een enorme basislengte.
Waarom beweging onderaan anders aanvoelt dan bovenaan
Onderaan bevindt het mechanisme zich in de meest ongunstige mechanische positie, waardoor het systeem is afgesteld op een soepele, langzame beginbeweging om schokken te voorkomen. Bijna op volle hoogte produceert dezelfde actuatorbeweging een grotere verticale verplaatsing, waardoor besturingssystemen vaak snelheidsbegrenzing en trapeziumvormige bewegingsprofielen gebruiken om het rijcomfort voor de gebruikers van het platform acceptabel te houden. Stuksgewijs lineaire krachtregeling is gebruikt om deze trapeziumvormige beweging te realiseren.
💡 Opmerking van de veldtechnicus: Wanneer operators klagen dat een lift moeite heeft om van de grond te komen, maar hogerop sneller aanvoelt, is dit meestal te wijten aan de normale pantograafgeometrie en niet aan een zwakke aandrijving. Controleer de werkelijke belasting ten opzichte van het nominale vermogen en de smering bij de draaipunten voordat u de pomp of motor de schuld geeft.
Belangrijke structurele componenten en krachtoverbrengingen
De belangrijkste structurele onderdelen van een schaarhoogwerker vormen een verticaal lastpad van het platform naar de grond via de X-armen, pinnen, rollen en het basisframe. Dit lastpad verklaart waarom schaarhoogwerkers een hoog hefvermogen en een goede stabiliteit hebben.
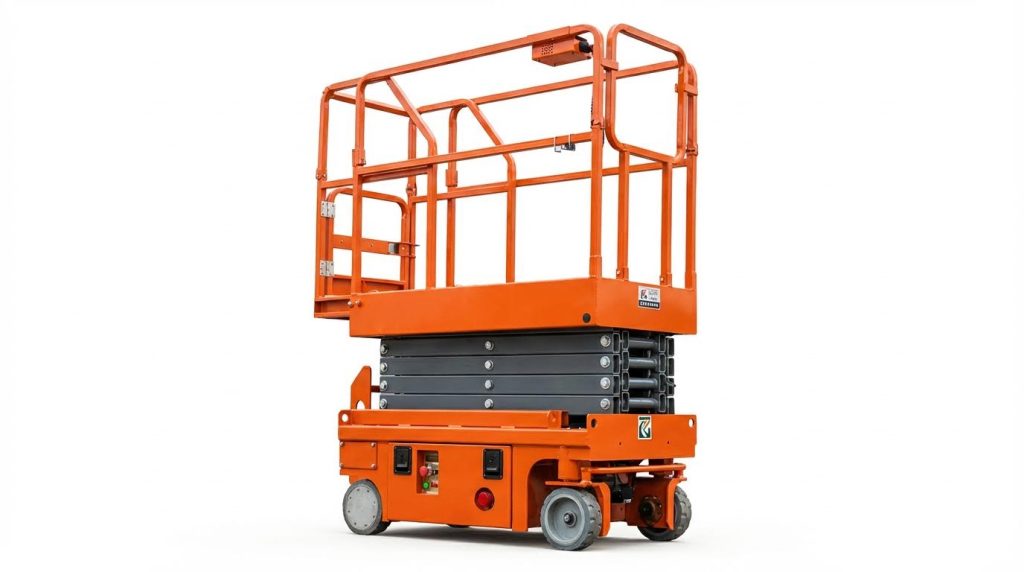
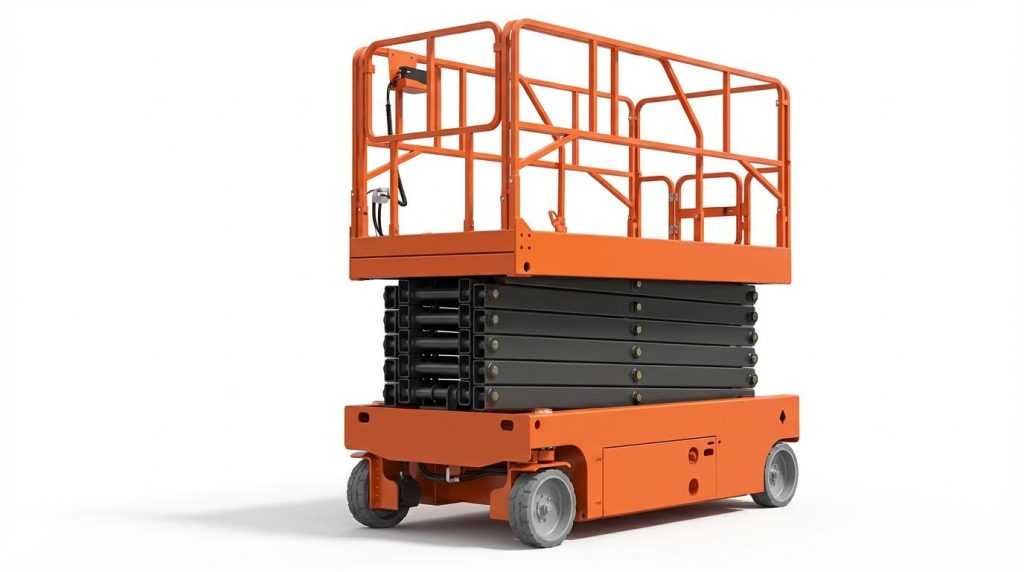
Een typische unit bestaat uit een beveiligd platform bovenop, een basisframe op de grond en meerdere paren pantograafarmen daartussen. Hydraulische cilinders of elektrische actuatoren bevinden zich tussen de basis en de armen, terwijl de stroom- en besturingssystemen meestal in of op de basis zijn ondergebracht. Kernonderdelen zijn onder andere het platform, de basis, de pantograafarmen, de cilinders of actuatoren en de besturingssystemen.
| Bestanddeel | Belangrijkste structurele rol | Operationele impact / Het meest geschikt voor… |
|---|---|---|
| Platform met leuningen | Ondersteunt mensen, gereedschap en materialen; draagt de belasting over naar de bovenste draaipunten. | Grote, stevige platforms zorgen voor een hoger draagvermogen en meer werkcomfort zonder doorbuiging. |
| Pantograafarmen | Primaire dragende elementen bij buiging en compressie | De dikte van de arm en de staalkwaliteit bepalen het nominale draagvermogen en de levensduur bij vermoeiing. waarbij FEA aantoonde dat de wanddikte vergroot moest worden. |
| Pinnen, rollen, geleiders | Het dragen van schuif- en drukkrachten bij verbindingen en glijdende vlakken. | Hoogwaardig staal en de juiste diameters verminderen slijtage en speling in de verbindingen, waardoor de lift jarenlang strak en stabiel blijft. |
| Basisframe / chassis | Verdeelt alle verticale en zijdelingse belastingen over de vloer of de grond. | De brede, stevige basis verbetert de weerstand tegen omvallen en maakt hogere werkhoogtes mogelijk op hetzelfde oppervlak. |
| Actuatoren (hydraulisch/elektrisch) | Oefen op een strategisch punt drijvende kracht uit op de armen. | De montagegeometrie bepaalt het krachtbereik en de slag; deze moet worden afgestemd op de maximale belasting en armhoek. |
Eindige-elementenanalyse van echte schaarhefconstructies toonde aan dat een minimale veiligheidsfactor van ongeveer 2.0 vereist was voor de hoofdelementen. Om dit te bereiken, verhoogden ingenieurs de wanddikte van de hefboom van 2 mm naar 3 mm en de dikte van de tractiedwarsbalk van 3 mm naar 3.2 mm, en schreven ze staal van hogere kwaliteit voor (zoals C20 / 1.0402) voor de rollen en geleiders. Deze wijzigingen verbeterden de structurele veiligheidsmarges aanzienlijk.
- Verticale belastingsweg: Platform → draaipunten bovenste arm → armen in compressie/buiging → centrale en onderste draaipunten/rollen → basisframe – Hierdoor blijven de belastingen symmetrisch en wordt de torsie verminderd.
- Laterale stabiliteit: Brede basis en kruisversteviging in de armen – Verminder het risico op schommelen en zijdelingse belasting, vooral op maximale hoogte.
- Hoge capaciteit: Meerdere kruisverbindingen delen de belasting – waardoor hogere draagvermogens en bredere platforms mogelijk zijn dan bij typische hoogwerkers. met behoud van stabiliteit.
Hoe constructief ontwerp verband houdt met nominale draagkracht
Het nominale draagvermogen hangt niet alleen af van de cilinderkracht. Het wordt beperkt door de sectiemodulus van de arm, de druk op de penlagers, de contactspanning van de rollen en de doorbuiging bij maximale hoogte. Daarom kunnen ogenschijnlijk kleine veranderingen, zoals een wanddikte van 2 mm tot 3 mm of een hogere staalkwaliteit voor de rollen, leiden tot hogere veilige werkbelastingen zonder de algehele geometrie te veranderen. Eindige-elementenanalyse (FEA) wordt routinematig gebruikt om deze marges te valideren.
💡 Opmerking van de veldtechnicus: Wanneer u in het veld gebarsten armen of ovale penopeningen ziet, is de oorzaak vaak herhaalde overbelasting of zijdelingse belasting, en niet een enkele "grote gebeurtenis". Vergelijk het gebruik ter plaatse altijd met het nominale gewicht in kg en de beoogde gebruiksduur; de geometrie is tolerant, maar vermoeiing niet.
Energiesystemen, besturing en veiligheidslogica
Aandrijfsystemen, besturingslogica en veiligheidsvoorzieningen verklaren een groot deel van de werking van een schaarhoogwerker in de praktijk, omdat ze de pantograafmechanica omzetten in gecontroleerde, voorspelbare beweging. In dit onderdeel worden hydraulische/elektrische aandrijvingen, sensoren en structurele veiligheid samengevoegd tot één samenhangend systeem voor het hanteren van lasten.
Hydraulische versus elektrische aandrijfsystemen
Zowel hydraulische als elektrische aandrijvingen zetten motorvermogen om in lineaire kracht in de schaararmen, maar ze verschillen in draagvermogen, precisie, geluid en geschiktheid voor specifieke omgevingen. Inzicht in deze afweging is cruciaal bij het specificeren van een hefbrug voor daadwerkelijke gebruikscycli.
| Aspect | Hydraulische schaarlift | Elektrische schaarlift | Operationele impact / Het meest geschikt voor… |
|---|---|---|---|
| Basis werkingsprincipe | Een door een motor aangedreven pomp brengt de hydraulische olie onder druk; door deze druk wordt de cilinderstang uitgeschoven, waardoor de schaararmen uit elkaar worden geduwd. (mechanismebeschrijving). | Een elektromotor drijft een schroef-/tandwiel-/lineaire actuator of een compacte pomp aan om het schaarmechanisme uit te schuiven/in te trekken. (mechanismebeschrijving). | Beiden beantwoorden de vraag "hoe doet dat?" schaarplatform "Werk" op aandrijflijnniveau: het motorkoppel wordt omgezet in lineaire stuwkracht in de X-koppelingen. |
| Typisch draagvermogen | Kan voor industrieel gebruik meer dan 1,000 kg wegen. (zware lasten). | Meestal tot ongeveer 500 kg (lichtere ladingen). | Hydraulisch voor zware bouw-/industriële platforms; elektrisch voor lichte tot middelzware toegang binnenshuis. |
| Hefsnelheid | Over het algemeen langzamer; de snelheid neemt bij koud weer nog verder af doordat de viscositeit van de olie toeneemt. (temperatuureffect). | Snellere liftsnelheden met nauwkeurige regeling van 0.1–0.5 m/s via motorbesturing. (snelheidsregeling). | Elektrische heftrucks zijn geschikt voor magazijn- en onderhoudswerkzaamheden met een hoge frequentie, waarbij de tijd per hefbeurt cruciaal is. |
| Geluidsniveau | Tijdens bedrijf bedraagt het geluidsniveau ongeveer 70 dB, als gevolg van het geluid van de pomp en de motor. (ruisgegevens). | Doorgaans minder dan 50 dB (weinig ruis). | Elektrische verwarming heeft de voorkeur voor ziekenhuizen, scholen en kantoorgebouwen. |
| Controle precisie | De positionering van het platform via smoorkleppen is relatief grof. (klepbediening). | Programmeerbare systemen kunnen een platformnauwkeurigheid van ±1 mm handhaven. (hoge precisie). | Elektrische montage is geschikt voor assemblage-, uitlijn- en picktaken waarbij millimeterprecisie nabewerking voorkomt. |
| Geschiktheid van de omgeving | Presteert goed buitenshuis, op oneffen terrein en waar de stroomvoorziening onbetrouwbaar is. (voor gebruik buitenshuis). | Ideaal voor vlakke binnenvloeren met hoge eisen aan hygiëne en een goede laadinfrastructuur. (binnengebruik). | Hydraulische systemen voor bouwplaatsen; elektrische systemen voor magazijnen, voedingsmiddelenindustrie, farmaceutische industrie en cleanrooms. |
| Onderhoudsprofiel | Vereist olieanalyse, filtervervanging, lekcontrole en slanginspectie. (onderhoud). | Minder routineonderhoud; geen hydraulische olie, minder lekpunten. (onderhoud). | Elektrische aandrijving vermindert de stilstandtijd in situaties waar onderhoudsintervallen beperkt zijn. |
| Energie en emissies | Motoren stoten uitlaatgassen uit en verbruiken vaak meer energie op de lange termijn. (uitstoot). | Lager energieverbruik en nul emissies op het gebruikspunt. (energiebesparend). | Elektriciteit helpt bij het behalen van ESG-doelstellingen en de regelgeving voor de luchtkwaliteit binnenshuis. |
- Dimensionering van hydraulische cilinders: Moet bestand zijn tegen piekkrachten tot ongeveer 6.5 kN voor een hefbeweging van 100 kg over een afstand van 1 m. Het systeem blijft dus binnen de druklimieten gedurende de hele slag. (krachtgegevens).
- Keuze van de elektromotor: Maakt gebruik van wisselstroommotoren of permanentmagneetmotoren met vectorregeling om het energieverbruik met ongeveer 30% te verlagen. waardoor de warmteontwikkeling en de batterijgrootte worden verminderd. (efficiëntiewinst).
- Levensduur: Borstelloze elektromotoren kunnen de levensduur verlengen van ongeveer 2,000 tot 10,000 uur. Het verlagen van vervangingskosten en stilstandtijd. (borstelmotor upgrade).
💡 Opmerking voor de veldtechnicus: Op koude terreinen onder 0°C komen hydraulische schaarhefbruggen vaak traag op gang omdat de olie dikker wordt. Als u hydraulische systemen in de winter buiten moet gebruiken, specificeer dan een vloeistof voor lage temperaturen en houd rekening met opwarmcycli in uw werkinstructies.
Hoe de aandrijflijn past in het concept "hoe werkt een schaarheftruck"?
Mechanisch gezien doen beide aandrijfsystemen maar één ding: ze duwen of trekken aan een enkele actuator die de hoek van de X-armen verandert. De pantograafgeometrie vermenigvuldigt deze actuatorkracht tot verticale lift, waardoor hetzelfde actuatorbereik van 1–7 kN een last van 100 kg veilig over een hoogte van 1 meter kan tillen, mits de armen en draaipunten correct gedimensioneerd en verstevigd zijn (krachtbereik).
Bewegingsbesturing, sensoren en gesloten-luslogica
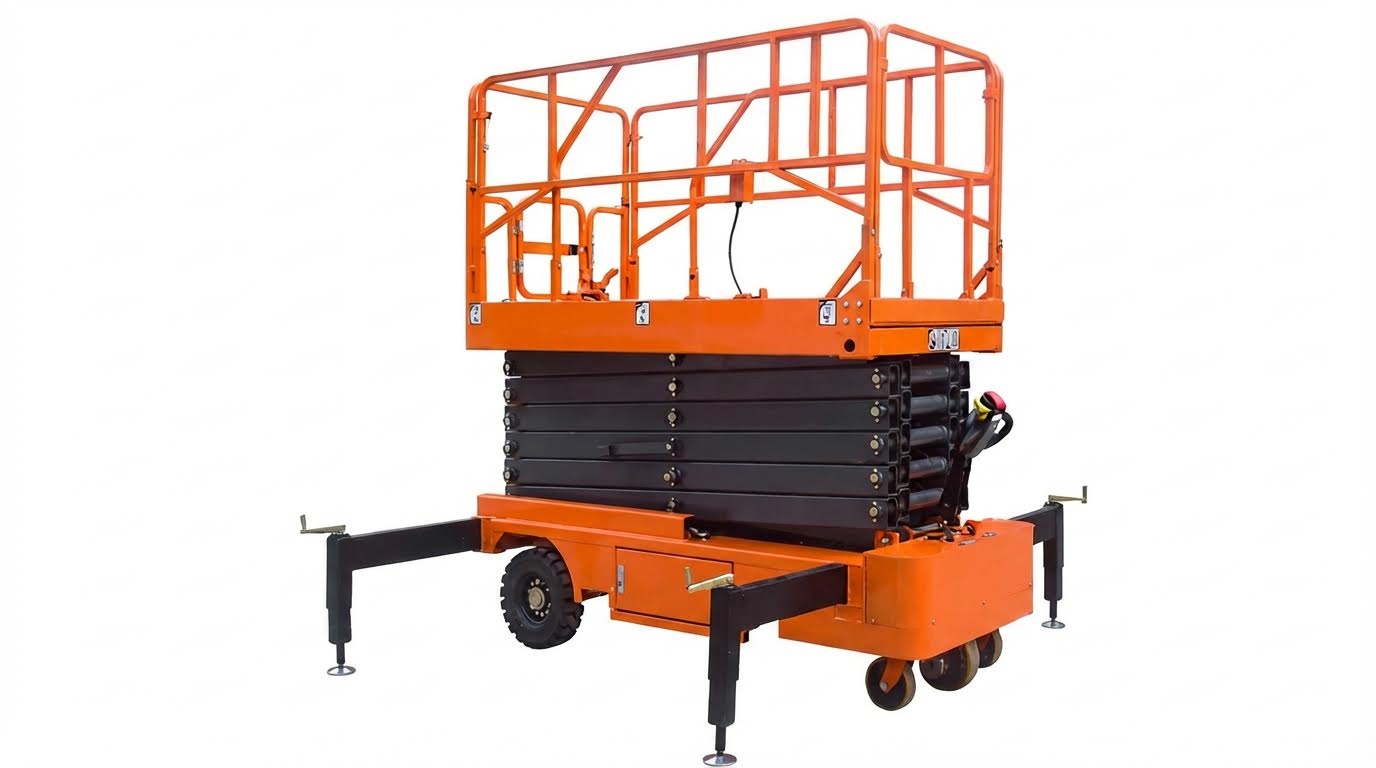
Moderne schaarhoogwerkers werken met een gesloten regelkring die sensoren uitleest, de motor of pomp aanstuurt en de beweging constant corrigeert voor comfort en veiligheid. Dit is het "zenuwstelsel" dat brute kracht omzet in soepele, voorspelbare platformbewegingen.
De architectuur van de elektrische besturing is doorgaans modulair opgebouwd uit vier eenheden: de besturingseenheid, de voedingseenheid, de sensoreenheid en de mens-machine-interactie-eenheid. Samen vormen ze een gesloten regelkring die de belasting en positie meet en vervolgens het motorkoppel en de snelheid in realtime aanpast.
| Subsysteem | Kernelementen / Typische prestaties | Operationele impact | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| control Unit | PLC of speciaal besturingsmoederbord met commandoverwerking op millisecondenniveau (architectuur). | Voert hef-/daalcommando's uit, leest sensoren uit en handhaaft vergrendelingen zodat operators de veiligheidslogica niet kunnen omzeilen. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Power Unit | Asynchrone wisselstroommotoren of permanentmagneetmotoren met vectorregeling en frequentieomvormers die een traploze snelheidsregeling van 0.1–0.5 m/s mogelijk maken. (snelheidsbereik). | Maakt soepele starts en stops mogelijk, waardoor het schommelen van het platform wordt verminderd en het comfort voor personeel en kwetsbare ladingen wordt verbeterd. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Sensoreenheid – belasting | Gewichtssensoren met een nauwkeurigheid van ±1%FS tot circa 2,000 kg (belastingssensoren). | Detecteert overbelasting voordat de lift start of tijdens de beweging, waardoor structurele overbelasting en instabiliteit worden voorkomen. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Sensoreenheid – positie | Mechanische eindschakelaars met een slagfout van ≤2 mm aan de boven- en ondergrens. (nauwkeurigheidslimiet). | Garandeert dat het platform stopt voordat het harde mechanische aanslagen raakt, waardoor de impactbelasting op de constructie wordt verminderd. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Mens-machine-interactie | Waterdichte bedieningspanelen, noodstopschakelaars, indicatielampjes en soms lcd-schermen die het aantal bedieningsfouten met ongeveer 40% verminderen. (HMI-gegevens). | Duidelijke feedback over belasting en hoogte vermindert bedieningsfouten, wat een belangrijke oorzaak is van incidenten. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Gesloten-lus bewegingsprofiel | Voorbeeld: een platform van 10 m dat onder volledige belasting in ongeveer 1.5 s een snelheid van 0.3 m/s bereikt, waarbij de versnellingshelling wordt aangepast op basis van feedback van de belasting. Het ontwerp van de schaarheftruck afstemmen op de toepassing Het ontwerp van een schaarhoogwerker moet afgestemd zijn op de omgeving, de belasting en de gebruiksduur, zodat het mechanisme, het aandrijfsysteem en de bedieningselementen veilig en efficiënt werken gedurende de volledige levensduur van de machine. Dit is het echte antwoord op de vraag "hoe werkt een schaarhoogwerker" in de praktijk.
Binnen versus buiten en overwegingen met betrekking tot het terreinSchaarliften voor binnen en buiten maken gebruik van hetzelfde X-link-mechanisme, maar de ondergrond, wind, emissies en het terrein vereisen zeer verschillende aandrijfsystemen en chassisontwerpen.
Hoe beïnvloeden binnen- en buitenomstandigheden de werking van een schaarhoogwerker?Het kernmechanisme van de schaar zet de aandrijfkracht altijd om in verticale lift via het X-vormige armmechanisme . Binnenshuis, bij gladde vloeren en windstilte, zijn de beperkende factoren meestal de belasting en de platformgrootte. Buiten zorgen wind, hellingen en de flexibiliteit van het oppervlak voor extra zijdelingse belastingen, waardoor hetzelfde mechanisme een breder chassis, bescherming tegen gaten in de weg en een strikter werkingsbereik nodig heeft. Capaciteit, inschakelduur en selectie op basis van totale eigendomskosten (TCO).Capaciteit, gebruiksduur en totale eigendomskosten (TCO) bepalen welk schaarhoogwerkerontwerp economisch rendabel is over duizenden bedrijfsuren, en niet alleen op de eerste dag.
Hoe capaciteit en inschakelduur de interne werking van een schaarhoogwerker beïnvloedenNaarmate de capaciteit en de hefhoogte toenemen, neemt de aandrijfkracht door de cilinders niet-lineair toe, wat resulteert in hogere piekbelastingen in kN op de pinnen en lasnaden . Hoge inschakelduur verhoogt de thermische belasting van motoren en pompen. Als reactie hierop verhogen ontwerpers de staaldikte, kiezen ze voor hoogwaardigere materialen en gebruiken ze slimmere elektrische besturingen met trapeziumvormige bewegingsprofielen om de rit soepel te houden en de schokbelasting bij elke start en stop te verminderen.
Belangrijkste conclusies voor ontwerpers in de technische sectorSchaarliften werken alleen veilig als de geometrie, structuur, aandrijving en besturing als één geïntegreerd systeem worden beschouwd. De pantograaf zet de aandrijfkracht om in verticale hefhoogte, maar creëert ook hoge belastingen op lage hoogte. Ingenieurs moeten cilinders, armen en pinnen dimensioneren voor deze maximale krachten, niet voor de omstandigheden halverwege de slag. Een duidelijke verticale krachtoverdracht via stijve armen, hoogwaardige pinnen en een brede basis beschermt tegen buiging, torsie en vermoeiing. Eindige-elementenanalyses en een veiligheidsfactor van bijna 2.0 op de belangrijkste onderdelen vertalen deze theorie naar de praktijk. Gesloten-lusregeling, krachtsensoren en eindschakelaars zorgen er vervolgens voor dat de beweging tijdens elke cyclus binnen deze veilige marge blijft. De keuze van de aandrijflijn moet aansluiten op de klus. Hydraulische units zijn geschikt voor zware lasten buitenshuis en ruw terrein. Elektrische units zijn geschikt voor schoon, intensief gebruik binnenshuis met strenge geluids- en emissienormen. Door capaciteit, werkcyclus en omgeving op elkaar af te stemmen, worden stilstandtijd en totale kosten per geheven meter verlaagd. De praktische les voor engineering- en operationele teams is eenvoudig. Begin met de locatie en de gebruiksduur. Kies een geometrie, structuur en aandrijflijn die voldoende marge bieden in het slechtste geval, en sta vervolgens op moderne sensoren en besturingssystemen. Partners zoals Atomoving kunnen helpen om deze regels om te zetten in een veilige en efficiënte platformspecificatie. Veelgestelde Vragen / FAQHoe werkt een schaarhoogwerker?Een schaarhoogwerker werkt met een hydraulisch of elektrisch systeem om het platform verticaal te bewegen. Meestal drijven één tot drie hydraulische cilinders de schaarpoten aan om omhoog of omlaag te bewegen. De krachtbron levert de energie voor dit proces, en een platform bovenaan is verbonden met de schaarpoten en draagt de last. Handleiding voor hydraulische schaarhoogwerkers. Wat is het mechanisme van een schaarheftruck?Het mechanisme van een schaarheftruck maakt gebruik van hydraulische of elektrische aandrijfsystemen die de schaarpoten verticaal omhoog duwen. Deze beweging wordt mogelijk gemaakt door een motor die de hydraulische vloeistof in cilinders perst, waardoor deze uitzetten of krimpen. Een platform bovenaan beweegt mee, waardoor de heftruck lasten efficiënt kan heffen of laten zakken. Mechanica van een schaarheftruck. |