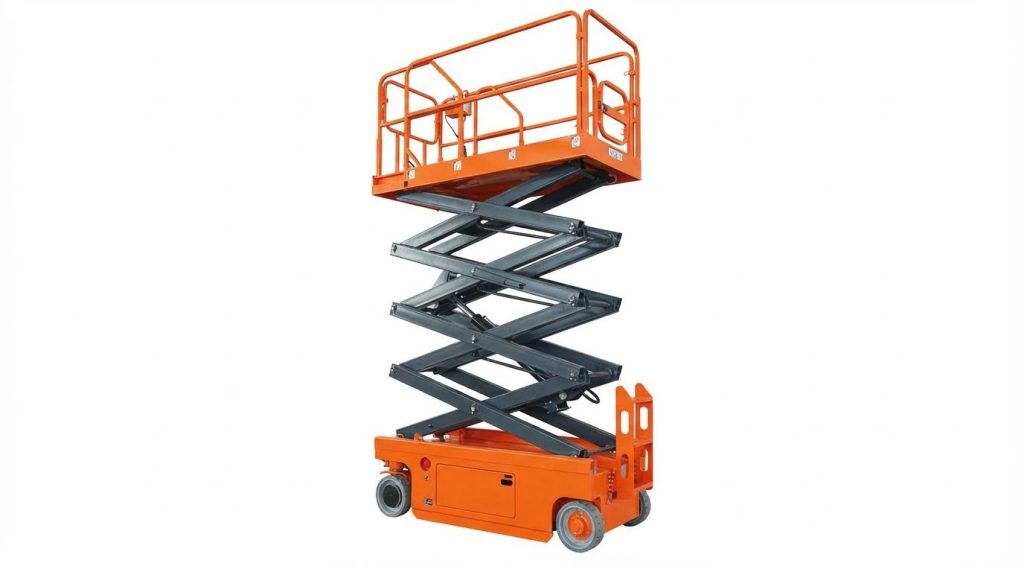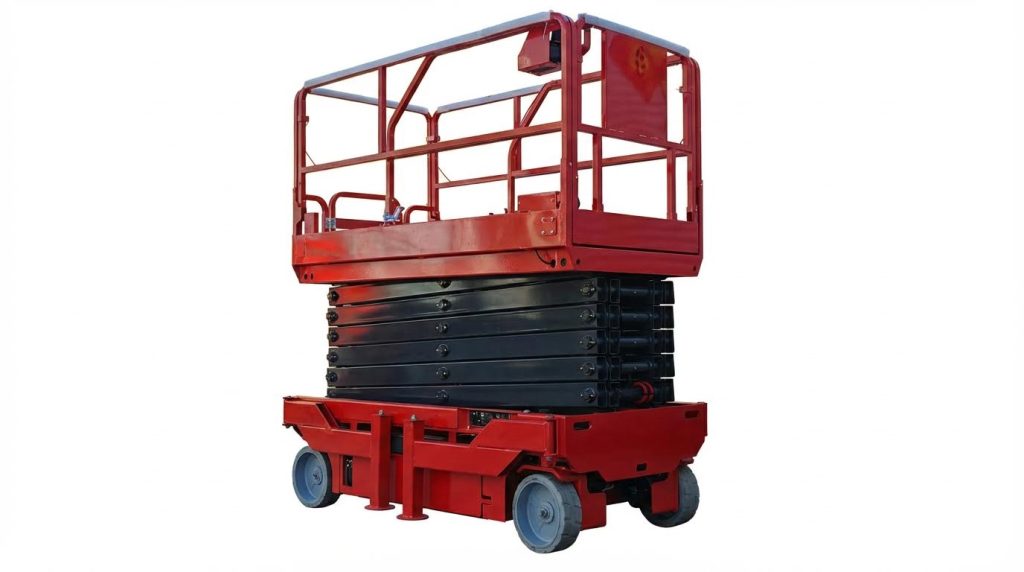
Schaarliften maakten gebruik van een compact, verticaal telescopisch mechanisme om mensen, gereedschap en materialen veilig op hoogte te brengen. Het ontwerp combineerde structurele mechanica, hydraulische aandrijving en regeltechniek om te voldoen aan strenge eisen op het gebied van belasting, stabiliteit en veiligheid. Dit artikel onderzocht de kernarchitectuur van schaarliften , kwantificeerde de belastingspaden en faalmodi, en behandelde de dimensionering van de hydrauliek, de besturingslogica en de digitale integratie. Het artikel sloot af met ontwerpimplicaties voor industriële toepassingen, waaronder betrouwbaarheid, naleving van regelgeving en de gereedheid voor datagestuurd onderhoud en collaboratieve automatisering.
Fundamentele schaarheftruckarchitectuur
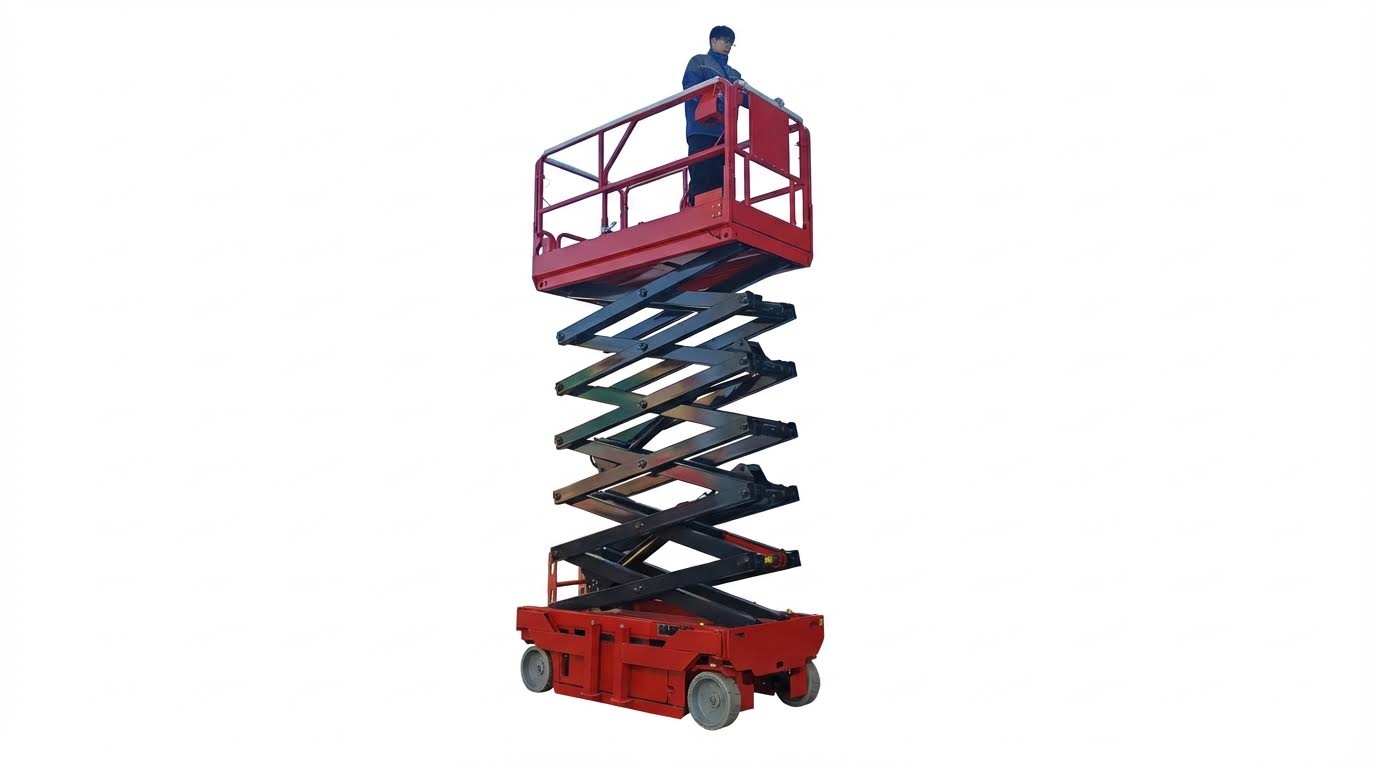
De fundamentele architectuur van een schaarheftruck definieerde het lastpad, het bewegingsbereik en de integratie van hydrauliek met de constructie. Ingenieurs verbonden het schaarmechanisme, het platform en de basis tot één kinematische keten die de cilinderslag omzette in verticale hefkracht. Ontwerpkeuzes met betrekking tot de armgeometrie, de platformconstructie en de materiaalkeuze hadden een directe invloed op het draagvermogen, de stijfheid en de stabiliteit. Een rigoureuze architectonische definitie ging daarom vooraf aan gedetailleerde sterkte- en veiligheidscontroles.
Primaire structurele componenten en kinematica
Een vaste schaarhefbrug bestond doorgaans uit een basisframe, gekruiste schaararmen, een bovenplatform en een of meer actuatoren. De armen waren met elkaar verbonden door middel van scharnieren en schuif- of rolgeleiders, waardoor de beweging beperkt bleef tot een vrijwel verticale baan. Het kinematische gedrag was afhankelijk van de armlengte L, de afstand tussen de draaipunten en de locatie van de schuif- of rolgeleiders langs de basis en het platform. Naarmate de actuator uitschoof, nam de armhoek θ ten opzichte van de horizontale toe, waardoor het platform omhoog kwam en de horizontale voetafdruk kleiner werd. Ontwerpers modelleerden dit als een vlak mechanisme om de benodigde slag, verticale verplaatsing en zijwaartse verschuiving onder belasting te voorspellen. De frames van de basis en het platform fungeerden als randvoorwaarden en als starre lichamen die krachten overbrachten naar de grond en het werkoppervlak.
Mechanisch voordeel en krachtoverbrenging
Het mechanisch voordeel van een schaarheftruck varieerde sterk met de armhoek en de plaatsing van de actuator. Bij statische evenwichts- en krachtanalyse werden de armen beschouwd als twee-krachtenelementen en werden de krachten langs de schakels en bij de scharnierpunten bepaald. Belangrijke parameters waren de armlengte L, de horizontale afstand d van het basisscharnierpunt tot de actuatoraansluiting en de hoek θ tussen de arm en de horizontale. Bij een kleine θ was het mechanisch voordeel groot, waardoor de benodigde actuatorkracht piekte in de ingeklapte of "uitgeschakelde" positie. Een onderzoek gebruikte bijvoorbeeld een schakellengte L = 0.6 m en een cilinderhoek α = 30° om een hefkracht F ≈ 8580 N te berekenen voor een totale massa van 874.65 kg. De krachtoverdracht ging van de actuator naar drukkrachten in de armen, vervolgens naar scharnierpunten, rollen en de basis; ontwerpers minimaliseerden excentriciteit om buiging in de armen en lokale drukbelasting bij de gewrichten te verminderen.
Platformgeometrie, vlakheid en doorbuiging
De platformgeometrie bepaalde het bruikbare werkoppervlak, de stijfheid en de dynamische stabiliteit onder bewegende belastingen. Typische werkplatforms maten ongeveer 1200 mm × 800 mm, met een intern frame van circa 1100 mm × 700 mm om een veilige afstand tot de rand te garanderen. De specificaties vereisten dat de doorbuiging in de lengterichting onder nominale belasting niet meer dan L/1000 mocht bedragen, met een absolute limiet van 12 mm. Ingenieurs beschouwden het platform daarom als een plaat of rooster, ondersteund door de bovenste schaarvormige knooppunten, en ontwierpen het zodanig dat het tijdens gebruik vrijwel vlak bleef. Tijdens het heffen moest de horizontale verschuiving van het bovenste platform ten opzichte van de basis onder de 3 mm blijven om vastlopen in geleiders en overmatige zijdelingse belasting van de constructie te voorkomen. Verstevigingsribben, gesloten profielen en zorgvuldige lasnaden beperkten lokale doorbuiging en torsie, terwijl de massa laag werd gehouden om het benodigde pompvermogen te verminderen.
Materiaalkeuze voor armen, pinnen en frames
Bij de materiaalkeuze werd een balans gezocht tussen sterkte, stijfheid, gewicht, maakbaarheid en kosten. Voor de bovenste platforms werd vaak 3 mm dikke, hoogwaardige, warmgewalste koolstofstalen constructieplaat gebruikt voor een goede stijfheid bij een matig gewicht, gecombineerd met gelaste U-profielen van bijvoorbeeld 80 mm × 43 mm × 5 mm, die samen een subframe van 1100 mm × 700 mm vormden. Aluminiumlegeringen werden ook gebruikt voor de leuning en de platformconstructie, waar een lager gewicht de hanteerbaarheid verbeterde en het energieverbruik verminderde. Voor de schaararmen waren staalsoorten nodig met een voldoende vloeigrens en elasticiteitsmodulus E om gecombineerde compressie, buiging en knik te weerstaan; de profieleigenschappen, met name het traagheidsmoment I, werden hierop afgestemd. Voor de pinnen en verbindingen werden taaie, slijtvaste staalsoorten gebruikt om schuif- en drukspanningen te beperken en tegelijkertijd nauwe toleranties te handhaven, zoals een coaxialiteit van 0.6 mm voor de pinopeningen. Voor de frame- en geleidingsconstructies was een hoge maatnauwkeurigheid vereist, bijvoorbeeld een vlakheid van 0.1 mm op de geleidingswielbanen, om een soepele kinematica te garanderen en onbedoelde zijdelingse belastingen te beperken.
Draagvermogen, stabiliteit en veiligheidsontwerp
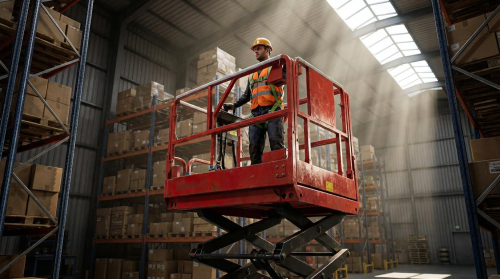
Voor het bepalen van de draagkracht van een schaarheftruck was een gecombineerde analyse van de structuur, de aandrijving en de stabiliteit vereist. Ontwerpers evalueerden niet alleen de uiteindelijke sterkte, maar ook de bruikbaarheidslimieten, zoals platformdoorbuiging, horizontale afwijking en dynamisch gedrag tijdens gebruik. Veiligheidsvoorschriften varieerden van de dimensionering van componenten tot bedieningsprocedures, training en naleving van wet- en regelgeving. In dit gedeelte werd beschreven hoe statisch evenwicht, sterktecontroles, hydraulische dimensionering en veiligheidsfactoren samenwerkten om een robuust ontwerp te definiëren.
Statisch evenwicht en belastingpadanalyse
Statische evenwichtsanalyse bepaalde hoe een toegepaste platformbelasting zich door de schaararmen , pinnen en basis verspreidde. Ingenieurs modelleerden elke schaartrap als een scharniermechanisme en legden ΣFx=0, ΣFy=0 en ΣM=0 op bij kritieke gewrichten. Belangrijke geometrische parameters waren onder andere de armlengte L, de horizontale verschuiving d van de actuator ten opzichte van het basisdraaipunt en de armhoek θ ten opzichte van de horizontale. Bij elke hefhoogte bepaalden deze variabelen het mechanisch voordeel en de interne krachten in de onderdelen. Ontwerpers beschouwden de platformbelasting als een verdeelde of equivalente geconcentreerde belasting en volgden vervolgens de reactiekrachten door het bovenframe, de kruisverbindingen van de schaararmen, de pinnen en de basissteun. Deze duidelijkheid over het belastingspad maakte het mogelijk om de piekaxiale krachten in de armen en de schuifkrachten in de pinnen te identificeren bij de meest ongunstige configuraties, meestal nabij de minimale of maximale hoogte, afhankelijk van de actuatorconfiguratie.
Controle op knikken, buigen en penspanning
Na het oplossen van de interne krachten controleerden de ingenieurs de schaararmen op gecombineerde buiging en axiale compressie. Ze evalueerden de globale knik van de kolom met behulp van Euler- of inelastische knikformules, waarbij de elasticiteitsmodulus E, het traagheidsmoment I van de doorsnede en de effectieve lengtefactor K de randvoorwaarden weerspiegelen. Lokale knik van flenzen of lijfplaten moest worden gecontroleerd aan de hand van de slankheidslimieten van de platen in de relevante ontwerpnormen. Pennen en verbindingen werden onderworpen aan controles op schuif- en drukspanning, waarbij werd gewaarborgd dat dubbele schuifconstructies en voldoende randafstanden de piekspanningen beperkten. Ontwerpers beoordeelden ook de laterale torsiestabiliteit van de lange armen en controleerden of de geleidingswielen en -rails de beweging buiten het vlak binnen nauwe toleranties beperkten, zoals een vlakheid van 0.1 mm, om secundaire buiging te voorkomen. Deze controles garandeerden dat noch vloeien noch instabiliteit optrad voordat de ontwerpbelasting met de gekozen veiligheidsfactor werd bereikt.
Dimensionering en drukwaarden van hydraulische cilinders
De dimensionering van de hydraulische cilinder begon met de benodigde aandrijfkracht, afgeleid van de geometrie van het schaarmechanisme. Voor een gegeven platformbelasting W, schakellengte L, cilinderbereik S en cilinderhoek α ten opzichte van de horizontale, berekenden ontwerpers de maximale cilinderkracht in de meest ongunstige positie, vaak in de buurt van de volledig neergelaten stand. Historische ontwerpvoorbeelden gaven aan dat een totale belasting van ongeveer 8.6 kN een vergelijkbare cilinderkracht kon vereisen wanneer α rond de 30° lag. Ingenieurs selecteerden vervolgens een boringdiameter zodanig dat de werkdruk binnen acceptabele grenzen bleef, vaak onder de 16 MPa zoals bepaald door de overdrukventielen. Een boring van 63 mm leverde bijvoorbeeld een oppervlakte van ongeveer 3.12 × 10⁻³ m² op, wat resulteerde in een cilinderdruk van ongeveer 2.75 MPa bij een belasting van 8.6 kN, ruim onder de gebruikelijke limieten. Ontwerpers controleerden ook de knik van de stang, de eindbevestiging, de slaglengte en de sterkte van de bevestigingsbeugel, en stemden de cilinderdrukwaarden af op de capaciteiten van de slang, het ventiel en de pomp met voldoende marge.
Veiligheidsfactoren, normen en naleving
Veiligheidsfactoren vertaalden de analytische capaciteit naar een conservatieve toelaatbare werkbelasting. Voor structurele componenten pasten ontwerpers doorgaans globale veiligheidsfactoren toe tussen 1.5 en 3 op de uiteindelijke capaciteit, afhankelijk van de gebruikscategorie, bezetting en wettelijke eisen. Ze raadpleegden normen zoals ISO, EN of OSHA-richtlijnen voor mobiele hoogwerkers, die minimumfactoren definieerden voor structurele sterkte, hydraulische componenten en beveiligingssystemen. Hydraulische circuits waren voorzien van overdrukventielen die onder de nominale druk van de componenten waren ingesteld en explosieveilige of afsluitkleppen om ongecontroleerde afdaling na slangbreuk te voorkomen. De naleving omvatte ook de vlakheid en doorbuigingslimieten van het platform, beperkingen voor horizontale verschuivingen en het ontwerp van de leuning om vallen te voorkomen. Door structurele, hydraulische en procedurele veiligheidsmaatregelen te integreren, zorgden ingenieurs ervoor dat de nominale belasting, stabiliteit en veiligheidsmarges overeenkwamen met zowel de voorschriften als de praktische omstandigheden in het veld.
Aansturing, bediening en digitale integratie
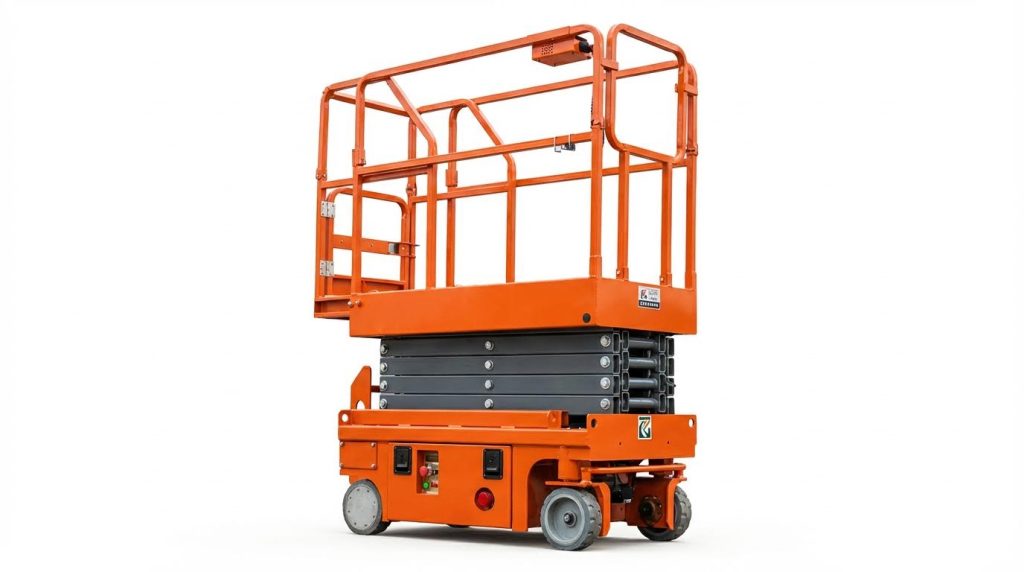
De aandrijf-, besturings- en digitale lagen bepaalden hoe betrouwbaar een schaarhoogwerker werkte en hoe veilig de interactie met gebruikers was. Hydraulische, elektrische en elektronische subsystemen moesten aansluiten op de mechanische ontwerpafmetingen en de gebruiksduur. Ingenieurs koppelden de cilinderafmetingen, pompcapaciteit en kleplogica aan sensoren en softwarediagnostiek. In dit gedeelte werd beschreven hoe deze domeinen in een samenhangende, onderhoudbare architectuur konden worden geïntegreerd.
Rendement en dimensionering van hydraulische krachtbronnen
De hydraulische krachtbron (HPU) moest voldoende debiet en druk leveren om de nominale last te heffen zonder de componentlimieten te overschrijden. Ontwerpers berekenden eerst de benodigde cilinderkracht op basis van de meest ongunstige schaargeometrie, vaak in de buurt van de uitschakelpositie bij lage armhoeken. Vervolgens selecteerden ze de cilinderboring zodanig dat de werkdruk binnen een typisch bereik bleef, bijvoorbeeld 16 MPa, waarbij de instellingen van de overdrukventielen en de slangspecificaties werden afgestemd. De pompverplaatsing en het motorvermogen werden vervolgens bepaald op basis van de vereiste hefsnelheid, het cilinderoppervlak en de systeemdruk, met inachtneming van volumetrische en mechanische verliezen.
De efficiëntie hing af van het minimaliseren van smoorverliezen in de regelkleppen en het voorkomen van overdimensionering van de pomp voor de gemiddelde bedrijfscyclus. Door een lichtere platformconstructie te gebruiken, werd de benodigde kracht en daarmee het pompvermogen en de reservoirgrootte verminderd. Ingenieurs specificeerden het olietype en het bedrijfstemperatuurbereik, bijvoorbeeld 0–40 °C met HL-N46-olie, om de viscositeit te behouden en lekkage te beperken. Ze plaatsten ook filters en koelers om kleppen en cilinders te beschermen tegen vervuiling en oververhitting, wat anders de slijtage van afdichtingen en interne lekkage zou versnellen.
Ontwerpers hielden rekening met intermitterend gebruik en start-stopgedrag, met name voor batterijgevoede liften . Om kosten- en energieredenen gaven ze vaak de voorkeur aan kleinere pompen met langere cyclustijden boven grote, continu werkende exemplaren. Om de efficiëntie te verbeteren, beperkten ze de bypass-stroom bij stilstand en gebruikten ze drukgecompenseerde of lastafhankelijke regelingen waar de gebruiksintensiteit dit rechtvaardigde. De lay-out van de pompunit moest onderhoudstoegang tot pompen, filters, overdrukventielen en overloopventielen voor afstelling en reiniging mogelijk maken.
Besturingslogica, vergrendelingen en failsafes
De besturingslogica moest veilige bedieningssequenties garanderen en tegelijkertijd intuïtief blijven voor de operators. Ingenieurs implementeerden primaire bedieningselementen voor hef-, daal- en rijfuncties, gecombineerd met noodstopknoppen die de stroom uitschakelden en de druk in een veilige toestand brachten. Vergrendelingen zorgden ervoor dat stationsdeuren, perronpoorten of toegangspunten vergrendeld werden wanneer het perron bewoog. Leuningen, voetplaten en bevestigingspunten voor veiligheidsharnassen maakten deel uit van het algehele veiligheidssysteem en communiceerden met de besturingslogica via sensoren en schakelaars.
Faalbeveiligingen waren ingebouwd om hydraulische en mechanische storingen zoals slangbreuk of stroomuitval te voorkomen. Explosieveilige olieleidingen en terugslagkleppen beperkten ongecontroleerde afdaling in geval van een leidingbreuk. Automatische remsystemen op zelfrijdende voertuigen werden geactiveerd wanneer de bedieningselementen in de neutrale stand werden gezet of wanneer de hellingslimieten werden overschreden. Besturingssoftware of relais voorkwamen dat de voertuigen in werking werden gesteld als de stabilisatoren niet waren uitgeklapt of als de bodemomstandigheden niet voldeden aan de vlakheidseisen.
Ingenieurs integreerden overbelastingsbeveiliging door de platformbelasting of hydraulische druk te bewaken en te vergelijken met het nominale vermogen. Het systeem blokkeerde het hijsen als de berekende belasting de limieten overschreed, waardoor structurele overbelasting werd voorkomen. Ze handhaafden ook beperkingen ten aanzien van de bewegingsruimte, waardoor de werkzaamheden bij harde wind of ongunstige weersomstandigheden werden geblokkeerd op basis van sensorinput of bevestiging door de operator. Duidelijke mens-machine-interfaces, inclusief indicatoren, alarmen en gestandaardiseerde handseinen of radioprotocollen, ondersteunden veilige communicatie tussen platform- en grondpersoneel.
Voorspellend onderhoud en sensorintegratie
Voorspellend onderhoud was gebaseerd op continue of periodieke gegevens van kritieke componenten. Sensoren bewaakten de hydraulische druk, olietemperatuur, cilinderpositie en motorstroom om trends te detecteren die duidden op slijtage of dreigende storingen. Ingenieurs gebruikten deze gegevens om de onderhoudsintervallen te verfijnen, verder dan eenvoudige urenschema's. Zo verkortten ze bijvoorbeeld de intervallen voor olieverversing wanneer de vervuiling of de hoge temperatuurcycli toenamen.
Door positie- en lastsensoren te integreren, kon het systeem de werkcycli, de totale geheven massa en het aantal starts registreren. Analyse van deze gegevens hielp bij het identificeren van afwijkende gebruikspatronen, zoals frequente overbelastingspogingen of gebruik op oneffen terrein. Trillings- en kantelsensoren ondersteunden de structurele gezondheidsmonitoring door signalen te geven over vermoeidheid of verkeerde uitlijning. In combinatie met inspectiegegevens verbeterde deze informatie de planning van structurele controles op lange termijn, zoals het opsporen van scheuren, corrosie en slijtage van verbindingen.
De koppeling met gecentraliseerde onderhoudssystemen maakte diagnose en probleemoplossing op afstand mogelijk. Technici konden foutcodes van overdrukventielen, lekbakken of regelcircuits bekijken voordat ze ter plaatse kwamen. Dit verminderde de stilstandtijd en zorgde ervoor dat vervangende onderdelen, zoals slangen, koppelingen of elektronica, met het serviceteam meekwamen. Batterijgevoede liften profiteerden ook van bewaking van de laadstatus en het aantal laadcycli, waardoor het einde van de levensduur werd voorspeld en onverwachte storingen tot een minimum werden beperkt.
Samenvatting en ontwerpimplicaties voor de industrie
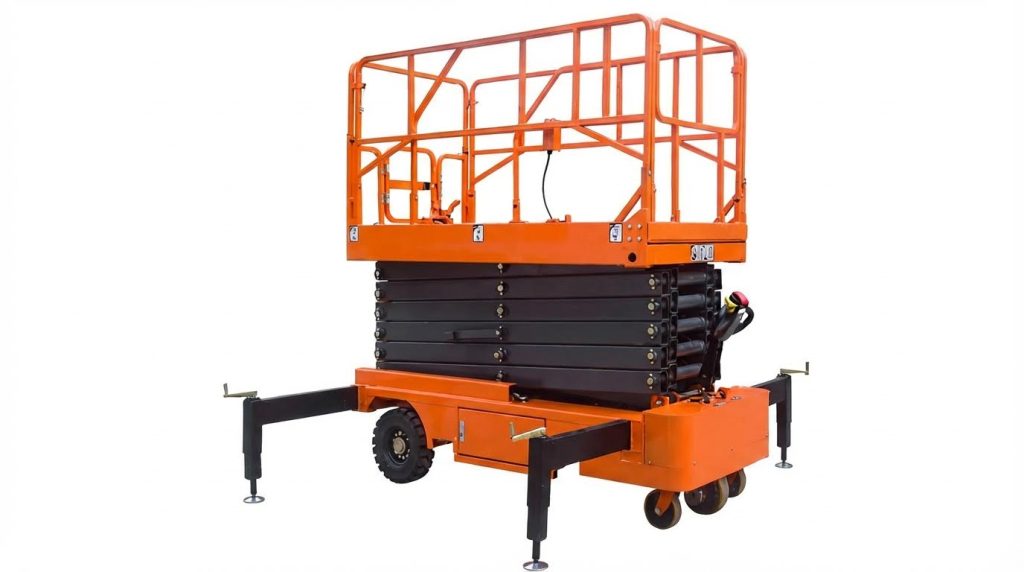
Het ontwerp van schaarhoogwerkers berustte op een nauw samenhangend geheel van structurele, hydraulische en besturingsbeslissingen. Ingenieurs moesten een balans vinden tussen draagvermogen, vlakheid van het platform en kinematische geometrie enerzijds en maakbaarheid en levenscycluskosten anderzijds. Veiligheidstechniek stond centraal bij controles op knik, penspanningen, hydraulische druk en stabiliteit onder realistische belasting- en bodemomstandigheden. Digitale integratie, inclusief sensoren en voorspellend onderhoud, bepaalde in toenemende mate hoe hoogwerkers werden bediend en ondersteund in het veld.
De belangrijkste bevindingen toonden aan dat de geometrie van de arm en de plaatsing van de actuator bepalend waren voor het mechanisch voordeel en de cilinderafmetingen. Het platformontwerp moest de doorbuiging beperken tot L/1000 en onder de 12 mm in absolute termen, terwijl het eigen gewicht geminimaliseerd moest worden door geoptimaliseerde plaatdikte en verstevigingen. Hydraulische systemen werkten binnen gedefinieerde druklimieten, bijvoorbeeld ontlastingsinstellingen rond 16 MPa, en vereisten strikte reinheid en temperatuurregeling tussen 0 °C en 40 °C. Veiligheidsfactoren tussen 1.5 en 3, conform de relevante normen, bleven essentieel om rekening te houden met onzekerheden in belasting, materiaalvariabiliteit en slijtage.
Voor de industrie betekenden deze principes dat beslissingen over de lay-out in een vroeg stadium een grote invloed hadden op de kosten, het energieverbruik en de naleving van regelgeving. Fabrikanten die structurele simulatie, hydraulische modellering en het ontwerp van besturingssystemen integreerden, konden de ontwikkelingscycli verkorten en overdimensionering verminderen. Voorspellend onderhoud met behulp van sensorgegevens, gecombineerd met digitale tweelingen, maakte een hogere beschikbaarheid van het wagenpark en een nauwkeurigere serviceplanning mogelijk. Tegelijkertijd bracht de toegenomen connectiviteit nieuwe eisen met zich mee voor cyberbeveiliging en softwarevalidatie.
In de praktijk moesten ontwerpteams robuuste controleprotocollen vóór ingebruikname implementeren, duidelijke lastaanduidingen aanbrengen en veiligheidsvergrendelingen zoals noodstops en automatische remmen inbouwen. Van toekomstige schaarhefbruggen werd verwacht dat ze gebruik zouden maken van lichtere legeringen, slimmere hydraulische aandrijvingen en een nauwere integratie met cobots en magazijnautomatisering. De technologische ontwikkeling wees in de richting van veiligere, energiezuinigere en meer datagestuurde apparatuur, hoewel nog steeds beperkt door klassieke mechanica, vermoeiing en stabiliteitslimieten. Een evenwichtige aanpak die rekening hield met deze fysieke beperkingen en tegelijkertijd digitale tools benutte, bood de meest robuuste weg naar industriële toepassing.