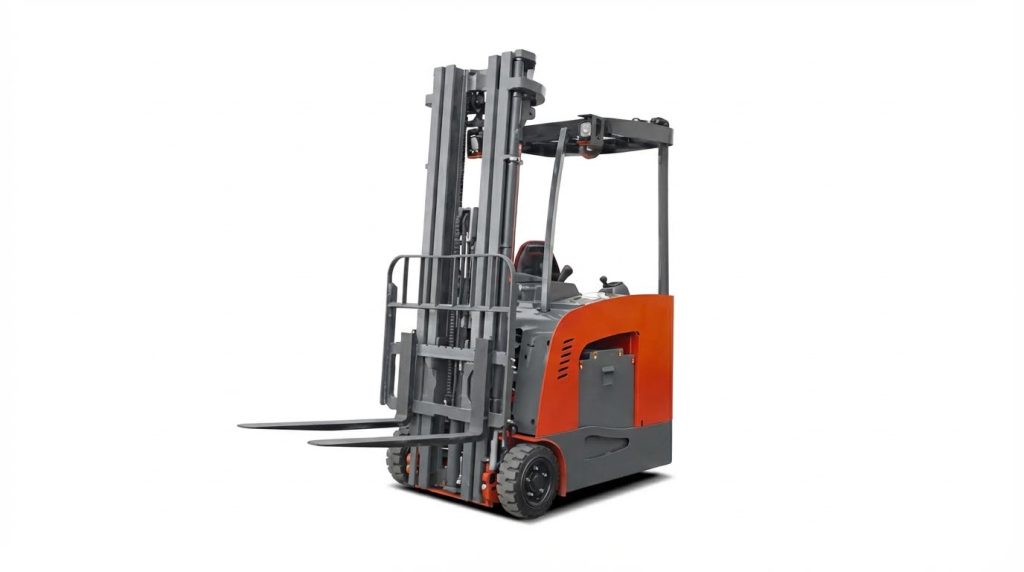
Bij het gebruik van staande heftrucks in smalle gangen zijn zorgvuldig afgestelde snelheidsinstellingen, stabiliteitssystemen en hydraulische bedieningselementen essentieel voor een optimale balans tussen doorvoer en veiligheid. Dit artikel onderzoekt hoe de rij-, hef- en bochtensnelheden in combinatie met regeneratief remmen, terugrolregeling en elektronische snelheidsbegrenzers de prestaties in de praktijk beïnvloeden.
Het document behandelde ook moderne besturingsarchitecturen, waaronder motorcontrollers, ECU's en programmeerbare bedieningsmodi, en liet zien hoe technici diagnostische hulpmiddelen en verificatieruns gebruikten om parameters af te stemmen. Ten slotte werd snelheidsoptimalisatie gekoppeld aan veiligheidssystemen, batterijstatus, onderhoudsplanning en levenscycluskosten, waardoor een gestructureerd kader werd geboden voor het configureren en bedienen van staande heftrucks in veeleisende magazijnomgevingen voor orderverzameling.
Belangrijke snelheidsparameters bij het gebruik van een staande vorkheftruck
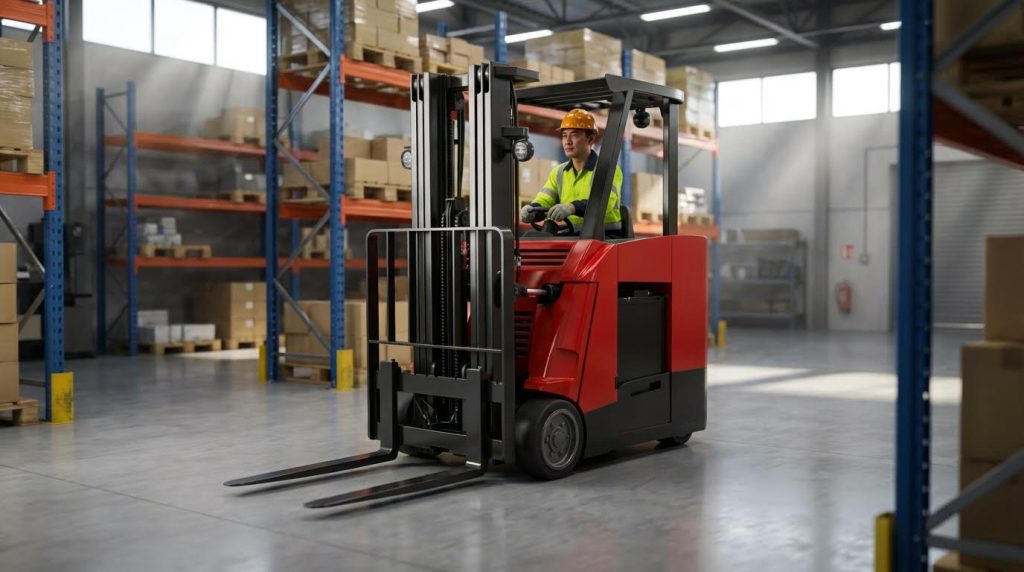
Belangrijke snelheidsparameters bepaalden hoe staande heftrucks een balans vonden tussen doorvoer, veiligheid en levensduur van componenten. Rij-, hydrauliek-, bocht- en reminstellingen werkten samen via het besturingssysteem van de heftruck. De juiste afstelling zorgde ervoor dat deze parameters werden afgestemd op de gangbreedte, de hoogte van de stellingen, het laadprofiel en de vaardigheid van de bestuurder. Slecht geconfigureerde instellingen leidden doorgaans tot een lagere productiviteit, meer bijna-ongelukken en versnelde slijtage.
Reissnelheid, versnelling en vertraging
De parameters voor de rijsnelheid beperkten de maximale snelheid van de heftruck, zowel met als zonder lading. Typische onbeladen staande heftrucks reden met een snelheid van ongeveer 12 km/u, met lagere limieten voor ritten met lading of in gevoelige gebieden. Acceleratiecurves bepaalden hoe snel de stroom naar de aandrijfmotor opliep, waardoor de reactie van pedaalinput naar wielkoppel werd gevormd. Deceleratie-instellingen bepaalden hoe snel de heftruck snelheid verminderde wanneer de bestuurder het gaspedaal losliet, vóórdat de bedrijfsrem werd gebruikt. Technici pasten deze waarden meestal aan via controllerparameters zoals VMAX, ACCEL_CURVE en DECEL_RATE, en valideerden de instellingen vervolgens met behulp van testritten.
Instellingen voor de snelheid van hydraulisch heffen, dalen en kantelen
De hydraulische snelheidsinstellingen regelden de hef-, daal-, kantel- en bevestigingsfuncties via de hydraulische pompmotor en proportionele kleppen. De besturingseenheden maakten afzonderlijke parameters mogelijk voor de startsnelheid, de stapsnelheid, de maximumsnelheid en de acceleratie of deceleratie van de hydraulische bewegingen. Lagere hef- en kantelsnelheden verminderden de mastbeweging en verbeterden de stabiliteit van de lading, vooral op grote hoogte of met kwetsbare goederen. De daalsnelheid vereiste een zorgvuldige kalibratie om harde landingen te voorkomen die pallets of vorken beschadigden. Het aanpassen van de hydraulische snelheden voor toepassingen die geen maximale prestaties vereisten, verminderde het energieverbruik en verlengde de levensduur van de pomp, kleppen en mastcomponenten.
Snelheidslimieten voor bochten, reikwijdte en masthoogte
Snelheidsreductiesystemen voor bochten verlaagden automatisch de rijsnelheid op basis van de stuurhoek en de actuele snelheid. Dit beperkte de zijdelingse krachten die de heftruck in scherpe bochten of smalle gangpaden zouden kunnen destabiliseren. Vergrendelingsfuncties voor het uitschuiven van de heftruck verminderden of blokkeerden de beweging wanneer de heftruck uitschoof, waardoor componenten werden beschermd en de stabiliteit bij excentrische lasten werd verbeterd. Snelheidsbegrenzing op masthoogte koppelde de rijsnelheid aan de masthoogte, waardoor de snelheid vaak tot wel 50% lager lag dan in de primaire fase. Eindschakelaars voor de mastheffing met programmeerbare stops voorkwamen contact met lage plafonds of bovenliggende leidingen, terwijl bypass-modi een gecontroleerde override mogelijk maakten voor speciale taken. Deze gelaagde limieten vormden een gecoördineerde stabiliteitszone rond het dynamische gedrag van de heftruck.
Regeneratief remmen, afdichten en terugrolregeling
Regeneratief remmen zette kinetische energie om in elektrische energie wanneer de bestuurder het gaspedaal losliet, waardoor de accu werd opgeladen. Parameterinstellingen bepaalden hoe agressief de truck afremde tijdens regeneratief remmen, wat van invloed was op de remweg en het comfort van de bestuurder. Plugging beschreef het gecontroleerd remmen en achteruitrijden dat plaatsvond wanneer bestuurders tijdens het rijden de tegenovergestelde rijrichting aangaven; technici stemden de plugging-sterkte af om snelle richtingsveranderingen in balans te brengen met de slijtage van de banden en de aandrijflijn. Rollback control beperkte achteruitrijden op hellingen na het loslaten van het pedaal, waarbij de truck soms enkele seconden stil bleef staan voordat gecontroleerd werd afgedaald. Elektromagnetische parkeerremmen en anti-terugrolfuncties boden extra stabiliteit op hellingen, waardoor bestuurders veilig konden uitstappen zonder mechanische wielblokken.
Regelsystemen en afstemmethoden voor snelheid
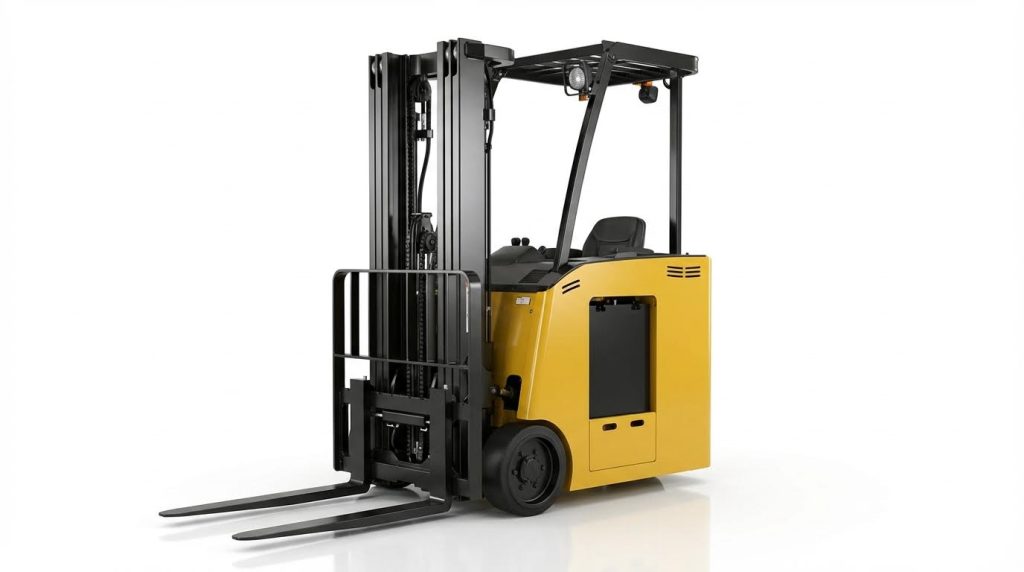
Moderne staande heftrucks maken gebruik van elektronische besturingssystemen om snelheid, koppel en hydraulische prestaties zeer nauwkeurig te regelen. Ingenieurs stemmen deze systemen af met behulp van gestructureerde parameterreeksen die de aandrijfmotoren, hydraulische pompen en het remgedrag bepalen. Een correcte afstelling verbetert de doorvoer, vermindert het energieverbruik en verlengt de levensduur van componenten, terwijl tegelijkertijd wordt voldaan aan de veiligheidsvoorschriften op de locatie.
Motorcontrollers, ECU's en aandrijfparameterreeksen
Elektrische staande heftrucks maakten gebruik van AC-motorcontrollers en voertuigbesturingsmodules om de rijsnelheid te regelen. Deze modules pasten de motorstroom en -frequentie aan om limieten te handhaven zoals de maximale rijsnelheid, acceleratiecurves en de kracht van het regeneratief remmen. Parameterinstellingen omvatten doorgaans waarden zoals Max_Travel_Speed, ACCEL_CURVE, DECEL_RATE en aparte limieten voor hef- en daalsnelheid. Technici configureerden deze via servicesoftware en controleerden vervolgens of de werkelijke snelheden binnen de gespecificeerde km/u-limieten en remwegen bleven. Een goede afstelling zorgde er ook voor dat de aandrijf- en hydraulische eisen op elkaar werden afgestemd om spanningsdalingen te voorkomen en stabiele prestaties te behouden onder wisselende belastingen.
Bedieningsmodi, PIN-toegang en snelheidsvergrendelingen
Besturingssystemen ondersteunden vaak meerdere bedieningsmodi om de snelheid aan te passen aan verschillende vaardigheidsniveaus en taken. Typische configuraties omvatten de modi Prestatie, Standaard en Eco, elk met eigen limieten voor maximale snelheid, acceleratie en hydraulische respons. Leidinggevenden gebruikten PIN-gebaseerde toegangscontrole om hogere snelheidsprofielen alleen te ontgrendelen voor getrainde operators of specifieke ploegen. Snelheidsbegrenzingen werden geïntegreerd met functies zoals stabiliteitssystemen van het Guardian-type, bereikvergrendelingen en masthoogtelimieten om de snelheid automatisch te beperken wanneer de stabiliteitsmarges afnamen. Deze gelaagde aanpak stelde wagenparken in staat om veilig gedrag te standaardiseren en tegelijkertijd een hoge productiviteit te behouden in geschikte zones en toepassingen.
Diagnostische hulpmiddelen, testen en verificatieruns
Technici gebruikten speciale diagnoseapparatuur om snelheidsgerelateerde parameters van controllers en ECU's uit te lezen, aan te passen en te registreren. Deze apparatuur toonde realtime gegevens zoals rijsnelheid, motorstroom, accuspanning en hydraulische druk tijdens testritten. Na een parameterwijziging vereisten de standaardprocedures verificatieritten waarbij de rijsnelheid zonder en met belasting, de hef- en daalsnelheid en het terugrolgedrag op een helling werden gemeten. Technici controleerden of de snelheidsreductie in bochten, het regeneratief remmen en de snelheidsoverschrijdingsalarmen bij de beoogde drempelwaarden werden geactiveerd. De gedocumenteerde testresultaten ondersteunden de naleving van de regelgeving, interne veiligheidsaudits en consistente prestaties binnen het gehele wagenpark.
Veiligheid, productiviteit en levenscyclusaspecten
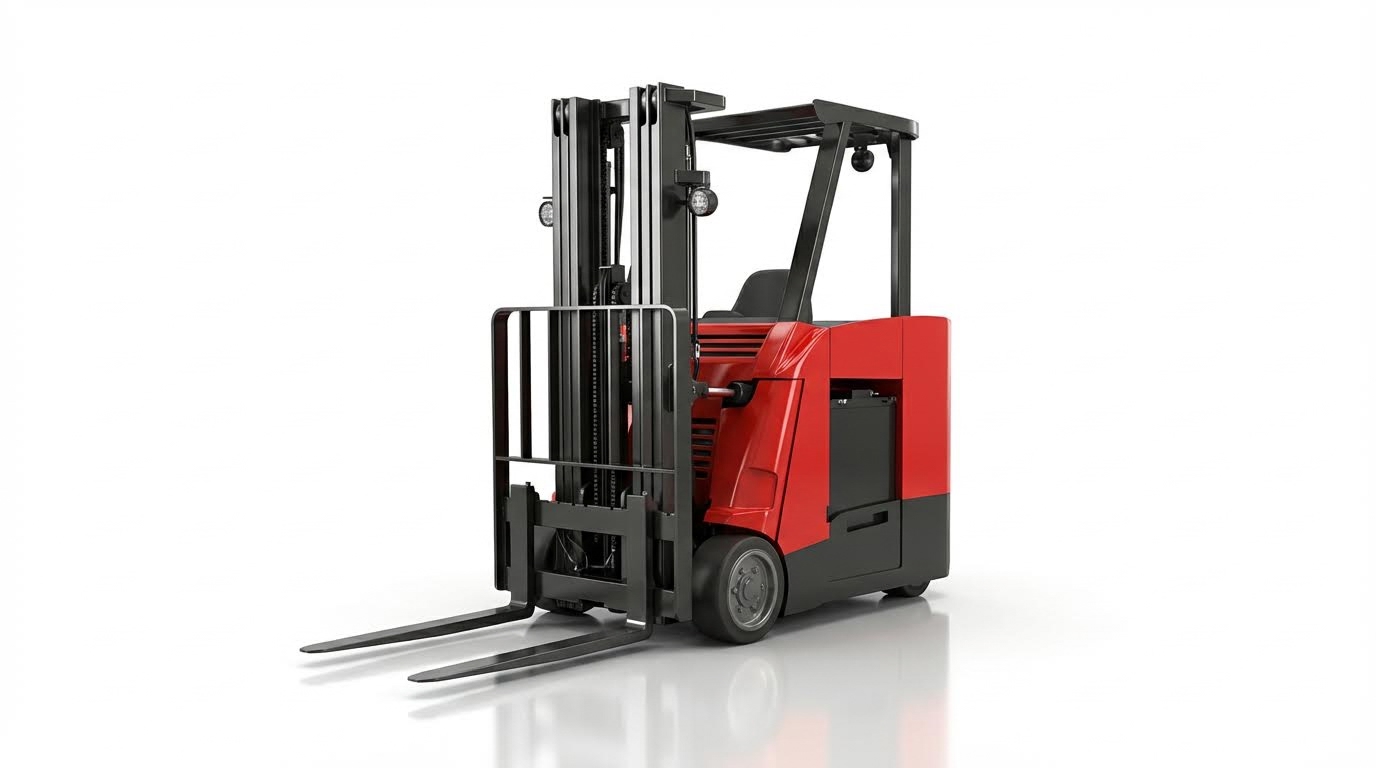
Veiligheid, productiviteit en de levensduur van de apparatuur vormden een onderling afhankelijke driehoek bij het optimaliseren van de snelheid van staande heftrucks. Ingenieurs en wagenparkbeheerders moesten snelheidsparameters zo configureren dat de stabiliteitslimieten, het gedrag van de bestuurder en het energieverbruik binnen veilige grenzen bleven, terwijl tegelijkertijd de doorvoerdoelstellingen werden behaald. Moderne elektronische besturingsarchitecturen maakten een nauwkeurige afstemming van deze grenzen mogelijk, maar onjuiste instellingen verhoogden het risico op incidenten, slijtage van componenten en degradatie van de accu. Een gestructureerde aanpak die snelheidsinstellingen koppelde aan de lay-out, het belastingspectrum en feedback over onderhoud leverde de beste resultaten op de lange termijn.
Stabiliteitssystemen, OSS en snelheidsoverschrijdingsbeheer
Geavanceerde stabiliteitssystemen gebruikten input van masthoogte, kantelhoek, stuurhoek en rijsnelheid om het risico op kantelen of ladingverlies te beperken. Stabiliteitslogica van het Guardian-type verlaagde de rijsnelheid wanneer de mast de primaire fase passeerde en beperkte ook de voorwaartse kanteling met ongeveer twee graden, vooral bij verhoogde ladingen. Bedieningsdetectiesystemen bewaakten de stoel- of aanwezigheidsschakelaars en dwongen de neutraalstand, parkeerremalarmen en gordelindicatie af om onveilig afstappen of onbeveiligd rijden te voorkomen. Snelheidsoverschrijdingsalarmen en programmeerbare maximumsnelheden zorgden ervoor dat bestuurders de gevalideerde limieten niet overschreden, met name in drukke of gemengde verkeerszones. Samen zorgden deze systemen voor een hogere basisproductiviteit, terwijl de dynamische stabiliteitsmarges binnen acceptabele ontwerpcriteria bleven.
Snelheidsprofielen afstemmen op gangindeling en ladingen
Snelheidsprofielen moesten worden afgestemd op de gangbreedte, draaicirkels en de geometrie van de stellingen. Staande heftrucks die in gangen van 8 tot 10 meter breed opereerden, profiteerden van lagere bochtsnelheden en kortere acceleratiecurves om de controle in krappe ruimtes te behouden. Reikvergrendeling en snelheidsreductie op basis van masthoogte beschermden masten, rollen en rails wanneer het hefmechanisme werd uitgeschoven of bij werkzaamheden in de buurt van lage plafonds of obstakels boven het hoofd. Lastafhankelijke snelheidsreductie, met behulp van hydraulische druk of gewichtsmeting, beperkte de rijsnelheid bij zwaardere pallets om de stabiliteit en remprestaties te behouden. Ingenieurs valideerden deze profielen doorgaans door middel van testritten op locatie, waarbij de vrije ruimte, remweg en manoeuvreertijden voor representatieve ladingen werden bevestigd.
Energie-efficiëntie, batterijconditie en gebruiksduur
De instellingen voor snelheid en acceleratie hadden een directe invloed op het energieverbruik en de belasting van de accu gedurende een dienst. Hogere maximale rijsnelheden en agressieve acceleratiecurves verhoogden de piekstroom, waardoor de accutemperatuur steeg en de ontladingsdiepte sneller afnam. Regeneratief remmen en een instelbare laadrespons maakten het mogelijk om een deel van de kinetische energie terug te winnen, maar overmatig agressief laden kon de thermische belasting van controllers en motoren verhogen. Door snelheidskaarten af te stemmen op realistische werkcycli, inclusief gemiddelde rijafstand, stopfrequentie en hefpatroon, werden onnodige stroompieken verminderd en de levensduur van de accu verlengd. De hefonderbrekingsniveaus, gekoppeld aan de laadstatus, beschermden de accu's door het heffen uit te schakelen bij vooraf gedefinieerde ontladingsdrempels, waardoor de prestaties van de heftruck werden afgestemd op het type en de capaciteit van de geïnstalleerde accu.
Onderhoudsintervallen, urentellers en automatische uitschakeling
Urentellers voor gepland onderhoud ondersteunden het levenscyclusbeheer door inspecties te activeren op basis van de werkelijke bedrijfsuren in plaats van de kalendertijd. Instelbare onderhoudsintervallen stelden wagenparkbeheerders in staat de servicefrequentie af te stemmen op de werkelijke belasting, zoals bij intensief gebruik in smalle gangpaden of in koelopslagomgevingen. Automatische motoruitschakeling en automatische stroomonderbreking verminderden de stationaire uren, waardoor onnodige slijtage aan contactoren, pompen en koelcomponenten werd beperkt en energie werd bespaard. Deze uitschakeltimers vereisten een zorgvuldige afstelling, zodat trucks werden uitgeschakeld tijdens daadwerkelijke inactiviteit zonder de werkprocessen met frequente korte pauzes te verstoren. Door snelheidsgerelateerde controles, zoals de maximale rijsnelheid zonder lading en de verificatie van het verlagen van de snelheid, te integreren in het preventief onderhoud, werd ervoor gezorgd dat eerdere afstellingen geldig bleven gedurende de levensduur van de truck.
Samenvatting: Balans tussen snelheid, veiligheid en totale kosten
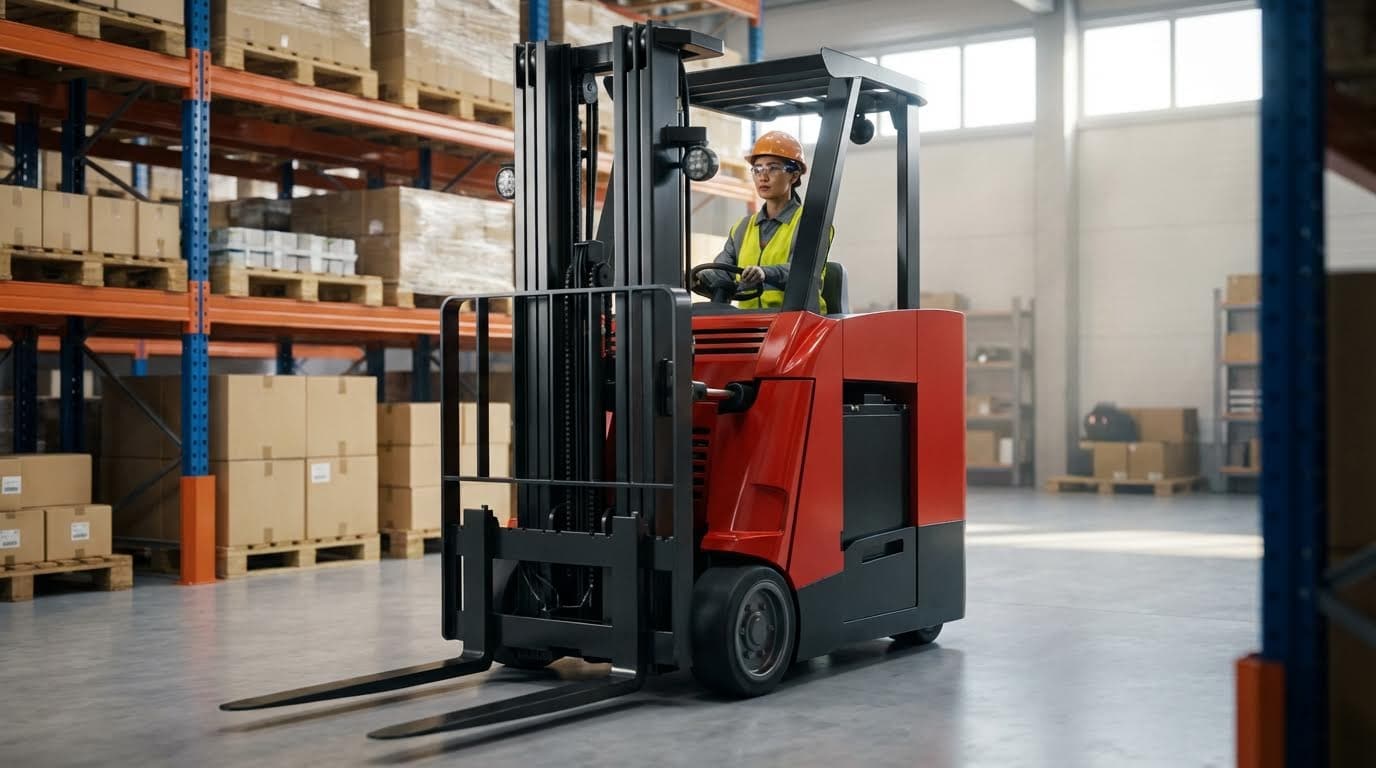
Voor het optimaliseren van de snelheid van staande heftrucks was een gestructureerd evenwicht nodig tussen rijprestaties, veiligheidssystemen en levenscycluskosten. Technici stemden de rij-, hydraulische en remparameters af in motorcontrollers en ECU's en valideerden de wijzigingen vervolgens met gecontroleerde testritten. Goed geconfigureerde acceleratiecurves, snelheidsreductie in bochten en op belasting gebaseerde limieten verhoogden de doorvoer, terwijl de trucks stabiel bleven in smalle gangen en op hoogte.
Veiligheidssystemen zoals stabiliteitssystemen, bedieningsdetectie, terugrolbeveiliging en snelheidsoverschrijdingsalarmen verminderden het risico op incidenten zonder de productiviteit te beïnvloeden. Regeneratief remmen, programmeerbare hydraulische snelheden en instelbare onderbrekingsniveaus van de lift hielpen het energieverbruik af te stemmen op de accucapaciteit en de eisen van de werkcyclus, waardoor de levensduur van componenten en de gebruiksduur tussen laadbeurten werden verlengd. Urentellers voor gepland onderhoud en automatische uitschakelfuncties verlaagden de bedrijfskosten verder door het verbruik in ruststand te verminderen en inspectiediscipline af te dwingen.
Vanuit implementatieperspectief profiteerden wagenparken van gelaagde bedieningsmodi, snelheidsbeperkingen via PIN-codes en locatiespecifieke profielen afgestemd op gangpadbreedte, stellinghoogte en ladinggewicht. Toekomstige ontwikkelingen gingen steeds meer richting geïntegreerde voertuigbesturingsmodules, gedetailleerdere parameterkaarten en datagestuurde optimalisatie op basis van geregistreerde operationele profielen. De meest kosteneffectieve configuraties maximaliseerden niet alleen de snelheid; ze stemden de snelheidslimieten af op de daadwerkelijke magazijnindeling, het trainingsniveau en de onderhoudsmogelijkheden, waardoor duurzame winst werd behaald op het gebied van zowel veiligheid als totale eigendomskosten.