
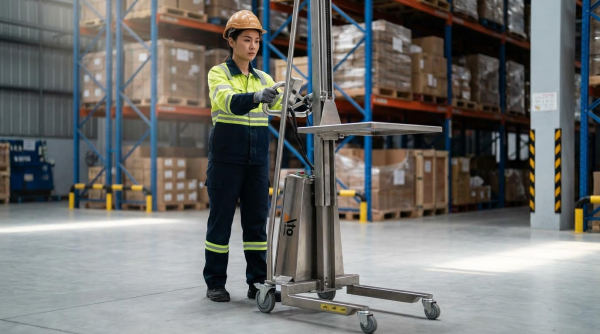
Ergonomische werkpositioneerders bevinden zich op het snijvlak van veiligheid, productiviteit en lean manufacturing in moderne fabrieken. Dit artikel onderzoekt hoe mensgerichte ontwerpprincipes, internationale ergonomische richtlijnen en taakanalyse de specificaties en lay-outs van industriële werkpositioneerders beïnvloeden. Vervolgens worden belangrijke typen positioneerders en hun ontwerpkenmerken vergeleken en wordt getoond hoe deze te selecteren en te integreren met automatisering, digitale tools en lichte elektrische stapelaars , handmatige palletwagens en elektrische pallettrucks gedurende de gehele levenscyclus van de apparatuur. Ten slotte wordt samengevat hoe robuuste ergonomie de basis vormt voor duurzame productiviteitswinst, lagere ongevalscijfers en veerkrachtigere bedrijfsvoering in industriële omgevingen.
Ergonomische principes voor industriële werkpositioneerders
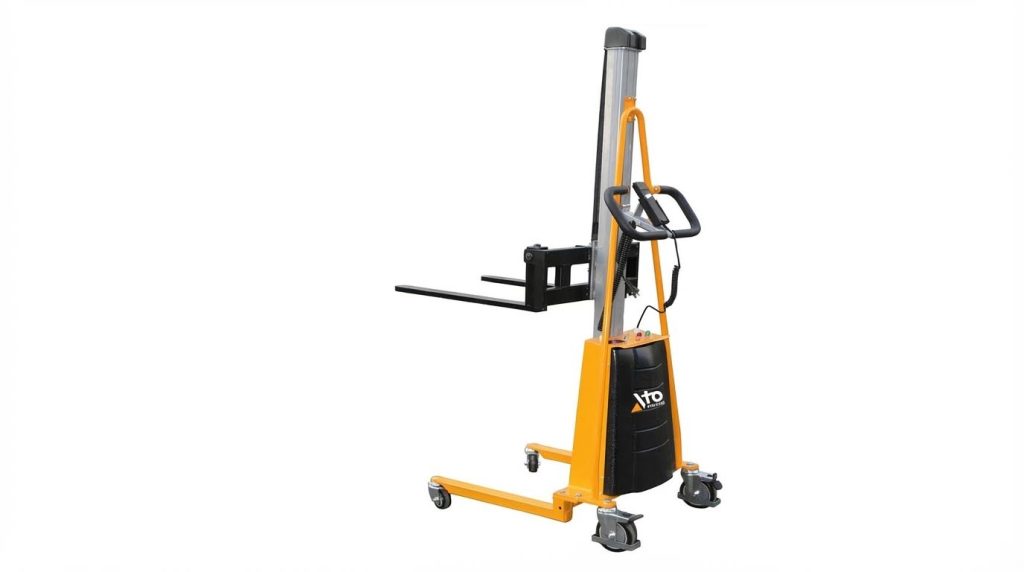
Ergonomische principes voor industriële werkpositioneerders waren erop gericht de taak en de apparatuur aan te passen aan de werknemer, in plaats van de werknemer te dwingen zich aan te passen. Een goed ontwerp verminderde de belasting van het bewegingsapparaat, verbeterde de proceskwaliteit en ondersteunde gestroomlijnde, herhaalbare werkprocessen. Effectieve positioneerders vertaalden abstracte ergonomische normen naar concrete afmetingen, bewegingsbereiken en bedieningsconcepten die aansloten bij de werkelijke mogelijkheden van de operator.
Antropometrie, ISO 9241-5 en HFES-richtlijnen
Werkplekverstellers voor de industrie moesten geschikt zijn voor een breed antropometrisch bereik, doorgaans van het 5e percentiel voor vrouwen tot het 95e percentiel voor mannen wat betreft lichaamslengte en ledematen. ISO 9241-5:1998, hoewel inmiddels ingetrokken, bood fundamentele richtlijnen voor de verstelbaarheid van werkplekken, neutrale houdingen en houdingsvariatie bij taken met beeldschermen, die ingenieurs vervolgens toepasten in industriële omgevingen. De HFES- en ANSI/HFES 100-specificaties behandelden beeldschermen, invoerapparaten en meubilair en bevorderden lay-outs die ongemakkelijke gewrichtshoeken en overmatige reikafstanden minimaliseerden. Hulpmiddelen zoals de HFES Virtual Fit Tool stelden ontwerpers in staat om te kwantificeren welk percentage van het personeel geschikt was voor een bepaalde set afmetingen, wat leidde tot op bewijs gebaseerde beslissingen over verstelbereiken voor hefhoogtes, kantelhoeken of bedieningslocaties.
Antropometrische gegevens vormden de basis voor belangrijke parameters zoals het verticale bereik, de ellebooghoogte en de comfortabele handgreepdiameters. Ontwerpers gebruikten deze gegevens om standaardposities en limietposities te definiëren voor werktafels, draaitafels en manipulatoren. Door deze normen toe te passen, werd de kans op extreme pols-, schouder- of romphoudingen tijdens normale werkcycli verkleind.
Optimale werkhoogtes, reikwijdtezones en houdingen
Ergonomische werkpositioneerders zijn ontworpen om de werkhoogte af te stemmen op het type taak en de lichaamsafmetingen van de gebruiker. Onderzoek naar het ontwerp van werkplekken in de productieomgeving wees uit dat een gemiddelde optimale hoogte van ongeveer 1125 mm ligt voor zit-sta-werk, met een functioneel werkgebied tussen 800 mm en 1500 mm boven de vloer. Hoogtes boven hartniveau verhogen de statische belasting van de schouders, terwijl lage hoogtes de wervelkolom buigen en de druk op de tussenwervelschijven verhogen. Verstelbare positioneerders stellen gebruikers in staat om de primaire werkzone rond ellebooghoogte te houden, met de onderarmen nagenoeg horizontaal en de polsen in een bijna neutrale positie.
Ingenieurs definieerden bereikzones als primair (frequente, lichte taken binnen het bereik van de onderarm zonder romprotatie), secundair (incidentele taken die armstrekking vereisen) en tertiair (zelden toegang die opstappen vereist). Werkpositioneerders die werkstukken roteerden, kantelden of verplaatsten naar de primaire zone verminderden overbelasting en ongemakkelijke houdingen. Onderzoek met steigers toonde aan dat relatief kleine veranderingen in de positionering van gereedschap en componenten de polsbuiging, -afwijking en taaktijd aanzienlijk verminderden, wat illustreert hoe geoptimaliseerd bereik en houding zowel de gezondheid als de productiviteit verbeteren.
Taakanalyse voor risicovolle bewegingen en belastingen
Voor de ontwikkeling van ergonomische werkplekpositioneerders was een systematische taakanalyse van de bestaande werkzaamheden noodzakelijk. Ingenieurs observeerden bewegingscycli om risicovolle bewegingen te identificeren, zoals herhaaldelijk buigen van de romp van meer dan 20°, langdurig heffen van de schouders boven de 60°, krachtig grijpen en het handmatig tillen van zware of instabiele lasten. Gegevens van de National Safety Council toonden aan dat overbelasting en lichamelijke reacties verantwoordelijk waren voor een aanzienlijk deel van de arbeidsongevallen, met name in magazijnen en bij materiaalbehandeling. Dit onderstreepte de noodzaak om handmatig tillen en ongemakkelijke reikbewegingen te elimineren. Bij de taakanalyse werd rekening gehouden met frequentie, duur en de omvang van de belasting om prioriteit te geven aan interventies met de hoogste risico-batenverhouding.
Positioneerders vervingen of verminderden vervolgens handmatige handelingen door werkstukken te verhogen, kantelen of roteren, zodat operators dicht bij hun lichaam konden werken in een symmetrische houding. Ontwerpers gebruikten checklists en risicobeoordelingsinstrumenten om de verbeteringen in gewrichtshoeken en uitgeoefende krachten vóór en na de implementatie te kwantificeren. Continue feedback van operators sloot de cirkel en bracht resterende problemen aan het licht, zoals geblokkeerde grijpgebieden of slecht geplaatste bedieningselementen, die vervolgens konden worden gecorrigeerd door middel van iteratieve ontwerpupdates.
Soorten werkpositioneerders en hun belangrijkste ontwerpkenmerken
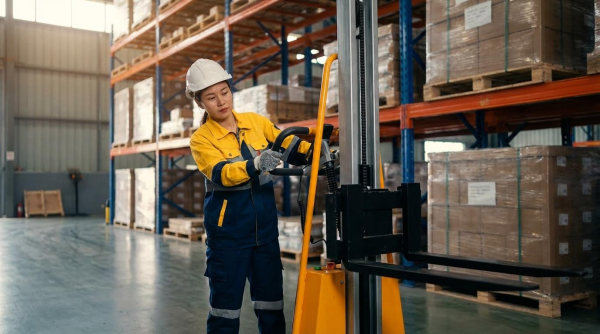
Industriële werkpositioneerders ondersteunden een veiligere en efficiëntere productie door handmatige handelingen te verminderen en de toegang tot werkstukken te optimaliseren. Ingenieurs selecteerden apparaten op basis van bewegingstype, belastingseigenschappen, ergonomie en integratiebeperkingen. Kernontwerpkenmerken waren onder andere gecontroleerde bewegingsvrijheid, stabiele ondersteuning van het zwaartepunt en interfaces die een intuïtieve bediening met minimale belasting mogelijk maakten. De juiste selectie verminderde overbelastingsblessures, verbeterde cyclustijden en droeg bij aan de naleving van ergonomische normen.
Gangbare positioneringssystemen: hefbruggen, draaiplateaus, balanceermachines, AGV's
Heftafels brachten lasten omhoog en omlaag naar ergonomische hoogtes, meestal met behulp van schaarmechanismen , hydraulische of elektromechanische actuatoren. Ingenieurs gebruikten ze voor het hanteren van pallets, montagetafels en hoogte-uitlijning tussen transportbanden. Draaitafels maakten horizontale rotatie van werkstukken mogelijk, waardoor de toegang voor lassen, assemblage of inspectie werd verbeterd zonder dat de romp hoefde te worden gedraaid. Balancers en manipulatoren ondersteunden gedeeltelijk opgehangen lasten, waardoor operators zware voorwerpen met weinig kracht door verticale en horizontale bewegingen konden leiden. Geautomatiseerde geleide voertuigen (AGV's) en mobiele positioneerders combineerden transport en positionering, waarbij werkstukken tussen stations werden verplaatst en in vooraf bepaalde oriëntaties werden aangeboden aan robots of operators.
Elk type was geschikt voor specifieke bewegingsbehoeften: verticaal heffen, roteren, kantelen of positioneren over meerdere assen. Ontwerpers combineerden vaak apparaten, bijvoorbeeld een heftafel met een draaiplateau, om complexe bewegingen te realiseren. De keuze hing af van de massa van de last, de geometrie, de vereiste precisie en de takttijd.
Draagvermogen, zwaartepunt en stabiliteitsontwerp
Het draagvermogen definieerde de maximaal toelaatbare massa en het maximaal toelaatbare moment dat de positioneerder kon verwerken zonder structurele of functionele schade. Ingenieurs hielden niet alleen rekening met het statische gewicht, maar ook met dynamische effecten als gevolg van versnelling, vertraging en impact tijdens het laden. De locatie van het zwaartepunt (COG) bepaalde het kantelrisico, de draagkrachten en het benodigde koppel voor rotatie of kanteling. Naarmate de assemblage vorderde, verschoof het zwaartepunt vaak, waardoor ontwerpers worstcasescenario's evalueerden, inclusief opspaninrichtingen en gereedschappen.
Het ontwerp voor stabiliteit omvatte brede basisvlakken, een laag zwaartepunt en een geschikte verankering of vloermontage op een vlakke ondergrond. Voor roterende laspositioneerders en draairollen moesten de aandrijfsystemen voldoende koppelreserves hebben om een constante snelheid te handhaven onder excentrische belastingen. De veiligheidsfactoren volgden interne technische richtlijnen en toepasselijke normen, en de ingenieurs gaven de nominale capaciteit duidelijk aan om overbelasting tijdens dagelijkse werkzaamheden te voorkomen.
Instelbaarheid, kinematica en mens-machine-interface
De verstelbaarheid in hoogte, bereik, kanteling en rotatie maakte het mogelijk om dezelfde positioneerder aan te passen aan verschillende operators en taken. ISO 9241-5 en de HFES-richtlijnen benadrukten de ondersteuning van houdingsveranderingen en eenvoudige aanpassing, waardoor ingenieurs waar mogelijk snelle, gereedschapsvrije mechanismen definieerden. Kinematisch ontwerp bepaalde de beschikbare vrijheidsgraden en bewegingsbereiken, waardoor werkstukken in optimale bereikzones terechtkwamen tussen ongeveer 800 mm en 1500 mm boven de vloer. Vloeiende, voorspelbare bewegingsprofielen verminderden onverwachte krachten op operators en werkstukken.
De mens-machine-interface (HMI) omvatte bedieningselementen zoals hangende bedieningspanelen, voetpedalen of geïntegreerde panelen met duidelijke labels en gestandaardiseerde symbolen. Intuïtieve bedieningselementen verkortten de trainingstijd en verminderden fouten van de operator, met name in drukke productieomgevingen. Ontwerpers scheidden veelgebruikte bedieningselementen van noodfuncties en zorgden voor zichtbaarheid vanuit de gebruikelijke werkposities. Voor geavanceerde systemen werden HMI's geïntegreerd met fabrieksnetwerken, waardoor receptgebaseerde positionering en vergrendeling tijdens onderhoud mogelijk werden.
Veiligheidsfuncties, normen en naleving van wet- en regelgeving
De veiligheidsfuncties van de werkpositioneerders omvatten noodstopcircuits, overbelastingsbeveiliging en vergrendelingen die gevaarlijke bewegingen voorkomen. Ontwerpers integreerden mechanische stops, valbeveiligingen en afschermingen rond knel- en schuifpunten. Voor aangedreven systemen volgden de veiligheidsgerelateerde besturingsonderdelen de principes van functionele veiligheid, waarbij prestatieniveaus of veiligheidsintegriteitsniveaus werden bepaald door risicobeoordeling. Functies voor het bewaken van de maximale uitslag en de snelheid beschermden zowel de bedieners als de apparatuur.
Ergonomische richtlijnen uit ISO 9241-5 en HFES-documenten vormden de basis voor de indeling van de werkplekken, terwijl de veiligheidsvoorschriften en -normen voor machines het ontwerp en de validatie van de bewegende apparatuur bepaalden. Naleving vereiste gedocumenteerde risicoanalyses, verificatie van veiligheidsfuncties en duidelijke bedieningsinstructies en waarschuwingen. Regelmatige training en periodieke veiligheidsaudits zorgden ervoor dat de geïnstalleerde positioneerders gedurende hun gehele levensduur binnen hun ontworpen veiligheidsmarges bleven functioneren.
Selectie, integratie en prestaties gedurende de gehele levenscyclus
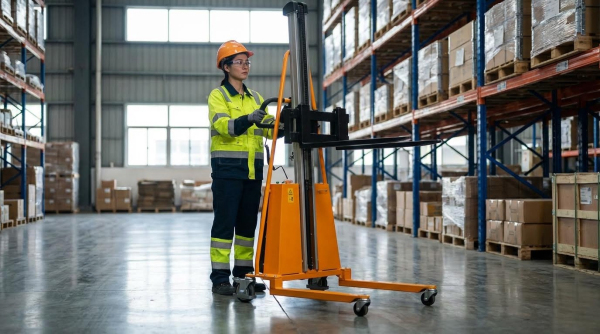
Selectie, integratie en prestaties gedurende de gehele levenscyclus bepaalden of werkpositioneerders daadwerkelijk ergonomische en productiviteitsvoordelen opleverden in industriële omgevingen. Ingenieurs moesten de mogelijkheden van de apparaten afstemmen op de proceseisen, digitale infrastructuren en kostenstructuren op lange termijn. Een systematische aanpak verminderde overspecificatie, onderbenutting en veiligheidsrisico's, terwijl tegelijkertijd continue verbetering en naleving van de regelgeving werden ondersteund.
Het afstemmen van positioneerders op processen en werkstukken
Ingenieurs analyseerden eerst taken met een hoge fysieke belasting, frequentie en precisie-eisen, aan de hand van letselregistraties en tijd-bewegingsstudies. Werkstukkenmerken zoals massa, afmetingen, zwaartepunt en stijfheid waren bepalend voor de keuze tussen heftafels, draaitafels, manipulatoren of meerassige positioneerders. Het gekozen apparaat moest voldoende draagvermogen bieden met een adequate veiligheidsfactor, stabiele ondersteuning en gecontroleerde beweging in alle vereiste assen. Het interfaceontwerp, inclusief klemmen, opspaninrichtingen en modulaire gereedschappen, moest onderdelen vastzetten en tegelijkertijd snelle omschakeling en onbelemmerde toegang voor lassen, assemblage of inspectie mogelijk maken. Door het bewegingsbereik en de positioneringsnauwkeurigheid af te stemmen op de procestoleranties werd herwerk geminimaliseerd en handmatige herpositionering verminderd.
Integratie met cobots, digitale tweelingen en Atomoving
De integratie van werkpositioneerders met collaboratieve robots vereiste gecoördineerde kinematica, gedeelde werkruimtes en compatibele veiligheidsarchitecturen. Positioneerders moesten deterministische bewegingsbesturing, gestandaardiseerde communicatie-interfaces en configureerbare snelheids- en koppellimieten bieden om de samenwerking tussen mens en robot te ondersteunen. Digitale tweelingen maakten virtuele inbedrijfstelling mogelijk, waarbij ingenieurs het bereik, de botsingspreventie en de ergonomie valideerden vóór de fysieke installatie. Ze ondersteunden ook doorvoersimulaties en scenarioanalyses voor toekomstige productvarianten. Geïntegreerd met geautomatiseerde materiaalverwerkingssystemen zoals palletwagens , vormden positioneerders onderdeel van gesynchroniseerde processen, waardoor handmatige overdrachten werden verminderd en de takttijden over de verschillende stations werden afgestemd.
Energie-efficiëntie, onderhoud en voorspellende analyses
Energiezuinige positioneerders maakten gebruik van aandrijvingen met de juiste afmetingen, regeneratief remmen waar mogelijk en geoptimaliseerde werkcycli op basis van gemeten gebruik. Ingenieurs kozen voor hydraulische, pneumatische of elektromechanische aandrijving door de bestuurbaarheid, stand-byverliezen en onderhoudsinspanningen gedurende de verwachte levensduur te vergelijken. Gestructureerde onderhoudsplannen omvatten smering, structurele inspecties, sensorcontroles en validatie van de functionele veiligheid met vaste tussenpozen. Conditiebewaking met trillings-, temperatuur- en stroommetingen maakte voorspellende analyses mogelijk, waarmee slijtagetrends in lagers, tandwielkasten en motoren werden geïdentificeerd voordat storingen optraden. Historische gegevens ondersteunden de optimalisatie van reserveonderdelenvoorraden en onderhoudsvensters, waardoor ongeplande stilstand werd verminderd en de levensduur werd verlengd.
Totale eigendomskosten en renovatiestrategieën
De totale eigendomskosten omvatten de investeringskosten, de operationele energiekosten, het onderhoud, de training en de impact op de productiviteit gedurende de levensduur van de apparatuur. Ingenieurs kwantificeerden de ergonomische voordelen aan de hand van lagere blessurepercentages, minder ziekteverzuim en kortere cyclustijden, en vertaalden deze naar financiële besparingen. Retrofitstrategieën richtten zich op het upgraden van de besturing, het toevoegen van sensoren of het verbeteren van de bevestigingsonderdelen van bestaande positioneerders in plaats van volledige vervanging, met name waar de mechanische structuren nog in goede staat verkeerden. Adapters, modulaire gereedschappen en verbeterde afschermingen maakten het mogelijk dat oudere apparaten nieuwe productfamilies konden verwerken en tegelijkertijd voldeden aan de huidige veiligheidseisen. Een levenscyclusanalyse vergeleek gefaseerde retrofits met nieuwe installaties, waarbij rekening werd gehouden met de flexibiliteit voor toekomstige automatisering en digitale integratie.
Samenvatting: Ergonomisch ontwerp voor duurzame productiviteit
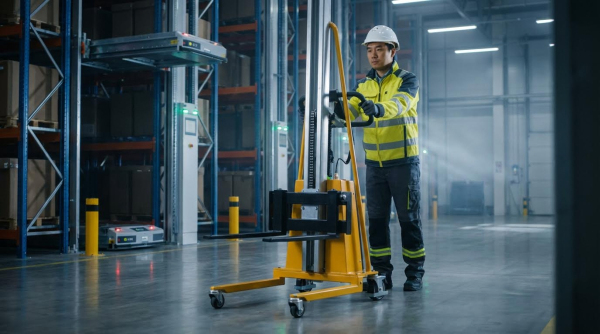
Ergonomische werkpositioneerders verminderden de fysieke belasting, verbeterden de toegang tot werkstukken en verhoogden de productiviteit in industriële omgevingen. Bewijs uit normen zoals ISO 9241-5 en ANSI/HFES 100, samen met industriële richtlijnen, toonde aan dat aanpasbaarheid aan antropometrische variaties, optimale werkhoogtes tussen circa 0.8 m en 1.5 m en duidelijk gedefinieerde reikwijdtezones essentieel waren voor een veilig werkplekontwerp. Goed ontworpen apparaten behielden de draagcapaciteit, controleerden het zwaartepunt en boden stabiele kinematica, terwijl geïntegreerde veiligheidsfuncties en naleving van relevante ergonomische en machinevoorschriften een betrouwbare en conforme werking ondersteunden. Taakgerichte analyse van risicovolle bewegingen, waaronder buigen, draaien en bovenhands werk, maakte gericht gebruik van positioneerders zoals heftafels, draaitafels, balanceerders en mobiele platforms mogelijk om gevaarlijke handmatige handelingen te elimineren of te verminderen.
De praktijk in de industrie wees uit dat de toekomst van werkpositionering lag in een nauwere integratie met cobots, digitale tweelingen en gekoppelde besturingssystemen. Deze integratie maakte het mogelijk om bereik, botsingsrisico's en gebruik vóór installatie te simuleren en ondersteunde voorspellend onderhoud door middel van conditiebewaking en analyses. Tegelijkertijd zorgden energiezuinige aandrijvingen en slimmere werkcyclusplanning voor lagere operationele kosten en een kleinere milieubelasting. Organisaties keken steeds vaker naar de totale eigendomskosten in plaats van alleen de aanschafprijs, waarbij ze rekening hielden met minder letsel, kwaliteitsverbetering en flexibiliteit gedurende de levenscyclus van de apparatuur, inclusief de modernisering van oudere productielijnen.
De praktische implementatie vereiste gestructureerde selectiemethoden, een duidelijke definitie van de belasting- en bewegingsgrenzen en vroege betrokkenheid van operators, veiligheidsexperts en ergonomen. Faciliteiten die technische veiligheidsmaatregelen, robuuste onderhoudsprogramma's en continue training combineerden, realiseerden een duurzame vermindering van overbelastingsblessures en een verbeterde productiviteit. Een evenwichtige benadering erkende dat technologie alleen geen garantie bood voor betere resultaten; de voordelen hingen af van de juiste dimensionering, een goede integratie met processen en continue monitoring. Wanneer ergonomische werkplekpositioneerders werden ontworpen met oog voor de menselijke mogelijkheden en beperkingen, droegen ze bij aan veiligere, efficiëntere en duurzamere productiesystemen.