Podnośniki koszowe to systemy inżynieryjne zapewniające tymczasowy, kontrolowany dostęp do podniesionych obszarów roboczych dla ludzi i narzędzi. W tym artykule wyjaśniono, czym jest podnośnik koszowy , w jaki sposób jego główne komponenty i zakresy pracy determinują wydajność oraz dlaczego poszczególne typy platform sprawdzają się w różnych zadaniach przemysłowych. Opisano również normy bezpieczeństwa, procedury kontroli i praktyki konserwacyjne, które stanowią podstawę niezawodnej pracy całej floty. Na koniec przedstawiono strategiczne wnioski, które zespoły zakładowe mogą wykorzystać do efektywnego i bezpiecznego wyboru, wdrożenia i zarządzania podnośnikami nożycowymi .
Podstawowe funkcje i konstrukcja podnośników koszowych
Inżynierowie pytający „czym jest platforma robocza na wysokości” zazwyczaj koncentrują się na funkcji, konstrukcji i marginesach bezpieczeństwa. Platformy robocze na wysokości (AWP) umożliwiają podnoszenie personelu i narzędzi do tymczasowych stanowisk pracy na wysokości, z kontrolowanym ruchem, określonym udźwigiem i znormalizowanymi systemami bezpieczeństwa. Ich konstrukcja integruje konstrukcje mechaniczne, siłowniki hydrauliczne lub elektromechaniczne oraz sterowanie elektroniczne, aby zapewnić powtarzalne cykle pracy zgodnie z wymogami OSHA i ANSI. W poniższych sekcjach omówiono definicje, zakresy pracy, architekturę zasilania oraz koncepcje konstrukcyjne, które determinowały dobór AWP i ocenę inżynierską.
Definicja, kluczowe komponenty i zasady działania
Podnośnik koszowy był mechanicznym urządzeniem podnoszącym, które zapewniało tymczasowy dostęp do podniesionych obszarów roboczych. Typowe zespoły składały się z podwozia bazowego, konstrukcji podnoszącej, platformy lub kosza, zespołu napędowego oraz układów sterowania. Podwozie mogło być samojezdne, holowane lub montowane na pojeździe, z układem kierowniczym i hamulcowym dostosowanym do znamionowej masy całkowitej. Konstrukcja podnosząca wykorzystywała układy nożycowe, wysięgniki teleskopowe lub przegubowe do przekształcania skoku siłownika na zasięg pionowy i poziomy. Siłowniki hydrauliczne lub siłowniki elektromechaniczne podnosiły i opuszczały konstrukcję, a zawory proporcjonalne lub falowniki kontrolowały prędkość i płynność ruchu. Sterowanie podstawowe i awaryjne umożliwiało obsługę z platformy i z ziemi. Zintegrowane podsystemy bezpieczeństwa obejmowały zawory wykrywające obciążenie, czujniki przechyłu, blokady i obwody opuszczania awaryjnego, które razem egzekwowały znamionowe limity robocze i zapewniały bezpieczne zatrzymywanie.
Typowe cykle pracy, wysokości i zakresy obciążeń
Cykle pracy AWP zależały od zastosowania, ale projektanci zazwyczaj zakładali częste, krótkie ruchy podnoszenia i pozycjonowania w ciągu 8–10-godzinnej zmiany. Elektryczne podnośniki nożycowe do użytku wewnątrz budynków często zapewniały wysokość roboczą od około 6 m do 14 m przy udźwigu platformy około 230–350 kg. Podnośniki nożycowe do pracy w trudnym terenie wydłużały wysokość roboczą do około 16–18 m i zwiększały udźwig do około 450–750 kg, aby obsługiwać wielu pracowników i materiały. Wysięgniki przegubowe i teleskopowe priorytetyzowały zasięg bardziej niż udźwig, oferując wysokości robocze przekraczające 28–30 m i poziomy wysięg do około 13–19 m przy niższych udźwigach platformy. Podnośniki masztowe pionowe służyły do lekkich zadań, zazwyczaj poniżej 10 m i udźwigu poniżej około 200 kg, gdzie kompaktowe wymiary i niskie obciążenie podłogi miały kluczowe znaczenie. Inżynierowie oceniali cykle pracy, wykorzystując oczekiwaną liczbę cykli podnoszenia na godzinę, odległości przejazdu oraz średni stosunek obciążenia do wielkości pomp hydraulicznych, pojemności akumulatora i trwałości zmęczeniowej konstrukcji.
Opcje zasilania: elektryczne, spalinowe i hybrydowe
Architektura zasilania miała silny wpływ na miejsce i sposób działania podnośnika koszowego. Elektryczne podnośniki koszowe (AWP) wykorzystywały akumulatory, zazwyczaj kwasowo-ołowiowe w historycznej flocie, do napędzania elektrycznych silników trakcyjnych i agregatów hydraulicznych. Generowały one zerową emisję spalin i niski poziom hałasu, co było korzystne w przypadku stosowania w pomieszczeniach, magazynach oraz w pracach miejskich z ograniczeniami wentylacji. W agregatach silnikowych stosowano silniki wysokoprężne lub benzynowe połączone z pompami hydraulicznymi, co zapewniało wyższą moc ciągłą, szybsze poruszanie się i lepszą wydajność w trudnym terenie lub podczas długich cykli pracy na zewnątrz. Maszyny te obsługiwały większe platformy, zapewniały lepszą zdolność pokonywania wzniesień i wyższe obciążenia pomocnicze, ale wymagały kontroli emisji spalin i hałasu. Koncepcje hybrydowe łączyły mniejsze silniki spalinowe z akumulatorami, umożliwiając pracę z wyłączonym silnikiem w strefach wrażliwych oraz ładowanie z włączonym silnikiem w fazach wysokiego obciążenia. Wybór między tymi opcjami wymagał analizy dziennego czasu pracy, proporcji pracy wewnątrz i na zewnątrz, temperatury otoczenia oraz infrastruktury energetycznej obiektu.
Materiały konstrukcyjne, stabilność i koncepcje oceny
Konstrukcje AWP opierały się na stalach o wysokiej wytrzymałości na wysięgniki, ramiona nożycowe i ramy podwozia ze względu na ich przewidywalną plastyczność i spawalność. Projektanci zoptymalizowali geometrię przekroju, aby przeciwdziałać zginaniu i wyboczeniu, jednocześnie minimalizując masę do transportu i obciążenia podłoża. Aluminium i tworzywa sztuczne wzmocnione włóknami pojawiły się w barierach ochronnych, platformach i elementach izolacyjnych, gdzie waga lub izolacja elektryczna miały znaczenie. Analiza stateczności uwzględniała łączny środek ciężkości maszyny i ładunku, wymiary podstawy podpory oraz warunki gruntowe. W przypadku jednostek samojezdnych, obwiednie stateczności definiowały dopuszczalne kombinacje wysokości platformy, wysięgu, nachylenia i obciążenia. Koncepcje oceny obejmowały obciążenie znamionowe, maksymalną wysokość platformy, maksymalny wysięg poziomy oraz dopuszczalną prędkość wiatru, zazwyczaj wyrażane w jednostkach SI i weryfikowane testami. Producenci zastosowali współczynniki bezpieczeństwa do elementów konstrukcyjnych i komponentów hydraulicznych, aby spełnić normy ANSI A92 i podobne. Inżynierowie analizujący „czym jest platforma podnośna ” z punktu widzenia projektu, traktowali zatem każdą ocenę jako warunek brzegowy, którego nie wolno przekraczać podczas eksploatacji ani podczas modyfikacji.
Główne typy podnośników koszowych i przypadki ich zastosowania
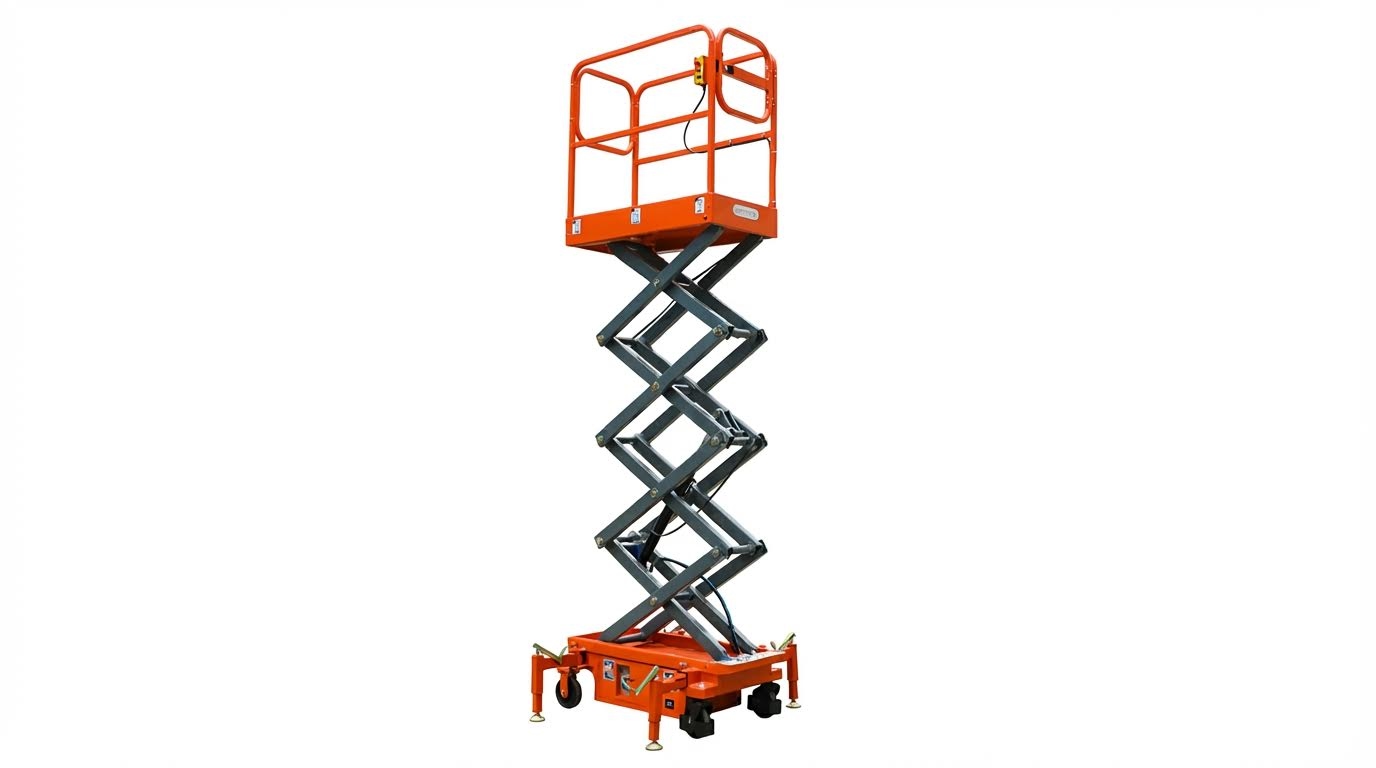
Kiedy inżynierowie lub kierownicy ds. bezpieczeństwa pytają „czym jest platforma robocza” w kontekście praktycznym, zazwyczaj skupiają się na konfiguracji, która najlepiej pasuje do danego zadania, a nie tylko na formalnej definicji. W tej sekcji porównano główne typy platform roboczych pod względem geometrii, zakresu zasięgu, profilu pracy i możliwości terenowych, a następnie powiązano te cechy z typowymi zastosowaniami przemysłowymi i budowlanymi. Podkreślono, jak schemat ruchu platformy, jej powierzchnia styku i udźwig wpływają na wydajność i kontrolę ryzyka na wysokości.
Podnośniki nożycowe i podnośniki nożycowe gąsienicowe
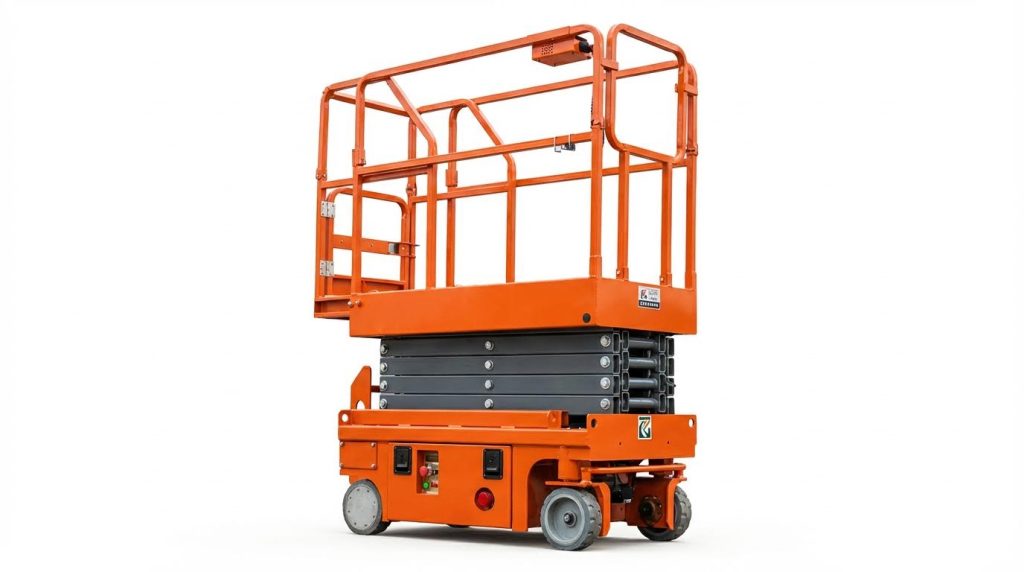
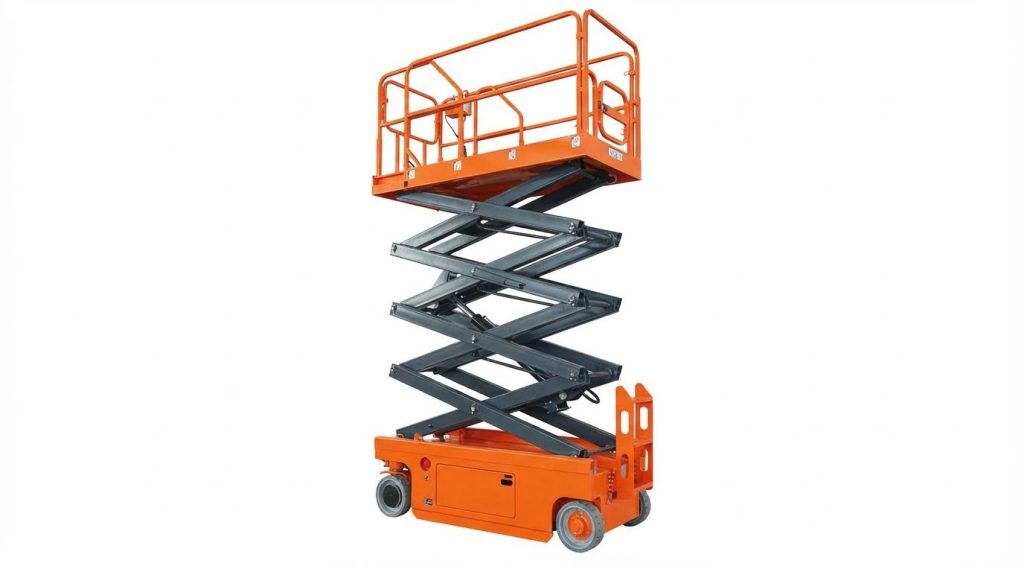
Podnośniki nożycowe zapewniały wyłącznie pionowe podnoszenie za pomocą mechanizmu pantografowego i sztywnego, zazwyczaj prostokątnego, pokładu. Typowe jednostki elektryczne zapewniały wysokość roboczą od około 5.6 m do około 16 m, a udźwig platformy wynosił od 230 kg do 350 kg. Wersje terenowe charakteryzowały się większym udźwigiem i rozmiarem pokładu oraz wykorzystywały napęd na cztery koła, większy prześwit i systemy stabilizujące do pracy na nieutwardzonych nawierzchniach. W podnośnikach nożycowych gąsienicowych koła zastąpiono gumowymi gąsienicami, często niebrudzącymi, aby zmniejszyć nacisk na podłoże i chronić wrażliwe podłoża podczas zakrętów pod kątem zerowym.
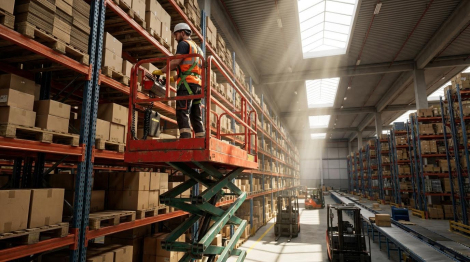
W praktyce inżynierowie wybierali elektryczne nożyce do płyt do konserwacji wewnątrz budynków, montażu regałów i prac wykończeniowych na równym betonie. Nożyce do prac w trudnym terenie i na podwoziu gąsienicowym służyły do okładzin zewnętrznych, podtrzymywania konstrukcji stalowych oraz prac na ubitym gruncie, gdzie czas montażu rusztowania był nie do przyjęcia. Głównymi ograniczeniami były ruch wyłącznie w pionie i wymagana szerokość platformy; modele z wąskimi korytarzami umożliwiały pracę w regałach magazynowych, podczas gdy modele z dużymi platformami mogły pomieścić wielu techników i materiały. Wykresy obciążeń określały dopuszczalną masę personelu i narzędzi, a operatorzy musieli obniżać parametry ze względu na obciążenia boczne, takie jak przenoszenie paneli czy wiatr.
Podnośniki przegubowe i teleskopowe
Podnośniki przegubowe wykorzystywały wiele przegubowych wysięgników do pokonywania przeszkód, podczas gdy wysięgniki teleskopowe wykorzystywały proste, rozsuwane sekcje, aby uzyskać maksymalny zasięg poziomy. Maszyny przegubowe w flotach przemysłowych zazwyczaj osiągały wysokość roboczą do około 28 m, a zasięg poziomy sięgał 19 m. Wiele modeli wysięgników teleskopowych przekraczało 30 m wysokości roboczej, a zasięg poziomy wynosił około 13 m i więcej, w zależności od rozmiaru podwozia i przeciwwagi. Oba typy zazwyczaj miały mniejszy udźwig platformy niż duże podnośniki nożycowe, ale oferowały znacznie większą elastyczność pozycjonowania.
Wysięgniki przegubowe okazały się skuteczne, gdy technicy musieli pokonywać estakady rurowe, przenośniki taśmowe lub nawisy budynków, na przykład w zakładach przetwórczych lub stoczniach. Wysięgniki teleskopowe były odpowiednie do prac elewacyjnych, obsługi turbin wiatrowych, zbiorników magazynowych i konstrukcji wysokiego składowania, gdzie istniał bezpośredni dostęp w linii prostej. Cykle pracy często wymagały częstego obracania, teleskopowania i precyzyjnego pozycjonowania, więc responsywność układu hydraulicznego i sterowania miała silny wpływ na wydajność. Inżynierowie analizowali diagramy przestrzeni roboczej, a nie proste wartości „maksymalnej wysokości”, upewniając się, że wymagane przesunięcie poziome i prześwit w górę i w dół mieszczą się w bezpiecznej strefie roboczej dla przewidywanego obciążenia.
Podnośniki masztowe pionowe i kompaktowe platformy wewnętrzne
Pionowe podnośniki masztowe wykorzystywały pojedynczą teleskopową lub piętrową kolumnę masztową z małą platformą, zapewniając niskie i średnie wysokości robocze przy bardzo kompaktowych wymiarach. Typowe urządzenia pracowały w zakresie wysokości roboczych od 6 do 12 metrów i przewoziły jednego pracownika oraz lekkie narzędzia. Ich niska masa całkowita i wąskie podwozie umożliwiały dostęp przez standardowe drzwi i pracę na antresolach lub podwieszanych płytach stropowych przy ograniczonym obciążeniu podłogi. Niektóre modele wykorzystywały opony niepozostawiające śladów i układ kierowniczy o zerowym promieniu skrętu, co było przydatne w gęsto zabudowanych sklepach detalicznych i instytucjach.
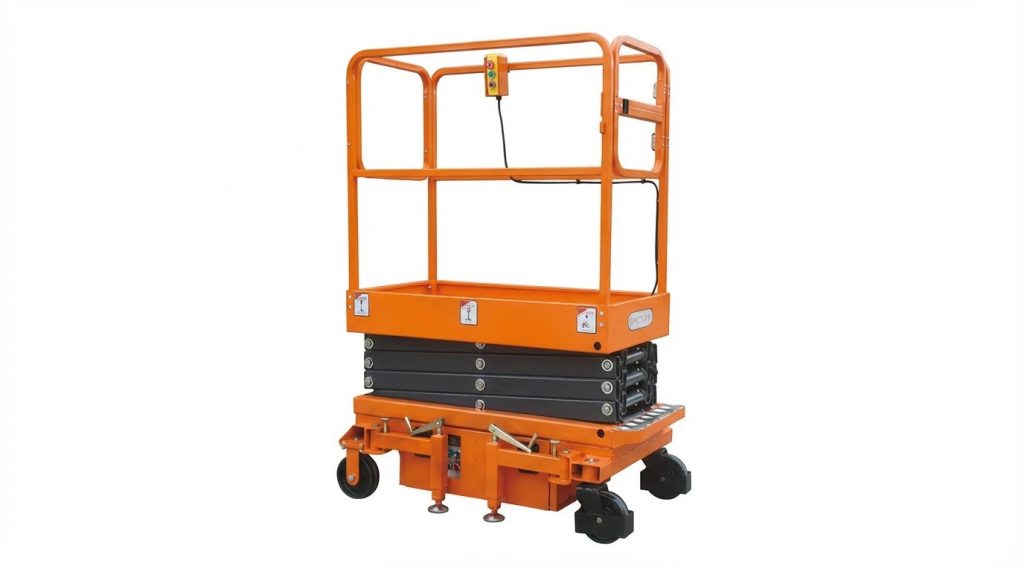
Kompaktowe platformy wewnętrzne, w tym mikro-nożyce i lekkie maszty, zastąpiły drabiny w zastosowaniach takich jak serwis systemów HVAC, konserwacja oświetlenia i prace nadziemne w centrach danych. Skróciły czas montażu w porównaniu z rusztowaniami mobilnymi i znacznie zmniejszyły ryzyko upadku w porównaniu z drabinami schodkowymi. Inżynierowie uwzględnili obciążenie punktowe na konstrukcjach podłóg, promień skrętu w korytarzach oraz wymagany zasięg, który w przypadku tych platform był zazwyczaj minimalny. W przypadku zadań wymagających częstego przemieszczania się, ale na niewielkiej wysokości, maszyny te oferowały wysoką wydajność cyklu i zmniejszały zmęczenie operatora, szczególnie w obiektach wielozmianowych.
Kryteria wyboru dla zastosowań przemysłowych
Decydując, jaki typ podnośnika koszowego zastosować, zespoły zakładowe, zamiast skupiać się na jednej specyfikacji, uwzględniły wysokość, zasięg, udźwig i ograniczenia dostępu. Podnośniki nożycowe sprawdzają się w zadaniach wymagających dużej nośności i ruchu pionowego na stabilnych powierzchniach, natomiast podnośniki wysięgnikowe radzą sobie ze złożoną geometrią i dużym zasięgiem poziomym. Maszty pionowe i kompaktowe platformy były optymalne w miejscach, gdzie ograniczenia obciążenia podłogi, wymiary drzwi lub szerokości korytarzy ograniczały możliwość zastosowania większego sprzętu. Inżynierowie przeanalizowali również źródło zasilania, wybierając napędy elektryczne do pracy w pomieszczeniach o niskiej emisji spalin, a jednostki napędzane silnikiem spalinowym do trudnych warunków zewnętrznych.
Kontrola ryzyka wpłynęła na wybór w takim samym stopniu, jak wskaźniki produktywności. Na przykład, praca w pobliżu napowietrznych linii energetycznych sprzyjała stosowaniu izolowanych wysięgników ze ścisłym planowaniem odstępów, podczas gdy ograniczone przestrzenie wewnętrzne sprzyjały małym platformom elektrycznym o minimalnym poziomie emisji spalin i hałasu. Obliczenia kosztów cyklu życia uwzględniały przewidywany cykl pracy, trudność ukształtowania terenu oraz dostępność konserwacyjną elementów hydraulicznych i konstrukcyjnych. Dzięki mapowaniu wymagań dotyczących zadań na zakres roboczy i charakterystykę stabilności każdej rodziny platform, zespoły mogły ujednolicić flotę, co minimalizowało czas przezbrojeń, spełniało wymogi prawne i wspierało bezpieczną, powtarzalną pracę na wysokości w całym portfolio obiektów.
Bezpieczeństwo, standardy i konserwacja AWP
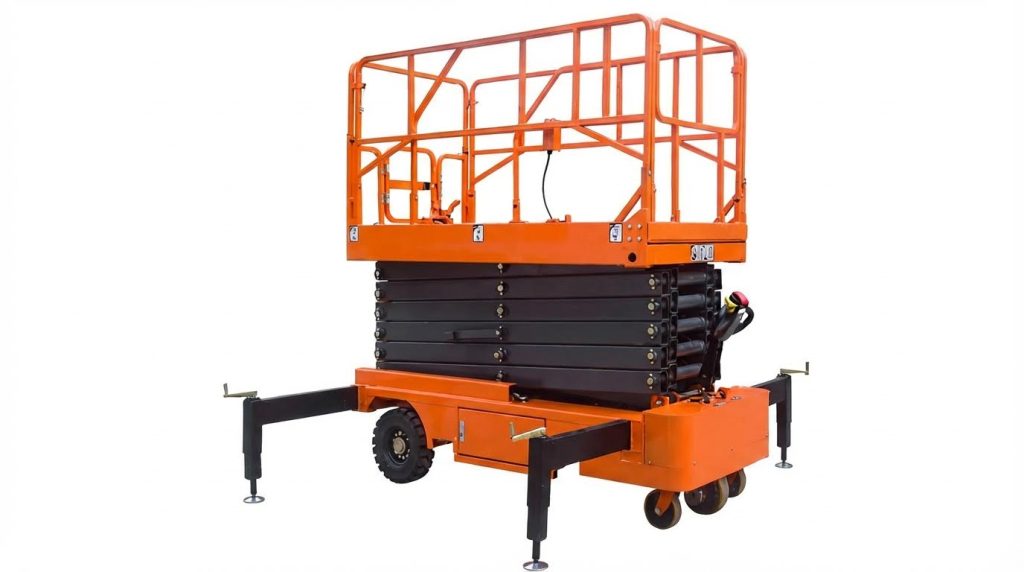
Zarządzanie bezpieczeństwem podnośników koszowych odpowiedziało na pytanie „czym są podnośniki koszowe” z punktu widzenia zgodności i niezawodności. Omówiono, w jaki sposób przepisy, kompetencje operatorów, inspekcje i konserwacja oparta na danych pozwalają kontrolować ryzyko na wysokości. Ta sekcja powiązała wymogi prawne z praktyką inżynierską, aby zespoły pracowników mogły uwzględniać bezpieczeństwo w codziennej pracy i długoterminowych strategiach zarządzania majątkiem.
Wymagania OSHA/ANSI i szkolenie operatorów
OSHA zdefiniowała podesty ruchome jako urządzenia montowane na pojazdach lub samojezdne, które umożliwiają personelowi tymczasowy dostęp. W Stanach Zjednoczonych przepisy OSHA 29 CFR 1910.67 i 1926.453 regulują podesty ruchome i obrotowe montowane na pojazdach w przemyśle ogólnym i budownictwie. Normy z rodziny ANSI A92 (takie jak A92.2, A92.3, A92.5, A92.6) określają wymagania dotyczące konstrukcji, bezpiecznego użytkowania i szkoleń dla mobilnych podestów ruchomych. Zgodność z przepisami wymagała od pracodawców uwzględnienia tych przepisów w pisemnych procedurach, planowaniu pracy i zakupie sprzętu.
Szkolenie operatorów musiało obejmować więcej niż tylko podstawowe elementy sterowania. Programy obejmowały zagrożenia związane z upadkiem z wysokości, porażeniem prądem, uderzeniem i spadającymi przedmiotami, a także limity udźwigu platformy i zakresy zasięgu. Uczestnicy szkolenia ćwiczyli inspekcje przed uruchomieniem, opuszczanie awaryjne oraz prawidłowe pozycjonowanie w pobliżu przeszkód napowietrznych i linii energetycznych. Pracodawcy dokumentowali szkolenia wstępne, oceny i doszkalanie po incydentach, zdarzeniach potencjalnie wypadkowych lub wprowadzeniu nowego typu platformy. Tylko przeszkolony i upoważniony personel mógł obsługiwać platformę do prac wysokościowych na miejscu budowy.
Schematy przeglądów przed użyciem, okresowych i rocznych
Systemy inspekcji zapewniały bezpieczeństwo podnośnika koszowego od momentu jego zaprojektowania do końca eksploatacji. Inspekcja przed użyciem lub uruchomieniem odbywała się na początku każdej zmiany lub przed każdym wdrożeniem. Operatorzy sprawdzali poziom płynów, szczelność, opony lub gąsienice, układ kierowniczy, hamulce, alarmy, wyłączniki awaryjne, wyłączniki krańcowe, barierki ochronne, bramki, naklejki oraz wszystkie elementy sterujące podestem i naziemne. Każda usterka, która miała wpływ na bezpieczeństwo użytkowania, wymagała natychmiastowego zablokowania do czasu naprawy.
Okresowe kontrole odbywały się co tydzień lub co miesiąc, w zależności od cyklu pracy i wytycznych producenta. Kontrole te koncentrowały się na elementach konstrukcyjnych, spoinach, sworzniach, tulejach, ramionach nożycowych, wysięgnikach, sekcjach masztu oraz przewodach hydraulicznych pod kątem zużycia, pęknięć lub korozji. Kontrolerzy sprawdzali integralność hydrauliczną i elektryczną, testowali systemy awaryjnego opuszczania oraz potwierdzali czytelność wykresów obciążenia i etykiet bezpieczeństwa. Coroczne kontrole, wymagane przez ANSI i wskazane przez OSHA, były przeprowadzane przez wykwalifikowanych techników, którzy dokumentowali stan konstrukcyjny, mechaniczny, hydrauliczny i elektryczny.
Typowe zagrożenia, kontrole i bezpieczne praktyki pracy
Typowe zagrożenia związane z platformami roboczymi na wysokościach obejmowały upadki, przewrócenia, wyrzucenia, spadające przedmioty, zaplątanie się i porażenie prądem z linii napowietrznych. Pierwszą warstwę bezpieczeństwa stanowiły zabezpieczenia techniczne, takie jak barierki, bramki, blokady, czujniki przechyłu i przeciążenia oraz systemy awaryjnego opuszczania. Zabezpieczenia administracyjne, takie jak zezwolenia na pracę, strefy wykluczenia i ograniczenia pogodowe, dodatkowo ograniczyły narażenie na upadek. Osobiste środki ochrony przed upadkiem, zazwyczaj uprząż pełna z linką bezpieczeństwa przymocowaną do wyznaczonych punktów kotwiczenia, ograniczały ryzyko upadku, szczególnie na platformach z wysięgnikiem.
Bezpieczne praktyki pracy rozpoczęły się od oceny terenu. Kierownicy identyfikowali nachylenia, spadki, niestabilne podłoże, przeszkody napowietrzne, silne wiatry i przewody pod napięciem przed ustawieniem platformy na właściwym miejscu. Operatorzy podnosili ładunki tylko na twardych, równych powierzchniach i przestrzegali alarmów dotyczących poziomu oraz ograniczeń prędkości wiatru określonych w instrukcji. Nigdy nie używali drabin ani desek na platformie, nigdy nie przekraczali udźwigu ani zasięgu znamionowego i unikali jazdy z podniesioną platformą, chyba że producent na to zezwolił. Zachowanie co najmniej 3-metrowego odstępu od linii energetycznych, a w określonych przypadkach większego, pozostało niepodważalną zasadą.
Konserwacja predykcyjna, telemetria i koszty cyklu życia
Konserwacja predykcyjna i telemetria zmieniły sposób, w jaki zespoły w zakładach zarządzają flotami podnośników koszowych. Nowoczesne maszyny wykorzystują czujniki i sterowniki do rejestrowania godzin pracy, cykli pracy, temperatur hydraulicznych, kodów błędów oraz stanu akumulatora lub silnika. Moduły telematyczne przesyłają te dane do systemów konserwacyjnych, umożliwiając serwis oparty na stanie technicznym, a nie na prostych, opartych na kalendarzu interwałach. Zespoły konserwacyjne identyfikowały trendy, takie jak wzrost temperatury hydraulicznej, zwiększony hałas pomp lub powtarzające się kody błędów, zanim spowodowały one awarie w trakcie eksploatacji.
Integracja telemetrii z komputerowymi systemami zarządzania konserwacją pozwoliła planistom zoptymalizować zużycie części zamiennych, harmonogramy pracy techników oraz dostępność platform. Monitorowanie częstotliwości napraw i wymian głównych podzespołów w całej flocie pozwalało określić, kiedy platforma robocza zbliżała się do końca okresu eksploatacji, nawet jeśli jej konstrukcja pozostawała solidna. Dzięki połączeniu analityki predykcyjnej z rygorystycznymi inspekcjami i zgodnością z normami, zakłady ograniczyły nieplanowane przestoje, poprawiły marginesy bezpieczeństwa i zminimalizowały koszt cyklu życia w przeliczeniu na godzinę pracy sprzętu do prac na wysokości.
Podsumowanie i strategiczne wnioski dla zespołów zakładowych
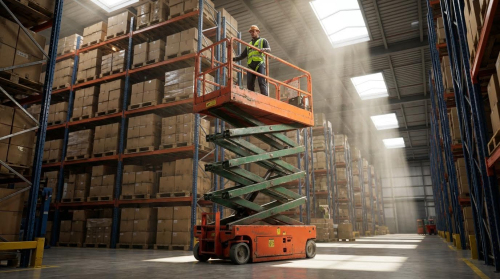
Zespoły zakładowe zadające pytanie „czym są podesty ruchome” powinny postrzegać podesty ruchome (AWP) jako systemy inżynieryjne, które integrują konstrukcję, układ napędowy i sterowanie, aby zapewnić bezpieczną wysokość. Zastąpiły one drabiny i rusztowania na placach budowy, ponieważ łączyły mobilność, zasięg i kontrolowany dostęp z skodyfikowanymi normami bezpieczeństwa. Nowoczesne floty obejmowały podesty nożycowe, wysięgnikowe, masztowe i gąsienicowe, z których każdy był zoptymalizowany pod kątem określonego zakresu wysokości, zasięgu i stanu podłoża. Strategiczne wdrożenie wymagało dostosowania tych możliwości do profili ryzyka zadań, obowiązków regulacyjnych i ekonomiki cyklu życia.
Z technicznego punktu widzenia, AWP działały jako tymczasowe maszyny dostępowe z określonymi obszarami roboczymi, obciążeniami znamionowymi i limitami stabilności. Projekt i użytkowanie musiały być zgodne z normami OSHA 1910.67 i 1926.453, a także z wymaganiami serii ANSI A92 dotyczącymi projektowania, bezpiecznego użytkowania i szkoleń. To zmusiło do wprowadzenia rygorystycznych procedur kontroli przed użyciem, okresowych przeglądów i corocznej certyfikacji, wspieranych przez udokumentowaną konserwację i czytelne pakiety naklejek. Zakłady, które włączyły te procedury do swoich procedur pozwoleń na pracę i blokad, zazwyczaj zmniejszały liczbę upadków, przewróceń i kontaktów z prądem.
Patrząc w przyszłość, rola podnośników koszowych w zakładach nadal rosła, ponieważ zakłady dodawały coraz więcej infrastruktury napowietrznej, zautomatyzowane linie i złożone instalacje budynkowe. Jednostki elektryczne i hybrydowe o niskim poziomie hałasu i zerowej emisji lokalnej idealnie nadawały się do hal produkcyjnych i środowisk czystych. Telemetria i monitorowanie stanu zaczęły łączyć decyzje dotyczące „czym są podnośniki koszowe” z rzeczywistym wykorzystaniem, kodami błędów i zużyciem podzespołów, umożliwiając planowanie wymiany w oparciu o dane i odpowiednie dobieranie wielkości flot. Przyczyniło się to do obniżenia kosztów cyklu życia w przeliczeniu na godzinę pracy i lepszego planowania inwestycyjnego.
Wdrożenie systemu było możliwe dzięki ustrukturyzowanemu podejściu, które pozwoliło zespołom inżynierów i specjalistów ds. bezpieczeństwa w zakładzie: zdefiniowano typowe zadania związane z pracą na wysokości, zmapowano wymagane wysokości i zasięg, sklasyfikowano warunki panujące na podłożu, a następnie odpowiednio dobierano rodziny i opcje platform. Równoległe inwestycje w szkolenia operatorów, planowanie działań ratunkowych oraz ujednolicone listy kontrolne inspekcji pozostały kluczowe. Wraz z rozwojem standardów i rozwojem nowych technologii, takich jak zaawansowane czujniki czy półautomatyczne pozycjonowanie , zespoły musiały znaleźć równowagę między innowacjami a sprawdzoną niezawodnością, zapewniając, że każdy podest roboczy w zakładzie pozostanie kontrolowanym, przewidywalnym narzędziem, a nie niekontrolowanym źródłem ryzyka. Ponadto, integracja narzędzi, takich jak podesty nożycowe, mogłaby dodatkowo zwiększyć wydajność operacyjną.