Mobilne podesty ruchome są klasyfikowane według sposobu poruszania się i położenia platformy względem linii przechyłu maszyny. Zrozumienie tych typów i grup MEWP jest kluczowe dla bezpiecznego wyboru, szkolenia zgodnego z przepisami i efektywnego planowania pracy. W tym przewodniku dowiesz się dokładnie, jaka cecha definiuje mobilny podest ruchomy typu 1, czym różnią się Typ 2 i Typ 3 oraz jak Grupy A i B wpływają na stabilność i zasięg. Skorzystaj z tej struktury, aby dopasować odpowiedni podnośnik do warunków na placu budowy, zadań i wymogów bezpieczeństwa.
Jak definiowane są typy i grupy MEWP
Typ 1, Typ 2 i Typ 3: Definicje podstawowe
Podnośniki koszowe są klasyfikowane według sposobu, w jaki mogą się poruszać podczas pracy na wysokości. Zrozumienie tego jest kluczowe dla odpowiedzi na pytanie, jaka cecha definiuje mobilny podest roboczy typu 1 oraz dla wyboru bezpiecznego sprzętu na miejscu pracy. Numer „Typ” informuje, kiedy maszyna może się poruszać i gdzie znajdują się elementy sterujące.
| Typ MEWP | Kluczowa charakterystyka ruchu | Kontroluj lokalizację podczas podróży | Typowy przypadek użycia |
|---|---|---|---|
| Wpisz 1 | Możliwość podróżowania tylko z platformą całkowicie opuszczoną/schowaną | Zwykle podwozie; nie jest dozwolone podróżowanie po podniesieniu | Prosty dostęp pionowy, w którym nie jest wymagana zmiana pozycji na wysokości |
| Wpisz 2 | Możliwość podróżowania z podniesioną platformą | Sterowanie podróżą możliwe tylko z podwozia/podstawy | Prace, w których operator naziemny zmienia położenie maszyny na wysokości |
| Wpisz 3 | Możliwość podróżowania z podniesioną platformą | Sterowanie podróżą z platformy roboczej | Zadania wymagające częstego zmieniania pozycji przez osobę w koszyku |
Cechą charakterystyczną podnośnika samojezdnego typu 1 jest to, że może się on poruszać tylko wtedy, gdy platforma jest w pozycji złożonej; jazda z podniesioną platformą jest niedozwolona. Sprzęt typu 2 może poruszać się w pozycji podniesionej, ale musi być sterowany z podwozia, a typ 3 może poruszać się w pozycji podniesionej za pomocą elementów sterujących na platformie . To zachowanie, zależne od typu, ma bezpośredni wpływ na ryzyko, szkolenie i zasady obowiązujące na miejscu.
Dlaczego klasyfikacja typu ma znaczenie dla bezpieczeństwa
Zezwolenie na jazdę na wysokości zwiększa ryzyko związane z dziurami, nachyleniami i przeszkodami. Typ 1 ogranicza to ryzyko, zmuszając operatora do opuszczenia platformy przed rozpoczęciem jazdy. Typ 2 i Typ 3 wymagają bardziej rygorystycznej oceny stanu podłoża, lepszego szkolenia operatorów i bardziej rygorystycznego zarządzania ruchem, ponieważ maszyna może być prowadzona na wysokości. Różnice te wpływają na ocenę ryzyka, planowanie akcji ratunkowych i wymogi nadzoru. Normy i wytyczne dotyczące szkoleń podkreślają te różnice.
Grupa A kontra Grupa B: Pozycja peronu i linie przechylania
Poza typem, podnośniki koszowe dzielą się na Grupę A i Grupę B. Podział na grupy opiera się na położeniu platformy względem linii wywrotu maszyny, które są definiowane przez obrys kół lub podpór.
| Zarządzanie | Pozycja peronu a linie przechylania | Typowa geometria | Typowe zastosowania |
|---|---|---|---|
| Grupa A | Platforma zawsze pozostaje w obrębie linii przechyłu (bezpośrednio nad podwoziem/podstawą) | Przede wszystkim podnoszenie pionowe, ograniczony lub brak zasięgu poziomego | Konserwacja wnętrz, kompletacja zapasów, prace przemysłowe na płaskich powierzchniach |
| Grupa B | Platforma może wystawać poza linie przechylania | Konstrukcje typu wysięgnikowego z poziomym wysięgiem | Prace komunalne, elewacje budynków, budownictwo, instalacje napowietrzne |
W Grupie A pionowy rzut platformy nigdy nie wykracza poza obszar ograniczony kołami lub podporami. Zmniejsza to dźwignię wywracającą i upraszcza obliczenia stateczności. Grupa B obejmuje wszystkie podesty ruchome, w których platforma może poruszać się poza liniami wywrotu, zazwyczaj podnośniki wysięgnikowe i inne maszyny wysięgnikowe . Wprowadzają one wyższe momenty wywracające i bardziej rygorystyczne zakresy działania.
- Maszyny Grupy A są zazwyczaj pierwszym wyborem w przypadku prac poziomych, wewnątrz budynków lub w ciasnych przejściach, gdzie dostęp pionowy jest wystarczający.
- Maszyny grupy B są używane, gdy konieczne jest „sięgnięcie ponad” przeszkodami lub praca z dala od podwozia.
- Oceny ryzyka muszą uwzględniać Grupę B jako grupę o wyższym narażeniu na przewrócenie się i uwięzienie z powodu wysięgu i obrotu.
Praktyczne powiązanie między typem a grupą
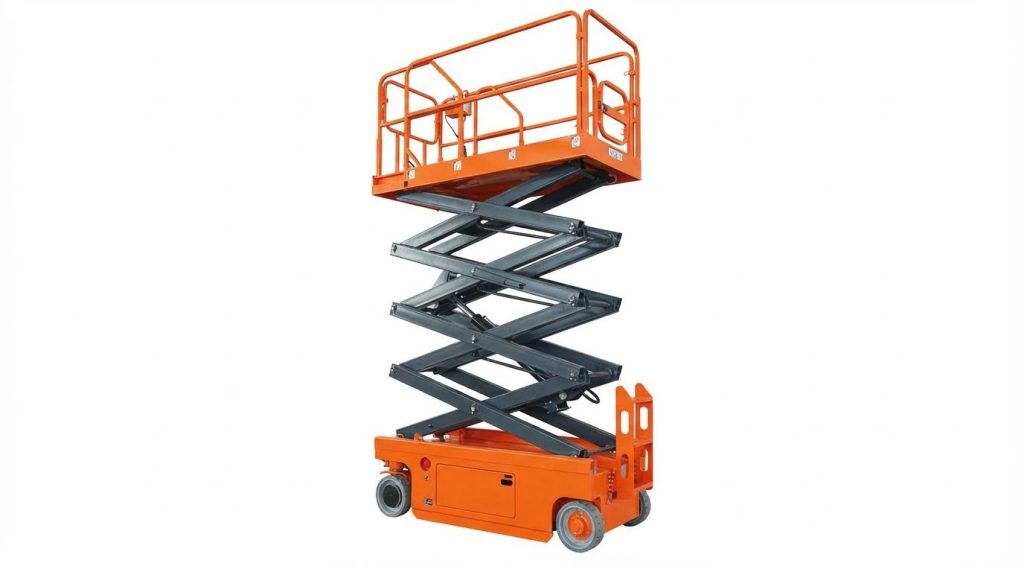
Typ i Grupa łączą się, aby opisać rzeczywiste maszyny. Na przykład, podnośnik pionowy, który porusza się tylko w pozycji złożonej, to Typ 1, Grupa A. Samojezdny wysięgnik z platformą sterowniczą, który może poruszać się w pozycji podniesionej, to Typ 3, Grupa B. Ten połączony kod pomaga dopasować zachowanie MEWP do warunków gruntowych na placu budowy, przeszkód i planów ratunkowych. Podnośniki koszowe , takie jak podnośniki nożycowe i podnośniki wysięgnikowe, są często klasyfikowane do tych grup. Ponadto modele podnośników nożycowych zapewniają wszechstronne rozwiązania do różnych zastosowań. Sprzęt, taki jak ręczne wózki paletowe, również odgrywa rolę w obsłudze materiałów. Wreszcie, specjalistyczne narzędzia, takie jak wózek do beczek, zapewniają wydajne przenoszenie ładunków cylindrycznych.
Różnice techniczne między podestami ruchomymi typu 1, 2 i 3
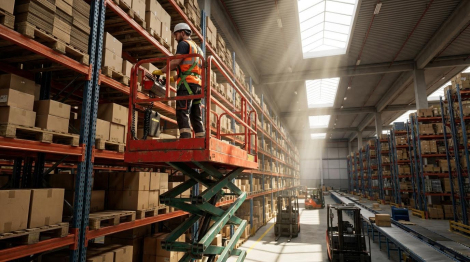
Pozycje podróżne i kontrolne na wysokości
Z punktu widzenia inżynierii i bezpieczeństwa, zasadnicza różnica między typami podestów ruchomych (MEWP) polega na sposobie ich poruszania się po podniesieniu platformy oraz na umiejscowieniu elementów sterujących. Jest to również klucz do odpowiedzi na pytanie, jaka cecha definiuje w praktyce mobilny podest roboczy typu 1.
| Typ MEWP | Czy podróżowanie jest dozwolone, gdy platforma jest podniesiona? | Kontroluj lokalizację podczas podróży | Typowy przypadek użycia |
|---|---|---|---|
| Wpisz 1 | Nie – podróżuj tylko wtedy, gdy platforma jest całkowicie opuszczona/schowana (przed rozpoczęciem ruchu należy opuścić platformę) | Zwykle z podwozia lub z elementów sterujących naziemnych w pozycji złożonej | Prosty dostęp pionowy, w którym nie jest wymagana zmiana pozycji na wysokości |
| Wpisz 2 | Tak – podróż jest dozwolona z podniesioną platformą (dozwolone podróże na podwyższonych wysokościach) | Elementy sterujące znajdują się na podwoziu tylko podczas jazdy w pozycji podniesionej (kontrola podróży z poziomu ziemi) | Praca, w której obserwator lub druga osoba kontroluje ruch z bazy |
| Wpisz 3 | Tak – podróż jest dozwolona z podniesioną platformą (dozwolone podróże na podwyższonych wysokościach) | Elementy sterujące umieszczone na samej platformie roboczej podczas jazdy | Zadania wymagające częstego zmieniania pozycji operatora na wysokości |
Mówiąc najprościej, cechą charakterystyczną mobilnego podestu roboczego typu 1 jest zakaz jakiegokolwiek przemieszczania się z podniesioną platformą. Przemieszczanie jest dozwolone tylko wtedy, gdy platforma jest całkowicie opuszczona do pozycji złożonej, niezależnie od grupy lub typu platformy. Maszyny typu 2 i typu 3 mają możliwość przemieszczania się w pozycji podniesionej, ale różnią się tym, czy operator steruje tym ruchem z podwozia (typ 2), czy z platformy (typ 3). Definicje te są ujednolicone we wszystkich klasyfikacjach podestów ruchomych.
Praktyczne implikacje dla planowania przestrzennego
Podnośniki samojezdne typu 1 wymagają częstszych zmian położenia na poziomie gruntu i zapewnienia wolnych ścieżek przejazdu, ponieważ wszystkie ruchy muszą odbywać się z opuszczoną platformą. Maszyny typu 2 wymagają przeszkolonego operatora naziemnego lub obserwatora przy podwoziu podczas jazdy w pozycji podniesionej. Urządzenia typu 3 zapewniają osobie znajdującej się na wysokości bezpośrednią kontrolę, co zwiększa wydajność, ale wymaga ściślejszej kontroli nad zagrożeniami naziemnymi i ruchem drogowym.
Stabilność, ograniczenia obciążenia i ryzyko przewrócenia
Stabilność i ryzyko przewrócenia zależą od relacji między platformą, liniami przechyłu podwozia i sposobem, w jaki maszyna może się poruszać. Typy 1, 2 i 3 mają podobną fizykę, ale ich dozwolone ruchy zmieniają sposób zarządzania tym ryzykiem w praktyce.
- Podnośniki samojezdne typu 1 poruszają się tylko w pozycji złożonej, co eliminuje dynamiczne obciążenia wywracające na wysokości podczas jazdy. Zmniejsza to narażenie na łączne obciążenia boczne i pionowe podczas ruchu.
- Podnośniki przegubowe typu 2 i 3 mogą poruszać się na wysokości, dlatego projektanci i operatorzy muszą brać pod uwagę dodatkowy moment wywracający powstający podczas przyspieszania, hamowania, kierowania i nierówności nawierzchni na wysokości.
- Maszyny grupy A utrzymują pionowy rzut platformy zawsze w obrębie linii przechyłu, co z natury poprawia stabilność wszystkich trzech typów. Ich platformy pozostają ponad powierzchnią podwozia.
- Maszyny grupy B umożliwiają wysunięcie platformy poza linie przechylania, co zwiększa moment wywracający i sprawia, że limity obciążenia i rozmieszczenie podpór są bardziej krytyczne. Są to zazwyczaj jednostki typu wysięgnik.
| WYGLĄD | Wpisz 1 | Wpisz 2 | Wpisz 3 |
|---|---|---|---|
| Ryzyko dynamicznego wywrócenia podczas podróży na wysokości | Najniższy – nie jest dozwolone podróżowanie na wysokości | Wyższe – podniesione położenie elementów sterujących podwoziem | Wyżej – podróż podniesiona z poziomu sterowania platformą |
| Narażenie operatora na ruch na wysokości | Ograniczone tylko do podnoszenia/opuszczania | Narażony na ruch, ale zależny od operatora podwozia | Bezpośrednio kontroluje ruch podczas przebywania na wysokości |
| Zależność od stanu nawierzchni podczas poruszania się | Krytyczne tylko podczas podróży na poziomie gruntu | Krytyczne zarówno podczas podróży naziemnych, jak i na wysokości | Krytyczne zarówno podczas podróży naziemnych, jak i na wysokości |
| Wrażliwość na limit obciążenia podczas ruchu | Przede wszystkim statyczny na wysokości | Dynamiczny; należy kontrolować zmiany obciążenia i bezwładność | Dynamiczny; operator może wywoływać szybsze ruchy |
Dla wszystkich typów i grup, przestrzeganie udźwigu znamionowego jest nie do negocjacji, ale typy 2 i 3 są mniej tolerancyjne, jeśli operatorzy przekraczają limity lub poruszają się zbyt agresywnie na wysokości. Wersje grupy B typów 2 i 3 to najbardziej wrażliwa kombinacja, ponieważ platforma może znajdować się poza liniami przechyłu podczas ruchu maszyny.
Notatka techniczna dotycząca linii przechylania
Linia wywrotu to granica wyznaczona przez skrajne koła lub podpory. Wraz z ruchem platformy na zewnątrz, środek ciężkości przesuwa się bliżej tej linii. Jazda na wysokości po nierównym lub pochyłym terenie zwiększa ryzyko, że obciążenia przejściowe przesuną łączny środek ciężkości poza linię wywrotu, szczególnie w konfiguracjach Grupy B.
Normy, szkolenia i implikacje dla inspekcji
Typ MEWP ma bezpośrednie konsekwencje dla zakresu szkoleń, nadzoru i skupienia na inspekcjach. Zaktualizowane normy ANSI wymagały bardziej szczegółowego zapoznania się z tematem i szkolenia opartego na rolach dla wszystkich typów MEWP, mimo że te aktualizacje nie zostały jeszcze w pełni wdrożone przez OSHA. Operatorzy, kierownicy, użytkownicy i właściciele mają określone obowiązki szkoleniowe.
- Szkolenie według typu
- Typ 1: Nacisk na prawidłowe ustawienie przed podniesieniem, bezpieczną jazdę w pozycji złożonej oraz zrozumienie, że jazda z podniesioną platformą jest niedozwolona. To bezpośrednio podkreśla cechy definiujące mobilny podest roboczy typu 1 w terenie.
- Typ 2: Dodatkowy nacisk na komunikację między osobami znajdującymi się na platformie a operatorem podwozia, wykorzystanie obserwatorów i zarządzanie podwyższonymi ścieżkami ruchu.
- Typ 3: Silny nacisk na świadomość sytuacyjną na wysokości, ruch naziemny oraz kontrolowanie prędkości i kierunku jazdy z platformy.
- Wyzwalacze szkolenia odświeżającego
- Niebezpieczna eksploatacja, niemalże wypadki lub incydenty
- Zmiany typu lub modelu MEWP na miejscu
- Zmiany warunków pracy lub zagrożeń
Te czynniki wyzwalające zdefiniowano w zaktualizowanych wytycznych szkoleniowych MEWP.
| Rola | Kluczowe obowiązki związane z typem MEWP |
|---|---|
| Operator | Dowiedz się, czy podróżowanie na wysokości jest dozwolone (typ 2/3) czy zabronione (typ 1); poznaj lokalizację punktów kontrolnych i ograniczenia dla danego typu używanego pojazdu. |
| Kierownik | Należy wybrać właściwy typ podnośnika koszowego dla danego zadania, upewnić się, że operatorzy są przeszkoleni w zakresie obsługi tego typu podnośnika oraz sprawdzić, czy zaplanowano i kontrolowano jazdę na podwyższonej wysokości (jeśli jest dozwolona). Nadzorcy muszą zostać przeszkoleni w zakresie rozpoznawania zagrożeń i zasad bezpiecznego użytkowania. |
| Mieszkańcy | Poznaj podstawowe sterowanie awaryjne i dowiedz się, jak zatrzymać ruch, zwłaszcza w przypadku jednostek typu 2 i 3, gdzie ruch może wystąpić na wysokości. Nie są to operatorzy rutynowi, ale muszą być przygotowani na sytuacje awaryjne. |
Wymagania dotyczące przeglądów dotyczą wszystkich podnośników samojezdnych (MEWP), ale zwiększona zdolność do jazdy (typy 2 i 3) zwiększa znaczenie kontroli napędu, układu kierowniczego, hamulców, alarmów i czujników przechyłu przed każdą zmianą. Wymagane są częste, coroczne i przedstartowe przeglądy, a sprzęt nie może być używany do momentu potwierdzenia jego bezpieczeństwa. Te odstępy między przeglądami i obowiązki zostały jasno określone w aktualizacjach MEWP.
Planowanie działań ratunkowych i awaryjnych według typu
Wszystkie typy MEWP wymagają pisemnego planu ratunkowego, ale jego złożoność wzrasta w przypadku możliwości poruszania się na wysokości. W przypadku typu 1, ratunek zazwyczaj obejmuje pionowe wyciągnięcie z pozycji statycznej. W przypadku typów 2 i 3, plany muszą uwzględniać możliwość zatrzymania maszyny w trakcie jazdy, na zboczu lub na drodze, co sprawia, że samoratowanie, ratownictwo wspomagane i techniczna koordynacja ratunkowa są bardziej krytyczne. Metody i wymagania dotyczące planowania akcji ratowniczej zostały sformalizowane w wytycznych MEWP.
Dopasowanie typu MEWP do zastosowania i lokalizacji
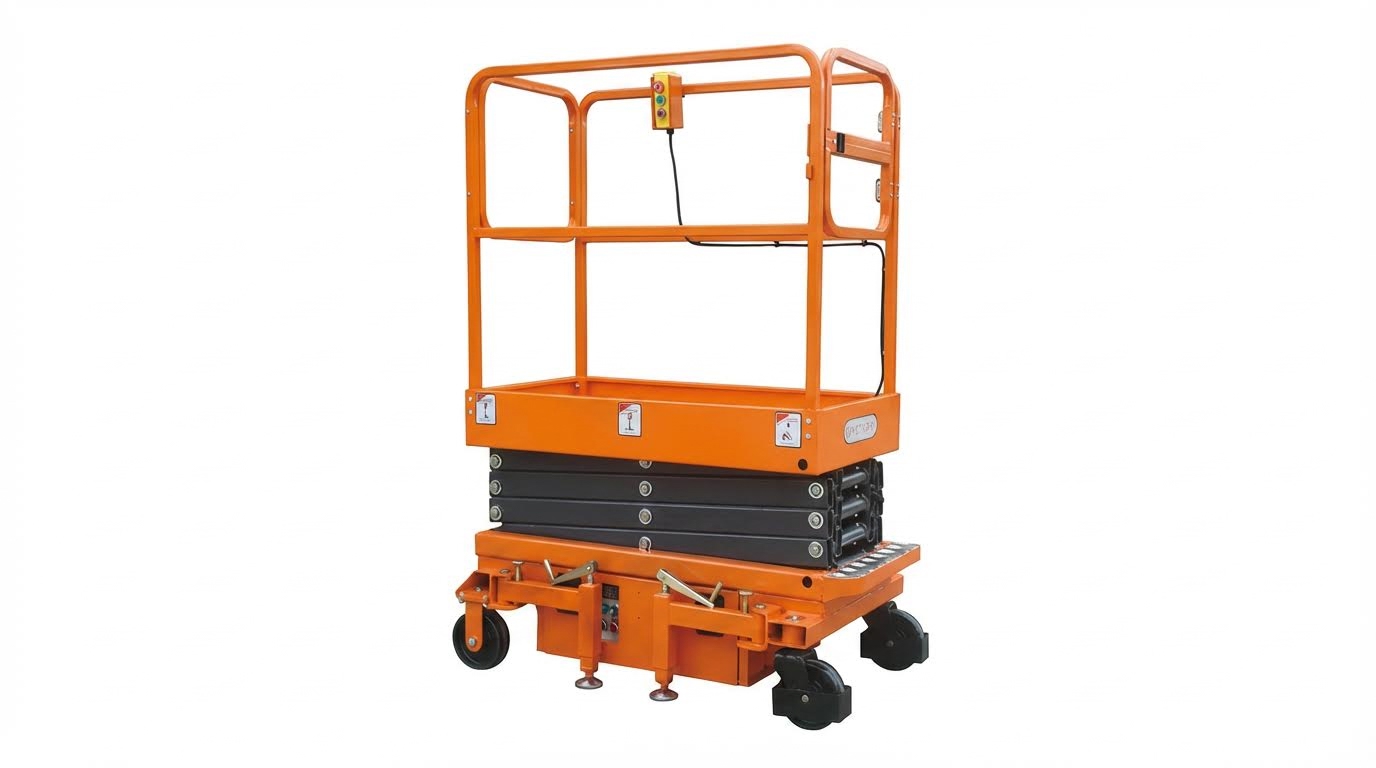
Prace wewnątrz pomieszczeń, w ciasnych przejściach i na równych podłogach
Do zastosowań wewnętrznych, na równych podłogach i w wąskich przejściach, zazwyczaj potrzebne są kompaktowe podesty ruchome grupy A o prostym sposobie jazdy. To właśnie tutaj zrozumienie cech definiujących podest ruchomy typu 1 pomaga uniknąć przewymiarowania sprzętu. Podesty typu 1 poruszają się tylko z całkowicie opuszczoną platformą, co poprawia kontrolę w ciasnych przestrzeniach. Skorzystaj z poniższych punktów, aby dopasować typ/grupę do typowych scenariuszy pracy wewnątrz pomieszczeń.
| Typowy scenariusz w pomieszczeniu | Polecana grupa MEWP | Zalecany typ | Dlaczego pasuje |
|---|---|---|---|
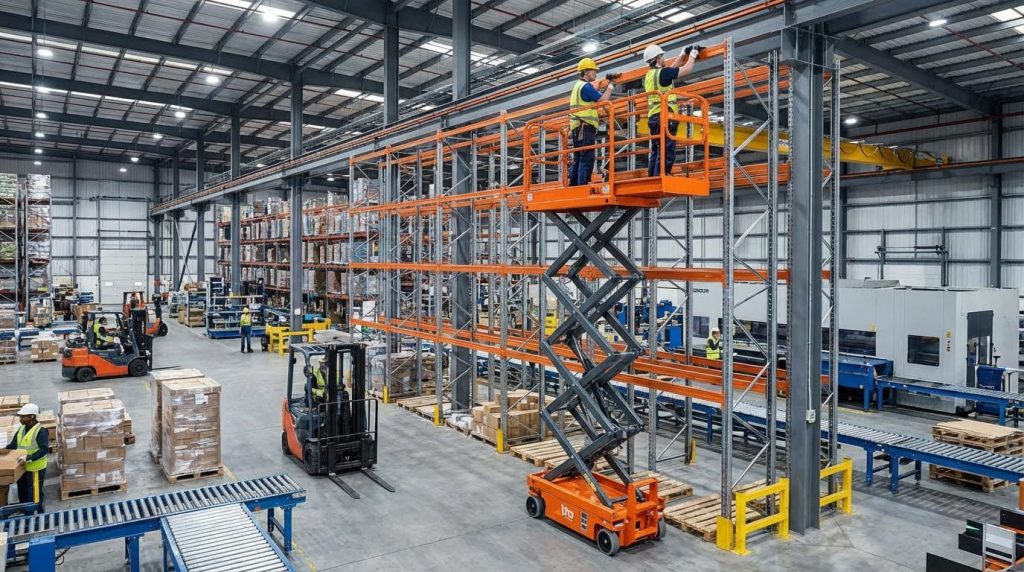
| Magazyny z wąskimi korytarzami, regały | Grupa A (pionowo, w obrębie linii przechylania) Definicja grupy | Typ 1 lub Typ 3 | Kompaktowe wymiary, pionowe podnoszenie, zmniejszone wahanie; Typ 1 minimalizuje ruch na wysokości w zatłoczonych przejściach. |
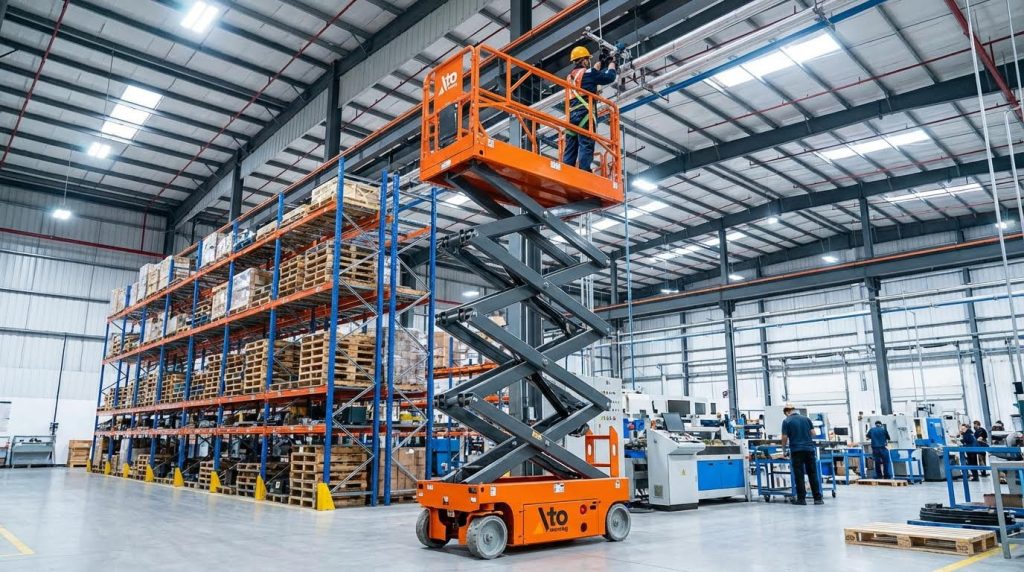
| Konserwacja wnętrz na płaskich halach fabrycznych | Grupa A | Typ 1, 2 lub 3 (w zależności od konieczności podróżowania w górę) | Płaskie podłogi pozwalają na bezpieczne przemieszczanie się po podwyższeniu, jeśli procedury na to pozwalają. Typ 1 jest najprostszy, w którym zmiana pozycji jest rzadka. |
| Sklepy detaliczne, kompletacja towaru, montaż oświetlenia | Grupa A | Typ 1 lub 3 | Krótkie odległości do pokonania; praca zazwyczaj wykonywana jest w pobliżu miejsc, w których można zaparkować bezpośrednio pod zadaniem. |
| Atria wewnętrzne z przeszkodami (kolumny, elementy wyposażenia) | Grupa B (platforma może wymagać sięgania przez przeszkody) Typowe zastosowania grupy B | Wpisz 3 | Operator musi zmienić pozycję podczas podnoszenia, aby ominąć przeszkody i dotrzeć do miejsc oddalonych od stanowiska. |
Jak wybór czcionek zmienia przepływ pracy w pomieszczeniach
Podnośniki samojezdne typu 1 mogą być prowadzone tylko z całkowicie opuszczoną platformą, dlatego każda zmiana położenia wymaga schowania, jazdy i ponownego podniesienia. Wydłuża to cykl, ale zmniejsza ryzyko uderzenia w regały, zraszacze lub oświetlenie podczas ruchu. Podnośniki samojezdne typu 2 i typu 3 umożliwiają jazdę z podniesioną platformą; typ 2 jest sterowany z podwozia, a typ 3 z platformy. Definicje typów: Na płaskich, pozbawionych przeszkód podłogach, jazda na podniesieniu może być efektywna, ale w ciasnych przejściach wielu menedżerów ds. bezpieczeństwa nadal preferuje zachowanie typu 1, aby ograniczyć ryzyko zderzenia.
Odpowiadając na pytanie „Jaka cecha definiuje mobilną platformę roboczą typu 1” do zastosowań wewnątrz budynków, kluczowa jest odpowiedź: platforma typu 1 może poruszać się tylko wtedy, gdy jest w pozycji złożonej, więc cały ruch poziomy odbywa się po jej całkowitym opuszczeniu. Ta cecha sprawia, że platforma typu 1 doskonale sprawdza się w następujących sytuacjach:
- Odległości między miejscami pracy są krótkie i rzadkie.
- Przejścia są ciasne, a instalacje nadziemne są gęsto rozlokowane (kanały, zraszacze, oświetlenie).
- Zasady obowiązujące na terenie obiektu kładą nacisk na wyeliminowanie konieczności podróżowania na wysokości wewnątrz budynków.
- Zadania polegają głównie na dotarciu pionowym bezpośrednio do góry z ustalonego miejsca parkingowego.
Prace na zewnątrz, na nierównym terenie i wymagające dużego zasięgu
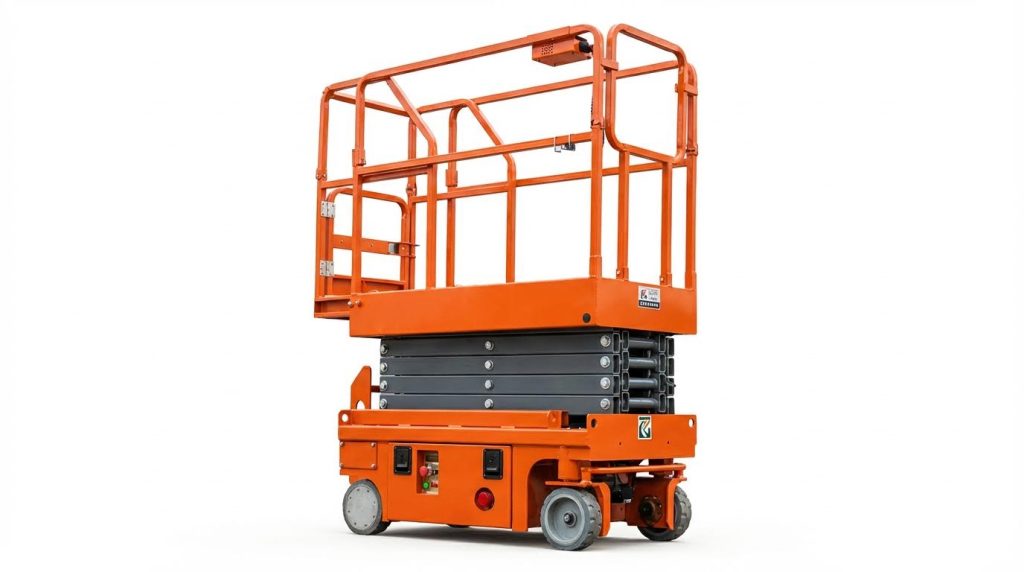
Praca na zewnątrz wiąże się z nierównym podłożem, wiatrem i przeszkodami (okapami, podporami rurowymi, instalacjami). W tym przypadku zazwyczaj odchodzi się od zachowań charakterystycznych dla Typu 1 i od typowych maszyn pionowych Grupy A. Często potrzebne są wysięgniki Grupy B i możliwość poruszania się lub obracania w pozycji podniesionej, aby sięgnąć ponad lub wokół przeszkód.
| Zadanie na zewnątrz / Teren | Preferowana grupa MEWP | Preferowany typ | Kluczowe powody wyboru |
|---|---|---|---|
| Budowa fasad na podłożu stałym, ale pochyłym | Grupa B (wysięgnik poza podwoziem) Typowa praca grupy B | Wpisz 3 | Operator może precyzyjnie regulować zasięg i pozycję platformy, będąc w pozycji podniesionej. |
| Prace komunalne, konserwacja linii energetycznych, prace przy drzewach | Grupa B | Wpisz 3 | Częste zmiany pozycji na wysokości; konieczność omijania przeszkód i zachowania bezpiecznego odstępu. |
| Budowa na nierównym, nieprzygotowanym gruncie | Grupa A lub B z podwoziem terenowym i podporami | Typ 3 (czasami typ 2 dla specjalistycznych elementów sterujących ciężarówką/podwoziem) | Elementy terenu i podpory umożliwiają poruszanie się po nierównym terenie, a podwyższona kontrola poprawia wydajność. Wskazówki dotyczące terenu |
| Zewnętrzne płaskie płyty z powtarzalną pracą (np. rzędy oświetlenia) | Grupa A lub B w zależności od potrzebnego zasięgu | Wpisz 3 | Długie trasy przejazdu na wysokości; jazda na wysokości redukuje liczbę cykli podnoszenia i opuszczania oraz zwiększa wydajność. |
Na zewnątrz, charakterystyczna cecha Typu 1 (brak możliwości poruszania się z podniesioną platformą) w wielu przypadkach staje się ograniczeniem. Nadal może być akceptowalna, jeśli masz:
- Bardzo krótki zasięg i możliwość parkowania maszyny bezpośrednio pod obrabianym przedmiotem.
- Przygotowane, równe podkładki w każdym miejscu pracy.
- Obowiązują surowe zasady dotyczące podróży na dużych wysokościach ze względu na niepewność co do podłoża lub kontakt z osobami publicznymi.
Jednak w przypadku większości prac na nierównym terenie lub wymagających dużego zasięgu, kierownicy zazwyczaj wybierają podesty ruchome grupy B, typu 3, ponieważ umożliwiają one kontrolowany ruch podnoszony z platformy, podczas gdy wysięgnik wysuwa się poza linie wywrotu. Typ i zachowanie grupy. Ta kombinacja zapewnia bezpieczniejsze pozycjonowanie wokół przeszkód, pod warunkiem oceny warunków gruntowych oraz przestrzegania limitów obciążenia i nachylenia maszyny.
Końcowe rozważania przy określaniu typu MEWP
Wybierając typ MEWP, decydujesz o tym, jak maszyna może się poruszać, jak jest sterowana i jakie ryzyko musisz uwzględnić. Kluczowe pytanie, które należy sobie zadać, to nie tylko to, jaka cecha definiuje mobilny podest roboczy typu 1, ale także jak ta cecha wypada w porównaniu z typami 2 i 3 w rzeczywistych warunkach pracy. Poniższe punkty stanowią ostateczną listę kontrolną dotyczącą inżynierii i bezpieczeństwa przed zatwierdzeniem specyfikacji.
Krytyczne pytania techniczne do potwierdzenia przed wyborem
Przed ostatecznym wyborem typu MEWP należy zweryfikować te kwestie techniczne pod kątem lokalizacji i zadania. Pozwoli to uniknąć rozbieżności między możliwościami ruchu, zasięgiem i pozycją sterowania.
- Wymagania dotyczące podróży na wysokości: Jeżeli praca wymaga zmiany położenia w poziomie podczas podnoszenia, typ 1 nie jest akceptowalny, ponieważ może się poruszać tylko wtedy, gdy platforma jest całkowicie schowana i opuszczona (Ograniczenie w podróżowaniu typu 1).
- Pozycja kontrolna na wysokości: Zdecyduj, czy ruch na wysokości musi być kontrolowany z podwozia (typ 2) czy z platformy (typ 3) w celu zwiększenia wydajności i widoczności stanowiska roboczego (Definicja typu 2 i typu 3).
- Zakres stabilności grupy A i grupy B: Sprawdź, czy platforma może pozostać w obrębie linii przechylania (grupa A), czy też musi sięgnąć poza nie (grupa B), ponieważ zmienia to zachowanie stabilności i czułość ustawienia (Definicje grup).
- Wymagana wysokość robocza i zasięg: Sprawdź, czy wybrany typ i grupa mogą osiągnąć zarówno wysokość pionową, jak i zasięg poziomy bez przeciążenia lub niebezpiecznego ustawienia w pobliżu krawędzi lub przeszkód. (wybór według wysokości i funkcji).
- Warunki gruntowe i podporowe: Sprawdź, czy powierzchnia jest równa, pochyła czy nierówna, a także czy dla wybranego typu i grupy MEWP wymagane są podpory lub elementy terenu o nierównym terenie (uwarunkowania terenowe).
Konsekwencje dla bezpieczeństwa, szkoleń i zgodności
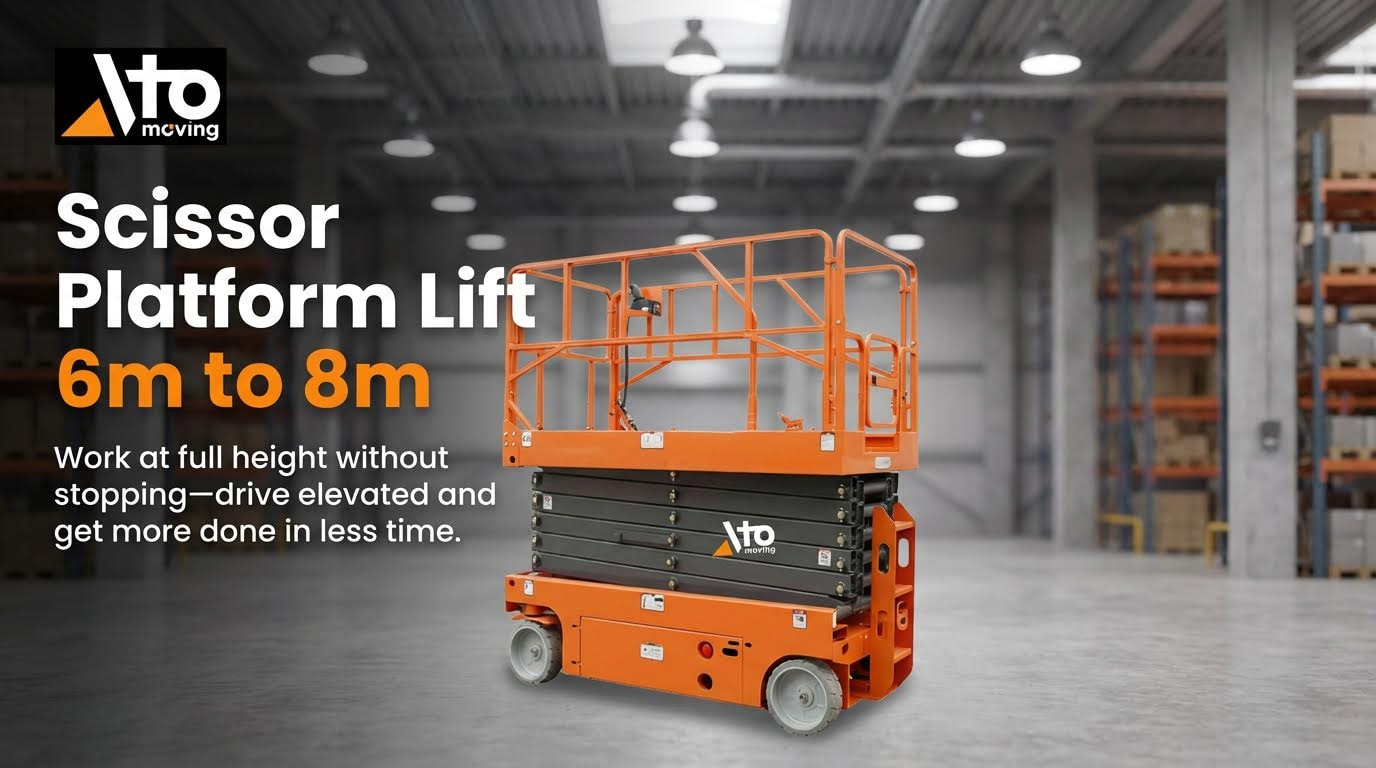
Każdy typ MEWP wiąże się z innymi wymaganiami dotyczącymi bezpieczeństwa i kompetencji. Specyfikacja powinna wyraźnie wiązać wybór maszyny ze szkoleniem, inspekcją i planowaniem działań ratunkowych.
- Zapoznanie się z konkretnym typem: Szkolenia obecnie kładą nacisk na zapoznanie się z dokładnym modelem i konfiguracją MEWP, a nie tylko na szkolenie ogólne (zaktualizowane wymagania ANSI).
- Możliwości operatora: Upewnij się, że operatorzy są zdolni fizycznie i psychicznie oraz przeszkoleni w zakresie funkcji sterowania, ograniczeń i charakterystyk operacyjnych dla wybranego typu i grupy. (wymagania dotyczące szkolenia operatorów).
- Kompetencje przełożonego: Nadzorcy muszą rozumieć, w jaki sposób typ MEWP (1, 2 lub 3) i grupa (A lub B) wpływają na profile zagrożeń, a także muszą być w stanie wybrać odpowiedni sprzęt i egzekwować jego bezpieczne użytkowanie. (obowiązki przełożonego).
- Instruktaż dla pasażerów: Użytkownicy powinni znać podstawowe elementy sterowania awaryjnego, aby móc opuścić lub zabezpieczyć platformę, jeśli operator straci zdolność do pracy, zwłaszcza w przypadku maszyn typu 3, w których elementy sterowania znajdują się na platformie (protokoły bezpieczeństwa pasażerów).
- Zakres przeglądu: Przed wdrożeniem sprawdź, czy Twoja organizacja zajmująca się konserwacją jest w stanie spełnić wymagania dotyczące kontroli przed uruchomieniem, częstych i rocznych przeglądów wybranej klasy sprzętu. (wymagania dotyczące inspekcji).
Kluczowe punkty planowania inspekcji i akcji ratunkowych
Inspekcje muszą być przeprowadzane na trzech poziomach: przed uruchomieniem (codziennie lub na każdej zmianie), częste (przed użyciem lub po długim przestoju) oraz coroczne (kompleksowe, co najmniej co 12 miesięcy, przez osobę wykwalifikowaną). Sprzęt nie może zostać oddany do eksploatacji, dopóki nie przejdzie pomyślnie tych kontroli. Obowiązkowy jest również pisemny plan ratunkowy, obejmujący ratownictwo własne, ratownictwo wspomagane przez współpracowników oraz ratownictwo techniczne prowadzone przez służby ratunkowe, dostosowany do rodzaju platformy i przewidywanych przyczyn awarii (protokoły ratunkowe i inspekcyjne).
Praktyczna lista kontrolna specyfikacji według typu MEWP
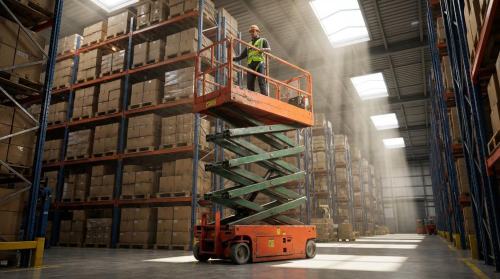
Poniższa tabela podsumowuje, w jaki sposób definiująca charakterystyka ruchu każdego typu, a zwłaszcza charakterystyka definiująca typ 1 mobilnego podnośnika roboczego, powinna wpłynąć na ostateczną specyfikację.
| Pozycja | Podnośnik mechaniczny typu 1 | Podnośnik mechaniczny typu 2 | Podnośnik mechaniczny typu 3 |
|---|---|---|---|
| Określenie charakterystyki ruchu | Możliwość podróżowania wyłącznie przy całkowicie opuszczonej i złożonej platformie; podróżowanie przy podniesionej platformie jest niedozwolone. (Definicja typu 1) | Możliwość podróżowania z podniesioną platformą, ale wszystkie elementy sterujące znajdują się na podwoziu (Definicja typu 2) | Możliwość podróżowania z podniesioną platformą, z możliwością sterowania podróżą z samej platformy roboczej (Definicja typu 3) |
| Najlepiej dopasowane aplikacje | Krótkie, statyczne zadania, w których maszynę można zmieniać tylko pomiędzy zadaniami; proste prace wewnątrz pomieszczeń na równych podłogach | Zadania wymagające zmiany pozycji na wysokości, ale dopuszczalna jest obecność obserwatora lub operatora naziemnego (np. kontrolowane przemieszczanie się w pobliżu zagrożeń) | Częste zmiany pozycji na wysokości z najlepszą widocznością z platformy, złożony zasięg i skupienie na produktywności |
| Kluczowy punkt bezpieczeństwa | Prawidłowa kolejność ustawiania i zmiany położenia; brak prób przemieszczania się po podniesieniu; czyste warunki gruntowe | Komunikacja między operatorem platformy i podwozia; zarządzanie obrotem i prześwitem podczas podnoszenia | Świadomość operatora dotycząca otoczenia podczas jazdy na wysokości; ścisłe przestrzeganie ograniczeń dotyczących ładunku i zasięgu |
| Nacisk na szkolenie | Ograniczenia dotyczące podróży i bezpiecznego przechowywania/podnoszenia rowerów | Bezpieczne korzystanie z elementów sterujących podwoziem i sygnalizacji, gdy platforma jest zajęta | Sterowanie platformą, opuszczanie awaryjne i unikanie kolizji na wysokości |
Ostateczne wnioski inżynierskie
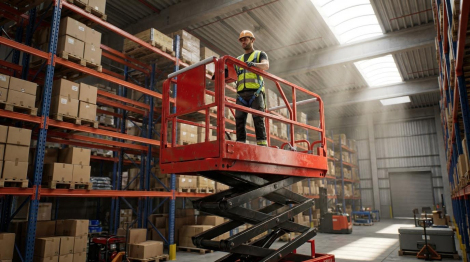
Określając typ MEWP, należy traktować wybór typu i grupy jako kwestię techniczną, a nie szczegół zamówienia. Zasada definiująca Typ 1 – możliwość poruszania się tylko z całkowicie opuszczoną platformą – sprawia, że jest on z natury prostszy, ale jednocześnie mniej elastyczny niż Typy 2 i 3, które umożliwiają jazdę w pozycji podniesionej z różnymi pozycjami sterowania. Dostosuj tę możliwość ruchu do geometrii dostępu, terenu i strategii ratunkowej, a następnie zablokuj odpowiednie plany szkoleń i inspekcji, aby wybrany typ MEWP pozostał bezpieczny i wydajny przez cały okres eksploatacji.
Końcowe rozważania przy określaniu typu MEWP
Wybór typu i grupy ma znaczenie większe niż tylko etykietowanie MEWP. Określa on sposób działania sił w podwoziu, sposób poruszania się operatorów na wysokości oraz minimalną odległość środka ciężkości od linii przechyłu. Typ 1 eliminuje dynamiczne obciążenia podczas jazdy na wysokości, dlatego nadaje się do krótkich, statycznych prac w pionie, gdzie można zaakceptować wolniejsze zmiany pozycji. Typy 2 i 3 umożliwiają jazdę na wysokości, dlatego wymagają dokładniejszej kontroli nad warunkami gruntowymi, obciążeniem i prędkością, szczególnie w przypadku geometrii wysięgnika Grupy B.
Zespoły inżynieryjne powinny zacząć od geometrii i terenu, a następnie dopasować do nich Typ 1, 2 lub 3 oraz Grupę A lub B. Zespoły bezpieczeństwa muszą następnie opracować plany szkoleń, inspekcji i akcji ratowniczych w oparciu o wybrane zachowanie. Dowództwo operacyjne powinno traktować jednostki Grupy B, Typu 2 i Typu 3 jako kombinację najwyższego ryzyka i stosować bardziej rygorystyczny nadzór oraz strefy wykluczenia.
Najlepsza praktyka jest prosta. Po pierwsze, zdecyduj, czy naprawdę potrzebujesz podróżować na wysokości. Po drugie, zdecyduj, gdzie mają być umieszczone elementy sterujące. Po trzecie, sprawdź, czy platforma może pozostać w obrębie linii przechyłu. Dopiero potem wybierz konkretny model MEWP lub podnośnika koszowego Atomoving i zamów szkolenie i inspekcję dla konkretnego typu przed rozpoczęciem pracy.
Najczęściej zadawane pytania
Jakie cechy charakteryzują przenośną platformę roboczą typu 1 (MEWP)?
Mobilna platforma robocza typu 1 (MEWP) charakteryzuje się możliwością samodzielnego poruszania się i sterowania ze stanowiska operatora na platformie roboczej. Oznacza to, że może poruszać się niezależnie, podnosząc pracowników na wyższe stanowiska. Przewodnik po platformach roboczych.
Czy podnośnik nożycowy jest uważany za mobilną platformę roboczą?
Tak, podnośnik nożycowy jest uważany za rodzaj mobilnego podestu roboczego (MEWP). MEWP obejmują różne urządzenia, takie jak podnośniki nożycowe, podnośniki wysięgnikowe i podnośniki masztowe, które są zaprojektowane do bezpiecznego podnoszenia pracowników. Przewodnik po rodzajach MEWP.