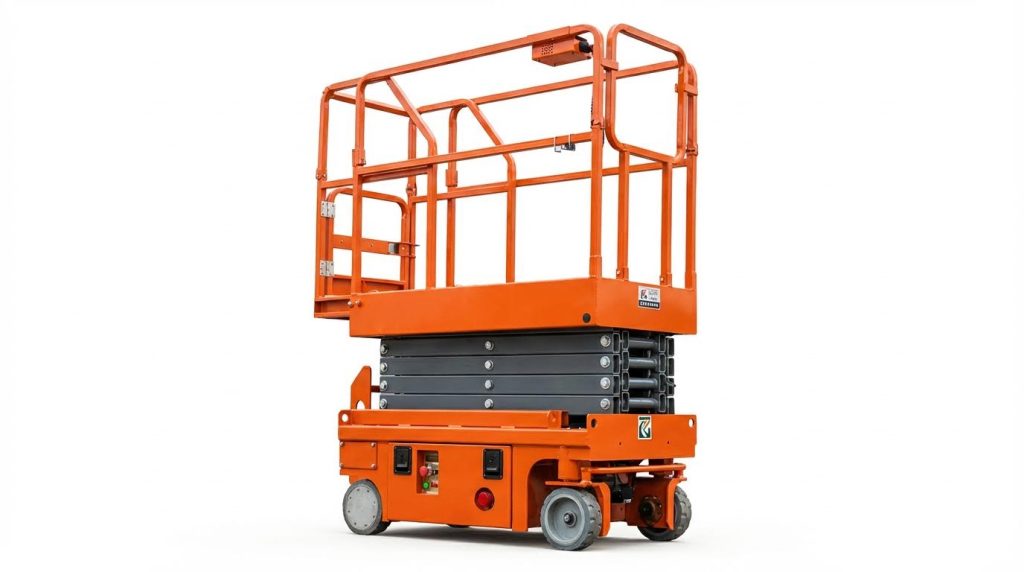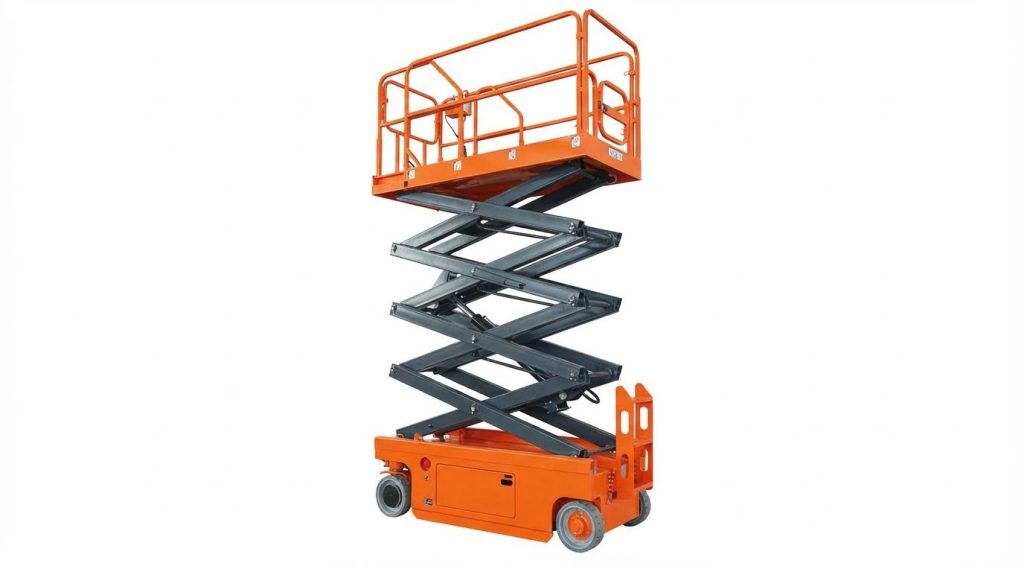
Podnośniki nożycowe umożliwiły szybszą i bardziej powtarzalną pracę na wysokości, jednak nierówny teren stwarzał złożone zagrożenia dla stabilności. W artykule zbadano, jak warunki gruntowe, ograniczenia nachylenia i pochylenia oraz obciążenia spowodowane warunkami pogodowymi wpływają na bezpieczeństwo platformy i marginesy konstrukcyjne. Następnie omówiono elementy sterowania, takie jak napędy gąsienic, stabilizatory, czujniki i monitoring cyfrowy, które zmniejszają ryzyko przewrócenia się i zapadnięcia na pochyłym lub miękkim podłożu. Na koniec przedstawiono najlepsze praktyki operacyjne, aspekty zgodności z przepisami oraz przyszłe trendy, takie jak cyfrowe bliźniaki i konserwacja predykcyjna, w przypadku prac z kontrolowanym ryzykiem na nieidealnych nawierzchniach.
Warunki gruntowe i podstawy stabilności
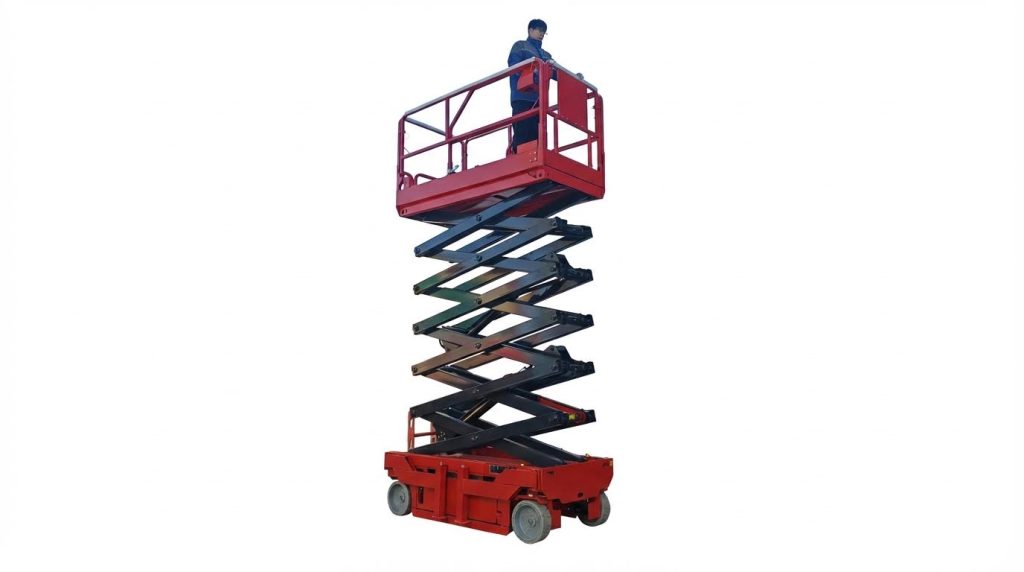
Warunki gruntowe determinują stabilność każdego podnośnika nożycowego . Inżynierowie i specjaliści ds. bezpieczeństwa traktowali reakcje podparcia, położenie środka ciężkości i obciążenia dynamiczne jako zmienne sprzężone. Na nierównym terenie niewielkie zmiany nachylenia, sztywności lub tarcia powierzchniowego mogły powodować duże zmiany marginesu przechyłu. Zrozumienie tych podstaw pozwoliło operatorom przełożyć ograniczenia producenta na praktyczne decyzje o ustawieniu lub nieustawieniu w rzeczywistych warunkach.
Dlaczego podnośniki nożycowe potrzebują stabilnego, równego podparcia
Podnośniki nożycowe charakteryzowały się wąską szerokością podstawy w stosunku do wysokości roboczej, co czyniło je bardzo wrażliwymi na przechyły. Solidne, równe podparcie utrzymywało środek ciężkości platformy wewnątrz wielokąta podparcia wyznaczonego przez koła lub podpory. Gdy koła znajdowały się na miękkim, pochyłym lub spękanym podłożu, nierównomierne osiadanie lub zapadanie się przesunęło środek ciężkości w kierunku krawędzi, zmniejszając opór przechyłu. Dlatego producenci i organy regulacyjne wymagały, aby podnośnik pracował wyłącznie na zwartych, równych nawierzchniach, chyba że był specjalnie przystosowany do jazdy po pochyłościach. Praca na trawie, żwirze lub nieutwardzonym podłożu bez weryfikacji nośności i równości znacznie zwiększała ryzyko wywrócenia.
Nachylenie, współczynniki pochylenia i marginesy stabilności
Każdy podnośnik nożycowy miał podane maksymalne dopuszczalne nachylenie lub pochylenie, wyrażone w stopniach lub procentach. Wartość ta określała granicę, przy której maszyna mogła bezpiecznie się poruszać lub, w niektórych modelach, podnosić bez przekraczania projektowego marginesu stabilności. Wartość ta znajdowała się w instrukcji obsługi, na tabliczce znamionowej lub na naklejkach na panelu sterowania platformy. Przekroczenie dopuszczalnego nachylenia powodowało przesunięcie wektora obciążenia poza bezpieczną strefę podstawy, co mogło spowodować uruchomienie alarmów przechyłu i automatyczne wyłączenie funkcji podnoszenia. Użycie cyfrowego inklinometru w celu potwierdzenia rzeczywistego nachylenia w stosunku do wartości znamionowej było niezbędne przed rozpoczęciem jazdy lub ustawieniem się na pochyłości.
Nośność gleby, trawy i miękkiego gruntu
Miękkie podłoże, takie jak trawa, nieubita gleba lub żwir, zapewniało niższą i mniej przewidywalną nośność niż beton czy asfalt. Wysoki nacisk kół lub podpór na podłoże mógł powodować lokalne przebicia lub stopniowe zapadanie się, szczególnie w pobliżu wykopów, zasypanych instalacji lub stref nasyconych wodą. Podnośniki nożycowe napędzane gąsienicami zmniejszały nacisk na podłoże, rozkładając obciążenie na większą powierzchnię styku, co poprawiało wydajność na luźnych lub miękkich nawierzchniach. Jednak nawet pojazdy gąsienicowe nadal wymagały odpowiedniej nośności i poziomego podparcia, co często weryfikowano za pomocą mat z twardego drewna lub podkładek inżynieryjnych w celu rozłożenia obciążeń. Operatorzy musieli ostrożnie obchodzić się z wizualnie „twardą” trawą, ponieważ wilgotność gleby i jej zagęszczenie kontrolowały rzeczywiste podparcie.
Wpływ wiatru, pogody i obciążeń dynamicznych
Wiatr, deszcz i zanieczyszczenie nawierzchni działały jako dynamiczne modyfikatory stabilności na nierównym terenie. Boczne wiatry generowały momenty wywracające, które w połączeniu z przechyłami wywołanymi przez zbocza skutecznie zmniejszały dopuszczalną wysokość roboczą i obciążenie. W związku z tym podnośniki do zastosowań zewnętrznych miały obniżone limity wysokości platformy i udźwigu, aby uwzględnić obciążenie wiatrem. Deszcz i błoto zmniejszały tarcie nawierzchni, wydłużały drogę hamowania i sprzyjały poślizgowi kół na zboczach, utrudniając kontrolowaną jazdę. Nagłe ruchy kierownicą, gwałtowne hamowanie lub jazda z podniesioną platformą wprowadzały dodatkowe obciążenia dynamiczne, które przesuwały środek ciężkości, dlatego normy i wytyczne producenta wymagały niskich prędkości jazdy, jazdy po linii prostej na zboczach oraz opuszczania platformy przed jazdą, o ile było to możliwe.
Kontrole inżynieryjne dla pochyłego i miękkiego terenu
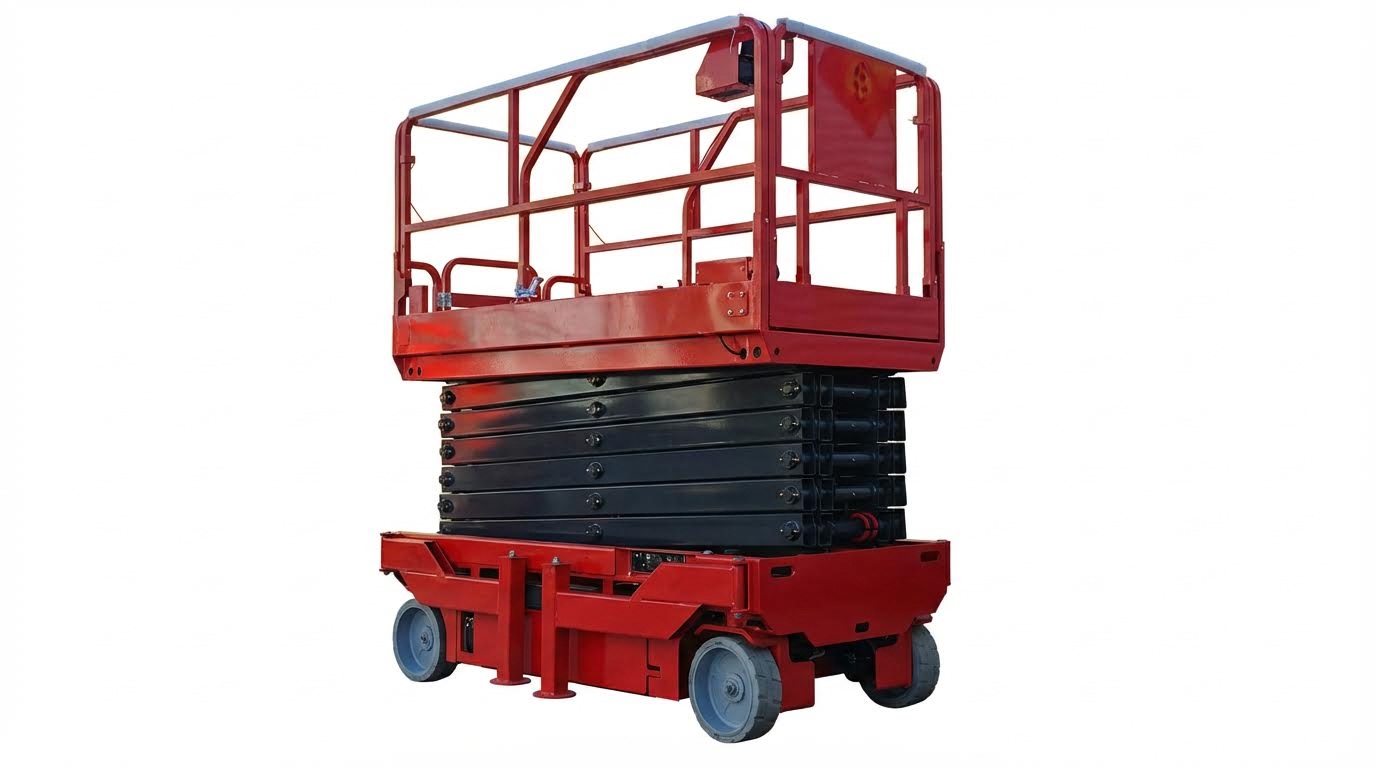
Kontrola techniczna pozwoliła określić, czy podnośnik nożycowy może bezpiecznie pracować na pochyłym lub miękkim terenie. Projektanci wykorzystali układy napędowe, konstrukcje wsporcze i technologie czujników do zarządzania marginesami stabilności. Kontrola ta nie wyeliminowała potrzeby równego podłoża, ale zmniejszyła ryzyko tam, gdzie niewielkie nachylenia lub nierówności terenu były nieuniknione.
Napęd gąsienicowy, opony i nacisk na podłoże
Podnośniki nożycowe z napędem gąsienicowym rozkładały ciężar maszyny na większą powierzchnię styku niż podnośniki kołowe. Zmniejszało to nacisk na podłoże, co poprawiało flotację na trawie, ubitym gruncie i luźnych nawierzchniach. Inżynierowie dobrali geometrię gąsienic i mieszankę gumową, aby zrównoważyć przyczepność, zużycie i wibracje. Na zboczach gąsienice poprawiały przyczepność wzdłużną i zmniejszały prawdopodobieństwo miejscowego zapadania się, które mogłoby powodować przechył podwozia. Maszyny kołowe opierały się na rozmiarze opon, wzorze bieżnika i ciśnieniu powietrza, aby kontrolować nacisk na podłoże i przyczepność. Opony pełne lub wypełnione pianką były odporne na przebicia, ale przenosiły większe obciążenia punktowe na słabe podłoże. Operatorzy nadal musieli weryfikować, czy zmierzona nośność podłoża przekracza maksymalne obciążenie kół lub gąsienic podnośnika, w tym nominalne obciążenie platformy i czynniki dynamiczne.
Podpory, stabilizatory i podkładki podporowe
Podpory i stabilizatory wydłużały efektywną szerokość podstawy podnośnika nożycowego i obniżały środek obrotu. Po prawidłowym rozłożeniu przekształcały platformę mobilną w tymczasową, quasi-stałą konstrukcję o zwiększonej odporności na wywrócenie. Producenci określali maksymalne dopuszczalne nachylenie dla systemów poziomowania i wymagali solidnego, zagęszczonego podparcia pod każdym podnośnikiem. Na miękkim lub pochyłym podłożu operatorzy umieszczali maty z twardego drewna lub podkładki z tworzywa sztucznego pod stopami podpór, aby rozłożyć obciążenia i utrzymać poziome połączenie. Inżynierowie dobierali rozmiar tych podkładek na podstawie przewidywanych obciążeń podnośnika i nośności gruntu, uwzględniając współczynniki bezpieczeństwa związane z wilgocią i zakłóceniami. Procedury wymagały, aby koła z hamulcami pozostawały w kontakcie z podłożem do momentu pełnego obciążenia podpór, co często oznaczało konieczność cofania pod górę przed rozłożeniem. Zmniejszało to ryzyko niezamierzonego ruchu po odciążeniu zawieszenia.
Pokładowe czujniki przechyłu, alarmy i blokady
Nowoczesne podnośniki nożycowe posiadają zintegrowane czujniki nachylenia, które stale mierzą kąt nachylenia podwozia względem grawitacji. Systemy sterowania porównywały ten kąt z progami jazdy i wysokości określonymi przez producenta. Gdy nachylenie przekraczało ustalone limity, maszyna generowała alarmy dźwiękowe i wizualne, a funkcje podnoszenia lub jazdy były zazwyczaj blokowane. Ta strategia blokowania uniemożliwiała operatorom podnoszenie platformy na niebezpiecznych pochyłościach, nawet jeśli warunki gruntowe wydawały się akceptowalne. Projektanci skalibrowali oddzielne progi dla nachylenia wzdłużnego i bocznego, ponieważ nachylenia boczne zazwyczaj bardziej agresywnie zmniejszały stabilność. Okresowe testy funkcjonalne przed rozpoczęciem prac weryfikowały, czy alarmy i wyłączniki zadziałały pod prawidłowymi kątami. Zespoły konserwacyjne musiały chronić czujniki przed zanieczyszczeniem, wstrząsami i nieautoryzowanym obejściem, ponieważ uszkodzone lub przesunięte czujniki usuwały krytyczną warstwę ochrony.
Narzędzia cyfrowe, inklinometry i monitorowanie obciążenia
Cyfrowe inklinometry umożliwiały załogom ilościowe określenie nachylenia, zamiast szacowania go wizualnie. Operatorzy mierzyli nachylenia wzdłuż obu osi w zamierzonym położeniu podnośnika i porównywali je z opublikowanymi wartościami nachylenia podnośnika nożycowego . Wspierało to decyzje o podjęciu/zakończeniu pracy i dokumentowało zgodność z procedurami obowiązującymi na placu budowy. Niektóre zaawansowane platformy posiadały wbudowane wyświetlacze pokazujące na żywo dane dotyczące przechyłu i obciążenia. Zintegrowane systemy pomiaru obciążenia monitorowały masę platformy i jej rozkład w odniesieniu do udźwigu znamionowego, w tym położenia wysuwanego pokładu. Gdy obciążenie zbliżało się do limitów, system sterowania mógł ograniczyć dalsze podnoszenie lub ruch. Połączenie zewnętrznych narzędzi pomiarowych z monitorowaniem pokładowym stworzyło wielowarstwowe podejście: instrumenty pomiarowe weryfikowały strefę roboczą, a czujniki maszyny egzekwowały ograniczenia podczas pracy. Ta integracja wspierała również konserwację predykcyjną, ponieważ nieprawidłowe wzorce przechyłu lub obciążenia w czasie wskazywały na zużycie podzespołów, nierównomierne zużycie opon lub odkształcenia konstrukcyjne wymagające kontroli.
Najlepsze praktyki operacyjne i zgodność
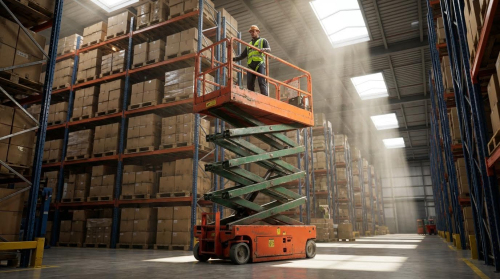
Dyscyplina operacyjna decydowała o tym, czy zabezpieczenia inżynieryjne faktycznie kontrolowały ryzyko w nierównym terenie. Najlepsze praktyki łączyły ustrukturyzowaną ocenę terenu, konserwatywne zasady jazdy, formalne kompetencje operatora i konserwację opartą na danych. Razem te środki dostosowały użytkowanie w terenie do ograniczeń producenta i oczekiwań regulacyjnych dotyczących mobilnych podestów ruchomych (MEWP).
Ocena lokalizacji i kontrola przed użyciem
Operatorzy najpierw oceniali podłoże przed ustawieniem podnośnika na miejscu. Zidentyfikowali zanieczyszczenia, dziury, instalacje podziemne, napowietrzne linie energetyczne oraz wszelkie lokalne słabe punkty lub zmiany nawierzchni. Mierzyli nachylenia cyfrowym inklinometrem i porównywali nachylenie z znamionowymi limitami jazdy i wysokości maszyny podanymi w instrukcji obsługi i na tabliczce znamionowej. Jeśli nawierzchnią była trawa, żwir lub nasyp, oceniali zagęszczenie i nośność oraz odrzucali widocznie niestabilne lub podmokłe obszary. Przed użyciem przeprowadzano następnie inspekcje konstrukcji, barierek ochronnych, stosu nożyc i podwozia pod kątem pęknięć, odkształceń lub korozji. Technicy sprawdzali opony lub gąsienice, nakrętki kół, hamulce, przewody hydrauliczne i złączki pod kątem wycieków, a także stan naładowania akumulatora lub poziom paliwa. Sprawdzali, czy zatrzymania awaryjne, sterowanie opuszczaniem, alarmy przechyłu, blokady i sterowanie platformą działały prawidłowo, a jeśli jakakolwiek usterka wpłynęła na stabilność lub bezpieczne działanie, wyłączali urządzenie z eksploatacji.
Jazda, pozycjonowanie i zarządzanie ładunkiem
Operatorzy utrzymywali platformy całkowicie opuszczone podczas jazdy, szczególnie na zboczach lub nierównym terenie. Jeździli prosto pod górę lub w dół pochyłości w granicach znamionowych, unikali jazdy w poprzek zboczy i stosowali niskie prędkości w ciasnych lub słabo przyczepnych obszarach. Unikali ostrych zakrętów, nagłego hamowania lub gwałtownego przyspieszania, ponieważ te działania przesuwały środek ciężkości i zmniejszały marginesy stabilności. Gdy dostępne były podpory lub stabilizatory, ustawiali podwozie na jak najtwardszym podłożu, rozkładali podkładki lub podpory i wypoziomowali platformę przed podniesieniem. Zarządzanie ładunkiem odbywało się zgodnie z nominalnym udźwigiem producenta, wliczając pracowników, narzędzia i materiały, ze współczynnikami bezpieczeństwa już uwzględnionymi w ocenie. Operatorzy równomiernie rozkładali masę, ograniczali korzystanie z wysuwanych pomostów na nierównym terenie i unikali opierania się lub wspinania na barierki, które zmieniały efektywny ładunek i środek ciężkości. Narzędzia i materiały były zabezpieczone linkami lub systemami przechowywania, aby zapobiec zagrożeniom związanym z upuszczonymi przedmiotami na ruchliwych placach budowy.
Szkolenia, certyfikacja i bezpieczne metody pracy
Organy regulacyjne zazwyczaj wymagały formalnego szkolenia MEWP i udokumentowanego upoważnienia od pracodawcy. Szkolenie obejmowało klasy sprzętu, wykresy nachylenia i obciążenia, ocenę stanu podłoża oraz prawidłowe stosowanie stabilizatorów, podkładek i klinów pod koła. Uwzględniało ono również lokalne wymogi prawne, takie jak zakaz poruszania się z podniesioną platformą i obowiązkową ochronę przed upadkiem z wysokości w niektórych jurysdykcjach. Kompetentni operatorzy uczyli się interpretować alarmy, rozumieć logikę wyłączania w przypadku przechyłu i przeciążenia oraz przestrzegać procedur ratunkowych w przypadku uwięzienia na platformie lub utraty zasilania. Oświadczenia o bezpiecznych metodach pracy lub analizy bezpieczeństwa pracy przekładały następnie te zasady na kroki specyficzne dla danego zadania. Dokumenty te określały ścieżki podejścia, strefy wykluczenia, obowiązki obserwatorów, sygnały komunikacyjne i ograniczenia pogodowe. Przestrzeganie zasad było weryfikowane w terenie poprzez obserwację, zgłaszanie sytuacji potencjalnie niebezpiecznych i okresowe szkolenia przypominające, co ograniczało normalizację odchyleń podczas powtarzalnych zadań.
Integracja cyfrowych bliźniaków i konserwacji predykcyjnej
Menedżerowie flot coraz częściej korzystali z cyfrowych bliźniaków i telematyki, aby wspierać bezpieczną eksploatację w nierównym terenie. Cyfrowy bliźniak odzwierciedlał konfigurację, historię pracy i dane o awariach każdego podnośnika, umożliwiając inżynierom modelowanie marginesów stabilności dla określonych kombinacji nachylenia, obciążenia i wiatru. Zintegrowane inklinometry, ogniwa obciążnikowe i czujniki cyklu pracy przesyłały strumieniowo dane operacyjne, które algorytmy predykcyjne wykorzystywały do sygnalizowania nietypowych przechyleń, przeciążeń lub trudnych warunków jazdy. Zespoły konserwacyjne następnie priorytetowo traktowały inspekcje jednostek narażonych na powtarzającą się pracę na nachyleniu, wysokie wibracje lub częste alarmy dotyczące przechyłu. Harmonogramy konserwacji predykcyjnej koncentrowały się na spoinach konstrukcyjnych, sworzniach nożycowych , tulejach, siłownikach hydraulicznych i integralności opon, gdzie degradacja w pierwszej kolejności wpływała na stabilność. Z czasem zagregowane dane wspomagały planowanie lokalizacji: inżynierowie mogli identyfikować problematyczne strefy, w których podnośniki wielokrotnie zbliżały się do granic nachylenia lub pogarszały się warunki gruntowe. Ta pętla sprzężenia zwrotnego wspierała przeprojektowywanie dróg dojazdowych, ulepszanie gruntu lub wybór bardziej odpowiednich platform gąsienicowych lub terenowych do przyszłych prac.
Podsumowanie: Użytkowanie z kontrolą ryzyka na nierównym terenie
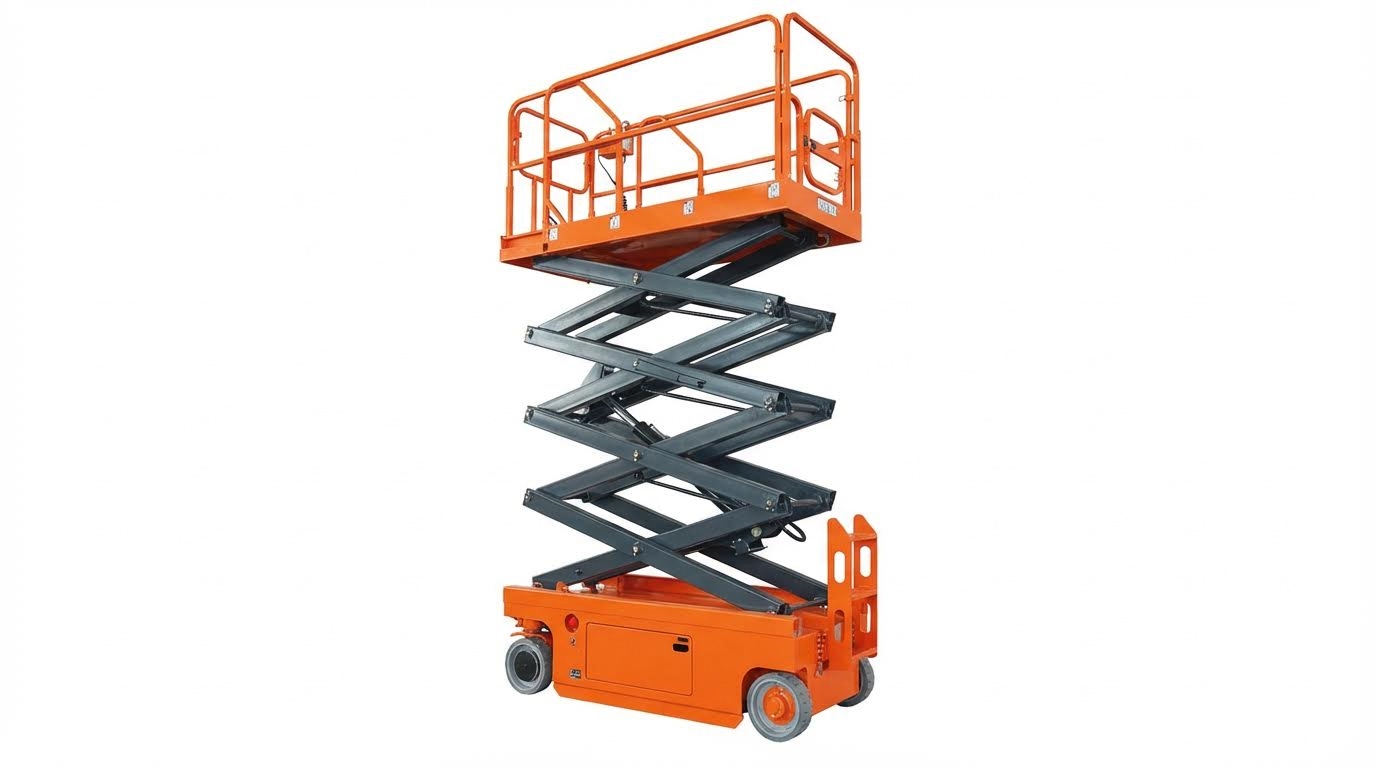
Użycie podnośników nożycowych z kontrolą ryzyka na zboczach, trawie i nierównym terenie opierało się na podejściu warstwowym. Ograniczenia techniczne, takie jak parametry nachylenia, wykresy obciążeń, parametry wiatru i wymagania dotyczące nośności gruntu, określały zakres działania. W ramach tego zakresu operatorzy stosowali ustrukturyzowane procesy oceny terenu, inspekcji przed użyciem oraz ostrożnego prowadzenia i pozycjonowania. W miejscach, gdzie teren odbiegał od twardego, równego podłoża, dodatkowe elementy sterowania, takie jak napędy gąsienicowe, podpory na odpowiednich podkładkach i kliny pod koła, stały się obowiązkowe, a nie opcjonalne.
Wytyczne branżowe i praktyka wynajmu opierały się na jasnej hierarchii priorytetów. Najbezpieczniejszym rozwiązaniem było całkowite unikanie nierównego terenu i przeniesienie zadania lub użycie alternatywnego sprzętu dostępowego. W przypadku nieuniknionego użytkowania na zboczach lub miękkim podłożu, normy i producenci wymagali ścisłego przestrzegania maksymalnych limitów nachylenia, ograniczenia prędkości jazdy oraz zakazu podnoszenia na nierównym podłożu, chyba że maszyna została specjalnie zaprojektowana i skonfigurowana do tego celu. Wbudowane czujniki przechyłu i blokady wyłączające ograniczyły, ale nie wyeliminowały, potrzebę kompetentnej oceny sytuacji.
Przyszłe udoskonalenia ukierunkowane były na platformy bogatsze w czujniki, zintegrowany monitoring obciążenia i przechyłu oraz ściślejszą współpracę z narzędziami cyfrowymi. Cyfrowe bliźniaki i systemy predykcyjnej konserwacji umożliwiły lepsze śledzenie zużycia konstrukcji, przeciążeń i powtarzających się wzorców usterek związanych z eksploatacją w trudnym terenie. Narzędzia te wspierały oparte na danych interwały przeglądów i strategie obniżania mocy znamionowej floty dla jednostek, które często eksploatowano w trudnych warunkach gruntowych.
Z praktycznego punktu widzenia organizacje musiały uwzględnić te mechanizmy kontroli w procesie zaopatrzenia, planowania i szkoleń. Polityka zaopatrzenia musiała określać modele terenowe lub gąsienicowe, w których przewidywano pracę na nierównym terenie. Oświadczenia dotyczące metod i pozwolenia na prace musiały odnosić się do zmierzonych nachyleń, konstrukcji platformy i progów pogodowych. Programy szkoleniowe i certyfikacyjne musiały podkreślać, że blokady są ostatnią linią obrony, a nie wytycznymi operacyjnymi. Zrównoważone podejście zakładało, że technologia wydłużyła bezpieczny okres operacyjny, ale długoterminowa wydajność bezpieczeństwa nadal zależała od ostrożnego planowania, zdyscyplinowanej kontroli i poszanowania fizyki stabilności.