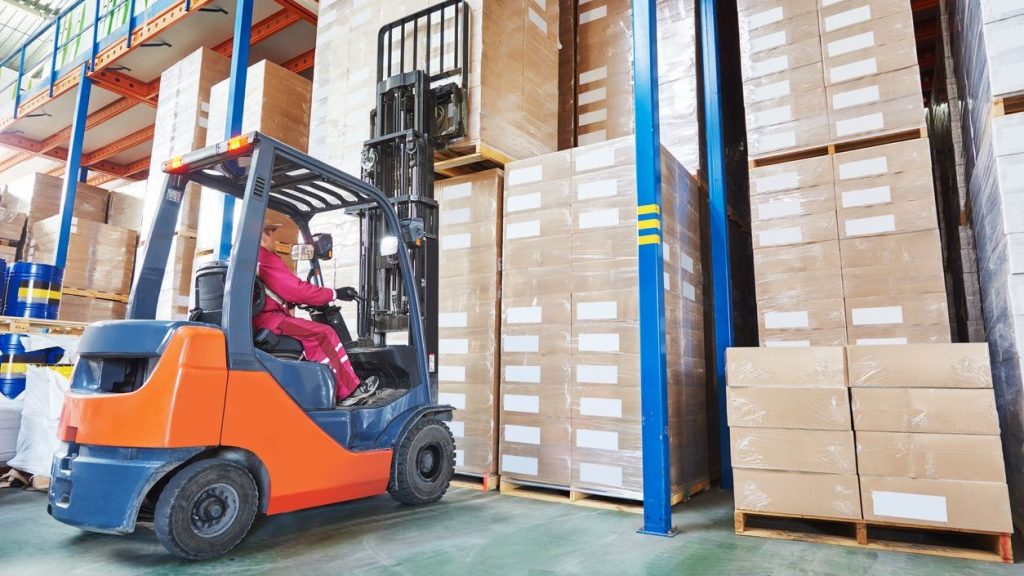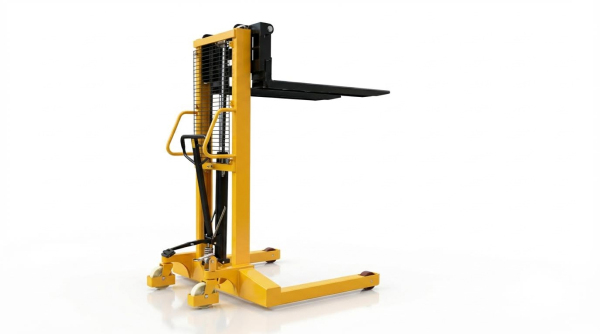
Wózki paletowe typu straddle odegrały kluczową rolę w magazynowaniu o dużej gęstości, kompletacji zamówień i obsłudze palet. W niniejszym artykule omówiono ich podstawowe funkcje, różnice w stosunku do wózków paletowych oraz zasady stabilności wpływające na bezpieczeństwo pracy. Następnie omówiono precyzyjne sterowanie widłami, dynamikę masztu oraz mechanizmy bezpieczeństwa, które zmniejszają ryzyko przewrócenia się, najechania na maszt i upadku ładunku. Na koniec omówiono układy napędowe, hydrauliczne i elektroniczne, które umożliwiają precyzyjne, energooszczędne i niezawodne pozycjonowanie wideł w wymagających warunkach magazynowych.
Główne funkcje wózków paletowych w magazynach
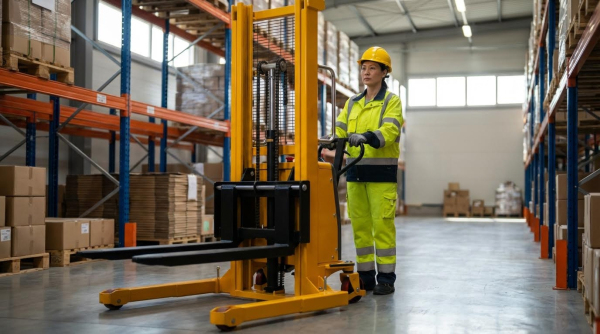
Wózki paletowe typu straddle stacker były kluczowym wyposażeniem w gęsto zabudowanych magazynach i centrach dystrybucyjnych. Łączyły one podnoszenie pionowe, transport poziomy i precyzyjne pozycjonowanie wideł w kompaktowej obudowie. Ich rozstawne ramiona pozwalały operatorom na obsługę ładunków paletyzowanych i niestandardowych bez konieczności stosowania szerokich korytarzy. W rezultacie, zakłady wykorzystywały je do wypełniania luki między wózkami paletowymi a układarkami z przeciwwagą.
Wózki paletowe kontra wózki straddle: różnice funkcjonalne
Wózki paletowe różniły się od wózków paletowych przede wszystkim wysokością podnoszenia, koncepcją stabilności i zaawansowaniem sterowania. Wózki paletowe przemieszczały ładunki na poziomie podłogi lub z minimalnym unoszeniem, podczas gdy wózki paletowe osiągały wysokość wideł od około 3.0 do 3.5 m. Wózki paletowe wykorzystywały konstrukcję masztu, nogi rozstawne i geometrię przeciwwagi, aby utrzymać stabilność podniesionych ładunków, zamiast polegać wyłącznie na chwytaniu palet. Zazwyczaj były wyposażone w elektryczne podnoszenie, elektryczną jazdę, elektroniczne wspomaganie kierownicy i wielofunkcyjne głowice dyszla, podczas gdy wózki paletowe często wykorzystywały ręczne pompowanie i proste sterowanie kierunkowe. Te różnice sprawiły, że wózki paletowe nadawały się do pracy na regałach, platformach i przyczepach w wąskich korytarzach, gdzie konwencjonalne wózki widłowe nie byłyby w stanie pracować wydajnie.
Trójkąt stabilności, moment obciążenia i nogi rozkrokowe
Inżynierowie zastosowali koncepcje trójkąta stabilności i momentu obciążenia do konstrukcji i obsługi wózka podnośnikowego. Punkty styku kół tworzyły wielokąt definiujący obszar stabilności; łączny środek ciężkości wózka i ładunku musiał pozostać w tym obszarze podczas jazdy i podnoszenia. Nogi podnośnika poszerzały efektywną podstawę i przesuwały granicę stabilności na zewnątrz, szczególnie w kierunku poprzecznym. Operatorzy dbali o bezpieczeństwo, utrzymując ładunek na środku wideł, przestrzegając nominalnego środka ciężkości podanego na tabliczce znamionowej i unikając obciążenia bocznego, które przesuwałoby środek ciężkości w kierunku krawędzi trójkąta stabilności. Zrozumienie, jak pochylenie masztu, wysokość wideł i przyspieszenie wpływają na moment obciążenia, pomogło zmniejszyć ryzyko wywrócenia się podczas ciasnych manewrów i prac na rampach.
Typowe udźwigi, wysokości podnoszenia i cykle pracy
Nowoczesne wózki podnośnikowe typu walkie zazwyczaj miały udźwig nominalny od 1360 kg do 1800 kg. Maksymalna wysokość wideł często wahała się od około 2700 mm do 3000 mm, a niektóre modele o dużej wytrzymałości osiągały około 3000 mm lub nieco więcej. Prędkości podnoszenia do około 5.4 m/min wspomagały efektywne układanie, umożliwiając jednocześnie kontrolowane przenoszenie delikatnych ładunków, szczególnie w połączeniu z funkcjami miękkiego lądowania blisko poziomu podłogi. Cykle pracy zależały od pojemności akumulatora, sprawności trójfazowego napędu prądu przemiennego oraz skuteczności hamowania odzyskowego, przy czym układy 24 V umożliwiały dłuższe zmiany przy umiarkowanym obciążeniu. Prawidłowe określenie klasy pracy wymagało analizy częstotliwości podnoszenia na godzinę, średniej masy ładunku, odległości przejazdu oraz warunków otoczenia, w tym mroźni lub środowisk o wysokiej temperaturze.
Dopasowanie układnic do szerokości korytarzy i zastosowań
Planiści magazynowi dobierali wózki paletowe do szerokości korytarzy, uwzględniając długość wózka, promień skrętu i wymagany prześwit pod kątem prostym. Kompaktowe podwozia i elektroniczny układ kierowniczy umożliwiały pracę w wąskich korytarzach, gdzie wózki z przeciwwagą wymagałyby znacznie więcej miejsca. Funkcje jazdy pełzającej i wiatraczka umożliwiały operatorom obracanie wózka w ograniczonych przestrzeniach, takich jak wnętrza naczep lub blisko siebie ustawione regały. Wybór zastosowania uwzględniał również jakość podłoża, rodzaj ładunku i wymaganą wysokość podnoszenia; wózki paletowe wymagały kompatybilnych otworów paletowych lub podpór ładunkowych, aby uniknąć kolizji. Zakłady obsługujące palety o różnych rozmiarach, regały lub ładunki częściowe często preferowały wózki paletowe ze względu na ich zdolność do ustawiania ładunków na wózkach i umieszczania wideł pod szerokim zakresem platform, bez konieczności polegania wyłącznie na standardowych wymiarach wjazdu palet.
Sterowanie widełkami, obsługa ładunków i mechanika bezpieczeństwa
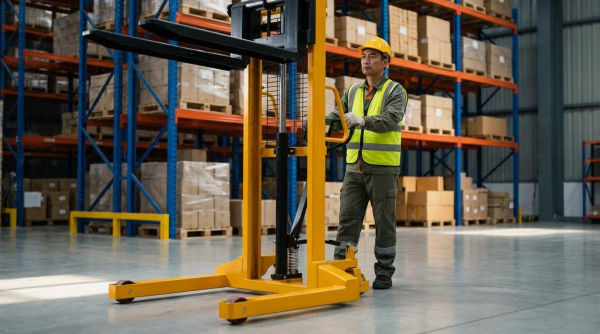
Sterowanie widłami określało precyzję, z jaką operatorzy pozycjonowali, podnosili i transportowali ładunki. Wózki podnośnikowe bazowały na skoordynowanych systemach mechanicznych, hydraulicznych i elektronicznych, aby utrzymać stabilność ładunków podczas tych zadań. Mechanizmy bezpieczeństwa integrowały kontrolę prędkości, logikę hamowania i blokady, aby zmniejszyć ryzyko wypadku. Skuteczna obsługa wymagała od operatorów zrozumienia zarówno fizycznego zachowania ładunku, jak i wbudowanych funkcji zabezpieczających maszyny.
Pozycjonowanie wideł, poziomowanie i kontrola środka ciężkości
Dokładne pozycjonowanie wideł rozpoczynało się od wyrównania ich wysokości i rozstawu z otworami paletowymi przed wejściem. Operatorzy utrzymywali obie końcówki wideł w tej samej płaszczyźnie, aby uniknąć skręcenia palety lub przesunięcia środka ciężkości. Widły ustawione poziomo utrzymywały przewidywalny środek ciężkości ładunku, zazwyczaj 500 mm od pięty wideł w przypadku standardowych palet. Niewspółosiowość powodowała nierównomierne momenty obciążenia, które zwiększały obciążenie boczne masztu i zmniejszały marginesy stabilności.
Utrzymanie poziomego położenia wideł podczas jazdy zapobiegało stopniowemu przesuwaniu się ładunku w jedną stronę. Elektroniczne sterowanie pochyleniem i podnoszeniem, w połączeniu ze sztywnym prowadzeniem masztu, zapewniało spójną geometrię wideł pod obciążeniem. Operatorzy ustawiali ładunek na środku między nogami rozstawnymi i opierali cięższą stronę o podwozie lub oparcie. Takie podejście zmniejszało moment wywracający i utrzymywało środek ciężkości w trójkącie stabilności.
Dobra kontrola środka ciężkości ładunku zależała również od prawidłowego doboru długości wideł. Widły były wysunięte do co najmniej 75% długości ładunku, aby zapobiec nurkowaniu przodem ładunku lub uszkodzeniu palety. Zminimalizowano wystające ładunki, szczególnie na górnych poziomach regałów, gdzie niewielkie przesunięcia powodowały duże zmiany momentu wywracającego. Operatorzy sprawdzali rzeczywistą masę ładunku z limitami podanymi na tabliczce znamionowej przed podniesieniem na pełną wysokość.
Profile podnoszenia masztu, miękkie lądowanie i kruche ładunki
Profile podnoszenia masztu opisują, jak zmieniała się prędkość i przyspieszenie podnoszenia w trakcie skoku. Nowoczesne układarki bramowe wykorzystują proporcjonalne zawory hydrauliczne, aby zapewnić płynne zwiększanie i zmniejszanie prędkości podnoszenia. Typowe prędkości podnoszenia wynoszące około 5.4 m/min wspomagały efektywne układanie, ograniczając jednocześnie wstrząsy dynamiczne ładunku i masztu. System sterowania utrzymywał stałą prędkość przy zmieniającym się obciążeniu, regulując ciśnienie i przepływ hydrauliczny.
Funkcja miękkiego lądowania chroniła delikatne ładunki podczas opuszczania. Gdy widły zbliżyły się do podłoża na około 100 mm, system sterowania automatycznie zmniejszył prędkość opuszczania. To ograniczenie ograniczyło energię uderzenia w momencie zetknięcia palety z podłożem lub belkami regału. Zmniejszyło to również wstrząsy przenoszone na komponenty hydrauliczne i konstrukcję wideł, wydłużając żywotność podzespołów.
Delikatne ładunki, takie jak szkło, elektronika czy luźno zapakowane kartony, wymagały jeszcze bardziej kontrolowanego ruchu masztu. Operatorzy łączyli niskie podnoszenie i niższe prędkości z minimalną prędkością jazdy po podniesieniu. Konstrukcja masztu z jednym siłownikiem poprawiała widoczność do przodu, co pomagało operatorom precyzyjnie umieszczać widły na belkach regału, bez uderzania w paczki. Zastosowanie podpór ładunkowych i odpowiednich typów palet dodatkowo zmniejszyło ryzyko przemieszczania się produktu podczas ruchów pionowych.
Automatyczna redukcja prędkości i logika obejścia hamulca
Systemy automatycznej redukcji prędkości powiązały prędkość jazdy z wysokością masztu i kątem skrętu. Gdy widły podniosły się powyżej ustalonych progów, sterownik zmniejszył maksymalną prędkość jazdy, aby ograniczyć energię kinetyczną i ryzyko wywrócenia. Dodatkowa redukcja prędkości następowała przy dużych kątach skrętu, poprawiając kontrolę podczas ciasnych zakrętów w wąskich przejściach. Dzięki tym rozwiązaniom środek ciężkości pojazdu pozostawał w bezpiecznych granicach podczas dynamicznych manewrów.
Logika obejścia hamulca wspomagała manewrowanie w ograniczonej przestrzeni, takiej jak przyczepy czy bardzo wąskie przejścia. Dzięki sterownicy lub dźwigni sterowania w pozycji niemal pionowej, operatorzy mogli wydawać polecenia jazdy z niską prędkością, podczas gdy konwencjonalne sygnały hamowania były częściowo pomijane. Ta logika umożliwiała maszynie obrót wokół koła napędowego, czyli tzw. „wiatrak”, bez utraty kontroli nad pojazdem. Algorytmy bezpieczeństwa nadal monitorowały polecenia kierunku jazdy i sygnały zatrzymania awaryjnego, aby zapobiec niezamierzonym ruchom.
Wielostopniowe układy hamulcowe integrują hamowanie zwalniające, hamowanie wsteczne i hamowanie awaryjne. Hamowanie zwalniające jest aktywowane po zwolnieniu dźwigni sterowania jazdą przez operatora, wykorzystując hamowanie odzyskowe lub elektryczne przed uruchomieniem hamulców mechanicznych. Hamowanie wsteczne jest aktywowane po zmianie kierunku jazdy, kontrolując tempo zwalniania w celu uniknięcia przesunięcia ładunku. Duże przyciski awaryjne lub umieszczone na brzuchu kierowcy zapewniają natychmiastowe odcięcie zasilania i hamowanie po naciśnięciu.
Zapobieganie przewróceniu się, najechaniu na pojazd i upadkowi ładunku
Zapobieganie wywróceniu się wózka opierało się na zrozumieniu trójkąta stabilności i utrzymaniu środka ciężkości wewnątrz niego. Operatorzy unikali ostrych zakrętów na podniesionych widłach i przestrzegali udźwigu znamionowego przy określonych wysokościach podnoszenia podanych na tabliczce znamionowej. Nogi rozstawione poszerzyły podstawę podparcia, ale nieprawidłowe rozmieszczenie ładunku lub palety ustawione niecentralnie nadal zwiększały momenty wywracające. Automatyczna redukcja prędkości i kontrolowane przyspieszenie dodatkowo zmniejszyły niestabilność poprzeczną i wzdłużną.
W wypadkach potrąceń zazwyczaj uczestniczyli piesi lub stopy operatora idącego za maszyną. Wyraźne oznakowanie przejść, użycie klaksonu na skrzyżowaniach oraz strefy ścisłego zakazu wstępu dla pieszych zmniejszyły ryzyko kolizji. Awaryjne przyciski cofania na głowicy dyszla umożliwiały zmianę kierunku jazdy lub zatrzymanie pojazdu w przypadku zakleszczenia operatora. Dobra widoczność dzięki konstrukcji masztu i odpowiednie oświetlenie również wspomagały wczesne wykrywanie zagrożeń.
Incydenty związane z upadkiem ładunku często wynikały z nieprawidłowego włożenia wideł, uszkodzonych palet lub nieprawidłowego ułożenia ładunku. Operatorzy wsuwali widły pod ładunek, sprawdzali integralność palet i stosowali zabezpieczenia ładunku, jeśli były dostępne. Unikali podnoszenia skośnych lub luźno owiniętych ładunków na duże wysokości bez konieczności ich zmiany konfiguracji lub stabilizacji. Regularne kontrole wideł, łańcuchów masztu i elementów podwozia zapewniały integralność konstrukcji, minimalizując ryzyko nagłych awarii mechanicznych, które mogłyby spowodować upadek ładunku.
Inżynieria systemów napędowych, hydraulicznych i sterowania
Układy napędowe, hydrauliczne i sterowania określiły zakres wydajności nowoczesnych wózków podnośnikowych. Inżynierowie zintegrowali trójfazowy układ napędowy prądu przemiennego, zamknięte obwody hydrauliczne i sterowniki sieciowe, aby zrównoważyć precyzję, bezpieczeństwo i wydajność. Zrozumienie interakcji między tymi podsystemami pomogło operatorom i zespołom konserwacyjnym zapobiegać awariom i wydłużać okres eksploatacji. W tej sekcji omówiono kluczowe aspekty inżynieryjne wpływające na niezawodność, zużycie energii i dokładność sterowania widłami.
Napędy prądu przemiennego trójfazowego, hamowanie regeneracyjne i zużycie energii
Trójfazowe silniki napędowe prądu przemiennego zapewniały wysoki moment obrotowy przy niskich prędkościach i płynne przyspieszanie w układarkach prowadzonych z przeciwwagą . Silniki te pracowały w oparciu o konstrukcję bezszczotkową, co eliminowało zużycie szczotek i ograniczało konieczność rutynowej konserwacji. Typowe systemy zasilane były akumulatorami 24 V o parametrach dostosowanych do cykli pracy w magazynach, a prąd był regulowany przez dedykowane falowniki prądu przemiennego. Inżynierowie dobrali parametry silników i sterowników tak, aby radziły sobie z ciągłą jazdą oraz krótkotrwałymi przeciążeniami podczas rozruchu z rampy i przejazdów dokowych.
Hamowanie regeneracyjne przechwytuje energię kinetyczną podczas zwalniania i zjazdu ze wzniesienia i przekazuje ją do akumulatora. Funkcja ta zmniejsza zużycie hamulców ciernych, ogranicza generowanie ciepła i wydłuża żywotność podzespołów. Układ sterowania monitoruje prędkość i kierunek jazdy, a następnie moduluje regenerację, aby zapobiec blokowaniu kół i poślizgom na pochyłościach. W przypadku operacji o dużej przepustowości, energia odzyskiwana w procesie regeneracji znacząco wydłuża czas pracy między ładowaniami.
Sterowniki napędu zaimplementowały również automatyczną redukcję prędkości, gdy widły osiągnęły zdefiniowaną wysokość podnoszenia lub gdy kąt skrętu przekroczył skalibrowane progi. Strategia ta obniżyła energię kinetyczną podczas ryzykownych manewrów i pomogła utrzymać marginesy stabilności. Funkcje prędkości pełzającej i wiatraczka umożliwiły precyzyjne pozycjonowanie w ciasnych korytarzach, utrzymując pobór prądu w bezpiecznych granicach. Inżynierowie zweryfikowali te zachowania za pomocą symulacji obciążeń, łączących współczynniki masy, nachylenia i tarcia.
Integralność hydrauliczna, zarządzanie olejem i kontrola ciepła
Układy hydrauliczne napędzały podnoszenie, opuszczanie i precyzyjne pozycjonowanie masztu, więc integralność płynu miała bezpośredni wpływ na bezpieczeństwo. Rutynowe kontrole sprawdzały cylindry pod kątem nietypowych hałasów i widocznych wycieków wokół tłoczysk, uszczelnień i portów. Technicy sprawdzali węże i złączki pod kątem przetarć, pęknięć lub zaparowania, a następnie ostrożnie dokręcali połączenia, aby uniknąć odkształceń, które mogłyby pogłębić wycieki. Poziom oleju utrzymywał się w pobliżu górnego znaku na wzierniku, aby zapobiec napowietrzaniu i kawitacji.
Olej hydrauliczny wymagał okresowej wymiany, zazwyczaj po około sześciu miesiącach lub 1500 godzinach pracy, w zależności od tego, co nastąpiło wcześniej. Próbki pobrane z dna zbiorników wykazały poziom zanieczyszczenia; żółte pierścienie wskazywały na umiarkowane zanieczyszczenie, a ciemne cząsteczki – na poważne. W tym ostatnim przypadku zespoły konserwacyjne wymieniły olej i filtry oraz przepłukały uszkodzone przewody. Unikano mieszania różnych marek lub lepkości oleju, ponieważ zmieniało to działanie dodatków i mogło destabilizować uszczelnienia.
Operatorzy monitorowali temperaturę układu za pomocą wbudowanych termometrów lub narzędzi na podczerwień, celując w zakres około 43–60°C (110–140°F). Temperatury powyżej tego zakresu wymagały sprawdzenia ilości oleju, działania chłodnicy i ustawień zaworów bezpieczeństwa, aby ograniczyć nadmierny spadek ciśnienia. Biały lub pieniący się olej po pracy sugerował zapowietrzenie, często spowodowane niskim poziomem płynu lub nieszczelnościami ssania na wlotach pompy. Wysoki dźwięk pompy wskazywał na kawitację lub zatkanie filtrów ssących, co wymagało natychmiastowego czyszczenia lub wymiany.
Kontrola konstrukcji wideł, limity zużycia i praktyki NDT
Konstrukcje wideł przenoszą cykliczne obciążenia zginające, więc systematyczna kontrola zapobiegała kruchym uszkodzeniom i nagłym zapadnięciom. Technicy oceniali ramiona i pióra wideł pod kątem widocznych pęknięć, trwałych wygięć oraz odchyleń kąta między piórem a trzonkiem. Jeśli kąt przekraczał około 90° lub wykazywał wyraźne odkształcenie, inżynierowie zalecali naprawę lub wymianę. Górne płaszczyzny obu wideł musiały pozostać w tej samej płaszczyźnie pod obciążeniem, aby zapewnić symetryczny rozkład obciążenia.
Kontrola wymiarów obejmowała długość widełek, przesunięcie końcówek oraz zużycie powierzchni styku. Różnica poziomów większa niż 5 mm między końcówkami widełek lub różnica długości powyżej 10 mm wskazywała na niedopuszczalną asymetrię. Zużycie zmniejszające długość widełek o ponad 40 mm od wymiaru nominalnego powodowało decyzję o wymianie. Otwory zaciskowe na górnym i dolnym styku widełek miały zazwyczaj nominalną wartość graniczną 27 mm i 29 mm; przekroczenie tego zakresu wymagało regulacji lub wymiany.
Średnice rolek stanowiły kolejny wskaźnik zużycia, przy czym w przypadku rolek głównych ubytek średnicy wynosił 0.1 mm, a w przypadku rolek bocznych – 0.5 mm. Przekroczenie tych wartości zmieniało ścieżki obciążenia i zwiększało naprężenia lokalne w kanale masztu. Badania nieniszczące, takie jak badanie metodą magnetyczno-proszkową lub penetrantem, obejmowały obszary przenoszące naprężenia na jarzmach, stopkach spawów i powierzchniach wideł. Wszelkie oznaki pęknięć na spoinach lub w ramie ochronnej, w tym odkształcenia powyżej około 2 mm, wymagały zmiany kształtu, ponownego spawania lub wymiany podzespołów.
Sterowniki elektroniczne, CANBUS i diagnostyka błędów
Elektroniczne jednostki sterujące koordynowały działanie układu trakcyjnego, hydrauliki i blokad bezpieczeństwa za pośrednictwem zintegrowanego oprogramowania. Sterowniki prądu przemiennego, takie jak te wykorzystujące strategie sterowania wektorowego, regulowały moment obrotowy silnika, prędkość i hamowanie odzyskowe o wysokiej rozdzielczości. Jednostki te przetwarzały dane wejściowe z przełączników jazdy, poleceń podnoszenia, enkoderów układu kierowniczego i czujników wysokości. Funkcje bezpieczeństwa, takie jak zatrzymanie awaryjne, cofanie awaryjne i automatyczna redukcja prędkości, były obsługiwane przez redundantne ścieżki logiczne.
Architektura komunikacyjna CANBUS łączyła sterowniki, czujniki i siłowniki za pomocą solidnej magistrali różnicowej. Taka topologia zmniejszyła złożoność okablowania i poprawiła odporność na zakłócenia w trudnych warunkach elektrycznych w magazynach. Komunikaty o wysokim priorytecie, takie jak wyłączenia awaryjne lub flagi błędów, wyprzedzały ruch niekrytyczny, zapewniając szybką reakcję. Inżynierowie skonfigurowali identyfikatory węzłów i prędkości transmisji tak, aby odpowiadały wymaganym prędkościom aktualizacji dla podsystemów jazdy, sterowania i podnoszenia.
Możliwości diagnostyczne opierały się na pokładowych kodach błędów, rejestrowaniu danych i zewnętrznych narzędziach serwisowych. Kontrolery przechowywały historię błędów dla zdarzeń takich jak przetężenie, przegrzanie, utrata czujnika lub przekroczenie limitu czasu komunikacji. Technicy uzyskiwali dostęp do tych danych za pośrednictwem paneli wyświetlacza lub portów serwisowych, aby pomóc w rozwiązywaniu problemów i wymianie podzespołów. Nieprawidłowe temperatury w serwozaworach powyżej około 65°C (150°F) lub gorące punkty w silnikach elektrycznych uruchamiały procedury blokowania i etykietowania, dopóki nie usunięto przyczyn źródłowych, takich jak zanieczyszczenie lub uszkodzenie łożysk.
Podsumowanie: Bezpieczne i wydajne sterowanie widłami układacza ramowego
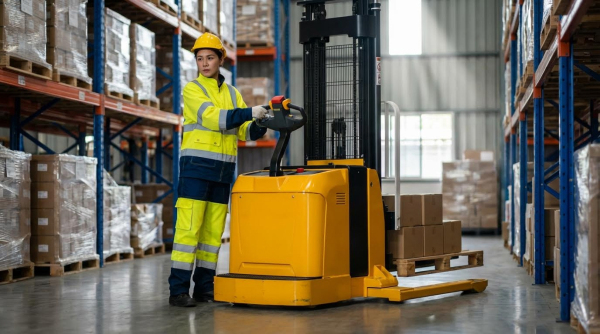
Bezpieczne i wydajne sterowanie widłami w układnicach bramowych wymagało ścisłej integracji mechaniki, hydrauliki, elektroniki i praktyki operatora. Podstawowe funkcje, takie jak manewrowanie w wąskich korytarzach, stabilne przemieszczanie się wokół palet i precyzyjne pozycjonowanie w pionie, wymagały dokładnego zrozumienia momentu obciążenia, trójkątów stabilności i udźwigu znamionowego. Typowe jednostki magazynowe pracowały z udźwigiem od 1360 kg do 1800 kg i wysokością podnoszenia zbliżoną do 3 m, dlatego przestrzeganie tabliczki znamionowej i utrzymywanie ładunku w określonym środku ciężkości pozostawało kluczowe, aby zapobiec przewróceniu się i upadkowi ładunków.
Zaawansowane technologie sterowania widłami i masztem zwiększyły zarówno wydajność, jak i bezpieczeństwo towarów. Profile masztu zapewniające miękkie lądowanie, które spowalniały widły na ostatnich 100–120 mm skoku, zmniejszały wpływ na delikatne ładunki i regały. Automatyczna redukcja prędkości przy uniesionych widłach lub dużych kątach skrętu, w połączeniu z funkcją obejścia hamulca przy bardzo ciasnych zakrętach, wspomagała kontrolowaną jazdę w ciasnych korytarzach i przyczepach. Trójfazowe napędy prądu przemiennego, elektroniczne wspomaganie kierownicy i hamowanie odzyskowe poprawiły efektywność energetyczną i zmniejszyły zmęczenie operatora, a wielofunkcyjne glebogryzarki i tryby jazdy pełzającej umożliwiły precyzyjne manewrowanie w zatłoczonych miejscach.
Z inżynieryjnego punktu widzenia, długoterminowe bezpieczeństwo zależało od rygorystycznej integralności hydraulicznej i konstrukcyjnej. Planowe wymiany oleju, monitorowanie zanieczyszczeń, kontrola temperatury w zakresie od około 43°C do 60°C oraz szybka reakcja na wskaźniki kawitacji lub napowietrzenia chroniły pompy i zawory. Określone limity zużycia wideł, tolerancje kątowe oraz nieniszczące badania jarzm, spoin i ram ochronnych zapewniły, że wideły zachowały dokładność geometryczną i nośność. Sterowniki elektroniczne i architektura CANBUS umożliwiały stabilną kontrolę momentu obrotowego, skoordynowane hamowanie i szybką diagnostykę usterek, ale wymagały zdyscyplinowanego systemu blokady i etykietowania oraz zarządzania parametrami.
W przyszłości wózki paletowe z podnośnikiem będą coraz częściej łączyć w sobie wydajniejsze napędy prądu przemiennego, inteligentniejsze profile ruchu masztu i wideł oraz bogatsze informacje zwrotne z czujników. Można się spodziewać ściślejszej integracji z systemami zarządzania magazynem i systemami bezpieczeństwa, w tym ograniczeniami prędkości z geofencingiem i ulepszonymi technologiami zwiększającymi świadomość pieszych. Jednak nawet w miarę jak systemy sterowania stawały się coraz bardziej inteligentne, podstawy pozostały niezmienne: operatorzy potrzebowali szkoleń w zakresie stabilności i rozmieszczenia ładunku, zespoły konserwacyjne potrzebowały jasnych kryteriów i częstotliwości przeglądów, a menedżerowie musieli dostosować dobór sprzętu do geometrii korytarzy i cykli pracy. Zrównoważenie tych elementów pozwoliło obiektom na osiągnięcie maksymalnej przepustowości przy jednoczesnym zachowaniu marginesu bezpieczeństwa wokół każdej operacji podnoszenia i jazdy.