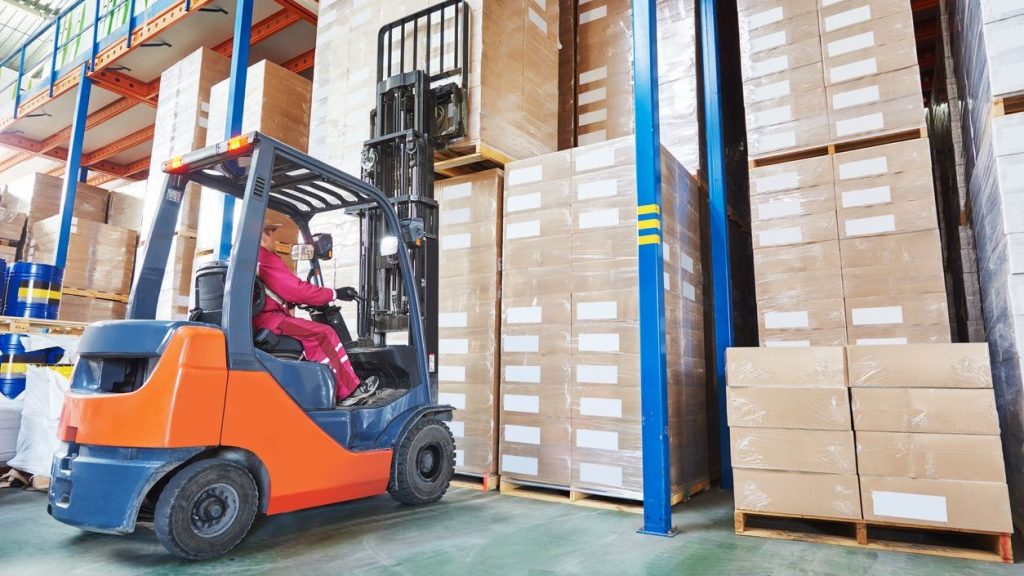
Wózki paletowe z podnośnikiem odegrały kluczową rolę w magazynach o dużej gęstości składowania, zapleczu sklepów detalicznych i liniach produkcyjnych o małej intensywności. W niniejszym artykule przeanalizowano ich podstawową konstrukcję i zasady działania, porównano je z wózkami paletowymi i wózkami z przeciwwagą oraz nakreślono typowe zakresy wydajności dla prac w wąskich korytarzach. Omówiono również inżynierię bezpieczeństwa, szkolenia operatorów oraz wymogi prawne, w tym tryby wypadków, procedury kontroli oraz procedury blokowania i etykietowania.
Oprócz bezpiecznej eksploatacji, dyskusja dotyczyła strategii konserwacji, diagnostyki i zarządzania energią w całym cyklu życia sprzętu, od codziennych kontroli po kwartalne przeglądy i rozwiązywanie problemów. Na koniec przedstawiono praktyczne wytyczne dotyczące wyboru i wdrożenia, dzięki którym zakłady mogły dopasować specyfikacje układnic, programy bezpieczeństwa i procedury konserwacji do swojej przepustowości, geometrii korytarzy i układu regałów.
Podstawowe zasady konstrukcji i działania wózków paletowych
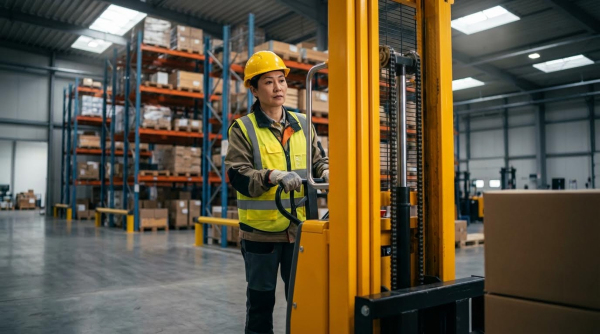
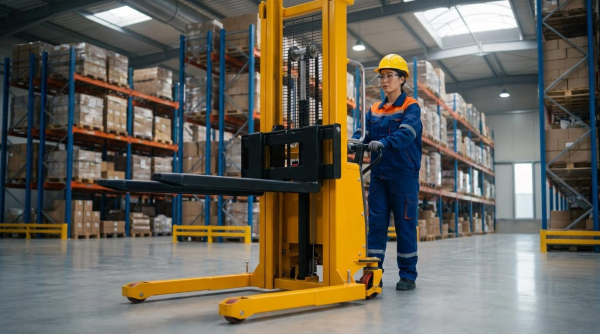
Wózki paletowe typu straddle były wózkami widłowymi sterowanymi przez pieszego, zoptymalizowanymi pod kątem wąskich korytarzy i regałów drugiego poziomu. Ich konstrukcja łączyła kompaktowe wymiary podwozia, wysuwane nogi podporowe oraz maszt o wysokim maszcie, co umożliwiało umieszczanie ładunków w miejscach niedostępnych dla wózka paletowego . Inżynierowie stosowali te maszyny w miejscach, gdzie wózki widłowe z pełną przeciwwagą były nieuzasadnione lub fizycznie ograniczone. Zrozumienie ich roli, układu konstrukcyjnego i stabilności było kluczowe dla bezpiecznego i efektywnego wdrożenia.
Wózki paletowe kontra wózki paletowe i wózki z przeciwwagą
Wózki paletowe z podporą wypełniły lukę między wózkami paletowymi niskiego podnoszenia a wózkami paletowymi z przeciwwagą. W przeciwieństwie do elektrycznych wózków paletowych, podnosiły palety na wysokość około 3–4.8 m, umożliwiając składowanie na górnych poziomach regałów. Ich nogi podporowe podtrzymywały ładunek z boku, co zmniejszyło potrzebę stosowania ciężkiej przeciwwagi i pozwoliło na zastosowanie węższego, lżejszego podwozia. W porównaniu z wózkami widłowymi z przeciwwagą, osiągały mniejsze promienie skrętu i lepszą zwrotność w korytarzach, często o szerokości poniżej 2 m. Wymagały jednak kompatybilnych palet lub podstaw ładunkowych, które można było umieścić pomiędzy nogami podporowymi lub nad nimi.
Główne komponenty: maszt, nogi rozstawne i układ napędowy
Maszt zazwyczaj wykorzystywał walcowane stalowe kanały z grubymi wewnętrznymi szynami, aby utrzymać udźwig na wysokości i zapobiec zginaniu. Łańcuchy podnoszące, siłowniki hydrauliczne i wózek z widłami przekształcały ciśnienie hydrauliczne w ruch pionowy, z opcjonalnymi masztami typu duplex lub triplex dla większego zasięgu. Nogi masztu rozstawione były bocznie od podwozia i posiadały koła nośne, tworząc szeroki rozstaw osi, który poprawiał stabilność boczną i zmniejszał ryzyko wywrócenia podczas skręcania i podnoszenia. Układ napędowy zazwyczaj łączył bezszczotkowy silnik trakcyjny prądu przemiennego 24 V, silnik pompy elektrycznej oraz falownik lub sterownik silnika, który regulował moment obrotowy, przyspieszenie i hamowanie odzyskowe. Ergonomiczna kierownica lub uchwyt sterujący integrowały funkcje jazdy, podnoszenia, opuszczania, klaksonu i awaryjnego cofania, aby umożliwić precyzyjne pozycjonowanie przy niskiej prędkości.
Moment obciążenia, trójkąt stabilności i dynamika wąskiego korytarza
Stabilność wózka widłowego opierała się na relacji między masą ładunku, odległością środka ciężkości ładunku i geometrią punktów podparcia, często określaną jako trójkąt stabilności. Inżynierowie oceniali moment obciążenia jako iloczyn ładunku i odległości poziomej od przedniej osi lub linii obrotu; zwiększenie którejkolwiek z tych zmiennych przesuwało łączny środek ciężkości w kierunku granicy trójkąta. Wysokie podnoszenie, palety niecentralne lub ładunki wysuwane ponad drugi poziom zmniejszały margines stabilności i zwiększały prawdopodobieństwo wywrócenia. W wąskich korytarzach operatorzy musieli minimalizować siłę kierowania podniesionymi ładunkami, utrzymywać widły nisko podczas jazdy i unikać uderzeń bocznych, które mogłyby przesunąć środek ciężkości poza wielokąt podparcia. Płaskość podłoża, prześwity regałów i promienie skrętu – wszystkie te czynniki wpływały na bezpieczny zakres manewrowania.
Typowe parametry wydajności i zakresy zastosowań
Przemysłowe wózki paletowe z podnośnikiem bramowym zazwyczaj oferowały udźwig nominalny od 1000 kg do 1800 kg przy standardowych środkach ciężkości, często 600 mm. Maksymalna wysokość wideł wahała się od około 3.8 m do 4.8 m, a niektóre modele były zaprojektowane z zasięgiem około 4.8–4.9 m, aby móc obsługiwać wysokie regały. Prędkość jazdy pod pełnym obciążeniem wynosiła zazwyczaj około 5–6 km/h, co równoważono z drogą hamowania i bezpieczeństwem pieszych. Szerokość podwozia około 0.8–0.85 m i kąt skrętu około 180–190° umożliwiały ciasne promienie skrętu w korytarzach nieco szerszych niż długość palety i prześwit. Te cechy sprawiały, że wózki paletowe z podnośnikiem bramowym nadawały się do dystrybucji napojów, ogólnego użytku produkcyjnego i zaplecza handlowego, gdzie priorytetem była pionowa gęstość składowania i obsługa urządzeń wagowych dla pieszych.
Inżynieria bezpieczeństwa, szkolenia i zgodność z przepisami
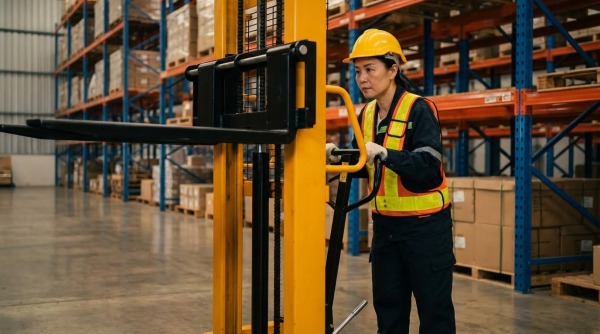
Inżynieria bezpieczeństwa dla wózków widłowych opierała się na ustrukturyzowanym zrozumieniu trybów awarii, czynników ludzkich i ograniczeń sprzętu. Zakłady wykorzystywały te ramy, aby dostosować się do przepisów bezpieczeństwa pracy i standardów wewnętrznych. Skuteczne programy łączyły w sobie zabezpieczenia techniczne, kontrole proceduralne i ciągłe szkolenia operatorów. Narzędzia cyfrowe w coraz większym stopniu wspierały dokumentowanie, monitorowanie i weryfikację działań związanych z przestrzeganiem przepisów.
Podstawowe tryby wypadków i środki kontroli technicznej
Dane historyczne wskazują na cztery dominujące kategorie wypadków w przypadku wózków podnośnikowych: przewrócenie, utrata kontroli nad układem kierowniczym, upadek ładunku oraz zderzenia. Do przewrócenia dochodziło zazwyczaj, gdy operatorzy przekraczali udźwig, nieprawidłowo ustawiali ładunki lub pracowali na nierównym podłożu lub rampach. Zastosowane rozwiązania techniczne pozwoliły na ograniczenie tych zagrożeń poprzez nisko położony środek ciężkości podwozia, szerokie podpory podnośnika, konstrukcję opartą na trójkącie stabilności oraz blokady prędkości lub wysokości podnoszenia. Hamowanie odzyskowe i robocze, awaryjne przełączniki cofania, systemy dźwiękowe i osłony masztu dodatkowo zmniejszyły ryzyko kolizji i upadku ładunku. Zakłady udoskonaliły te rozwiązania, wyznaczając strefy dla pieszych, strefy ograniczonej prędkości oraz chroniąc regały przed uderzeniami.
Kontrola przed zmianą i praktyki blokowania/oznakowania
Kontrole przed zmianą stanowiły podstawową barierę zabezpieczającą przed niebezpieczną obsługą wózków podnośnikowych. Listy kontrolne zazwyczaj obejmowały koła i opony, widły, maszt, łańcuchy, rolki, osłony, podwozie, siłowniki i przewody hydrauliczne, uchwyt, układ kierowniczy, hamulce, światła ostrzegawcze, klakson i urządzenia zatrzymania awaryjnego. Operatorzy weryfikowali funkcje podnoszenia i opuszczania, sprawdzali szczelność, odkształcenia, korozję i nietypowe dźwięki, a także potwierdzali naładowanie akumulatora i integralność okablowania. Każda usterka zagrażająca bezpieczeństwu wymagała natychmiastowego wycofania z eksploatacji i wszczęcia procedury blokady/oznakowania. Blokada/oznakowanie izolowała źródła energii elektrycznej i hydraulicznej, zakładała blokady fizyczne i mocowała przejrzyste etykiety do czasu ukończenia napraw przez wykwalifikowany personel i udokumentowania testu powrotu do eksploatacji.
Obsługa ładunków, wyważanie i interpretacja tabliczek znamionowych
Bezpieczne obchodzenie się z ładunkiem zależało od prawidłowego zrozumienia udźwigu, środka ciężkości ładunku i trójkąta stabilności. Operatorzy czytali tabliczkę znamionową producenta, aby określić udźwig znamionowy przy określonej odległości środka ciężkości ładunku i maksymalnej wysokości podnoszenia. Przekroczenie udźwigu znamionowego lub wysunięcie środka ciężkości ładunku, na przykład w przypadku długich palet lub produktów wystających poza obrys wideł, zwiększało moment obrotowy ładunku i zmniejszało stabilność. Najlepszą praktyką było symetryczne rozmieszczenie ładunku na obu widłach, pełne podparcie, z najcięższą masą najbliżej masztu i w miarę możliwości w obrębie nóg wideł. Zakłady określiły procedury dotyczące nietypowych ładunków, takich jak palety wysokie, przesunięte lub owinięte wyłącznie folią termokurczliwą, oraz ograniczyły prędkość jazdy i wysokość podnoszenia, aby zachować bezpieczny margines bezpieczeństwa przed przewróceniem się i upadkiem ładunku.
Integracja szkoleń wideo i programów bezpieczeństwa cyfrowego
Krótkie, ukierunkowane filmy instruktażowe dotyczące bezpieczeństwa dla wózków podnośnikowych i powiązanego sprzętu stanowiły praktyczną podstawę szkoleń operatorów. Moduły te zazwyczaj obejmowały rozpoznawanie zagrożeń, etapy kontroli, korzystanie z tabliczek znamionowych oraz prawidłową obsługę ładunków w wąskich korytarzach. Zakłady wbudowały filmy w programy mieszane, które obejmowały sesje prowadzone przez instruktorów, oceny pisemne oraz praktyczne testy konkretnego typu wózka. Cyfrowe platformy bezpieczeństwa śledziły następnie ukończenie szkolenia, cykle odświeżania wiedzy i historię incydentów na poziomie operatora. Niektóre zakłady zintegrowały aplikacje do kontroli przed zmianą, zgłaszanie sytuacji potencjalnie niebezpiecznych oraz dane telematyczne, aby stworzyć pętle sprzężenia zwrotnego, które stale aktualizowały treści szkoleniowe i ukierunkowywały coaching na powtarzające się niebezpieczne zachowania lub strefy wysokiego ryzyka w zakładzie.
Strategie konserwacji, diagnostyka i trendy technologiczne
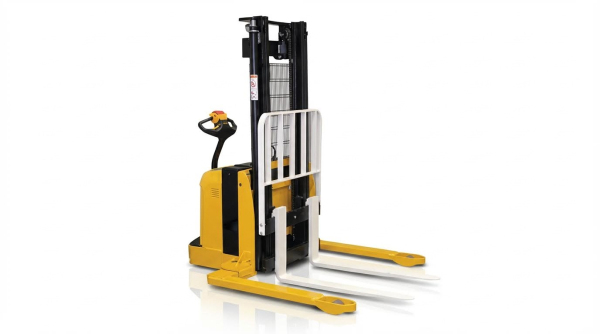
Strategie konserwacji wózków paletowych opierały się na ustrukturyzowanych interwałach, standardowych listach kontrolnych i diagnostyce opartej na danych. Zakłady stosowały wielopoziomowe procedury dzienne, tygodniowe, miesięczne i kwartalne, aby kontrolować ryzyko awarii i koszty cyklu życia. Architektura elektryczna, systemy akumulatorów i elektronika sterująca wymagały zdyscyplinowanej kontroli i dokumentacji. Nowe narzędzia cyfrowe, w tym telematyka i analityka oparta na sztucznej inteligencji, zaczęły zmieniać sposób, w jaki zakłady monitorowały stan, przewidywały awarie i optymalizowały wykorzystanie.
Interwały i listy kontrolne konserwacji zapobiegawczej
Skuteczna konserwacja zapobiegawcza wózków podnośnikowych łączyła interwały czasowe i godzinowe. Codzienne kontrole zazwyczaj obejmowały wizualną kontrolę cylindrów hydraulicznych i przewodów pod kątem wycieków lub pęknięć, zespołów masztu pod kątem odkształceń lub korozji oraz wideł pod kątem wygięć lub uszkodzeń. Operatorzy sprawdzali również stan kół, lampki ostrzegawcze, klakson, urządzenia zatrzymania awaryjnego oraz podstawowe funkcje podnoszenia i opuszczania przed użyciem. Zadania wykonywane co tydzień lub co 50 godzin zazwyczaj koncentrowały się na działaniu układu hamulcowego, czystości układu kierowniczego i luzie hamulców, utrzymując wartości w zakresie 0.2–0.8 mm, aby zapewnić przewidywalną skuteczność hamowania.
Miesięczne lub 200-godzinne inspekcje rozszerzyły zakres o integralność strukturalną podwozia, elementów złącznych, połączeń i wózków wideł, a także szczegółowe kontrole łańcuchów, rolek i osłon. Technicy sprawdzali poziom oleju hydraulicznego pod kątem zgodności z wymaganiami dotyczącymi wysokości masztu oraz sprawdzali szczelność cylindrów i przesiąkliwość przewodów. Kontrole elektryczne obejmowały poziom elektrolitu, połączenia akumulatorów, stacyjki, styczniki, mikroprzełączniki, sterowniki i wiązki przewodów. Po około 600 godzinach pracy programy konserwacyjne powtarzały te zadania i dodawały bardziej szczegółowe kontrole podzespołów, takie jak zużycie szczotek węglowych i komutatora silnika, regeneracja styczników oraz czyszczenie lub wymiana klocków hamulcowych.
Listy kontrolne konserwacji sprawdzały się najlepiej, gdy były szczegółowe, mierzalne i powiązane ze zleceniami roboczymi. Niesprawne elementy kontroli wymagały natychmiastowej dokumentacji w postaci notatek lub zdjęć oraz formalnego zgłoszenia usterki. Zakłady zazwyczaj blokowały i oznaczały uszkodzone układarki do czasu zakończenia i weryfikacji napraw. Konsekwentne stosowanie standardowych formularzy poprawiło zgodność z przepisami i umożliwiło śledzenie danych do analizy niezawodności i ciągłego doskonalenia.
Rozwiązywanie problemów z układem hydraulicznym, napędem i sterowaniem
Systematyczne rozwiązywanie problemów rozpoczynało się od jasnego zdefiniowania objawów i podstawowej izolacji bezpieczeństwa, w tym procedur wyłączania i blokowania zasilania. W przypadku problemów z napędem, w wyniku których układarka z przeciwwagą nie mogła się poruszać, technicy sprawdzali najpierw bezpieczniki obwodów sterujących, bezpieczniki główne, wyłączniki zasilania oraz połączenia akumulatorów. Przepalone bezpieczniki, spalone styki lub luźne zaciski często uniemożliwiały ruch i wymagały wymiany lub dokręcenia. Jeśli układarka poruszała się tylko do przodu lub tylko do tyłu, badania koncentrowały się na poszczególnych stycznikach napędu i płytach sterujących pod kątem zablokowanych lub przepalonych styków.
Niekontrolowany ruch, taki jak brak możliwości zatrzymania, wskazywał na poważne awarie styczników lub sterowania. W takich przypadkach operatorzy musieli natychmiast odciąć zasilanie i wyłączyć urządzenie z eksploatacji. Usterki hydrauliczne, takie jak brak podnoszenia wideł, często wynikały z przeciążenia, niedoboru oleju hydraulicznego, niskiego napięcia akumulatora lub nieprawidłowego działania silników pomp. Wewnętrzny wyciek w cylindrach podnoszenia, nieprawidłowe ustawienia zaworu przelewowego lub uszkodzone przełączniki podnoszenia również powodowały powolne lub niepodnoszące się podnoszenie. Technicy sprawdzali obciążenie na podstawie tabliczki znamionowej, sprawdzali poziom oleju, poziom naładowania akumulatora, a następnie mierzyli ciśnienie hydrauliczne i przepływ.
Elementy sterujące i czujniki wymagały starannej diagnostyki, ponieważ częste były sporadyczne awarie. Nieprawidłowe położenie uchwytu, uszkodzone mikroprzełączniki lub wadliwe wyłączniki awaryjne mogły zablokować ruch lub podnoszenie, nawet gdy główne podzespoły były nienaruszone. Standardowa praktyka obejmowała stopniowe przeprowadzanie kontroli od prostych do złożonych: oględziny, sprawdzenie ruchu mechanicznego, sprawdzenie ciągłości elektrycznej, a na końcu testy funkcjonalne pod obciążeniem. Udokumentowane schematy rozwiązywania problemów skróciły przestoje i zapewniły stałą jakość napraw na wszystkich zmianach i w różnych lokalizacjach.
Systemy energetyczne, ładowanie i optymalizacja czasu pracy
Wózki paletowe z podnośnikiem bramowym wykorzystywały 24-woltowe układy elektryczne z silnikami trakcyjnymi i pompowymi dostosowanymi do pracy w wąskich korytarzach. Codzienne czynności obejmowały sprawdzanie poziomu naładowania akumulatorów i poziomu elektrolitu, a następnie uzupełnianie go wodą oczyszczoną po pełnym naładowaniu, jeśli było to konieczne. Operatorzy sprawdzali pokrywy akumulatorów, kable i złącza pod kątem uszkodzeń lub korozji, aby zapobiec spadkom napięcia i nagrzewaniu się. Pomiary gęstości po pełnym naładowaniu, na przykład około 10.67 funta/galon dla niektórych mieszanek elektrolitu, potwierdziły prawidłowy stan naładowania i kondycję akumulatora.
Objętość oleju hydraulicznego była skorelowana z wysokością masztu, dlatego technicy utrzymywali określone poziomy napełnienia, takie jak około 5–6 l dla wysokości podnoszenia od 2.5 m do 3.5 m. Cotygodniowe zadania obejmowały czyszczenie układu kierowniczego, weryfikację luzu hamulców oraz usuwanie oleju i kurzu, które zwiększały opór powietrza i zużycie energii. Miesięczne i kwartalne kontrole sprawdzały jakość styków elektrycznych, polerowały styczniki i oceniały zużycie silnika, co miało wpływ na pobór prądu i czas pracy. Obiekty, które przeprowadziły badania zużycia energii w ciągu 2–4 tygodni, zebrały dane dotyczące czasu pracy, czasu bezczynności, dostępnego ładunku i amperogodzin, aby zrozumieć rzeczywiste zapotrzebowanie na energię.
Strategie optymalizacji czasu pracy zrównoważyły schematy ładowania, harmonogramy zmian i wielkość floty. Ładowanie okazjonalne podczas przerw pomogło utrzymać stan naładowania bez głębokich cykli, wydłużając żywotność baterii. Zaawansowane kontrolery i hamowanie regeneracyjne odzyskiwały energię podczas zwalniania i opuszczania, zmniejszając zużycie energii netto. Zakłady wykorzystały zebrane dane dotyczące zużycia energii do odpowiedniego doboru pojemności baterii, dostosowania rozmieszczenia ładowarek oraz identyfikacji niedostatecznie wykorzystywanych lub przeciążonych pojazdów, co przełożyło się zarówno na redukcję kosztów, jak i większą dostępność.
Sztuczna inteligencja, telematyka i cyfrowe bliźniaki dla układaczy
Systemy telematyczne dla wózków podnośnikowych rejestrowały godziny pracy, przebyte odległości, cykle podnoszenia, uderzenia i wskaźniki stanu akumulatora. Dane te wspomagały konserwację w oparciu o stan techniczny poprzez inicjowanie serwisu w przypadku przekroczenia progów przez poziomy drgań, pobór prądu lub kody błędów. Menedżerowie floty korzystali z pulpitów nawigacyjnych, aby porównywać wykorzystanie wózków, identyfikować jednostki z problemami oraz egzekwować kontrolę dostępu lub ograniczenia prędkości dla poszczególnych operatorów lub stref. Integracja z programami bezpieczeństwa umożliwiła korelację zdarzeń potencjalnie wypadkowych, uderzeń i zapisów szkoleń w celu ukierunkowanych interwencji.
Analityka oparta na sztucznej inteligencji przetwarzała historyczne dane dotyczące konserwacji i czujników, aby przewidywać awarie, zanim spowodują one przestoje. Algorytmy wykrywały wzorce, takie jak rosnąca temperatura styczników, wzrastający prąd silnika przy stałym obciążeniu lub wydłużające się czasy cykli hydraulicznych, które sygnalizowały pojawiające się problemy. Zakłady planowały następnie naprawy podczas planowanych przerw w pracy, zamiast reagować na awarie. Cyfrowe bliźniaki, przedstawiające układarki jako wirtualne modele, umożliwiły symulację cykli pracy, układów korytarzy i scenariuszy zużycia energii. Inżynierowie oceniali, jak różne wysokości masztów, pojemności akumulatorów lub schematy zmian wpłynęły na niezawodność i całkowity koszt posiadania.
Technologie te poprawiły również zgodność z przepisami i dokumentację. Automatyczne rejestrowanie inspekcji, usterek i zdarzeń związanych z blokadami zmniejszyło liczbę ręcznych dokumentów i ryzyko audytów. Z czasem, połączone dane sztucznej inteligencji i telematyki udoskonaliły interwały konserwacji zapobiegawczej, odchodząc od sztywnych harmonogramów opartych na czasie na rzecz strategii opartych na ryzyku. W rezultacie nastąpiło stopniowe przejście od konserwacji reaktywnej i opartej na kalendarzu do predykcyjnego, opartego na danych zarządzania cyklem życia flot wózków podnośnikowych.
Podsumowanie i praktyczne wskazówki dotyczące wyboru roślin
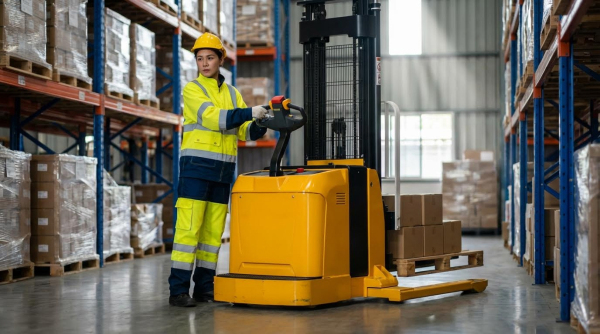
Wózki paletowe z podnoszonym masztem, stosowane w magazynach i zakładach produkcyjnych, stanowiły kompaktowe rozwiązanie o dużej wysokości podnoszenia, przeznaczone do wąskich korytarzy, w których wózki z przeciwwagą były niepraktyczne. Ich konstrukcja łączyła w sobie rozstaw nóg, wysoko wysuwane maszty i elektryczne układy napędowe, umożliwiając obsługę ładunków paletyzowanych o masie do około 1800 kg w ciasnych przestrzeniach regałowych. Inżynieria bezpieczeństwa koncentrowała się na trójkącie stabilności, ograniczeniach momentu obciążenia oraz oddzieleniu pieszych od stref roboczych, wspieranych przez ustrukturyzowane szkolenia i inspekcje przed zmianą. Efektywne zarządzanie cyklem życia produktu opierało się na zdyscyplinowanej konserwacji zapobiegawczej, dokładnej diagnostyce usterek hydraulicznych i elektrycznych oraz zoptymalizowanych strategiach ładowania akumulatorów trakcyjnych 24 V.
Wybierając wózki paletowe do zakładu, inżynierowie musieli kierować się zakresem zastosowania, a nie parametrami katalogowymi. Kluczowe parametry obejmowały maksymalną wysokość regału, minimalną szerokość korytarza, rodzaj palety oraz typową masę ładunku i środek ciężkości. Nominalny udźwig wybranego modelu przy wymaganej wysokości podnoszenia i środku ciężkości musiał przekraczać obciążenie w najgorszym przypadku, zgodnie z danymi na tabliczce znamionowej. Promień skrętu i prześwit między nogami wózków paletowych musiały być dopasowane do geometrii korytarza, płaskości podłoża oraz ewentualnych interfejsów w kanałach lub dokach. Zakłady pracujące w systemie wielozmianowym korzystały z bardziej wydajnych układów napędowych prądu przemiennego, hamowania odzyskowego oraz pojemności akumulatorów dobieranych na podstawie badań zużycia energii, które mierzą czas pracy, czas postoju i pobór mocy w amperogodzinach.
Z perspektywy ryzyka, zakłady musiały przeanalizować historyczne dane dotyczące incydentów i nadać priorytet funkcjom, które ograniczały ryzyko przewrócenia się maszyny, utraty kontroli nad układem kierowniczym, upadku ładunku i kolizji. Ocena ta wsparła inwestycje w rozwiązania techniczne, takie jak zoptymalizowana sztywność masztu i podwozia, ulepszone układy hamulcowe oraz wyraźna widoczność operatora dzięki masztom o płaskiej powierzchni. Narzędzia cyfrowe, w tym telematyka i programy bezpieczeństwa oparte na wideo, umożliwiły monitorowanie uderzeń, przeciążeń i niebezpiecznych wzorców jazdy, co pozwoliło na ukierunkowane przekwalifikowanie. Oczekiwano, że przyszłe rozwiązania zwiększą integrację czujników, konserwację predykcyjną z wykorzystaniem danych maszynowych oraz bliższe powiązanie między cyfrowymi bliźniakami a zarządzaniem flotą w czasie rzeczywistym, jednak zakłady nadal potrzebowały solidnych fundamentów: przeszkolonych operatorów, egzekwowanych procedur i udokumentowanego systemu konserwacji.