Elektryczne systemy sterowania wózkami widłowymi łączą w sobie logikę trakcji, podnoszenia, kierowania i bezpieczeństwa w ściśle zintegrowane architektury elektroniczne. Nowoczesne maszyny wykorzystują klawiatury, dostęp za pomocą kodu PIN oraz wyłączniki bezpieczeństwa z dodatkowym odblokowaniem, aby zarządzać uprawnieniami operatora wózka i sposobem jego reakcji na usterki lub sytuacje awaryjne. Jednocześnie zarządzanie prędkością opiera się na programowalnych falownikach, czujnikach i ogranicznikach prędkości, w tym wielostopniowych alarmach przekroczenia prędkości i ograniczeniach strefowych, aby zrównoważyć wydajność z bezpieczeństwem. W niniejszym artykule omówiono podstawowe architektury sterowania, koncepcje odblokowania i blokady oraz praktyczne metody regulacji prędkości i rozwiązywania problemów, kończąc na wskazówkach dotyczących wdrażania zgodnych z przepisami i niezawodnych strategii sterowania wózkami widłowymi.
Podstawowe architektury sterowania wózkami widłowymi elektrycznymi
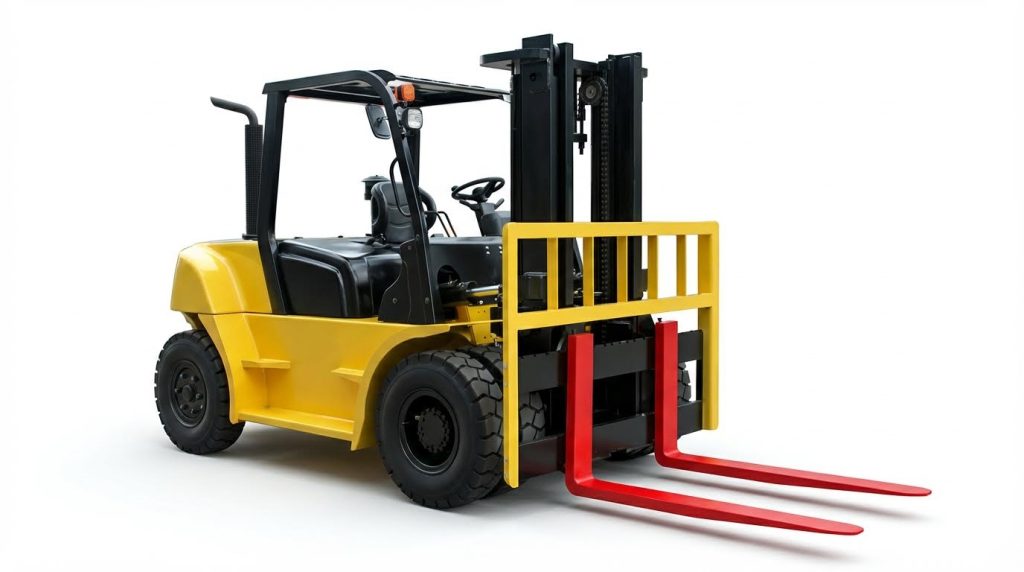
Architektury sterowania elektrycznymi wózkami widłowymi wykorzystywały modułowe podsystemy do napędu, podnoszenia, kierowania, kontroli dostępu i blokad bezpieczeństwa. Projektanci ustrukturyzowali te podsystemy wokół centralnego sterownika pojazdu, który koordynował zapotrzebowanie na moment obrotowy, sterowanie hydrauliczne i hamowanie. Nowoczesne maszyny integrowały diagnostykę, programowanie parametrów i zarządzanie prędkością w ramach tej samej architektury. Zrozumienie tych bloków konstrukcyjnych pozwoliło inżynierom na opracowanie bezpiecznych, łatwych w utrzymaniu i modernizacji flot.
Podstawy sterowania napędem, podnoszeniem i kierowaniem
Układ napędowy trakcji przetwarzał żądanie operatora na pedał gazu na moment obrotowy silnika za pośrednictwem falownika lub sterownika. Sterownik ograniczał moment obrotowy na podstawie prędkości, obciążenia i skonfigurowanych parametrów, takich jak prędkość maksymalna i rampy przyspieszania. Funkcje podnoszenia zazwyczaj wykorzystywały zawory elektrohydrauliczne z proporcjonalnymi elektrozaworami regulującymi przepływ w obwodach podnoszenia, pochylania i pomocniczych. Układ kierowniczy w elektrycznych wózkach widłowych często opierał się na elektrycznych pompach wspomagania kierownicy lub siłownikach steer-by-wire, z czujnikami kąta zwrotnego przekazującymi dane do sterownika w celu określenia prędkości skrętu i logiki redukcji.
Architektura sterowania rozdzieliła obwody zasilania i sterowania, aby uprościć diagnostykę i poprawić bezpieczeństwo. Główny stycznik i obwody ładowania wstępnego odpowiadały za podłączenie akumulatora i sterowanie prądem rozruchowym, a niskonapięciowa logika sterowała sygnałami włączającymi i blokadami. Informacje zwrotne z czujników prądu, temperatury i prędkości umożliwiały regulację trakcji i podnoszenia w pętli zamkniętej. Struktura ta obsługiwała również takie funkcje, jak prędkość pełzania, utrzymywanie rampy oraz automatyczne hamowanie na pochyłościach.
Klawiatury, dostęp PIN i autoryzacja operatora
Systemy klawiatury i kodu PIN zastąpiły lub uzupełniły mechaniczne klucze do kontroli dostępu operatora. Na przykład, model Weidemann Hoftrac 1190e wymagał wprowadzenia kodu PIN na klawiaturze przed odblokowaniem i uruchomieniem pojazdu. Diody LED pokazywały stan klawiatury: jedna dioda LED świeciła, gdy klawiatura była gotowa, a druga potwierdzała prawidłowe wprowadzenie kodu PIN, natomiast błędny kod PIN powodował wyłączenie diody LED i blokował uruchomienie. Użytkownicy konfigurowali kody PIN za pośrednictwem portalu do zarządzania flotą lub sprzętem; jeśli kod PIN nie został skonfigurowany, pojazd można było uruchomić bez kodu.
Klawiatury zazwyczaj wykorzystywały dedykowane przyciski do potwierdzania i anulowania, umożliwiając operatorom korektę błędów przed zatwierdzeniem. W bardziej zaawansowanych modelach wózków widłowych ta sama klawiatura umożliwiała dostęp do menu programowania lub diagnostyki za pomocą zdefiniowanych sekwencji przycisków i okien czasowych. Na przykład, przytrzymanie określonych przycisków podczas przekręcania kluczyka w położenie ON, a następnie wprowadzenie sekwencji, takich jak 3‑1‑2‑3 lub 2‑3‑4‑1 w ciągu 10 sekund, umożliwiało dostęp do menu regulacji lub diagnostyki. Ta architektura obsługiwała wielopoziomową autoryzację, w której operatorzy z podstawowymi uprawnieniami korzystali tylko z funkcji start/stop, a technicy mieli dostęp do konfiguracji i rejestrów błędów.
Wyłączniki bezpieczeństwa i logika odblokowująca pomocnicza
Wyłączniki bezpieczeństwa na drzwiach i osłonach zapewniały zatrzymanie niebezpiecznych ruchów po otwarciu punktów dostępu. W kodowanych wyłącznikach bezpieczeństwa, takich jak CET‑AR‑AH, funkcja odblokowania pomocniczego umożliwiała mechaniczne zwolnienie siłownika, ale funkcja ta nie była klasyfikowana jako funkcja bezpieczeństwa. Producent maszyny musiał dobrać odpowiednie mechanizmy odblokowania, takie jak odblokowanie antypaniczne lub awaryjne, w oparciu o ocenę ryzyka i odpowiednie normy produktowe. Odblokowanie pomocnicze służyło głównie do celów serwisowych i ratunkowych, a nie do rutynowej obsługi.
Można było zamontować dodatkowe odblokowywanie za pomocą klucza, ale normy wymagały, aby nie blokować przełącznika podczas konserwacji, aby uniknąć przypadkowego ponownego zablokowania. Prawidłowe użycie polegało na odkręceniu śruby zabezpieczającej i obróceniu elementu odblokowującego o około 180° za pomocą narzędzia we wskazanym kierunku lub przekręceniu klucza, jeśli był zamontowany. Po użyciu urządzenie musiało powrócić do pierwotnej pozycji i zostać zaplombowane, na przykład lakierem uszczelniającym, a następnie przetestowane. Aktywacja zazwyczaj rozłączała wyjście monitorujące i mogła wprowadzić inne wyjścia w stan nieokreślony, dlatego systemy sterowania potrzebowały logiki, która wykrywała ten stan i zapobiegała automatycznemu ponownemu uruchomieniu do momentu ponownego uruchomienia drzwi.
Integracja z falownikami, enkoderami i czujnikami
Architektura sterowania elektrycznymi wózkami widłowymi ściśle integruje falowniki trakcyjne, enkodery oraz czujniki położenia i prędkości. Falownik odbiera wartości zadane momentu obrotowego lub prędkości z układu sterowania pojazdu i wykorzystuje sprzężenie zwrotne z enkoderów lub estymatorów bezczujnikowych do regulacji prędkości silnika. Zestawy parametrów definiują tryby sterowania, takie jak sterowanie wektorowe bezczujnikowe lub sterowanie wektorowe z enkoderem, oraz wymagają dokładnych danych znamionowych silnika i wyników autotuningu dla zapewnienia stabilnej pracy. Nieprawidłowe parametry silnika lub ustawienia wzmocnienia regulatorów prędkości i strumienia mogą powodować wahania prędkości, słabą reakcję momentu obrotowego lub obniżenie parametrów znamionowych.
Limity odniesienia dla prędkości minimalnej i maksymalnej, a także skalowanie analogowych lub cyfrowych wartości odniesienia, determinowały sposób, w jaki polecenia operatora przekładały się na zachowanie silnika. Wyjścia cyfrowe i funkcje przekaźnikowe mapowały warunki, takie jak nadmierna prędkość, nasycenie momentu obrotowego lub progi diagnostyczne, na określone zaciski, zgodnie z programowalną logiką, taką jak „N > Nx i Nt > Nx” w trybach opartych na enkoderze. Enkodery wymagały prawidłowego fazowania i okablowania sygnału; odwrócone fazy lub odwrócone sygnały enkodera mogły zmniejszyć prędkość i wywołać ograniczenie momentu obrotowego. Solidna integracja uwzględniała również czynniki środowiskowe, takie jak kurz na czujnikach kół.
Systemy odblokowujące, blokady bezpieczeństwa i zgodność
Systemy odblokowujące w elektrycznych wózkach widłowych stanowiły krytyczny interfejs między dostępem personelu, izolacją maszyn i bezpieczeństwem funkcjonalnym. Projektanci musieli oddzielić funkcje zapewniające wygodę, takie jak odblokowanie pomocnicze, od blokad związanych z bezpieczeństwem, zgodnych z normami EN ISO 13849 i IEC 62061. Nowoczesne architektury łączą kodowane wyłączniki bezpieczeństwa, blokady drzwi i elektroniczną autoryzację, aby zapobiec niebezpiecznym ruchom podczas dostępu. Prawidłowa klasyfikacja każdej funkcji odblokowującej determinowała wymagany poziom wydajności, nakład pracy związany z walidacją i dokumentację.
Funkcje odblokowywania pomocniczego i odblokowywania bezpieczeństwa
Dodatkowe odblokowanie wyłączników bezpieczeństwa, takich jak urządzenia typu CET-AR-AH, stanowiło ostateczną, niebezpieczną metodę mechanicznego zwolnienia osłony. Normy traktowały tę funkcję jako niebezpieczną, ponieważ omijała ona normalną blokadę i nie gwarantowała bezpiecznego zatrzymania ani usunięcia zagrożenia. Producent maszyny musiał wdrożyć dedykowane odblokowanie bezpieczeństwa, na przykład antypaniczne lub awaryjne, w oparciu o udokumentowaną ocenę ryzyka i obowiązujące normy produktowe. Projektanci musieli zadbać o to, aby odblokowanie pomocnicze nie stało się de facto funkcją bezpieczeństwa w procedurach, szkoleniach lub oznakowaniu.
Odblokowanie pomocnicze zazwyczaj wymagało użycia narzędzi, na przykład śrubokręta, aby obrócić wewnętrzną krzywkę o około 180° po odkręceniu śruby zabezpieczającej. Taka konstrukcja zmniejszała prawdopodobieństwo przypadkowego uruchomienia i sygnalizowała konieczność konserwacji lub usterki, a nie normalny dostęp. Po aktywacji, wyjścia monitorujące, takie jak OUT, zmieniały stan lub stawały się niezdefiniowane, więc system sterowania musiał to wykryć i uniemożliwić ponowne uruchomienie. Po przywróceniu odblokowania pomocniczego do pierwotnej, zamkniętej pozycji, operatorzy musieli ponownie otworzyć i zamknąć drzwi ochronne, aby przywrócić prawidłowy stan blokady.
Konstrukcja oparta na kluczu, antypaniczna i z funkcją awaryjnego odblokowywania
Dodatkowe opcje odblokowywania za pomocą klucza umożliwiły późniejszą modernizację i zapewniły personelowi konserwacyjnemu kontrolowany dostęp do osób uwięzionych lub zablokowanych drzwi. Normy wymagały jednak, aby klucze te nie służyły jako blokady, utrzymujące przełącznik zablokowany podczas konserwacji, ponieważ mogłoby to nieumyślnie uruchomić mechanizm blokujący. Bezpieczne odblokowywanie w celu ewakuacji personelu wykorzystywało mechanizmy antypaniczne lub awaryjne, które operatorzy mogli uruchomić z wnętrza strefy zagrożenia bez użycia narzędzi i specjalistycznej wiedzy. Urządzenia te stanowiły element funkcji bezpieczeństwa i dlatego wymagały odpowiednich poziomów wydajności oraz monitorowania usterek.
W pojazdach elektroniczna autoryzacja uzupełniała koncepcję mechanicznego odblokowywania. Na przykład, klawiatury oparte na kodzie PIN w maszynach takich jak Hoftrac 1190e, uruchamiały się automatycznie, wymagając podania prawidłowego kodu PIN przed uruchomieniem napędu. Diody LED sygnalizowały gotowość klawiatury oraz poprawność lub błędność wprowadzonego kodu PIN, integrując kontrolę dostępu z koncepcją bezpieczeństwa funkcjonalnego. Klawiatury wózków widłowych umożliwiały również dostęp do menu regulacji i diagnostyki za pomocą zdefiniowanych sekwencji przycisków, dlatego projektanci musieli oddzielić te funkcje od kanałów związanych z bezpieczeństwem, takich jak zatrzymywanie, uruchamianie i blokowanie.
Uruchomienie, testowanie i konserwacja urządzeń odblokowujących
Uruchomienie pomocniczych i zabezpieczających urządzeń odblokowujących wymagało systematycznej weryfikacji przy każdym montażu lub ponownym montażu wyłącznika. Instalatorzy musieli sprawdzić, czy mechanizm odblokowujący działa płynnie, bez naprężeń rozciągających siłownika, które mogłyby zablokować zwolnienie mechaniczne. Procedury wymagały przeprowadzenia testów funkcjonalnych po instalacji: uruchomienia pomocniczego urządzenia odblokowującego, sprawdzenia działania wyjścia, a następnie zresetowania, otwarcia i zamknięcia osłony oraz potwierdzenia prawidłowego działania. Wszelkie plombowanie, na przykład lakierem uszczelniającym, należało wykonać dopiero po pomyślnym teście.
Plany konserwacji obejmowały regularne przeglądy urządzeń odblokowujących, dostosowane do ogólnych elementów systemu sterowania związanych z bezpieczeństwem. Technicy sprawdzali, czy nie występują uszkodzenia, zanieczyszczenia lub nieprawidłowe ustawienie, które mogłyby uniemożliwić działanie urządzenia odblokowującego w sytuacji awaryjnej. W przypadku odblokowania pomocniczego za pomocą klucza, personel konserwacyjny weryfikował, czy klucz obraca się swobodnie, a urządzenie powraca do pierwotnej pozycji po użyciu. Dokumentacja tych testów potwierdzała zgodność z przepisami dotyczącymi maszyn i umożliwiała identyfikowalność na potrzeby audytów i dochodzeń w sprawie incydentów.
Tryby awarii, diagnostyka i dostosowanie do standardów
Typowe tryby awarii systemów odblokowujących obejmowały zablokowane siłowniki, zerwane śruby, uszkodzone krzywki oraz usterki okablowania wyjść monitorujących. Nieprawidłowa instalacja, taka jak montaż z trwałym obciążeniem rozciągającym na języczek siłownika, zwiększała prawdopodobieństwo zablokowania mechanicznego w momencie odblokowywania. Strategie diagnostyczne opierały się na wyjściach monitorujących, takich jak OUT i OUT D, które wskazywały na aktywację odblokowania pomocniczego lub niezdefiniowane stany, które sterownik PLC bezpieczeństwa musiał zinterpretować jako żądanie zatrzymania lub zablokowania ponownego uruchomienia. Okresowe testy sprawdzające zmniejszyły prawdopodobieństwo wystąpienia niebezpiecznych, niewykrytych awarii i potwierdziły deklarowany poziom wydajności.
Dostosowanie do standardów wymagało przypisania każdej funkcji odblokowującej do odpowiedniej kategorii bezpieczeństwa oraz udokumentowania funkcji bezpieczeństwa, w tym łańcucha wejściowego, logicznego i wyjściowego. Odblokowywanie pomocnicze pozostało wyraźnie poza funkcjami bezpieczeństwa, ale nadal musiało spełniać wymagania dotyczące integralności mechanicznej i użyteczności. Następnie wprowadzono mechanizmy odblokowujące, antypaniczne i awaryjne.
Regulacja prędkości, ograniczanie i rozwiązywanie problemów
Zarządzanie prędkością elektrycznych wózków widłowych pozwoliło na zrównoważenie bezpieczeństwa, wydajności i żywotności podzespołów. Producenci OEM dostarczali wózki z predefiniowanymi wartościami prędkości, które często nie odpowiadały profilom ryzyka specyficznym dla danego miejsca lub docelowym wartościom przepustowości. Dlatego inżynierowie oceniali zarówno parametry sterowania, jak i kontekst operacyjny przed modyfikacją prędkości. Skuteczna praktyka łączyła stałe limity, sterowanie strefowe i ustrukturyzowaną diagnostykę usterek związanych z prędkością.
Ustawione wstępnie prędkości, zasady witryny i limity oparte na ryzyku
Wózki widłowe opuszczały fabrykę z domyślnymi prędkościami maksymalnymi zdefiniowanymi dla modelu, układu napędowego i testów stabilności. Zakłady często obniżały te wartości po incydentach lub sytuacjach potencjalnie niebezpiecznych, szczególnie w obszarach o ruchu mieszanym z udziałem pieszych. Typowe limity docelowe w przestrzeniach wspólnych wynosiły od około 8 km/h do 10 km/h, co odpowiada około 5 milom na godzinę (8 km/h), podczas gdy na placach manewrowych dopuszczano czasami wyższe wartości. Limity oparte na ryzyku uwzględniały szerokość korytarza, widoczność, stan podłoża, wysokość ładunku i gęstość pieszych, a nie samą prędkość. Kierownicy ds. bezpieczeństwa przekładali formalne oceny ryzyka na pisemne wytyczne dotyczące prędkości i zaprogramowane limity dla sterowników, zapewniając spójność ze szkoleniami, oznakowaniem i egzekwowaniem przepisów. Takie podejście pozwoliło uniknąć arbitralnych obniżek, które mogłyby niepotrzebnie obniżyć wydajność lub komfort operatora, zwłaszcza w zimnych warunkach zewnętrznych, gdzie liczył się dłuższy czas ekspozycji.
Elektroniczne ograniczniki prędkości i wielostopniowe alarmy przekroczenia prędkości
Elektroniczne ograniczniki prędkości wykorzystywały czujniki prędkości kół lub sygnał zwrotny z silnika napędowego do porównywania prędkości rzeczywistej z skonfigurowanymi progami. Gdy wózek widłowy przekroczył ustawioną prędkość alarmową, sterownik wydał ostrzeżenie „ostrzeżenie o przekroczeniu prędkości” i jednocześnie zmniejszył przepustnicę, aby utrzymać prędkość na zdefiniowanym poziomie. Zaawansowane systemy wdrożyły wielostopniowe alarmy: pierwszy stopień przy prędkości około 8 km/h uruchamiał światła stroboskopowe, drugi stopień przy prędkości około 10 km/h włączał alarm dźwiękowy, a trzeci stopień przy prędkości około 12 km/h łączył światła stroboskopowe z komunikatem głosowym, takim jak „Przekroczona prędkość, proszę zachować ostrożność”. Integracja z elektronicznymi lub mechanicznymi sterownikami przepustnicy zapewniła, że ogranicznik wymuszał prędkość, a nie tylko ostrzegał operatora. Inżynierowie dostosowali progi do przepisów obowiązujących na miejscu i potwierdzili, że ograniczenie nie wpływa negatywnie na drogę hamowania ani stabilność podczas manewrów awaryjnych.
Kontrola prędkości strefowej, ograniczenia cofania i telematyka
Kontrola prędkości strefowej podzieliła obiekty na obszary z wyraźnymi limitami prędkości, na przykład 10 km/h w ogólnych przestrzeniach fabrycznych i 5 km/h w warsztatach lub na przejściach dla pieszych. Wdrożenia wykorzystywały oznaczenia podłogowe w połączeniu z sygnalizatorami świetlnymi, RFID lub geofencingiem, dzięki czemu sterowniki pokładowe automatycznie dostosowywały maksymalną prędkość, gdy wózek widłowy wjeżdżał do określonej strefy. Ograniczenie prędkości cofania nakładało surowsze limity podczas jazdy do tyłu, poprawiając kontrolę w wąskich przejściach i zatłoczonych dokach. Systemy wspomagania cofania nadawały wyraźny komunikat głosowy „Uwaga! Pojazd cofa”, ostrzegając pracowników znajdujących się w pobliżu, równolegle z sygnalizatorami świetlnymi. Platformy telematyczne rejestrowały profile prędkości, przekroczenia prędkości i naruszenia stref, umożliwiając przełożonym identyfikację zachowań wysokiego ryzyka i optymalizację limitów. Te oparte na danych korekty poprawiły zgodność z przepisami, jednocześnie unikając ogólnych ograniczeń, które niepotrzebnie zmniejszały przepustowość.
Diagnozowanie wahań prędkości i błędów programowania
Gdy regulacja prędkości nie reagowała zgodnie z oczekiwaniami, technicy najpierw sprawdzali, czy pojazd nie znajduje się w specjalnym trybie programowym, który celowo ograniczał prędkość lub zwiększał ją w czasie. Bardzo niskie temperatury otoczenia mogły powodować niską temperaturę silników i napędów, opóźniając wzrost prędkości do czasu nagrzania podzespołów. Nagromadzenie kurzu na czujnikach prędkości wewnątrz osłon kół powodowało nieregularne odczyty i wymagało czyszczenia obudowy oraz powierzchni czołowych czujników. W przypadku napędów sterowanych falownikiem, luźne przewody zasilające lub sterujące powodowały wahania prędkości; niezbędne było odłączenie zasilania i dokręcenie wszystkich zacisków, w tym wewnętrznych połączeń falownika. Nieprawidłowa parametryzacja trybów sterowania wektorowego (na przykład ustawienie parametru P202 na tryb bezczujnikowy lub wektorowy z enkoderem) wymagała sprawdzenia danych silnika (P400–P406), wyników autotuningu (P409–P413) oraz wzmocnień regulatorów prędkości i strumienia (P161, P162, P175, P176). Technicy potwierdzili również, że minimalne i maksymalne wartości zadane prędkości (P133, P134) oraz skalowanie analogowych wartości zadanych (P234–P247) były zgodne z danymi z aplikacji i tabliczką znamionową silnika. Niepowodzenie tych kontroli prawdopodobnie oznaczało usterkę sprzętową czujników, potencjometrów lub falownika, co wymagało przeprowadzenia formalnych procedur naprawy.
Podsumowanie i praktyczne wskazówki dotyczące sterowania wózkami widłowymi
Architektury sterowania elektrycznymi wózkami widłowymi łączyły napęd, podnoszenie, sterowanie, kontrolę dostępu i blokady bezpieczeństwa w ściśle zintegrowane systemy. Wyłączniki bezpieczeństwa z dodatkowym odblokowaniem, klawiatury z kodem PIN oraz pętle sprzężenia zwrotnego falownik-enkoder stanowiły podstawę bezpiecznej obsługi i autoryzacji. Zarządzanie prędkością opierało się na wstępnie ustawionych limitach, elektronicznych ogranicznikach prędkości, kontroli strefowej i funkcjach diagnostycznych, aby zrównoważyć przepustowość z redukcją ryzyka. We wszystkich podsystemach, jakość uruchomienia, dyscyplina parametrów i okresowa weryfikacja miały większy wpływ na rzeczywistą wydajność bezpieczeństwa niż wybór sprzętu.
Z perspektywy branży trendy wskazywały na głębszą digitalizację i łączność. Platformy telematyczne rejestrowały dostęp, przekroczenia prędkości i uderzenia, podczas gdy geolokalizacja stref prędkości i programowalne klawiatury egzekwowały zasady obowiązujące na miejscu, nie polegając wyłącznie na zachowaniu operatora. Normy dotyczące bezpieczeństwa funkcjonalnego i blokad wymagały wyraźnego rozdzielenia rzeczywistych funkcji bezpieczeństwa od funkcji pomocniczych, takich jak odblokowanie blokad pomocniczych niezwiązanych z bezpieczeństwem. Przyszłe rozwiązania prawdopodobnie zacieśnią integrację między sterownikami pojazdów, ogranicznikami prędkości i analityką w chmurze, umożliwiając predykcyjną konserwację urządzeń odblokowujących, czujników i falowników.
W praktyce inżynierowie powinni rozpocząć od formalnej oceny ryzyka, która będzie stanowić podstawę wyboru awaryjnego odblokowania, sprzętu antypanicznego i przepisów dotyczących prędkości w strefach dla pieszych. Procedury uruchomieniowe muszą obejmować weryfikację każdej ścieżki odblokowania, logiki klawiatury i zestawu parametrów prędkości, z udokumentowanymi testami po każdym montażu lub zmianie oprogramowania. Plany konserwacji powinny uwzględniać regularne kontrole działania dodatkowych funkcji odblokowania, czystości czujników, integralności okablowania i spójności parametrów falownika, wspierane przejrzystymi procedurami rozwiązywania problemów. Zrównoważone podejście traktuje sterowanie elektroniczne jako element wspomagający, a nie zastępujący szkolenia, zarządzanie widocznością i zdyscyplinowaną kontrolę konfiguracji całej floty wózków widłowych.