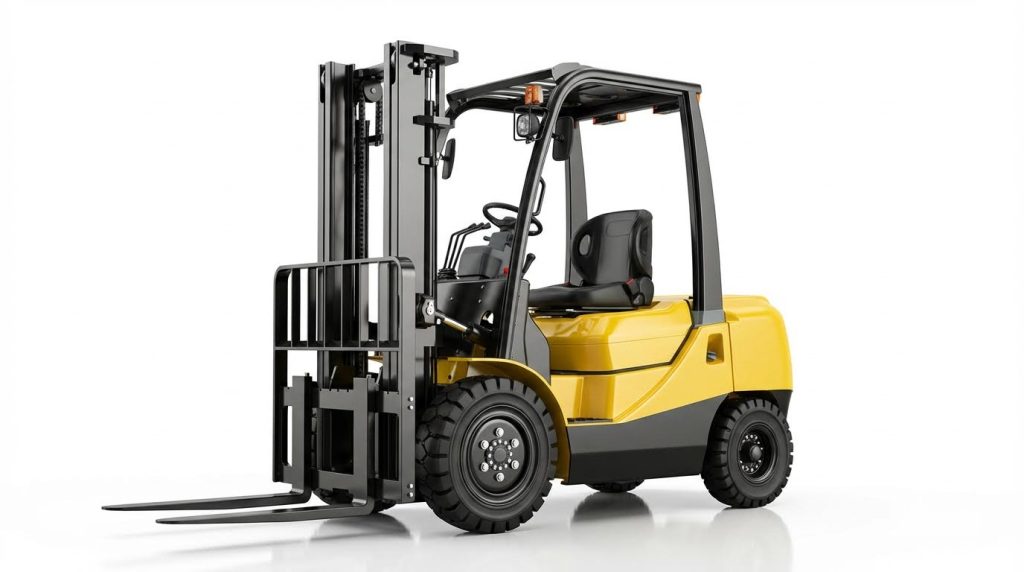
Wydajność elektrycznego wózka widłowego zależała od ścisłej integracji elektroniki napędowej, systemów energetycznych i elementów sterujących bezpieczeństwem w całym wózku. W niniejszym artykule zbadano, jak kluczowe technologie napędowe i strategie kontroli prędkości wpływały na przyczepność, pokonywanie zakrętów i hamowanie odzyskowe w rzeczywistych cyklach pracy w magazynach. Następnie powiązano wyższe prędkości jazdy z pomiarami stabilności, systemami wspomagania operatora oraz zgodnością z przepisami OSHA i ISO 3691-1. Na koniec porównano platformy litowo-jonowe i kwasowo-ołowiowe, konserwację i czas sprawności w oparciu o IoT, a także kompromisy dotyczące kosztów cyklu życia i zrównoważonego rozwoju, aby wesprzeć solidną specyfikację wysokowydajnych elektrycznych wózków widłowych.
Główne technologie napędowe i kontrola prędkości
Kluczowe technologie napędowe określiły zakres wydajności elektrycznych wózków widłowych. Strategie kontroli prędkości decydowały o tym, jak bezpiecznie i efektywnie ta wydajność przekładała się na rzeczywistą przepustowość magazynu. Nowoczesne floty opierały się na ściśle zintegrowanych systemach silników, falowników i czujników, a nie na prostej logice stycznikowej. Zrozumienie tych elementów pomogło inżynierom w opracowaniu wózków, które równoważyły prędkość, stabilność i niezawodność.
Silniki trakcyjne prądu przemiennego i stałego w nowoczesnych flotach
Nowoczesne, wysokowydajne wózki widłowe z napędem elektrycznym wykorzystywały głównie trójfazowe silniki trakcyjne prądu przemiennego z falownikami opartymi na tranzystorach IGBT i sterowaniem PWM. Systemy te pracowały wydajnie w szerokim zakresie prędkości i dobrze współpracowały z akumulatorami litowo-jonowymi, które zapewniały stabilne napięcie pod obciążeniem. W starszych flotach nadal stosowano silniki trakcyjne prądu stałego z tranzystorami MOSFET, które zapewniały wysoki moment obrotowy przy niskich prędkościach, ale wymagały konserwacji szczotek i komutatora. Napędy prądu przemiennego zmniejszały zużycie mechaniczne, skuteczniej wspomagały hamowanie odzyskowe i upraszczały uszczelnione konstrukcje do magazynów chłodniczych lub miejsc o dużym zapyleniu.
Systemy trakcyjne prądu przemiennego umożliwiały dokładniejsze odwzorowanie prędkości, w tym tryby pełzania i płynne narastanie przyspieszenia, ponieważ sterowniki precyzyjnie modulowały moment obrotowy przy niskich prędkościach. Systemy prądu stałego mogły emulować niektóre z tych zachowań, ale zazwyczaj z mniejszą rozdzielczością i większym wydzielaniem ciepła. Wraz z migracją flot do zasilania prądem przemiennym, operatorzy odnotowywali bardziej spójną prędkość jazdy w trakcie zmiany, nawet przy spadającym stanie naładowania akumulatorów. Ta spójność pozwalała na zwiększenie liczby palet na godzinę bez zwiększania ryzyka wypadku.
Napędy dwusilnikowe, kontrola zakrętów i trakcja
Architektury napędów dwusilnikowych wykorzystywały niezależny silnik prądu przemiennego na każdym kole napędowym, sterowany przez skoordynowaną parę falowników. Taka konfiguracja umożliwiała sterownikowi regulację momentu obrotowego na boki podczas skrętów, co poprawiało kontrolę nad zakrętami i zmniejszało podsterowność na gładkich lub mokrych nawierzchniach. Poprzez modulację prędkości kół wewnętrznych i zewnętrznych, układy dwusilnikowe ograniczały poślizg boczny i zmniejszały ryzyko poślizgu bocznego przy podniesionych ładunkach. Operatorzy postrzegali to jako bardziej przewidywalną reakcję układu kierowniczego przy wyższych prędkościach jazdy.
Algorytmy sterowania prędkością na zakrętach łączyły czujniki kąta skrętu z kontrolerem trakcji. Gdy kąt skrętu przekroczył próg, kontroler automatycznie zmniejszał maksymalną prędkość jazdy, aby utrzymać przyspieszenie poprzeczne w bezpiecznych granicach. Ta strategia zmniejszała ryzyko wywrócenia się wózka pod wpływem sił odśrodkowych, zgodnie z praktykami bezpieczeństwa określonymi w normach branżowych i wytycznych Royal Forklift. W wózkach o mieszanym przeznaczeniu wewnętrznym i zewnętrznym, logika sterowania trakcją reagowała również na różnice prędkości kół, aby zapewnić przyczepność na mokrych rampach i płytach dokowych.
Sprzężenie zwrotne w pętli zamkniętej, czujniki i strojenie PID
Sterowanie prędkością w pętli zamkniętej opierało się na enkoderach kół lub tachometrach, które mierzyły rzeczywistą prędkość kół w czasie rzeczywistym. Sterownik porównywał zmierzoną prędkość z zadaną wartością zadaną i wykorzystywał algorytmy PID do regulacji momentu obrotowego silnika. Prawidłowo dostrojone wzmocnienia PID pozwalały pojazdowi utrzymać zadaną prędkość pomimo nachylenia, wahań obciążenia lub poślizgu opon. Niewłaściwe dostrojenie powodowało oscylacje, powolną reakcję lub przeregulowanie, które mogło destabilizować wysokie ładunki.
Nowoczesne systemy integrowały dodatkowe czujniki, takie jak kąt skrętu, ciśnienie obciążenia, a czasami akcelerometry. Sygnały te dynamicznie dostosowywały ograniczenia prędkości, na przykład obniżając prędkość przy większych obciążeniach, aby zachować drogę hamowania. Rampy przyspieszania i hamowania zaimplementowane w pętli sterowania wygładzały przejścia, redukując kołysanie masztu i oscylacje końcówek wideł. Coroczna kalibracja czujników i sporadyczne strojenie po wymianie głównych podzespołów zapewniały dokładność sterowania i zgodność z przepisami.
Hamowanie regeneracyjne i zarządzanie temperaturą
Hamowanie regeneracyjne przekształcało energię kinetyczną pojazdu z powrotem w energię elektryczną, która zasilała akumulator trakcyjny. Proces ten zmniejszył zużycie hamulców mechanicznych, obniżył zużycie klocków i bębnów oraz ustabilizował zachowanie pojazdu podczas hamowania. Akumulatory litowo-jonowe przyjmowały prądy regeneracyjne efektywniej niż akumulatory kwasowo-ołowiowe, co usprawniło odzysk energii i pozwoliło utrzymać stałą prędkość w końcowej fazie zmiany biegów. Kontrolowane profile regeneracyjne minimalizowały również gwałtowne hamowanie, które mogłoby spowodować przesunięcie lub uszkodzenie ładunków paletyzowanych.
Zarządzanie termiczne odegrało kluczową rolę w utrzymaniu niezawodności układu napędowego w warunkach dużego obciążenia. Falowniki IGBT i silniki trakcyjne generowały ciepło zarówno podczas pracy silnika, jak i odzyskiwania energii, szczególnie przy wysokich natężeniach prądu. Producenci stosowali radiatory, chłodzenie wymuszonym obiegiem powietrza lub płyty chłodzone cieczą, aby utrzymać temperatury złącz i uzwojeń w granicach projektowych. Dobrze zarządzane zachowanie termiczne zmniejszyło ryzyko spadku mocy, wydłużyło żywotność podzespołów i pomogło flotom utrzymać maksymalne prędkości jazdy, takie jak 13–16 km/h, bez przegrzania podczas ciągłej pracy wielozmianowej.
Bezpieczeństwo, stabilność i zgodność przy wyższych prędkościach
Wysokie prędkości jazdy zwiększyły przepustowość w operacjach elektrycznych wózków widłowych, ale jednocześnie gwałtownie podniosły poziom ryzyka. Dlatego też sterowanie inżynieryjne koncentrowało się na dynamicznym zarządzaniu prędkością, ulepszonych funkcjach stabilizacji i weryfikacji zgodności z przepisami, zamiast polegać wyłącznie na zachowaniu operatora. Nowoczesne wózki widłowe integrują czujniki, oprogramowanie i telematykę, aby egzekwować bezpieczne obrysy w czasie rzeczywistym, nawet przy mieszanym obciążeniu, zmiennym nachyleniu i dużym natężeniu ruchu pieszych. W kolejnych podrozdziałach opisano, jak sterowanie oparte na obciążeniu, zarządzanie ruchem, systemy percepcji i dostosowanie do standardów współdziałały, aby zapewnić bezpieczeństwo i zgodność szybkich flot.
Ograniczanie prędkości na podstawie obciążenia i masy oraz projektowanie LWS
Ograniczanie prędkości oparte na masie ładunku (LWS) wykorzystywało hydrauliczne czujniki ciśnienia lub ogniwa obciążnikowe do oszacowania rzeczywistego obciążenia na widłach. Następnie sterownik stosował mapę prędkości, która zmniejszała maksymalną prędkość jazdy i przyspieszenie wraz ze wzrostem obciążenia, utrzymując drogę hamowania i stabilność boczną w granicach projektowych. Inżynierowie zazwyczaj kalibrowali punkty krytyczne na podstawie udźwigu znamionowego, wysokości masztu i rodzaju opon, na przykład ograniczając prędkość do 5–7 km/h w pobliżu udźwigu nominalnego. Zamknięta pętla integracji z hamowaniem i tłumieniem kołysania masztu dodatkowo zmniejszała ryzyko uszkodzenia produktu i przewrócenia się podczas obsługi ciężkich palet lub palet o wysoko położonym środku ciężkości.
Pokonywanie zakrętów, cofanie się i zarządzanie prędkością na zboczach
Kontrola pokonywania zakrętów opierała się na czujnikach kąta skrętu i napędach dwusilnikowych, aby ograniczać prędkość, gdy przyspieszenie boczne zbliżało się do progów stabilności. Kontrolery automatycznie zwalniały, gdy kąt skrętu przekraczał predefiniowane wartości, zapobiegając przechyłom spowodowanym przez siły odśrodkowe w ciasnych zakrętach. Kontrola cofania monitorowała prędkość kół i kierunek nachylenia, a następnie stosowała kontrolowany moment obrotowy, aby zapobiec niekontrolowanemu cofaniu na podjazdach. Ograniczenie prędkości na podjeździe zmniejszało maksymalną prędkość jazdy pod górę i z góry na podstawie oszacowanego nachylenia, utrzymując przyczepność, przewidywalną drogę hamowania i przestrzegając zasad obowiązujących na podjazdach.
Wizja, radar i telematyka dla bezpieczniejszej pracy
Systemy kamer, radar cofania i czujniki ultradźwiękowe poszerzyły efektywne pole widzenia operatora, szczególnie na skrzyżowaniach z wysokimi regałami i ślepymi zaułkami. Radary tylne wykrywały przeszkody w określonym obszarze i uruchamiały alarmy stopniowe lub automatyczne zwalnianie po przekroczeniu progów odległości. Platformy telematyczne wyznaczały strefy ograniczenia prędkości wokół przejść, ramp załadunkowych i przejść dla pieszych, egzekwując dolne limity i rejestrując przekroczenia prędkości lub zdarzenia potencjalnie niebezpieczne. Menedżerowie floty korzystali z map cieplnych, rejestrów zdarzeń i analiz stanu baterii, aby udoskonalić mapy prędkości, dostosować szkolenia i potwierdzić, że interwencje bezpieczeństwa z czasem zmniejszyły liczbę wypadków i liczbę incydentów.
Spełnienie wymagań OSHA i ISO 3691-1 dotyczących prędkości
Przepisy OSHA kładły nacisk na bezpieczną obsługę, codzienne przeglądy i odpowiednie szkolenia, a nie na narzucanie pojedynczego limitu prędkości. Norma ISO 3691-1 z kolei określała wymagania konstrukcyjne i eksploatacyjne dla wózków widłowych, w tym skuteczność hamowania, testy stabilności oraz oczekiwania dotyczące funkcji zarządzania prędkością. Zautomatyzowane sterowanie prędkością, system LWS i sterowanie na zakrętach pomogły flotom wykazać, że rzeczywiste prędkości eksploatacyjne są zgodne z drogą hamowania i kryteriami stabilności w warunkach znamionowych. Udokumentowane dane telematyczne, rejestry konserwacji i szkolenia uzupełniające operatorów wspierały gotowość do audytu i zmniejszały ryzyko odpowiedzialności po incydentach.
Systemy energetyczne, czas sprawności i koszty cyklu życia
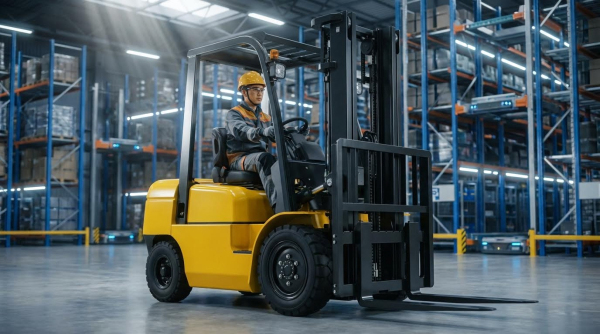
Architektura energetyczna determinowała prędkość pracy elektrycznych wózków widłowych, czas ich pracy na zmianie oraz koszty eksploatacyjne. Systemy litowo-jonowe zapewniały wyższe, stałe prędkości i cykle pracy, podczas gdy akumulatory kwasowo-ołowiowe ograniczały wydajność wraz ze spadkiem napięcia. Strategia ładowania, intensywność konserwacji i cyfrowe zarządzanie flotą determinowały rzeczywisty czas sprawności bardziej niż pojemność znamionowa akumulatora. Analiza kosztów cyklu życia wymagała uwzględnienia energii, konserwacji, zachęt i wartości rezydualnej, a nie skupiania się wyłącznie na cenie zakupu.
Litowo-jonowe kontra kwasowo-ołowiowe: prędkość i cykle pracy
Akumulatory litowo-jonowe zapewniały bardziej płaską krzywą napięcia, dzięki czemu wózki widłowe utrzymywały docelową prędkość jazdy i wydajność podnoszenia do późnej fazy zmiany. W akumulatorach kwasowo-ołowiowych występowały spadki napięcia przy wysokim poborze prądu, co wymuszało konserwatywne mapowanie prędkości i zmniejszało przyspieszenie wraz ze spadkiem stanu naładowania. Typowe akumulatory litowo-jonowe osiągały 2,000–3,000 cykli, podczas gdy akumulatory kwasowo-ołowiowe osiągały około 500–1,500 cykli, w zależności od głębokości rozładowania i jakości konserwacji. W przypadku operacji o dużym obciążeniu, prowadzonych niemal w trybie ciągłym, akumulatory litowo-jonowe umożliwiały doładowywanie okazjonalne i krótsze przerwy, co zwiększało przepustowość palet i zmniejszało liczbę potrzebnych wózków.
Porównania kosztów energii faworyzowały pojazdy elektryczne nad spalinowymi, ale w przypadku flot elektrycznych, litowo-jonowe również poprawiły wydajność. Elektryczny wózek widłowy o udźwigu 2.5 tony przy obciążeniu 60% pobierał moc około 7.8 kW, co przekładało się na około 0.78 USD za godzinę pracy, zgodnie z amerykańskimi taryfami celnymi dla przemysłu z 2025 roku. Systemy kwasowo-ołowiowe o wyższej rezystancji wewnętrznej pracowały nieco mniej wydajnie i traciły więcej energii w postaci ciepła podczas ładowania i rozładowywania. Chemia litowo-jonowa również efektywniej absorbowała energię hamowania regeneracyjnego, umożliwiając agresywne strategie odzyskiwania energii bez przegrzewania się i przedwczesnej degradacji. To połączenie stabilnej prędkości, wysokiej zdolności odzyskiwania energii i dłuższej żywotności zmniejszyło zarówno przestoje, jak i całkowity koszt przetransportowanej palety.
Strategie ładowania, inteligentne ładowarki i V2G
Strategia ładowania miała istotny wpływ na czas sprawności i żywotność akumulatora. Akumulatory litowo-jonowe umożliwiały pełne ładowanie przez 1–2 godziny oraz częste doładowywanie w przerwach, co umożliwiało pracę niemal 24 godziny na dobę, 7 dni w tygodniu z jednym akumulatorem. Akumulatory kwasowo-ołowiowe wymagały 8–10 godzin pełnego naładowania plus okresy schładzania, więc praca wielozmianowa często wymagała wymiany akumulatorów i dedykowanych ładowarek. Inteligentne ładowarki optymalizowały profile ładowania, ograniczały szczytowy pobór prądu i rejestrowały historię ładowania na potrzeby gwarancji i diagnostyki. W razie potrzeby wdrażały etapowe fazy stałego prądu i stałego napięcia, kompensację temperatury i procedury wyrównywania napięcia dla akumulatorów kwasowo-ołowiowych.
Zaawansowane floty korzystały z sieciowych ładowarek zintegrowanych z systemami zarządzania energią w magazynach. Systemy te rozłożyły ładowanie w czasie, aby uniknąć skoków zapotrzebowania i, w miarę możliwości, przesunęły ładowanie do okien taryfowych poza szczytem. Nowe funkcje komunikacji między pojazdem a siecią (V2G) pozwoliły nieużywanym wózkom widłowym na eksport kilku kilowatów energii w celu redukcji szczytowego zapotrzebowania, generując przyrostowe kredyty energetyczne w ciągu roku. Infrastruktura szybkiego ładowania o napięciu 350 V umożliwiała częściowe ładowanie, zwiększając pojemność o około 50% w ciągu około 10 minut, co było przydatne w przypadku intensywnych operacji, takich jak odlewnie czy centra przeładunkowe. Prawidłowy dobór i rozmieszczenie ładowarek poprawiło również bezpieczeństwo poprzez minimalizację okablowania na trasach przejazdu i zapewnienie zgodności z przepisami elektrycznymi i przeciwpożarowymi.
Konserwacja, analityka predykcyjna i floty IoT
Systemy konserwacji różniły się znacząco między systemami energii elektrycznej a platformami spalinowymi. Elektryczne układy napędowe zawierały znacznie mniej części ruchomych, co zmniejszało liczbę planowanych przeglądów i nieplanowanych przestojów. Floty akumulatorów kwasowo-ołowiowych wymagały rutynowych kontroli elektrolitu, uzupełniania płynów i czyszczenia zacisków, podczas gdy akumulatory litowo-jonowe, poza okresowymi przeglądami, działały w zasadzie bezobsługowo. Zgodnie z przepisami OSHA, codzienne kontrole nadal obejmowały takie elementy, jak kable, złącza i widoczne uszkodzenia obudów akumulatorów. Przestrzeganie praktyk Industrial Battery Council dotyczących akumulatorów kwasowo-ołowiowych – pełne ładowanie przed uzupełnianiem płynów, stosowanie wyłącznie wody destylowanej i okresowe wyrównywanie elektrolitu – wydłużyło żywotność i zmniejszyło ryzyko awarii.
Wózki widłowe i ładowarki z obsługą Internetu Rzeczy przekształciły konserwację z reaktywnej w predykcyjną. Wbudowane czujniki monitorowały temperaturę akumulatora, dyspersję napięcia między ogniwami, akceptację ładowania oraz sygnatury drgań z podzespołów napędowych i podnośnikowych. Platformy telematyczne agregowały te dane, sygnalizowały anomalie i przewidywały terminy wymiany podzespołów, co pomagało uniknąć katastrofalnych awarii i nieplanowanych przestojów. Floty, które wdrożyły analitykę predykcyjną, odnotowały redukcję kosztów konserwacji rzędu 25–30% i wyższy efektywny czas sprawności. Cyfrowe rejestry konserwacji uprościły również audyty regulacyjne i roszczenia gwarancyjne, zapewniając śledzoną historię kontroli, alarmów i interwencji.
Całkowity koszt posiadania, zachęty i kompromisy w zakresie zrównoważonego rozwoju
Całkowity koszt posiadania (TCO) elektrycznych wózków widłowych zależał od kosztów zakupu, zużycia energii, konserwacji i wartości rezydualnej. Modele elektryczne zazwyczaj charakteryzowały się wyższą ceną początkową niż modele spalinowe, zwłaszcza z akumulatorami litowo-jonowymi.
Podsumowanie: Specyfikacja wózków widłowych elektrycznych o wysokiej wydajności
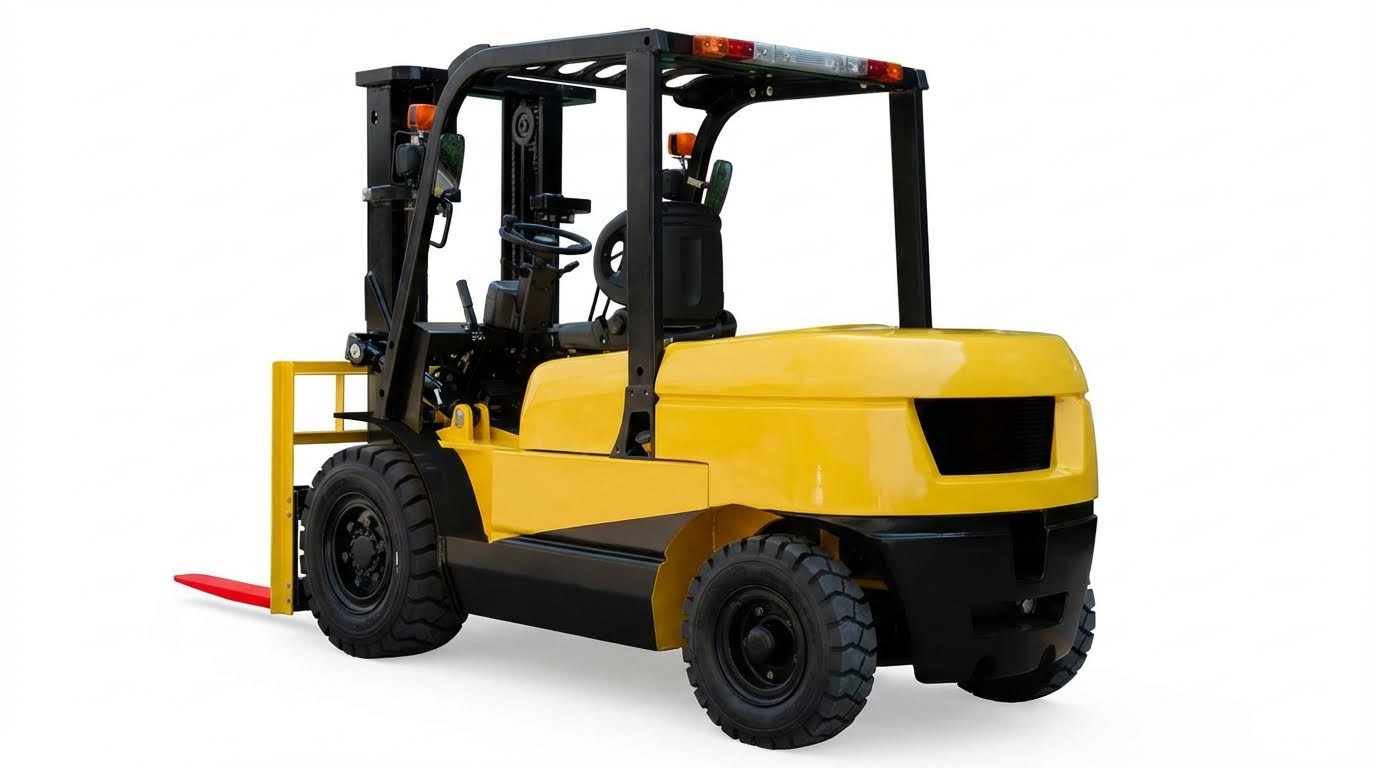
Specyfikacja wysokowydajnych elektrycznych wózków widłowych wymagała systemowego spojrzenia na trakcję, bezpieczeństwo, zużycie energii i ekonomikę cyklu życia. Nowoczesny układ napędowy prądu przemiennego z regulacją prędkości w pętli zamkniętej, sterowaniem na zakrętach i hamowaniem odzyskowym zapewniał precyzję obsługi, większą przepustowość palet i mniejsze zużycie podzespołów niż starsze układy prądu stałego. Napędy dwusilnikowe, ograniczenie prędkości zależne od masy ładunku oraz dostrojone rampy przyspieszania pomogły utrzymać stabilność przy prędkościach jazdy do 16 km/h, jednocześnie redukując kołysanie masztu i uszkodzenia produktu. Te możliwości były zgodne z wytycznymi OSHA i normą ISO 3691-1 dotyczącymi kontrolowanych prędkości i przewidywalnej drogi hamowania.
Architektura energetyczna miała silny wpływ na czas sprawności i koszty. Akumulatory litowo-jonowe, w połączeniu z inteligentnym ładowaniem i ładowaniem okazjonalnym, obsługiwały 1–2-godzinne okna ładowania i zapewniały stabilną wydajność przez 2,000–3,000 cykli, przewyższając akumulatory kwasowo-ołowiowe w ciężkich warunkach pracy wielozmianowej. Konserwacja predykcyjna, czujniki IoT i panele telematyczne zredukowały nieplanowane przestoje nawet o 30% i umożliwiły stosowanie ograniczeń prędkości w strefach geograficznych, profili operatorów oraz oparte na danych dostrajanie szybkości narastania i poziomów regeneracji. Analizy całkowitego kosztu posiadania (TCO) konsekwentnie wykazywały, że ciężarówki elektryczne osiągały niższe wyniki w zakresie zużycia LPG i oleju napędowego przez 10 000 godzin pracy, a zerowa emisja lokalna, niższy poziom hałasu i potencjał V2G wzmocniły argumenty dotyczące zrównoważonego rozwoju.
W praktyce, specyfikatorzy dostosowywali prędkość maksymalną do geometrii korytarza, wysokości regałów i stanu podłoża, a następnie dobierali wózki z odpowiednim sterowaniem zakrętami, ograniczaniem nachylenia i wspomaganiem widoczności, takim jak kamery i radar cofania. Uwzględniali również trendy regulacyjne, zachęty i przyszłe technologie, takie jak falowniki z węglika krzemu i akumulatory nowej generacji, aby uniknąć unieruchomienia zasobów. Zrównoważona specyfikacja traktowała wózki widłowe jako zasoby połączone, a nie autonomiczne maszyny, integrując sterowanie prędkością, funkcje bezpieczeństwa, strategię energetyczną i cyfrową konserwację w jeden spójny zakres wydajności.