Bezpieczna obsługa wózka widłowego na rampach i nierównych nawierzchniach zależy od zrozumienia zarówno ograniczeń technicznych, jak i praktyk operatora. W artykule opisano, w jaki sposób nachylenia, kąty ramp, wytrzymałość nawierzchni i zdolność pokonywania wzniesień przez wózek wyznaczają bezpieczny zakres pracy dla różnych typów wózków widłowych . Następnie opisano prawidłowe procedury dotyczące jazdy, orientacji ładunku, kontroli prędkości, widoczności i parkowania na pochyłościach, zgodnie z wytycznymi OSHA. Na koniec omówiono dobór i konserwację wózków podnośnikowych do pracy na nierównym terenie oraz podsumowano najlepsze praktyki i kwestie zgodności z przepisami, aby zapewnić długoterminową, zgodną z normami eksploatację.
Ograniczenia inżynieryjne dla stopni, ramp i powierzchni
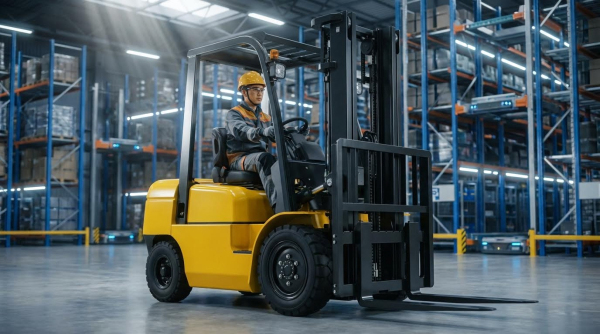
Ograniczenia inżynieryjne określały, jak daleko wózek widłowy mógł bezpiecznie poruszać się po zboczach i nierównym terenie. Ograniczenia te obejmowały geometrię nachylenia, stabilność wózka i nośność nawierzchni. Zrozumienie tych ograniczeń pozwoliło inżynierom i kierownikom ds. bezpieczeństwa na ustalenie zasad bezpieczeństwa obowiązujących na placu budowy. Gwarantowało to również, że dobór sprzętu i konstrukcja rampy były zgodne z ograniczeniami narzuconymi przez producenta i przepisami.
Definiowanie nachylenia, kątów ramp i zdolności pokonywania wzniesień
Rampa, nachylenie lub pochyłość były zazwyczaj definiowane jako każda powierzchnia o nachyleniu większym niż 10%. Nachylenie równało się wzniesieniu podzielonemu przez przebieg, więc wzniesienie o 5 stóp na odcinku 25 stóp odpowiadało nachyleniu 20%. OSHA wykorzystała próg 10% do uruchomienia specjalnych zasad operacyjnych, takich jak prowadzenie załadowanych wózków z ulepszonym ładunkiem. Producenci określili „zdolność pokonywania wzniesień” jako maksymalne nachylenie, na którym wózek widłowy mógł pokonać i zatrzymać się z obciążeniem znamionowym. Wartość ta zależała od momentu obrotowego silnika, przyczepności i zdolności hamowania. Inżynierowie porównali nachylenia ramp na placu budowy z tymi wartościami, aby potwierdzić, że wózek mógł ruszyć, zatrzymać się i utrzymać na nachyleniu bez poślizgu lub staczania się kół.
Stabilność, ryzyko wywrócenia i środek ciężkości
Stabilność wózka widłowego opierała się na utrzymaniu połączonego środka ciężkości (pojazd + ładunek) w trójkącie stabilności utworzonym przez koła. Na pochyłościach środek ciężkości przesuwał się w dół i do przodu lub do tyłu, zmniejszając margines stabilności. Jazda załadowanym pojazdem w dół pochyłości zwiększała ryzyko wywrócenia wzdłużnego, dlatego przepisy wymagały, aby ładunek był podniesiony na pochyłościach powyżej 10%. Stabilność boczna również spadała, gdy pojazd skręcał lub pokonywał pochyłość po przekątnej, szczególnie na nierównych powierzchniach. Podniesienie wysokości ładunku przesuwało środek ciężkości w górę, zwiększając momenty wywracające, dlatego normy wymagały, aby ładunki pozostawały nisko, zazwyczaj około 0.15–0.20 m nad podłożem. Systemy stabilizacji, takie jak elektroniczna lub hydrauliczna aktywna stabilizacja, zmniejszały ryzyko, ale nie zastępowały prawidłowej orientacji i kontroli prędkości.
Dopasowywanie typów ciężarówek do nachylenia i terenu
Nie wszystkie klasy wózków widłowych zostały zaprojektowane do pracy na pochyłościach lub nierównym terenie. Wózki widłowe z przeciwwagą siedzące i stojące mogły obsługiwać umiarkowane nachylenia, jeśli producent na to zezwolił. Wytyczne głównych producentów OEM wskazywały, że wózki widłowe o wąskich i bardzo wąskich korytarzach nie nadają się do jazdy po pochyłościach i powinny poruszać się po płaskich, gładkich nawierzchniach. Wózki widłowe z przeciwwagą stojące tolerowały krótkie, strome przejścia, takie jak płyty dokowe, do nachylenia około 15%, ale nie wydłużone rampy. Terenowe wózki widłowe i ładowarki teleskopowe łączyły większy prześwit, napęd na cztery koła i opony o agresywnym bieżniku, aby utrzymać przyczepność na błocie, żwirze i nierównym podłożu. W przypadku wózków paletowych ograniczenia konstrukcyjne były bardziej rygorystyczne: zalecana praca z ładunkiem na pochyłościach zazwyczaj nie przekraczała około 5%, a operatorzy byli instruowani, aby nie jeździć nimi po pochyłościach. Wybór niewłaściwej klasy wózka do rampy lub nierównej nawierzchni znacznie zwiększał prawdopodobieństwo wywrócenia się i utraty kontroli nad pojazdem.
Wytrzymałość powierzchni, tarcie i warunki gruntowe
Warunki nawierzchni lub gruntu musiały zapewniać odpowiednie podparcie łącznej masy ciężarówki, ładunku i operatora, zapewniając odpowiedni współczynnik bezpieczeństwa. Inżynierowie sprawdzali grubość płyty, nośność podłoża oraz wytrzymałość zagęszczonego żwiru na obciążenia kół, które mogły koncentrować kilka ton na małych powierzchniach styku. Nawierzchnia wymagała odpowiedniego tarcia, aby zapobiec poślizgom na pochyłościach; zanieczyszczenia takie jak olej, smar, woda lub luźny piasek zmniejszały dostępny współczynnik tarcia. Na lodzie, śniegu, błocie lub luźnym żwirze ryzyko poślizgu i wywrócenia wzrastało, zwłaszcza gdy ciężarówka podskakiwała lub traciła ciągły kontakt z podłożem. Dobrą praktyką było unikanie niebezpiecznych nawierzchni, jeśli to możliwe, lub zabezpieczenie ich materiałami absorbującymi lub trakcyjnymi przed użyciem. Pokonywanie nieuniknionych nierówności pod kątem pomagało utrzymać co najmniej jedno koło napędowe w stałym kontakcie, zachowując kontrolę nad układem kierowniczym i hamulcowym. Przejścia i ścieżki komunikacyjne musiały być wolne od dziur, gruzu i przeszkód nad głowami, a operatorom zalecano, aby najpierw poruszali się po nieznanych, trudnych trasach, aby zidentyfikować krytyczne zagrożenia.
Procedury operacyjne na rampach i pochyłościach
Procedury rampowe regulowały bezpieczną obsługę wózków widłowych na nachyleniach powyżej 10%. Operatorzy stosowali ścisłe zasady orientacji, prędkości i zatrzymywania, aby kontrolować ryzyko wywrócenia.
Orientacja ładunku: zasady modernizacji i obniżenia wersji
Normy takie jak OSHA wymagały, aby załadowane ciężarówki poruszały się z podniesionym ładunkiem na nachyleniach powyżej 10%. Zasada ta utrzymywała środek ciężkości w kierunku wzniesienia, co zmniejszało ryzyko wywrócenia się do przodu. Podczas podniesienia z ładunkiem operatorzy jechali do przodu z widłami nisko, zazwyczaj 0.15–0.20 m nad powierzchnią, i masztem lekko pochylonym do tyłu. Podczas zjazdu z ładunkiem, cofali z góry, z ładunkiem nadal skierowanym w stronę podniesionego ładunku, a operator patrzył w dół. Bez ładunku, odwracali orientację wideł: widły były skierowane w dół w obu kierunkach, aby utrzymać stabilność wózka i utrzymać przyczepność. Producenci ograniczyli również wózki paletowe do niższych nachyleń, często około 5%, i wymagali, aby widły były obniżone i podniesione tylko na tyle, aby zapewnić prześwit.
Kierunek jazdy, prędkość i strefy zakazu zawracania
Operatorzy zawsze poruszali się po rampach prosto w górę lub w dół i unikali ścieżek ukośnych. Skręcanie na zboczu zwiększało niestabilność boczną i przesuwało środek ciężkości w kierunku kół zstępujących, co zwiększało prawdopodobieństwo wywrócenia. Wytyczne zazwyczaj zalecały maksymalną prędkość około 20 km/h na zewnątrz i 10 km/h w pomieszczeniach, ale rzeczywista prędkość na rampie pozostawała znacznie niższa. Operatorzy dodatkowo zmniejszali prędkość na mokrych, oleistych lub nierównych nachyleniach, aby utrzymać przyczepność opon. Przed wjazdem na rampę wykonywali korekty układu kierowniczego i ustawiali się na równym podłożu, a następnie utrzymywali stały tor bez ostrych ruchów. Przejeżdżali przez progi zwalniające, płyty postojowe lub tory kolejowe powoli i pod kątem około 45°, aby utrzymać kontakt kół i kontrolę nad kierowaniem. W miejscach, gdzie nachylenie rampy przekraczało znamionową zdolność pojazdu do pokonywania wzniesień, operatorzy nie wjeżdżali, ponieważ droga hamowania i ryzyko stoczenia się przekraczały limity projektowe.
Zarządzanie widocznością, obserwatorzy i piesi
Operatorzy zawsze patrzyli w kierunku jazdy, co czasami oznaczało skręcanie tułowia podczas cofania na pochyłościach. Jeśli ładunek zasłaniał widoczność do przodu na podjeździe, procedury wymagały obecności przeszkolonego obserwatora z niezakłóconą widocznością. Obserwator trzymał się poza torem jazdy ciężarówki, używał uzgodnionych sygnałów ręcznych i nigdy nie szedł bezpośrednio przed wózkiem widłowym. Operatorzy zmniejszali prędkość na skrzyżowaniach ramp, zakrętach z ograniczoną widocznością i w drzwiach, a także używali klaksonów i świateł ostrzegawczych, jeśli były zainstalowane. Dostęp pieszych na rampach był kontrolowany za pomocą barier, oznaczeń i znaków drogowych, aby zachować odpowiednie odległości. Operatorzy trzymali widły nisko, aby zachować widoczność, a jednocześnie zapewnić prześwit, i unikali układania ładunków tak wysoko, że zasłaniałyby one lusterka lub bezpośrednią widoczność.
Parkowanie, zatrzymywanie się i praktyki awaryjne
Operatorzy nie parkowali wózków widłowych na rampach ani pochyłościach, z wyjątkiem sytuacji awaryjnych. Normalne parkowanie odbywało się wyłącznie na równych powierzchniach z opuszczonymi widłami, dźwigniami sterującymi w położeniu neutralnym, zaciągniętym hamulcem postojowym i wyłączonym zasilaniem. Na rampach upewniali się, że wózek może zatrzymać się w granicach swojej nominalnej wytrzymałości przed wjazdem, zwłaszcza z pełnym ładunkiem. Podczas awaryjnego zatrzymania na pochyłości operatorzy hamowali stopniowo, aby uniknąć przesunięcia się lub poślizgu ładunku, utrzymywali wózek w linii prostej ze zboczem i nie skręcali. Jeśli wózek z ładunkiem utknął na rampie, operator trzymał hamulec roboczy, zaciągał hamulec postojowy i utrzymywał ładunek do momentu przybycia pomocy. W przypadku wywrócenia się wózka, szkolenie kładło nacisk na pozostanie w kabinie, podpieranie się stopami, trzymanie kierownicy i odchylanie się od kierunku upadku, zamiast próby wyskoczenia.
Wybór i konserwacja wózka widłowego do pracy w trudnym terenie
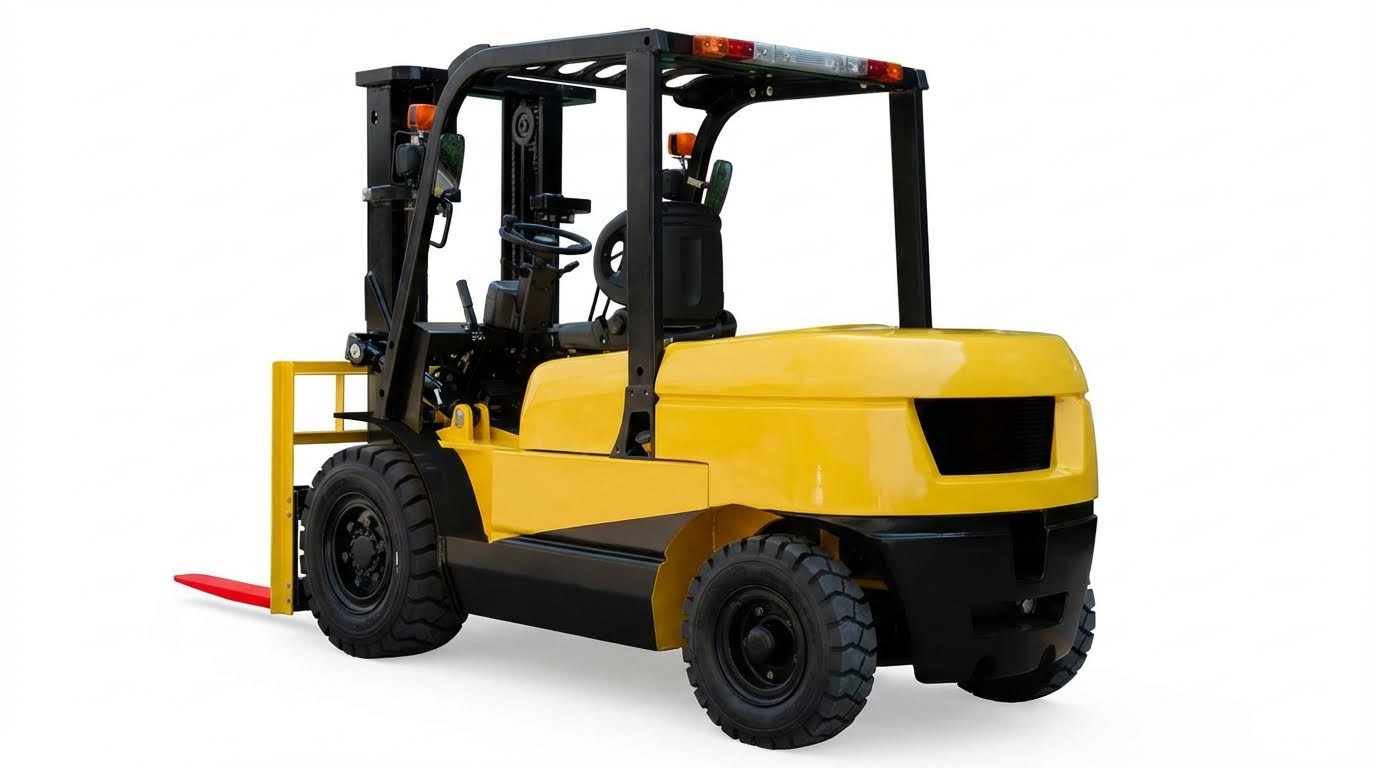
Wybór wózka widłowego do pracy w trudnym terenie wymagał systemowego spojrzenia na przyczepność, stabilność i trwałość. Inżynierowie i kierownicy ds. bezpieczeństwa oceniali opony, geometrię podwozia, układ napędowy, moc i wytrzymałość układu hydraulicznego w kontekście warunków panujących na miejscu. Praca w trudnym terenie przyspieszała zużycie i pogłębiała wszelkie rozbieżności między możliwościami maszyny a nachyleniem lub profilem nawierzchni. Prawidłowe okresy konserwacji i monitorowanie stanu technicznego pozwalały zachować wydajność i zgodność z normami przez cały okres eksploatacji maszyny.
Rodzaje opon, bieżnik i prześwit
Specyfikacja opon w dużej mierze determinowała przyczepność i odporność na wstrząsy na nierównym terenie. Opony pneumatyczne z głębokim, otwartym bieżnikiem zapewniały przyczepność w błocie, żwirze i luźnym gruncie, podczas gdy opony pełne lub amortyzujące nadawały się tylko do twardych, gładkich nawierzchni. Wzmocnione bieżniki terenowe zmniejszały poślizg, ale zwiększały opory toczenia, dlatego użytkownicy równoważyli przyczepność ze zużyciem paliwa i siłą potrzebną do kierowania. Operatorzy, którzy sprawdzali ciśnienie w oponach co najmniej raz w tygodniu, zmniejszali koszty wymiany, ponieważ niedopompowanie zwiększało ugięcie ścianek bocznych, nagrzewanie się opon i ryzyko przebicia na skałach.
Prześwit decydował o tym, czy podwozie będzie miało kontakt ze skałami, koleinami czy gruzem. Terenowe wózki widłowe zazwyczaj miały co najmniej 200 mm prześwitu, aby zapobiec uszkodzeniom obudów mechanizmu różnicowego, osłon osi i przewodów hydraulicznych. Wózki magazynowe o niskim prześwicie uderzały o podłoże na nierównych nawierzchniach, przenosząc uderzenia na ramę i maszt. Wysoki prześwit poprawiał również kąty natarcia i zejścia na rampach i przejściach, takich jak płyty dokowe lub krawędzie płyt.
Konstrukcja opon wpływała na przenoszenie drgań na maszt i układ hydrauliczny. Opony pneumatyczne amortyzowały wstrząsy lepiej niż opony pełne, zmniejszając zmęczenie uszczelnień i pękanie podwozia pod wpływem ciągłych wibracji. W środowiskach o dużej ścieralności lub podatnych na przebicia, pneumatyka wypełniona pianką lub pełna pneumatyka poświęcała komfort na rzecz niezawodności, ale operatorzy nadal musieli kontrolować prędkość, aby ograniczyć podskakiwanie. Wzory zużycia bieżnika pomagały w diagnozowaniu problemów z ustawieniem kół, przeciążeniem lub chronicznym przeciążeniem na nierównych trasach.
Układ napędowy, konfiguracja napędu i pojemność
Konfiguracja układu napędowego i napędu wyznaczała zakres użyteczny na pochyłościach i miękkim podłożu. Silniki wysokoprężne o mocy od około 55 kW do ponad 100 kW umożliwiały ciągłą pracę z wysokim zapotrzebowaniem na moc hydrauliczną i częstym pokonywaniem wzniesień. Napęd na cztery koła poprawiał przyczepność na wyboistych lub luźnych nawierzchniach poprzez dystrybucję momentu obrotowego i redukcję poślizgu kół, szczególnie w połączeniu z mechanizmem różnicowym o ograniczonym poślizgu lub blokadą. W przypadku stromych lub długich podjazdów producenci określali parametry zdolności pokonywania wzniesień, które określały maksymalne nachylenie podczas ruszania, wjazdu i zatrzymywania się z obciążeniem znamionowym.
Dobór udźwigu musiał uwzględniać zarówno masę, jak i wysokość podnoszenia w nierównym terenie. Ładowarki teleskopowe i wózki widłowe terenowe o udźwigu od około 2000 kg do ponad 10 000 kg znacząco traciły na wartości przy wydłużonym wysięgu wysięgnika lub na dużych wysokościach masztu. Inżynierowie zastosowali wykresy udźwigu producenta, uwzględniając dynamiczne skutki podskakiwania lub hamowania na pochyłościach. Nieznaczne zwiększenie udźwigu w trudnych warunkach poprawiło marginesy stabilności i zmniejszyło zmęczenie konstrukcji. Wybór przekładni, takiej jak Powershift lub hydrostatyczna, wpłynął na sterowność przy niskiej prędkości na rampach i w ciasnych, gęsto zaludnionych obszarach.
Układy chłodzenia i zabezpieczenia układu napędowego również miały znaczenie na trudnych trasach. Długie podjazdy z niską prędkością i dużym obciążeniem generowały ciepło w silnikach, skrzyniach biegów i przetwornikach momentu obrotowego. Niezbędne były odpowiednie rozmiary chłodnicy, przepływ powietrza przez wentylator oraz zabezpieczenia przed gromadzeniem się zanieczyszczeń. Płyty osłonowe i wzmocnione obudowy chroniły podzespoły układu napędowego przed uderzeniami kamieni. Operatorzy potrzebowali jasnych procedur, aby uniknąć ciągnięcia silników lub hamowania na zboczach, co zwiększało wymagania konserwacyjne.
Uszczelnienia hydrauliczne, filtracja i okresy międzyobsługowe
Chropowate powierzchnie wprowadzały do układów hydraulicznych silne drgania i zanieczyszczenia. Uszczelnienia ulegały cyklom drgań pod wpływem drgań masztów i osprzętu, dlatego syntetyczne materiały uszczelniające o szerokim zakresie temperatur wydłużyły ich żywotność. Filtracja liniowa o wielkości około 10 mikrometrów wychwytywała drobne cząstki, które w przeciwnym razie mogłyby uszkodzić tłoczyska cylindrów i suwaki zaworów; dane branżowe wskazywały, że przyczyną większości awarii hydraulicznych były drobne zanieczyszczenia cząsteczkowe. W zapylonych lub błotnistych środowiskach zespoły konserwacyjne skracały okresy między przeglądami i wymianą filtrów w porównaniu z typowymi harmonogramami.
Typowe plany serwisowe zakładały wymianę oleju silnikowego co 250 godzin pracy, a oleju hydraulicznego co około 500–600 godzin, przy czym oleje przekładniowe i różnicowe często były wymieniane po upływie 1000 godzin. W trudnym terenie technicy sprawdzali węże, złączki i siłowniki co 40–50 godzin pod kątem ścierania, wycieków i poluzowania zacisków spowodowanego wibracjami. Udokumentowana dokumentacja serwisowa potwierdzała zgodność z przepisami i roszczenia gwarancyjne, a analiza trendów częstotliwości wycieków lub anomalii ciśnienia wskazywała na pojawiające się problemy. Utrzymywanie w czystości kanałów masztu, łańcuchów i siłowników przechyłu zmniejszało zużycie ścierne i zapobiegało zakleszczaniu się podczas jazdy po pochyłościach.
Wydajność hydrauliczna bezpośrednio wpływa na bezpieczne zachowanie na rampie. Prawidłowe
Podsumowanie najlepszych praktyk i kwestii zgodności
Bezpieczna obsługa wózków widłowych na rampach i nierównych nawierzchniach wymagała połączenia ograniczeń technicznych, dyscypliny obsługi i konfiguracji sprzętu. Normy takie jak OSHA i ANSI określały minimalne wymagania dotyczące nachylenia, możliwości zatrzymywania się i praktyk operacyjnych, a producenci publikowali limity pokonywania wzniesień i użytkowania ramp dla każdego modelu. Operatorzy i kierownicy musieli traktować te dokumenty jako sztywne ograniczenia projektowe, a nie sugestie, planując trasy i procedury.
Kluczowe praktyki techniczne na rampach obejmowały utrzymywanie uniesienia ładunku na nachyleniach powyżej 10%, jazdę prosto w górę lub w dół bez skręcania oraz ograniczenie wysokości podnoszenia do około 0.15–0.20 m nad powierzchnią, aby zapewnić prześwit. Załadowane ciężarówki poruszały się przodem pod górę i tyłem z góry, podczas gdy nieobciążone ciężarówki utrzymywały widły w dół. Operatorzy utrzymywali niskie prędkości, zazwyczaj poniżej 5 km/h na rampach i poniżej 10–20 km/h na płaskim terenie, w zależności od tego, czy pojazd był użytkowany wewnątrz, czy na zewnątrz, i unikali gwałtownych przyspieszeń, hamowania lub ruchów kierownicy, które przesuwałyby środek ciężkości w kierunku granicy stabilności.
Na nierównych lub słabo ślizgowych nawierzchniach, bezpieczeństwo pracy zależało od odpowiedniej wytrzymałości nawierzchni, tarcia i kontaktu. Teren musiał zapewnić odpowiednią nośność i minimalną liczbę usterek, a także utrzymać łączną masę pojazdu, ładunku i operatora. Do dobrych praktyk należało stosowanie opon pneumatycznych o dużej wytrzymałości lub z głębokim bieżnikiem, co najmniej 0.2 m prześwitu do prac terenowych oraz napędu na cztery koła w przypadku niskich marginesów przyczepności. Regularne przeglądy opon, podzespołów hydraulicznych i układów hamulcowych, w połączeniu z udokumentowanymi okresami międzyobsługowymi dotyczącymi wymiany olejów i filtrów, zmniejszyły ryzyko awarii pod wpływem wibracji i zanieczyszczeń.
Z perspektywy zgodności i przyszłych trendów, floty coraz częściej korzystały z systemów wspomagania stabilności, ograniczników prędkości i monitoringu cyfrowego w celu egzekwowania przepisów dotyczących ramp i wykrywania niebezpiecznych zachowań. Technologie te jednak uzupełniały, a nie zastępowały szkolenia i certyfikację operatorów, które pozostały obowiązkowe i ograniczone czasowo. Organizacje, które uwzględniły dane inżynieryjne, wymogi prawne i rzeczywiste warunki nawierzchni w swoich planach ruchu, osiągnęły niższy wskaźnik incydentów i wyższą produktywność, zachowując jednocześnie zrównoważone podejście do technologii jako pomocy w zdyscyplinowanej praktyce operacyjnej, a nie jej substytutu.