Podnośniki koszowe i podnośniki magazynowe zmieniły sposób, w jaki magazyny radzą sobie z pracą na wysokości i kompletacją pojedynczych artykułów. W pełnym artykule omówiono ich podstawowe funkcje, konstrukcję mechaniczną i kryteria wydajności w nowoczesnych systemach transportu bliskiego . Omówiono również zgodność z przepisami, bezpieczne procedury operacyjne oraz ustrukturyzowane programy konserwacji, które ograniczają przestoje i liczbę incydentów. Na koniec oceniono, jak analiza danych, automatyzacja i integracja z narzędziami cyfrowymi wpłyną na przyszłość kompletacji magazynowej.
Podstawowe funkcje zbieraczy wiśni i zbieraczy akcji
Definicje, konfiguracje i kluczowe komponenty
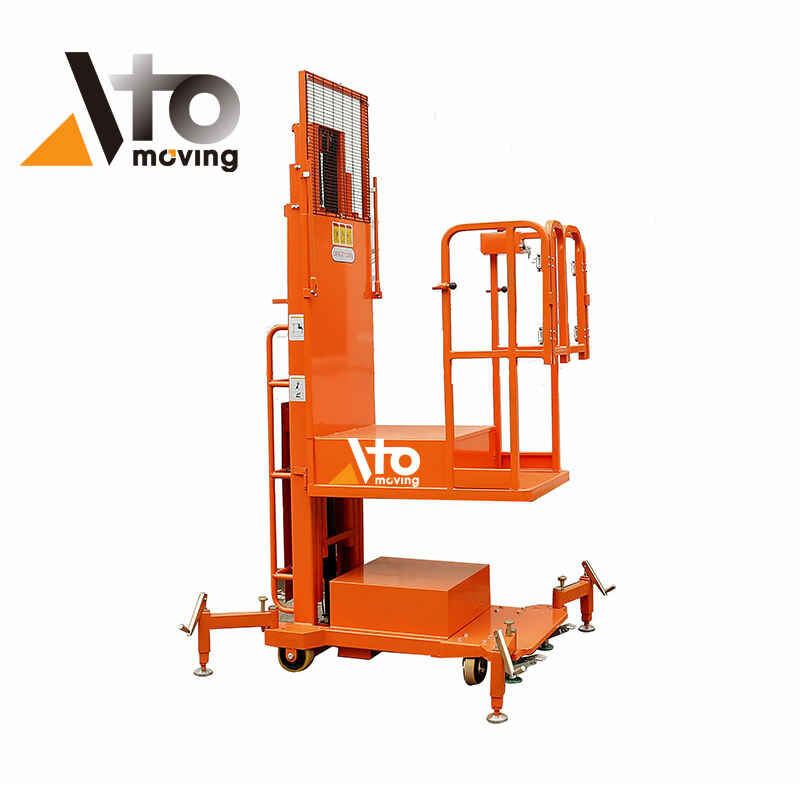
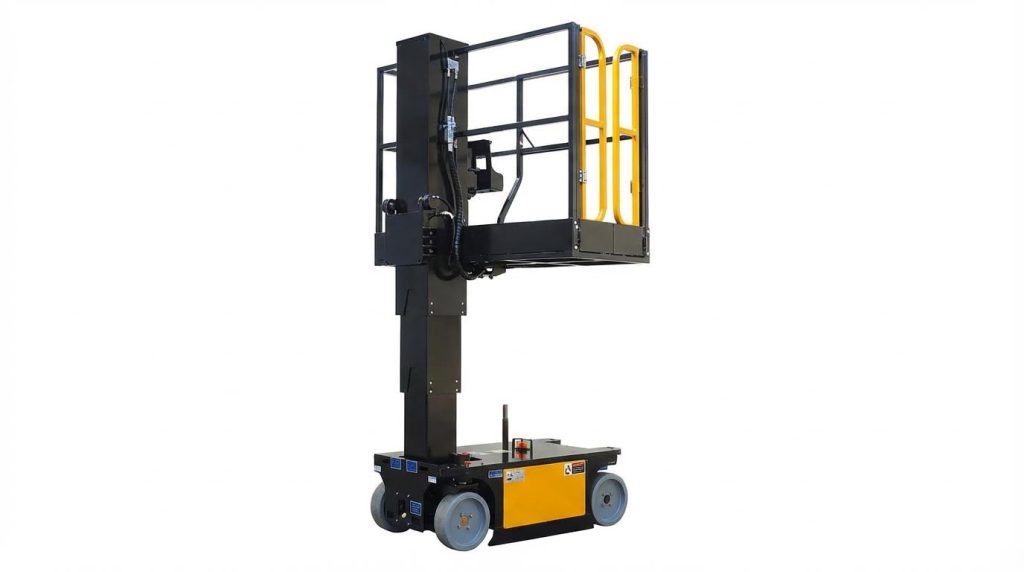
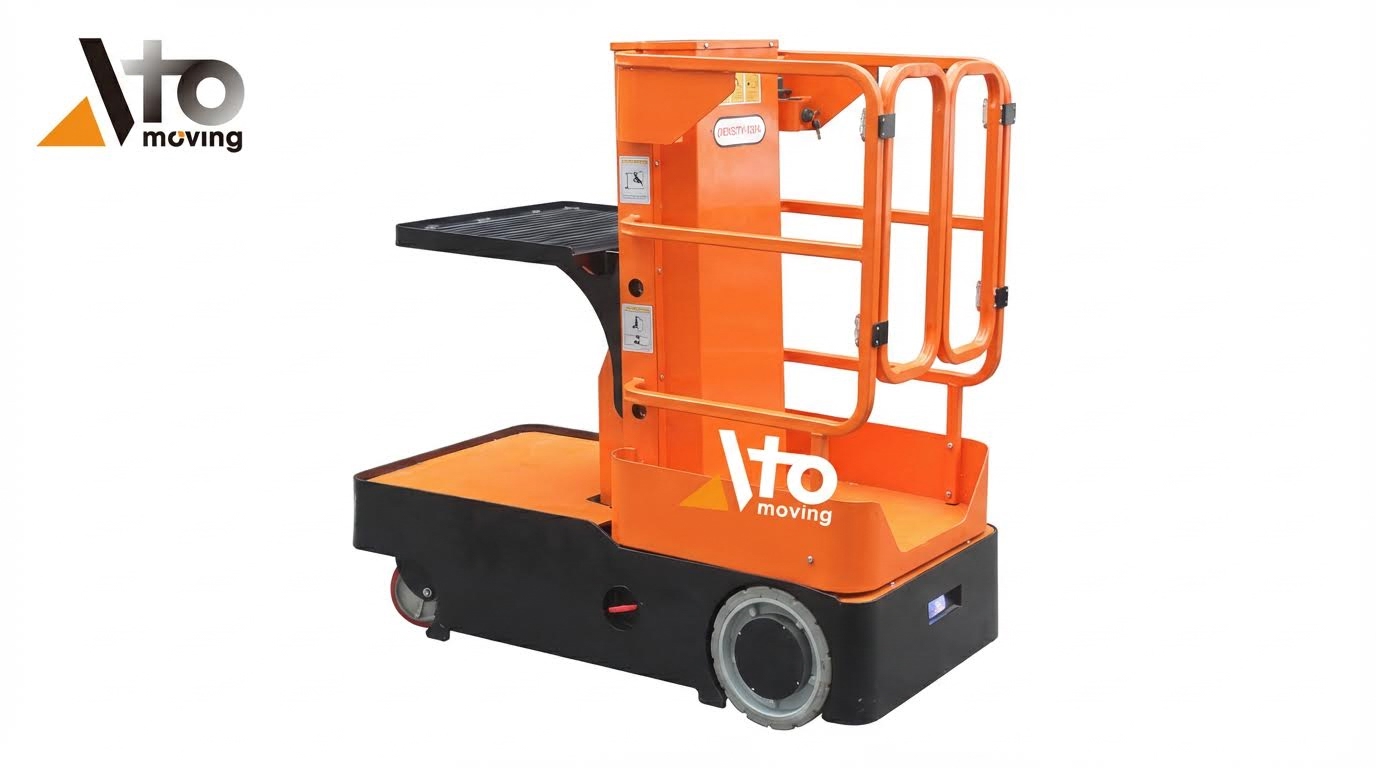
Wózki podnośnikowe w magazynach to mobilne, podnoszone platformy robocze, które unoszą operatora w celu pobrania pojedynczych towarów na wysokość. Wózki do kompletacji zapasów, często nazywane wózkami widłowymi do kompletacji zamówień , unoszą zarówno operatora, jak i małą platformę ładunkową do kompletacji kartonów. Typowe konfiguracje obejmowały podnośniki pionowe masztowe, wysięgniki przegubowe lub teleskopowe oraz systemy szyn prowadzących w układach o bardzo wąskich korytarzach (VNA). Główne elementy konstrukcyjne obejmowały podwozie, maszt lub wysięgnik, platformę operatora z barierkami oraz pomost ładunkowy lub widły.
Układy napędowe wykorzystywały silniki elektryczne z akumulatorami, współpracujące z hydraulicznymi lub elektrohydraulicznymi systemami podnoszenia. Stanowiska sterowania znajdowały się na platformie, a czasami na poziomie gruntu, z joystickami, przełącznikami kierunku jazdy, pedałami bezpieczeństwa i przyciskami zatrzymania awaryjnego. Podsystemy bezpieczeństwa obejmowały blokady, czujniki przechyłu i przeciążenia, wyłączniki krańcowe oraz systemy opuszczania awaryjnego. Projektanci zintegrowali punkty kotwiczenia zabezpieczające przed upadkiem, poręcze i antypoślizgową podłogę, aby spełnić przepisy dotyczące pracy na wysokości.
Typowe przypadki użycia i cykle pracy w magazynach
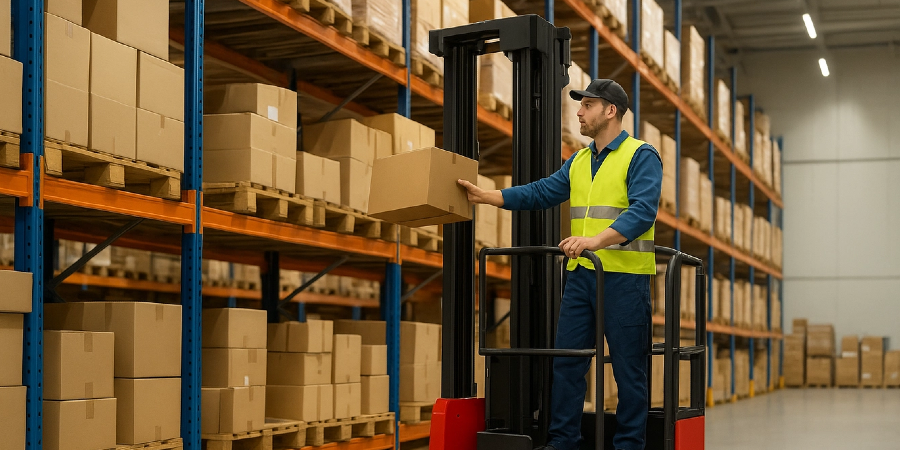
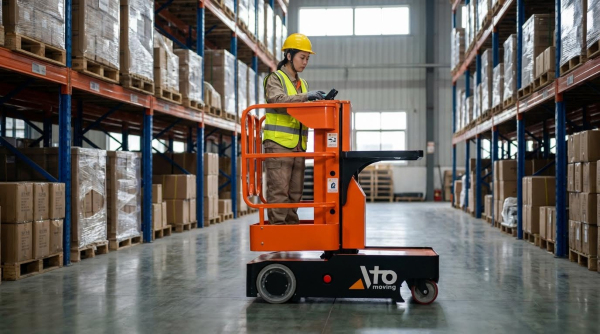
W magazynach podnośniki koszowe i podnośniki magazynowe były wykorzystywane głównie do kompletacji skrzynek i pojedynczych sztuk towaru z regałów znajdujących się powyżej zasięgu ręki, często na wysokości od 3 do 12 metrów. Typowe zastosowania obejmowały realizację zamówień e-commerce , kompletację części zamiennych, uzupełnianie zapasów w sklepach detalicznych oraz cykliczne zliczanie towarów na wysokości. Operatorzy wykonywali częste, krótkie cykle podnoszenia, przemieszczając się między stanowiskami kompletacyjnymi, zatrzymując się, podnosząc, kompletując i opuszczając wielokrotnie w trakcie zmiany. Ten cykl pracy wymuszał przerywane, ale powtarzalne podnoszenie i przemieszczanie się, zamiast ciągłej pracy na pełnej wysokości.
Elektryczne wózki kompletacyjne w magazynach wysokiego składowania zazwyczaj pracowały w systemie wielozmianowym, co wymagało doładowywania lub wymiany akumulatorów. Operatorzy poruszali się wąskimi korytarzami z niewielkimi odstępami, dlatego precyzyjne sterowanie przy niskiej prędkości i dobra widoczność były kluczowe. W porównaniu z wózkami paletowymi, maszyny te obsługiwały mniejsze ładunki jednostkowe, ale znacznie wyższą częstotliwość kompletacji na godzinę. Cykle pracy wpływały na wielkość komponentów, od parametrów znamionowych pompy hydraulicznej, przez pojemność akumulatora, po zarządzanie temperaturą.
Porównanie zbieraczy wiśni, zbieraczy akcji i zbieraczy warstw
Zarówno podnośniki koszowe, jak i podnośniki magazynowe podnosiły operatorów, ale różniły się od podnośników warstwowych sposobem obsługi produktu. Podnośniki warstwowe pozostawały na poziomie podłogi i używały ramion zaciskowych lub głowic próżniowych do zdejmowania całych warstw z paletyzowanych ładunków. Taka konfiguracja umożliwiała szybkie kompletowanie warstw, tworząc palety z mieszanymi jednostkami magazynowymi (SKU) bez konieczności podnoszenia osoby. Natomiast podnośniki koszowe i podnośniki magazynowe przemieszczały operatora do produktu, co ułatwiało kompletację na poziomie artykułu lub kartonu.
Z perspektywy przepustowości, systemy kompletacji warstwowej osiągały wyższą wydajność kompletacji na godzinę w przypadku jednorodnych produktów paletyzowanych, szczególnie w przypadku żywności i napojów lub szybko rotujących dóbr konsumpcyjnych. Systemy kompletacji z koszem i regałami magazynowymi oferowały większą elastyczność w przypadku mieszanych profili magazynowych, towarów nieregularnych lub towarów wolno rotujących, gdzie obsługa całych warstw była nieefektywna. Profile ryzyka również się różniły: systemy kompletacji z koszem i regałami magazynowymi koncentrowały się na zagrożeniach związanych z pracą na wysokości i ochronie przed upadkiem, podczas gdy systemy kompletacji warstwowej koncentrowały się na siłach zacisku, szczelności podciśnieniowej i stabilności produktu. Nowoczesne magazyny coraz częściej łączą wszystkie trzy technologie, wykorzystując systemy kompletacji warstwowej do obsługi towarów luzem, a systemy kompletacji z koszem lub regałami magazynowymi do kompletacji zamówień na produkty drobnoziarniste i obsługi wyjątków.
Kryteria projektowania, wyboru i wydajności
Nośność, wysokość podnoszenia i zakres stabilności
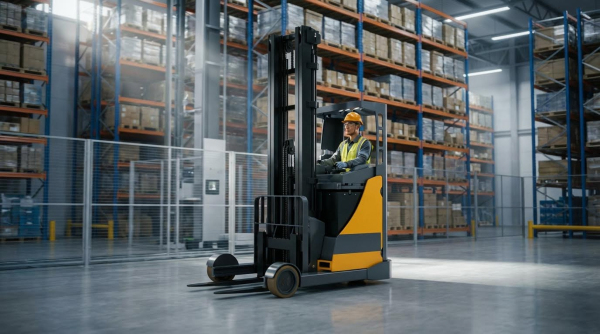
Dobór techniczny podnośników koszowych i podnośników magazynowych zawsze rozpoczynał się od udźwigu nominalnego i wysokości podnoszenia. Producenci określali udźwig nominalny, na przykład 1000 kg, przy określonym środku ciężkości, zazwyczaj 600 mm, oraz maksymalnej wysokości platformy lub wideł. Inżynierowie oceniali zakres stabilności, który opisywał dopuszczalną kombinację udźwigu, wysięgu i wysokości, zanim środek ciężkości zbliżył się do linii przechyłu. Oddziaływania dynamiczne, takie jak hamowanie, ruchy kierownicy i przegub masztu, zmniejszały efektywny margines stabilności w porównaniu z obliczeniami statycznymi.
Układy magazynów ograniczały wymagane wysokości podnoszenia, szerokości korytarzy i promienie skrętu. W przypadku regałów wysokiego składowania powyżej 12 m projektanci zazwyczaj określali wózki do kompletacji zamówień z bardzo wąskimi korytarzami i zoptymalizowaną kontrolą ugięcia masztu. Analiza cyklu pracy uwzględniała gęstość kompletacji, średni udźwig na cykl oraz szczytową przepustowość, aby zapobiec przewymiarowaniu lub niedoszacowaniu maszyn. Zgodność z normami dla podestów ruchomych i wózków przemysłowych zapewniła, że metody badań stabilności i udźwigu odpowiadały rzeczywistym warunkom pracy.
Układ napędowy, hydraulika i efektywność energetyczna
Nowoczesne podnośniki koszowe i podnośniki magazynowe wykorzystywały głównie elektryczne układy napędowe. Inżynierowie wybierali między akumulatorami kwasowo-ołowiowymi a systemami litowo-jonowymi na podstawie długości zmiany, możliwości doładowania i kosztów cyklu życia. Obwody hydrauliczne napędzały podnoszenie masztu, podnoszenie platformy i sterowanie, a projektanci zoptymalizowali wydajność pompy, charakterystykę zaworów i dobór przewodów, aby zminimalizować straty dławienia. Prawidłowe dopasowanie krzywych prędkości i momentu obrotowego silnika elektrycznego do wymagań pompy hydraulicznej poprawiło ogólną wydajność systemu.
Strategie zarządzania energią obejmowały odzysk energii podczas opuszczania oraz, tam gdzie to możliwe, odzysk energii podczas hamowania kół napędowych. Algorytmy sterowania ograniczyły jednoczesne funkcje szczytowego zapotrzebowania na moc, takie jak szybka jazda z pełną prędkością podnoszenia, aby uniknąć skoków napięcia i spadków. Programy konserwacyjne sprawdzały czystość płynu hydraulicznego, integralność przewodów i stan uszczelnień cylindrów, ponieważ wycieki wewnętrzne bezpośrednio obniżały wydajność podnoszenia i zwiększały generowanie ciepła. Inżynierowie ocenili również emisję akustyczną i wibracje układu napędowego, aby spełnić wymogi dotyczące higieny pracy.
Sterowanie, ergonomia i interfejs człowiek-maszyna
Architektura sterowania podnośnikami koszowymi i podnośnikami do zbioru bydła łączyła sterowanie naziemne z platformą lub kabiną operatora. Projektanci zastosowali proporcjonalne joysticki lub wielofunkcyjne kierownice, aby zapewnić precyzyjną kontrolę podnoszenia, jazdy i kierowania, szczególnie na wysokości. Przełączniki czuwakowe i pedały aktywujące gwarantowały zatrzymanie ruchu po zwolnieniu przycisku przez operatora. Układy interfejsu człowiek-maszyna były dostosowane do zakresu zasięgu i limitów siły, aby zmniejszyć zmęczenie i urazy spowodowane powtarzalnymi czynnościami.
Ergonomiczna konstrukcja uwzględniała platformy stojące, barierki i punkty mocowania uprzęży, zgodnie z wytycznymi dotyczącymi ochrony przed upadkiem. Widoczność wideł, krawędzi platformy i regałów na pełnej wysokości wpłynęła na konstrukcję masztu i osłon, a także na rozmieszczenie kamer lub laserowych wskaźników położenia. Czytelne informacje zwrotne za pomocą kontrolek stanu, alarmów dźwiękowych i wyświetlaczy pomagały operatorom szybko interpretować przeciążenia, przechyły lub usterki. Materiały szkoleniowe i procedury operacyjne (SOP) odzwierciedlały rzeczywistą logikę sterowania i układ interfejsu, aby uniknąć pomyłek w trybach pracy.
Integracja z WMS, AGV i cyfrowymi bliźniakami
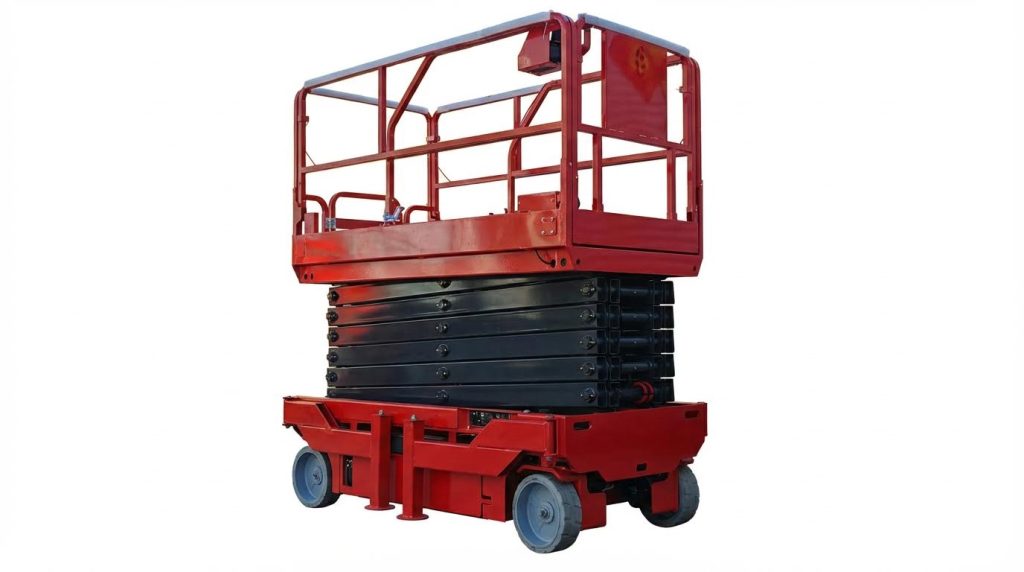
Integracja z systemami zarządzania magazynem (WMS) w coraz większym stopniu definiowała kryteria wyboru sprzętu do kompletacji. Podnośniki koszowe i kompletatory magazynowe mogły otrzymywać przydziały zadań, lokalizacje kompletacji i dane dotyczące załadunku za pośrednictwem terminali bezprzewodowych lub urządzeń przenośnych. Systemy pozycjonujące, takie jak czytniki kodów kreskowych, RFID czy systemy prowadzenia po alejkach, synchronizowały ruchy fizyczne z cyfrowymi rejestrami zapasów. To powiązanie zmniejszyło liczbę błędów kompletacji i poprawiło identyfikowalność w sektorach regulowanych, takich jak farmaceutyka i żywność.
Interfejsy z automatycznie sterowanymi pojazdami (AGV) i systemami przenośników wymagały zdefiniowanych punktów przeładunkowych, ograniczeń prędkości i blokad, aby zapobiegać kolizjom. Rejestrowanie danych z kontrolerów wózków widłowych umożliwiło tworzenie cyfrowych bliźniaków, które odzwierciedlały wykorzystanie, zużycie energii i obciążenie podzespołów w czasie. Inżynierowie wykorzystali te modele do symulacji zmian w układzie, oceny wielkości floty i planowania okresów konserwacji. Maszyny gotowe do integracji, z otwartymi protokołami komunikacyjnymi i łącznością diagnostyczną, wspierały przejście na bardziej zautomatyzowane i oparte na danych operacje magazynowe.
Bezpieczna obsługa, kontrola i konserwacja
Zgodność z przepisami i certyfikacja operatora
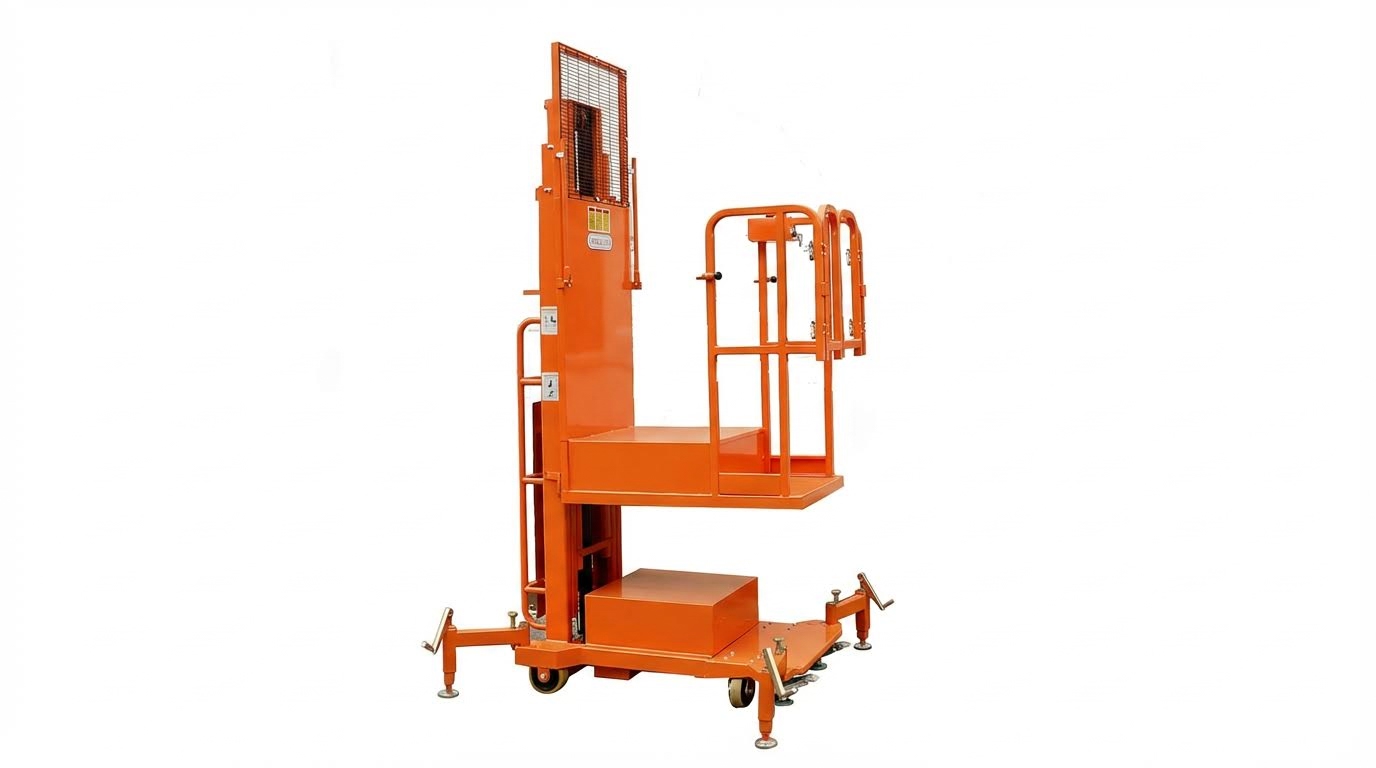
Podnośniki koszowe i podnośniki magazynowe używane w magazynach podlegały przepisom dotyczącym pracy na wysokości i sprzętu do podnoszenia. W Wielkiej Brytanii operatorzy i pracodawcy przestrzegali przepisów Ustawy o bezpieczeństwie i higienie pracy z 1974 r., Ustawy LOLER z 1998 r. oraz Przepisów dotyczących pracy na wysokości z 2005 r. Podobne ramy obowiązywały na całym świecie, wymagając oceny ryzyka, udokumentowanej konserwacji i okresowych, szczegółowych badań w określonych odstępach czasu, zazwyczaj co sześć miesięcy w przypadku sprzętu do podnoszenia ludzi. Kompetentni, przeszkoleni operatorzy posiadali dowód ukończenia szkolenia, taki jak karta IPAF Powered Access Licence (PAL), ważna przez określony czas, np. pięć lat. Szkolenie obejmowało kategorie MEWP, elementy konstrukcyjne, zasady stabilności, inspekcje przed użyciem oraz rozpoznawanie zagrożeń, w tym porażenia prądem, zmiażdżenia i upadku. Pracodawcy dokumentowali uprawnienia specyficzne dla danego stanowiska, dbali o to, aby operatorzy byli sprawni fizycznie i egzekwowali ograniczenia wiekowe, zazwyczaj co najmniej 16 lat. Pisemne procedury i dokumentacja szkoleniowa potwierdzały zgodność podczas audytów i dochodzeń w sprawie incydentów.
Kontrole przed użyciem, SOP i oceny zagrożeń
Bezpieczna eksploatacja rozpoczynała się od ustrukturyzowanych kontroli przed każdą zmianą. Operatorzy przeglądali poprzednie wpisy w dzienniku pokładowym, a następnie przeprowadzali oględziny pod kątem wycieków, uszkodzeń konstrukcyjnych, luźnych elementów oraz stanu opon lub kół. Testowali funkcje układu kierowniczego, podnoszenia i opuszczania, zatrzymania awaryjnego, sterowania systemem Deadman, oświetlenia, sygnałów dźwiękowych i alarmów, a także weryfikowali poziom naładowania akumulatora, poziom płynu hydraulicznego i wskaźniki ciśnienia. Formalne Procedury Bezpiecznej Eksploatacji (SOP) opisywały zadania krok po kroku, wymagany sprzęt ochrony osobistej oraz warunki blokady, a także wspierały zarówno szkolenia wstępne, jak i uzupełniające. Kompetentne osoby dostosowywały szablony SOP do specyfiki danego miejsca, zagrożeń elektrycznych, odstępów między regałami i zasad zarządzania ruchem. Oceny zagrożeń oparte na zadaniach identyfikowały ryzyko porażenia prądem z linii napowietrznych, kolizji z regałami, zmiażdżenia w punktach zacisku oraz upadku z platformy. Kontrola obejmowała uprzęże przymocowane do zatwierdzonych punktów kotwiczenia, kontrolowaną prędkość jazdy, strefy wykluczenia oraz jasne protokoły komunikacji z personelem naziemnym.
Konserwacja zapobiegawcza, LOTO i tryby awarii
Programy konserwacji zapobiegawczej były zgodne z harmonogramami producenta i wewnętrznymi celami niezawodności. Codzienne zadania obejmowały czyszczenie, podstawowe smarowanie i testy funkcjonalne, natomiast comiesięczne inspekcje przeprowadzane przez wykwalifikowanych techników obejmowały zasilanie, układy napędowe, łańcuchy, układy hydrauliczne lub pneumatyczne oraz wszystkie elementy podnoszące zgodnie ze specyfikacją. Półroczne lub roczne przeglądy miały na celu kontrolę zużycia, korozji i zmęczenia materiału elementów konstrukcyjnych, sekcji masztu i sworzni wysięgnika, wymieniając niesprawne części przed ich awarią. Procedury blokady/oznakowania (LOTO) izolowały energię elektryczną i hydrauliczną podczas konserwacji, wykorzystując blokady fizyczne, znaczniki i testy weryfikacyjne, aby zapobiec nieoczekiwanym ruchom. Typowe przyczyny awarii obejmowały wycieki hydrauliczne powodujące powolne lub nierównomierne podnoszenie, degradację akumulatora skracającą cykle pracy, awarie czujników lub przełączników wyłączające blokady bezpieczeństwa oraz problemy z okablowaniem sterującym prowadzące do nieregularnej pracy. Systematyczna konserwacja skróciła nieplanowane przestoje, chroniła operatorów przed zagrożeniami mechanicznymi lub elektrycznymi oraz pomagała w utrzymaniu gotowości do kontroli zgodności z przepisami.
Diagnostyka oparta na danych i konserwacja predykcyjna
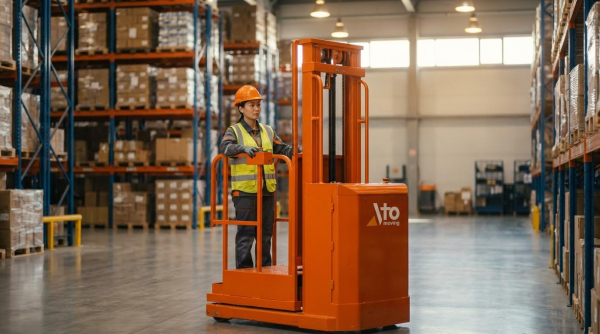
Nowoczesne podnośniki koszowe , podnośniki magazynowe i powiązane systemy, takie jak podnośniki warstwowe , coraz częściej wykorzystują diagnostykę pokładową i telemetrię. Kontrolery rejestrowały kody błędów, godziny pracy, cykle podnoszenia i zdarzenia przeciążenia, które zespoły konserwacyjne pobierały lub przesyłały bezprzewodowo do platform zarządzania flotą. Inżynierowie analizowali trendy napięcia akumulatorów, ciśnienia hydraulicznego, natężenia prądu silników i temperatury, aby wykryć wczesne oznaki zużycia lub niewspółosiowości. Modele predykcyjnej konserwacji szacowały następnie pozostały okres użytkowania kluczowych podzespołów, umożliwiając planową wymianę w okresach niskiego popytu. Integracja z systemami zarządzania magazynem powiązała status sprzętu z przydziałem zadań, co pozwoliło uniknąć wysyłania jednostek z oczekującymi usterkami do krytycznych stref kompletacji. Dane diagnostyczne były również przekazywane zespołom projektowym i ds. bezpieczeństwa, co pozwalało na ulepszenie przyszłych specyfikacji, logiki sterowania i doboru podzespołów. To podejście oparte na danych obniżyło koszty cyklu życia, poprawiło dostępność i wspierało ciągłą poprawę bezpieczeństwa w magazynie.
Podsumowanie i przyszłe kierunki kompletacji magazynowej
Podnośniki koszowe, wózki do kompletacji towaru i powiązany z nimi sprzęt stanowiły podstawę bezpiecznej i wydajnej kompletacji pionowej w magazynach. Ich skuteczność zależała od prawidłowego doboru ładunku, wysokości i cyklu pracy, w połączeniu z rygorystycznym szkoleniem operatorów i przestrzeganiem przepisów, takich jak LOLER, przepisy dotyczące pracy na wysokości oraz ogólne obowiązki w zakresie BHP i OSHA. Ustrukturyzowane procedury operacyjne (SOP), inspekcje przed użyciem oraz programy blokad i oznaczeń (lockout/tagout) zmniejszyły liczbę incydentów związanych z upadkami, porażeniami prądem, kolizjami i awariami mechanicznymi. Podnośniki warstwowe i zautomatyzowane podsystemy rozszerzyły te zasady na obsługę palet i warstw, zwiększając przepustowość i jednocześnie redukując obciążenie rąk i uszkodzenia produktów.
Przyszłe trendy w kompletacji magazynowej wskazywały na większą integrację i autonomię. Sprzęt jest coraz częściej połączony z systemami zarządzania magazynem i cyfrowymi bliźniakami, co umożliwia alokację zadań w czasie rzeczywistym, śledzenie wykorzystania i optymalizację rozmieszczenia w oparciu o symulację. Zaawansowane czujniki, uczenie maszynowe i monitorowanie stanu wspierały konserwację predykcyjną, redukując nieplanowane przestoje i wydłużając żywotność zasobów. Energooszczędne układy napędowe i inteligentniejsze strategie ładowania rozwiązywały problemy związane ze zrównoważonym rozwojem i presją na koszty operacyjne, szczególnie w przypadku operacji o wysokiej przepustowości i pracy wielozmianowej.
Praktyczne wdrożenie wymagało stopniowego wdrażania, przejrzystego zarządzania zmianami i ciągłego podnoszenia kwalifikacji operatorów. Zakłady potrzebowały solidnego zarządzania danymi, aby móc korzystać z danych diagnostycznych i telematycznych bez przeciążania zespołów konserwacyjnych. Zrównoważone podejście łączyło sprawdzone konstrukcje półelektrycznych wózków do kompletacji zamówień i wózków magazynowych , rygorystyczne procedury operacyjne (SOP) oraz selektywną automatyzację, w przypadkach, gdy ryzyko, wolumen i zmienność uzasadniały inwestycje. Wraz z rozwojem automatyzacji, projektowanie interfejsu człowiek-maszyna i zarządzanie kompetencjami pozostały kluczowe, zapewniając operatorom, technikom i przełożonym możliwość bezpiecznego nadzorowania coraz bardziej złożonych, sterowanych programowo maszyn do kompletacji zamówień.