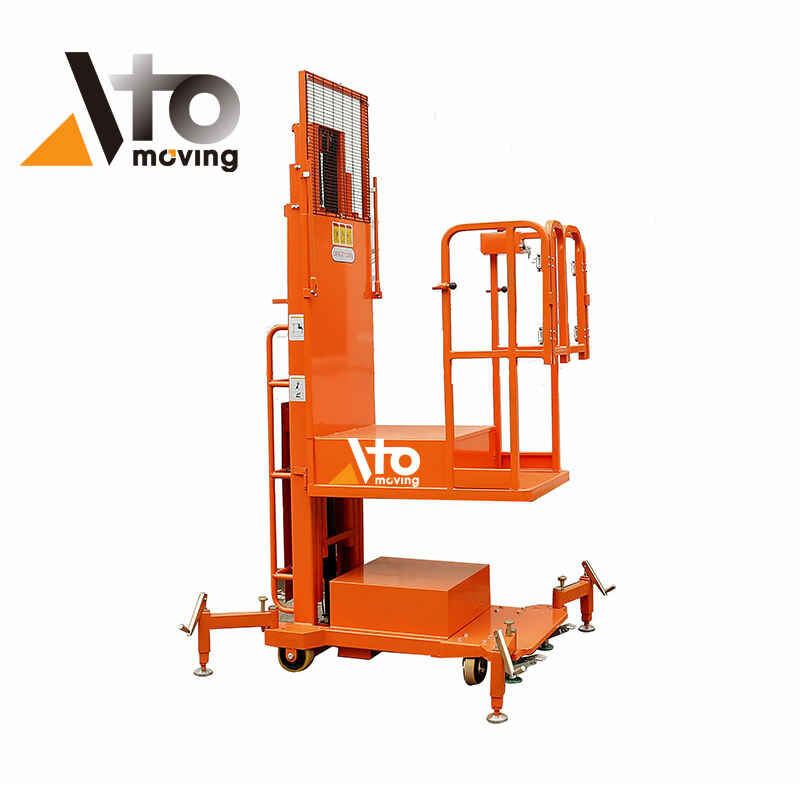
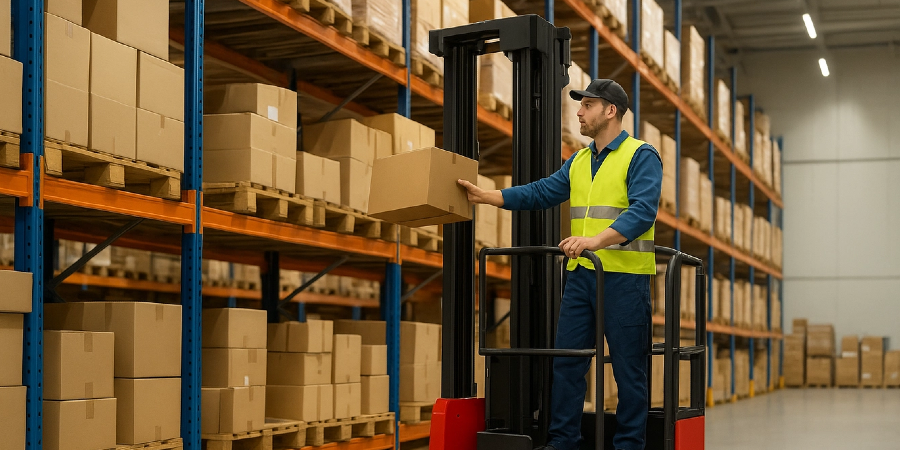
Wózki do kompletacji zamówień w magazynach są często błędnie utożsamiane z podnoszonymi „koszami”, ale odpowiedź brzmi: nie. W tym artykule wyjaśniono, czym różnią się wózki do kompletacji zamówień o niskim, średnim i wysokim udźwigu od podnośników koszowych , które podnoszą głównie ludzi, a nie ładunki jednostkowe. Omówiono w nim podstawową konstrukcję mechaniczną wózków do kompletacji zamówień w magazynach, ich stabilność i bezpieczeństwo, a także ramy regulacyjne regulujące ich eksploatację w obiektach przemysłowych. Dowiesz się również, jak rozwijająca się automatyzacja, systemy energetyczne i technologie cyfrowe wpłynęły na wybór sprzętu oraz praktyczne wskazówki dotyczące dopasowania odpowiedniego podnośnika do danego układu magazynu i wymagań przepustowych.
Podstawowe typy wind do kompletacji zamówień w magazynach
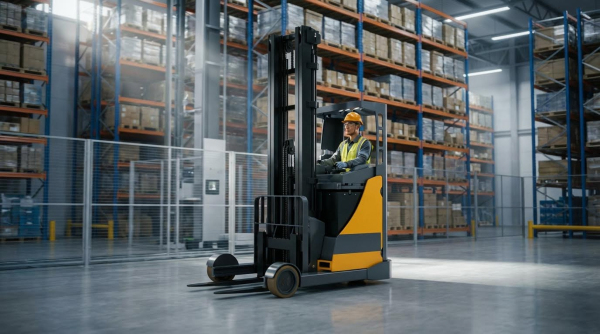
Zespoły kompletujące zamówienia w magazynach często zadają sobie pytanie: czy wszystkie maszyny do kompletacji zamówień w magazynie są takie same? Odpowiedź zależy od wysokości podnoszenia, geometrii korytarzy oraz od tego, czy maszyna służy głównie do podnoszenia ludzi, czy ładunków jednostkowych. Podstawowe typy maszyn do kompletacji zamówień podlegają jasno określonym zakresom wysokości i udźwigu, które wpływają na wymagania dotyczące bezpieczeństwa i szkoleń. Zrozumienie tych kategorii pomaga odróżnić prawdziwe maszyny do kompletacji zamówień w magazynach od typowych „maszyn do kompletacji zamówień” używanych w innych branżach.
Wózki do kompletacji zamówień o niskim udźwigu i kompletacja pozioma
Wózki do kompletacji zamówień o niskim udźwigu wspierały kompletację poziomą w strefach regałów na poziomie gruntu i pierwszego poziomu. Typowe wysokości platform nie przekraczały około 2.5 m, dzięki czemu operatorzy pracowali blisko podłogi, zmniejszając ryzyko upadku. Maszyny te optymalizowały prędkość i przyspieszenie jazdy, a nie zasięg pionowy, co było korzystne w przypadku układów z szerokimi korytarzami i wysokowydajnej kompletacji w handlu elektronicznym. Udźwigi często wahały się od około 1,000 do 1,500 kg, ale rzeczywiste parametry zależały od długości wideł i środka ciężkości ładunku. W porównaniu ze standardowymi podnośnikami koszowymi, wózki do kompletacji zamówień o niskim udźwigu integrowały widły i geometrię obsługi palet, specjalnie do kompletacji skrzynek i pojedynczych sztuk, a nie tylko do podnoszenia personelu.
Wózki pionowe o średnim udźwigu do regałów średniego poziomu
Wózki kompletacyjne o średnim udźwigu połączyły pracę na poziomie gruntu z pełnym magazynem wysokiego składowania. Zazwyczaj podnosiły one operatorów na wysokość około 6–6.5 m, umożliwiając dostęp do belek regałowych na średnim poziomie, gdzie koncentrowała się praca z kartonami i kompletacja. Platforma operatora i elementy sterujące podnosiły się wraz z ładunkiem, umożliwiając bezpośredni wybór towarów na palety, klatki lub pojemniki. Udźwig zazwyczaj spadał od 900 kg do 1,400 kg, przy czym przy większych wysokościach podnoszenia następowało ścisłe obniżenie parametrów w celu zachowania stabilności. W przeciwieństwie do podnośników koszowych typu budowlanego, te pionowe wózki kompletacyjne były częścią systemu regałowo-przejściowego, z konstrukcją masztu, szerokością podwozia i geometrią układu kierowniczego dostosowaną do wąskiego prowadzenia i powtarzalnego podejścia do powierzchni regału.
Systemy kompletacji zamówień z wąskim korytarzem i podnoszeniem
Wózki kompletacyjne wysokiego składowania pracowały w magazynach o bardzo wąskich korytarzach, w których priorytetem była pionowa przestrzeń sześcienna, a nie powierzchnia podłogi. Systemy te osiągały wysokość roboczą do około 14–14.5 m, co wymagało zaawansowanej kontroli stabilności i precyzyjnej konstrukcji masztu. Konstrukcje podwozi często opierały się na prowadzeniu szynowym lub linowym, aby utrzymać wąskie prześwity, jednocześnie ograniczając ryzyko uderzenia w regał. Udźwigi zazwyczaj osiągały szczyt około 2.5 tony na niższych wysokościach, a konserwatywne wykresy obciążenia określały pracę w pobliżu maksymalnego zasięgu. Na tych wysokościach redukcja prędkości, dynamiczna kontrola hamowania i zintegrowane zabezpieczenie przed upadkiem stały się niezbędne. Standardowe maszyny do kompletacji zamówień z wysięgnikiem rzadko oferowały tak ekstremalną kombinację wysokości, zwrotności w wąskich korytarzach i wideł kompatybilnych z paletami.
Czym różnią się wózki kompletacyjne od wózków podnośnikowych
Pytanie „czy wszystkie podnośniki koszowe w magazynie są takie same” często pojawiało się, ponieważ operatorzy używali tego terminu dość swobodnie. Technicznie rzecz biorąc, podnośniki koszowe zaliczały się do elektrycznych wózków widłowych do wąskich korytarzy, podczas gdy podnośniki koszowe należały do szerszej rodziny podnośników mechanicznych (MEWP) i podnośników koszowych. Wózki do kompletacji zamówień podnosiły zarówno operatora, jak i ładunek w korytarzu regałowym, z widłami i oparciami ładunku zaprojektowanymi do produktów paletyzowanych lub kartonowanych. Z kolei podnośniki koszowe głównie podnosiły personel w wiadrze lub na platformie do wykonywania zadań takich jak konserwacja, instalacja lub prace na zewnątrz, a nie do systematycznej realizacji zamówień. Zazwyczaj brakowało im wideł do palet, oparcia ładunku i prześwitów odpowiednich do regałów, a także spełniały różne założenia dotyczące stabilności i cykli pracy. Traktowanie wszystkich podnoszonych podestów roboczych jako wymiennych podnośników koszowych groziło niewłaściwym zastosowaniem, niezgodnością z przepisami i nieefektywnym układem magazynu.
Kluczowe parametry projektowe i inżynieria bezpieczeństwa
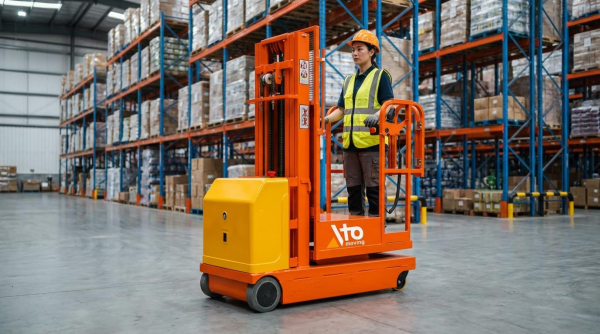
Kluczowe parametry konstrukcyjne i inżynieria bezpieczeństwa zadecydowały o tym, dlaczego nie wszystkie tzw. maszyny do kompletacji zamówień w magazynie były takie same. Maszyny do kompletacji zamówień, podesty ruchome i prawdziwe podnośniki koszowe różniły się udźwigiem, stabilnością, zabezpieczeniami i klasyfikacją prawną. Zrozumienie tych różnic pomogło inżynierom odpowiedzieć na pytanie „czy wszystkie maszyny do kompletacji zamówień w magazynie są takie same?”, stosując jasne kryteria techniczne, a nie nieformalne nazewnictwo. W poniższych sekcjach przedstawiono podstawowe czynniki konstrukcyjne i bezpieczeństwa, które odróżniają podnośniki koszowe do kompletacji zamówień w magazynach od zwykłych podestów ruchomych.
Nośność, środek ciężkości i stabilność
Udźwig wózków kompletacyjnych w magazynach wahał się zazwyczaj od kilkuset kilogramów do około 1,500 kg. Podczas weryfikacji udźwigu inżynierowie musieli uwzględnić łączną masę operatora, kompletowanego ładunku, palety i narzędzi. Środek ciężkości przesuwał się w pionie i w kierunku wzdłużnym wraz z unoszeniem się platformy i wideł, co wpływało na marginesy stabilności wózka. Wózki kompletacyjne w wąskich korytarzach wykorzystywały starannie dobrane przeciwwagi, konstrukcje masztów i geometrię podwozia, aby utrzymać środek ciężkości w obrębie trójkąta lub wielokąta stabilności.
Systemy podnoszenia na dużych wysokościach często uwzględniały logikę redukcji prędkości na dużych wysokościach, aby zmniejszyć obciążenia dynamiczne wynikające z hamowania lub skręcania. Niektóre platformy wykorzystywały niezależne podnoszenie wideł i platformy operatora, co pozwalało zoptymalizować położenie ładunku pod kątem stabilności przy jednoczesnym zachowaniu ergonomicznego zasięgu. Z kolei podnośniki koszowe montowane na samochodach ciężarowych i podnośniki kubełkowe do pracy na zewnątrz priorytetowo traktowały wysięg i przegubowość, a nie obsługę ładunków paletyzowanych. Ta różnica w założeniach projektowych pokazała, że nie wszystkie maszyny, potocznie nazywane podnośnikami koszowymi w magazynie, miały te same założenia dotyczące stabilności lub przestrzeni ładunkowej.
Platformy operatorskie, zabezpieczenia i ochrona przed upadkiem
Pracownicy kompletacji zamówień w magazynie podnosili operatora na regał, dlatego konstrukcja i zabezpieczenia platformy miały kluczowe znaczenie. Typowe platformy wyposażone były w pełnowymiarowe barierki ochronne, barierki pośrednie i listwy ochronne, z samoczynnie otwieranymi do wewnątrz bramkami lub drzwiami z blokadą. Takie rozwiązania minimalizowały ryzyko upadku, gdy operator sięgał do regału lub dotykał kartonów na wysokości ramion lub głowy. Podłogi platformy były wykonane z materiałów antypoślizgowych i posiadały odpowiednie systemy drenażowe, aby zapewnić przyczepność w warunkach zapylenia lub lekkiej wilgoci.
Wymagania dotyczące ochrony przed upadkiem różniły się w zależności od wysokości platformy i klasyfikacji sprzętu. W przypadku wyższych klas podnoszenia operatorzy często podłączali pełną uprząż i linkę bezpieczeństwa do zatwierdzonego punktu kotwiczenia na platformie. Różniło się to od wielu podnośników koszowych do pracy na zewnątrz, gdzie użycie uprzęży i lokalizacja punktów kotwiczenia były zgodne ze standardami MEWP, ukierunkowanymi na dostęp z wysięgnikiem, a nie na intensywne pobieranie. Z powodu tych różnic w konfiguracji, założenie, że wszystkie podnośniki koszowe w magazynie wymagają lub obsługują identyczne praktyki ochrony przed upadkiem, mogło prowadzić do nieprzestrzegania tych zasad lub niewłaściwego użytkowania. Inżynierowie musieli określić geometrię platformy, systemy zabezpieczające i dozwolone pozycje robocze w oparciu o konkretny typ podnośnika.
Wymagania dotyczące zgodności z OSHA, ANSI i MEWP
Wózki kompletacyjne w magazynach podlegały przepisom OSHA dotyczącym wózków przemysłowych z napędem elektrycznym, zazwyczaj klasyfikowanych jako wózki wąskokorytarzowe klasy II z silnikiem elektrycznym. Przepisy te obejmowały szkolenie operatorów, ocenę i trzyletnie okresy ponownej certyfikacji. Normy ANSI dla wózków przemysłowych określały wymagania dotyczące konstrukcji, stabilności i oznakowania, w tym tabliczki znamionowe uwzględniające wysokość platformy i środek ciężkości ładunku. Natomiast podnośniki koszowe z wysięgnikiem i podnośnikiem nożycowym były klasyfikowane jako MEWP i podlegały innym normom ANSI/SAIA dotyczącym dostępu z powietrza.
Normy dotyczące MEWP uwzględniały takie czynniki, jak udźwig platformy, wykrywanie przechyłu, opuszczanie awaryjne oraz odporność na wiatr w przypadku użytkowania na zewnątrz. Wózki kompletacyjne w magazynach zazwyczaj pracowały jednak wewnątrz budynków i koncentrowały się na prześwicie między przejściami, stykach regałów i obsłudze palet. Z powodu tych różnic regulacyjnych, nie wszystkie maszyny, które operatorzy nieformalnie nazywali w magazynie podnośnikami koszowymi, miały tę samą podstawę projektową. Kierownicy ds. bezpieczeństwa musieli określić, czy dana jednostka jest napędzanym wózkiem widłowym, czy MEWP, i zastosować odpowiednie przepisy OSHA i ANSI. Mieszanie wymagań mogło prowadzić do luk, takich jak brak kontroli ruchu pieszych lub nieodpowiednie procedury ratunkowe dla podnośników koszowych.
Kontrola przed użyciem, szkolenie i planowanie akcji ratunkowych
Codzienne kontrole przed użyciem były obowiązkowe zarówno dla wózków do kompletacji zamówień magazynowych, jak i podnośników koszowych. Operatorzy sprawdzali widły, maszty, platformy, barierki ochronne, przewody hydrauliczne, koła i elementy sterujące przed oddaniem do eksploatacji. Wszelkie wycieki, pęknięcia lub uszkodzenia osłon wymagały natychmiastowego zablokowania i konserwacji. W przypadku podnośników koszowych typu MEWP kontrole obejmowały również podpory, wysięgniki przegubowe i systemy opuszczania awaryjnego. Programy szkoleniowe musiały być dostosowane do konkretnej klasy sprzętu, a nie do ogólnej etykiety „podnośnik koszowy”.
OSHA wymagała formalnego szkolenia, praktycznego szkolenia i oceny operatorów wózków widłowych z napędem, z udokumentowaną dokumentacją. Operatorzy MEWP przestrzegali ram szkoleniowych ANSI/SAIA, które kładły nacisk na ryzyko uwięzienia, zagrożenia nad głową oraz sterowanie platformą. Planowanie działań ratunkowych stanowiło kolejną kluczową różnicę. Praca z podnośnikiem koszowym wewnątrz pomieszczeń wymagała procedur umożliwiających wyciągnięcie nieprzytomnego operatora z podwyższonego korytarza regałowego, często z użyciem sprzętu pomocniczego lub opuszczania sterowanego z poziomu gruntu. Praca z podnośnikiem koszowym na zewnątrz wymagała planów na wypadek zaplątania się wysięgnika, kontaktu elektrycznego lub niestabilności terenu. Te różnice utwierdzały w przekonaniu, że nie wszystkie podnośniki koszowe w magazynie są takie same z punktu widzenia inżynierii bezpieczeństwa. Prawidłowa klasyfikacja, ukierunkowane szkolenia i dostosowane plany ratunkowe były niezbędne do utrzymania niskiej liczby incydentów i zgodności z przepisami.
Trendy technologiczne i rozważania dotyczące wyboru
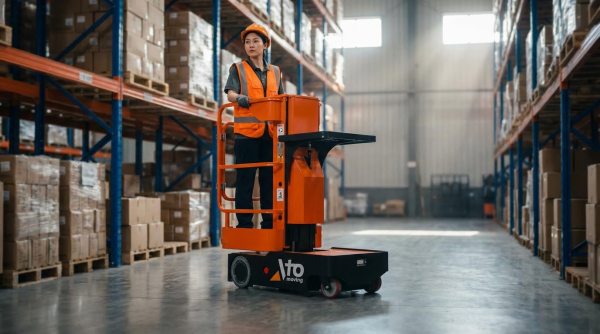
Trendy technologiczne w zakresie podnośników do kompletacji zamówień w magazynach bezpośrednio odpowiadają na pytanie: „czy wszystkie podnośniki koszowe w magazynie są takie same?”. Nie były one jednakowe pod względem możliwości, architektury sterowania ani poziomu integracji. Nowoczesne konstrukcje różniły się znacząco pod względem automatyki, systemów energetycznych, łączności danych oraz dopasowania do konkretnych układów i docelowych parametrów przepustowości. Dlatego inżynierowie oceniali podnośniki koszowe i podnośniki koszowe jako odrębne rozwiązania techniczne, a nie jako maszyny zamienne.
Automatyzacja, półautomatyczne i AGV kompletacje zamówień
Automatyzacja podnośników do kompletacji zamówień obejmowała zarówno proste funkcje pomocnicze, jak i w pełni autonomiczne systemy AGV. Maszyny półautomatyczne zazwyczaj automatycznie obsługiwały jazdę lub jazdę poziomą, podczas gdy operator skupiał się na kompletacji. Systemy wysokiego podnoszenia z wąskimi korytarzami często integrowały sterowanie w korytarzu, ograniczanie prędkości na podstawie wysokości oraz automatyczne hamowanie w celu stabilizacji masztu na wysokości. W pełni zautomatyzowane lub AGV systemy kompletacji zamówień podążały za mapowanymi trasami, korzystały ze skanerów lub systemów wizyjnych w celu określenia lokalizacji i łączyły się z systemami zarządzania magazynem w celu przydzielania zadań.
Te poziomy automatyzacji oznaczały, że nie wszystkie maszyny magazynowe typu „wybieracz koszowy” zachowywały się tak samo podczas pracy. Tradycyjne podnośniki koszowe MEWP podnosiły personel w celach konserwacyjnych lub budowlanych, z ręcznym napędem i sterowaniem wysięgnikiem, bez logiki kompletacji. Z kolei zautomatyzowane systemy kompletacji zamówień optymalizowały ścieżki przejazdu, minimalizowały straty i wspierały strategie kompletacji partii lub klastrów. Inżynierowie wybierali poziomy automatyzacji na podstawie profili SKU, kosztów robocizny, tolerancji błędów oraz integracji z istniejącymi systemami przenośników lub wahadłowych.
Wraz ze wzrostem automatyzacji, ramy bezpieczeństwa i regulacje prawne również uległy rozbieżności. Półautomatyczne wózki kompletacyjne nadal wymagały przeszkolonych operatorów, dlatego szkolenie OSHA klasy II i zabezpieczenie przed upadkiem pozostały obowiązkowe. W wózkach kompletacyjnych AGV nacisk położono na wykrywanie przeszkód, obwody zatrzymania awaryjnego i oprogramowanie do zarządzania ruchem, aby oddzielić przepływy obsługiwane przez ludzi od bezobsługowych. Wybór między rozwiązaniami ręcznymi, półautomatycznymi i AGV zależał od tego, czy magazyn priorytetowo traktował elastyczność z wykorzystaniem pracowników kompletacyjnych, czy też powtarzalne, wysokoobjętościowe przepływy z przewidywalnymi trasami.
Energooszczędne napędy, akumulatory i ładowanie
W podnośnikach do kompletacji zamówień w magazynach wykorzystywano napędy elektryczne niemal wyłącznie w celu kontroli emisji i hałasu. Wcześniejsze generacje bazowały na akumulatorach kwasowo-ołowiowych, które wymagały ładowania wyrównawczego, nawadniania i wydzielonych pomieszczeń akumulatorowych. Nowsze konstrukcje coraz częściej wykorzystują ładowarki wysokoczęstotliwościowe, akumulatory hermetyczne lub akumulatory litowo-jonowe, aby zwiększyć gęstość energii i ograniczyć konserwację. Zmiany te wpłynęły na cykle pracy, planowanie zmian i całkowity koszt posiadania.
Energooszczędne układy napędowe wykorzystywały silniki prądu przemiennego z hamowaniem odzyskowym, szczególnie w wózkach podnośnikowych, które często opuszczały ładunki z wysokości. Regeneracja zwracała część energii potencjalnej do akumulatora i zmniejszała zużycie hamulców. Algorytmy sterowania prędkością ograniczały przyspieszanie i zwalnianie, aby zachować stabilność, jednocześnie minimalizując czas przejazdu między kolejnymi pobraniami. Inżynierowie dobierali silniki i sterowniki na podstawie maksymalnej wysokości podnoszenia, masy ładunku i wymaganego przyspieszenia w wąskich korytarzach.
Różne maszyny typu „wybieracz koszowy” w magazynie nie stosowały zatem identycznych strategii ładowania i ładowania akumulatorów. Zorientowane na konserwację podnośniki koszowe (MEWP) często pracowały z przerwami i mogły tolerować wolniejsze ładowanie w nocy. Wysokowydajne wózki kompletacyjne obsługujące wielozmianowe operacje e-commerce wymagały szybkiego lub okazjonalnego ładowania w dokach lub tunelach kompletacyjnych. Porównując dostępne opcje, inżynierowie ocenili pojemność w amperogodzinach, oczekiwaną liczbę cykli do 80% głębokości rozładowania oraz wydajność ładowarki, aby zapewnić, że flota dźwigów zaspokoi szczytowe zapotrzebowanie sezonowe bez nadmiernego zapasu sprzętu.
Cyfrowe bliźniaki, telematyka i konserwacja predykcyjna
Cyfrowe bliźniaki i telematyka zrewolucjonizowały sposób, w jaki operatorzy monitorowali i utrzymywali floty wózków do kompletacji zamówień. Cyfrowy bliźniak reprezentował wirtualny model podnośnika i jego profil pracy, obejmujący ruchy masztu, cykle załadunku i ścieżki przejazdu. Inżynierowie wykorzystali ten model do symulacji przeprojektowania korytarzy, nowych wysokości regałów lub różnych strategii kompletacji przed zainwestowaniem w zmiany fizyczne. Takie podejście skróciło czas uruchomienia i pomogło odpowiedzieć na pytanie, czy konkretny typ wózka do kompletacji zamówień rzeczywiście lepiej pasuje do danego magazynu niż inne rozwiązanie w stylu „wózka z wysięgnikiem”.
Moduły telematyczne rejestrowały w czasie rzeczywistym dane dotyczące wykorzystania, uderzeń, kodów błędów i stanu akumulatora. Menedżerowie flot analizowali te dane, aby zidentyfikować niedostatecznie wykorzystywane pojazdy, miejsca o dużym natężeniu ruchu lub operatorów wymagających dodatkowego szkolenia. Algorytmy konserwacji predykcyjnej wykorzystywały trendy wibracji, natężenia prądu w silnikach i ciśnienia hydraulicznego do prognozowania zużycia podzespołów. Umożliwiło to planowe interwencje poza godzinami szczytu, zamiast nieplanowanych przestojów podczas krytycznych zmian.
Technologie te uwypukliły różnice funkcjonalne między wózkami do kompletacji zamówień a standardowymi podnośnikami koszowymi. Podnośniki koszowe wykorzystywane do konserwacji obiektów często miały prostszy system rejestrowania danych, koncentrujący się na blokadach bezpieczeństwa i protokołach kontroli. Z kolei floty wózków do kompletacji zamówień o dużej przepustowości opierały się na szczegółowej telematyce, która równoważyła obciążenie pracą i wspierała inicjatywy ciągłego doskonalenia. Podczas doboru sprzętu inżynierowie brali pod uwagę, czy platforma telematyczna integruje się z istniejącymi systemami zarządzania magazynem, zarządzania pracą i raportowania bezpieczeństwa.
Dopasowanie typu windy do układu, przejść i przepustowości
Dopasowanie typu windy do układu magazynu było kluczowe dla określenia, czy odpowiedni będzie „wózek z podnośnikiem koszowym”, czy też wymagany będzie dedykowany wózek do kompletacji zamówień. Poziome wózki do kompletacji zamówień o niskim udźwigu najlepiej sprawdzają się w szerokich korytarzach, kompletacji na poziomie gruntu oraz przy dużej liczbie linii i niskiej wysokości kompletacji. Wertykalne wózki do kompletacji zamówień o średnim udźwigu obsługiwały regały średniego poziomu w środowiskach z mieszanymi korytarzami, gdzie operatorzy potrzebowali elastyczności, aby uzyskać dostęp do kilku poziomów bez pełnej infrastruktury wysokiego składowania. Wężowe wózki do kompletacji zamówień o wysokim udźwigu obsługiwały bardzo wysokie regały i wysoką gęstość składowania, często w korytarzach z prowadzeniem lub bardzo wąskich.
Przed wyborem sprzętu inżynierowie oceniali szerokość korytarza, promień skrętu i odstępy między regałami. Wózki do kompletacji zamówień w wąskich korytarzach wymagały węższych tolerancji, a czasami prowadzenia szynowego lub linowego, podczas gdy konwencjonalne podnośniki koszowe do konserwacji potrzebowały więcej otwartej przestrzeni do obracania i zginania wysięgników. Analiza przepustowości uwzględniała liczbę pobrań na godzinę, odległość przebytą na jedno pobranie oraz średnią wysokość podnoszenia. Maszyna zaprojektowana głównie do podnoszenia ludzi do pracy nad głową rzadko osiągała czasy cykli wymagane do intensywnego kompletowania.
Odpowiedź na pytanie „czy wszystkie podnośniki koszowe w magazynie są takie same” wymagała zatem porównania uwzględniającego układ. Obiekty z niskimi regałami i szerokimi korytarzami mogły polegać na wózkach do kompletacji zamówień i wózkach paletowych o niskim udźwigu, rezerwując podnośniki koszowe na sporadyczne przeglądy. Centra e-commerce wysokiego składowania inwestowały natomiast w specjalistyczne wózki do kompletacji zamówień o wysokim udźwigu, potencjalnie z półautomatyzacją i zaawansowaną telematyką. Optymalny wybór uwzględniał koszty kapitałowe, gęstość składowania, wymagania ergonomiczne stawiane operatorom oraz profil ryzyka związany z pracą na wysokości w wąskich korytarzach.
Podsumowanie i praktyczne wytyczne dotyczące wyboru
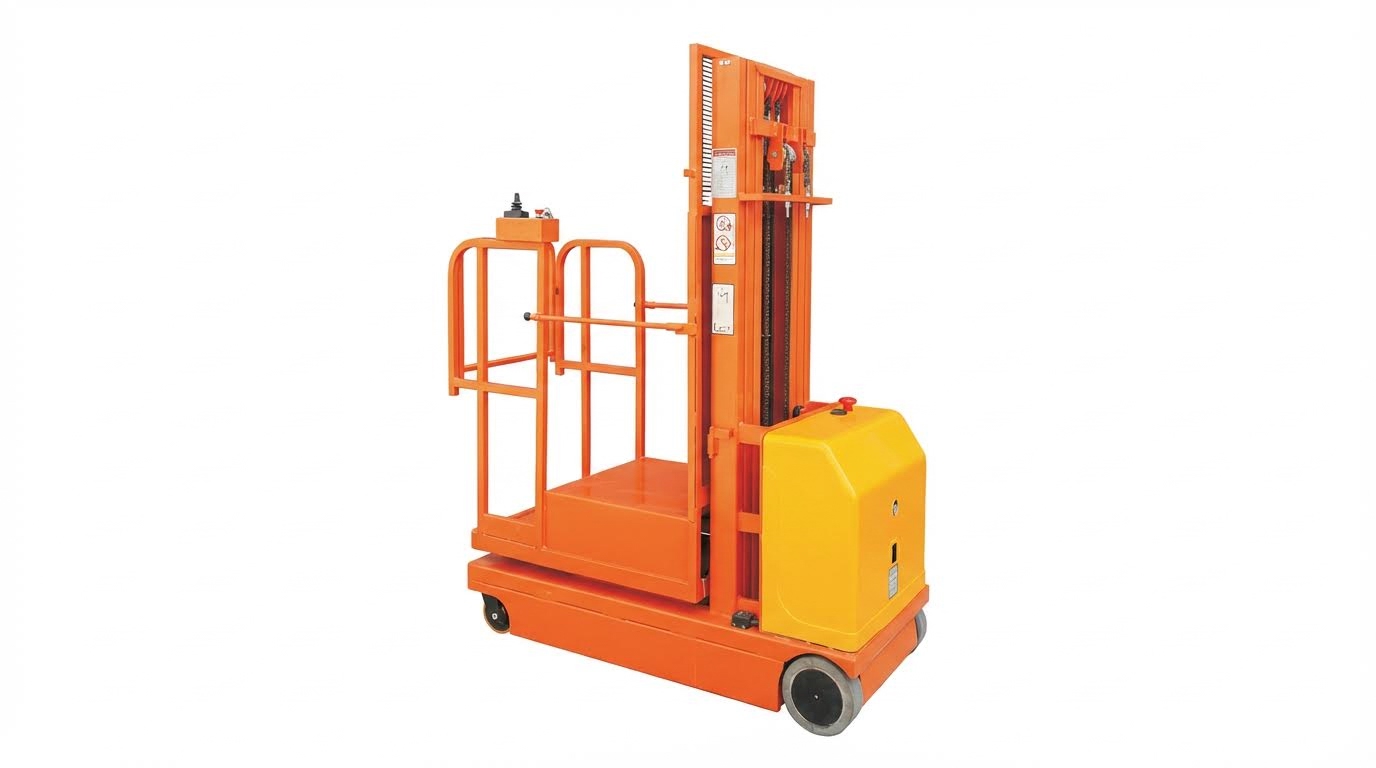
Operatorzy magazynów często pytają: czy wszystkie podnośniki koszowe w magazynie są takie same? Dowody z praktyki kompletacji zamówień i obsługi podnośników koszowych w magazynach jednoznacznie wskazują na przeczenie. Rodziny maszyn różniły się wysokością podnoszenia, zakresem obciążenia, geometrią korytarzy i klasyfikacją regulacyjną. Traktowanie wszystkich podnośników koszowych jako wymiennych stwarzało ryzyko związane z bezpieczeństwem, wydajnością i zgodnością z przepisami.
Maszyny do kompletacji zamówień w magazynach dzieliły się na maszyny o niskim, średnim i wysokim udźwigu, z zakresami wysięgu od około 2.5 m do około 14.5 m. Typowe udźwigi znamionowe wahały się od kilkuset kilogramów do około 2.5 tony, przy czym udźwig zawsze uwzględniał operatora i narzędzia. Z kolei klasyczne podnośniki koszowe lub podnośniki koszowe były głównie podnośnikami osobowymi z ograniczonymi możliwościami transportu materiałów i różnymi założeniami dotyczącymi stabilności. W związku z tym inżynierowie musieli dopasować sprzęt nie tylko do wysokości, ale także do rodzaju ładunku, cyklu pracy i struktury ruchu.
Z perspektywy projektowania i inżynierii bezpieczeństwa, wybór rozpoczął się od czterech ograniczeń: maksymalnej wysokości podnoszenia, wymaganego udźwigu, minimalnej szerokości korytarza i nośności podłoża. Kolejnym filtrem były przepisy: elektryczne wózki widłowe klasy II do wąskich korytarzy kontra podnośniki ruchome (MEWP), z których każdy podlegał określonym wymogom OSHA i ANSI w zakresie szkoleń, inspekcji i ochrony przed upadkiem. Planowanie działań ratunkowych, zwłaszcza w przypadku prac z dużymi wysokościami w ograniczonej przestrzeni, musiało zostać zdefiniowane przed wdrożeniem i przetestowane w ramach ćwiczeń. Narzędzia cyfrowe, takie jak telematyka i cyfrowe bliźniaki, w coraz większym stopniu wspierały ten proces, dostarczając rzeczywiste dane dotyczące cyklu pracy, rejestry zdarzeń potencjalnie niebezpiecznych i prognozy konserwacji.
Patrząc w przyszłość, magazyny ewoluowały w kierunku flot mieszanych, łączących ręczne wózki do kompletacji zamówień, systemy półautomatyczne lub oparte na pojazdach AGV oraz specjalistyczne podnośniki koszowe do prac instalacyjnych lub konserwacyjnych. Praktyczną zasadą była standaryzacja w każdym zakresie zastosowań, ale nigdy nie zakładano, że wszystkie podnośniki koszowe w magazynie są takie same. Ustrukturyzowany przegląd techniczny układu, przepustowości, profilu SKU i wymagań bezpieczeństwa pozostał najpewniejszą drogą do wyboru odpowiedniej technologii podnoszenia i jej modernizacji w miarę upływu czasu.