Przenoszenie i podnoszenie palet bez użycia wózków widłowych wymagało połączenia rozwiązań ręcznych, półautomatycznych i zautomatyzowanych, z których każde wiązało się z odmiennymi kompromisami inżynieryjnymi. W artykule przedstawiono podstawowe metody podnoszenia palet bez użycia wózków widłowych, od podnośników paletowych i wózków platformowych po układarki , przenośniki i systemy przesuwne. Następnie przeanalizowano kryteria wyboru, takie jak obciążenie, cykl pracy, stan podłoża, ergonomia i koszt cyklu życia, aby dopasować sprzęt do rzeczywistych ograniczeń obiektu. Na koniec przeanalizowano, jak automatyzacja, coboty, cyfrowe bliźniaki i konserwacja predykcyjna zmieniły strategie obsługi palet, a na koniec przedstawiono ustrukturyzowane podejście do wyboru bezpiecznych i wydajnych rozwiązań paletowych.
Podstawowe metody obsługi palet bez użycia wózków widłowych
Zrozumienie, jak podnosić paletę bez użycia wózka widłowego, wymagało jasnego spojrzenia na wszystkie opcje bez użycia wózka widłowego. Inżynierowie ocenili każdą metodę pod kątem zakresu udźwigu, wysokości podnoszenia, ergonomii i marginesów bezpieczeństwa. W tej sekcji opisano podstawowe rodziny urządzeń do obsługi palet w poziomie i w pionie. Stanowiła ona podstawę techniczną dla późniejszych sekcji dotyczących kryteriów wyboru, automatyzacji i strategii długoterminowej.
Wózki paletowe ręczne i elektryczne: możliwości
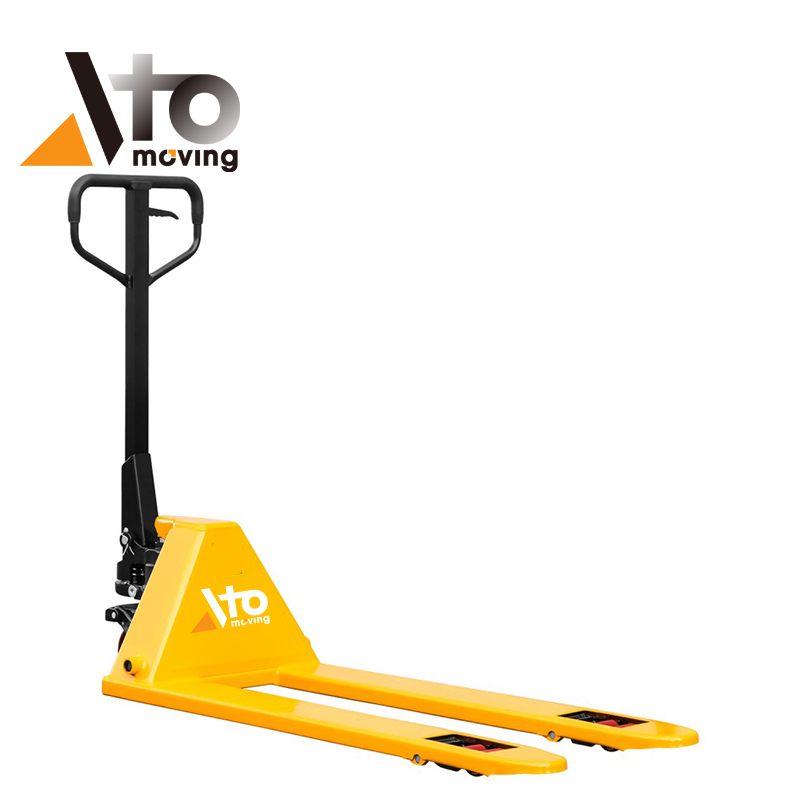
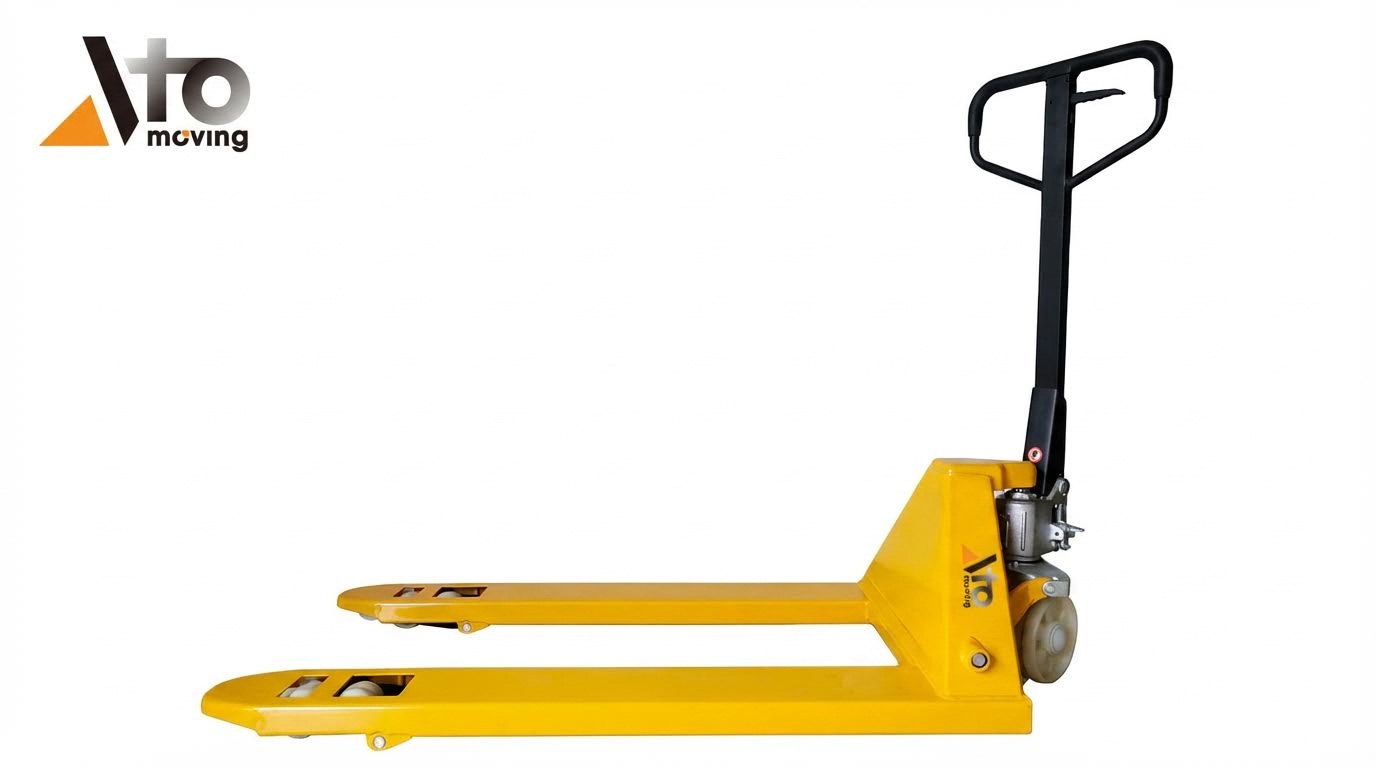
Ręczne wózki paletowe odpowiedziały na pytanie, jak podnieść paletę bez użycia wózka widłowego w najprostszy sposób. Operatorzy wkładali widły w otwory paletowe, a następnie za pomocą rączki pompy podnosili ładunki, zazwyczaj o masie około 2500 kg. Te wózki najlepiej sprawdzały się na gładkich, równych podłożach oraz w zastosowaniach krótkodystansowych, takich jak doki załadunkowe, małe magazyny i zaplecze sklepów. Elektryczne wózki paletowe miały dodatkowo napęd i funkcję podnoszenia, co zmniejszało obciążenie operatora i umożliwiało dłuższe cykle pracy oraz pokonywanie dłuższych dystansów w większych obiektach. Inżynierowie porównywali modele, wykorzystując takie parametry, jak udźwig znamionowy, wysokość podnoszenia, promień skrętu i pojemność akumulatora, a także określili wymagania dotyczące przeszkolenia operatorów, kontroli przed użyciem oraz przestrzegania oznaczonych udźwigów, aby kontrolować ryzyko.
Wózki paletowe, wózki platformowe, łyżwy i łomy
Wózki paletowe, często nazywane ręcznymi wózkami paletowymi, łączyły widły z małymi kołami skrętnymi i nośnymi, aby wydajnie przemieszczać ładunki paletowane w pomieszczeniach. Typowe udźwigi znamionowe oscylowały w granicach 2000–2500 kg, a bezpieczne użytkowanie wymagało równych podłóg, prawidłowego wsuwania wideł i kontrolowanej prędkości jazdy. Wózki platformowe i wózki transportowe oferowały niskoprofilowe rozwiązania do przemieszczania palet lub sprzętu w skrzyniach po bardzo gładkich powierzchniach, gdzie wózki widłowe nie mogły wjechać. Wytrzymałe wózki transportowe przenosiły ładunki o udźwigu kilku tysięcy kilogramów, gdy operatorzy przestrzegali ograniczeń producenta i używali prowadnic lub uchwytów holowniczych. Łomy rolkowe działały jak kompaktowe dźwignie ze zintegrowanymi kołami, umożliwiając jednemu pracownikowi podniesienie jednej krawędzi palety, wsunięcie rolek lub rur, a następnie przetoczenie ładunku. Inżynierowie wybierali pomiędzy tymi narzędziami na podstawie dostępnego wykończenia podłogi, ograniczeń obciążenia punktowego oraz potrzeby uzyskania dostępu pod paletą z bardzo małej wysokości.
Układarki, stoły podnośne i urządzenia do transportu pionowego
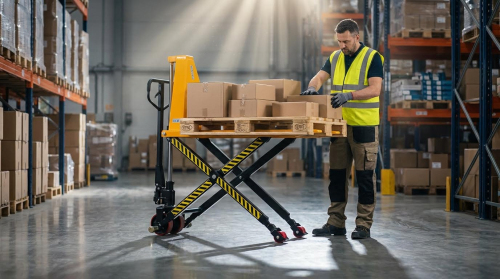
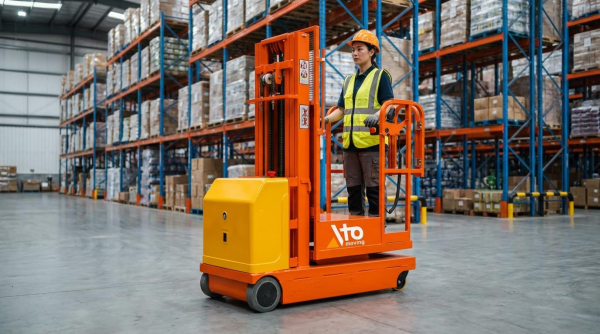
Kiedy użytkownicy pytali, jak podnieść paletę na wyższy poziom bez użycia wózka widłowego, podstawowym wyborem stały się układarki i stoły podnośne. Układarki ręczne i elektryczne łączyły w sobie niewielkie podwozie z masztem i widłami, umożliwiając pionowe podnoszenie i układanie palet na wysokości często od 1,6 m do 4,0 m, w zależności od konstrukcji. Wersje ręczne były odpowiednie do zadań o niskiej częstotliwości i lżejszych ładunków, podczas gdy układarki elektryczne obsługiwały cięższe palety i powtarzalne cykle, wymagając od operatora mniejszego wysiłku. Stoły podnośne nożycowe podnosiły palety na ergonomiczne wysokości robocze do kompletacji, montażu lub pakowania, zazwyczaj w zakresie podnoszenia 0,8–1,2 m. Inżynierowie zweryfikowali rozmiar platformy, skok i udźwig, a także sprawdzili zabezpieczenia, prześwit pod stopami i funkcje zatrzymania awaryjnego, aby były zgodne z lokalnymi przepisami bezpieczeństwa i zmniejszały ryzyko urazów układu mięśniowo-szkieletowego.
Przenośniki, rolki grawitacyjne i metody ślizgowe
Przenośniki i rolki grawitacyjne oferowały inne rozwiązanie problemu podnoszenia palet bez użycia wózka widłowego, minimalizując w całości konieczność podnoszenia pojedynczych ładunków. Stałe lub modułowe przenośniki rolkowe transportowały palety po zdefiniowanych ścieżkach, co było idealne w przypadku powtarzalnych przepływów o dużej objętości między strefami produkcji, magazynowania i wysyłki. Sekcje rolek grawitacyjnych wykorzystywały lekkie nachylenie i kontrolowane tarcie do przemieszczania palet bez napędu, co zmniejszało zużycie energii, ale wymagało starannego zaprojektowania nachyleń, ograniczników i zabezpieczeń. W przypadku tymczasowych przemieszczeń lub w ograniczonych przestrzeniach operatorzy stosowali metody przesuwania, takie jak stalowe rury, pręty lub wyjmowane rolki umieszczone pod podłużnicami palet, a następnie pchali lub ciągnęli ładunek. Inżynierowie sprawdzali płaskość powierzchni, wytrzymałość rolek i wymagane siły pchania, a także określali wymagania dotyczące obsługi zespołowej, rękawic i jasnej komunikacji, aby zachować kontrolę i uniknąć nagłych przyspieszeń lub zagrożeń przytrzaśnięcia.
Kryteria wyboru inżynieryjnego i przypadki użycia
Oceniając sposób podnoszenia palety bez użycia wózka widłowego, inżynierowie biorą pod uwagę ładowność, układ i koszty cyklu życia. Właściwy wybór zależy od ładowności, cyklu pracy, stanu podłoża i ograniczeń prawnych. Niedopasowanie możliwości sprzętu do konkretnego zastosowania zwiększa ryzyko obrażeń i przestojów. Ustrukturyzowane kryteria pomagają dopasować ręczne wózki paletowe , wózki platformowe, rolki, układarki i przenośniki do każdego środowiska.
Wymagania dotyczące obciążenia, cyklu pracy i przepustowości
Przed wyborem urządzenia należy określić maksymalną masę palety, wliczając w to opakowanie, w kilogramach. Ręczne wózki paletowe zazwyczaj obsługiwały ładunki o masie do około 2500 kg, podczas gdy lżejsze wózki paletowe i rolki często mieściły się w tym zakresie. W przypadku niewielkich ilości ładunków dziennie i krótkich dystansów, ręczny wózek paletowy lub wózek o dużej wytrzymałości zazwyczaj zapewniał odpowiednią wydajność. Wyższe cykle pracy i przepływy ciągłe sprzyjały elektrycznym wózkom paletowym, stołom podnośnym lub przenośnikom, aby zmniejszyć zmęczenie operatora i skrócić czas cyklu. Inżynierowie uwzględnili również wymaganą przepustowość w paletach na godzinę oraz okresy szczytowego zapotrzebowania. Urządzenia o marginalnej wydajności lub przewymiarowanych współczynnikach bezpieczeństwa zwiększały koszty cyklu życia, dlatego kluczowe było dostosowanie udźwigu znamionowego do realistycznych zakresów obciążenia.
Warunki podłogi, szerokość przejść i ograniczenia układu
Jakość posadzki silnie ograniczała możliwości bezpiecznego podnoszenia palet bez użycia wózka widłowego. Ręczne i elektryczne wózki paletowe najlepiej sprawdzały się na płaskim, gładkim betonie z minimalną liczbą spoin i bez schodów. Rolki, łomy rolkowe i wózki platformowe wymagały jeszcze mniejszych tolerancji, ponieważ małe koła koncentrowały obciążenia i zatrzymywały się na defektach. Inżynierowie sprawdzali szerokość korytarza w odniesieniu do promieni skrętu i obsługiwali zakresy obrotu dla wózków paletowych i układarek. Wąskie korytarze kompletacyjne mogą faworyzować kompaktowe wózki paletowe typu walkie lub metody łomu i łyżwy w porównaniu z większymi układarkami. Zmiany wysokości, takie jak rampy, wymagały ścisłych procedur, w tym pozostawania nad ładunkiem i unikania zakrętów na pochyłościach. W przypadku ograniczonej nośności posadzki, rozwiązania rozproszone, takie jak przenośniki taśmowe lub wózki pneumatyczne, zmniejszały obciążenia punktowe w porównaniu z małymi, twardymi kołami.
Ergonomia, bezpieczeństwo i czynniki zgodności
Rozwiązania manualne determinowały ergonomiczne ograniczenia sił pchania i ciągnięcia. Inżynierowie oceniali wysokość uchwytu, typ kół i opór toczenia, aby utrzymać siły początkowe i podtrzymywane w granicach dopuszczalnych norm zawodowych. Urządzenia takie jak stoły podnośne i układarki ograniczały konieczność schylania się i sięgania po palety poprzez pozycjonowanie palet na wysokości pasa, co obniżyło ryzyko urazów układu mięśniowo-szkieletowego. Analizy bezpieczeństwa uwzględniały marginesy stabilności, zdolność hamowania na pochyłościach oraz widoczność w ciasnych korytarzach. Zgodność z normami i przepisami, w tym wymogami szkoleniowymi i częstotliwością przeglądów, stanowiła część macierzy doboru. Udokumentowane procedury, takie jak pchanie zamiast ciągnięcia, tam gdzie to możliwe, oraz przestrzeganie udźwigu znamionowego, uzupełniały wybór sprzętu. Regularne przeglądy układu hydraulicznego, kół i ram pomagały utrzymać bezpieczną pracę przez cały okres eksploatacji sprzętu.
Koszt cyklu życia, zużycie energii i zrównoważony rozwój
Porównania kosztów cyklu życia wykraczały poza cenę zakupu i obejmowały konserwację, przestoje i wydajność pracy. Ręczne wózki paletowe, rolki i łomy charakteryzowały się niskim zużyciem energii i prostą konserwacją, ale każdy ruch wymagał pracy ludzkiej. Elektryczne wózki paletowe, układarki z napędem i stoły podnośne zwiększyły koszty kapitałowe i zużycie energii elektrycznej, ale zmniejszyły liczbę godzin pracy przypadających na jedną paletę. Systemy przenośników i rolek grawitacyjnych wymagały wyższych nakładów inwestycyjnych, a jednocześnie zapewniały niskie koszty operacyjne na liniach o dużej przepustowości. Oceny zrównoważonego rozwoju uwzględniały efektywność energetyczną, potencjał hamowania odzyskowego w jednostkach napędzanych oraz możliwość recyklingu elementów stalowych. Inżynierowie ocenili również, jak czystość powierzchni i konserwacja zapobiegawcza wydłużają żywotność kół i układów hydraulicznych, zmniejszając straty materiałowe. Dopasowanie wyboru sprzętu do realistycznych profili użytkowania zaowocowało zarówno niższym całkowitym kosztem posiadania, jak i mniejszym wpływem na środowisko.
Automatyzacja, digitalizacja i nowe rozwiązania
Automatyzacja i digitalizacja dostarczyły cennych odpowiedzi na pytanie, jak podnosić palety bez użycia wózka widłowego w zakładach o dużej przepustowości. Rozwiązania te łączyły mechaniczne urządzenia do transportu bliskiego z czujnikami, oprogramowaniem i połączonymi systemami sterowania. Inżynierowie oceniali je nie tylko pod kątem przepustowości, ale także bezpieczeństwa, identyfikowalności i całkowitego kosztu cyklu życia. W kolejnych podrozdziałach opisano główne bloki technologiczne i sposób, w jaki wspierają one bezpieczny transport palet bez użycia konwencjonalnych wózków widłowych.
Wózki AGV, wózki paletowe i podstawowa automatyka
Automatycznie sterowane pojazdy (AGV) autonomicznie przemieszczały ładunki paletowe po predefiniowanych ścieżkach za pomocą laserów, taśm magnetycznych lub znaczników QR. Zazwyczaj współpracowały z niskoprofilowymi ramami paletowymi, stołami podnośnymi lub przenośnikami, aby podnosić lub przyjmować palety bez użycia zębów wózka widłowego. Wózki wahadłowe do palet działały wewnątrz korytarzy regałowych, przenosząc ładunki jednostkowe między przenośnikami grawitacyjnymi lub napędzanymi a głębokimi stanowiskami magazynowymi. Systemy te były dostosowane do powtarzalnych przepływów, w których inżynierowie mogli standaryzować rozmiary palet, punkty wejścia i wolne przestrzenie bezpieczeństwa. Projektując podstawową automatyzację, inżynierowie dobierali udźwig, przyspieszenie i drogę hamowania pojazdów AGV do masy palet, a następnie dodawali blokady, kurtyny świetlne i wyłączniki awaryjne, aby spełnić wymagania normy ISO 3691‑4 i podobnych norm bezpieczeństwa maszyn.
Integracja robotów współpracujących i elastycznych stanowisk pracy
Roboty współpracujące (coboty) wspomagały obsługę palet, automatyzując zadania wokół, a nie zamiast, mechanicznych przenośników. Typowe zastosowania obejmowały kompletację skrzynek na palety na stołach podnośnych, depaletyzację warstwową lub owijanie folią stretch, gdy palety spoczywały na obrotnicach lub niskoprofilowych przenośnikach. Inżynierowie wybrali coboty o udźwigu i zasięgu odpowiadającym masie kartonów i wymiarom palet, a następnie dostosowali prędkości i limity siły, aby zapewnić bezpieczną interakcję z człowiekiem zgodnie z wytycznymi ISO/TS 15066. Elastyczne gniazda produkcyjne łączyły coboty, ręczne wózki paletowe i proste przenośniki, dzięki czemu operatorzy mogli przenosić palety bez użycia wózków widłowych, a jednocześnie osiągać wysoką przepustowość. Szybkozmienne chwytaki i mobilne podstawy umożliwiały szybką rekonfigurację w przypadku zmiany asortymentu produktów lub wzorów palet.
Cyfrowe bliźniaki i narzędzia do symulacji układów
Cyfrowe bliźniaki i narzędzia do symulacji zdarzeń dyskretnych pozwoliły inżynierom przetestować, jak podnieść paletę bez użycia wózka widłowego na poziomie systemowym przed zakupem jakiegokolwiek sprzętu. Modele te replikowały wózki AGV, przenośniki, stoły podnośne i stanowiska do ręcznej obsługi ładunków z realistycznymi czasami cykli, krzywymi przyspieszenia i zachowaniem kolejek. Inżynierowie ocenili zatłoczenie korytarzy, wymagane rozmiary buforów oraz wpływ różnych profili zamówień na przepustowość i wykorzystanie pracowników. Porównali również scenariusze, takie jak ręczne wózki paletowe z rolkami grawitacyjnymi z wózkami AGV zasilającymi przenośniki elektryczne, wykorzystując kluczowe wskaźniki, takie jak liczba palet na godzinę, odległość do pokonania i zużycie energii. Zweryfikowane przebiegi symulacji zmniejszyły ryzyko uruchomienia, pomogły w doborze odpowiedniego rozmiaru automatyzacji i umożliwiły obliczenia zwrotu z inwestycji oparte na danych, a nie na założeniach.
Konserwacja predykcyjna i inteligentny monitoring
Konserwacja predykcyjna i inteligentny monitoring wykorzystywały czujniki i łączność, aby zapewnić niezawodność i bezpieczeństwo systemów paletowych bez użycia wózków widłowych. Czujniki wibracji i prądu w napędach przenośników, stołach podnośnych i układarkach wykrywały zużycie łożysk, niewspółosiowość lub degradację hydrauliczną przed awarią. Wózki AGV i wahadłowe przesyłały strumieniowo dane dotyczące stanu akumulatorów, zużycia kół i wskaźników powodzenia misji do pulpitów serwisowych. Inżynierowie definiowali progi stanu, które uruchamiały zlecenia robocze, zapewniając, że rolki, hamulce i elementy podnoszące mieściły się w tolerancjach projektowych i limitach zgodności. Integracja tych danych z komputerowymi systemami zarządzania konserwacją skróciła nieplanowane przestoje, chroniła operatorów przed nagłymi awariami mechanicznymi i wydłużyła żywotność zasobów, co poprawiło uzasadnienie biznesowe dla zautomatyzowanych rozwiązań do obsługi palet.
Podsumowanie: Wybór bezpiecznych i wydajnych rozwiązań paletowych
Wiedza o tym, jak podnosić palety bez użycia wózka widłowego, wymagała ustrukturyzowanego podejścia inżynieryjnego. W artykule porównano ręczne wózki paletowe , wózki paletowe, rolki, łomy, układarki, stoły podnośne, przenośniki i metody przesuwne, a następnie powiązano je z technologiami automatyzacji, digitalizacji i monitorowania. Razem, opcje te stworzyły zestaw narzędzi, obejmujący zarówno ręczną obsługę małych wolumenów, jak i wysoce zautomatyzowane przepływy palet.
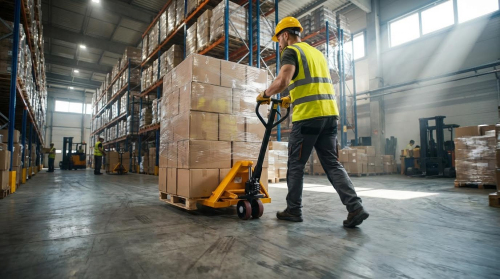
Z technicznego punktu widzenia, najbezpieczniejszą metodą podnoszenia i przenoszenia palet bez użycia wózków widłowych były ręczne lub elektryczne wózki paletowe o odpowiednich rozmiarach , na płaskich i dobrze utrzymanych podłożach. Inżynierowie musieli dopasować sprzęt do masy ładunku, środka ciężkości, cyklu pracy i wymaganej przepustowości, sprawdzając jednocześnie szerokość korytarza, promień skrętu i nośność podłoża. Ograniczenia ergonomii, szkolenia i wytyczne prawne dotyczące ręcznego transportu bliskiego i wózków przemysłowych z napędem mechanicznym ukształtowały dopuszczalne siły pchania i ciągnięcia, wysokości składowania oraz bezpieczne prędkości jazdy. Analiza kosztów cyklu życia wykazała, że proste urządzenia, takie jak wózki paletowe, rolki i łomy rolkowe, minimalizowały koszty kapitałowe, podczas gdy przenośniki, rolki grawitacyjne i rozwiązania oparte na pojazdach AGV zmniejszały koszty pracy w obiektach o dużej przepustowości.
Przyszłe rozwiązania wskazywały na szersze wykorzystanie cobotów, cyfrowych bliźniaków i konserwacji predykcyjnej w celu udoskonalenia tras palet, skrócenia nieplanowanych przestojów i weryfikacji układów przed instalacją. Wdrożenie praktyczne można było rozpocząć od usprawnień o niskim ryzyku, takich jak modernizacja ręcznych wózków paletowych , dodanie stołów podnośnych w punktach kompletacji i pakowania oraz wprowadzenie rolek grawitacyjnych na powtarzalnych torach. Następnie można było zastosować czujniki, monitoring i częściową automatyzację tam, gdzie wolumen uzasadniał inwestycję. Ogólnie rzecz biorąc, ewolucja obsługi palet bez użycia wózków widłowych sprzyjała modułowym, skalowalnym systemom, łączącym prostotę mechaniczną z ukierunkowaną automatyzacją, zawsze opartą na bezpieczeństwie, ergonomii i zgodności z przepisami.