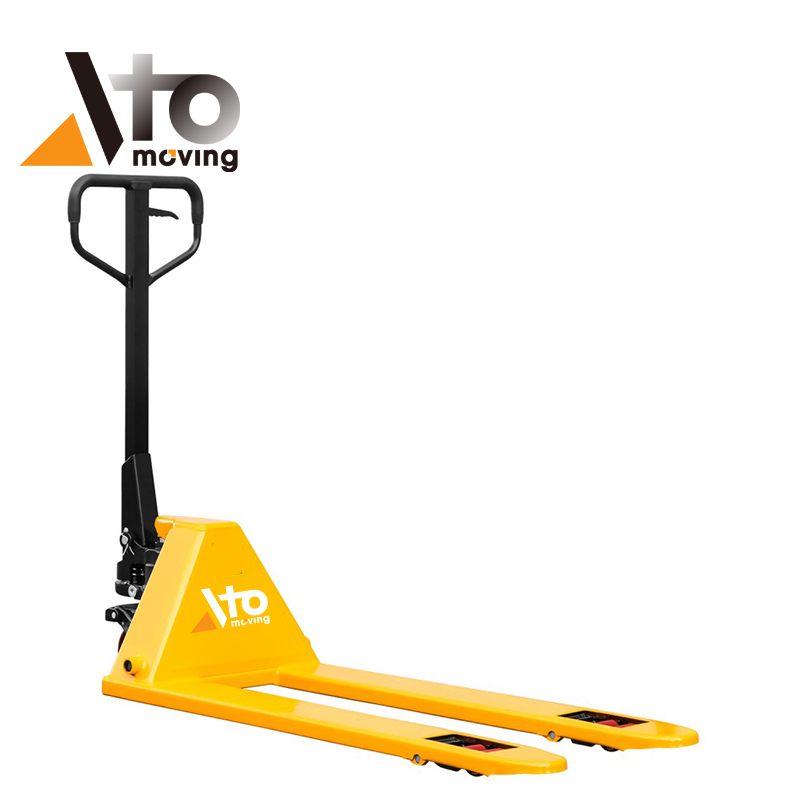
Maksymalna wysokość podnoszenia wózka paletowego bezpośrednio wpływała na sposób pozycjonowania, przenoszenia i rozkładania ładunków na poziomie posadzki i na niskich stykach. W niniejszym artykule przeanalizowano typowe zakresy podnoszenia dla ręcznych, podnośnikowych i elektrycznych wózków paletowych , w tym minimalną wysokość wideł i kompatybilność z paletami. Następnie przeanalizowano ograniczenia techniczne, które wyznaczają te limity, od geometrii wideł i średnicy kół, po skok hydrauliczny, sztywność ramy i synchronizację podnoszenia. Na koniec powiązano te czynniki techniczne z praktycznym doborem doków, regałów i przenośników, a także przedstawiono przyszłe trendy, takie jak niestandardowe projekty i cyfrowo zoptymalizowana wydajność podnoszenia.
Typowe wysokości podnoszenia według typu wózka paletowego
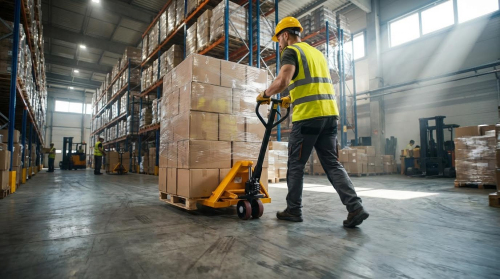
Wysokość podnoszenia wózka paletowego określała użyteczny zakres obsługi palet, regałów i stanowisk roboczych. Inżynierowie ocenili maksymalną i minimalną wysokość wideł, aby zapewnić prześwit, stabilność i ergonomiczne ustawienie. Typowe wartości różniły się znacząco między konstrukcjami ręcznymi, z wysokim podnoszeniem i elektrycznymi, co wpłynęło na wybór. Zrozumienie tych zakresów pozwoliło zakładom uniknąć niedopasowań w dokach, przenośnikach i systemach magazynowych.
Standardowy zakres podnoszenia ręcznego wózka paletowego
Standardowe ręczne wózki paletowe wykorzystywały układ hydrauliczny o krótkim skoku, który podnosił widły na tyle, aby nie przesunąć ich ponad podłogę. Typowe wysokości podnoszenia wynosiły od około 100 mm do 120 mm, a maksymalna wysokość wideł wynosiła od około 185 mm do 210 mm, w zależności od modelu. Na przykład hydrauliczne wózki paletowe ręczne o udźwigu od 2.0 do 5.0 ton miały wysokość podnoszenia 110 mm i maksymalną wysokość wideł 185 mm lub 195 mm. W praktyce operatorzy potrzebowali jedynie około 25 mm prześwitu pod załadowaną paletą, aby móc się swobodnie poruszać. Dlatego też, zgodnie z wytycznymi bezpieczeństwa, zaleca się transport ładunków z widłami umieszczonymi 20–50 mm nad podłogą, aby utrzymać środek ciężkości nisko. Ten zakres zapewniał zrównoważoną zwrotność, niskie siły na rampie oraz minimalne obciążenie konstrukcji wideł i ram.
Wysokość podnośników paletowych wysokiego podnoszenia i podnośników elektrycznych
Wózki paletowe wysokiego podnoszenia i podnośniki elektryczne działały w różnych klasach wysokości. Urządzenia te łączyły mechanizmy nożycowe lub masztowe z napędem hydraulicznym lub elektrycznym, aby podnosić ładunki w celu zapewnienia ergonomicznego dostępu. Wózki paletowe wysokiego podnoszenia elektrycznego osiągały zakresy robocze do około 800 mm, czyli około 31.5 cala, znacznie powyżej 200 mm w standardowych wózkach. Taka wysokość pozwalała operatorom podnosić palety do poziomu pasa w celu kompletacji lub montażu, redukując schylanie się i konieczność ręcznego przenoszenia. Konstrukcje często zawierały zintegrowane stabilizatory lub wysięgniki, które stykały się z podłogą podczas podnoszenia platformy. Stabilizatory te zwiększały wielokąt podparcia i przeciwdziałały momentom wywracającym na dużych wysokościach. Wraz ze wzrostem wysokości podnoszenia producenci zazwyczaj zmniejszali udźwig znamionowy oraz wzmacniali widły i ramy, aby kontrolować ugięcie i oscylacje.
Elektryczne wózki paletowe i podnośniki
Elektryczne wózki paletowe wypełniły lukę między ręcznymi wózkami niskiego podnoszenia a pełnowymiarowymi wózkami widłowymi. Standardowe elektryczne wózki paletowe do transportu poziomego zazwyczaj miały zakresy podnoszenia odpowiadające ręcznym, z maksymalną wysokością wideł wynoszącą od 195 mm do 210 mm. Jednak wytrzymałe, w pełni elektryczne wózki paletowe z poszerzonymi, wzmocnionymi widłami obsługiwały większe ładunki na podobnej lub nieznacznie zwiększonej wysokości. Niektóre elektryczne warianty wysokiego podnoszenia, takie jak modele z podnośnikiem hydraulicznym, były wydłużone do około 800 mm, aby ułatwić pozycjonowanie podczas pracy i krótkie transporty pionowe. Elektryczne układy napędowe i podnoszące umożliwiały płynniejszy i bardziej kontrolowany ruch na tych większych wysokościach. Inżynierowie musieli uwzględnić masę akumulatora, moment obrotowy silnika i algorytmy sterowania podczas oceny stabilności dynamicznej przy maksymalnym udźwigu. Elektryczne wózki o wydłużonym udźwigu wymagały również węższych tolerancji produkcyjnych i wytrzymałych podzespołów hydraulicznych lub elektromechanicznych, aby utrzymać poziome widły na całym skoku.
Minimalna wysokość wideł i kompatybilność z paletami
Minimalna wysokość wideł regulowała zgodność z projektami palet i warunkami podłoża. Typowe ręczne wózki paletowe określały minimalną wysokość wideł 75 mm lub 85 mm, w zależności od średnicy koła i profilu wideł. Wartości te pasowały do standardowych drewnianych palet z deskami dolnego pokładu i prześwitem od podłoża bliskim 90 mm. Niższe minimalne wysokości poprawiały dostęp do palet o niskim profilu lub uszkodzonych, ale zwiększały złożoność konstrukcji i zmniejszały dostępny skok dla danej długości cylindra. Inżynierowie brali również pod uwagę płaskość podłogi i progi, ponieważ bardzo niskie końcówki wideł groziły ocieraniem się lub zaczepianiem o nierówne powierzchnie. Szczelina między minimalną wysokością wideł a prześwitem pod paletą decydowała o tym, jak łatwe były operacje załadunku. Podczas określania sprzętu zakłady dopasowywały minimalną wysokość wideł do swojego standardu palet i weryfikowały, czy wszystkie paletyzowane SKU mogły być obsługiwane bez ręcznego podważania lub niebezpiecznego przechylania.
Czynniki inżynieryjne ograniczające wysokość podnoszenia
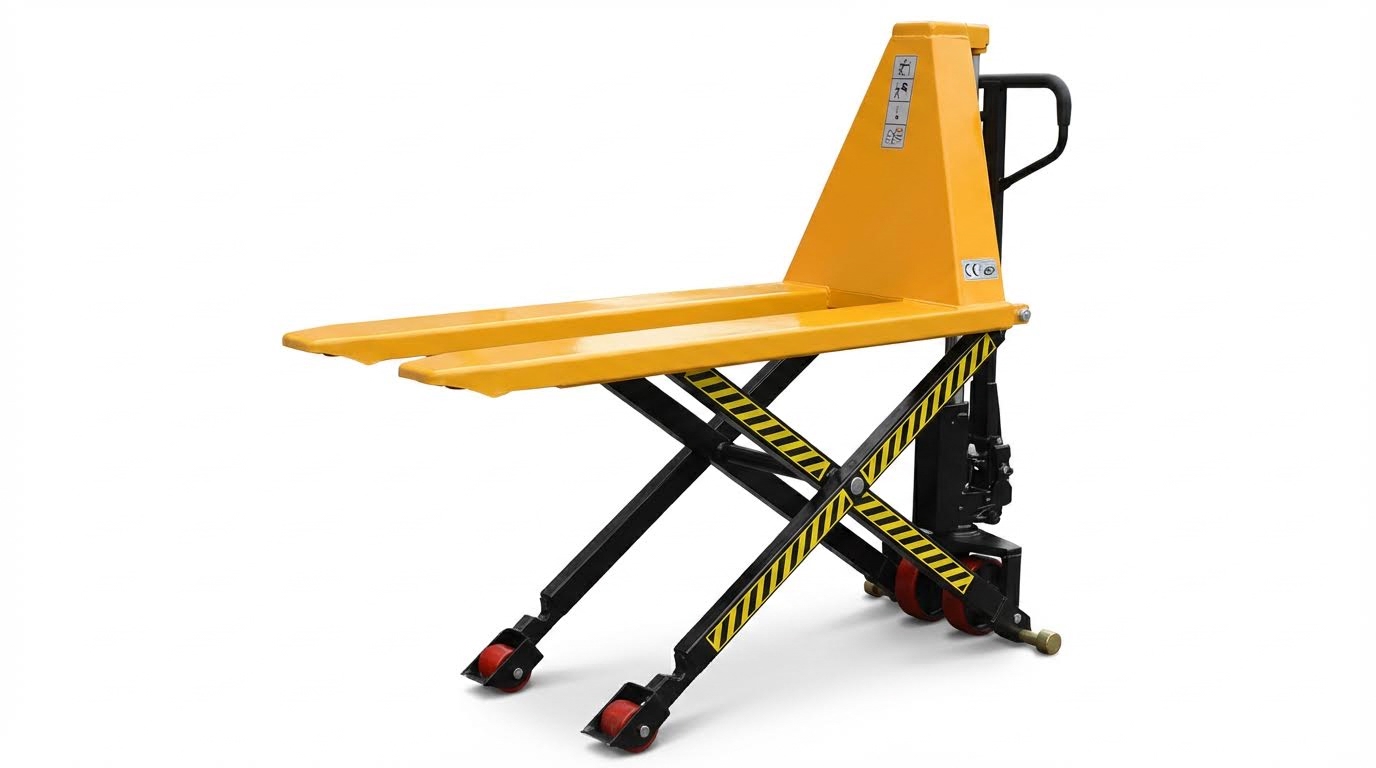
Praktyczną wysokość podnoszenia wózków paletowych określały ograniczenia inżynieryjne , a nie cele marketingowe. Projektanci zrównoważyli geometrię, hydraulikę, konstrukcję i tolerancje, aby uzyskać odpowiedni prześwit bez kompromisów w zakresie udźwigu, stabilności i kosztów. Wersje ręczne zazwyczaj pracowały w zakresie wysokości wideł 185–210 mm, podczas gdy wersje elektryczne o wysokim udźwigu osiągały około 800 mm. Każde zwiększenie wysokości podnoszenia wymagało zastosowania mocniejszych ram, dłuższych skoków oraz lepszej kontroli ugięcia i synchronizacji.
Geometria widelca, średnica koła i konstrukcja układu zawieszenia
Geometria wideł określała minimalną i maksymalną wysokość wideł. Standardowe ręczne wózki paletowe wykorzystywały profile wideł, które umożliwiały minimalną wysokość wideł 75–85 mm i maksymalną 185–210 mm. Średnica i położenie przedniego koła ładunkowego ograniczały, jak nisko mogły znajdować się końcówki wideł, aby nadal mogły się toczyć pod paletą. Większe koła ułatwiały przejeżdżanie przez progi, ale podnosiły minimalną wysokość wideł, co zmniejszało kompatybilność z paletami o niskim prześwicie.
Kinematyka połączeń między uchwytem, pompą i zespołem wideł określiła przewagę mechaniczną i pionowy przesuw na skok pompy. Projektanci stosowali korby kątowe i cięgła, aby przekształcić niewielkie ruchy uchwytu w ruch podnośnika widłowego, jednocześnie kontrolując siłę potrzebną do pracy. Zwiększenie wysokości podnoszenia poprzez zmianę przełożeń połączeń często zwiększało liczbę skoków pompy lub siłę potrzebną do pracy operatora. W modelach o dużej mocy podnoszenia mechanizmy nożycowe lub maszty pionowe zastąpiły proste układy wahaczowe, aby osiągnąć udźwig do 800 mm, ale kosztem dodatkowej masy i złożoności konstrukcji.
Obwód hydrauliczny, skok cylindra i udźwig
Układ hydrauliczny bezpośrednio ograniczał maksymalną wysokość podnoszenia poprzez skok cylindra. Ręczne podnośniki paletowe o wysokości podnoszenia około 110 mm wykorzystywały stosunkowo krótkie cylindry jednostronnego działania zintegrowane z zespołem pompy. Wydłużenie skoku zwiększyło osiągalny zakres ruchu wideł, ale jednocześnie podniosło całkowitą wysokość podwozia i wymagało silniejszego prowadzenia ruchomej konstrukcji. Projektanci dostosowali średnicę cylindra do obciążenia znamionowego, zazwyczaj 2000–5000 kg w przypadku ciężkich urządzeń ręcznych, jednocześnie utrzymując się w dopuszczalnych granicach ciśnienia w układzie.
Większe wysokości podnoszenia, takie jak 800 mm w przypadku podnośników paletowych z podnośnikiem mechanicznym, wymagały cylindrów o dłuższym skoku lub układów wielostopniowych. Zwiększało to obciążenia zginające tłoczyska cylindra i punktów mocowania, co wymagało stosowania większych średnic i wzmocnionych wsporników kotwiących. Hydrauliczne zawory sterujące przepływem i zawory zwrotne musiały utrzymywać pozycję pod obciążeniem statycznym bez efektu pełzania, szczególnie w górnych położeniach podnoszenia. Projektanci zrównoważyli wydajność pompy, ciśnienie robocze oraz siłę potrzebną do obsługi lub silnika, aby uniknąć nadmiernych czasów cykli podczas podnoszenia ładunków na maksymalną wysokość.
Sztywność ramy, ugięcie widelca i granice stabilności
Sztywność ramy decydowała o użytecznej wysokości podnoszenia przy obciążeniu znamionowym. Na większych wysokościach każde ugięcie wideł powodowało zauważalny przechył i utratę wysokości, co wpływało na prześwit palet i pewność operatora. Ręczne wózki paletowe o wysokości podnoszenia 110 mm pracowały z relatywnie krótkimi drogami ładunku, więc ugięcie wideł pozostawało niewielkie. Wózki paletowe wysokiego podnoszenia, zwłaszcza te o wysokości około 800 mm, wymagały znacznie wzmocnionych wideł i słupków, aby kontrolować odkształcenia sprężyste.
Inżynierowie ocenili łączne zginanie i skręcanie łopatek wideł i podwozia przy obciążeniu bliskim maksymalnego obciążenia. Nadmierne ugięcie mogło przesunąć środek ciężkości do przodu, zmniejszając margines stabilności na kierownicach. Stabilizatory, stosowane w niektórych konstrukcjach podnośników hydraulicznych, zwiększyły efektywny wielokąt podparcia w pozycjach wysokiego podnoszenia i zmniejszyły kołysanie. Projektanci uwzględnili również efekty dynamiczne podczas ruszania, zatrzymywania się lub skręcania z podniesionym ładunkiem, co nałożyło dodatkowe ograniczenia na maksymalną bezpieczną wysokość podnoszenia.
Tolerancje, synchronizacja i problemy z nierównomiernym podnoszeniem
Ścisłe tolerancje produkcyjne były niezbędne dla utrzymania stałej wysokości podnoszenia obu wideł. Specyfikacje, takie jak wyrównanie kół z widełkami z dokładnością około ±1.5 mm, zapewniały przewidywalną wysokość minimalną i maksymalną. Zużycie tulei, dźwigni i cięgieł mogło powodować opóźnienie jednego z ramion wideł, co powodowało nierównomierne podnoszenie. W układach nieregulowanych, wygięte drążki skrętne lub skręcone korby spowodowane przeciążeniami często powodowały utrzymujące się różnice wysokości między stronami.
Nierównomierne podnoszenie zmniejszało efektywną wysokość maksymalną, ponieważ operatorzy musieli ograniczać ruch, aby uniknąć przeciążenia jednej strony lub utraty podparcia palety. Praktyki konserwacyjne, w tym okresowa wymiana zużytych tulei i drążków, przywróciły synchronizację i dokładność podnoszenia. W przypadku zastosowań wymagających większej precyzji podnoszenia inżynierowie dążyli do dokładności wysokości poniżej centymetra, co wymagało zarówno precyzyjnej geometrii mechanicznej, jak i starannego sterowania hydraulicznego. Regularne kontrole, smarowanie i kontrola momentu obrotowego elementów złącznych pozwoliły zachować projektowany zakres podnoszenia przez cały okres eksploatacji sprzętu.
Wybór wysokości podnoszenia do zastosowań w zakładach produkcyjnych
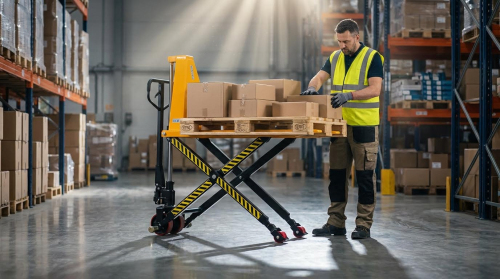
Dopasowanie wysokości podnoszenia do interfejsów palet, regałów i doków
Inżynierowie najpierw zdefiniowali wymagania dotyczące wysokości podnoszenia na podstawie punktów styku, a nie danych katalogowych. Standardowe palety GMA i europalety wymagały jedynie 25–50 mm prześwitu od podłoża do transportu. Typowe ręczne wózki paletowe o udźwigu 110 mm i minimalnej wysokości wideł 85 mm z łatwością spełniały te wymagania. Jednak rampy przeładunkowe, przenośniki i niskie belki regałowe często dyktowały wyższe maksymalne wysokości wideł. Elektryczne podnośniki wysokiego podnoszenia o wysokości około 800 mm umożliwiały ergonomiczne wysokości robocze i przenoszenie na podniesione platformy. Projektanci sprawdzili, czy maksymalna wysokość wideł przekraczała najwyższy punkt styku o co najmniej 20–30 mm, przy jednoczesnym zachowaniu prześwitu i marginesów stabilności.
Normy bezpieczeństwa, stabilność ładunku i praktyki operacyjne
Wytyczne bezpieczeństwa wymagały, aby operatorzy poruszali się z widłami nisko, zazwyczaj 20–50 mm nad podłogą. Taka praktyka obniżała środek ciężkości i ograniczała ryzyko przewrócenia na nierównych nawierzchniach. Wyższa maksymalna wysokość podnoszenia wpływała głównie na załadunek, rozładunek i pozycję podczas pracy, a nie na jazdę. Normy i materiały szkoleniowe kładły nacisk na utrzymanie udźwigu znamionowego na każdej wysokości oraz na utrzymywanie najcięższej części ładunku nad przednimi kołami. Zakłady z rampami lub nierównymi podłogami często ograniczały użycie wózków paletowych o wysokim udźwigu lub określonych modeli ze stabilizatorami i szerszym rozstawem osi. Procedury wymagały również od operatorów całkowitego opuszczenia wideł podczas parkowania, aby wyeliminować ryzyko potknięcia i uwolnić zgromadzoną energię w obwodzie hydraulicznym.
Koszt cyklu życia, konserwacja i monitorowanie predykcyjne
Zwiększona wysokość podnoszenia generalnie zwiększała obciążenia mechaniczne ram, wideł i podzespołów hydraulicznych. Większe skoki zwiększały momenty zginające i ugięcie wideł, co przyspieszało zużycie, jeśli operatorzy rutynowo zbliżali się do maksymalnego udźwigu. W związku z tym zakłady porównywały nie tylko cenę zakupu, ale także przewidywane odstępy między wymianami uszczelnień, zużycie tulei oraz częstotliwość prostowania lub wymiany wideł. Zespoły konserwacyjne monitorowały wydajność podnoszenia, zwracając uwagę na nierównomierne podnoszenie, zmniejszoną wysokość maksymalną lub dryft hydrauliczny jako wczesne oznaki usterek. Niektóre zakłady stosowały proste praktyki predykcyjne, takie jak okresowe pomiary wysokości wideł pod obciążeniem testowym i kontrola tolerancji ustawienia kół względem wideł. Kontrole te pomagały utrzymać bezpieczną i efektywną wysokość podnoszenia przez cały okres eksploatacji sprzętu.
Projekty na zamówienie, cyfrowe bliźniaki i przyszłe innowacje
Tam, gdzie standardowe zakresy podnoszenia ręcznego 195–210 mm lub 800 mm przy wysokim udźwigu nie odpowiadały potrzebom procesu, producenci oferowali niestandardowe skoki, długość wideł i geometrię. Rozwiązania niestandardowe musiały równoważyć większy udźwig ze stabilnością, sztywnością ramy i nośnością podłoża. Zaawansowane zakłady coraz częściej modelowały przepływy palet i cykle podnoszenia, wykorzystując cyfrowe bliźniaki systemów transportu bliskiego. Modele te oceniały ergonomiczne strefy zasięgu, ryzyko kolizji i wykorzystanie funkcji wysokiego udźwigu przed zakupem sprzętu. Przyszłe rozwiązania zmierzały w kierunku ściślejszej kontroli dokładności podnoszenia, zapożyczając koncepcje tolerancji poniżej centymetra z systemów podnośnikowych. Integracja czujników i monitorowania stanu z elektrycznymi wózkami paletowymi umożliwiła bardziej precyzyjne sterowanie podnoszeniem i utrzymanie wysokości podnoszenia w oparciu o dane.
Podsumowanie: Wybór odpowiedniej wysokości podnoszenia wózka paletowego
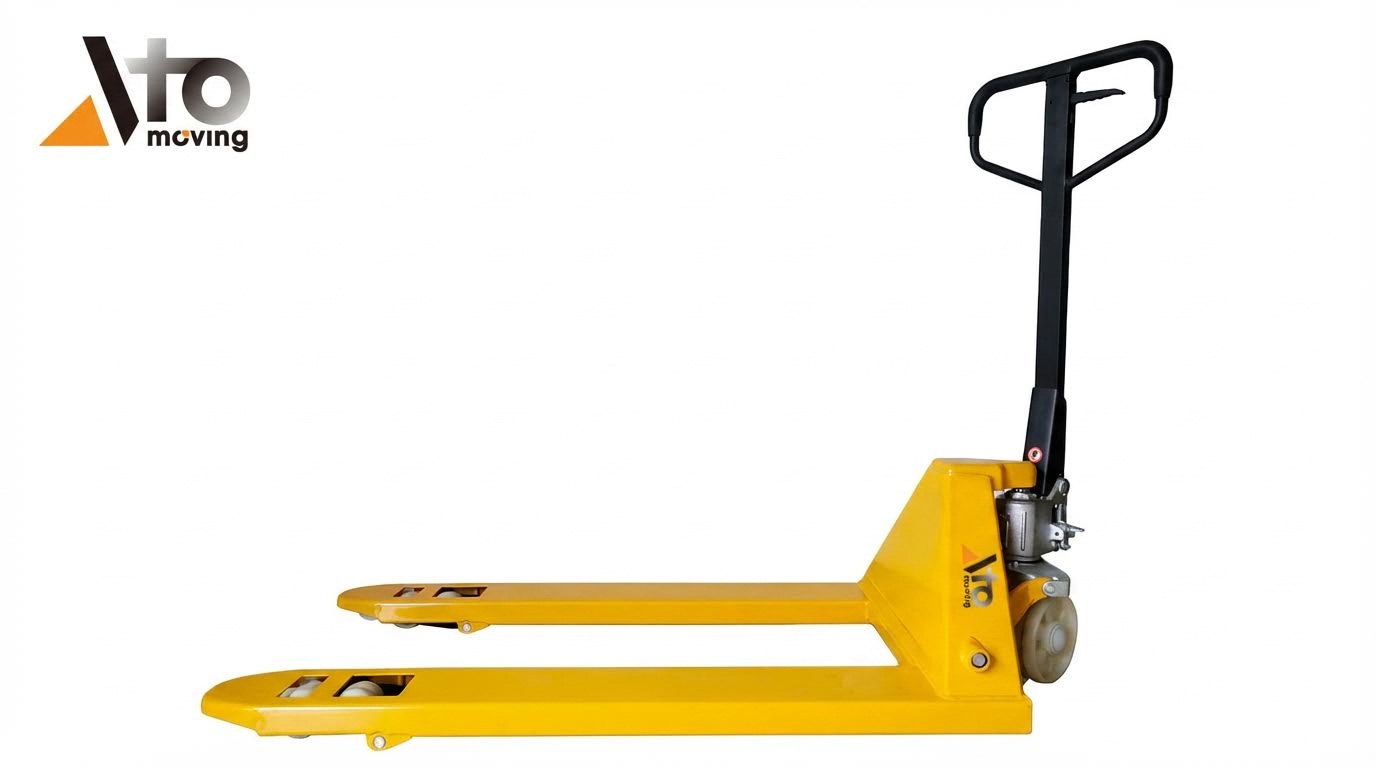
Maksymalna wysokość podnoszenia wózka paletowego jest bezpośrednio związana z geometrią wideł, średnicą kół i skokiem hydraulicznym. Typowe ręczne wózki paletowe podnoszą ładunki na około 110 mm, a maksymalna wysokość wideł wynosi około 185–210 mm. Konstrukcje o wysokim udźwigu i podnoszeniu wspomaganym wydłużają ten zakres do około 800 mm, wspierając ergonomiczną pozycję pracy zamiast jazdy pod obciążeniem. Elektryczne wózki paletowe wypełniły tę lukę, oferując większy zakres podnoszenia ze wzmocnionymi widłami i stabilizatorami, które ograniczają ryzyko ugięcia i przewrócenia.
Ograniczenia inżynieryjne wynikały ze stabilności, sztywności ramy i wymiarowania hydraulicznego. Projektanci zrównoważyli wysokość podnoszenia z udźwigiem znamionowym, przesunięciem środka ciężkości i ugięciem wideł, zachowując jednocześnie marginesy bezpieczeństwa zgodne z normą ISO. Tolerancje i synchronizacja wpływały na użyteczną wysokość podnoszenia w takim samym stopniu, jak wartości katalogowe; problemy takie jak wygięte drążki skrętne, zużyte tuleje lub rozciągnięte cięgna powodowały nierównomierne podnoszenie i zmniejszały bezpieczny skok. Zakłady wymagające dokładności pozycjonowania poniżej centymetra wymagały starannej kalibracji, smarowania i okresowych kontroli, aby utrzymać powtarzalność wysokości podnoszenia z dokładnością około 10 mm.
Przy wyborze aplikacji inżynierowie dopasowywali minimalną wysokość wideł do wymiarów wejścia palety i płaskości podłoża, a następnie sprawdzali maksymalną wysokość w odniesieniu do doków, przenośników lub powierzchni roboczych. Utrzymywali niskie wysokości transportowe, zazwyczaj 20–50 mm nad podłożem, aby zapewnić stabilność, a jednostki o wyższym udźwigu stosowali wyłącznie do pozycjonowania statycznego. Analiza kosztów cyklu życia uwzględniała konserwację uszczelnień hydraulicznych, kół i połączeń, a także wartość monitorowania predykcyjnego, gdzie dostępność miała kluczowe znaczenie. Patrząc w przyszłość, niestandardowe geometrie, cyfrowe bliźniaki i bardziej precyzyjne sterowanie ruchem nadal będą zbliżać wykorzystanie wysokości podnoszenia do teoretycznych granic, ale bezpieczna praktyka nadal będzie priorytetem dla niskich wysokości podnoszenia, ostrożnego załadunku i szkolenia operatorów, a nie dla maksymalnego skoku w każdym zadaniu.