Wózki paletowe odegrały kluczową rolę w transporcie materiałów na krótkich dystansach, ale rampy i nierówne nawierzchnie stwarzały dodatkowe ryzyko. W artykule omówiono ograniczenia techniczne wózków paletowych na pochyłościach, w tym nachylenie, ograniczenia udźwigu oraz konieczność zastąpienia ich innym sprzętem. Następnie przeanalizowano techniki sterowania na rampach, takie jak strategia pchania i ciągnięcia, zarządzanie wysokością wideł, kontrola prędkości i wykorzystanie asystentów.
W kolejnych rozdziałach omówiono nierówne podłoża, przejścia między dokami, krawężniki i nierówny teren, koncentrując się na doborze kół, metodach pokonywania przeszkód oraz stabilności ładunku. Artykuł zakończył się implikacjami dla programów bezpieczeństwa w zakładzie, łącząc ograniczenia techniczne i techniki operacyjne ze szkoleniami, projektowaniem układu i polityką konserwacji zapobiegawczej.
Ograniczenia inżynieryjne wózków paletowych na stopniach
Typowe klasy nachylenia i nośność
Wózki paletowe miały ścisłe ograniczenia nachylenia i udźwigu, których inżynierowie musieli przestrzegać. Większość przemysłowych wózków paletowych była przystosowana do maksymalnego nachylenia ładunku wynoszącego około 5%, zgodnie z wytycznymi CLARK dotyczącymi transportu materiałów. Oznaczało to 5 cm wzniesienia na 1 m odległości poziomej podczas przenoszenia ładunku znamionowego. Powyżej tej wartości wymagana siła pociągowa, droga hamowania i ryzyko wywrócenia gwałtownie wzrastały. Operatorzy musieli również utrzymywać się w granicach nominalnego udźwigu wózka, zazwyczaj 2500–3000 kg w przypadku wózków ręcznych, ponieważ przeciążenie zmniejszało dostępne tarcie na kołach i przeciążało widły, łożyska i układ hydrauliczny. Na pochyłościach projektanci zakładali zmniejszony efektywny udźwig, aby zachować współczynnik bezpieczeństwa przed niekontrolowanym ruchem i uszkodzeniem konstrukcji. Ładunki musiały być również wyśrodkowane na widłach i równomiernie rozłożone, aby uniknąć przewrócenia się na bok podczas pokonywania poprzecznych zboczy lub nierównych odcinków.
Podnośniki ręczne i elektryczne na pochyłościach
Ręczne wózki paletowe były w całości zależne od siły operatora, więc praktyczne limity nachylenia były niższe niż teoretyczne limity tarcia. Na pochyłościach wytyczne zalecały ciągnięcie pod górę i pchanie z góry lub w pobliżu ścian, aby zachować kontrolę i zmniejszyć obciążenie układu mięśniowo-szkieletowego. Operatorzy powinni zjeżdżać ze zboczy tyłem, z ładunkiem z przodu, chyba że producent określił inaczej, aby zachować lepszą dźwignię hamowania i widoczność. Elektryczne wózki paletowe zapewniały napęd trakcyjny, a czasami wspomaganie hamowania, ale nadal podlegały podobnym limitom nachylenia, zazwyczaj około 5% pod obciążeniem. Producenci często określali różne maksymalne nachylenia dla jazdy, podnoszenia i ruszania na pochyłości, które inżynierowie musieli uwzględnić w projektowaniu tras. Jazda wózkami paletowymi po pochyłościach była odradzana, ponieważ zwiększała energię kinetyczną i skracała czas reakcji w przypadku utraty przyczepności. Szkolenie musiało obejmować różne techniki dla modeli ręcznych i elektrycznych, w tym zatrzymywanie awaryjne i korzystanie z przycisków czuwakowych na pochyłościach.
Interfejsy ciężarówki, doku, windy i pojazdu
Połączenia między płaskimi podłogami a innymi konstrukcjami tworzyły krótkie, często strome nachylenia, które wykorzystywały wózki paletowe do granic możliwości. Płyty dokowe i płyty pomostowe mogły pokonywać nachylenia do około 15% w przypadku wózków z przeciwwagą, ale wózki paletowe miały mniejsze możliwości i wymagały mniejszych kątów natarcia. Wózki wąsko- i bardzo wąskokorytarzowe nie były zaprojektowane do jazdy po pochyłościach i nie powinny być używane na pochyłych dokach ani rampach. Podczas stosowania wózków paletowych w windach, łączna masa wózka, ładunku, operatora i pasażerów musiała mieścić się w granicach udźwigu znamionowego windy. Inżynierowie musieli to zweryfikować podczas doboru układu i sprzętu. Wewnątrz ciężarówek lub naczep operatorzy musieli poruszać się powoli, ponieważ elastyczne zawieszenia pojazdów, szczeliny i lokalne ugięcie podłogi zwiększały niestabilność. Wózek paletowy wymagał również zabezpieczenia podczas transportu, aby zapobiec niezamierzonemu ruchowi. W miejscach parkingowych widły powinny być całkowicie opuszczone i nie powinny wystawać na drogi, rampy ani wyjścia ewakuacyjne.
Kiedy używać sprzętu alternatywnego
Pewne warunki nachylenia i nawierzchni przekraczały bezpieczny zakres roboczy wózków paletowych. Długie rampy o nachyleniu zbliżonym do 5% lub przekraczającym je, zwłaszcza w przypadku ciężkich lub wysokich ładunków, lepiej radziły sobie z elektrycznymi wózkami przemysłowymi o znamionowej zdolności pokonywania wzniesień i hamulcach roboczych. Wózki paletowe z przeciwwagą mogły pokonywać krótkie, bardziej strome przejścia, takie jak płyty dokowe o nachyleniu do około 15%, ale nadal nie nadawały się do długotrwałego pokonywania długich nachyleń. Na nierównym terenie, na uszkodzonym betonie lub na placach zewnętrznych wózki paletowe słabo się sprawdzały i ulegały uszkodzeniom kół i łożysk; bezpieczniejsze były wózki widłowe terenowe lub wózki z dużymi kołami pneumatycznymi. Wózki widłowe do wąskich i bardzo wąskich korytarzy powinny stać na równych, utwardzonych posadzkach i nie powinny być wykorzystywane jako rampy dokowe. W przypadku częstych zmian wysokości, schodów lub krawężników, projektanci powinni wprowadzić stałe rampy, płyty pochyłe lub podnośniki mechaniczne zamiast zmuszać wózki paletowe do przekraczania ich zamierzonych ograniczeń.
Techniki sterowania na rampach i pochyłych powierzchniach
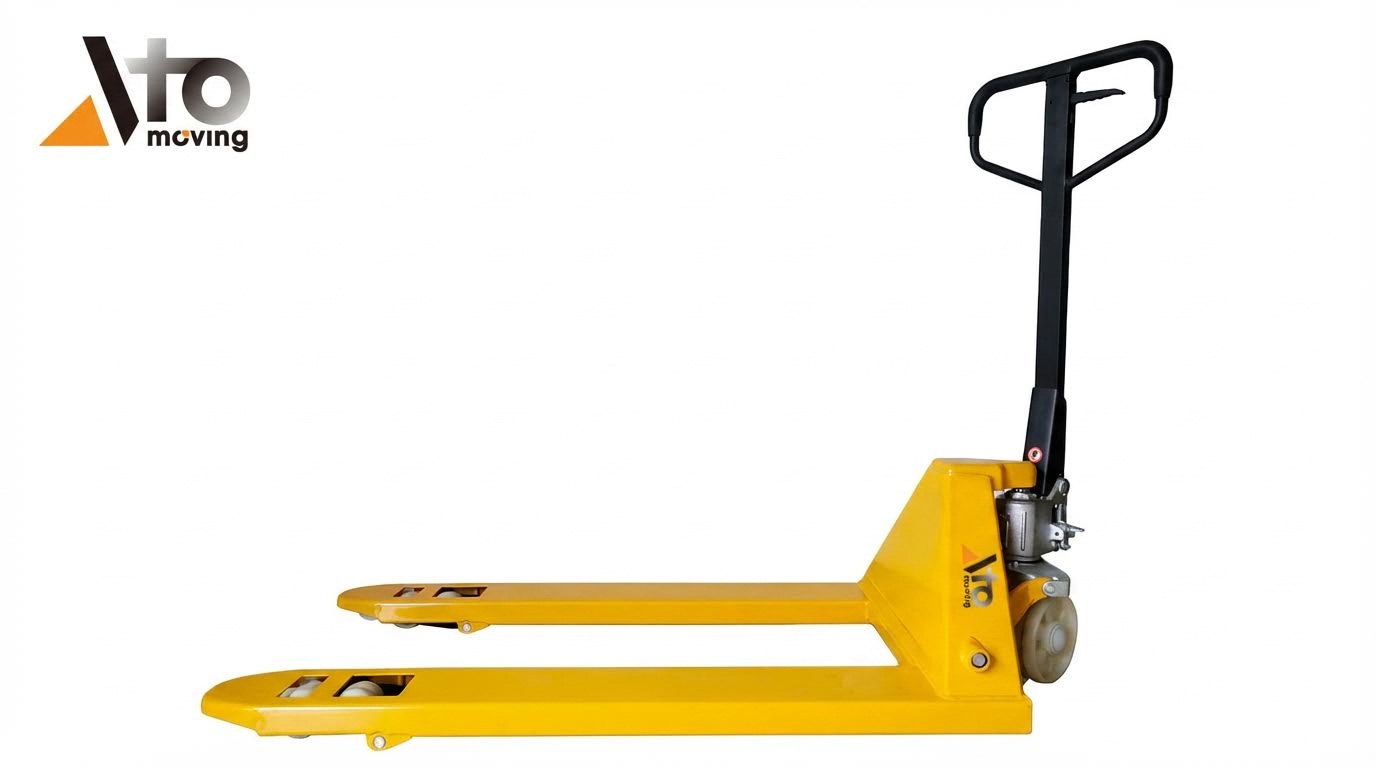
Techniki kontroli na zboczach determinowały wskaźniki wypadków w znacznie większym stopniu niż marka czy wiek sprzętu. Operatorzy potrzebowali jasnych zasad dotyczących kierunku jazdy, pozycji ciała i prędkości, aby utrzymać stabilność pojazdu i ładunku. Zakłady, które ujednoliciły procedury dotyczące nachyleń, zmniejszyły liczbę wypadków z udziałem wózków paletowych , szczególnie w pobliżu doków i styków pojazdów. W kolejnych podrozdziałach opisano, jak połączyć prawidłową obsługę, geometrię i nadzór, aby zachować kontrolę na rampach.
Kierunek pchania i ciągnięcia oraz pozycjonowanie operatora
Operatorzy ręcznych wózków paletowych zazwyczaj osiągali lepszą kontrolę, pchając na równych nawierzchniach i łagodnych zboczach. Na stromych zboczach, wytyczne zalecały ciągnięcie pod górę i pchanie z góry lub w pobliżu ścian, aby zmniejszyć ryzyko zmiażdżenia. Na rampach operatorzy musieli stać po wyższej stronie ładunku, aby uniknąć przejechania w razie stoczenia się wózka. Trzymali uchwyt blisko tułowia, zgięte łokcie i stopy z dala od kół kierownicy, aby zachować dźwignię i uniknąć urazów stóp. W Plants operatorzy byli szkoleni, aby chodzić wzdłuż drogi ładunku, a nie bezpośrednio przed nim, aby mogli zejść bokiem w przypadku gwałtownego przechyłu wózka.
Wysokość wideł, orientacja ładunku i stabilność
Wysokość wideł miała duży wpływ na łączny środek ciężkości na pochyłościach. Praktyka branżowa na pochyłościach wymagała, aby widły były obniżone i lekko podniesione, na tyle, aby przejechać nad powierzchnią bez zaczepiania. Taka konfiguracja zmniejszała ryzyko zsunięcia się ładunku, jednocześnie zachowując szeroki trójkąt stabilności. Ładunki musiały być w całości umieszczone na palecie, wyśrodkowane między widłami, a cięższe przedmioty na dole i w kierunku masztu. Operatorzy unikali układania ładunków powyżej poziomu oczu na pochyłościach, ponieważ wysoko położone środki ciężkości wzmacniały momenty przechylające podczas drobnych nierówności lub korekt skrętu.
Skręcanie, kontrola prędkości i hamowanie na pochyłościach
Zawracanie na rampach znacznie zwiększało ryzyko przewrócenia się wózka i niekontrolowanego zjazdu, dlatego procedury zalecały operatorom ustawienie się w linii prostej przed wjazdem na wzniesienie. Poruszali się powoli w górę i w dół pochyłości, utrzymując prędkość chodzenia poniżej normalnej prędkości w korytarzach, aby zapewnić czas na reakcję. Operatorzy ręczni ruszali i zatrzymywali się stopniowo, aby uniknąć bezwładnościowego przesunięcia ładunku, zwłaszcza w przypadku palet owiniętych folią termokurczliwą lub taśmą. W przypadku elektrycznych wózków paletowych operatorzy stosowali najniższą prędkość na wzniesieniach i unikali zjazdu wózkiem, ponieważ jazda ograniczała możliwości ucieczki w przypadku utraty kontroli. Ćwiczenia w sytuacjach awaryjnych wymagały zaciągnięcia hamulca, zatrzymania ruchu i natychmiastowego opuszczenia ładunku w przypadku wystąpienia niestabilności lub problemów mechanicznych.
Obserwatorzy, widoczność i wykluczenie pieszych
Rampy, dojazdy do ramp i interfejsy pojazdów często ograniczały widoczność, dlatego kontrola widoczności miała kluczowe znaczenie. Gdy ładunek zasłaniał operatorowi widok na zboczu, przeszkolony obserwator szedł po bezpiecznej stronie, komunikując się za pomocą wyraźnych sygnałów ręcznych i werbalnych. Zakłady ustanowiły strefy wykluczenia pieszych wokół ścieżek przejazdu rampą, aby nikt nie stał na potencjalnej linii odjazdu. Operatorzy sprawdzali, czy żaden personel nie znajduje się w obszarze operacyjnym przed rozpoczęciem ruchu, szczególnie w pobliżu szybów na ciężarówki, wind i wewnątrz naczep. Zakłady wzmocniły te zasady oznakowaniem, oznaczeniami na podłodze i szkoleniami doszkalającymi, które podkreślały, że dobra widoczność i wolne przejścia są równie ważne, jak zdolność hamowania mechanicznego.
Poruszanie się po nierównych podłogach, krawężnikach i nierównym terenie
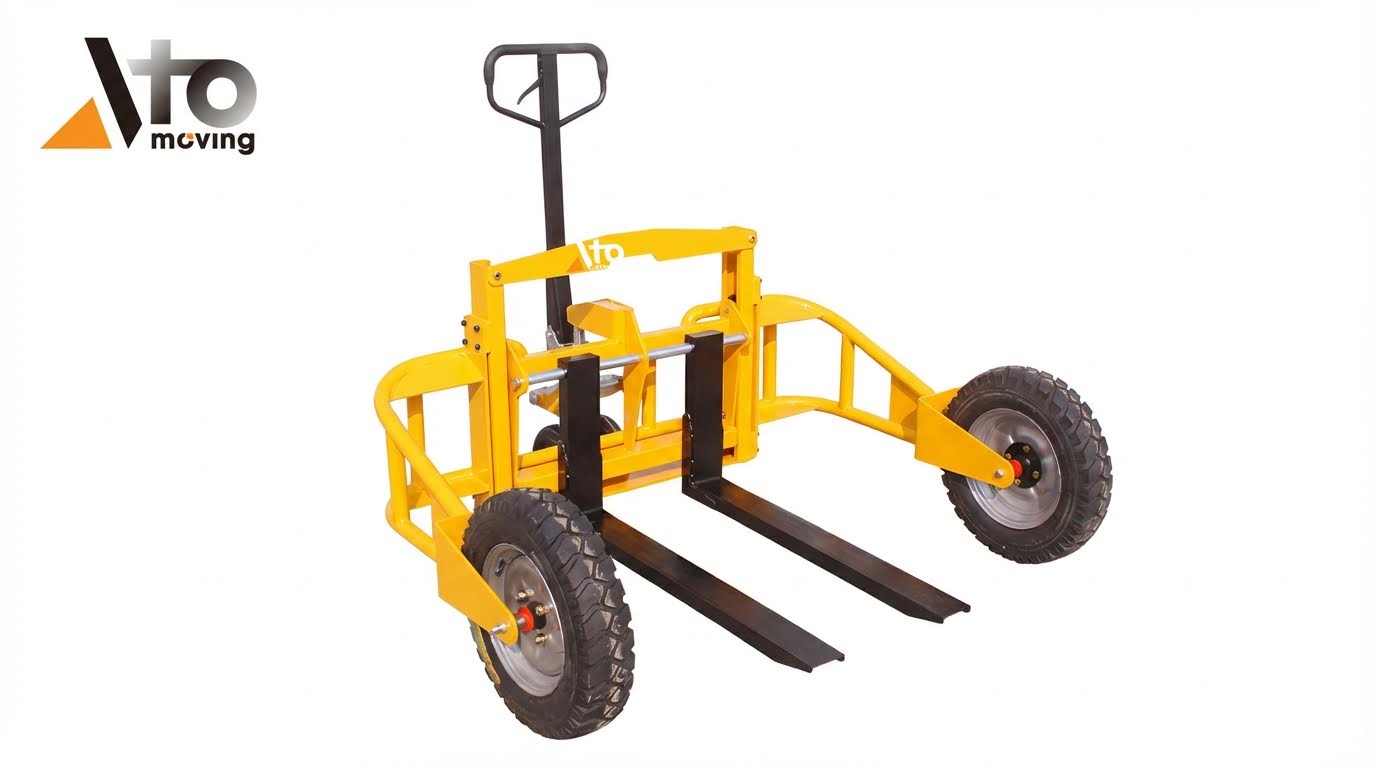
Wybór kół i opon do nierównych powierzchni
Wybór kół miał duży wpływ na zachowanie wózka paletowego na nierównych lub uszkodzonych podłożach. Koła nylonowe toczyły się z niskim oporem toczenia i tolerowały mokry lub zimny beton, ale przenosiły wstrząsy i wibrowały na spękanych lub łączonych płytach. Koła z bieżnikiem poliuretanowym chroniły wykończone podłogi handlowe i redukowały hałas, a jednocześnie zużywały się szybciej na szorstkim, spękanym betonie. W przypadku wyraźnych nierówności lub przejść na zewnątrz, koła pneumatyczne lub gumowe o dużej średnicy zapewniały lepszą amortyzację i pokonywanie przeszkód. Praktyka branżowa preferowała średnicę kół co najmniej 150 mm w przypadku krawężników i połączeń, a operatorzy oceniali różnice wysokości przed rozpoczęciem jazdy.
Przejścia, płyty dokowe, krawężniki i stopnie
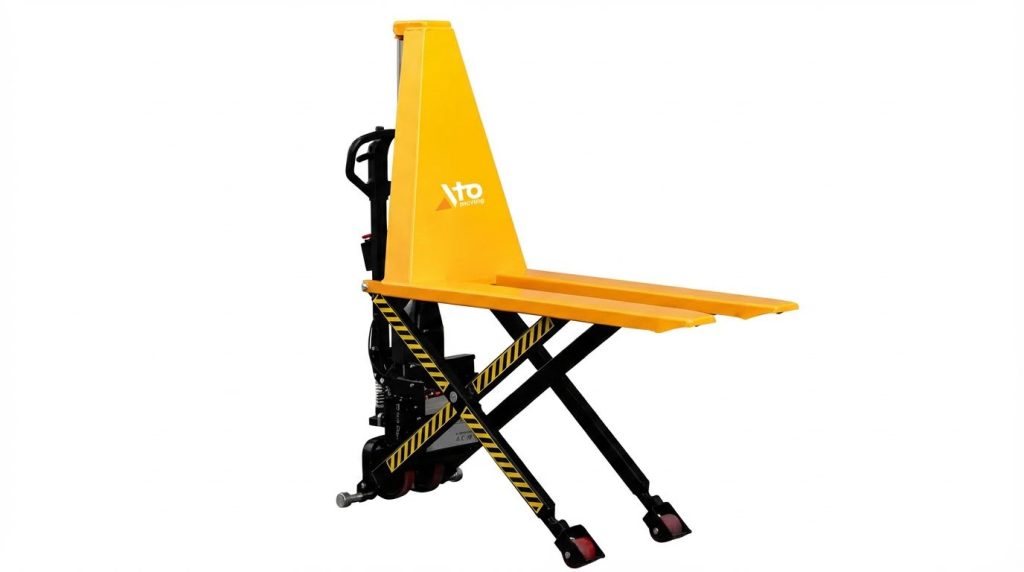
Przejazdy przez nieciągłości wymagały ścisłej kontroli kąta natarcia, prędkości i stanu obciążenia. Operatorzy zbliżali się do płyt dokowych, odstępów między szynami i połączeń podłogowych powoli i jak najbliżej pozycji pionowej, aby uniknąć bocznego obciążenia kół i wideł. W przypadku schodów i wyższych krawężników, obiekty często instalowały lekkie aluminiowe rampy lub płyty pochyłe, aby przekształcić pionowe uskoki w łatwe do opanowania nachylenia. W przypadku krawężników przekraczających nośność średnicy koła lub konstrukcji pojazdu, procedury wymagały użycia alternatywnego sprzętu, takiego jak stoły podnośne lub wózki widłowe , zamiast forsowania podnośnika. Na nachyleniach połączonych z płytami dokowymi lub windami załadowczymi operatorzy utrzymywali niską prędkość jazdy i unikali skręcania, dopóki pojazd nie powrócił na równy teren.
Zabezpieczenie ładunku, środek ciężkości i przesunięcie
Nierówne podłoże wzmacniało efekt wysokiego lub niecentralnego ładunku. Ładunki należało wyśrodkować na obu widłach, a cięższe przedmioty umieszczano nisko, między piętami wideł, aby utrzymać środek ciężkości wewnątrz rozstawu osi. Wysokość składowania była ograniczona, aby zapobiec przewróceniu się wózka w przypadku najechania na zagłębienia, szczeliny lub rampy. Na nierównych nawierzchniach operatorzy stosowali pasy, taśmy lub folię stretch, aby zabezpieczyć niestabilne jednostki i ograniczyć ruchy wewnętrzne. Zmiany prędkości musiały być stopniowe, ponieważ gwałtowne ruszanie lub zatrzymywanie się na pochyłościach mogło spowodować zsunięcie się, przechylenie lub przesunięcie ładunku w kierunku zjazdu.
Układ, oznakowanie i sterowanie inżynieryjne
Zastosowane rozwiązania techniczne ograniczyły narażenie na nierówny teren i utrudnienia w poruszaniu się. Planiści określili gładkie, równe trasy dla wózków paletowych i unikali kierowania ruchu przez strome nachylenia, stopnie lub spękany beton, tam gdzie było to możliwe. Tam, gdzie takie utrudnienia były nieuniknione, obiekty zainstalowały rampy o kontrolowanym nachyleniu, wyraźnie oznaczone punkty przejścia oraz kontrastowe oznaczenia krawędzi na płytach dokowych i przy zmianach poziomu posadzki. Oznakowanie wskazywało maksymalne dopuszczalne nachylenia, strefy wyłączone z ruchu pieszych oraz ograniczenia prędkości dla wózków paletowych na rampach i pomostach. W połączeniu ze szkoleniem i regularną konserwacją nawierzchni, środki te pozwoliły na stworzenie przewidywalnych tras, które ograniczyły uderzenia kół, utratę kontroli i niestabilność ładunku.
Podsumowanie i implikacje dla bezpieczeństwa zakładu
Bezpieczna obsługa wózków paletowych na rampach i nierównych nawierzchniach opierała się na zrozumieniu zarówno ograniczeń technicznych, jak i czynników ludzkich. Klasy nachylenia, dobór kół i udźwig określały, gdzie wózki paletowe mogły pracować bez przekraczania marginesów stabilności. Techniki kontroli, takie jak prawidłowy kierunek pchania i ciągnięcia, ustawienie wideł i kontrola prędkości na pochyłościach, zmniejszały ryzyko niekontrolowanego ruchu i wywrotek. W przypadku nierównych nawierzchni, odpowiednie materiały kół, rampy pomocnicze i właściwe zabezpieczenie ładunku minimalizowały obciążenia udarowe i przesunięcia ładunku.
Z perspektywy bezpieczeństwa zakładu, praktyki te przekładały się bezpośrednio na mniejszą liczbę urazów układu mięśniowo-szkieletowego, niższy wskaźnik kolizji i mniejsze uszkodzenia produktów. Zakłady potrzebowały jasnych przepisów, które zabraniałyby używania wózków paletowych na dużych nachyleniach, wózków o wąskich korytarzach na rampach oraz skręcania na pochyłościach, a jednocześnie określałyby, kiedy należy przejść na wózki widłowe z napędem lub inny sprzęt. Włączenie krótkich, specjalistycznych modułów szkoleniowych dotyczących ramp, interfejsów doków i krawężników do programów wdrażania i utrwalania wiedzy pozwoliło na dostosowanie działań do oczekiwań OSHA w zakresie bezpiecznego użytkowania, nawet tam, gdzie formalna certyfikacja nie była obowiązkowa.
Wdrożenie wymagało czegoś więcej niż tylko zachowania operatora; zależało od inżynieryjnych systemów sterowania i dyscypliny konserwacyjnej. Zakłady skorzystały z mapowania tras o zróżnicowanym nachyleniu, oznakowania podłóg stref zakazu parkowania i wózków paletowych, wywieszenia informacji o maksymalnym nachyleniu i ładowności oraz obowiązkowej obecności osób nadzorujących w miejscach o ograniczonej widoczności. Rutynowe kontrole kół, hydrauliki, wideł i hamulców zapewniły, że możliwości sprzętu z czasem odpowiadały wymaganiom ramp i nierównych posadzek. Wraz z zagęszczaniem układów i wzrostem przepustowości w zakładach, systematyczna ocena ryzyka wszystkich nachylonych i nierównych ścieżek przejazdu, w połączeniu z analizą incydentów opartą na danych, zapewniła zrównoważony sposób decydowania, kiedy wózki paletowe nadal są odpowiednie, a kiedy należy przejść na bardziej wyspecjalizowane systemy transportu bliskiego.