
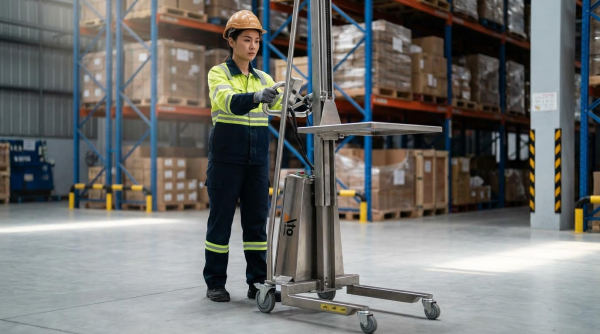
Elektryczne pozycjonery robocze wspomagały precyzyjne i powtarzalne podnoszenie ciężkich lub nieporęcznych ładunków w zastosowaniach spawalniczych, montażowych i związanych z przeładunkiem materiałów. Ich wydajność zależała od solidnej architektury mechanicznej, prawidłowo zaprojektowanych ścieżek obciążenia oraz skoordynowanych systemów napędowych i sterujących, zintegrowanych z robotami i pojazdami zautomatyzowanymi. Bezpieczna obsługa wymagała ustrukturyzowanych przeglądów, zabezpieczeń elektrycznych, przejrzystych obszarów roboczych oraz przeszkolonych operatorów znających procedury awaryjne. Długoterminowa niezawodność opierała się na zdyscyplinowanej konserwacji, systematycznym rozwiązywaniu problemów oraz strategiach cyklu życia opartych na danych, które zapewniały dokładność, bezpieczeństwo i dostępność pozycjonerów.
W tym artykule omówiono podstawową konstrukcję elektrycznych pozycjonerów roboczych, oczekiwania dotyczące bezpieczeństwa i zgodności, metody konserwacji i diagnostyki usterek oraz praktyczne podejścia do budowy niezawodnych i wydajnych systemów pozycjonujących przez cały okres ich eksploatacji.
Główne funkcje i konstrukcja elektrycznych pozycjonerów roboczych
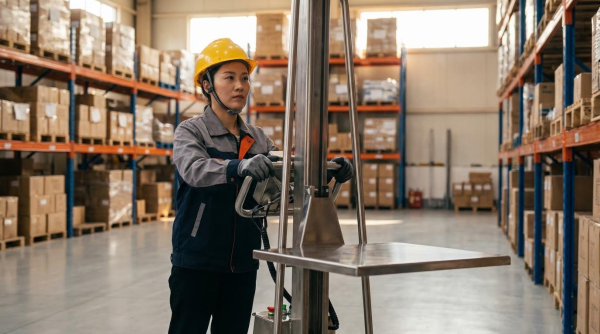
Elektryczne pozycjonery robocze regulowały orientację przedmiotu obrabianego, aby poprawić jakość spawania, ergonomię i spójność procesu. Łączyły one konstrukcje mechaniczne, układy napędowe i systemy sterowania, aby zapewnić precyzyjny i powtarzalny ruch przy zdefiniowanych obciążeniach znamionowych. Inżynierowie projektanci zrównoważyli sztywność, reakcję dynamiczną i funkcje bezpieczeństwa, integrując je ze sprzętem spawalniczym, robotami lub manipulatorami. Zrozumienie ścieżek obciążenia, kontroli prędkości i stabilności było kluczowe dla opracowania niezawodnych i zgodnych z wymaganiami systemów.
Architektura mechaniczna i ścieżki obciążenia
Architektura mechaniczna zazwyczaj obejmowała sztywną podstawę, obrotowy stół lub ramę oraz mechanizmy przechylne podparte łożyskami i elementami konstrukcyjnymi. Projektanci wyznaczali główne ścieżki obciążenia od obrabianego przedmiotu przez oprzyrządowanie do stołu, a następnie przez łożyska i ramy do fundamentu lub kotew. Prawidłowy dobór wielkości wałów, łożysk i spoin, oparty na najgorszych momentach zginających i obciążeniach skrętnych, ograniczał ugięcia i zapobiegał uszkodzeniom zmęczeniowym. Inżynierowie minimalizowali obciążenia poprzeczne i zapewniali, że śruby kotwiące i złącza montażowe były odporne na luzowanie wywołane wibracjami podczas cykli pracy. W zastosowaniach pionowych i nadziemnych, zabezpieczenia przeciwupadkowe lub blokady mechaniczne chroniły przed ruchem grawitacyjnym w przypadku awarii napędu lub hamulca.
Systemy sterowania napędem, skrzynią biegów i prędkością
Elektryczne pozycjonery robocze wykorzystywały zespoły silnik-przekładnia do zapewnienia kontrolowanego obrotu i pochylenia, zazwyczaj za pośrednictwem obrotnic z przekładniami zębatymi, przekładni ślimakowych lub napędów łańcuchowych. Silniki serwo lub indukcyjne z przetwornicami częstotliwości zapewniały zmienną prędkość i moment obrotowy, umożliwiając płynne pozycjonowanie przy niskiej prędkości i stabilny obrót spawarki ze stałą prędkością. Projektanci dobierali przełożenia tak, aby znamionowy moment obrotowy silnika przekraczał wymagany moment wyjściowy z zachowaniem marginesu bezpieczeństwa, uwzględniając bezwładność oraz cykle start-stop. Przekładnie wymagały prawidłowego smarowania, kontroli luzów i uszczelnień, aby uniknąć zużycia, hałasu i wycieków oleju, które mogłyby wpłynąć na dokładność pozycjonowania. Algorytmy regulacji prędkości w falownikach lub serwonapędach ograniczały przyspieszenie i hamowanie, zapobiegając poślizgowi przedmiotu obrabianego, jednocześnie spełniając cele dotyczące czasu cyklu.
Uchwyt roboczy, środek ciężkości i stabilność
Uchwyty mocujące bezpiecznie zaciskały komponenty, przenosząc obciążenia do pozycjonera bez poślizgu i odkształceń. Inżynierowie umieścili łączny środek ciężkości uchwytu i przedmiotu obrabianego jak najbliżej osi obrotu i pochylenia, aby zminimalizować wymagany moment obrotowy i obciążenia dynamiczne. Niewspółosiowość środków ciężkości powodowała niezrównoważone momenty, powodując chybotanie stołu, zwiększone obciążenia łożysk i potencjalne ryzyko przewrócenia się jednostek mobilnych lub podniesionych. Obliczenia projektowe uwzględniały maksymalną masę nominalną, odległość przesunięcia i kąt pochylenia, aby zweryfikować stabilność przed przewróceniem i, w razie potrzeby, dobrać odpowiedni rozmiar przeciwwagi. Praktyczne procedury konfiguracji obejmowały weryfikację integralności uchwytu, sprawdzenie wibracji lub wstrząsów podczas prób oraz regulację geometrii uchwytu w celu wyrównania środka ciężkości.
Integracja z robotami, cobotami i pojazdami AGV
Po zintegrowaniu z robotami lub cobotami, elektryczne pozycjonery robocze działały jako skoordynowane osie zewnętrzne, synchronizując ruch części ze ścieżkami narzędzi. Komunikacja między sterownikami robota a napędami pozycjonera wykorzystywała magistrale Fieldbus lub przemysłowy Ethernet do wymiany poleceń pozycjonowania, sprzężenia zwrotnego i sygnałów bezpieczeństwa. Do precyzyjnego planowania ścieżki i unikania kolizji niezbędne były dokładne modele kinematyczne pozycjonera, w tym przesunięcia osi i kierunki obrotu. W zautomatyzowanych gniazdach z wózkami paletowymi typu walkie pozycjonery łączyły się z systemami transportu materiałów w celu odbioru części, blokowania pozycji i potwierdzania stanów bezpieczeństwa przed spawaniem lub montażem. Projektanci wdrożyli blokady, funkcje bezpiecznego wyłączania momentu obrotowego oraz monitorowanie stref, aby operatorzy, platformy mobilne i urządzenia robotyczne mogły współistnieć bez niebezpiecznych interakcji.
Bezpieczeństwo, zgodność i najlepsze praktyki operacyjne
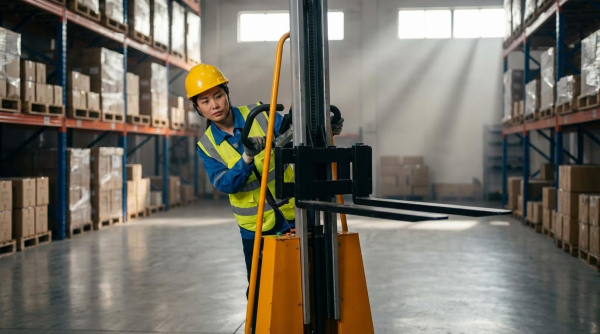
Bezpieczna obsługa elektrycznych pozycjonerów roboczych opiera się na zdyscyplinowanych procedurach, zgodnym z przepisami sprzęcie i przeszkolonym personelu. Ta sekcja skupiała się na praktycznych zasadach obsługi, które zmniejszały prawdopodobieństwo wypadków i chroniły sprzęt. Obejmowała ona inspekcje, zabezpieczenia elektryczne, obsługę ładunków i reagowanie w sytuacjach awaryjnych, z przykładami dotyczącymi pozycjonerów spawalniczych, wciągarek i mobilnych podestów ruchomych. Celem było przełożenie standardów i doświadczeń praktycznych na praktyczne procedury dla hal produkcyjnych i placów budowy.
Kontrola przed użyciem i kontrole bezpieczeństwa funkcjonalnego
Operatorzy musieli przeprowadzać ustrukturyzowane kontrole przed użyciem przed podłączeniem do zasilania jakiegokolwiek elektrycznego pozycjonera roboczego. Sprawdzali mechanizmy obrotowe i przechylające pod kątem swobody ruchu, braku zacięć i prawidłowego działania ograniczników krańcowych. Elementy mocujące na wszystkich ścieżkach obciążenia, w tym mocowania stołu, śruby kotwiące i interfejsy osprzętu, wymagały weryfikacji wizualnej oraz, tam gdzie było to wymagane, kontroli momentu obrotowego. Kontrole elektryczne obejmowały przewody zasilające, wtyczki, gniazda i widoczne okablowanie, w celu sprawdzenia przecięć, przetarć, przebarwień lub starzenia się izolacji.
Kontrole funkcjonalne potwierdziły, że urządzenia startu, zatrzymania i kontroli prędkości działały prawidłowo i powracały do stanu bezpiecznego. W przypadku napędów serwo lub przetwornic częstotliwości, operatorzy uruchamiali pozycjoner bez obciążenia, aby potwierdzić płynne przyspieszanie, zwalnianie i stabilność prędkości bez nadmiernego hałasu i wibracji. Wyłączniki krańcowe, blokady i czujniki ruchu wymagały przetestowania poprzez przesunięcie osi w bezpiecznym zakresie i potwierdzenie, że ruch zatrzymał się w zdefiniowanych wcześniej pozycjach. W przypadku mobilnych podnoszonych platform roboczych , kontrole przed użyciem obejmowały również barierki ochronne, punkty mocowania uprzęży, opony lub gąsienice oraz systemy opuszczania awaryjnego.
Uziemienie, izolacja i ochrona elektryczna
Uziemienie stanowiło podstawową barierę przed porażeniem prądem elektrycznym w pozycjonerach roboczych i towarzyszącym im sprzęcie. Pozycjonery spawalnicze wymagały dedykowanego uziemienia ochronnego o rezystancji uziemienia nieprzekraczającej około 4 Ω, mierzonej odpowiednimi przyrządami pomiarowymi. Przewody uziemiające musiały być solidne mechanicznie, odporne na korozję i o wymiarach zgodnych z obowiązującymi przepisami elektrycznymi. Kontrola izolacji obejmowała wizualną kontrolę kabli, złączy i zakończeń silników, a także okresowe pomiary rezystancji izolacji; wartości co najmniej 0.5 MΩ zazwyczaj wskazywały na akceptowalną izolację w systemach niskonapięciowych.
Szafy sterownicze wymagały regularnego czyszczenia w celu usunięcia przewodzącego pyłu, odprysków i wilgoci, które mogłyby zaburzyć drogi upływu. Urządzenia zabezpieczające, takie jak bezpieczniki, wyłączniki nadprądowe i wyłączniki różnicowoprądowe, wymagały odpowiednich parametrów znamionowych i udokumentowanych okresów testowania. Operatorzy sprawdzali, czy drzwi obudowy są całkowicie zamknięte, a uszczelki nienaruszone, aby utrzymać poziom ochrony przed wnikaniem. Podczas konserwacji procedury blokowania i oznaczania zapewniały, że wszystkie źródła energii, w tym elektryczne, hydrauliczne i pneumatyczne, były odizolowane i wyraźnie oznaczone, aby zapobiec niezamierzonemu włączeniu.
Bezpieczne obchodzenie się z ładunkiem, ograniczenia prędkości i zakresy pracy
Bezpieczne przemieszczanie ładunków rozpoczęło się od ścisłego przestrzegania udźwigu znamionowego i jasno określonych obszarów roboczych. Operatorzy sprawdzali masę przedmiotu obrabianego i położenie środka ciężkości przed zamocowaniem, upewniając się, że linia obciążenia przebiega blisko osi obrotu pozycjonera. Osprzęt musiał być dopasowany do geometrii przedmiotu obrabianego i zapewniać pewne blokowanie, aby zapobiec poślizgowi lub wyrzuceniu pod wpływem obciążeń dynamicznych. W przypadku stołów obrotowych lub ram uchylnych, próby przy niskiej prędkości pozwalały na weryfikację stabilności i braku kolizji z osłonami, kablami lub otaczającymi konstrukcjami.
Wybór prędkości zależał od masy przedmiotu obrabianego, jego geometrii oraz wymagań procesowych, takich jak spawanie czy montaż. Nadmierna prędkość obrotowa lub podnoszenia zwiększała obciążenia bezwładnościowe, co mogło powodować drgania, przekroczenie prędkości lub zmęczenie konstrukcji. Zalecane praktyki obejmowały niższe prędkości w przypadku dużych obciążeń lub obciążeń przesuniętych oraz ograniczenie ramp przyspieszenia poprzez parametry napędu. W przypadku ruchomych podestów ruchomych operatorzy przestrzegali prędkości jazdy określonych przez producenta, maksymalnej wysokości platformy przy ograniczeniach prędkości wiatru oraz zakazów ruchu w pobliżu przeszkód lub linii napowietrznych. Wyraźnie oznaczone strefy operacyjne i bariery uniemożliwiały osobom postronnym przebywanie poza strefą zagrożenia.
Procedury awaryjne i szkolenie operatorów
Przygotowanie na wypadek sytuacji awaryjnych wymagało jasnych procedur, dostępnych urządzeń i regularnych ćwiczeń. Operatorzy musieli rozpoznawać nietypowe warunki, takie jak nietypowy hałas, silne wibracje, nieoczekiwany ruch lub poluzowanie się obrabianych elementów, i reagować na nie, zatrzymując maszynę i natychmiast odłączając zasilanie. Urządzenia zatrzymania awaryjnego musiały być widoczne, niezakłócone i przetestowane podczas rozruchu i okresowych przeglądów. Jednak odradzano stosowanie wyłączników awaryjnych do rutynowych zatrzymań, ponieważ obciążały one podzespoły i mogły obniżyć niezawodność systemu.
Programy szkoleniowe obejmowały konstrukcję sprzętu, logikę sterowania, ograniczenia oraz zagrożenia specyficzne dla danego miejsca. Wyłącznie personel z udokumentowanym przeszkoleniem oraz, tam gdzie wymagały tego przepisy, ważnymi certyfikatami operatora mógł obsługiwać wciągarki, pozycjonery lub podesty ruchome. Szkolenie obejmowało prawidłową sekwencję uruchamiania i wyłączania, bezpieczne pozycje parkowania oraz procedury na wypadek awarii zasilania, upływu prądu lub pożaru, w tym koordynację z planami awaryjnymi na miejscu. Szkolenia doszkalające i przeglądy incydentów pomogły utrzymać kompetencje i zakorzenić kulturę ostrożnego i metodycznego działania wśród pracowników.
Konserwacja, rozwiązywanie problemów i optymalizacja cyklu życia
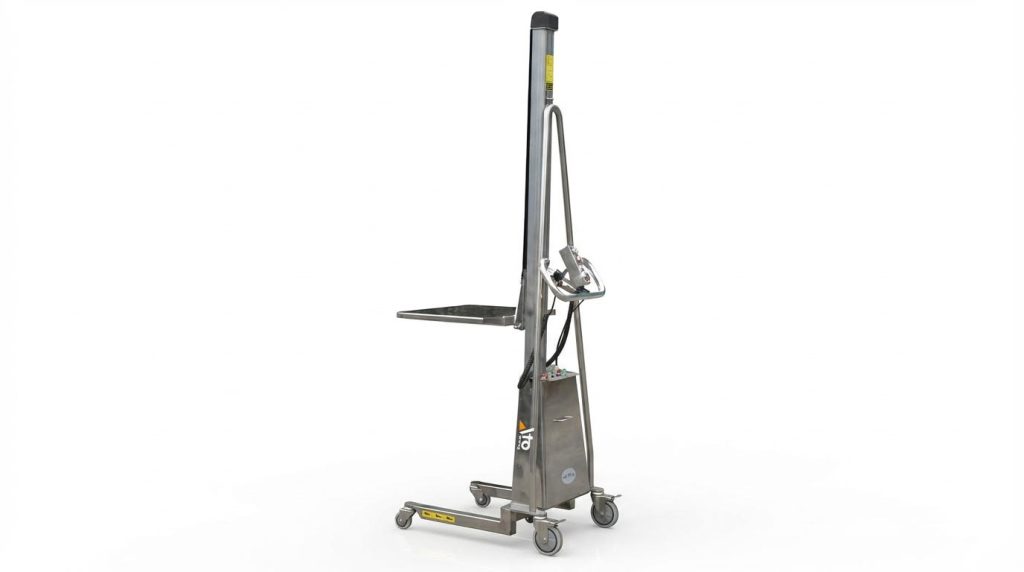
Konserwacja elektrycznych pozycjonerów roboczych bezpośrednio wpływa na czas sprawności, dokładność pozycjonowania i bezpieczeństwo. Ustrukturyzowane procedury serwisowe, systematyczna diagnostyka usterek i planowanie cyklu życia ograniczyły nieplanowane przestoje i wydłużyły żywotność zasobów. W tej sekcji skupiono się na pozycjonerach spawalniczych i mobilnych podestach ruchomych jako reprezentatywnych elektrycznych pozycjonerach roboczych. Połączono praktyczne kroki inspekcji z bardziej szczegółowymi strategiami niezawodności, takimi jak rejestrowanie danych i konserwacja predykcyjna.
Zadania serwisowe codzienne, tygodniowe i okresowe
Codzienne zadania rozpoczynały się od inspekcji wizualnej i czyszczenia. Operatorzy usuwali żużel spawalniczy, odpryski, pył i olej ze stołów, mechanizmów obrotowych, szyn prowadzących i platform. Sprawdzali kable, węże i przewody powietrzne pod kątem zużycia, starzenia lub luźnych połączeń, które mogłyby negatywnie wpłynąć na zasilanie lub dopływ cieczy. Kontrole funkcjonalne obejmowały sprawdzenie systemu start/stop, regulacji prędkości, wyłączników krańcowych i kontrolek przed załadowaniem jakiegokolwiek elementu obrabianego.
Smarowanie stanowiło podstawową czynność wykonywaną codziennie lub co tydzień. Technicy nakładali określone środki smarne na łożyska, koła zębate, łańcuchy i prowadnice liniowe zgodnie z harmonogramem producenta. Sprawdzali, czy poziom oleju w przekładniach mieści się w oznaczonym zakresie i szukali wycieków wokół uszczelek i kołnierzy. Co tydzień i co miesiąc dokręcali śruby kotwiące, elementy złączne konstrukcyjne i mocowania stołu obrotowego, które luzowały się pod wpływem wibracji. Testowali również ograniczenia skoku, czujniki fotoelektryczne i blokady bezpieczeństwa pod kątem powtarzalności działania.
Kwartalne lub roczne zadania dotyczyły głębszych mechanizmów degradacji. Zespoły konserwacyjne mierzyły rezystancję izolacji silnika, celując w wartości 0.5 MΩ lub wyższe, i sprawdzały, czy na zaciskach nie ma śladów przegrzania. Wymieniały olej hydrauliczny co 6–12 miesięcy, czyściły lub wymieniały filtry oraz sprawdzały węże i zawory pod kątem przecieków lub pęknięć. Szafy sterownicze wymagały czyszczenia wewnętrznego, kontroli styczników i przekaźników oraz weryfikacji integralności okablowania sterowników PLC, serwonapędów i napędów VFD. W przypadku dłuższych przestojów czyścili sprzęt, stosowali inhibitory rdzy, ustawiali osie w bezpieczne pozycje, odłączali zasilanie i powietrze oraz stosowali osuszacze w szafach.
Diagnostyka usterek mechanicznych, napędowych i sterujących
Usterki mechaniczne zazwyczaj objawiały się szarpaniem, chybotaniem stołu lub nietypowym hałasem. Szarpanie lub przechylanie często wskazywało na niedostateczne smarowanie, zużycie prowadnic lub łożysk albo nadmierny luz przekładni i łańcucha. Działania naprawcze obejmowały czyszczenie i smarowanie powierzchni styku, regulację naciągu przekładni lub łańcucha oraz usuwanie ciał obcych z torów ruchu. W przypadku chybotania się stołu lub utraty dokładności pozycjonowania, technicy sprawdzali luz śrub kotwiących, śrub mocujących stół i łożysk wału oraz w razie potrzeby dokręcali lub wymieniali elementy.
Nietypowe piski lub zgrzyty wskazywały na tarcie suche, uszkodzone koła zębate lub niesprawne łożyska. Personel konserwacyjny sprawdził boki zębów kół zębatych pod kątem wżerów, odprysków lub niewspółosiowości i wymienił wadliwe części. Brak ruchu lub słaba moc w układzie napędowym sugerowały utratę mocy, usterki okablowania, samoczynne przeciążenia lub awarie silnika. Diagnostyka obejmowała potwierdzenie napięcia zasilania, sprawdzenie ciągłości oraz sprawdzenie przekaźników przeciążeniowych i bezpieczników przed zresetowaniem. Nierównomierna prędkość lub przegrzanie często były związane z nieprawidłowymi parametrami przetwornicy częstotliwości (VFD), problemami z szyną DC lub usterkami uzwojeń, co wymagało weryfikacji parametrów, testów elektrycznych i potencjalnej wymiany silnika.
Usterki w systemie sterowania powodowały brak reakcji na polecenia, niedokładne pozycjonowanie lub niezamierzone uruchomienia i zatrzymania. Inżynierowie sprawdzali przyciski i przełączniki wyboru pod kątem utlenionych styków, luźnych zacisków lub uszkodzonych siłowników. Testowali czujniki i enkodery pod kątem prawidłowego poziomu sygnału i ustawienia, kalibrowali parametry sterowników PLC lub napędów oraz weryfikowali uziemienie i ekranowanie w celu redukcji szumów elektrycznych. W cyfrowych pozycjonerach rozwiązywali problem niesprawnych diod LED lub błędów komunikacyjnych, sprawdzając jakość zasilania, polaryzację okablowania, charakterystykę kabli magistrali oraz ustawienia specyficzne dla protokołu. Prowadzenie szczegółowego dziennika usterek ze znacznikami czasu, objawami i sposobami ich usunięcia przyspieszyło diagnostykę w przyszłości.
Opieka nad podsystemami hydraulicznymi i pneumatycznymi
Podsystemy hydrauliczne w podnośnikach koszowych i platformach podnośnych wymagały ścisłego zarządzania płynami. Technicy sprawdzali poziom płynu w zbiornikach przed rozpoczęciem pracy i szukali pienienia, przebarwień lub zapachu, które wskazywałyby na zanieczyszczenie lub naprężenie termiczne. Wymieniali olej hydrauliczny co 6–12 miesięcy, stosując płyny zgodne z normami, takimi jak ISO 11158 i ASTM D6158-05, tam gdzie było to wymagane. Filtry w przewodach powrotnych i ciśnieniowych wymagały okresowego czyszczenia lub wymiany w celu utrzymania przepływu i ochrony zaworów i siłowników przed cząstkami ściernymi.
Kontrola wycieków była kluczowa dla bezpieczeństwa i czystości. Zespoły konserwacyjne sprawdzały węże, sztywne rury, złączki i uszczelnienia tłoczysk cylindrów pod kątem zawilgocenia, wycieków lub uszkodzeń. Wymieniały pęknięte węże i zużyte uszczelki oraz usuwały wycieki oleju, aby zapobiec ryzyku poślizgu. Testy ciśnieniowe potwierdziły prawidłowe ustawienia zaworów bezpieczeństwa, zapobiegając przeciążeniu elementów konstrukcyjnych. W przypadku obwodów pneumatycznych pracownicy spuszczali kondensat ze zbiorników powietrza i filtrów, sprawdzali regulatory ciśnienia i smarownice oraz weryfikowali, czy zawory elektromagnetyczne działają niezawodnie i bez zacinania się.
Kontrola wydajności systemu koncentrowała się na płynnym, kontrolowanym ruchu pod obciążeniem znamionowym. Technicy monitorowali prędkość podnoszenia i obroty, zwracając uwagę na powolne lub nieregularne zachowanie, które sugerowałoby wyciek wewnętrzny lub awarię zaworu. Sprawdzali, czy elementy hydrauliczne i pneumatyczne działają w określonych zakresach temperatur, aby zapobiec degradacji uszczelnień. Podczas konserwacji zawsze rozhermetyzowywali obwody, odłączali zasilanie i postępowali zgodnie z procedurami zabraniającymi prac na przewodach pod napięciem lub pod ciśnieniem. Prawidłowa dbałość o te podsystemy skracała przestoje i wydłużała żywotność cylindrów, zaworów i pomp.
Cyfrowy monitoring, rejestry i konserwacja predykcyjna
Cyfrowe narzędzia monitorujące pozwoliły operatorom wyjść poza reaktywną konserwację. Nowoczesne pozycjonery integrowały czujniki temperatury, wibracji, prądu silnika, ciśnienia hydraulicznego i sprzężenia zwrotnego położenia. Systemy sterowania i interfejsy HMI rejestrowały te sygnały, umożliwiając analizę trendów na przestrzeni tygodni i miesięcy. Inżynierowie porównywali sygnatury bazowe z danymi bieżącymi, aby wykryć wczesne zmiany tarcia, niewspółosiowości lub obciążenia elektrycznego. Takie podejście zmniejszyło liczbę nieoczekiwanych awarii i umożliwiło zaplanowane przestoje w celu wymiany podzespołów.
Rejestry zdarzeń i alarmów w sterownikach PLC, przetwornicach częstotliwości (VFD) i serwonapędach dostarczały szczegółowych historii usterek. Personel konserwacyjny przeglądał wpisy z sygnaturą czasową dotyczące zadziałań nadprądowych, alarmów przegrzania, błędów enkodera lub utraty łączności. Korelował te zapisy z warunkami środowiskowymi i trybami pracy. Systematyczne rejestrowanie obserwacji ręcznych, takich jak nietypowe hałasy lub sporadyczne wibracje, uzupełniało dane elektroniczne. Razem te zapisy wspierały analizę przyczyn źródłowych i ciągłą poprawę niezawodności.
Strategie konserwacji predykcyjnej wykorzystywały analitykę do szacowania pozostałego okresu użytkowania kluczowych podzespołów. Na przykład trendy drgań w przekładniach wskazywały na zużycie łożysk na długo przed poważną awarią. Trendy rezystancji izolacji ujawniły starzenie się układów elektrycznych w silnikach i kablach. Zakłady zintegrowały te informacje z komputerowymi systemami zarządzania konserwacją, aby zaplanować smarowanie, wymianę oleju i części w optymalnych odstępach czasu. Narzędzia cyfrowe wspierały również zdalną diagnostykę, umożliwiając specjalistom przeglądanie parametrów i śladów bez konieczności obecności na miejscu, co skraca czas reakcji i obniża całkowity koszt cyklu życia.
Podsumowanie: Niezawodne, bezpieczne i wydajne systemy pozycjonowania
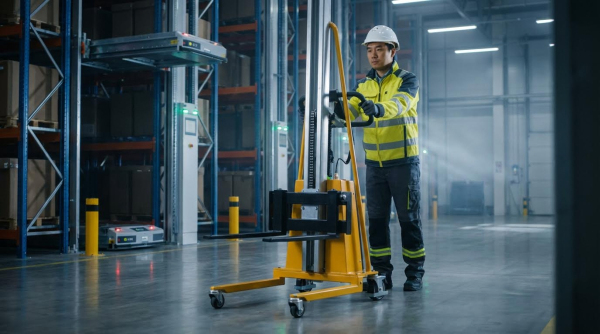
Elektryczne pozycjonery robocze , w tym pozycjonery spawalnicze i mobilne podesty robocze, opierały się na solidnej konstrukcji mechanicznej, sterowanych układach napędowych i dobrze zaprojektowanych uchwytach, aby zapewnić precyzyjne i powtarzalne pozycjonowanie. Ich bezpieczeństwo i wydajność zależały od zdyscyplinowanych kontroli przed użyciem, prawidłowego uziemienia i izolacji, kontrolowanych prędkości w określonych obszarach roboczych oraz operatorów przeszkolonych w zakresie rozpoznawania nietypowych zachowań i przestrzegania procedur awaryjnych. Ustrukturyzowane programy konserwacji, łączące codzienne czyszczenie i smarowanie z okresowymi kontrolami elektrycznymi, hydraulicznymi i pneumatycznymi, wydłużyły żywotność, skróciły nieplanowane przestoje i zachowały dokładność pozycjonowania.
Praktyka branżowa zmierzała w kierunku większej integracji z robotami, cobotami i automatycznie sterowanymi pojazdami , co zwiększyło przepustowość, ale wymagało ściślejszej kontroli nad ścieżkami ładunków, zarządzania środkiem ciężkości i bezpieczeństwa funkcjonalnego. Dane trendów wskazywały na rosnące wykorzystanie diagnostyki cyfrowej, rejestrów zdarzeń i zdalnego monitorowania w celu wsparcia konserwacji opartej na stanie technicznym i predykcyjnej. Narzędzia te umożliwiły wcześniejsze wykrywanie problemów, takich jak zużycie łożysk, degradacja izolacji, wyciek hydrauliczny czy dryft czujników, zmniejszając liczbę poważnych awarii i poprawiając wykorzystanie zasobów.
Praktyczne wdrożenie wymagało jasno określonych obowiązków konserwacyjnych, udokumentowanych list kontrolnych przeglądów oraz przestrzegania odpowiednich norm elektrycznych, mechanicznych i hydraulicznych. Operatorzy i technicy potrzebowali ukierunkowanych szkoleń z zakresu rozpoznawania usterek, procedur blokowania oraz prawidłowego użytkowania narzędzi pomiarowych i sprzętu testowego. Zrównoważone podejście łączyło konserwatywne wymiary mechaniczne i marginesy bezpieczeństwa z nowoczesnym sprzętem sterującym i analityką, unikając nadmiernej złożoności, a jednocześnie umożliwiając precyzyjne i elastyczne pozycjonowanie. Zakłady, które traktowały elektryczne pozycjonery robocze jako kluczowe zasoby produkcyjne, a nie narzędzia pomocnicze, osiągnęły wyższą niezawodność, bezpieczniejszą obsługę i niższe koszty cyklu życia.