Типы мобильных подъемных рабочих платформ (MEWP) определяются способом перемещения машины и расположением органов управления оператора. Понимание характеристик, определяющих мобильную подъемную рабочую платформу типа 1, имеет решающее значение для безопасного планирования работ, проверки нагрузок на пол и соответствия правилам ANSI/CSA и OSHA. В этом руководстве объясняются основные группы и типы MEWP, а затем подробно рассматриваются технические различия в перемещении, расположении органов управления и системах устойчивости, чтобы вы могли подобрать подходящий тип для каждой рабочей площадки. Вы также увидите, как обучение, планирование спасательных работ и характеристики поверхности напрямую связаны с выбором типа MEWP и повседневной эксплуатацией.
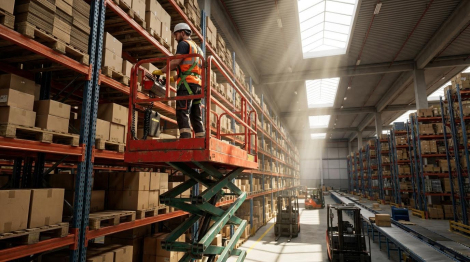
Классификация основных типов Мьюпа: группы и типы.
Классификация подъемных рабочих платформ (MEWP) разделяет машины сначала по группам (A или B, в зависимости от геометрии линии опрокидывания), а затем по типам (1, 2 или 3, в зависимости от того, как и где машина может перемещаться и управляться).
💡 Примечание для инженера-полевого специалиста: Прежде чем беспокоиться о высоте платформы или вылете стрелы, всегда устанавливайте группу и тип. Если вы неправильно укажете группу/тип, машина может оказаться физически неспособной безопасно выполнить работу, независимо от высоты подъема.
Группа А против группы В: Геометрия линии перелома
Различие между группами A и B определяется тем, остается ли платформа внутри линий опрокидывания машины (группа A) или может выйти за их пределы (группа B), что напрямую влияет на риск опрокидывания и контроль устойчивости.
| классификация | Основное определение | Типичные примеры | Профиль стабильности и риска | Воздействие на поле |
|---|---|---|---|---|
| Группа А | Платформа всегда остается в пределах линии разгрузки/габаритов шасси. Определяются как платформы, которые не выходят за пределы линий раздачи. | Вертикальные подъемники, ножничные подъемники, некоторые мачтовые подъемники | Меньший опрокидывающий момент, поскольку центр нагрузки находится над основанием; более предсказуемое поведение на ровных полах. | Лучше подходит для узких проходов и бетонных полов на складах; проще обосновать использование на антресолах и подвесных плитах (при условии проверки на нагрузку на пол). |
| Группа B | Платформа может выходить за пределы линии разгрузки/габаритов шасси. Признаны платформами, способными выходить за пределы линий шасси. | Подъемные устройства с телескопической стрелой, шарнирно-сочлененные и телескопические стрелы. | В выдвинутом состоянии больший опрокидывающий момент; безопасная эксплуатация в значительной степени зависит от допустимой нагрузки, наклона и ветровых нагрузок. | Необходим для преодоления препятствий или подъема на конструкции, но требует более строгих требований к грунту, контроля ветра и компетентности оператора. |
Почему «критическая линия» важна в реальных операциях
Линия опрокидывания — это геометрическая граница, на которой должен оставаться центр тяжести машины, чтобы избежать опрокидывания. Стрелы группы B отталкивают массу дальше от основания, поэтому для них требуются более консервативные пределы нагрузки, более жесткие ограничения по уклону и более тщательная оценка грунта. Машины группы A удерживают груз над основанием, поэтому они ведут себя скорее как вертикальная штабель и, как правило, более устойчивы к повреждениям на гладком, ровном бетоне.
Что функционально определяет тип 1, тип 2 и тип 3?
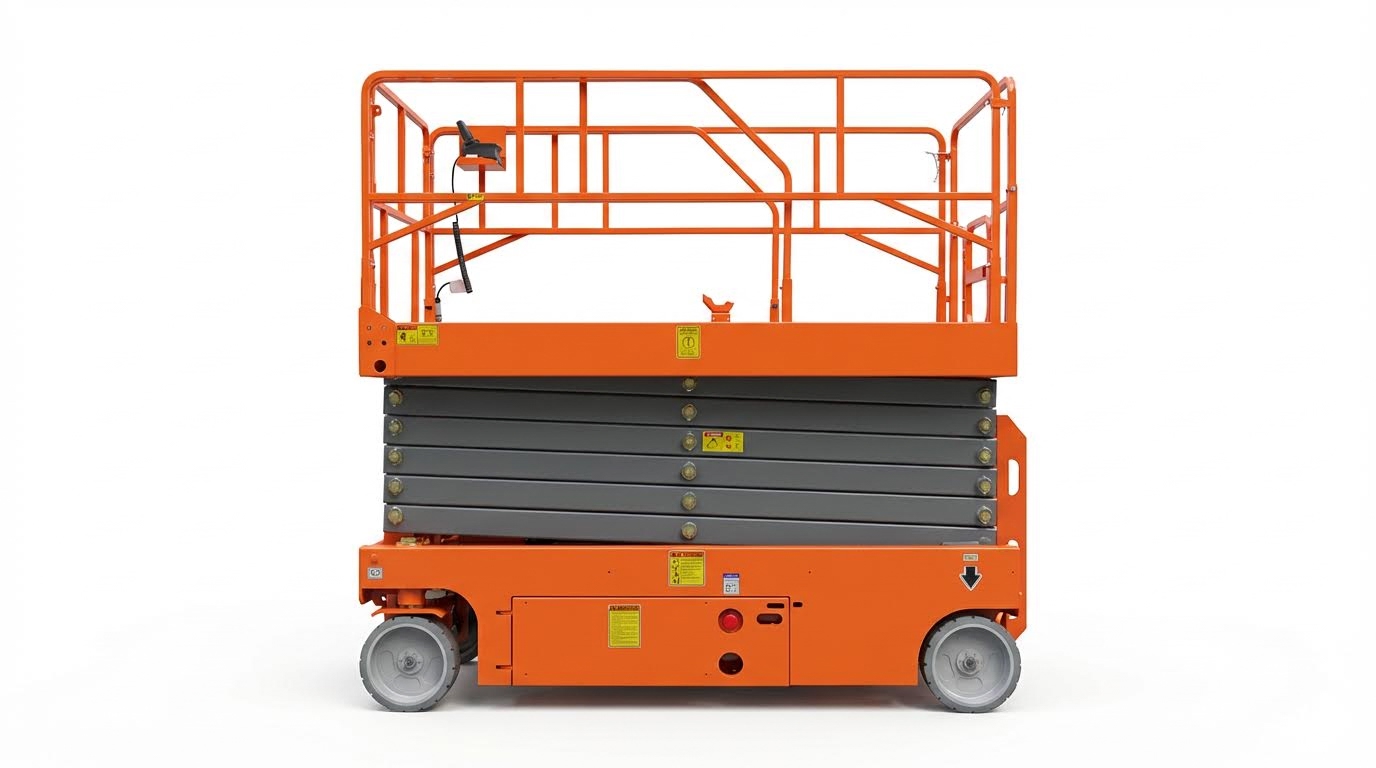
Типы подъемных платформ MEWP 1, 2 и 3 функционально определяются тем, когда машина может перемещаться (в сложенном или поднятом состоянии) и откуда осуществляется управление (на шасси или на платформе), что напрямую влияет на пригодность к работе и потребности в обучении.
| Тип | Функциональное определение | Состояние мобильности | Расположение управления | Воздействие на поле |
|---|---|---|---|---|
| Введите 1 | Платформа может перемещаться только в полностью сложенном состоянии. Определяется как предназначенный для перевозки только в сложенном состоянии. | Передвижение при поднятой платформе запрещено; для изменения положения необходимо опустить платформу в транспортное положение. | Обычно это осуществляется с помощью органов управления шасси или основания. | Лучше всего подходит для стационарных рабочих зон, где нужно двигаться строго вверх и вниз; медленнее для длинных участков вдоль прямой линии, так как необходимо опускать, перемещать, а затем снова поднимать. |
| Введите 2 | Платформа может перемещаться в поднятом положении, но управление движением осуществляется с шасси. Определяется как повышенный ход от органов управления шасси. | Позволяет совершать поездки на большие расстояния в контролируемых условиях. | Органы управления на уровне земли (шасси) используются для управления автомобилем в поднятом положении. | Полезен в случаях, когда наблюдатель или наземный оператор сопровождает машину вдоль фасада; требует тесной связи и прямой видимости. |
| Введите 3 | Платформа может перемещаться в поднятом положении и управляется с платформы. Определяется как перемещение на высоте от пунктов управления платформы. | Полная подвижность при нахождении в поднятом положении в пределах допустимых параметров. | Основные органы управления приводом и рулевым управлением расположены на платформе. | Наиболее быстрый способ выполнения производственных работ — вдоль стеллажей, фасадов или технологических линий; также сопряжен с наибольшим риском, если операторы игнорируют ограничения по уклону, нагрузке или ветру. |
Отвечая на ключевой вопрос «какая характеристика определяет мобильную подъемную рабочую платформу типа 1» : мобильные подъемные рабочие платформы типа 1 определяются ограничением, согласно которому они могут перемещаться только в сложенном положении, без возможности подъема в поднятом положении. Это правило, разрешающее перемещение только в сложенном положении, является определяющей характеристикой.
Как сочетаются понятия «Группа» и «Тип» в реальных маркировках оборудования.
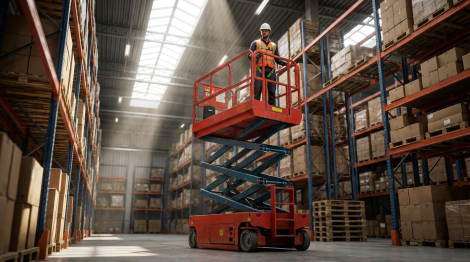
Каждая подъемная рабочая платформа (MEWP) обозначается одновременно группой и типом, например, «Группа A, тип 3» для самоходного ножничного подъемника или «Группа B, тип 3» для подъемника с телескопической стрелой. Стандарты описывают эти комбинированные обозначения . На практике сначала вы выбираете группу в зависимости от того, требуется ли вам вылет стрелы (A или B), а затем выбираете тип в зависимости от необходимой высоты подъема и расположения органов управления приводом (1, 2 или 3).
💡 Примечание инженера-проектировщика: При планировании маршрутов на плитах или антресолах помните, что машины типа 3 могут «перемещаться» на высоте по менее прочным участкам. Если нагрузка на пол незначительна, машина типа 1, которая вынуждена перемещаться в сложенном состоянии, может быть на самом деле безопаснее и проще в применении с инженерными расчетами.
Технические различия между типами 1, 2 и 3
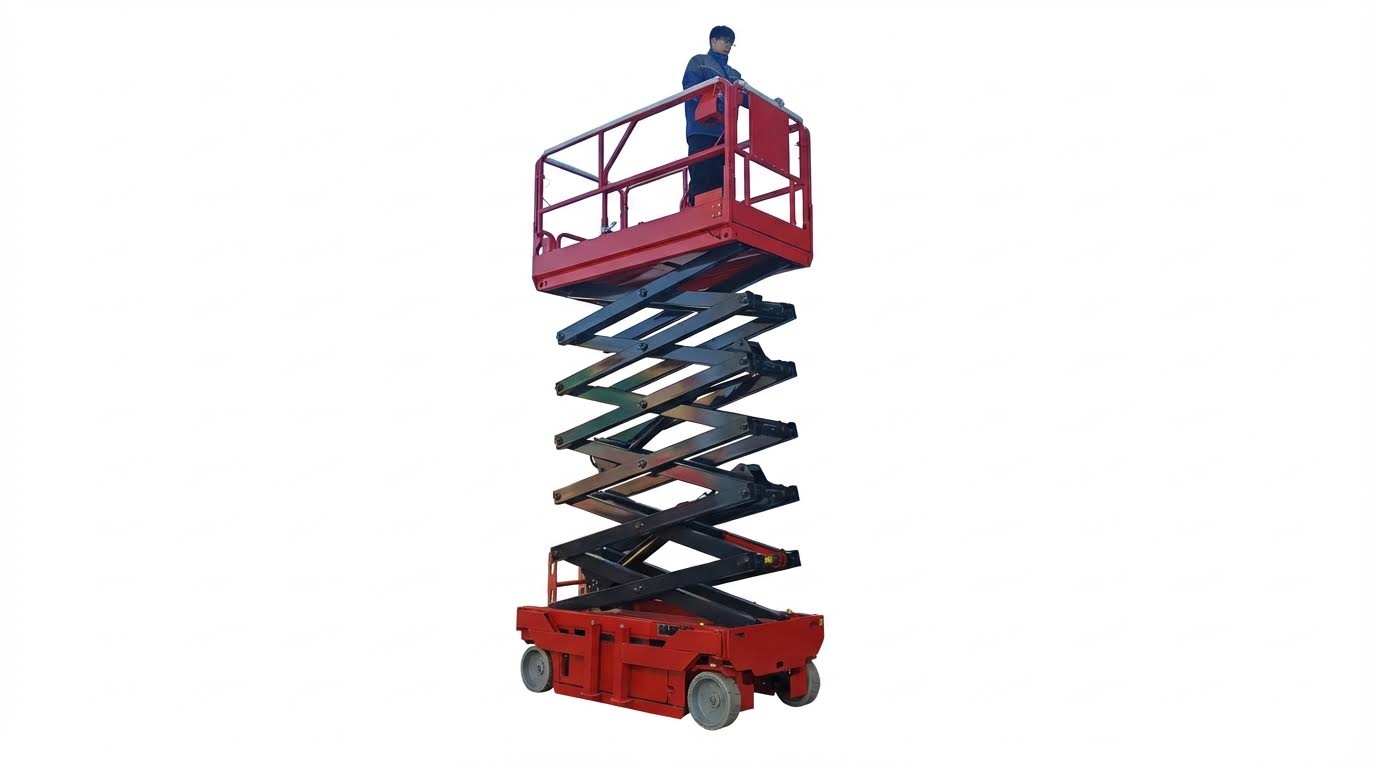
Классификация подъемных рабочих платформ (MEWP) определяется способом перемещения машины (в сложенном или поднятом состоянии) и расположением основных органов управления движением, что напрямую влияет на риски, обучение персонала и планирование площадки.
Во всех группах и моделях ключевым техническим отличием является мобильность на высоте и положение управления. Эти две характеристики определяют, насколько близко можно работать к опасностям, как планировать маршруты движения, а также какой уровень квалификации оператора и контроля необходим. Понимание этого также позволяет правильно ответить на вопрос о том, какая характеристика определяет мобильную подъемную рабочую платформу типа 1, на любом экзамене или вводном инструктаже на объекте.
💡 Примечание инженера-проектировщика: При перемещении подъемной рабочей платформы на высоте каждый мельчайший дефект пола (отверстия, стыки, уклоны) увеличивается на высоте — для машин типов 2 и 3 требуется гораздо более строгий контроль за состоянием пола и движением транспорта, чем для машин типа 1.
Возможности перевозки в сложенном и разложенном состоянии
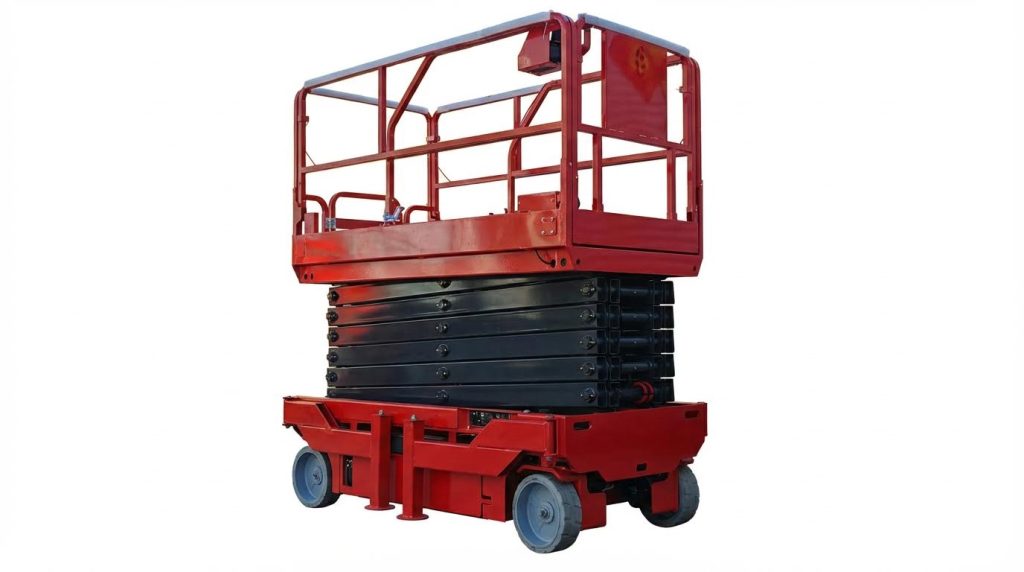
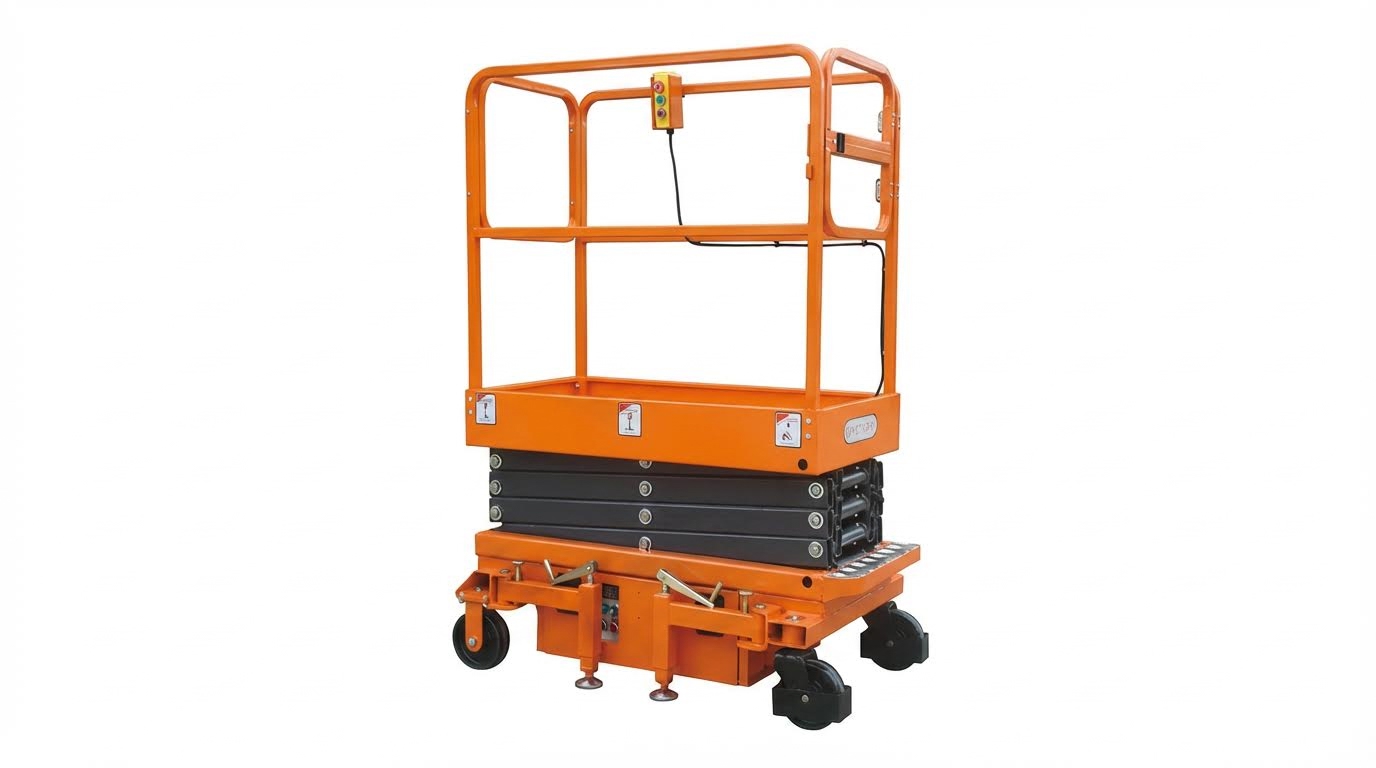
Показатель проходимости описывает, может ли подъемная платформа перемещаться только в сложенном состоянии (тип 1) или также в поднятом положении (типы 2 и 3), что является критически важным фактором безопасности и классификации между тремя типами.
Все три типа мобильных подъемных рабочих платформ (MEWP) выполняют одну и ту же основную функцию подъема, но различаются способом и временем их перемещения. Определяющая характеристика, отвечающая на вопрос о том, какая характеристика характеризует мобильную подъемную рабочую платформу типа 1, проста: она может перемещаться только в транспортном (сложенном) положении. Типы 2 и 3, напротив, спроектированы и рассчитаны на перемещение с поднятой платформой в контролируемых условиях. Это правило перемещения только в сложенном положении для типа 1 последовательно определено во всех методических материалах по классификации и описанию типов MEWP.
| Тип подъемной платформы (MEWP) | Условия путешествия | Типичная модель использования | Воздействие на поле |
|---|---|---|---|
| Введите 1 | Путешествуйте только с полностью сложенной платформой. | Подъехать к месту, затормозить, затем поднять и выполнить статический ремонт. | Наименьший динамический риск на высоте; больше циклов перепозиционирования и потери времени, но более простое управление движением и устранение опасностей. |
| Введите 2 | Возможно движение с поднятой платформой; управление движением осуществляется с шасси. | Оператор, работающий на земле, перемещает машину, в то время как рабочий остается на высоте. | Требуется четкая связь и прямая видимость; повышенный риск столкновения и защемления при неправильном использовании наземных средств управления. |
| Введите 3 | Возможно движение с поднятой платформой; управление движением осуществляется с платформы. | Оператор управляет корзиной и занимает позицию на высоте. | Максимальная производительность; также максимальный риск опрокидывания, застревания и столкновения, если пол или окружающая обстановка не контролируются должным образом. |
Почему путешествия только с багажом меняют риски и планирование
В случае с типами 1 платформа остается неподвижной, когда кто-либо находится на высоте. Это исключает многие сценарии «въезда» и «застревания во время движения», но увеличивает время, затрачиваемое на подъем, опускание и перемещение. В случае с типами 2 и 3 время перемещения сокращается, но возникают риски, связанные с перемещением на высоте, поэтому необходимо ужесточить осмотр пола, зоны отчуждения и надзор в соответствии с требованиями стандарта ANSI A92.22 к оценке рисков при планировании безопасного использования.
Расположение элементов управления: элементы управления шасси против элементов управления платформы.
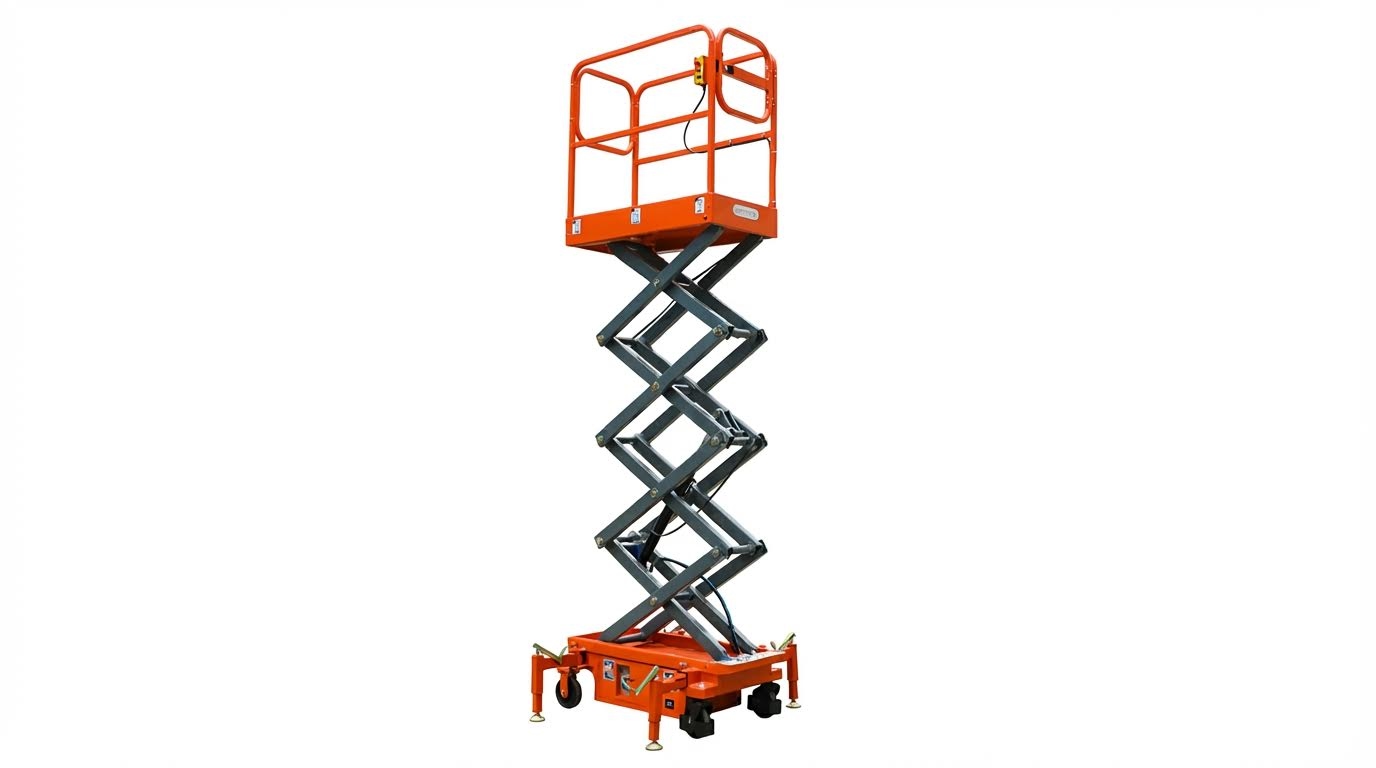
Расположение органов управления отличает тип 2 (подъем с помощью органов управления шасси) от типа 3 (подъем с помощью органов управления платформы), что напрямую влияет на связь, обзорность и необходимую подготовку операторов.
После того, как вы определили, может ли подъемная платформа перемещаться в поднятом положении, следующим этапом классификации является расположение органов управления движением. Как в отраслевых часто задаваемых вопросах, так и в обновлениях по обучению, тип 2 определяется как перемещение в поднятом положении, управляемое с шасси, а тип 3 — как перемещение в поднятом положении, управляемое с платформы. Это различие определяет, как вы инструктируете наблюдателей, контролируете прямую видимость и обучаете пассажиров использованию аварийных органов управления.
| Тип подъемной платформы (MEWP) | Основное место контроля поездок | Положение оператора во время движения на высоте | Воздействие на поле |
|---|---|---|---|
| Введите 1 | Шасси и/или платформа, но для транспортировки использовались только в сложенном виде. | Передвижение в условиях повышенной высоты запрещено. | Простая задача оператора: поднять, выполнить работу, опустить. Менее сложная коммуникация, но больше перемещений по этажу для изменения положения. |
| Введите 2 | Система управления шасси для движения в поднятом положении | Рабочий поднят на высоту; отдельный человек за пультом управления перемещает машину. | Требуется строгий протокол связи и использование жестов; недопонимание может привести к падению в опасную зону и травмам. |
| Введите 3 | Управление платформой для передвижения по эстакадам | Оператор стоит в корзине и управляет транспортным средством, находясь на возвышении. | Наилучшая видимость с рабочего места, но больший соблазн подъезжать слишком близко к сооружениям; требует соблюдения скоростного режима и осмотра препятствий. |
- Сложность обучения: Стандарты требуют документально подтвержденной подготовки операторов, пользователей и руководителей, с акцентом на понимание функций управления и ограничений для каждого типа. в соответствии со стандартом ANSI A92.24.
- Аварийная операция: По крайней мере один из пассажиров должен быть обучен управлению органами управления в аварийной ситуации, что особенно важно на самолетах типов 2 и 3, где качка на высоте может усугубить ситуацию. согласно указаниям по проведению чрезвычайных операций.
- Планирование спасательной операции: При разработке плана спасения необходимо учитывать, кто может добраться до каких элементов управления (шасси или платформа) для самоспасения, спасения с помощью других лиц или технического спасения. как указано в требованиях к спасательным работам с использованием подъемных рабочих платформ (MEWP)..
💡 Примечание инженера по работе на объекте: На загруженных объектах я часто вижу, как наземный персонал «любезно» подталкивает машину типа 2, пока кто-то находится наверху. Закрепите правило: никто не должен прикасаться к элементам управления шасси без прямого согласования и четкого разрешения от человека, находящегося наверху.
Последствия для стабильности, чувствительности и соответствия требованиям.
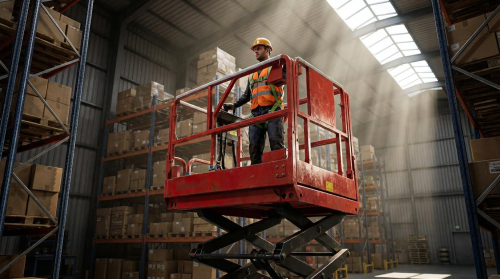
Требования к устойчивости и системам обнаружения становятся более жесткими по мере перехода от типа 1 к типу 2 и типу 3, поскольку движение на большой высоте увеличивает риск опрокидывания, столкновения и защемления, которые регулируются стандартами с помощью систем контроля нагрузки, наклона и воздействия ветра.
Современные стандарты для подъемных рабочих платформ (MEWP) предусматривают дополнительные уровни безопасности, такие как датчики нагрузки, датчики наклона, контроль скорости ветра и более высокие ограждения, которые особенно важны для машин, способных перемещаться на высоте. Более новое оборудование должно включать датчики нагрузки и наклона, которые подают сигнал тревоги или ограничивают движение при превышении безопасных пределов в соответствии с обновленными стандартами MEWP . Хотя эти функции применимы ко всем типам, их практическое влияние наиболее велико на типах 2 и 3, где движение на высоте многократно увеличивает динамические нагрузки при пересечении склонов, стыков и мягких участков.
| Особенность / Требование | Типичное применение для различных типов | Почему это важнее для типов 2 и 3 | Воздействие на поле |
|---|---|---|---|
| Определение нагрузки | На новых подъемных платформах необходимо устанавливать систему оповещения или предотвращения небезопасных условий перегрузки. со встроенными датчиками | Динамические нагрузки возрастают при движении на высоте; граничная перегрузка может привести к преждевременному опрокидыванию машины во время движения. | Операторы должны учитывать грузоподъемность платформы; руководители должны учитывать вес инструментов и материалов при планировании. |
| Датчик наклона / ограничения по углу наклона | Предотвращает подъем или перемещение, когда угол наклона превышает безопасный. с помощью датчиков наклона | Движение по поперечным или горизонтальным склонам на высоте может быстро сместить центр тяжести за линию опрокидывания. | Подготовка площадки должна включать проверку уклонов и избегание съездов или понижений вдоль запланированных маршрутов движения. |
| Датчики скорости ветра (для наружного применения) | Обязательно для новых подъемных рабочих платформ, предназначенных для работы на открытом воздухе, чтобы снизить риски, связанные с сильным ветром. с использованием датчиков ветра | Боковые нагрузки от ветра представляют большую опасность, когда машина одновременно находится в поднятом и движущемся состоянии. | Руководители обязаны устанавливать предельные значения мощности, допустимые по ветру, и обеспечивать отключение электроэнергии при срабатывании сигнализации. |
| Высота ограждений и ворот | Для новых подъемных платформ MEWP требуются ограждения толщиной приблизительно 1,105 мм (43.5 дюйма) и негибкие ворота. согласно обновленным правилам ограждений | Движение на высоте увеличивает раскачивание и тряску; более высокие и жесткие рельсы снижают риск падения. | Проверьте старые конструкции ограждений на предмет разной высоты и скорректируйте требования к защите от падения соответствующим образом. |
- Планирование безопасного использования (ANSI A92.22): Работодатели обязаны провести официальную оценку рисков и разработать план обеспечения безопасности на объекте до начала эксплуатации любого типа оборудования, однако план должен быть более подробным при использовании типов 2 и 3. в соответствии с рекомендациями ANSI A92.22.
- Обучение (ANSI A92.24): Обучение должно охватывать особенности движения и работы датчиков конкретного типа оборудования, чтобы операторы понимали, что означают сигналы тревоги и почему машина может заблокироваться. в соответствии с требованиями стандарта ANSI A92.24.
- Нормативное соответствие: При выполнении работ необходимо по-прежнему соблюдать правила OSHA, касающиеся подъемных платформ и защиты от падения, такие как 29 CFR 1910.67 и соответствующие разделы. о соблюдении нормативных требований.
💡 Примечание инженера-проектировщика: Датчики нагрузки и наклона — это не «раздражающая электроника», а система раннего предупреждения о том, что пол, уклон или нагрузка выходят за пределы безопасной зоны. Если датчик останавливает движение, рассматривайте это как проблему с полом/планировкой, а не как проблему с оборудованием.
Выбор подходящего типа для задач и объектов.
Выбор подходящего типа подъемной рабочей платформы означает соответствие ее ходовых качеств, расположения элементов управления и пределов устойчивости задачам, рельефу местности, ширине прохода и плану спасательных работ, чтобы вы оставались продуктивными, соблюдая при этом требования ANSI/CSA/OSHA.
💡 Примечание инженера-полевого специалиста: Я всегда начинаю выбор подъемной рабочей платформы с вопроса «куда она будет перемещаться на высоте?», потому что этот единственный ответ незаметно определяет, подходит ли для данной работы платформа типа 1, 2 или 3, а также насколько она практична.
Подбор типа в зависимости от области применения, рельефа местности и ширины прохода.
Подбор типа подъемной рабочей платформы в соответствии с выполняемыми задачами требует согласования правил перемещения платформы (тип 1/2/3), группы (A/B), грузоподъемности и ширины прохода с тем, как и где фактически выполняется работа в течение смены.
| Фактор выбора | Практическое руководство | Соответствующий тип/групповое воздействие | Воздействие на поле |
|---|---|---|---|
| Основной вопрос: какая характеристика определяет мобильную подъемную рабочую платформу типа 1? | Подъемные платформы типа 1 могут перемещаться только в полностью сложенном состоянии, подъем на высоту запрещен. Детали классификации | Тип 1, любая группа | Идеально подходит для стационарных рабочих зон, где необходимо поднимать платформу, выполнять работу, а затем полностью опускать ее перед повторным перемещением; плохо подходит для длинных проходов или задач, требующих работы на ходу. |
| Тип работы (статичная или подвижная) | Статические работы (например, стационарные точки установки) характерны для типа 1; перемещение вдоль фасада или прохода — для типа 3 или, в ограниченных случаях, для типа 2. Определения типов | Тип 1 против Типа 2/3 | Сокращает время на перестановку и снижает утомляемость оператора; повышает эффективность комплектации/установки за счет минимизации ненужных циклов укладки/опускания. |
| Рельеф местности (плоская поверхность внутри помещения против неровной поверхности на открытом воздухе) | Гладкий бетон подходит для небольших цельнолитых шин и имеет меньший дорожный просвет; неровная или наклонная поверхность требует более крупных шин, лучшей подвески и строгой системы определения наклона/нагрузки. Характеристики CSA B354 | Группа A/B, все типы | Предотвращает застревание, чрезмерное скручивание шасси и срабатывание сигнализации о наклоне, которые постоянно блокируют доступ на неровной поверхности. |
| Ширина прохода и радиус поворота | Узкие проходы и плотная стеллажная система благоприятствуют компактным машинам группы А; на просторных открытых площадках можно разместить более крупные стрелы группы В. Определения групп | Группа А против группы В | Обеспечивает возможность поворота и позиционирования без повреждения стеллажей, спринклеров или элементов фасада; снижает риск повреждений и опасных ситуаций. |
| Высота платформы против рабочей высоты | Высота платформы — это высота палубы; рабочая высота обычно составляет высоту платформы + примерно 1,8 м. Определения роста | Все типы/группы | Предотвращает занижение указанной высоты и необходимость опасного вытягивания рук за ограждения. |
| Допустимая нагрузка на пол (LCP и OUP) | Проверьте локально сконцентрированное давление (давление в протекторе шины) и общее равномерное давление, сравнив их с показателями для плит или антресолей. пояснение к допустимой нагрузке | Более тяжелые блоки группы B и более крупные блоки типа 3. | Предотвращает растрескивание плит перекрытия или разрушение антресоли при превышении расчетных нагрузок, особенно на полностью загруженных платформах. |
| В помещении и на открытом воздухе, а также воздействие ветра. | При выполнении работ на открытом воздухе необходимо учитывать скорость ветра, и для этого могут потребоваться подъемные платформы с датчиками ветра и специальными характеристиками для работы на открытом воздухе. Требования к датчику ветра | Все типы, предназначенные для использования на открытом воздухе | Предотвращает раскачивание платформы и риск опрокидывания при порывах ветра; крайне важно для фасадных работ, установки вывесок и инженерных коммуникаций. |
| Управление предпочтениями местоположения и видимостью. | В варианте 2 при поднятой подвеске используются органы управления шасси; в варианте 3 при поднятой подвеске используются органы управления платформой. Детали местоположения управления | Тип 2 против типа 3 | Тип 3 обеспечивает оператору наилучший обзор рабочей зоны; тип 2 может быть полезен в тех случаях, когда наземные наблюдатели должны контролировать движение. |
| Соответствие нормативным требованиям и стандартам | Выбор оборудования должен соответствовать стандартам серии ANSI A92, CSA B354 и требованиям OSHA 29 CFR 1910.67/1910.333/1910.502 в отношении работы на высоте и защиты от падения. Краткое изложение положений регламента | Все типы/группы | Снижает риск получения штрафов и гарантирует, что ваша письменная программа по использованию подъемных рабочих платформ выдержит проверки или расследования инцидентов. |
Как быстро провести скрининг на 1-й, 2-й и 3-й типы инфекции на месте.
Задайте три вопроса по порядку: 1) «Нужно ли нам когда-либо перемещаться на высоте?» Если нет, то подходит вариант 1. 2) «Если да, то кому лучше видна работа — с земли или с платформы?» Если с платформы, то подходит вариант 3. 3) «Ровная ли, свободная и контролируемая ли траектория движения?» Если нет, пересмотрите целесообразность перемещения на высоте и, возможно, перепроектируйте метод работы.
💡 Примечание инженера-полевого специалиста: В условиях ограниченного пространства складов я часто наблюдаю неправильное использование оборудования типа 3, где ножничные подъемники типа 1 были бы безопаснее и дешевле; операторы затем «ползут» вверх через загроможденные пространства, что не было предусмотрено в первоначальной оценке рисков.
Требования к планированию безопасности, обучению и спасательным работам
Планирование безопасности при выборе типа подъемной рабочей платформы (MEWP) подразумевает, что ваша оценка рисков, обучение и план спасения должны четко соответствовать тому, как каждый тип MEWP имеет право перемещаться, где он используется и кто может управлять им в чрезвычайной ситуации.
- Формальная оценка рисков и план обеспечения безопасности объекта: В соответствии со стандартом ANSI A92.22, перед использованием подъемных рабочих платформ (MEWP) необходимо предоставить письменную оценку рисков и план объекта, включающие описание задачи, опасности, уполномоченных пользователей и меры контроля. Стандарт безопасного использования
- Анализ рисков, специфичный для каждого типа объектов: В плане необходимо учитывать, может ли машина перемещаться в поднятом положении (тип 2/3) или только в сложенном (тип 1) состоянии, и соответствующим образом определить дополнительные риски столкновения, застревания и опрокидывания. Опасности, связанные с типом оборудования
- Обучение операторов, пользователей и руководителей: Стандарт ANSI A92.24 требует документированного обучения операторов, пассажиров и руководителей по вопросам руководств, проверок, средств управления, устройств безопасности и ограничений, специфичных для конкретной платформы. Стандарт обучения
- Компетентность руководителя в вопросах отбора и правил: Руководители должны быть обучены выбору правильного типа подъемной рабочей платформы, понимать стандарты, выявлять опасности и следить за тем, чтобы инструкции оставались вместе с оборудованием. Обучение супервайзеров
- Возможность действий в чрезвычайных ситуациях с участием пассажиров: По крайней мере один из находящихся в помещении должен быть обучен управлению элементами управления на случай, если основной оператор окажется недееспособным, включая базовые навыки защиты от падения и обеспечения устойчивости. Обучение жильцов
- Письменный план спасения с четкими методами: В плане спасательной операции, разработанном с учетом специфики объекта, должны быть определены варианты самоспасения, спасения с помощью других лиц и технического спасения, а также ограничено время, в течение которого работник может висеть на виселице. Аварийного реагирования План спасения
- Внедрение новых функций безопасности: Современные подъемные платформы оснащены датчиками нагрузки и наклона, датчиками скорости ветра, более высокими ограждениями и улучшенными воротами в соответствии со стандартами CSA B354 и обновленными стандартами ANSI, понимание и применение которых необходимо проверять в ходе тренировок. КСА B354 Обновлены функции ANSI.
- Режим проверки соответствует режиму эксплуатации: Регулярные и ежегодные проверки квалифицированным персоналом являются обязательными, особенно для интенсивно эксплуатируемых установок типа 3 с более сложными системами управления и датчиков. Протоколы осмотра
- Обязанности оператора на объекте: Операторы должны соблюдать инструкции по защите от падения, оценивать устойчивость, следовать процедурам на объекте и обеспечить, чтобы как минимум один человек мог использовать аварийные средства управления. Обязанности оператора
- Соответствие нормативным требованиям OSHA и правилам проведения электромонтажных работ: При выполнении работ необходимо соблюдать требования OSHA 29 CFR 1910.67 в отношении платформ, установленных на транспортных средствах, 1910.333 в отношении методов работы вблизи электрооборудования и 1910.502 в отношении защиты от падения. Обзор OSHA
💡 Примечание для инженера-полевого специалиста: При переходе от типа 1 к типу 3 на одном и том же объекте ваш первоначальный план спасения обычно оказывается неверным — маршруты передвижения, узкие места и доступ к наземным средствам управления меняются, и их необходимо заново документировать.
Заключительные мысли о выборе типа Мьюпа
Выбор правильного типа подъемной рабочей платформы — это не просто решение о покупке. Это ключевой фактор контроля рисков. Группа A/B определяет, насколько далеко груз может перемещаться относительно линии опрокидывания. Тип 1/2/3 определяет, когда и как машина может перемещаться, когда люди находятся в воздухе. В совокупности эти параметры определяют базовые параметры безопасности.
Тип 1 ограничивает перемещение только в сложенном состоянии. Это замедляет производство, но устраняет многие опасности, связанные с управлением погрузчиком на высоте. Типы 2 и 3 повышают производительность, позволяя перемещаться на высоте, но требуют более жесткого контроля за перемещением по полу, улучшенной связи и строгого соблюдения требований датчиков и сигнализации.
Инженерные, специалисты по технике безопасности и оперативные группы должны придерживаться одного правила. Во-первых, необходимо определить, действительно ли требуется перемещение на высоте. Затем выбрать группу и тип, и только после этого рассматривать высоту, вылет стрелы и варианты. На основе этих решений следует разработать планы обучения, спасательных работ и инспекций.
В случае сомнений отдавайте предпочтение самому простому типу, который все еще способен выполнять свою работу. Используйте тип 1 в стационарных зонах, оставьте тип 3 для контролируемых, хорошо спланированных маршрутов и подкрепляйте каждое решение документированной оценкой рисков. Такой подход обеспечивает производительность, соответствие требованиям и безопасность парка подъемных рабочих платформ, а также отвечает целям безопасного использования, заложенным в конструкциях Atomoving.
Часто задаваемые вопросы
Какие характеристики отличают мобильную подъемную рабочую платформу типа 1 (MEWP)?
Мобильная подъемная рабочая платформа типа 1 (MEWP) определяется ее способностью к самостоятельному перемещению и управлению непосредственно с рабочего места оператора на платформе. Это означает, что она может перемещаться независимо, поднимая рабочих на высоту. Руководство по подъемным рабочим платформам.
Считается ли ножничный подъемник мобильной подъемной рабочей платформой?
Да, ножничный подъемник считается разновидностью мобильной подъемной рабочей платформы (МВП). К МВП относятся различные устройства, такие как ножничные подъемники, стреловые подъемники и вертикальные мачтовые подъемники, предназначенные для подъема рабочих. Руководство по типам МВП.