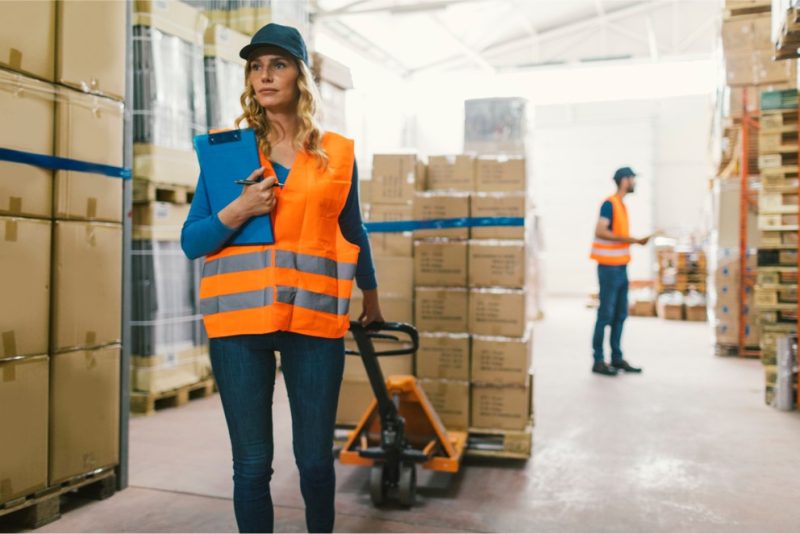
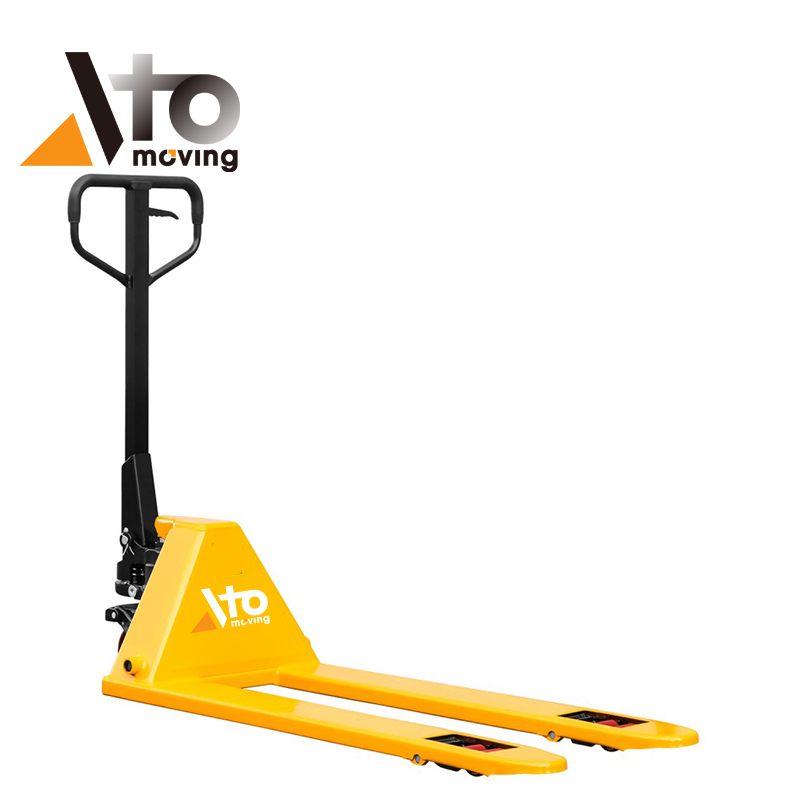
Управление и маневрирование гидравлической тележкой требует точного контроля, соблюдения правил техники безопасности и постоянного технического обслуживания в условиях склада. В данной статье рассматриваются основные принципы управления ручными и моторизованными гидравлическими тележками , включая положения рулевого механизма, нейтральные настройки, регулировку скорости, радиус поворота и пределы устойчивости при различных условиях загрузки. Затем рассматриваются безопасные методы работы на углах, в проходах, на пандусах, на неровных полах и в зонах с высокой проходимостью, а также связь методов маневрирования с эргономикой и усталостью оператора. Наконец, рассматриваются вопросы осмотра и технического обслуживания колес, шарниров, рулевых механизмов и гидравлики, после чего подводятся итоги передовой практики и новых тенденций в области производительности и безопасности управления гидравлическими тележками.
Основы управления рулевым механизмом гидравлической тележки
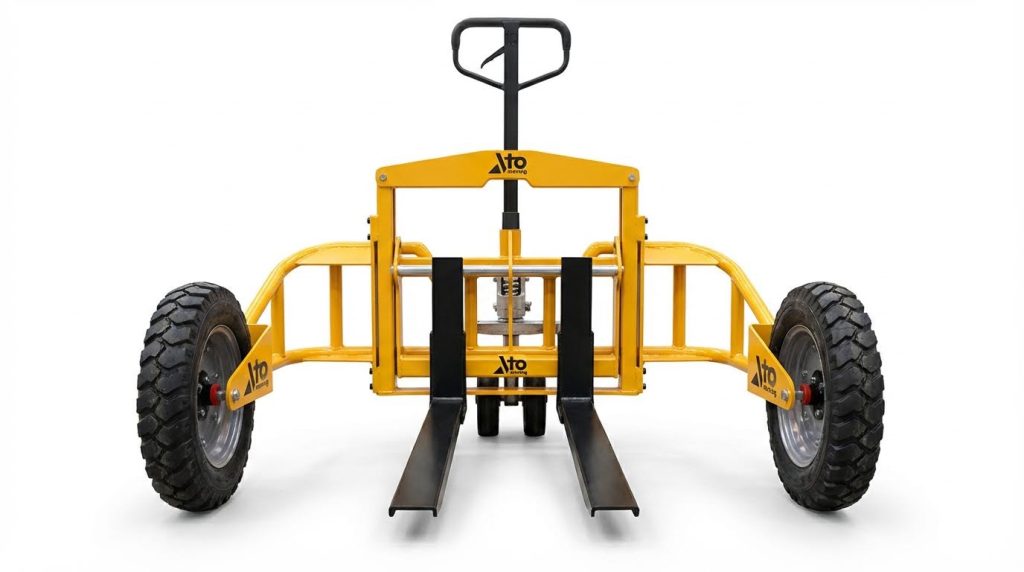
В системах управления гидравлическими тележками для ручных моделей использовались простые механические рычаги, а в моделях с электроприводом — интегрированная электрогидравлическая система управления. Понимание взаимодействия геометрии рулевого управления, положения груза и действий оператора имело решающее значение для безопасной эксплуатации. В этом разделе были изложены основные принципы управления, определяющие маневренность, устойчивость и эргономичность в типичных складских условиях.
Ручное и моторизованное управление гидравлической тележкой
В ручных гидравлических тележках использовалась прямая механическая связь между рычагом управления и рулевыми колесами. Оператор прилагал усилие к рукоятке для поворота рулевых колес через центральный шарнир, без использования электропривода. В моторизованных гидравлических тележках, включая тележки с ручным управлением и тележки с сиденьем для оператора, использовался электродвигатель и часто электрогидравлическая система для управления движением, торможением и подъемом с помощью рулевой рукоятки. Их управление по-прежнему зависело от рычага управления, но скорость, направление и торможение были интегрированы в блок управления, поэтому небольшие воздействия могли вызывать значительное движение. Ручные устройства обеспечивали точное управление на низких скоростях, но требовали больших физических усилий, в то время как устройства с электроприводом повышали производительность и снижали нагрузку, но требовали более строгой подготовки из-за большей кинетической энергии и большего тормозного пути.
Положение рулевого рычага, нейтральное положение и регулировка скорости.
Положение рычага рулевого управления напрямую влияло как на управляемость, так и на скорость. В случае ручных гидравлических тележек операторы обычно держали рукоятку в вертикальном или слегка опущенном положении, чтобы максимизировать контроль и минимизировать риск удара ногой о землю. Нейтральное положение гидравлического рычага отключало насос, позволяя вилам оставаться поднятыми, в то время как рукоятка свободно перемещалась с минимальным сопротивлением. В моторизованных гидравлических тележках рулевая рукоятка включала в себя переключатели направления, дроссель и функцию нейтрального положения или движения накатом, при этом в некоторых конструкциях скорость движения ограничивалась, когда рычаг находился почти в вертикальном положении для маневрирования в условиях ограниченного пространства или при движении накатом. Правильное использование нейтрального положения на склонах или во время парковки уменьшало непреднамеренное движение и снижало износ приводных и тормозных компонентов.
Радиус поворота, центр тяжести и устойчивость
Радиус поворота зависел от геометрии расположения рулевых колес, длины вил и точки опоры рулевого управления, а также изменялся в зависимости от размера и положения груза. Более длинный или смещенный от центра груз увеличивал траекторию его перемещения, требуя большего зазора на поворотах и пересечениях. Устойчивость была связана с суммарным центром тяжести гидравлической тележки и груза; по мере смещения центра тяжести груза выше или дальше от пятки вил, опрокидывающий момент увеличивался при резких поворотах или внезапных остановках. Поэтому операторам необходимо было снижать скорость перед поворотом и избегать крутых поворотов при работе с высокими или тяжелыми грузами, чтобы поддерживать устойчивое положение тележки. Понимание этих взаимосвязей позволяло проектировщикам устанавливать ширину проходов и зоны поворота, соответствующие возможностям оборудования и типичным размерам поддонов.
Тяга против толкания в разных условиях
Использование ручной гидравлической тележки, как правило, обеспечивало лучший контроль и снижало нагрузку на позвоночник на ровных поверхностях. При перемещении тележки оператор мог смотреть в направлении движения, сохранять более безопасное положение рук и быстро реагировать на препятствия. Однако на склонах или вблизи стен и неподвижных конструкций рекомендации по технике безопасности советовали толкать тележку, чтобы предотвратить опрокидывание оператора или защемление его между вилами и препятствием. На неровных или шероховатых полах контролируемое перемещение на низкой скорости помогало оператору чувствовать изменения сопротивления и избегать внезапных зацепов, которые могли бы перекрутить рулевое управление или дестабилизировать груз. Выбор между перемещением тележки и толканием в зависимости от уклона, ограниченности пространства и состояния поверхности был ключевым элементом безопасной стратегии управления.
Безопасное маневрирование в стесненных условиях и зонах повышенного риска.
Безопасное маневрирование в ограниченных и опасных зонах требовало дисциплинированного контроля скорости, точного управления и постоянной ситуационной осведомленности. Операторы полагались на правильное положение рулевого колеса, надлежащую обработку грузов и планирование маршрута, чтобы обеспечить устойчивость грузов и предотвратить столкновения. В программах обучения подчеркивалось, что большинство инцидентов с использованием гидравлических тележек происходит во время поворотов, работы на пандусах или движения вблизи пешеходов и стационарных сооружений. Применение структурированных методов в этих условиях значительно снизило силу удара, травмы под ногами и смещение грузов.
Методы работы на углах, в проходах и на перекрестках
Операторы использовали рулевую рукоятку или рычаг управления для плавного и последовательного перемещения по углам и узким проходам. При поворотах они поддерживали низкую скорость, чтобы избежать опрокидывания груза или столкновения со стеллажами, стенами или оборудованием. В стесненных условиях, удерживая рукоятку в вертикальном положении, они улучшали контроль и уменьшали радиус поворота, особенно для самоходных и ручных штабелеров. Операторы механизированных штабелеров изучали характеристики поворота своей конкретной модели, включая изменение радиуса поворота в зависимости от длины груза и высоты подъема вил. При приближении к перекресткам они снижали скорость, включали все доступные предупреждающие сигналы и изучали работу тормоза или стопора. В учебных материалах особое внимание уделялось полной остановке перед окончательным позиционированием, а затем полному опусканию груза перед извлечением вил.
Работа на пандусах, спусках и неровных поверхностях.
В соответствии с рекомендациями, на пандусах и спусках требовалась особая осторожность, поскольку гравитационные силы увеличивали тормозной путь и риск опрокидывания. На спусках операторы обычно двигались задним ходом, поднимая груз, чтобы предотвратить его опрокидывание и обеспечить лучший контроль. Для ручных гидравлических тележек рекомендовалось тянуть на ровных поверхностях, но толкать при движении вниз по склонам или работе вблизи стен и препятствий. Шероховатые или изношенные полы с колеями и неровностями увеличивали сопротивление качению и ударные нагрузки на раму, что дестабилизировало штабелированные грузы и создавало нагрузку на руки и предплечья оператора. OSHA и университетские рекомендации по технике безопасности рекомендовали поддерживать полы в хорошем состоянии и планировать маршруты, избегая, по возможности, дефектов поверхности. Операторы поддерживали минимальную безопасную высоту подъема вил, чтобы уменьшить опрокидывающий момент при наезде на неровности пола.
Безопасность пешеходов и командная коммуникация
В ходе обучения работе с моторизованными гидравлическими тележками было отмечено, что многие серьезные аварии происходили с участием пешеходов, зажатых между тележкой и неподвижными объектами. Поэтому операторы обеспечивали хороший обзор, замедляли движение перед слепыми поворотами и немедленно останавливались, если кто-либо выходил на проезжую часть. Когда большие или высокие грузы блокировали обзор вперед, обученный наблюдатель шел впереди, чтобы направлять движение и подтверждать отсутствие препятствий с обеих сторон. Операторы использовали четкие словесные указания и сигналы руками для координации движений, особенно в перегруженных погрузочных площадках и на перекрестках складов. Они никогда не допускали пассажиров на гидравлические тележки, поскольку шалости и несанкционированная езда исторически приводили к задавливанию и наезду. В конце смены требовалось парковать тележку в специально отведенных местах с полностью опущенными вилами, чтобы исключить опасность спотыкания и удара для пешеходов.
Эргономика, высота погрузки и утомляемость оператора.
Эргономические методы направлены на снижение наклонов, скручиваний и чрезмерного усилия рук при перемещении паллет. На продуктовых и холодильных складах, где отдельные коробки весили 80–100 килограммов, увеличение рабочей высоты значительно снижало нагрузку на спину. К таким методам относилось использование гидравлических тележек с большей высотой подъема вил, штабелирование дополнительных пустых паллет или размещение паллетизаторов на вилах для удержания продукции на уровне пояса. Перемещение тележки по ровным поверхностям, как правило, обеспечивало лучшую механику тела и контроль, чем толкание, снижая нагрузку на спину и плечи. Рекомендации OSHA связывали деформированные колеса и поврежденные полы с более высокими усилиями при управлении и повышенной нагрузкой на руки, предплечья и пальцы. Поэтому регулярное техническое обслуживание колес и гидравлические проверки способствовали как безопасности, так и долгосрочному комфорту оператора. Программы обучения также подчеркивали важность размеренной работы, избегания резких нагрузок и признания усталости как фактора, ухудшающего точность управления и восприятие опасности.
Рабочие характеристики рулевого управления, осмотр и техническое обслуживание.
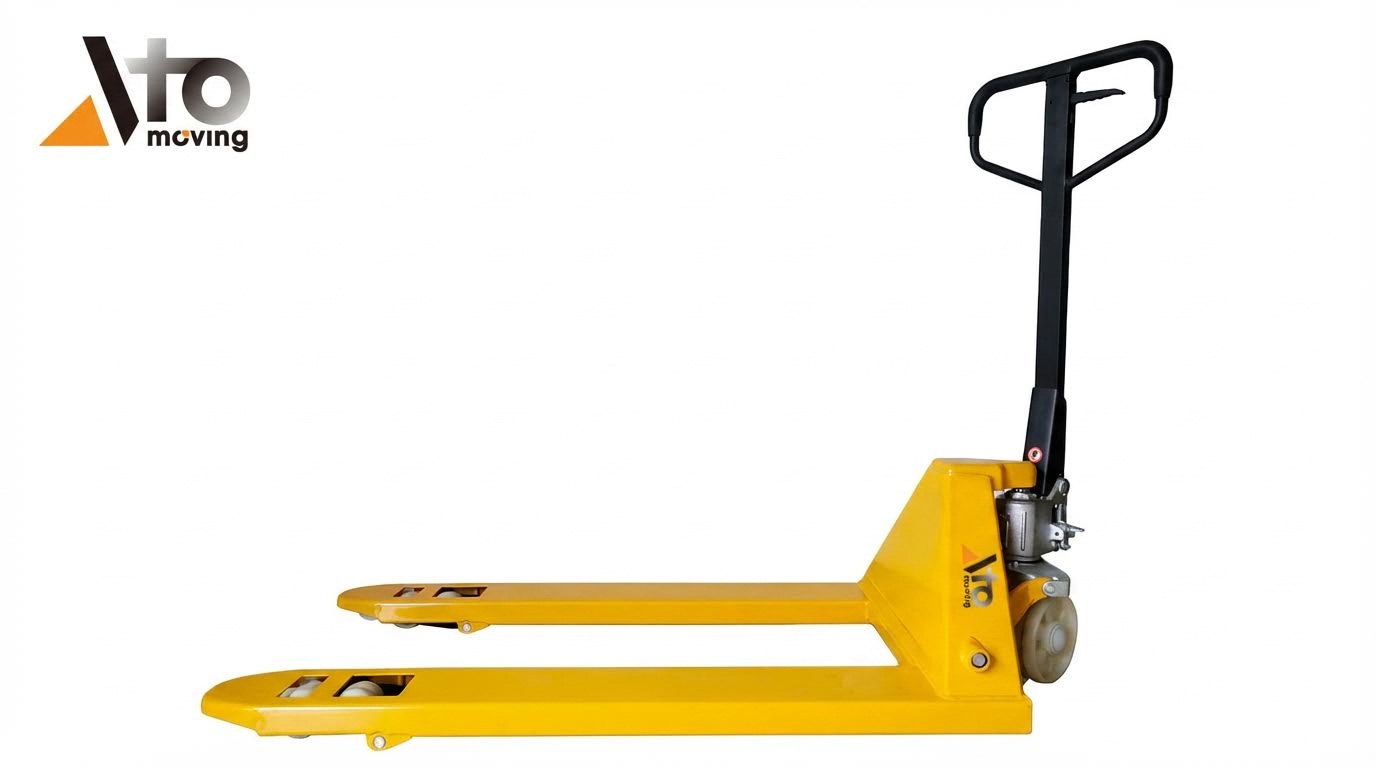
Эффективность управления гидравлическими тележками в значительной степени зависела от системы перемещения и состояния рулевых компонентов. Систематический осмотр и техническое обслуживание снижали усилие, прилагаемое руками, улучшали управляемость и предотвращали инциденты, связанные с рулевым управлением. Программы технического обслуживания были сосредоточены на колесах, смазке, регулировке развала-схождения и гидравлике, чтобы обеспечить предсказуемость маневрирования в условиях ограниченного пространства склада.
Состояние колес, материалы и контроль образования плоских участков.
Состояние колес напрямую влияло на усилие на руле, точность поворота и устойчивость груза. На колесах из цельной резины и полиуретана могли образовываться плоские участки, сколы и вкрапления металла, что увеличивало сопротивление качению, вызывало вибрацию и отдачу рулевого управления. Рекомендации OSHA указывали на то, что колеса с плоскими участками способствуют нестабильности груза и повышению нагрузки на руки и предплечья. Инспекторы проверяли наличие трещин, ослабления протектора, ухудшения управляемости и уменьшения диаметра более чем на 6 миллиметров от номинального размера; при превышении этого порога требовалась замена. Переход на полиуретановые колеса увеличивал срок службы и снижал уровень шума на гладких полах внутри помещений, а регулярные проверки пробуксовки колес помогали выявлять скрежет, указывающий на износ подшипников, до того, как произойдет катастрофический отказ.
Смазка шарниров, осей и соединений рукоятки.
Смазка шарнира рулевого управления, осей колес и шарниров рукоятки обеспечивала легкость и стабильность рулевого управления на всем протяжении хода румпеля. Тугое рулевое управление часто было вызвано сухостью центрального шарнира, который специалисты обрабатывали белой литиевой смазкой для обеспечения долговечной работы с низким коэффициентом трения. Многоцелевое масло на шарнирах рукоятки уменьшало люфт, устраняло скрипы и улучшало отзывчивость при поворотах руля. Силиконовый спрей на осях колес минимизировал скопление грязи и обеспечивал свободное вращение без чрезмерного притяжения мусора. В планах технического обслуживания обычно указывались еженедельные или ежемесячные интервалы смазки, скорректированные в зависимости от интенсивности использования и уровня загрязнения, при этом избегалась мойка под давлением, которая загоняла воду в гидравлические и подшипниковые узлы.
Замена рулевого колеса и проверка развала-схождения
Замена рулевого колеса восстановила правильную управляемость, когда на колесах появились плоские участки, вкрапления металла или чрезмерный износ диаметра, вызывавший трение о поперечную балку. Сначала техники уложили гидравлическую тележку на бок для безопасного доступа, затем сняли крышку плоской отверткой и извлекли стопорное кольцо и шайбу с помощью плоскогубцев для стопорных колец. После установки нового колеса и проставки они полностью зафиксировали стопорное кольцо в канавке оси и забили крышку обратно пластиковым молотком, чтобы избежать деформации компонентов. После замены проверка вращения подтвердила плавное и свободное вращение без заеданий и рывков. Проверка соосности подтвердила симметричное вращение рулевых колес и отсутствие контакта с рамой, что могло бы увеличить усилие на рулевом колесе и вызвать нестабильную управляемость в узких проходах.
Проблемы с гидравликой, застревание вил и устранение утечек.
Состояние гидравлической системы косвенно влияло на рулевое управление, изменяя высоту груза, перераспределение веса и управляемость оператора во время маневров. Провисание вил указывало на внутреннюю утечку через уплотнения или клапаны, что изменяло распределение нагрузки во время движения и могло дестабилизировать рулевое управление, особенно на пандусах или неровных поверхностях. Регулярные проверки выявляли внешние утечки масла из цилиндров, шлангов и фитингов, а также снижение грузоподъемности, указывающее на износ уплотнений. Техники избегали мойки под высоким давлением для защиты гидравлических компонентов и вместо этого использовали контролируемые методы очистки, чтобы предотвратить загрязнение подвижных соединений. Своевременное устранение утечек предотвращало внезапное опускание вил, снижало риск перегрузки системы рулевого управления и ограничивало дорогостоящие капитальные ремонты, вызванные длительной работой с низким уровнем жидкости или загрязнением.
Краткий обзор передового опыта и будущих тенденций

Эффективное управление гидравлической тележкой зависело от трех основных факторов: квалификации операторов, дисциплинированной техники маневрирования и систематического технического обслуживания. Операторы снижали количество несчастных случаев при перемещении грузов по ровной поверхности, поддерживали низкую скорость движения на поворотах и использовали нейтральное положение рукоятки для контролируемого начала движения, остановок и парковки. Безопасная работа также требовала строгого соблюдения номинальной грузоподъемности, использования наблюдателей при ограниченной видимости и постоянного внимания к пешеходам в проходах, на перекрестках и в зонах погрузки. Предэксплуатационные проверки колес, гидравлики, органов управления и вил предотвращали такие отказы, как застревание вил, деформация колес и тугое рулевое управление, которые увеличивали нагрузку и риск столкновений.
С точки зрения отрасли, программы технического обслуживания, контролирующие пределы износа колес, проверяющие свободное движение рулевого управления и избегающие агрессивных методов очистки, таких как мойка под давлением, продлевают срок службы оборудования и сокращают время простоя. С точки зрения эргономики, увеличение высоты погрузки, улучшение состояния пола и предпочтение механизированного перемещения ручному там, где это возможно, снижают нагрузку на опорно-двигательный аппарат и воздействие вибрации на все тело. Дальнейшие разработки указывают на создание более интеллектуальных гидравлических тележек со встроенными датчиками для контроля нагрузки, ограничения скорости в зонах повышенного риска и оповещения о приближении пешеходов, что соответствует меняющимся требованиям безопасности и нормативным требованиям. Планирование технического обслуживания на основе телематики и стандартизированные, специфичные для каждой модели модули обучения операторов также, вероятно, будут расширяться.
Для практической реализации предприятиям пригодилось сочетание письменных процедур, практического обучения и периодических проверок, направленных на отработку навыков управления движением в стесненных условиях, на пандусах и в зонах с высокой плотностью движения. Контрольные списки для колес, шарниров, гидравлики и органов управления поддерживали еженедельные и ежемесячные процедуры технического обслуживания и обеспечивали соблюдение правил охраны труда. Сбалансированный подход признавал, что модернизация технологий может повысить безопасность и производительность, но только при условии соблюдения дисциплинированных процедур инспекции, ответственности операторов и постоянного улучшения состояния пола и организации движения. Со временем предприятия, интегрировавшие эти элементы, как правило, достигали более низкого уровня травматизма и более предсказуемой производительности при погрузочно-разгрузочных работах.