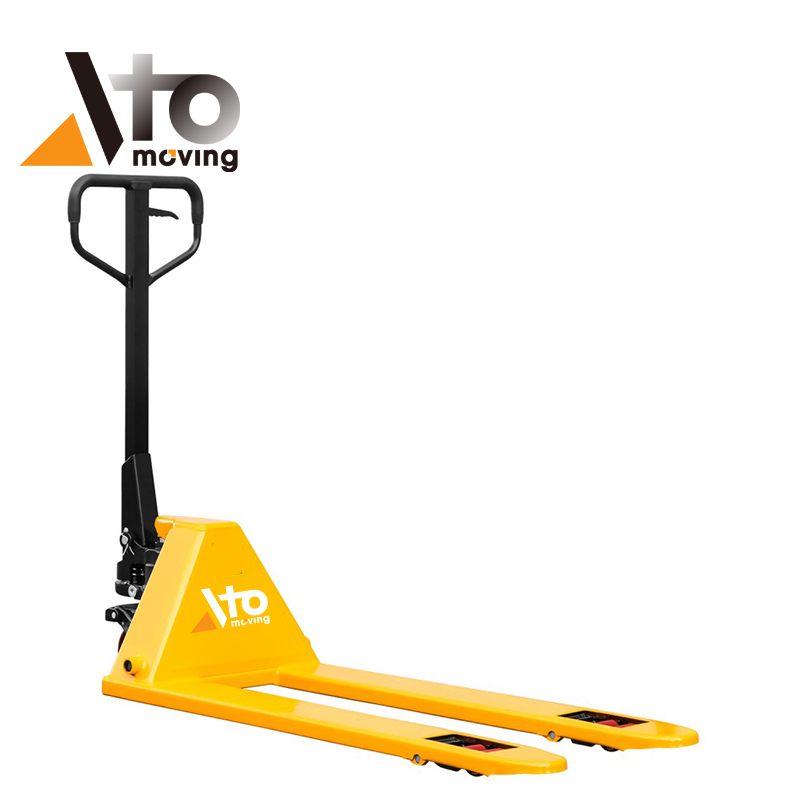
Максимальная высота подъема гидравлической тележки напрямую влияет на зазор, устойчивость и совместимость с поддонами, погрузочными доками и стеллажами. В этой статье объясняется, как производители определяют высоту подъема, и приводятся типичные диапазоны для ручных, электрических и высотных конструкций. Затем рассматриваются инженерные ограничения, включая геометрию вил, гидравлику, конструкцию и стандарты безопасности, ограничивающие практическую высоту. Наконец, приводятся рекомендации по выбору, позволяющие инженерам и проектировщикам объектов определять высоту подъема, соответствующую производственным процессам, с учетом затрат и рисков на протяжении всего жизненного цикла.
Определение высоты подъема гидравлической тележки и ключевых диапазонов
Что технически означает «максимальная высота подъема»?
Инженеры определили максимальную высоту подъема как вертикальное расстояние от пола до верхней поверхности вил в полностью поднятом положении. В технических характеристиках обычно указывались как минимальная, так и максимальная высота вил для описания рабочего хода. Разница между этими значениями представляла собой эффективную высоту подъема или гидравлический подъем. На практике операторы сосредотачивались на зазоре между поддоном и полом, который представлял собой расстояние между нижней стороной поддона и полом в поднятом состоянии. Рекомендации Мичиганского государственного университета указывали на то, что зазора около 25 мм (приблизительно один дюйм) обычно достаточно для безопасного перемещения. В литературе по технике безопасности подчеркивалось, что операторы не должны использовать гидравлические тележки в качестве подъемных рабочих платформ или для штабелирования; максимальная высота подъема должна обеспечивать только горизонтальную транспортировку. Поэтому конструкторы оптимизировали ход вил с учетом устойчивости, компактности и стоимости, а не вертикального вылета.
Типичные диапазоны подъема для ручных и электрических домкратов
Стандартные низкоподъемные ручные гидравлические тележки исторически обеспечивали максимальную высоту подъема вил около 180–200 мм. Например, несколько моделей ручных гидравлических тележек ONEN имели максимальную высоту подъема вил 195 мм при высоте подъема 110 мм. Стандартные 3-тонные тележки CUBLIFT обычно достигали высоты около 195 мм, в то время как модели с весами из нержавеющей стали, такие как вариант BHA, достигали примерно 220 мм. Электрические гидравлические тележки с ручным управлением и с оператором работали в аналогичном диапазоне низкой высоты подъема, часто от 190 мм до 235 мм. Например, гидравлическая тележка Crown PR 4500 с оператором обеспечивала максимальную высоту подъема около 235 мм. Эти значения обеспечивали достаточный зазор для обычных поддонов, сохраняя при этом низкий центр тяжести для устойчивости. Рекомендации по технике безопасности от промышленных источников предписывали поднимать груз только на высоту, достаточную для отрыва от пола, обычно около 25 мм, даже несмотря на то, что механический максимум был выше. Такая практика улучшала маневренность, снижала риск опрокидывания и ограничивала нагрузку на вилы и колеса.
Категории подъемных и специализированных гидравлических тележек
Высокоподъемные гидравлические тележки для поддонов представляли собой отдельную категорию, отличающуюся от стандартных низкоподъемных тележек. В этих конструкциях использовались ножничные механизмы или удлиненные мачты для подъема поддонов на высоту рабочего стола для эргономичного комплектования или сборки. Сообщается, что некоторые современные высокоподъемные модели достигали вертикальной высоты до 2.4 м, или примерно 8 футов. Инженеры проектировали эти устройства для стационарного или низкоскоростного использования, поскольку высокий центр тяжести значительно снижал устойчивость во время движения. Грузоподъемность таких специализированных тележек часто уменьшалась по сравнению с низкоподъемными моделями, составляя типичный диапазон от 1000 кг до 1500 кг. Другие специализированные варианты включали гидравлические тележки со встроенными весами, изготовленные из нержавеющей стали или с платформой для оператора. Оснащенные весами устройства из нержавеющей стали, такие как модель BHA от CUBLIFT, сочетали коррозионную стойкость с высотой подъема около 220 мм для обеспечения взвешивания на небольшой высоте. Электрические гидравлические тележки с максимальной высотой вил около 205 мм были предназначены для высокопроизводительных погрузочно-разгрузочных работ. В рамках этих категорий производители учитывали высоту подъема, грузоподъемность и устойчивость, исходя из предполагаемого применения и запаса прочности.
Инженерные факторы, ограничивающие высоту подъема

Технические ограничения определяли практическую высоту подъема гидравлических тележек . Конструкторы учитывали геометрию вил, гидравлику, конструкцию и устойчивость, принимая во внимание типичные условия поддонов и пола. Стандарты безопасности и проектные допуски затем устанавливали консервативные пределы, обычно ниже 250 мм для стандартных низкоподъемных тележек. Для более высоких подъемов требовались другие конструкции, такие как ножничные или мачтовые.
Геометрия вилочного погрузчика, конструкция поддона и необходимые зазоры.
Геометрия вил задавала базовые значения минимальной и максимальной высоты подъема. Стандартные низкопрофильные вилы обычно имели уменьшенную высоту примерно на 75–85 мм для работы с поддонами EUR или GMA под нагрузкой. Максимальная высота вил для обычных ручных тележек составляла от 190 до 220 мм, как сообщалось для нескольких моделей ONEN и CUBLIFT, и около 235 мм для Crown PR 4500. Этот диапазон обеспечивал примерно 25–40 мм зазора между поддоном и полом, превышая приблизительно 25 мм (1 дюйм), рекомендованные Мичиганским государственным университетом для безопасной транспортировки. Толщина платформы поддона, расположение нижней доски и геометрия выемки ограничивали начальную высоту вил и фактически полезный ход вверх до потери устойчивости или помех стеллажам или полу прицепа.
Гидравлические, структурные ограничения и ограничения устойчивости
Гидравлическая схема определяла достижимый ход вил, но конструкция и устойчивость обычно в первую очередь ограничивали полезную высоту. В ручных гидравлических тележках использовались компактные одно- или двухсторонние гидравлические цилиндры, рассчитанные на ход подъема около 110 мм в типичных конструкциях ONEN. При высоте вил более 220 мм изгибающие моменты в вилах и рычажных механизмах резко возрастали при транспортировке тяжелых грузов, ускоряя усталость сварных швов и шарнирных соединений. Подъем центра тяжести уменьшал запас устойчивости, особенно при поворотах, торможении или на неровных полах. Поэтому в высотных тележках, достигающих высоты до 8 метра, использовались ножничные или мачтовые механизмы с усиленными конструкциями и большими основаниями для контроля прогиба и опрокидывания, а не просто стандартные низкоподъемные конструкции.
Влияние грузоподъемности, типа колес и качества пола.
Грузоподъемность и высота подъема взаимодействовали через напряжение и контактное давление. Модели CUBLIFT с грузоподъемностью от 1000 кг до 5000 кг обычно поддерживали максимальную высоту подъема в пределах 195–220 мм для обеспечения приемлемого прогиба вил под номинальной нагрузкой. Для более тяжелых домкратов требовались более толстые или высокопрочные стальные вилы, что увеличивало минимальную высоту вил и ограничивало варианты геометрии. Тип колес, например, полиуретановые или нейлоновые, влиял на сопротивление качению и вибрацию, а также на устойчивость при подъеме груза. Более жесткие и меньшие по размеру колеса передавали больше ударов по неровным полам, что дестабилизировало высокие грузы на больших высотах подъема. Качество пола, включая ровность, стыки и наличие мусора, дополнительно ограничивало безопасный и эффективный подъем; операторам требовался лишь минимальный зазор, чтобы избежать зацепов, поэтому инженеры избегали чрезмерного хода, который побуждал операторов перемещать поддон на излишне большую высоту.
Стандарты безопасности, соответствие требованиям и запас прочности при проектировании.
Требования безопасности и соответствия устанавливали консервативные верхние пределы высоты подъема для низкоподъемных паллетных тележек. Международные стандарты для промышленных тележек, такие как нормы на основе ISO и EN, требовали проведения испытаний на устойчивость с номинальными нагрузками при максимальной высоте подъема и заданных условиях наклона и торможения. Поэтому производители добавляли запас прочности в расчете давления в цилиндре, предела текучести вил и несущей способности подшипников, чтобы номинальные нагрузки на максимальной высоте оставались ниже критических пределов. Рекомендации организаций по безопасности и учебные материалы, включая бюллетени по безопасности Университета штата Мичиган и отраслевые бюллетени, подчеркивали необходимость минимизации нагрузок и избегания резких поворотов на высоте. В результате конструкторы оптимизировали ход поршня, чтобы обеспечить достаточный зазор для типичных паллет и переходов между погрузочными площадками, сохраняя при этом широкий запас устойчивости, вместо того, чтобы стремиться к максимально возможной высоте подъема только за счет гидравлической системы.
Выбор оптимальной высоты подъема для вашего объекта
Подбор высоты подъема в соответствии с уровнями стеллажей, прицепов и погрузочных доков.
Инженеры подобрали высоту подъема гидравлической тележки в соответствии с самым нижним участком перемещения материала. Типичные требования к зазору между полом и поддоном оставались на уровне около 25 мм, как указывали рекомендации Мичиганского государственного университета. Стандартные ручные гидравлические тележки с максимальной высотой вил от 195 до 235 мм уже превосходили это требование. Они позволяли загружать грузы с земли в прицепы, на низкие погрузочные платформы или на короткие пандусы, не задевая поддон. Высокоподъемные гидравлические тележки или их ножничные варианты стали актуальны только тогда, когда операторам требовались машины для комплектации или подачи грузов на уровне пояса. Для работы на погрузочной площадке конструкторы проверяли высоту платформы прицепа, геометрию выравнивателя погрузочной платформы и толщину поддона, чтобы убедиться, что высота подъема тележки не превышает порогов погрузочной платформы, но не приводит к нестабильному перемещению на большую высоту. Лучшей практикой было поддержание минимальной безопасной высоты подъема и использование стационарной инфраструктуры, а не гидравлических тележек, для преодоления больших перепадов высот.
Ручные и электрические домкраты: эргономика и производительность.
Ручные гидравлические тележки подходили для коротких горизонтальных расстояний и небольшого количества циклов работы. Ограниченная высота подъема около 195 мм снижала эргономическую нагрузку по сравнению с ручной переноской, но все же требовала ходьбы и усилий. Электрические тележки с ручным управлением или с сиденьем оператора, имеющие аналогичную высоту подъема от 200 до 235 мм, повышали производительность за счет снижения усилий при толкании и времени перемещения. На предприятиях с большим количеством ежедневных перемещений поддонов, длинными проходами или частой погрузкой на погрузочной площадке обычно выбирали электрические модели, чтобы ограничить риск для опорно-двигательного аппарата. Инженеры оценивали данные о частоте сердечных сокращений оператора, измерения усилий при толкании и тяге, а также пройденное расстояние, чтобы обосновать модернизацию. Сама высота подъема не сильно отличалась между ручными и электрическими моделями, но электрические модели поддерживали номинальную высоту подъема при более высоких рабочих циклах и на умеренных уклонах. Для моделей с сиденьем оператора конструкторы также учитывали обзорность оператора на небольшой высоте перемещения и риск чрезмерного подъема грузов на высоте около 8 метра, что позволяло удерживать большинство грузов на малой высоте во время движения.
Стоимость жизненного цикла, техническое обслуживание и прогнозный мониторинг
Анализ затрат на протяжении всего жизненного цикла рассматривал высоту подъема как один из факторов, влияющих на нагрузку на компоненты. Большая грузоподъемность увеличивала ход гидравлических цилиндров, расширяла диапазон движения рычагов и повышала изгибающие моменты в вилах и мачтах для конструкций с большим подъемом. Стандартные низкоподъемные гидравлические тележки с максимальной высотой около 195 мм демонстрировали относительно умеренную структурную усталость при правильном техническом обслуживании. Программы технического обслуживания были сосредоточены на гидравлических уплотнениях, чистоте жидкости, прямолинейности вил и состоянии колес для сохранения номинальной грузоподъемности. Прогнозирующий мониторинг использовал интервалы осмотра, историю отказов и данные датчиков от современных устройств для прогнозирования ухудшения характеристик подъема. Предприятия сравнивали капитальные затраты на высокоподъемные или оснащенные датчиками тележки с предотвращенными простоями, уменьшением повреждений поддонов и снижением уровня травматизма. В тех случаях, когда операторы регулярно приближались к максимальной высоте подъема, инженеры сокращали интервалы осмотра и отслеживали изменение максимально достижимой высоты как раннее предупреждение о гидравлических или структурных проблемах.
Цифровые двойники, датчики и расширенные функции управления.
Цифровые двойники для систем обработки паллет моделировали взаимодействие высоты подъема с ровностью пола, конструкцией паллет и интерфейсами стеллажей или погрузочных доков. Инженеры использовали эти модели для проверки того, обеспечивает ли максимальная высота подъема в 195 мм или 235 мм достаточный зазор при наихудшем сценарии деформации и износа колес. Встроенные датчики на современных гидравлических тележках измеряли высоту вил, массу груза и скорость движения. Затем логика управления ограничивала скорость движения на более высоких уровнях подъема и препятствовала перемещению операторов с поднятыми грузами, в соответствии с рекомендациями по технике безопасности, предписывающими держать грузы низко. Датчики высоты также помогали гарантировать, что операторы поднимали грузы только до минимально необходимого зазора, повышая устойчивость и снижая энергопотребление электроприводов. Платформы управления парком техники агрегировали профили использования высоты подъема для уточнения выбора оборудования и проектирования компоновки. Со временем цифровые двойники и обратная связь от датчиков поддерживали итеративную оптимизацию, часто подтверждая, что умеренная, хорошо контролируемая высота подъема обеспечивает наилучший баланс безопасности, производительности и стоимости.
Краткое содержание: Практические рекомендации по высоте подъема грузов гидравлической тележкой.
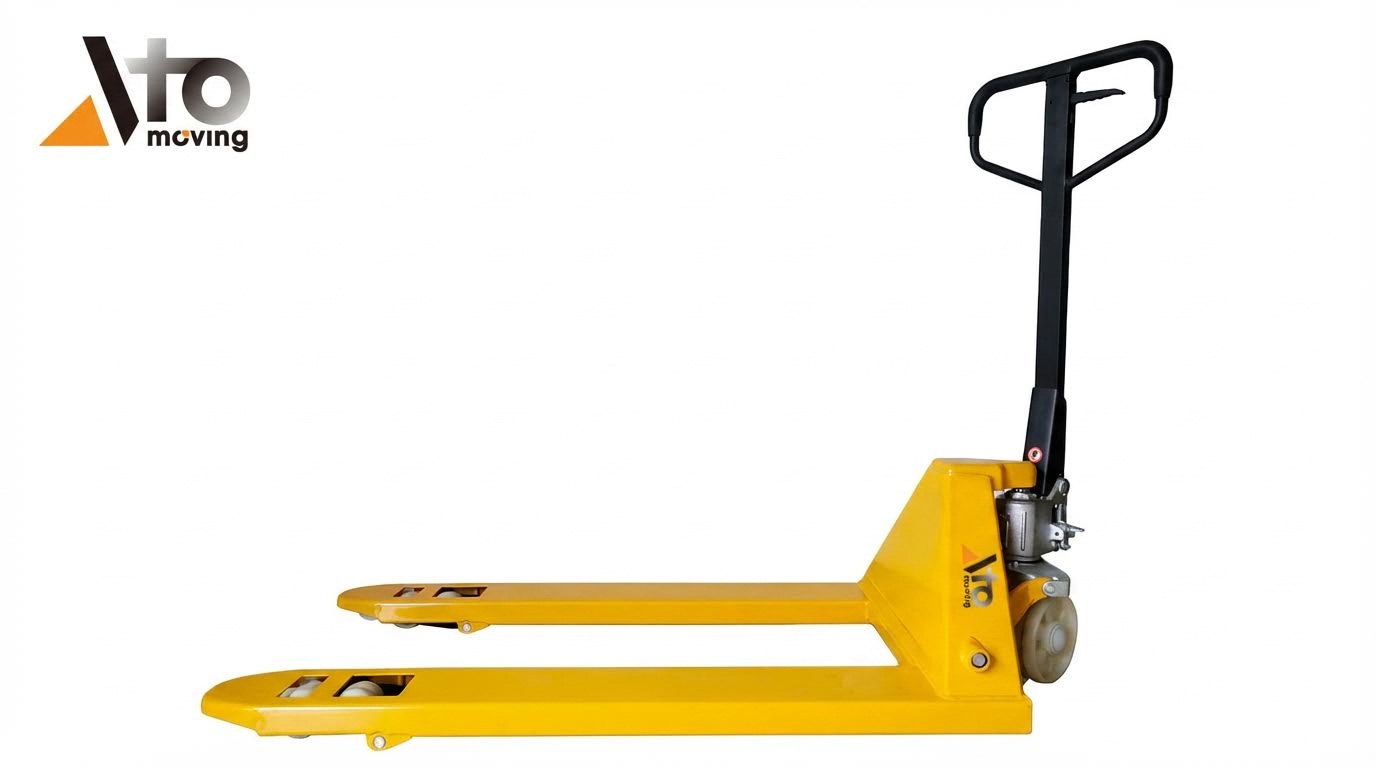
Исторически максимальная высота подъема паллетных тележек для стандартных низкорамных моделей составляла 180–235 мм. Типичные примеры включают 195 мм для многих ручных паллетных тележек, около 205–220 мм для некоторых электрических моделей и моделей, оснащенных весами, и примерно 235 мм для тележек с сиденьем для оператора, таких как тележки для вертикального подъема. Высокорамные и ножничные паллетные тележки значительно расширили этот диапазон, и, по сообщениям, некоторые специализированные конструкции достигали высоты подъема около 2.4 м, но эти устройства функционировали скорее как компактные штабелеры, чем как обычные паллетные тележки.
Инженерные ограничения по-прежнему были сосредоточены на геометрии вил, гидравлическом ходе и необходимости поддержания низкого центра тяжести груза для обеспечения устойчивости. Конструкторы балансировали высоту подъема с грузоподъемностью, колесной базой и типом колес, учитывая при этом реальные условия пола и необходимые коэффициенты безопасности. На практике предприятиям редко требовалось более 25–50 мм зазора под поддоном; операторы обычно стремились к зазору около 25 мм (≈1 дюйм) для поддержания устойчивости и маневренности, избегая при этом ненужного подъема.
С точки зрения реализации, инженеры и проектировщики объектов получили выгоду от составления карты всех точек перегрузки: погрузочных площадок, прицепов, конвейеров и уровней входа в стеллажи. Затем они выбрали гидравлические тележки, максимальная высота вил которых незначительно превышала требуемый максимальный уровень, при этом поддерживая используемый стандарт для поддонов и наихудшие допуски по полу. Анализ затрат на протяжении всего жизненного цикла отдавал предпочтение надежным гидравлическим системам, защищенным подшипникам и подходящим материалам колес, поскольку изношенные компоненты снижали эффективную грузоподъемность и увеличивали сопротивление качению.
В перспективе интеграция датчиков, тензодатчиков и базовой телематики в электрические тележки для поддонов способствовала повышению безопасности работы вблизи максимальной грузоподъемности и производительности. Цифровые двойники и аналитика автопарка позволили убедиться, что фактические рабочие зоны остаются в пределах проектных ограничений, и помогли оптимизировать зазоры для новых конфигураций. Тенденция развития технологий указывала на более интеллектуальное управление относительно небольшими зонами подъема, а не на значительное увеличение высоты подъема, поскольку устойчивость и эргономика накладывали жесткие практические ограничения на оборудование класса гидравлических тележек.