ระบบหยิบสินค้าอัตโนมัติในคลังสินค้าได้เปลี่ยนจากสิ่งที่ควรมีมาเป็นปัญหาหลักในการออกแบบ ซึ่งเป็นตัวกำหนดต้นทุนแรงงาน ระดับการบริการ และความสามารถในการขยายขนาด คู่มือนี้จะอธิบายถึงสถาปัตยกรรมระบบหลัก วิธีการออกแบบผังคลังสินค้า และวิธีการเลือกขนาดอุปกรณ์เพื่อให้ได้ปริมาณงานที่เชื่อถือได้ คุณจะได้เห็นว่าการเลือกใช้โครงสร้างแบบตารางลูกบาศก์ รถขนส่ง หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) การจัดวาง และการคัดแยก มีปฏิสัมพันธ์กันอย่างไร เพื่อให้คุณสามารถออกแบบ โซลูชัน การหยิบสินค้าอัตโนมัติในคลังสินค้าที่บรรลุเป้าหมายจำนวนสินค้าต่อชั่วโมง (UPH) ได้อย่างแท้จริง ในระหว่างนี้ เราจะเชื่อมโยงการออกแบบทางกายภาพ ตรรกะของซอฟต์แวร์ และตัวชี้วัดประสิทธิภาพ (KPI) เข้าด้วยกันเป็นมุมมองทางวิศวกรรมที่สอดคล้องกัน
สถาปัตยกรรมหลักสำหรับการหยิบสินค้าอัตโนมัติ
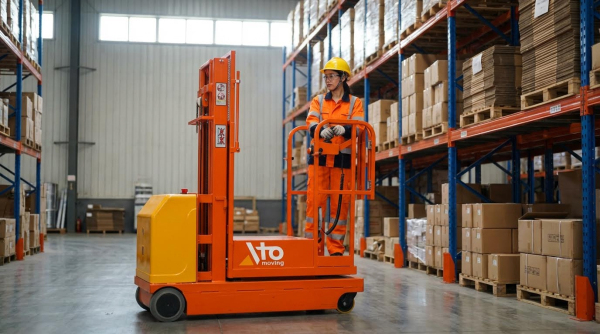
ส่วนนี้จะเปรียบเทียบระบบหลักสามประเภทที่ใช้ในการหยิบสินค้าอัตโนมัติในคลังสินค้า เป้าหมายคือการเชื่อมโยงสถาปัตยกรรมทางกายภาพเข้ากับปริมาณงาน การใช้พื้นที่ และความสามารถในการขยายขนาด เพื่อให้คุณสามารถเลือกโครงสร้างพื้นฐานที่เหมาะสมสำหรับการออกแบบของคุณ
ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) แบบลูกบาศก์และฝูงหุ่นยนต์
ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติแบบลูกบาศก์ (Cube-based ASRS) ใช้โครงสร้างแบบตาราง 3 มิติที่มีความหนาแน่นสูง โดยวางกล่องหรือถังเก็บสินค้าซ้อนกันในแนวตั้ง และเข้าถึงสินค้าจากด้านบนโดยหุ่นยนต์ขนาดเล็ก การออกแบบนี้ช่วยขจัดทางเดินภายในบล็อกจัดเก็บ และเปลี่ยนพื้นที่เกือบทั้งหมดให้เป็นปริมาตรการจัดเก็บ เหมาะอย่างยิ่งสำหรับธุรกิจที่ต้องการความหนาแน่นในการจัดเก็บสูงมากในพื้นที่จำกัด และต้องการลำดับการสั่งซื้อที่สม่ำเสมอและคาดการณ์ได้
| แง่มุม | หมายเหตุทางวิศวกรรม | ผลกระทบโดยทั่วไปต่อระบบหยิบสินค้าอัตโนมัติในคลังสินค้า |
|---|---|---|
| เรขาคณิตการจัดเก็บ | ถังบรรจุสินค้าถูกวางซ้อนกันเป็นแนวตั้งภายในโครงตะแกรงอะลูมิเนียม หุ่นยนต์วิ่งอยู่บนหลังคาตะแกรงและยกถังบรรจุสินค้าขึ้นลงผ่านช่องเปิดต่างๆ โครงสร้างตารางความหนาแน่นสูง | ช่วยลดช่องว่างระหว่างทางเดินภายใน ทำให้เพิ่มพื้นที่จัดเก็บได้มากถึงประมาณ 70-75% เมื่อเทียบกับชั้นวางสินค้าแบบเดิม หากได้รับการออกแบบอย่างเหมาะสม ความหนาแน่นในการจัดเก็บสูง |
| กองทัพหุ่นยนต์ | หุ่นยนต์ขนาดเล็กจำนวนมากใช้พื้นที่บนตะแกรงร่วมกัน ทำหน้าที่ยกและขนย้ายถังไปยังจุดจอด | ประสิทธิภาพการทำงานจะเพิ่มขึ้นตามจำนวนหุ่นยนต์และจำนวนพอร์ตเป็นหลัก ขนาดของกลุ่มหุ่นยนต์เป็นตัวแปรสำคัญที่ส่งผลต่อประสิทธิภาพการทำงานต่อชั่วโมง (UPH) |
| ความเร็วในการส่งถังขยะ | ในสภาวะการทำงานปกติ หุ่นยนต์สามารถส่งถังบรรจุสินค้าไปยังจุดรับส่งสินค้าได้ทุกๆ 2-10 วินาที 2-10 วินาทีระหว่างการส่งถังขยะแต่ละใบ | ช่วยสนับสนุนอัตราการขนส่งสินค้าไปยังผู้คนในระดับสูงและคงที่ เมื่อท่าเรือมีความสมดุลและการจัดการการเติมสินค้าเป็นไปอย่างมีประสิทธิภาพ |
| ช่วงอัตราการหยิบ | รายงานระบุว่าสามารถคัดแยกได้ 284–2430 ถังต่อชั่วโมง ขึ้นอยู่กับขนาดของพื้นที่จัดวางและจำนวนหุ่นยนต์ 284–2430 ถังต่อชั่วโมง | ระบบขนาดใหญ่สามารถเพิ่มประสิทธิภาพการขนถ่ายสินค้าได้มากกว่าระบบขนส่งขนาดเล็ก ในขณะที่ระบบขนาดเล็กจะทำงานเหมือนบัฟเฟอร์ความหนาแน่นสูงขนาดกะทัดรัด |
| scalability | ออกแบบเป็นแบบโมดูลาร์ สามารถเพิ่มกำลังการผลิตได้โดยการเพิ่มโมดูลกริดและหุ่นยนต์โดยไม่ต้องหยุดการทำงานเป็นเวลานาน ปรับขนาดได้อย่างราบรื่น | ช่วยให้คุณขยายระบบจากโครงการนำร่องไปสู่ระบบหยิบสินค้าในคลังสินค้าอัตโนมัติเต็มรูปแบบ ด้วยการลงทุนด้านทุนแบบเป็นขั้นเป็นตอน |
| ความต้องการพลังงาน | การใช้พลังงานของหุ่นยนต์ในกลุ่มนี้ต่ำมาก หุ่นยนต์ 10 ตัวใช้พลังงานในระดับเดียวกับเครื่องใช้ไฟฟ้าในครัวเรือนหนึ่งเครื่อง คล้ายกับเครื่องดูดฝุ่น | รองรับเป้าหมายด้านพลังงานต่อสายการผลิตและต้นทุนรวมในการเป็นเจ้าของ (TCO) ที่สูงกว่าระบบที่มีสายพานลำเลียงจำนวนมาก |
| โครงสร้างต้นทุน | โดยทั่วไปแล้ว ต้นทุนต่อถังจะอยู่ที่ประมาณหลายร้อยดอลลาร์ เนื่องจากมีขนาดกะทัดรัดและกลไกการทำงานที่ไม่ซับซ้อน ต้นทุนการติดตั้งเริ่มต้นที่ต่ำกว่า | เหมาะอย่างยิ่งสำหรับพื้นที่รกร้างว่างเปล่าที่พื้นที่ใช้สอยมีราคาแพงหรือมีจำกัด |
จากมุมมองทางวิศวกรรม ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติแบบลูกบาศก์ (ASRS) ทำงานได้ดีที่สุดเมื่อสินค้า (SKU) สามารถบรรจุในลังได้ โปรไฟล์การสั่งซื้อเน้นสินค้าเป็นแถวมากกว่าเป็นกล่อง และคุณสามารถยอมรับระยะเวลาการรอสินค้าในช่องเก็บสินค้าที่อยู่ลึกได้บ้าง ข้อจำกัดหลักในการออกแบบ ได้แก่ พื้นที่ของตะแกรง ความสูงสูงสุดของกองสินค้า จำนวนพอร์ต และความแออัดของหุ่นยนต์เมื่อมีการใช้งานสูง
- เหมาะสำหรับ: ธุรกิจที่มีสินค้าหลากหลายประเภท (SKU สูง), สินค้าขนาดเล็ก, อีคอมเมิร์ซ และอะไหล่
- อุปสรรคสำคัญที่ต้องนำมาพิจารณาในการสร้างแบบจำลอง ได้แก่ ปริมาณการจราจรของหุ่นยนต์บนโครงข่าย การใช้เวลาในการขุดถังขยะที่ฝังลึก และการออกแบบท่าเรือให้เหมาะสมกับสรีระ
- การตัดสินใจที่สำคัญ: จำนวนและการจัดวางพอร์ต กลยุทธ์การจัดกลุ่มสินค้าตามรหัสสินค้า และขนาดของฝูงหุ่นยนต์เพื่อรองรับปริมาณงานสูงสุดต่อชั่วโมง (UPH)
เมื่อระบบ ASRS แบบคิวบ์ไม่เหมาะสม
ช่องเก็บของแบบตารางสี่เหลี่ยมจะมีประสิทธิภาพลดลงเมื่อต้องจัดการกับกล่องขนาดใหญ่จำนวนมาก สินค้าที่บรรจุบนพาเลท หรือสินค้าที่ไม่สามารถจัดเก็บในกล่องมาตรฐานได้ นอกจากนี้ยังใช้งานได้ไม่ดีในกระบวนการผลิตที่มีการเปลี่ยนแปลงของ SKU อย่างมาก หากมีการจัดวางสินค้าใหม่บ่อยครั้ง และสินค้าในช่องเก็บของหมุนเวียนเร็วกว่าที่ช่องเก็บของจะถูกปรับเปลี่ยนได้ทัน
ช่องทาง ASRS และระบบจัดการถาดแบบ Shuttle
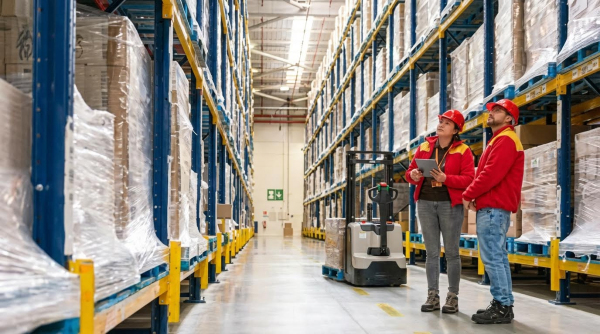
ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) แบบใช้รถขนส่งจะจัดเก็บถาดหรือกล่องไว้ในช่องวางสินค้าแนวยาว โดยมีรถขนส่งวิ่งในแต่ละระดับ ลิฟต์แนวตั้งหรือสายพานลำเลียงจะเคลื่อนย้ายถาดระหว่างระดับการจัดเก็บและสถานีหยิบสินค้า เมื่อเปรียบเทียบกับระบบแบบวางเป็นช่องสี่เหลี่ยม ระบบแบบใช้รถขนส่งจะลดความหนาแน่นในการจัดเก็บลงเล็กน้อย แต่จะได้ความเร็วในการเคลื่อนย้ายจากจุดหนึ่งไปยังอีกจุดหนึ่งที่สูงกว่า และสามารถรองรับน้ำหนักบรรทุกได้มากกว่า
| แง่มุม | หมายเหตุทางวิศวกรรม | ผลกระทบต่อระบบหยิบสินค้าอัตโนมัติในคลังสินค้า |
|---|---|---|
| เรขาคณิตการจัดเก็บ | ชั้นวางสินค้าหลายระดับ มีทั้งแบบช่องลึกและช่องเดี่ยว แต่ละระดับมีรางสำหรับรถลำเลียงที่เคลื่อนถาดไปตามทางเดิน ระบบแบบชัตเติลใช้ถาดที่เคลื่อนที่โดยชัตเติลไปตามราง | รองรับถาด กล่อง หรือภาชนะขนาดใหญ่ได้ดีกว่า ทำให้จัดวางภาชนะขนาดต่างๆ ได้ง่ายกว่าการจัดวางแบบเป็นช่องสี่เหลี่ยมแคบๆ |
| ความเร็วในการเข้าถึง | รถขนส่งจะเคลื่อนที่ตรงไปยังช่องเป้าหมาย จากนั้นส่งต่อให้รถยก โดยปกติเส้นทางจะสั้นกว่าการ "ขุด" เข้าไปในกองแนวตั้ง | การเข้าถึงและขนส่งสินค้าที่รวดเร็วมาก เหมาะอย่างยิ่งสำหรับสภาพแวดล้อมที่มีปริมาณงานสูงและมีข้อตกลงระดับบริการ (SLA) ที่เข้มงวด การเข้าถึงและขนส่งสินค้าอย่างรวดเร็ว |
| ช่วงอัตราการหยิบ | โดยทั่วไปอัตราการหยิบสินค้าจะอยู่ที่ประมาณ 500–800 ถาดต่อชั่วโมงต่อสถานี ขึ้นอยู่กับการกำหนดค่า 500–800 ถังต่อชั่วโมง | สูงกว่าเครนขนาดเล็กหลายรุ่น แต่ต่ำกว่าระบบเครนขนาดใหญ่แบบทรงลูกบาศก์ในระดับการผลิตขนาดใหญ่ |
| scalability | การเพิ่มขีดความสามารถมักต้องการรถรับส่ง ลิฟต์ และส่วนต่อขยายชั้นวางเพิ่มเติม การปรับปรุงแก้ไขอาจมีความซับซับซ้อน จำเป็นต้องมีโครงสร้างพื้นฐานที่ครอบคลุมมากขึ้นสำหรับการขยายตัว | เหมาะสำหรับพื้นที่ใหม่ที่รอการผลิตปริมาณมาก แต่มีความยืดหยุ่นน้อยกว่าสำหรับการขยายทีละขั้นตอนในพื้นที่เดิมที่มีพื้นที่จำกัด |
| โครงสร้างต้นทุน | ต้นทุนเริ่มต้นต่อหน่วยจัดเก็บสูงกว่า โดยถาดบางแบบอาจมีราคาสูงถึงหลายพันดอลลาร์ต่อชิ้น ถาดราคาตั้งแต่ 2,000 ถึง 4,000 เหรียญสหรัฐ | ค่าใช้จ่ายด้านการลงทุน (Capex) กระจุกตัวอยู่ในโครงสร้างเหล็ก ระบบขนส่ง ลิฟต์ และระบบควบคุม โดยระยะเวลาคืนทุนขึ้นอยู่กับการใช้งานรายวันที่สูงมาก |
| ประสิทธิภาพการใช้พื้นที่ | จำเป็นต้องมีทางเดินบริการ ลิฟต์ และทางเข้าสำหรับบำรุงรักษา ความหนาแน่นต่ำกว่าแบบตารางทรงลูกบาศก์ แต่สูงกว่าชั้นวางแบบทางเดินกว้าง | เหมาะที่สุดสำหรับงานที่อัตราการรับส่งข้อมูลมีความสำคัญมากกว่าความหนาแน่นของพื้นที่จัดเก็บข้อมูลโดยรวม |
- เหมาะสำหรับ: งานสั่งซื้อที่มีปริมาณมากและเกิดขึ้นซ้ำๆ โดยมักจะเป็นสินค้าที่มีขนาดกลางถึงใหญ่
- จุดคอขวดสำคัญที่ต้องพิจารณาในการสร้างแบบจำลอง ได้แก่ ลิฟต์แนวตั้ง การใช้ประโยชน์จากรถรับส่งในชั้นที่มีการใช้งานมากที่สุด และการสะสมสินค้าที่จุดหยิบสินค้า
- การตัดสินใจที่สำคัญ: ความลึกของช่องทางเดิน จำนวนรถรับส่งต่อชั้น และกลยุทธ์ในการกระจายน้ำหนักบรรทุกไปตามทางเดิน
ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติแบบ Shuttle เทียบกับแบบ Cube: ข้อแลกเปลี่ยนทางวิศวกรรมโดยสรุป
โดยทั่วไปแล้ว ระบบขนส่งแบบชัตเติลจะเหนือกว่าในเรื่องเวลาในการเข้าถึงตำแหน่งเดียวและการจัดการถาดขนาดใหญ่หรือหนักกว่า ในขณะที่ระบบแบบคิวบ์มักจะเหนือกว่าในเรื่องความหนาแน่นของการจัดเก็บ การใช้พลังงาน และความสามารถในการปรับขนาดแบบโมดูลาร์ สำหรับการหยิบสินค้าในคลังสินค้าอัตโนมัติ สิ่งนี้มักหมายความว่าระบบชัตเติลจะครองตลาดในงานที่มีอัตราการผลิตต่อชั่วโมงสูงมากและมีการจัดการ SKU อย่างเหมาะสม ในขณะที่ระบบแบบคิวบ์จะครองตลาดในสภาพแวดล้อมที่มี SKU หลากหลายและมีพื้นที่จำกัด
แนวคิดการขนส่งสินค้าแบบ AMR ไปยังบุคคล และแนวคิดแบบผสมผสาน
ระบบที่ใช้หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ใช้หุ่นยนต์เคลื่อนที่อัตโนมัติในการเคลื่อนย้ายชั้นวาง พาเลท หรือลังสินค้า ระหว่างพื้นที่จัดเก็บและสถานีทำงาน ในแนวคิดแบบไฮบริด หุ่นยนต์ AMR มักจะป้อนหรือดึงสินค้าคงคลังจากชั้นวาง ASRS โครงสร้างบัฟเฟอร์ หรือเครือข่ายสายพานลำเลียง สถาปัตยกรรมนี้ให้ความสำคัญกับความยืดหยุ่นและการใช้งานแบบค่อยเป็นค่อยไปมากกว่าความหนาแน่นสูงสุด
| ธาตุ | บทบาททางวิศวกรรม | ผลกระทบต่อระบบหยิบสินค้าอัตโนมัติในคลังสินค้า |
|---|---|---|
| หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMRs) | ควบคุมการนำทางโดยใช้เซ็นเซอร์และแผนที่ในตัว ขนถ่ายสินค้าขึ้น/ลงจากถังหรือชั้นวาง ซึ่งมักใช้รถยกแบบงาเดี่ยวหรือโมดูลยก หุ่นยนต์ AMR สามารถนำทางได้เองโดยอัตโนมัติ เพื่อขนถ่ายสินค้าขึ้นหรือลงจากถัง | เปลี่ยนชั้นวางสินค้าแบบตายตัวให้เป็นระบบส่งสินค้าถึงคน ลดระยะทางการเดิน และเพิ่มจำนวนคิวต่อชั่วโมง โดยไม่ต้องใช้โครงสร้างพื้นฐานขนาดใหญ่ |
| แร็คกันชน | ชั้นวางเฉพาะสำหรับจัดเก็บชั่วคราวและจัดลำดับกล่องระหว่างการหยิบ การบรรจุ และการเติมสินค้า หน่วยบัฟเฟอร์สำหรับการจัดเก็บและเรียกค้นข้อมูล | ลดความแออัดของปริมาณข้อมูลสูงสุดโดยการแยกการจัดเก็บข้อมูลต้นทางออกจากเวิร์กสเตชันปลายทาง ลดความแออัด ณ จุดโหลด/ขนถ่ายข้อมูล |
| ชั้นวางเข้าถึง | โครงสร้างชั้นวางที่มีอุโมงค์ทะลุผ่านเพื่อให้หุ่นยนต์ AMR สามารถขับเข้าไปด้านในหรือใต้ระดับชั้นวางได้ ทำให้หุ่นยนต์ AMR สามารถลอดผ่านด้านล่างของชั้นวางได้ | เพิ่มความหนาแน่นในการจัดเก็บเมื่อเทียบกับการจัดเก็บแบบเปิดโล่ง ในขณะที่ยังคงรักษาการเข้าถึงของหุ่นยนต์ไปยังหลายด้านของชั้นวาง |
| ชั้นวางสินค้าแบบคละขนาด | ชั้นวางได้รับการออกแบบให้มีช่องขนาดใหญ่ กลาง และเล็ก เพื่อให้เหมาะสมกับขนาดของสินค้าแต่ละรุ่น (SKU) ขนาดหน่วยที่แตกต่างกันสามารถรองรับขนาดวัสดุที่หลากหลายได้ | ช่วยเพิ่มประสิทธิภาพการจัดเก็บอย่างมีนัยสำคัญเมื่อเทียบกับถังจัดเก็บแบบเดียวกัน และลดปริมาณพื้นที่ว่างเปล่าในแต่ละจุด |
| การทำงานร่วมกันของหุ่นยนต์ | หุ่นยนต์ AMR หลายตัวใช้ทางเดินและสถานีทำงานเดียวกัน ระบบการจัดส่งจะรักษาระยะห่าง (เช่น ช่วงเวลาประมาณ 2 วินาที) เพื่อหลีกเลี่ยงการกีดขวาง ช่วงเวลาระหว่าง AMR คือ 2 วินาที | ปริมาณการขนส่งจะแปรผันตามขนาดของขบวนรถและกลยุทธ์การคิดค่าบริการ การควบคุมความแออัดในช่องทางเดินแคบๆ เป็นสิ่งสำคัญสำหรับการรักษาเสถียรภาพของปริมาณการขนส่งต่อชั่วโมง (UPH) |
เมื่อเปรียบเทียบกับระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติแบบคงที่ (ASRS) สถาปัตยกรรมแบบ AMR เน้นการจัดวางและการไหลเวียนของงานที่ขับเคลื่อนด้วยซอฟต์แวร์ ชั้นวางและเวิร์กสเตชันสามารถเคลื่อนย้ายได้ตามการเปลี่ยนแปลงของกระบวนการ และสามารถเพิ่มกำลังการผลิตได้โดยการเพิ่มหุ่นยนต์ ไม่ใช่แค่เหล็กเท่านั้น นี่เป็นสิ่งที่น่าสนใจสำหรับเครือข่ายอีคอมเมิร์ซที่เปลี่ยนแปลงอย่างรวดเร็ว ซึ่งรูปแบบการสั่งซื้อ ส่วนผสมของ SKU และคำมั่นสัญญาด้านบริการมีการเปลี่ยนแปลงอย่างรวดเร็ว
- เหมาะสำหรับ: การดำเนินงานที่ต้องการความยืดหยุ่นในการจัดวางผัง การปรับขนาดตามฤดูกาล หรือการไหลเวียนหลายโซนระหว่างการจัดเก็บ การหยิบ และการบรรจุ
- ประเด็นสำคัญที่เป็นอุปสรรคต่อการสร้างแบบจำลอง ได้แก่ ความแออัดของทางเดิน ระยะเวลาการรอใช้งานที่สถานีทำงาน และการจัดการรอบการชาร์จสำหรับกลุ่มหุ่นยนต์ AMR
- การตัดสินใจที่สำคัญ: อัตราส่วนของรถไฟ AMR ต่อสถานีรับส่งรถไฟ การออกแบบพื้นที่กันชนและจุดจอดพัก และกฎจราจรบริเวณทางแยก
รูปแบบการออกแบบไฮบริด AMR + ASRS
ในระบบหยิบสินค้าอัตโนมัติแบบไฮบริด หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) มักจะลำเลียงกล่องสินค้าไปมาระหว่างระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) ที่ใช้โครงสร้างแบบลูกบาศก์หรือแบบรถรับส่ง บัฟเฟอร์สำหรับการรวมสินค้า และการบรรจุหีบห่อ ซึ่งช่วยลดระยะทางการลำเลียงบนสายพานลำเลียง ในขณะที่ยังคงรักษาข้อดีของความหนาแน่นสูงของ ASRS เอาไว้ จุดสนใจทางวิศวกรรมจึงเปลี่ยนไปที่การออกแบบส่วนต่อประสาน: กลไกการส่งต่อ การกำหนดขนาดบัฟเฟอร์ที่แต่ละส่วนต่อประสาน และตรรกะของระบบจัดการคลังสินค้า (WMS/WCS) ที่ตัดสินใจว่ากล่องสินค้าจะเดินทางผ่าน ASRS, AMR หรือทั้งสองอย่าง
การออกแบบโครงสร้างเพื่อการประมวลผลที่มีประสิทธิภาพสูง
การออกแบบผังคลังสินค้าเป็นจุดชี้ชะตาว่าระบบหยิบสินค้าอัตโนมัติในคลังสินค้าจะประสบความสำเร็จหรือล้มเหลว รูปทรงเรขาคณิต การจัดวางสินค้า และการออกแบบพื้นที่จัดเก็บ/คัดแยกสินค้า ต้องสนับสนุนเป้าหมายจำนวนสายการผลิตต่อชั่วโมง ไม่ใช่ขัดขวาง เป้าหมายนั้นง่ายมาก: เส้นทางที่สั้นที่สุด พื้นที่ว่างเปล่าเป็นศูนย์ และไม่มีคิวรอที่จุดหยิบหรือจุดนำสินค้าเข้าคลัง
รูปทรงของทางเดิน ประเภทของชั้นวาง และแนวคิดการเข้าถึง
การเลือกช่องทางเดินและชั้นวางสินค้าเป็นตัวกำหนดขีดจำกัดทางกายภาพของปริมาณงานที่สามารถทำได้ โดยจะกำหนดว่ารถขนส่ง พนักงานหยิบสินค้า และหุ่นยนต์สามารถเคลื่อนที่ได้พร้อมกันกี่คันโดยไม่กีดขวางซึ่งกันและกัน
- ออกแบบโดยพิจารณาจากจำนวนการเคลื่อนย้ายพาเลท/ถังบรรจุต่อชั่วโมงที่จำเป็น ย้อนกลับไปยังจำนวนและความกว้างของทางเดิน
- ปรับความกว้างของทางเดินให้เหมาะสมกับอุปกรณ์ที่ใช้ในการขนถ่ายสินค้า (แบบใช้แรงงานคน, รถยก VNA, รถ AGV, รถ AMR)
- เลือกใช้ชั้นวางสินค้าและแนวคิดการเข้าถึงที่ช่วยลดการจราจรติดขัดบริเวณจุดหยิบสินค้าให้น้อยที่สุด
| องค์ประกอบการออกแบบ | ตัวเลือกทั่วไป | ผลกระทบต่อปริมาณงาน | ควรใช้เมื่อใด |
|---|---|---|---|
| ความกว้างของทางเดิน | กว้าง (≥ 12 ฟุต), แคบ (6–10 ฟุต), แคบมาก (≤ 5 ฟุต) | ทางเดินกว้างช่วยให้การสัญจรสะดวกขึ้น แต่ลดความหนาแน่นในการจัดเก็บ ในขณะที่ทางเดินแคบและแคบมากจะเพิ่มความหนาแน่น แต่ต้องใช้อุปกรณ์เฉพาะทางหรือระบบอัตโนมัติ ข้อความหรือข้อมูลที่อ้างอิง | กว้างเหมาะสำหรับขนส่งสินค้าจำนวนมากและใช้รถยก แคบเหมาะสำหรับสินค้าที่มีความหนาแน่นสูงและใช้แรงงานคน แคบมากเหมาะสำหรับรถลำเลียงอัตโนมัติ (AGV) และระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) |
| การจัดวางทางเดิน | ตรง, เฉียง, วน | ทางเดินที่ทำมุมเอียงสามารถช่วยลดความแออัดได้มากกว่าทางเดินตรงในบริเวณที่มีการจราจรหนาแน่น ข้อความหรือข้อมูลที่อ้างอิง | ใช้รูปแบบการวางแนวเฉียงหรือแบบวนลูปใกล้กับบริเวณที่มีความเร็วสูงและบริเวณที่มีการจัดเรียงวัสดุ |
| ประเภทแร็ค | ชั้นวางแบบเลือกได้ ชั้นวางแบบสองชั้น ชั้นวางแบบหลายชั้น ชั้นวางแบบไหลเวียน ชั้นวางแบบบัฟเฟอร์ ชั้นวางแบบเข้าถึงได้ | การจัดวางแบบเลือกสรรช่วยเพิ่มการเข้าถึงสูงสุด การจัดวางแบบหลายชั้นและแบบไหลเวียนช่วยเพิ่มความหนาแน่นสูงสุด ชั้นวางบัฟเฟอร์/เข้าถึงช่วยลดความแออัดและรองรับการจราจรของ AMR ข้อความหรือข้อมูลที่อ้างอิง | พื้นที่หยิบสินค้าที่มีปริมาณงานสูงเหมาะสำหรับระบบคัดแยก/ไหลเวียน ส่วนพื้นที่จัดเก็บสำรองสามารถใช้ชั้นวางแบบลึกได้ |
| ขนาดแร็คยูนิต | แบบเดียวกันทั้งหมด กับ แบบผสม (ใหญ่/กลาง/เล็ก) | การใช้ตู้ที่มีขนาดแตกต่างกันสามารถเพิ่มความจุในการจัดเก็บได้ประมาณ 5 เท่า เมื่อเทียบกับการใช้ตู้ขนาดเดียวกันสำหรับสินค้าที่มีขนาดหลากหลาย ข้อความหรือข้อมูลที่อ้างอิง | ควรใช้หน่วยวัดแบบผสมเมื่อขนาดของ SKU แตกต่างกันมาก และการใช้ประโยชน์จากพื้นที่จัดเก็บเป็นสิ่งสำคัญ |
| แนวคิดการเข้าถึง | ทางเดินแบบทั่วไป, ทางเข้าแบบขับรถเข้าไปได้, ทางผ่าน AMR (ชั้นวางสำหรับเข้าถึง) | แร็คสำหรับเข้าถึงช่วยให้หุ่นยนต์ AMR สามารถผ่านฐานแร็คได้ ลดระยะทางการเดินทางและความแออัด ข้อความหรือข้อมูลที่อ้างอิง | ใช้การส่งผ่าน AMR เมื่อมีการใช้งานแนวคิดการขนส่งสินค้าไปยังบุคคลหรือแนวคิด AMR แบบผสมผสาน |
หลักการจัดวางที่ใช้งานได้จริงสำหรับทางเดินที่มีปริมาณการสัญจรสูง
- ควรเว้นทางเดินหลักให้กว้างพอสำหรับการสัญจรไปมาทั้งสองทิศทางและการสะสมของสินค้า
- ใช้กฎการเดินรถทางเดียวในทางเดินแคบๆ ที่เชื่อมต่อกับบริเวณที่มีความเร็วสูง
- วางอุปกรณ์ขนส่งแนวตั้ง (ลิฟต์, VRC) ไว้ด้านนอกทางเดินหลักสำหรับการหยิบสินค้า เพื่อหลีกเลี่ยงการกีดขวาง
- ควรแยกการลำเลียง/การถ่ายเทออกจากเส้นทางหลักของเครื่องหยิบหรือหุ่นยนต์ทุกครั้งที่เป็นไปได้
สำหรับการหยิบสินค้าในคลังสินค้าแบบอัตโนมัติ ควรบูรณาการรูปทรงของทางเดินเข้ากับประเภทของระบบอัตโนมัติ ทางเดินที่แคบมากเหมาะกับรถขนส่ง ASRS หรือ AGV ในขณะที่ AMR จะได้รับประโยชน์จากชั้นวางสินค้าและทางเดินขวางเพื่อลดระยะทางในการเคลื่อนย้าย
ตรรกะการจัดวางช่อง, การแบ่งโซน ABC และการจัดวางในแนวตั้ง
ระบบการจัดสรรพื้นที่ (Slotting logic) แปลงข้อมูลความต้องการให้เป็นตำแหน่งทางกายภาพ หากทำได้อย่างถูกต้อง จะช่วยลดการเดินทาง ความแออัด และระยะเวลาในการดำเนินการ โดยไม่ต้องเพิ่มฮาร์ดแวร์
- ใช้การจัดโซนแบบ ABC เพื่อจัดกลุ่มสินค้าที่ขายดีไว้ใกล้กับจุดหยิบและบรรจุสินค้า
- ใช้ประโยชน์จากหลักสรีรศาสตร์แนวตั้ง: ระดับเอวสำหรับผู้ที่เคลื่อนไหวเร็ว ระดับบน/ล่างสำหรับผู้ที่เคลื่อนไหวช้า
- ปรับรอบการปรับปรุงช่องวางสินค้าให้สอดคล้องกับความผันผวนของความต้องการและฤดูกาล
| ขนาดร่อง | แนวทางปฏิบัติที่ดีที่สุด | ผลกระทบจากปริมาณงาน |
|---|---|---|
| การแบ่งเขต ABC | จัดประเภท SKU ตามอัตราการหมุนเวียน โดยวางสินค้า A ไว้ใกล้จุดหยิบสินค้ามากที่สุด สินค้า B ไว้ไกลออกไป และสินค้า C ไว้ในพื้นที่ที่เข้าถึงยากที่สุด ข้อความหรือข้อมูลที่อ้างอิง | ช่วยลดระยะทางการเดินทางเฉลี่ยต่อสายการผลิตและเพิ่มจำนวนการหยิบสินค้าต่อชั่วโมง |
| การจัดวางในแนวตั้ง | สินค้าขายดีจะวางไว้ที่ระดับเอว ส่วนสินค้าขายช้าจะวางไว้ที่ชั้นวางสูงหรือต่ำกว่า ข้อความหรือข้อมูลที่อ้างอิง | ช่วยเพิ่มความเร็วในการทำงานตามหลักสรีรศาสตร์และลดความเมื่อยล้า รองรับการทำงานที่ความเร็วสูงอย่างต่อเนื่อง |
| วิธีการเซาะร่อง | การจัดวางสินค้าแบบไดนามิกเพื่อรองรับความต้องการที่เปลี่ยนแปลงอย่างรวดเร็ว การจัดวางสินค้าแบบคงที่สำหรับสินค้าที่มีจำนวนจำกัด และการจัดวางสินค้าตามโซนเพื่อรองรับข้อจำกัดด้านอุณหภูมิหรือการจัดการ ข้อความหรือข้อมูลที่อ้างอิง | การจัดวางสินค้าแบบไดนามิกช่วยรักษาตำแหน่งที่เหมาะสมของสินค้าที่มีความต้องการสูง ทำให้ปริมาณการผลิตคงที่แม้ความต้องการจะเปลี่ยนแปลงไป |
| ความถี่ในการตรวจสอบ | ตรวจสอบสินค้าที่มีความต้องการสูงทุกเดือน สินค้าที่มีความต้องการปานกลาง/ต่ำทุกไตรมาส ข้อความหรือข้อมูลที่อ้างอิง | ป้องกัน “การเลื่อนของช่อง” ซึ่งเป็นสาเหตุที่ทำให้การเลือกใช้รูปแบบเก่าช้าลง |
| ความใกล้ชิดกับการบรรจุหีบห่อ | ควรจัดเก็บสิ่งของที่มีความเร็วสูงไว้ใกล้กับสถานีบรรจุ/จัดส่งมากที่สุด ข้อความหรือข้อมูลที่อ้างอิง | ช่วยลดขั้นตอนทั้งหมดตั้งแต่การหยิบสินค้าจนถึงการจัดส่ง โดยเฉพาะอย่างยิ่งในการหยิบสินค้าเป็นล็อตใหญ่ |
กลยุทธ์การจัดวางสินค้าเฉพาะสำหรับการหยิบสินค้าตามคำสั่งซื้อในคลังสินค้าอัตโนมัติ
- ในระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) แบบลูกบาศก์และแบบรถรับส่ง ควรจัดวางสินค้าประเภท A ไปยังตำแหน่งที่มีรอบเวลาสั้นที่สุด (จำนวนการยกน้อยลง ระยะทางในการเดินทางสั้นลง) มากกว่าที่จะพิจารณาแค่ความ "ใกล้" ทางภูมิศาสตร์เพียงอย่างเดียว
- สำหรับระบบที่ใช้ AMR ให้จัดกลุ่มสินค้า A ไว้ใน "โซนร้อน" ที่หนาแน่น เพื่อลดช่วงการเดินทางที่ว่างเปล่าให้น้อยที่สุด
- ใช้ระบบจัดวางสินค้าแบบไดนามิกที่ขับเคลื่อนด้วย WMS เพื่อจัดสรร SKU ที่ขายดีไปยังโซนเหล่านี้ใหม่ในช่วงโปรโมชั่นหรือช่วงฤดูกาลที่มีความต้องการสูง ข้อความหรือข้อมูลที่อ้างอิง.
สำหรับการหยิบสินค้าในคลังสินค้าควรผสมผสานการจัดวางสินค้าเข้ากับกลยุทธ์การหยิบสินค้า การหยิบสินค้าแบบเป็นชุดและแบบเป็นคลื่นจะได้ผลดีที่สุดเมื่อสินค้าประเภท A อยู่ใกล้กันและสามารถเข้าถึงได้จากหลายด้านหรือหลายช่องทาง เพื่อหลีกเลี่ยงปัญหาคอขวดในพื้นที่
การออกแบบบัฟเฟอร์ การรวมศูนย์ และระบบคัดแยก
ระบบบัฟเฟอร์ การรวมศูนย์ และการคัดแยก ช่วยแยกกระบวนการต่างๆ ออกจากกัน ทำให้การจัดเก็บ การหยิบ และการบรรจุ สามารถทำงานด้วยความเร็วที่แตกต่างกันได้โดยไม่ทำให้กระบวนการใดกระบวนการหนึ่งหยุดชะงักหรือติดขัด
- ออกแบบพื้นที่กันชนชั่วคราวในทุกจุดที่มีความผันแปรของปริมาณการไหลสูง
- ใช้การรวมกลุ่มเพื่อเปลี่ยนการหยิบสินค้าเป็นชุดความเร็วสูงให้เป็นกระบวนการที่พร้อมสำหรับการสั่งซื้อ
- จัดเรียงขนาดตามจำนวนครั้งสูงสุด ไม่ใช่ค่าเฉลี่ย เพื่อหลีกเลี่ยงคิวที่ยาวเหยียด
| ฟังก์ชัน | เทคโนโลยี / แนวคิด | บทบาทในกระบวนการที่มีปริมาณงานสูง |
|---|---|---|
| การพักระหว่างการจัดเก็บและการหยิบสินค้า | ชั้นวางบัฟเฟอร์ที่มีหน่วยบัฟเฟอร์จำนวนมาก การทำงานของเครื่องเรียงซ้อนด้วยคำสั่งคู่ ข้อความหรือข้อมูลที่อ้างอิง | ช่วยดูดซับการดึงข้อมูลที่เกิดขึ้นอย่างกระทันหัน ลดความแออัดบริเวณจุดโหลด/ขนถ่าย และเพิ่มประสิทธิภาพการทำงานต่อชั่วโมง (UPH) |
| การขนถ่าย AMR | หุ่นยนต์ AMR ที่มีง่ามความลึกเดียวและช่วงเวลาสั้นๆ (เช่น ประมาณ 2 วินาทีระหว่างหุ่นยนต์แต่ละตัว) ข้อความหรือข้อมูลที่อ้างอิง | รองรับการไหลเวียนที่หนาแน่นและต่อเนื่องเข้าและออกจากบัฟเฟอร์และสถานีหยิบสินค้า |
| การรวมคำสั่งซื้อ | พื้นที่คัดแยกสินค้าเป็นชุด + การรวมคำสั่งซื้อ ข้อความหรือข้อมูลที่อ้างอิง | แปลงการหยิบสินค้าเป็นชุดอย่างมีประสิทธิภาพให้เป็นการสั่งซื้อของลูกค้าแต่ละราย ช่วยลดค่าใช้จ่ายในการเดินทางและการขนส่ง |
| สร้างกำแพง | กำแพงพัตต์ที่ควบคุมด้วยแสง; กำแพงพัตต์แบบหุ่นยนต์ ข้อความหรือข้อมูลที่อ้างอิง | บรรลุประสิทธิภาพการรวมกลุ่มสูง (เช่น มากกว่า 450 รายการต่อชั่วโมง) ด้วยความแม่นยำสูงมาก; รุ่นหุ่นยนต์ช่วยคัดแยกสิ่งของขนาดเล็กโดยอัตโนมัติ |
| การคัดแยกความเร็วสูง | เครื่องคัดแยกแบบวนรอบหรือแบบหน่วย สามารถคัดแยกได้สูงสุดประมาณ 9,600–13,300 ชิ้นต่อชั่วโมง ข้อความหรือข้อมูลที่อ้างอิง | รองรับปริมาณการคัดแยกสินค้าสูงสุด และป้อนสินค้าเข้าสู่สายการบรรจุหลายสายอย่างสม่ำเสมอ |
| การขนส่งระหว่างโซน | สายพานลำเลียงและระบบขนถ่ายวัสดุอัตโนมัติ ข้อความหรือข้อมูลที่อ้างอิง | ระบบอัตโนมัติช่วยให้การเคลื่อนย้ายสินค้าระหว่างคลังสินค้า บัฟเฟอร์ การรวมสินค้า และการจัดส่งเป็นไปโดยอัตโนมัติ ลดเวลาการเดินทางด้วยตนเอง |
การตรวจสอบทางวิศวกรรมที่สำคัญสำหรับรูปแบบการจัดวางบัฟเฟอร์และการคัดแยก
- ตรวจสอบให้แน่ใจว่าความจุของพื้นที่จัดเก็บ (ถัง, ลัง, พาเลท) เพียงพอต่อระยะเวลาการขนส่งที่ยาวที่สุดในช่วงที่มีปริมาณการไหลสูงสุด
- ตรวจสอบให้แน่ใจว่ามีพื้นที่ว่างเพียงพอสำหรับการสะสมวัสดุทั้งก่อนและหลังเครื่องคัดแยก เพื่อหลีกเลี่ยงการกีดขวางในกรณีที่เครื่องจักรหยุดทำงานในขั้นตอนถัดไป
- แยกทางเข้าและทางออกรอบกำแพงกั้นเพื่อป้องกันการแทรกแซงจากผู้ปฏิบัติงาน
- สำหรับการหยิบสินค้าในคลังสินค้าแบบอัตโนมัติ ควรปรับความสูงและหลักการออกแบบตามหลักสรีรศาสตร์ของเครื่องคัดแยกให้สอดคล้องกับเทคโนโลยีการหยิบสินค้าหลัก เพื่อหลีกเลี่ยงการสูญเสียความเร็วที่จุดเชื่อมต่อ
เมื่อออกแบบเป็นระบบอย่างมีระเบียบ ไม่ว่าจะเป็นทางเดิน ช่องวางสินค้า พื้นที่พักสินค้า การรวมสินค้า และการคัดแยก การจัดวางผังคลังสินค้าจะกลายเป็นตัวคูณประสิทธิภาพการทำงาน คลังสินค้าจึงสนับสนุนกลยุทธ์การควบคุมและระบบอัตโนมัติที่กล่าวถึงในส่วนอื่น ๆ แทนที่จะต้องต่อสู้กับรูปทรงและปัญหาความแออัดในทุกกะการทำงาน
ข้อคิดสุดท้ายเกี่ยวกับการออกแบบระบบหยิบสินค้าอัตโนมัติ
ระบบหยิบสินค้าอัตโนมัติในคลังสินค้าจะทำงานได้อย่างมีประสิทธิภาพก็ต่อเมื่อสถาปัตยกรรม รูปแบบ และการควบคุมทำงานเป็นระบบเดียวกัน ระบบจัดเก็บแบบตารางลูกบาศก์ รถขนส่ง และหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ต่างก็มีจุดแข็งที่ชัดเจน แต่ก็มีข้อจำกัดที่ชัดเจนเกี่ยวกับรูปทรงการจัดเก็บ ความเร็วในการเข้าถึง และความสามารถในการขยายขนาด คุณต้องกำหนดขนาดของกองยานขนส่ง ท่าเทียบรถ รถขนส่ง และลิฟต์โดยพิจารณาจากเป้าหมายจำนวนสินค้าต่อชั่วโมง (UPH) ที่ชัดเจน ไม่ใช่จากอัตราในแคตตาล็อก
การจัดวางผังจะเป็นตัวตัดสินว่าความจุตามทฤษฎีนั้นจะไปถึงท่าเทียบสินค้าได้หรือไม่ รูปทรงของทางเดิน ประเภทของชั้นวาง และแนวคิดการเข้าถึง จะกำหนดจำนวนการเคลื่อนย้ายแบบขนานที่คุณสามารถดำเนินการได้โดยไม่กีดขวาง การจัดวางช่องและการแบ่งโซน ABC จะเปลี่ยนข้อมูลความต้องการให้เป็นเส้นทางที่สั้นและตำแหน่งการหยิบสินค้าที่เหมาะสมตามหลักสรีรศาสตร์ พื้นที่จัดเก็บ การรวมสินค้า และการคัดแยกจะช่วยลดความผันแปรในโลกแห่งความเป็นจริง เพื่อให้พื้นที่ต้นน้ำและปลายน้ำยังคงทำงานได้อย่างต่อเนื่องในช่วงเวลาที่มีปริมาณงานสูงสุดและการหยุดชะงักเล็กน้อย
แนวทางปฏิบัติที่ดีที่สุดในทางปฏิบัตินั้นง่ายมาก: เริ่มต้นด้วยจำนวนสายการผลิตต่อชั่วโมงและระดับการบริการที่ต้องการ จากนั้นจึงออกแบบย้อนกลับ เลือกสถาปัตยกรรมที่เหมาะสมกับลักษณะสินค้าและพื้นที่ ออกแบบทางเดิน ชั้นวาง และพื้นที่จัดเก็บเพื่อให้หุ่นยนต์และคนทำงานได้อย่างคล่องตัว ใช้กฎ WMS/WCS เพื่อจัดเก็บสินค้าที่ขายดีไว้ใกล้เส้นทางที่รวดเร็ว และเพื่อกระจายโหลดอย่างสมดุลทั่วทุกจุดและสถานีต่างๆ พิจารณาการทำงานอัตโนมัติเป็นโปรแกรมต่อเนื่อง ไม่ใช่การติดตั้งเพียงครั้งเดียว และตรวจสอบข้อมูลประสิทธิภาพบ่อยๆ เพื่อให้โซลูชันที่ใช้ Atomoving ของคุณสอดคล้องกับการเติบโตของธุรกิจอยู่เสมอ
คำถามที่พบบ่อย (FAQs)
การหยิบสินค้าตามคำสั่งซื้อในงานคลังสินค้าคืออะไร?
การหยิบสินค้าตามคำสั่งซื้อ คือกระบวนการเลือกสินค้าจากที่จัดเก็บในคลังสินค้าเพื่อจัดส่งให้ตรงตามคำสั่งซื้อของลูกค้า เป้าหมายคือการประกอบสินค้าที่ลูกค้าต้องการอย่างถูกต้องแม่นยำ พร้อมทั้งเพิ่มประสิทธิภาพเพื่อให้สามารถตอบสนองความต้องการภายในกรอบเวลาที่กำหนด กระบวนการนี้ถือเป็นหัวใจสำคัญของการดำเนินงานในคลังสินค้าคู่มือการหยิบสินค้าในคลังสินค้า
วิธีการใดบ้างที่จะช่วยเพิ่มประสิทธิภาพในการหยิบสินค้าตามคำสั่งซื้อ?
เพื่อปรับปรุงการหยิบสินค้าให้มีประสิทธิภาพยิ่งขึ้น ควรจัดวางผังคลังสินค้าให้เหมาะสม โดยจัดเก็บสินค้าที่มีความต้องการสูงไว้ใกล้กับพื้นที่บรรจุภัณฑ์เพื่อลดเวลาในการเคลื่อนย้าย จัดเรียงสินค้าตามประเภท ขนาด หรือความต้องการ เพื่อเพิ่มความเร็วในการหยิบสินค้า นอกจากนี้ การใช้พื้นที่แนวตั้งให้เกิดประโยชน์สูงสุดจะช่วยเพิ่มความจุในการจัดเก็บและการจัดระเบียบได้ดียิ่งขึ้น เคล็ด ลับการเพิ่มอัตราการหยิบสินค้า
เป้าหมายหลักของการหยิบสินค้าตามคำสั่งซื้อในคลังสินค้าคืออะไร?
เป้าหมายหลักของการหยิบสินค้าตามคำสั่งซื้อคือการจัดส่งสินค้าให้ตรงตามคำสั่งซื้อ ผู้จัดการคลังสินค้ามักให้ความสำคัญกับเป้าหมายที่ช่วยให้พนักงานมีประสิทธิภาพ ประสิทธิผล และมีสุขภาพดีไปพร้อมกับการเพิ่มประสิทธิภาพกระบวนการหยิบสินค้าเป้าหมายของการหยิบสินค้าตามคำสั่งซื้อ