
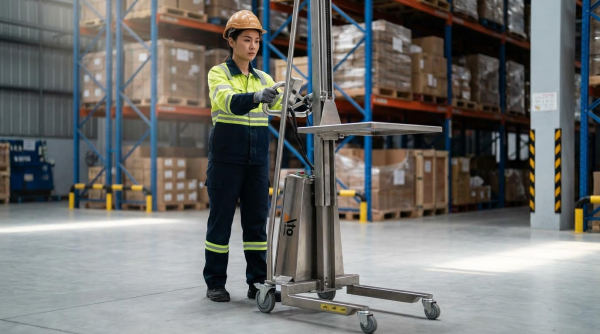
Elektrische Positioniergeräte ermöglichten die präzise und wiederholgenaue Handhabung schwerer oder unhandlicher Lasten beim Schweißen, in der Montage und im Materialtransport. Ihre Leistungsfähigkeit basierte auf einer robusten mechanischen Konstruktion, optimal ausgelegten Lastpfaden und aufeinander abgestimmten Antriebs- und Steuerungssystemen, die sich nahtlos in Roboter und automatisierte Fahrzeuge integrieren ließen. Für einen sicheren Betrieb waren regelmäßige Inspektionen, elektrischer Schutz, klar definierte Arbeitsbereiche und geschulte Bediener mit Kenntnissen der Notfallmaßnahmen erforderlich. Langfristige Zuverlässigkeit wurde durch disziplinierte Wartung, systematische Fehlersuche und datenbasierte Lebenszyklusstrategien gewährleistet, die die Genauigkeit, Sicherheit und Verfügbarkeit der Positioniergeräte sicherstellten.
Dieser Artikel befasst sich mit dem Kerndesign von elektrischen Positioniersystemen, den Anforderungen an Sicherheit und Konformität, den Wartungs- und Fehlerdiagnosemethoden sowie den praktischen Ansätzen zum Aufbau zuverlässiger und effizienter Positionierungssysteme über deren gesamte Lebensdauer hinweg.
Kernfunktionen und Konstruktion von elektrischen Arbeitspositionierern
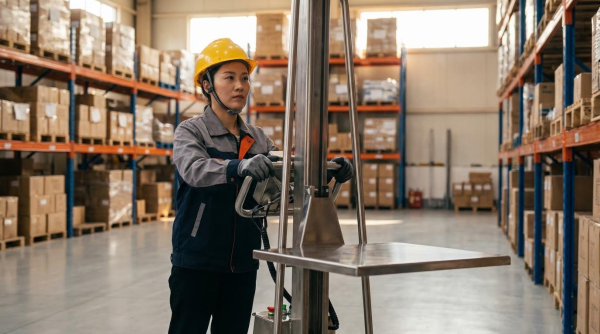
Elektrische Werkstückpositionierer justierten die Werkstückausrichtung, um Schweißqualität, Ergonomie und Prozesskonsistenz zu verbessern. Sie kombinierten mechanische Strukturen, Antriebsstränge und Steuerungssysteme, um präzise und wiederholbare Bewegungen unter definierten Lastbedingungen zu ermöglichen. Die Konstrukteure optimierten Steifigkeit, dynamisches Verhalten und Sicherheitsfunktionen bei der Integration mit Schweißanlagen, Robotern oder Manipulatoren. Das Verständnis von Lastpfaden, Geschwindigkeitsregelung und Stabilität war essenziell für die Spezifizierung zuverlässiger und nachgiebiger Systeme.
Mechanische Architektur und Lastpfade
Die mechanische Konstruktion umfasste typischerweise ein starres Fundament, einen Drehtisch oder -rahmen sowie Kippmechanismen, die von Lagern und Tragwerkselementen getragen wurden. Die Konstrukteure leiteten die Hauptlastpfade vom Werkstück über Vorrichtungen in den Tisch und anschließend über Lager und Rahmen zum Fundament oder zu den Verankerungen. Die korrekte Dimensionierung von Wellen, Lagern und Schweißnähten auf Basis der maximal zulässigen Biegemomente und Torsionsbelastungen begrenzte die Durchbiegung und verhinderte Materialermüdung. Die Ingenieure minimierten überhängende Lasten und stellten sicher, dass Ankerbolzen und Befestigungsflächen einem vibrationsbedingten Lockern während des Betriebs widerstanden. Bei vertikalen und Überkopfanwendungen schützten Absturzsicherungen oder mechanische Verriegelungen vor durch die Schwerkraft verursachten Bewegungen im Falle eines Antriebs- oder Bremsausfalls.
Antriebs-, Getriebe- und Drehzahlregelungssysteme
Elektrische Werkstückpositionierer nutzten Motor-Getriebe-Einheiten für die kontrollierte Drehung und Neigung, typischerweise über Getriebe-Drehtische, Schneckengetriebe oder Kettenantriebe. Servo- oder Induktionsmotoren mit Frequenzumrichtern ermöglichten variable Drehzahl und Drehmoment und damit ein sanftes Positionieren bei niedrigen Geschwindigkeiten sowie eine stabile Schweißrotation mit konstanter Drehzahl. Die Untersetzungsverhältnisse wurden so gewählt, dass das Nenndrehmoment des Motors das erforderliche Ausgangsdrehmoment mit Sicherheitsmargen überstieg, wobei Trägheit und Start-Stopp-Zyklen berücksichtigt wurden. Getriebe erforderten die korrekte Schmierung, die Kontrolle des Zahnflankenspiels und eine ordnungsgemäße Abdichtung, um Verschleiß, Geräusche und Ölaustritt zu vermeiden, die die Positioniergenauigkeit beeinträchtigen könnten. Drehzahlregelungsalgorithmen in Umrichtern oder Servoantrieben begrenzten Beschleunigung und Verzögerung, um ein Durchrutschen des Werkstücks zu verhindern und gleichzeitig die Zykluszeitvorgaben einzuhalten.
Werkstückspannung, Schwerpunkt und Stabilität
Spannvorrichtungen fixierten die Bauteile sicher und übertrugen die Lasten schlupf- und verformungsfrei auf den Positionierer. Die Ingenieure positionierten den kombinierten Schwerpunkt von Vorrichtung und Werkstück so nah wie möglich an der Rotations- und Kippachse, um das erforderliche Drehmoment und die dynamischen Belastungen zu minimieren. Ein falsch ausgerichteter Schwerpunkt führte zu unausgeglichenen Momenten, die ein Wackeln des Tisches, erhöhte Lagerbelastungen und ein potenzielles Kipprisiko bei mobilen oder erhöhten Einheiten zur Folge hatten. Die Berechnungen berücksichtigten die maximale Nennmasse, den Versatzabstand und den Kippwinkel, um die Kippsicherheit zu gewährleisten und gegebenenfalls Gegengewichte zu dimensionieren. Zu den praktischen Einrichtungsschritten gehörten die Überprüfung der Klemmfestigkeit, die Kontrolle auf Vibrationen oder Erschütterungen während der Testläufe und die Anpassung der Vorrichtungsgeometrie zur Ausrichtung des Schwerpunkts.
Integration mit Robotern, Cobots und AGVs
In Kombination mit Robotern oder Cobots fungierten elektrische Werkstückpositionierer als koordinierte externe Achsen, die die Werkstückbewegung mit den Werkzeugwegen synchronisierten. Die Kommunikation zwischen Robotersteuerungen und Positioniererantrieben erfolgte über Feldbusse oder industrielles Ethernet zum Austausch von Positionsbefehlen, Rückmeldungen und Sicherheitssignalen. Genaue kinematische Modelle des Positionierers, einschließlich Achsenversatz und Drehrichtung, waren für eine präzise Bahnplanung und Kollisionsvermeidung erforderlich. In automatisierten Zellen mit Mitgänger-Hubwagen waren die Positionierer mit Materialflusssystemen verbunden, um Werkstücke aufzunehmen, Positionen zu fixieren und sichere Zustände vor dem Schweißen oder der Montage zu bestätigen. Konstrukteure implementierten Verriegelungen, sichere Drehmomentabschaltfunktionen und Zonenüberwachung, um ein sicheres Zusammenwirken von Bedienern, mobilen Plattformen und Robotern zu gewährleisten.
Sicherheit, Compliance und bewährte Betriebspraktiken
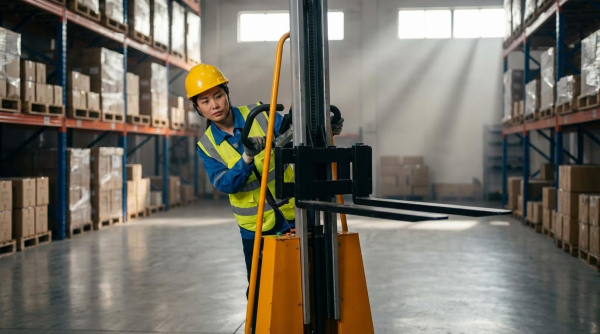
Der sichere Betrieb elektrischer Arbeitspositionierer erforderte disziplinierte Verfahren, normgerechte Hardware und geschultes Personal. Dieser Abschnitt konzentrierte sich auf praktische Betriebsregeln, die die Unfallwahrscheinlichkeit verringerten und die Ausrüstung schützten. Er behandelte Inspektionen, elektrischen Schutz, Lasthandhabung und Notfallmaßnahmen anhand von Beispielen von Schweißpositionierern, Winden und mobilen Hubarbeitsbühnen. Ziel war es, Normen und Praxiserfahrung in umsetzbare Abläufe für Werkstätten und Baustellen zu übersetzen.
Vorabinspektion und Funktionssicherheitsprüfungen
Die Bediener mussten vor der Inbetriebnahme jedes elektrischen Positioniergeräts strukturierte Vorabprüfungen durchführen. Sie überprüften die Dreh- und Neigemechanismen auf Leichtgängigkeit, Blockierfreiheit und korrektes Verhalten der Endanschläge. Befestigungselemente an allen Lastpfaden, einschließlich Tischhalterungen, Ankerbolzen und Vorrichtungsanschlüssen, mussten einer Sichtprüfung und, falls vorgeschrieben, einer Drehmomentkontrolle unterzogen werden. Die elektrischen Prüfungen umfassten Netzkabel, Stecker, Steckdosen und sichtbare Leitungen, die auf Schnitte, Abrieb, Verfärbungen oder Alterungserscheinungen der Isolierung geprüft wurden.
Funktionsprüfungen bestätigten die korrekte Funktion der Start-, Stopp- und Drehzahlregler sowie deren Rückkehr in den sicheren Zustand. Bei Servo- oder Frequenzumrichterantrieben testeten die Bediener den Positionierer unbelastet, um eine gleichmäßige Beschleunigung, Verzögerung und Drehzahlstabilität ohne ungewöhnliche Geräusche oder Vibrationen zu gewährleisten. Endschalter, Verriegelungen und Wegsensoren wurden geprüft, indem die Achsen innerhalb ihrer sicheren Bereiche bewegt und der Stopp an vordefinierten Positionen bestätigt wurde. Bei mobilen Hubarbeitsbühnen umfassten die Vorabprüfungen zusätzlich die Kontrollen von Schutzgeländern, Gurtverankerungspunkten, Reifen bzw. Ketten und Notabsenksystemen.
Erdung, Isolierung und elektrischer Schutz
Die Erdung bildete eine primäre Schutzbarriere gegen Stromschläge in Arbeitspositionierungseinrichtungen und zugehörigen Geräten. Schweißpositionierungseinrichtungen erforderten einen separaten Schutzleiteranschluss mit einem Erdungswiderstand von maximal ca. 4 Ω, gemessen mit geeigneten Messgeräten. Die Erdungsleiter mussten mechanisch sicher, korrosionsfrei und gemäß den geltenden Elektrovorschriften dimensioniert sein. Die Isolationsprüfung umfasste die Sichtprüfung von Kabeln, Steckverbindern und Motoranschlüssen sowie regelmäßige Isolationswiderstandsmessungen; Werte von mindestens 0.5 MΩ wiesen typischerweise auf eine akzeptable Isolation für Niederspannungssysteme hin.
Die Schaltschränke mussten regelmäßig gereinigt werden, um leitfähigen Staub, Spritzer und Feuchtigkeit zu entfernen, die die Kriechstrecken beeinträchtigen könnten. Schutzeinrichtungen wie Sicherungen, Leitungsschutzschalter und Fehlerstrom-Schutzschalter mussten die korrekten Nennwerte aufweisen und in dokumentierten Prüfintervallen getestet werden. Die Bediener stellten sicher, dass die Gehäusetüren vollständig schlossen und die Dichtungen intakt waren, um den Schutz gegen Eindringen von Fremdkörpern zu gewährleisten. Während der Wartung stellten die Verfahren zur Sicherung gegen unbeabsichtigtes Einschalten sicher, dass alle Energiequellen, einschließlich elektrischer, hydraulischer und pneumatischer, isoliert und deutlich gekennzeichnet waren, um ein unbeabsichtigtes Einschalten zu verhindern.
Sichere Lastenhandhabung, Geschwindigkeitsbegrenzungen und Arbeitsbereiche
Sicheres Lasthandling begann mit der strikten Einhaltung der Nennkapazität und klar definierten Arbeitsbereichen. Die Bediener überprüften vor dem Einspannen die Werkstückmasse und den Schwerpunkt, um sicherzustellen, dass die resultierende Lastlinie nahe an der Drehachse des Positionierers verlief. Die Vorrichtungen mussten der Werkstückgeometrie entsprechen und eine formschlüssige Arretierung gewährleisten, um ein Verrutschen oder Herausfallen unter dynamischen Lasten zu verhindern. Bei Drehtischen oder Kipprahmen ermöglichten Probeläufe bei niedriger Drehzahl die Überprüfung der Stabilität und des Fehlens von Kollisionen mit Schutzvorrichtungen, Kabeln oder umgebenden Strukturen.
Die Wahl der Drehzahl hing von Werkstückmasse, Geometrie und Prozessanforderungen wie Schweißen oder Montage ab. Zu hohe Rotations- oder Hubgeschwindigkeiten erhöhten die Massenträgheitskräfte, was zu Vibrationen, Überschwingen oder Materialermüdung führen konnte. Empfohlen wurde, für schwere oder versetzte Lasten niedrigere Drehzahlen zu verwenden und Beschleunigungsrampen durch die Antriebsparameter zu begrenzen. Bei mobilen Hubarbeitsbühnen beachteten die Bediener die vom Hersteller vorgegebenen Fahrgeschwindigkeiten, die maximale Plattformhöhe unter Berücksichtigung der Windlasten und die Verbote von Bewegungen in der Nähe von Hindernissen oder Freileitungen. Deutlich gekennzeichnete Arbeitsbereiche und Absperrungen hielten unbeteiligte Personen vom Gefahrenbereich fern.
Notfallverfahren und Bedienerschulung
Für die Notfallvorsorge waren klare Verfahren, leicht zugängliche Geräte und regelmäßige Übungen erforderlich. Die Bediener mussten ungewöhnliche Zustände wie ungewöhnliche Geräusche, starke Vibrationen, unerwartete Bewegungen oder das Lösen von Werkstücken erkennen und sofort reagieren, indem sie die Maschine anhielten und die Stromzufuhr unterbrachen. Not-Aus-Schalter mussten gut sichtbar und frei zugänglich sein und bei der Inbetriebnahme sowie bei regelmäßigen Inspektionen geprüft werden. Die Verwendung von Not-Aus-Schaltern für routinemäßige Stillstände wurde jedoch nicht empfohlen, da dies die Komponenten belastete und die Systemzuverlässigkeit beeinträchtigen konnte.
Die Schulungsprogramme umfassten die Gerätestruktur, die Steuerungslogik, die Grenzen der Geräte und die standortspezifischen Gefahren. Nur Personal mit dokumentierter Schulung und, falls gesetzlich vorgeschrieben, gültigen Betriebserlaubnissen durfte Winden, Positionierer oder Hubarbeitsbühnen bedienen. Die Schulung beinhaltete korrekte An- und Abschaltvorgänge, sichere Parkpositionen und Verfahren bei Stromausfall, Leckagen oder Bränden, einschließlich der Abstimmung mit den Notfallplänen des Standorts. Auffrischungsschulungen und Vorfallanalysen trugen dazu bei, die Kompetenz zu erhalten und eine Kultur des umsichtigen und methodischen Arbeitens im gesamten Team zu verankern.
Wartung, Fehlerbehebung und Lebenszyklusoptimierung
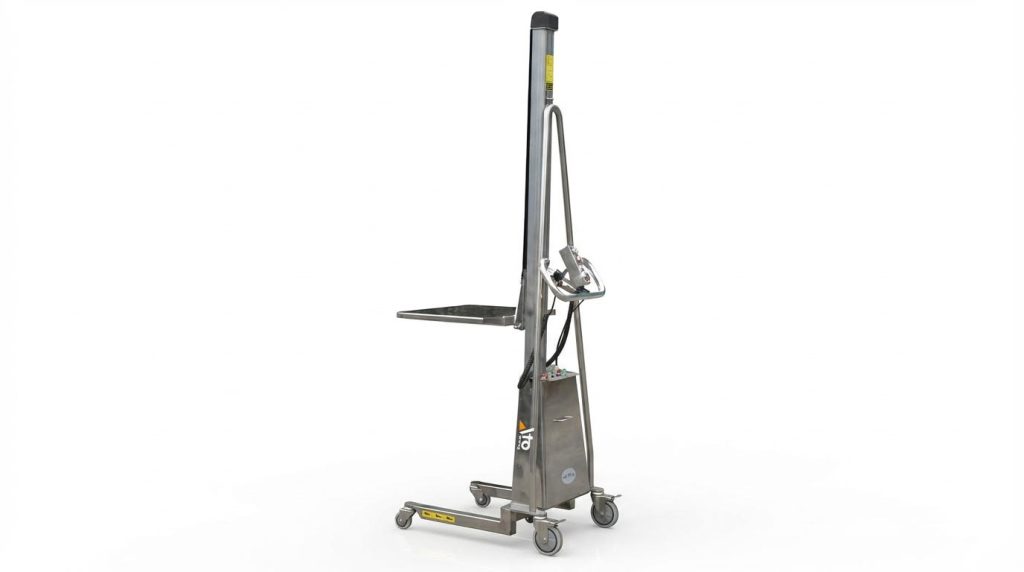
Die Wartung elektrischer Positioniergeräte hatte direkten Einfluss auf Verfügbarkeit, Positioniergenauigkeit und Sicherheit. Strukturierte Wartungsroutinen, systematische Fehlerdiagnose und Lebenszyklusplanung reduzierten ungeplante Stillstände und verlängerten die Lebensdauer der Anlagen. Dieser Abschnitt konzentrierte sich auf Schweißpositioniergeräte und mobile Hubarbeitsbühnen als repräsentative Beispiele für elektrische Positioniergeräte. Er verknüpfte praktische Inspektionsschritte mit weitergehenden Zuverlässigkeitsstrategien wie Datenerfassung und vorausschauender Wartung.
Tägliche, wöchentliche und periodische Serviceaufgaben
Die täglichen Aufgaben begannen mit einer Sichtprüfung und Reinigung. Die Bediener entfernten Schweißschlacke, Spritzer, Staub und Öl von Tischen, Drehmechanismen, Führungsschienen und Plattformen. Sie überprüften Kabel, Schläuche und Druckluftleitungen auf Abrieb, Alterung oder lockere Verbindungen, die die Strom- oder Flüssigkeitsversorgung beeinträchtigen könnten. Zu den Funktionsprüfungen gehörten die Überprüfung von Start/Stopp, Drehzahlregelung, Endschaltern und Kontrollleuchten vor dem Einlegen eines Werkstücks.
Die Schmierung bildete einen zentralen Bestandteil der täglichen oder wöchentlichen Arbeit. Die Techniker brachten die vom Hersteller vorgegebenen Schmierstoffe an Lagern, Zahnrädern, Ketten und Linearführungen auf. Sie überprüften den Ölstand in den Getrieben und suchten nach Undichtigkeiten an Dichtungen und Flanschen. Wöchentlich und monatlich zogen sie Ankerbolzen, Befestigungselemente und Drehtischbefestigungen nach, die sich unter Vibrationen gelöst hatten. Außerdem testeten sie Endanschläge, Lichtschranken und Sicherheitsverriegelungen auf wiederholbare Funktion.
Vierteljährliche oder jährliche Wartungsarbeiten befassten sich mit tieferliegenden Verschleißmechanismen. Die Wartungsteams maßen den Isolationswiderstand der Motoren, wobei Werte von mindestens 0.5 MΩ angestrebt wurden, und prüften die Anschlüsse auf Überhitzungsspuren. Sie wechselten das Hydrauliköl alle 6–12 Monate, reinigten oder ersetzten Filter und überprüften Schläuche und Ventile auf Undichtigkeiten oder Risse. Die Schaltschränke mussten von innen gereinigt, Schütze und Relais geprüft und die Integrität der Verkabelung von SPS, Servoantrieb und Frequenzumrichter verifiziert werden. Bei längeren Stillständen reinigten sie die Anlagen, brachten Rostschutzmittel auf, brachten Achsen in sichere Positionen, trennten Strom und Druckluft und verwendeten Trockenmittel in den Schaltschränken.
Fehlerdiagnose für Mechanik, Antrieb und Steuerung
Mechanische Fehler äußerten sich typischerweise durch ruckartige Bewegungen, Tischwackeln oder ungewöhnliche Geräusche. Ruckartige Drehungen oder Kippbewegungen deuteten oft auf unzureichende Schmierung, verschlissene Führungen oder Lager oder zu hohes Zahnflankenspiel hin. Zu den Abhilfemaßnahmen gehörten die Reinigung und Schmierung der Kontaktflächen, die Justierung der Zahnrad- oder Kettenspannung und die Entfernung von Fremdkörpern aus den Bewegungsbahnen. Bei wackelnden Tischen oder nachlassender Positioniergenauigkeit überprüften die Techniker Ankerbolzen, Tischbefestigungsbolzen und Wellenlager auf Spiel und zogen die Bauteile gegebenenfalls nach oder tauschten sie aus.
Ungewöhnliche Kreisch- oder Schleifgeräusche deuteten auf Trockenreibung, beschädigte Zahnräder oder defekte Lager hin. Das Wartungspersonal prüfte die Zahnflanken auf Lochfraß, Abplatzungen oder Fluchtungsfehler und tauschte defekte Teile aus. Im Antriebssystem deuteten Bewegungslosigkeit oder geringe Leistung auf Stromausfall, Verdrahtungsfehler, Überlastauslösungen oder Motorausfälle hin. Die Diagnose umfasste die Überprüfung der Versorgungsspannung, die Prüfung der Durchgängigkeit sowie die Untersuchung von Überlastrelais und Sicherungen vor deren Rücksetzung. Unregelmäßige Drehzahl oder Überhitzung waren häufig auf falsche Frequenzumrichterparameter, Probleme mit dem Zwischenkreis oder Wicklungsfehler zurückzuführen, die eine Überprüfung der Parameter, elektrische Prüfungen und gegebenenfalls einen Motoraustausch erforderlich machten.
Fehler im Steuerungssystem führten zu nicht reagierenden Befehlen, ungenauen Positionierungen oder unbeabsichtigten Starts und Stopps. Die Techniker überprüften Drucktaster und Wahlschalter auf oxidierte Kontakte, lose Anschlüsse oder defekte Aktuatoren. Sie testeten Sensoren und Encoder auf korrekte Signalpegel und Ausrichtung, kalibrierten SPS- oder Antriebsparameter neu und überprüften Erdung und Abschirmung zur Reduzierung von elektrischen Störungen. Bei digitalen Positionierern behoben sie nicht reagierende LEDs oder Kommunikationsfehler durch Überprüfung der Stromqualität, der Verdrahtungspolarität, der Buskabeleigenschaften und protokollspezifischer Einstellungen. Die Führung eines detaillierten Fehlerprotokolls mit Zeitstempeln, Symptomen und Abhilfemaßnahmen beschleunigte die zukünftige Diagnose.
Pflege der hydraulischen und pneumatischen Teilsysteme
Die hydraulischen Teilsysteme von Arbeitspositionierern und Hubarbeitsbühnen erforderten ein striktes Flüssigkeitsmanagement. Techniker überprüften vor der Inbetriebnahme die Füllstände der Behälter und achteten auf Schaumbildung, Verfärbungen oder Gerüche, die auf Verunreinigungen oder thermische Belastung hindeuteten. Sie wechselten das Hydrauliköl alle 6–12 Monate und verwendeten dabei, falls vorgeschrieben, Flüssigkeiten, die Normen wie ISO 11158 und ASTM D6158-05 entsprachen. Filter in Rücklauf- und Druckleitungen mussten regelmäßig gereinigt oder ausgetauscht werden, um den Durchfluss aufrechtzuerhalten und Ventile und Aktuatoren vor Verschleißpartikeln zu schützen.
Die Leckagekontrolle war für Sicherheit und Sauberkeit unerlässlich. Wartungsteams überprüften Schläuche, starre Rohre, Armaturen und Kolbenstangendichtungen auf Kondenswasserbildung, Tropfenbildung und Beschädigungen. Sie tauschten rissige Schläuche und verschlissene Dichtungen aus und beseitigten ausgetretenes Öl, um Rutschgefahren vorzubeugen. Druckprüfungen bestätigten die korrekten Einstellungen der Sicherheitsventile, um eine Überlastung der Bauteile zu vermeiden. Bei pneumatischen Kreisläufen entleerten die Mitarbeiter Kondensat aus Druckluftbehältern und Filtern, überprüften Druckregler und Öler und stellten sicher, dass die Magnetventile zuverlässig und ohne zu klemmen funktionierten.
Die Systemleistungsprüfungen konzentrierten sich auf eine gleichmäßige, kontrollierte Bewegung unter Nennlast. Die Techniker überwachten Hub- und Rotationsgeschwindigkeiten und achteten dabei auf träges oder unregelmäßiges Verhalten, das auf interne Leckagen oder Ventildefekte hindeuten könnte. Sie stellten sicher, dass die Hydraulik- und Pneumatikkomponenten innerhalb der vorgegebenen Temperaturbereiche arbeiteten, um eine Beschädigung der Dichtungen zu verhindern. Bei Wartungsarbeiten wurden die Kreisläufe stets drucklos gemacht, die Stromzufuhr unterbrochen und Verfahren eingehalten, die Arbeiten an unter Spannung stehenden oder druckbeaufschlagten Leitungen untersagten. Die sachgemäße Wartung dieser Teilsysteme reduzierte Ausfallzeiten und verlängerte die Lebensdauer von Zylindern, Ventilen und Pumpen.
Digitale Überwachung, Protokollierung und vorausschauende Wartung
Digitale Überwachungssysteme ermöglichten es den Betreibern, über die reaktive Instandhaltung hinauszugehen. Moderne Positionierer integrierten Sensoren für Temperatur, Vibration, Motorstrom, Hydraulikdruck und Positionsrückmeldung. Steuerungssysteme und HMIs zeichneten diese Signale auf und ermöglichten so Trendanalysen über Wochen und Monate. Ingenieure verglichen die Ausgangswerte mit den aktuellen Daten, um frühzeitig Veränderungen bei Reibung, Fehlausrichtung oder elektrischer Belastung zu erkennen. Dieser Ansatz reduzierte unerwartete Ausfälle und unterstützte geplante Stillstände für den Komponentenaustausch.
Ereignis- und Alarmprotokolle in SPSen, Frequenzumrichtern und Servoantrieben lieferten detaillierte Fehlerhistorien. Das Wartungspersonal prüfte zeitgestempelte Einträge zu Überstromauslösungen, Übertemperaturalarmen, Geberfehlern oder Kommunikationsverlusten. Diese Aufzeichnungen wurden mit Umgebungsbedingungen und Betriebsmodi korreliert. Die systematische Erfassung manueller Beobachtungen, wie z. B. ungewöhnliche Geräusche oder intermittierende Vibrationen, ergänzte die elektronischen Daten. Zusammen ermöglichten diese Aufzeichnungen die Ursachenanalyse und die kontinuierliche Verbesserung der Zuverlässigkeit.
Vorausschauende Instandhaltungsstrategien nutzten Analysen, um die verbleibende Nutzungsdauer kritischer Komponenten abzuschätzen. So deuteten beispielsweise Vibrationstrends an Getrieben auf Lagerverschleiß lange vor einem Totalausfall hin. Trends im Isolationswiderstand offenbarten die elektrische Alterung von Motoren und Kabeln. Die Betreiber integrierten diese Erkenntnisse in computergestützte Instandhaltungsmanagementsysteme, um Schmierung, Ölwechsel und Teileaustausch in optimalen Intervallen zu planen. Digitale Werkzeuge unterstützten zudem die Ferndiagnose, sodass Spezialisten Parameter und Messwerte ohne Vor-Ort-Einsatz überprüfen konnten. Dies verkürzte die Reaktionszeiten und reduzierte die Gesamtlebenszykluskosten.
Zusammenfassung: Zuverlässige, sichere und effiziente Positionierungssysteme
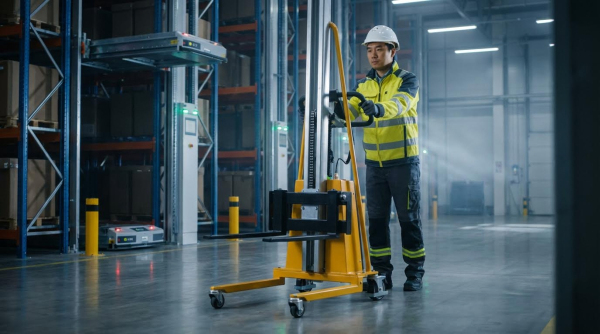
Elektrische Positioniergeräte , darunter Schweißpositionierer und mobile Hubarbeitsbühnen, zeichneten sich durch eine robuste mechanische Konstruktion, präzise gesteuerte Antriebssysteme und durchdachte Spannvorrichtungen aus, um eine genaue und wiederholgenaue Positionierung zu gewährleisten. Ihre Sicherheit und Produktivität hingen von sorgfältigen Vorabprüfungen, korrekter Erdung und Isolierung, kontrollierten Geschwindigkeiten innerhalb definierter Arbeitsbereiche sowie von geschulten Bedienern ab, die in der Lage waren, Fehlfunktionen zu erkennen und Notfallmaßnahmen zu befolgen. Strukturierte Wartungsprogramme, die tägliche Reinigung und Schmierung mit regelmäßigen elektrischen, hydraulischen und pneumatischen Prüfungen kombinierten, verlängerten die Lebensdauer, reduzierten ungeplante Ausfallzeiten und sicherten die Positioniergenauigkeit.
Die Industriepraxis verlagerte sich hin zu einer stärkeren Integration von Robotern, Cobots und fahrerlosen Transportsystemen . Dies steigerte zwar den Durchsatz, erforderte aber eine präzisere Steuerung von Lastpfaden, Schwerpunktlage und funktionaler Sicherheit. Trenddaten zeigten einen zunehmenden Einsatz digitaler Diagnosesysteme, Ereignisprotokolle und Fernüberwachung zur Unterstützung zustandsorientierter und vorausschauender Instandhaltung. Diese Werkzeuge ermöglichten die frühzeitige Erkennung von Problemen wie Lagerverschleiß, Isolationsverschlechterung, Hydraulikleckagen oder Sensordrift, wodurch katastrophale Ausfälle reduziert und die Anlagenauslastung verbessert wurden.
Die praktische Umsetzung erforderte klar definierte Wartungsverantwortlichkeiten, dokumentierte Inspektionschecklisten und die Einhaltung relevanter elektrischer, mechanischer und hydraulischer Normen. Bediener und Techniker benötigten gezielte Schulungen zur Fehlererkennung, zu Sperrverfahren und zum korrekten Umgang mit Mess- und Prüfgeräten. Ein ausgewogener Ansatz kombinierte konservative mechanische Dimensionierung und Sicherheitsmargen mit moderner Steuerungstechnik und Analytik, um übermäßige Komplexität zu vermeiden und gleichzeitig eine präzise und flexible Positionierung zu ermöglichen. Betriebe, die elektrische Positioniersysteme als kritische Produktionsanlagen und nicht als Hilfswerkzeuge betrachteten, erzielten eine höhere Zuverlässigkeit, einen sichereren Betrieb und niedrigere Lebenszykluskosten.