Ergonomische Arbeitsplatzpositionierer bilden in modernen Produktionsanlagen die Schnittstelle zwischen Sicherheit, Produktivität und schlanker Fertigung. Dieser Artikel untersucht, wie nutzerzentrierte Designprinzipien, internationale Ergonomierichtlinien und Aufgabenanalysen die Spezifikationen und Layouts industrieller Arbeitsplatzpositionierer beeinflussen. Anschließend werden die wichtigsten Positionierertypen und Designmerkmale verglichen und aufgezeigt, wie diese ausgewählt und über den gesamten Lebenszyklus hinweg mit Automatisierungssystemen, digitalen Werkzeugen sowie leichten Elektrohubwagen , manuellen Hubwagen und Mitgänger-Gabelhubwagen integriert werden können. Abschließend wird zusammengefasst, wie eine robuste Ergonomie nachhaltige Produktivitätssteigerungen, geringere Verletzungsraten und einen widerstandsfähigeren Betrieb in industriellen Umgebungen ermöglicht.
Ergonomische Prinzipien für industrielle Arbeitsplatzpositionierer
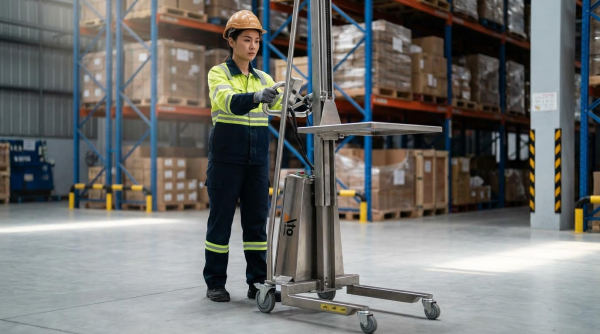
Ergonomische Prinzipien für industrielle Arbeitsplatzpositionierer konzentrierten sich darauf, Aufgabe und Ausrüstung an den Arbeiter anzupassen, anstatt den Arbeiter zur Anpassung zu zwingen. Durchdachtes Design reduzierte die Belastung des Bewegungsapparates, verbesserte die Prozessqualität und unterstützte schlanke, wiederholbare Arbeitsabläufe. Effektive Positionierer übersetzten abstrakte ergonomische Standards in konkrete Abmessungen, Bewegungsbereiche und Steuerungskonzepte, die den tatsächlichen Fähigkeiten des Bedieners entsprachen.
Anthropometrie, ISO 9241-5 und HFES-Leitfaden
Industrielle Arbeitsplatzpositionierer mussten ein breites anthropometrisches Spektrum abdecken, typischerweise vom 5. Perzentil der Frauen bis zum 95. Perzentil der Männer hinsichtlich Körpergröße und Gliedmaßenlänge. Die Norm ISO 9241-5:1998, obwohl zurückgezogen, lieferte grundlegende Richtlinien zur Verstellbarkeit von Arbeitsplätzen, zu neutralen Körperhaltungen und zur Vermeidung von Haltungsabweichungen bei Bildschirmarbeitsplätzen. Ingenieure übertrugen diese Richtlinien auf industrielle Umgebungen. Die Spezifikationen HFES und ANSI/HFES 100 befassten sich mit Bildschirmen, Eingabegeräten und Möbeln und förderten Layouts, die ungünstige Gelenkwinkel und übermäßige Greifdistanzen minimierten. Tools wie das HFES Virtual Fit Tool ermöglichten es Designern, zu quantifizieren, welcher Prozentsatz der Belegschaft für bestimmte Abmessungen geeignet war. Dies unterstützte evidenzbasierte Entscheidungen über Verstellbereiche für Hubhöhen, Neigungswinkel oder Bedienelemente.
Anthropometrische Daten dienten als Grundlage für wichtige Parameter wie vertikale Reichweite, Ellbogenhöhe und komfortable Griffdurchmesser. Konstrukteure nutzten diese Daten, um Standard- und Grenzpositionen für Arbeitstische, Drehtische und Manipulatoren festzulegen. Die Anwendung dieser Standards verringerte die Wahrscheinlichkeit extremer Handgelenks-, Schulter- oder Rumpfhaltungen während typischer Arbeitszyklen.
Optimale Arbeitshöhen, Reichweitenbereiche und Körperhaltungen
Ergonomische Arbeitsplatzpositionierer ermöglichen Arbeitshöhen, die auf die jeweilige Aufgabe und die Körpermaße des Bedieners abgestimmt sind. Untersuchungen zur Gestaltung von Produktionsarbeitsplätzen ergaben eine durchschnittliche optimale Höhe von etwa 1125 mm für Steh-Sitz-Arbeiten, mit einem funktionalen Arbeitsbereich zwischen 800 mm und 1500 mm über dem Boden. Höhen über Herzhöhe erhöhten die statische Belastung der Schultern, während niedrige Höhen eine Beugung der Wirbelsäule erzwangen und den Druck auf die Bandscheiben erhöhten. Verstellbare Positionierer ermöglichten es den Bedienern, den primären Arbeitsbereich auf etwa Ellbogenhöhe zu halten, mit annähernd horizontalen Unterarmen und nahezu neutralen Handgelenken.
Ingenieure definierten Reichweitenzonen als primär (häufige, leichte Tätigkeiten in Unterarmreichweite ohne Rumpfdrehung), sekundär (gelegentliche Tätigkeiten, die eine Armstreckung erfordern) und tertiär (seltener Zugang, der ein Steigen erfordert). Werkstückpositionierer, die Werkstücke drehten, neigten oder in die primäre Zone verschoben, reduzierten Überanstrengung und unnatürliche Körperhaltungen. Erkenntnisse aus Gerüstbauprojekten zeigten, dass bereits relativ kleine Änderungen in der Positionierung von Werkzeugen und Bauteilen die Handgelenksbeugung, -abweichung und Bearbeitungszeit deutlich verringerten. Dies verdeutlicht, wie eine optimierte Reichweite und Körperhaltung Gesundheit und Produktivität verbessern.
Aufgabenanalyse für risikoreiche Bewegungen und Lasten
Die Entwicklung ergonomischer Arbeitsplatzpositionierer erforderte eine systematische Aufgabenanalyse der bestehenden Arbeitsabläufe. Ingenieure beobachteten Arbeitszyklen, um risikoreiche Bewegungen zu identifizieren, wie z. B. wiederholtes Beugen des Oberkörpers über 20° hinaus, dauerhaftes Anheben der Schultern über 60°, kraftvolles Greifen und das manuelle Heben schwerer oder instabiler Lasten. Daten des National Safety Council zeigten, dass Überanstrengung und körperliche Reaktionen einen erheblichen Anteil an Arbeitsunfällen ausmachten, insbesondere in der Lagerhaltung und im Materialumschlag. Dies unterstreicht die Notwendigkeit, manuelles Heben und ungünstige Greifpositionen zu vermeiden. Die Aufgabenanalyse berücksichtigte Häufigkeit, Dauer und Laststärke, um Maßnahmen mit dem besten Nutzen-Risiko-Verhältnis zu priorisieren.
Positionierhilfen ersetzten oder reduzierten die manuelle Handhabung, indem sie Werkstücke anhoben, neigten oder drehten, sodass die Bediener körpernah und mit symmetrischer Haltung arbeiten konnten. Konstrukteure nutzten Checklisten und Risikobewertungsinstrumente, um die Verbesserungen der Gelenkwinkel und der wirkenden Kräfte vor und nach der Implementierung zu quantifizieren. Kontinuierliches Feedback der Bediener schloss den Regelkreis und deckte verbleibende Probleme wie blockierte Greifbereiche oder ungünstig positionierte Bedienelemente auf, die anschließend durch iterative Designanpassungen behoben werden konnten.
Arten von Arbeitsplatzpositionierern und deren wichtigste Konstruktionsmerkmale
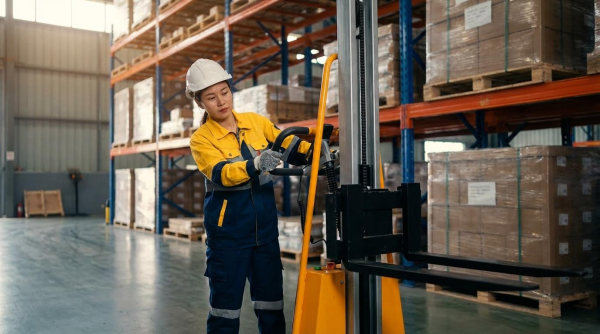
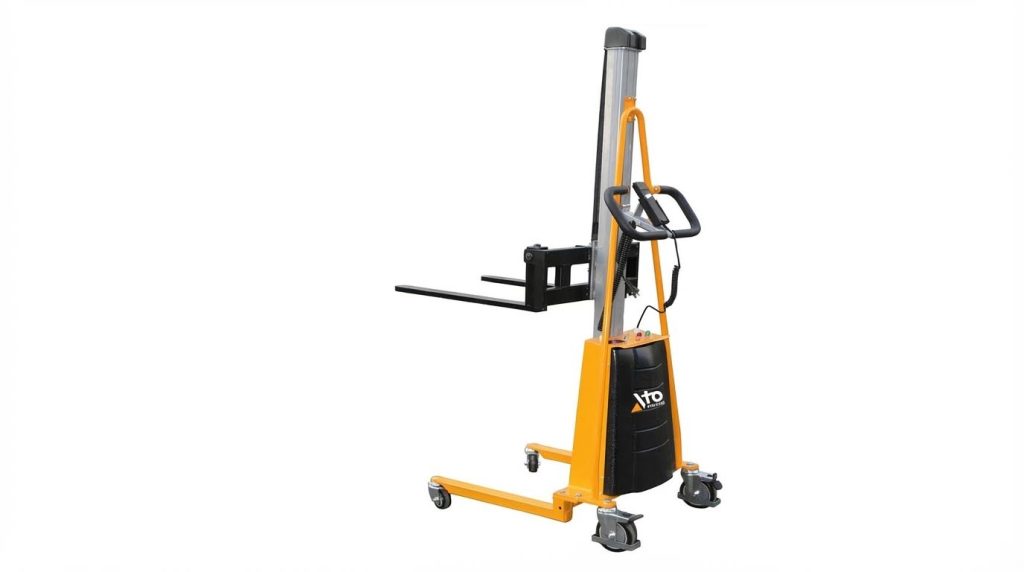
Industrielle Positionierhilfen unterstützten eine sicherere und effizientere Produktion durch die Reduzierung manueller Handhabung und die Optimierung des Zugangs zu Werkstücken. Ingenieure spezifizierten die Geräte anhand von Bewegungsart, Lastcharakteristika, Ergonomie und Integrationsanforderungen. Zu den wichtigsten Konstruktionsmerkmalen gehörten kontrollierte Freiheitsgrade, eine stabile Schwerpunktlagerung und Schnittstellen, die eine intuitive und kraftsparende Bedienung ermöglichten. Die richtige Auswahl reduzierte Überlastungsverletzungen, verkürzte Zykluszeiten und unterstützte die Einhaltung ergonomischer Standards.
Gängige Positionierer: Hebebühnen, Drehtische, Balancer, AGVs
Hubtische hoben und senkten Lasten auf ergonomische Höhen, typischerweise mithilfe von Scherenmechanismen oder hydraulischen bzw. elektromechanischen Aktuatoren. Ingenieure nutzten sie für die Palettenhandhabung, Montagearbeitsplätze und die Höhenanpassung zwischen Förderbändern. Drehtische ermöglichten die horizontale Drehung von Werkstücken und verbesserten so den Zugang zum Schweißen, Montieren oder Prüfen ohne Verdrehen des Oberkörpers. Balancer und Manipulatoren stützten teilweise hängende Lasten und erlaubten es den Bedienern, schwere Gegenstände mit geringem Kraftaufwand vertikal und horizontal zu bewegen. Fahrerlose Transportsysteme (FTS) und mobile Positionierer kombinierten Transport und Positionierung, indem sie Werkstücke zwischen Stationen bewegten und sie in definierten Ausrichtungen für Roboter oder Bediener bereitstellten.
Jeder Typ war auf spezifische Bewegungsanforderungen zugeschnitten: vertikales Heben, Drehen, Neigen oder mehrachsige Positionierung. Konstrukteure kombinierten häufig verschiedene Geräte, beispielsweise einen Hubtisch mit einem Drehteller, um komplexe Bewegungen zu realisieren. Die Auswahl hing von der Lastmasse, der Geometrie, der erforderlichen Präzision und der Taktzeit ab.
Tragfähigkeit, Schwerpunkt und Stabilitätsauslegung
Die Tragfähigkeit definierte die maximal zulässige Masse und das maximal zulässige Moment, die der Positionierer ohne strukturelle oder funktionelle Ausfälle bewältigen konnte. Die Ingenieure berücksichtigten neben dem statischen Gewicht auch dynamische Effekte wie Beschleunigung, Verzögerung und Stöße während der Belastung. Die Lage des Schwerpunkts bestimmte das Kipprisiko, die Lagerbelastungen und das erforderliche Drehmoment für Drehung oder Neigung. Da sich der Schwerpunkt im Laufe der Montageprozesse häufig verlagerte, bewerteten die Konstrukteure die ungünstigsten Konfigurationen, einschließlich der Vorrichtungen und Werkzeuge.
Die Stabilitätskonstruktion umfasste eine breite Standfläche, einen niedrigen Gesamtschwerpunkt und eine geeignete Verankerung oder Bodenmontage auf ebenen Flächen. Für rotierende Schweißpositionierer und Drehwalzen benötigten die Antriebssysteme ausreichende Drehmomentreserven, um unter exzentrischen Lasten eine konstante Drehzahl zu gewährleisten. Die Sicherheitsfaktoren entsprachen internen Konstruktionsrichtlinien und geltenden Normen, und die Nennkapazität wurde deutlich gekennzeichnet, um eine Überlastung im täglichen Betrieb zu verhindern.
Einstellbarkeit, Kinematik und Mensch-Maschine-Schnittstelle
Die Einstellbarkeit von Höhe, Reichweite, Neigung und Drehung ermöglichte es, mit demselben Positionierer verschiedene Bediener und Aufgaben zu bedienen. Die Normen ISO 9241-5 und HFES betonten die Unterstützung von Haltungsänderungen und die einfache Verstellung, weshalb die Ingenieure nach Möglichkeit schnelle, werkzeuglose Mechanismen vorsahen. Die kinematische Auslegung definierte die verfügbaren Freiheitsgrade und Bewegungsbereiche und stellte sicher, dass Werkstücke in optimale Reichweitenbereiche zwischen ca. 800 mm und 1500 mm über dem Boden gelangten. Gleichmäßige, vorhersehbare Bewegungsprofile reduzierten unerwartete Kräfte auf Bediener und Werkstücke.
Die Mensch-Maschine-Schnittstelle (HMI) umfasste Hängebedienelemente, Fußpedale oder integrierte Bedienfelder mit klarer Beschriftung und standardisierten Symbolen. Intuitive Bedienelemente reduzierten Schulungszeiten und Bedienungsfehler, insbesondere in Produktionsumgebungen mit hohem Arbeitsaufkommen. Die Entwickler trennten häufig genutzte Bedienelemente von Notfallfunktionen und stellten die Sichtbarkeit von typischen Arbeitsplätzen aus sicher. Bei fortschrittlichen Systemen waren die HMIs in die Anlagennetzwerke integriert, was eine rezeptbasierte Positionierung und Sperrung während der Wartung ermöglichte.
Sicherheitsfunktionen, Standards und Einhaltung gesetzlicher Vorschriften
Zu den Sicherheitsfunktionen der Arbeitspositionierer gehörten Not-Aus-Schaltungen, Überlastschutz und Verriegelungen, die gefährliche Bewegungen verhinderten. Die Konstrukteure integrierten mechanische Anschläge, Absturzsicherungen und Schutzvorrichtungen an Quetsch- und Scherstellen. Bei motorbetriebenen Systemen folgten die sicherheitsrelevanten Steuerungselemente den Prinzipien der funktionalen Sicherheit, wobei die Leistungs- bzw. Sicherheitsintegritätsstufen durch eine Risikobewertung festgelegt wurden. Überhub- und Geschwindigkeitsüberwachungsfunktionen schützten sowohl die Bediener als auch die Ausrüstung.
Ergonomische Richtlinien gemäß ISO 9241-5 und HFES-Dokumenten dienten als Grundlage für die Arbeitsplatzgestaltung, während Maschinensicherheitsvorschriften und -normen die Konstruktion und Validierung der beweglichen Teile regelten. Die Einhaltung der Vorschriften erforderte dokumentierte Risikobewertungen, die Überprüfung der Sicherheitsfunktionen sowie klare Betriebsanweisungen und Warnhinweise. Regelmäßige Schulungen und periodische Sicherheitsaudits stellten sicher, dass die installierten Positionierer über ihren gesamten Lebenszyklus hinweg innerhalb ihrer vorgesehenen Sicherheitsgrenzen arbeiteten.
Auswahl, Integration und Lebenszyklusleistung
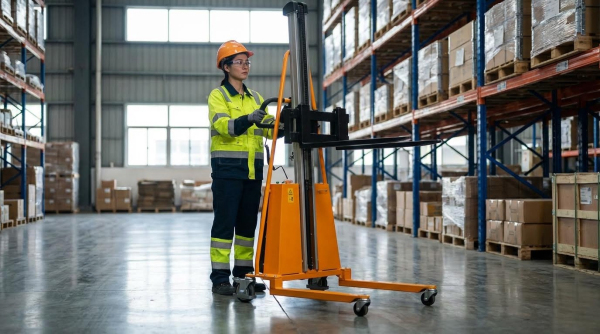
Auswahl, Integration und Lebenszyklusleistung entschieden darüber, ob Arbeitsplatzpositionierer in industriellen Umgebungen tatsächlich ergonomische und produktivitätssteigernde Vorteile brachten. Ingenieure mussten die Gerätefunktionen mit den Prozessanforderungen, der digitalen Infrastruktur und den langfristigen Kostenstrukturen in Einklang bringen. Ein systematischer Ansatz reduzierte Überdimensionierung, Unterauslastung und Sicherheitsrisiken und unterstützte gleichzeitig kontinuierliche Verbesserung und die Einhaltung gesetzlicher Vorschriften.
Abstimmung von Positionierern auf Prozesse und Werkstücke
Zunächst analysierten die Ingenieure Aufgaben mit hoher körperlicher Belastung, Häufigkeit und Präzisionsanforderungen anhand von Unfallstatistiken und Bewegungsstudien. Werkstückmerkmale wie Masse, Abmessungen, Schwerpunkt und Steifigkeit bestimmten die Auswahl zwischen Hubtischen, Drehtischen, Manipulatoren oder Mehrachsen-Positionierern. Das gewählte Gerät musste ausreichende Tragfähigkeit mit einem angemessenen Sicherheitsfaktor, stabile Unterstützung und kontrollierte Bewegung in allen erforderlichen Achsen gewährleisten. Die Schnittstellenkonstruktion, einschließlich Klemmen, Vorrichtungen und modularer Werkzeuge, musste die Teile sicher fixieren und gleichzeitig einen schnellen Wechsel sowie ungehinderten Zugang zum Schweißen, Montieren oder Prüfen ermöglichen. Die Abstimmung von Bewegungsbereich und Positioniergenauigkeit auf die Prozesstoleranzen minimierte Nacharbeiten und reduzierte manuelle Umpositionierungen.
Integration mit Cobots, digitalen Zwillingen und Atomoving
Die Integration von Positioniersystemen mit kollaborativen Robotern erforderte eine abgestimmte Kinematik, gemeinsame Arbeitsbereiche und kompatible Sicherheitsarchitekturen. Die Positioniersysteme mussten eine deterministische Bewegungssteuerung, standardisierte Kommunikationsschnittstellen sowie konfigurierbare Geschwindigkeits- und Drehmomentbegrenzungen bieten, um die Mensch-Roboter-Kollaboration zu unterstützen. Digitale Zwillinge ermöglichten die virtuelle Inbetriebnahme, bei der Ingenieure Reichweite, Kollisionsvermeidung und Ergonomie vor der physischen Installation validierten. Sie unterstützten außerdem Durchsatzsimulationen und Was-wäre-wenn-Szenarien für zukünftige Produktvarianten. In Kombination mit automatisierten Materialhandhabungssystemen wie Mitgänger-Hubwagen bildeten die Positioniersysteme einen Teil synchronisierter Materialflüsse, reduzierten manuelle Umladungen und harmonisierten die Taktzeiten an den verschiedenen Stationen.
Energieeffizienz, Wartung und vorausschauende Analytik
Energieeffiziente Positionierer nutzten optimal dimensionierte Antriebe, wo möglich regenerative Bremsen und optimierte Betriebszyklen basierend auf gemessener Auslastung. Ingenieure wählten hydraulische, pneumatische oder elektromechanische Aktuatoren durch Vergleich von Steuerbarkeit, Standby-Verlusten und Wartungsaufwand über die erwartete Lebensdauer. Strukturierte Wartungspläne umfassten Schmierung, Strukturprüfungen, Sensorprüfungen und die Validierung der funktionalen Sicherheit in festgelegten Intervallen. Zustandsüberwachung mit Vibrations-, Temperatur- und Strommessungen ermöglichte prädiktive Analysen, die Verschleißtrends in Lagern, Getrieben und Motoren vor dem Auftreten von Ausfällen identifizierten. Historische Daten unterstützten die Optimierung von Ersatzteilbeständen und Wartungsfenstern, reduzierten ungeplante Ausfallzeiten und verlängerten die Lebensdauer.
Gesamtbetriebskosten und Nachrüstungsstrategien
Die Gesamtbetriebskosten umfassten die Investitionsausgaben sowie Betriebsenergie, Wartung, Schulung und Produktivitätseinbußen über die gesamte Lebensdauer der Anlage. Ingenieure quantifizierten ergonomische Vorteile durch geringere Verletzungsraten, weniger Fehlzeiten und kürzere Zykluszeiten und rechneten diese in monetäre Einsparungen um. Nachrüstungsstrategien konzentrierten sich auf die Modernisierung der Steuerung, die Ergänzung von Sensoren oder die Verbesserung von Vorrichtungen an bestehenden Positionierern anstatt auf einen kompletten Austausch, insbesondere wenn die mechanischen Strukturen intakt waren. Adapter, modulare Werkzeuge und aktualisierte Schutzvorrichtungen ermöglichten es älteren Anlagen, neue Produktfamilien zu handhaben und gleichzeitig die aktuellen Sicherheitsanforderungen zu erfüllen. Eine lebenszyklusbasierte Bewertung verglich schrittweise Nachrüstungen mit Neuinstallationen und berücksichtigte die Flexibilität für zukünftige Automatisierung und digitale Integration.
Zusammenfassung: Ergonomisches Design für nachhaltige Produktivität
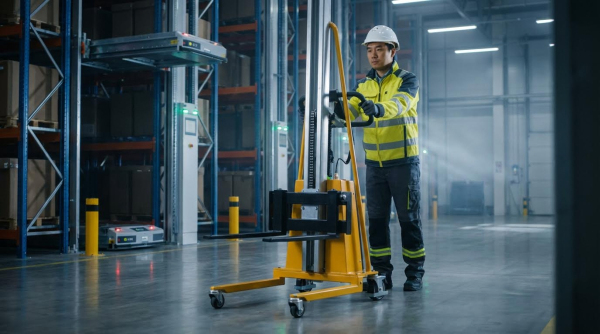
Ergonomische Arbeitsplatzpositionierer reduzierten die körperliche Belastung, verbesserten den Zugang zu Werkstücken und erhöhten den Durchsatz in industriellen Umgebungen. Normen wie ISO 9241-5 und ANSI/HFES 100 sowie Branchenrichtlinien belegen, dass die Anpassbarkeit an anthropometrische Unterschiede, optimale Arbeitshöhen zwischen ca. 0.8 m und 1.5 m sowie klar definierte Reichweitenbereiche zentral für die sichere Gestaltung von Arbeitsplätzen sind. Kompetent konstruierte Geräte gewährleisten die Einhaltung der Tragfähigkeitsreserven, kontrollieren den Schwerpunkt und bieten eine stabile Kinematik. Integrierte Sicherheitsfunktionen und die Einhaltung relevanter Ergonomie- und Maschinenvorschriften unterstützen einen zuverlässigen und vorschriftsmäßigen Betrieb. Die aufgabenbasierte Analyse risikoreicher Bewegungen wie Bücken, Drehen und Überkopfarbeiten ermöglicht den gezielten Einsatz von Positionierern wie Hubtischen, Drehtischen, Balancern und mobilen Plattformen, um gefährliche manuelle Handhabung zu vermeiden oder zu reduzieren.
Die Branchenpraxis zeigte, dass die Zukunft der Arbeitsplatzgestaltung in einer engeren Integration von Cobots, digitalen Zwillingen und vernetzten Steuerungssystemen liegt. Diese Integration ermöglichte die Simulation von Reichweiten, Kollisionsrisiken und Auslastung vor der Installation und unterstützte die vorausschauende Wartung durch Zustandsüberwachung und -analyse. Parallel dazu reduzierten energieeffiziente Antriebe und intelligentere Arbeitszyklusplanung die Betriebskosten und die Umweltbelastung. Unternehmen bewerteten zunehmend die Gesamtbetriebskosten anstelle des reinen Anschaffungspreises und berücksichtigten dabei die Reduzierung von Verletzungen, Qualitätsverbesserungen und die Flexibilität über den gesamten Lebenszyklus der Anlagen hinweg, einschließlich der Nachrüstung bestehender Produktionslinien.
Die praktische Umsetzung erforderte strukturierte Auswahlverfahren, eine klare Definition von Last- und Bewegungsbereichen sowie die frühzeitige Einbindung von Bedienern, Sicherheitsfachkräften und Ergonomieexperten. Betriebe, die technische Sicherheitsvorkehrungen, robuste Wartungsprogramme und kontinuierliche Schulungen kombinierten, erzielten eine nachhaltige Reduzierung von Überlastungsverletzungen und eine gesteigerte Produktivität. Eine ausgewogene Betrachtungsweise erkannte, dass Technologie allein keine besseren Ergebnisse garantiert; der Nutzen hängt von der korrekten Dimensionierung, der reibungslosen Integration in die Prozesse und der kontinuierlichen Überwachung ab. Ergonomische Arbeitsplatzpositionierer, die auf die Fähigkeiten und Grenzen des Menschen abgestimmt sind, unterstützen sicherere, schlankere und nachhaltigere Produktionssysteme.