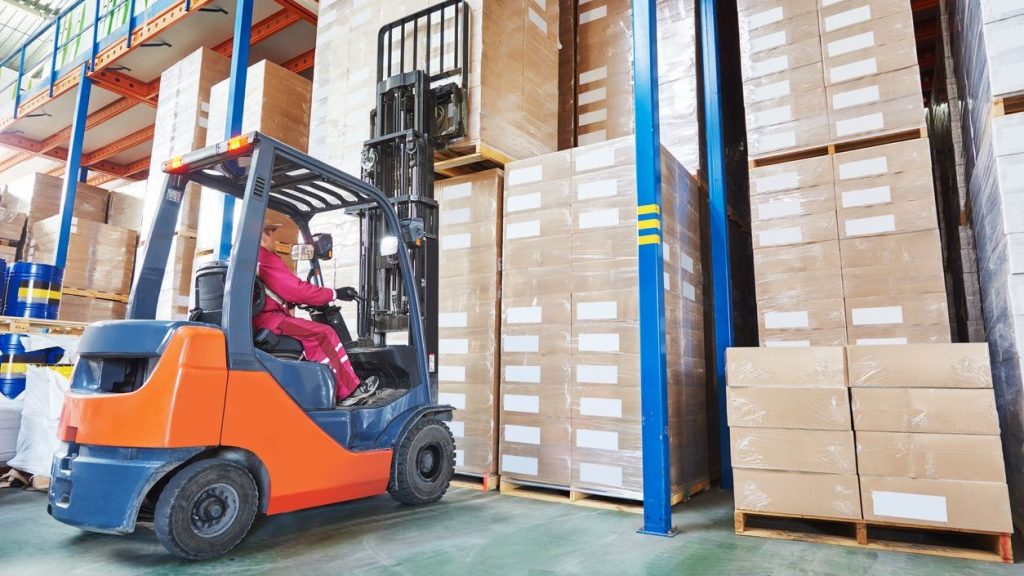
Las carretillas elevadoras de horquilla desempeñaron un papel fundamental en el almacenamiento de alta densidad en almacenes, la preparación de pedidos y la manipulación de palés. Este artículo examinó sus funciones principales, sus diferencias con las transpaletas eléctricas y cómo los principios de estabilidad regulaban su funcionamiento seguro. Posteriormente, exploró el control de precisión de las horquillas, la dinámica del mástil y los mecanismos de seguridad que reducían riesgos como vuelcos, atropellos y caída de cargas. Finalmente, revisó los sistemas de accionamiento, hidráulicos y de control electrónico que permitían un posicionamiento preciso, eficiente y fiable de las horquillas en entornos de almacén exigentes.
Funciones principales de los apiladores de pórtico en almacenes
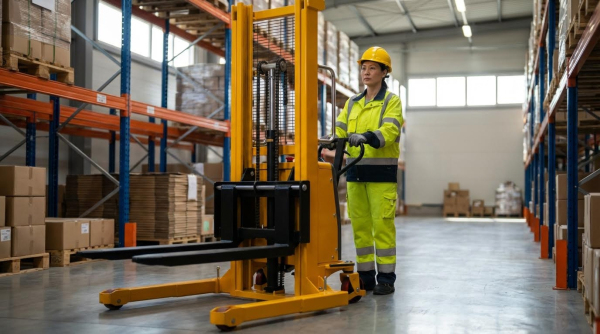
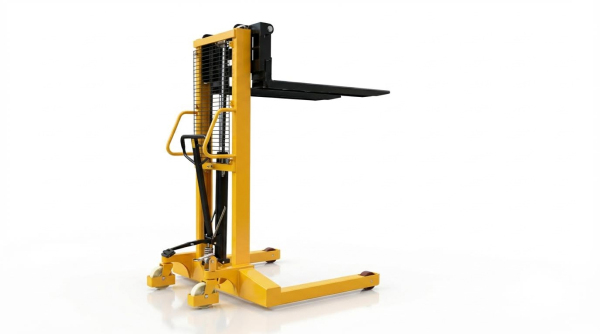
Las apiladoras de horquilla funcionaban como activos esenciales en entornos de almacenes y centros de distribución de alta densidad. Combinaban elevación vertical, transporte horizontal y posicionamiento preciso de las horquillas en un chasis compacto. Sus patas de horquilla permitían a los operarios manipular cargas paletizadas y no estándar sin necesidad de pasillos amplios. Por ello, las instalaciones las utilizaban para cubrir la brecha entre las transpaletas y las apiladoras contrapesadas.
Transpaletas eléctricas versus transpaletas eléctricas: diferencias funcionales
Los apiladores de horquilla se diferenciaban de las transpaletas principalmente en la altura de elevación, el concepto de estabilidad y la sofisticación del control. Las transpaletas movían cargas a ras de suelo o con una elevación mínima, mientras que los apiladores de horquilla alcanzaban alturas de horquilla de entre 3.0 y 3.5 m aproximadamente. Los apiladores utilizaban estructuras de mástil, patas de horquilla y geometría de contrapeso para mantener estables las cargas elevadas, en lugar de depender únicamente del enganche de las paletas. Normalmente, contaban con elevación y desplazamiento motorizados, dirección asistida electrónica y cabezales de timón multifunción, mientras que las transpaletas solían utilizar bombeo manual y controles direccionales sencillos. Estas diferencias hacían que los apiladores de horquilla fueran adecuados para estanterías, almacenamiento y trabajos con remolques en pasillos estrechos donde las carretillas elevadoras convencionales no podían operar eficientemente.
Triángulo de estabilidad, momento de carga y patas de apoyo
Los ingenieros aplicaron los conceptos del triángulo de estabilidad y del momento de carga al diseño y la operación de apiladores de horquilla. Los puntos de contacto de las ruedas formaban un polígono que definía la zona de estabilidad; el centro de gravedad combinado del camión y la carga debía permanecer dentro de esta zona durante el desplazamiento y la elevación. Las patas de horquilla ampliaban la base efectiva y desplazaban el límite de estabilidad hacia afuera, especialmente en dirección lateral. Los operadores mantenían la seguridad manteniendo la carga centrada en las horquillas, respetando el centro de carga nominal indicado en la placa de características y evitando la carga lateral que desplazaba el centro de gravedad hacia un borde del triángulo de estabilidad. Comprender cómo la inclinación del mástil, la altura de las horquillas y la aceleración alteraban el momento de carga ayudó a reducir el riesgo de vuelco durante maniobras en espacios reducidos y operaciones en rampas.
Capacidades típicas, alturas de elevación y ciclos de trabajo
Los apiladores modernos de horquillas de tipo operador a pie solían tener capacidades nominales de entre 1360 kg y 1800 kg. La altura máxima de las horquillas oscilaba entre 2700 mm y 3000 mm, y algunos modelos de alta resistencia alcanzaban aproximadamente 3000 mm o ligeramente más. Las velocidades de elevación de hasta 5.4 m/min permitían un apilado eficiente, a la vez que permitían la manipulación controlada de cargas frágiles, especialmente al combinarse con funciones de aterrizaje suave cerca del suelo. Los ciclos de trabajo dependían de la capacidad de la batería, la eficiencia del variador de CA trifásico y el rendimiento del frenado regenerativo, con sistemas de 24 V que permitían turnos prolongados con factores de carga moderados. Para especificar correctamente la clase de trabajo, era necesario analizar la frecuencia de elevación por hora, la masa media de la carga, la distancia recorrida y las condiciones ambientales, incluyendo entornos con temperaturas muy altas o heladas.
Adaptación de apiladores a anchos de pasillo y aplicaciones
Los planificadores de almacenes adaptaron los apiladores de horquilla a los anchos de pasillo considerando la longitud de la carretilla, el radio de giro y el espacio libre requerido para apilado en ángulo recto. Los diseños compactos de chasis y la dirección electrónica permitieron la operación en pasillos estrechos donde las carretillas contrapesadas requerirían mucho más espacio. Las funciones de velocidad lenta y rueda dentada permitieron a los operadores girar la carretilla en zonas confinadas, como dentro de remolques o entre estanterías con poca separación. La selección de la aplicación también tuvo en cuenta la calidad del suelo, el tipo de carga y la altura de elevación requerida; las patas de horquilla necesitaban aberturas para palés o soportes de carga compatibles para evitar interferencias. Las instalaciones que manejaban palés de diferentes tamaños, plataformas o cargas parciales a menudo preferían los apiladores de horquilla por su capacidad para transportar cargas y colocar horquillas bajo una amplia gama de plataformas sin depender únicamente de las dimensiones estandarizadas de entrada de palés.
Control de horquillas, manipulación de carga y mecánica de seguridad
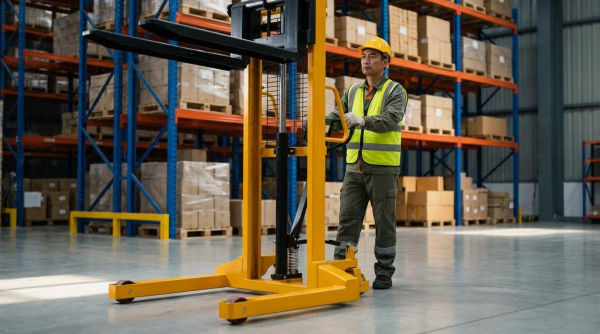
El control de las horquillas definía la precisión con la que los operadores posicionaban, levantaban y transportaban las cargas. Los apiladores de horquilla se basaban en sistemas mecánicos, hidráulicos y electrónicos coordinados para mantener la estabilidad de las cargas durante estas tareas. Los mecanismos de seguridad integraban control de velocidad, lógica de frenado y enclavamientos para reducir el riesgo de incidentes. Una operación eficaz requería que los operadores comprendieran tanto el comportamiento físico de la carga como las funciones de protección integradas de la máquina.
Posicionamiento de horquillas, nivelación y control del centro de carga
El posicionamiento preciso de las horquillas comenzó con la alineación de la altura y la separación de las horquillas con las aberturas del palé antes de la entrada. Los operarios mantenían las puntas de ambas horquillas en el mismo plano para evitar torcer el palé o desplazar el centro de gravedad. Las horquillas niveladas mantenían un centro de carga predecible, normalmente a 500 mm del talón de la horquilla para palets estandarizados. La desalineación creaba momentos de carga desiguales que incrementaban la carga lateral del mástil y reducían los márgenes de estabilidad.
Mantener la nivelación de las horquillas durante el desplazamiento evitó el deslizamiento gradual de la carga hacia un lado. Los controles electrónicos de inclinación y elevación, combinados con la guía rígida del mástil, permitieron una geometría uniforme de las horquillas bajo carga. Los operadores centraron la carga lateralmente entre las patas de apoyo y mantuvieron el lado más pesado contra el tablero o el respaldo. Esta práctica redujo el momento de vuelco y mantuvo el centro de gravedad combinado dentro del triángulo de estabilidad.
Un buen control del centro de carga también dependía de la selección correcta de la longitud de las horquillas. Estas se extendían al menos hasta el 75 % de la longitud de la carga para evitar el hundimiento de la punta o la rotura de los pallets. Se minimizaron las cargas que sobresalían, especialmente en los niveles superiores de las estanterías, donde pequeños desplazamientos producían grandes variaciones en el momento de vuelco. Los operarios verificaban la masa real de la carga con los límites de la placa de características antes de elevarla a la altura máxima.
Perfiles de elevación de mástil, aterrizaje suave y cargas frágiles
Los perfiles de elevación del mástil describían cómo cambiaban la velocidad y la aceleración a lo largo de la carrera. Los apiladores de pórtico modernos utilizaban válvulas hidráulicas proporcionales para proporcionar una aceleración y desaceleración suaves de la velocidad de elevación. Las velocidades de elevación típicas de aproximadamente 5.4 m/min permitían un apilado eficiente, a la vez que limitaban el impacto dinámico sobre la carga y el mástil. El sistema de control mantenía una velocidad constante con cargas variables regulando la presión y el caudal hidráulicos.
Las funciones de aterrizaje suave protegieron las cargas frágiles durante el descenso. Cuando las horquillas se acercaban a aproximadamente 100 mm del suelo, el sistema de control reducía automáticamente la velocidad de descenso. Esta reducción limitaba la energía de impacto cuando el palé tocaba el suelo o las vigas del estante. También reducía la transmisión de impactos a los componentes hidráulicos y a las estructuras de las horquillas, prolongando así su vida útil.
Cargas frágiles como vidrio, productos electrónicos o cajas de cartón sueltas requerían un movimiento del mástil aún más controlado. Los operadores combinaban baja elevación y baja velocidad con una velocidad de desplazamiento mínima en altura. Los diseños de mástil de un solo cilindro mejoraron la visibilidad frontal, lo que permitió a los operadores colocar las horquillas con precisión sobre las vigas de la estantería sin golpear los paquetes. El uso de soportes de carga y el tipo correcto de palés redujo aún más el riesgo de desplazamiento del producto durante los movimientos verticales.
Lógica de reducción automática de velocidad y anulación de frenos
Los sistemas automáticos de reducción de velocidad vinculaban la velocidad de desplazamiento con la altura del mástil y el ángulo de dirección. Cuando las horquillas superaban los umbrales predefinidos, el controlador reducía la velocidad máxima de desplazamiento para limitar la energía cinética y el riesgo de vuelco. Se producía una reducción adicional de la velocidad con ángulos de dirección altos, lo que mejoraba el control en curvas cerradas en pasillos estrechos. Estas medidas mantenían el centro de gravedad combinado dentro de límites seguros durante las maniobras dinámicas.
La lógica de anulación de frenos facilitaba las maniobras en espacios reducidos, como remolques o pasillos muy estrechos. Con el timón o la palanca de dirección en posición casi vertical, los operadores podían controlar la marcha a baja velocidad mientras se anulaban parcialmente las acciones de frenado convencionales. Esta lógica permitía que la máquina pivotara, o girara, alrededor de la rueda motriz sin perder el control. Los algoritmos de seguridad seguían supervisando las órdenes de dirección y las paradas de emergencia para evitar movimientos involuntarios.
Los sistemas de frenado multietapa integraban frenado de liberación, frenado de reversa y frenado de emergencia. El frenado de liberación se activaba al soltar el control de desplazamiento, utilizando frenado regenerativo o eléctrico antes de aplicar los frenos mecánicos. El frenado de reversa se activaba al cambiar la dirección, controlando la desaceleración para evitar el desplazamiento de la carga. Los grandes botones de parada de emergencia o pulsadores de botón proporcionaban corte de energía y frenado inmediatos al presionarlos.
Prevención de vuelcos, atropellos y caídas de carga
La prevención de vuelcos se basaba en comprender el triángulo de estabilidad y mantener el centro de gravedad combinado dentro de él. Los operadores evitaban giros bruscos con horquillas elevadas y respetaban las capacidades nominales a las alturas de elevación específicas indicadas en la placa de características. Las patas de apoyo ampliaban la base de apoyo, pero la colocación incorrecta de la carga o los palés descentrados seguían aumentando los momentos de vuelco. La reducción automática de velocidad y la aceleración controlada redujeron aún más la inestabilidad lateral y longitudinal.
Los atropellos solían afectar a peatones o a los propios pies del operador en los modos de conducción manual. La clara señalización de los pasillos, el uso de la bocina en las intersecciones y las estrictas zonas de exclusión peatonal redujeron el riesgo de colisión. Los botones de reversa de emergencia en el cabezal del timón invertían la dirección de la marcha o detenían el camión si el operador quedaba atrapado. La buena visibilidad gracias al diseño del mástil y la iluminación adecuada también facilitaron la detección temprana de peligros.
Los incidentes de caída de carga a menudo se debían a una inserción incorrecta de las horquillas, palés dañados o patrones de apilamiento incorrectos. Los operadores insertaban las horquillas completamente debajo de la carga, verificaban la integridad de los palés y utilizaban soportes de carga cuando estaban disponibles. Evitaban levantar cargas torcidas o sueltas a niveles altos sin reconfigurarlas o estabilizarlas. La inspección regular de las horquillas, las cadenas del mástil y los componentes del carro garantizó la integridad estructural, minimizando así la posibilidad de fallos mecánicos repentinos que pudieran provocar la caída de una carga.
Ingeniería de sistemas de accionamiento, hidráulicos y de control
Los sistemas de accionamiento, hidráulicos y de control definieron el rendimiento de las apiladoras de horquilla modernas. Los ingenieros integraron tracción de CA trifásica, circuitos hidráulicos cerrados y controladores en red para lograr un equilibrio entre precisión, seguridad y eficiencia. Comprender las interacciones entre estos subsistemas ayudó a los operadores y equipos de mantenimiento a prevenir fallos y prolongar la vida útil. En esta sección se examinaron los aspectos clave de ingeniería que regulaban la fiabilidad, el consumo energético y la precisión del control de las horquillas.
Variadores de frecuencia de CA trifásicos, frenado regenerativo y consumo de energía
Los motores de accionamiento de CA trifásicos proporcionaban un alto par a bajas velocidades y una aceleración suave para las apiladoras contrapesadas de conductor acompañante . Estos motores, con su diseño sin escobillas, eliminaban el desgaste de las mismas y reducían el mantenimiento rutinario. Los sistemas típicos funcionaban con baterías de 24 V dimensionadas para los ciclos de trabajo de almacén, con la corriente controlada por inversores de CA dedicados. Los ingenieros seleccionaron las especificaciones del motor y del controlador para soportar el desplazamiento continuo, así como breves sobrecargas durante los arranques en rampa y las transiciones de muelle.
El frenado regenerativo capturó la energía cinética durante la desaceleración y el descenso de pendientes y la devolvió a la batería. Esta función redujo el uso del freno de fricción, limitó la generación de calor y prolongó la vida útil de los componentes. La lógica de control monitoreó la velocidad y la dirección de desplazamiento y, a continuación, moduló la regeneración para evitar el bloqueo de las ruedas y el deslizamiento en pendientes. En operaciones de alto rendimiento, la energía recuperada mediante la regeneración prolongó considerablemente el tiempo de funcionamiento entre cargas.
Los controladores de accionamiento también implementaron una reducción automática de velocidad cuando las horquillas alcanzaban alturas de elevación definidas o cuando el ángulo de dirección excedía los umbrales calibrados. Esta estrategia redujo la energía cinética durante maniobras de alto riesgo y contribuyó a mantener los márgenes de estabilidad. Las funciones de velocidad lenta y de rueda dentada permitieron un posicionamiento preciso en pasillos estrechos, manteniendo el consumo de corriente dentro de límites seguros. Los ingenieros validaron estos comportamientos mediante simulaciones de casos de carga que combinaban coeficientes de masa, gradiente y fricción.
Integridad hidráulica, gestión del aceite y control del calor
Los sistemas hidráulicos impulsaban la elevación y el descenso del mástil, así como el preciso posicionamiento de las horquillas, por lo que la integridad de los fluidos afectaba directamente la seguridad. Las inspecciones de rutina revisaban los cilindros para detectar ruidos anormales y fugas visibles alrededor de las varillas, los sellos y los puertos. Los técnicos examinaban las mangueras y los accesorios en busca de abrasión, grietas o exudación, y luego apretaban las juntas cuidadosamente para evitar deformaciones que pudieran agravar las fugas. Los niveles de aceite se mantenían cerca de la marca superior de la mirilla o vernier para evitar la aireación y la cavitación.
El aceite hidráulico requería cambios periódicos, generalmente después de unos seis meses o 1500 horas de funcionamiento, lo que ocurriera primero. Las muestras tomadas del fondo de los tanques revelaron niveles de contaminación: los patrones de anillos amarillos indicaban contaminación leve, mientras que las partículas oscuras indicaban contaminación grave. En este último caso, los equipos de mantenimiento reemplazaron el aceite y los filtros, y limpiaron las líneas afectadas. Se evitó mezclar aceites de diferentes marcas o viscosidades, ya que esto afectaba el rendimiento de los aditivos y podía desestabilizar los sellos.
Los operadores monitorearon la temperatura del sistema mediante termómetros integrados o herramientas infrarrojas, con un objetivo de aproximadamente 43-60 °C (110-140 °F). Temperaturas superiores a este rango obligaron a revisar la cantidad de aceite, el funcionamiento del enfriador y el ajuste de la válvula de alivio para limitar la caída de presión excesiva. La presencia de aceite blanco o espumoso después de la operación indicaba la presencia de aire atrapado, a menudo debido a niveles bajos de fluido o fugas de succión en las entradas de la bomba. Un ruido agudo en la bomba indicaba cavitación o filtros de succión obstruidos, que requerían limpieza o reemplazo inmediatos.
Inspección estructural de horquillas, límites de desgaste y prácticas de END
Las estructuras de las horquillas soportaban cargas de flexión cíclicas, por lo que la inspección sistemática previno fallas frágiles y colapsos repentinos. Los técnicos evaluaron los brazos y las palas de las horquillas en busca de grietas visibles, dobleces permanentes y desviaciones del ángulo entre la pala y el vástago. Si el ángulo superaba aproximadamente los 90° o presentaba una deformación evidente, los ingenieros indicaban la reparación o el reemplazo. Los planos superiores de ambas horquillas debían permanecer en un plano común bajo carga para garantizar una distribución simétrica de la carga.
Las comprobaciones dimensionales abarcaron la longitud de la horquilla, el desplazamiento de la punta y el desgaste en las superficies de contacto. Una diferencia de nivel superior a 5 mm entre las puntas de la horquilla o una diferencia de longitud superior a 10 mm indicaba una asimetría inaceptable. El desgaste que reducía la longitud de la horquilla en más de 40 mm respecto a la dimensión nominal obligó a la sustitución. Las aberturas de las abrazaderas en las interfaces superior e inferior de la horquilla solían tener un límite de uso nominal de 27 mm y uno de 29 mm; si se superaba este rango, se requería un ajuste o una renovación.
Los diámetros de los rodillos proporcionaron otro indicador de desgaste: los rodillos principales tenían una pérdida de diámetro limitada a 0.1 mm y los laterales a 0.5 mm. Superar estos valores modificaba las trayectorias de carga y aumentaba las tensiones locales en el canal del mástil. Las pruebas no destructivas, como la inspección por partículas magnéticas o por líquidos penetrantes, se centraron en las zonas de soporte de tensiones en los yugos, las puntas de las soldaduras y las superficies de las horquillas. Cualquier indicio de grietas en las soldaduras o en el marco protector, incluidas las deformaciones superiores a unos 2 mm, requería la remodelación, la soldadura o la sustitución de componentes.
Controladores electrónicos, CANBUS y diagnóstico de fallas
Las unidades de control electrónico coordinaron la tracción, el sistema hidráulico y los enclavamientos de seguridad mediante software integrado. Los controladores de CA, como los que utilizan estrategias de control vectorial, regulaban el par motor, la velocidad y el frenado regenerativo con alta resolución. Estas unidades procesaban las entradas de los interruptores de recorrido, los comandos de elevación, los codificadores de dirección y los sensores de altura. Las funciones de seguridad, como la parada de emergencia, la reversa de emergencia y la reducción automática de velocidad, se operaban mediante rutas lógicas redundantes.
Las arquitecturas de comunicación CANBUS conectaron controladores, sensores y actuadores mediante un robusto bus diferencial. Esta topología redujo la complejidad del cableado y mejoró la inmunidad al ruido en entornos de almacén con condiciones eléctricas adversas. Los mensajes de alta prioridad, como las paradas de emergencia o las alertas de fallo, priorizaron el tráfico no crítico para garantizar una respuesta rápida. Los ingenieros configuraron los identificadores de nodo y las velocidades de transmisión para que coincidieran con las velocidades de actualización requeridas para los subsistemas de desplazamiento, dirección y elevación.
Las capacidades de diagnóstico se basaban en códigos de fallo integrados, registro de datos y herramientas de servicio externas. Los controladores almacenaban historiales de errores para eventos como sobrecorriente, sobretemperatura, pérdida de sensores o tiempos de espera de comunicación. Los técnicos accedían a estos datos a través de paneles de visualización o puertos de servicio para guiar la resolución de problemas y la sustitución de componentes. Temperaturas anormales en servoválvulas superiores a aproximadamente 65 °C (150 °F) o puntos calientes en motores eléctricos activaban procedimientos de bloqueo y etiquetado hasta que se resolvieran las causas raíz, como la contaminación o daños en los rodamientos.
Resumen: Control seguro y eficiente de las horquillas del apilador de pórtico
El control seguro y eficiente de las horquillas en los apiladores de horquillas se basaba en la estrecha integración de la mecánica, la hidráulica, la electrónica y la práctica del operador. Funciones esenciales como la maniobrabilidad en pasillos estrechos, la estabilidad sobre palés y el posicionamiento vertical preciso exigían un conocimiento preciso del momento de carga, los triángulos de estabilidad y las capacidades nominales. Las unidades de almacén típicas operaban con capacidades de entre 1360 kg y 1800 kg y alturas de elevación cercanas a los 3 m, por lo que respetar la placa de características y mantener las cargas centradas en el centro de carga especificado era fundamental para evitar vuelcos y caídas.
Las tecnologías avanzadas de control de horquillas y mástiles aumentaron la productividad y la protección de las mercancías. Los perfiles de mástil con aterrizaje suave, que ralentizaban las horquillas en los últimos 100 a 120 mm del recorrido, redujeron el impacto en cargas frágiles y estanterías. La reducción automática de velocidad con horquillas elevadas o ángulos de dirección amplios, combinada con la anulación del freno para giros muy cerrados, facilitó el desplazamiento controlado en pasillos y remolques estrechos. Los variadores de frecuencia trifásicos, la dirección asistida electrónica y el frenado regenerativo mejoraron la eficiencia energética y redujeron la fatiga del operador, mientras que los timoneles multifunción y los modos de marcha lenta permitieron un desplazamiento preciso en zonas congestionadas.
Desde una perspectiva de ingeniería, la seguridad a largo plazo dependía de una rigurosa integridad hidráulica y estructural. Los cambios de aceite programados, la monitorización de la contaminación, el control de temperatura entre aproximadamente 43 °C y 60 °C, y la respuesta inmediata a los indicadores de cavitación o aireación protegían las bombas y válvulas. Los límites de desgaste definidos de las horquillas, las tolerancias angulares y las pruebas no destructivas de las horquillas, las soldaduras y los bastidores de protección garantizaban que las horquillas mantuvieran la precisión geométrica y la capacidad de carga. Los controladores electrónicos y las arquitecturas CANBUS permitían un control estable del par, un frenado coordinado y un diagnóstico rápido de fallos, pero requerían un sistema riguroso de bloqueo y etiquetado, así como una gestión de parámetros.
De cara al futuro, los apiladores de horquilla combinarían cada vez más variadores de frecuencia de CA de mayor eficiencia, perfiles de movimiento de mástil y horquillas más inteligentes, y una retroalimentación de sensores más completa. Se espera una mayor integración con los sistemas de gestión y seguridad del almacén, incluyendo límites de velocidad geolocalizados y tecnologías mejoradas de reconocimiento peatonal. Sin embargo, incluso a medida que los sistemas de control se volvían más inteligentes, los fundamentos seguían siendo los mismos: los operadores necesitaban capacitación en estabilidad y colocación de la carga, los equipos de mantenimiento necesitaban criterios e intervalos de inspección claros, y los gerentes debían alinear la selección de equipos con la geometría de los pasillos y los ciclos de trabajo. El equilibrio de estos elementos permitió a las instalaciones maximizar el rendimiento, manteniendo un margen de seguridad razonable en cada operación de elevación y desplazamiento.