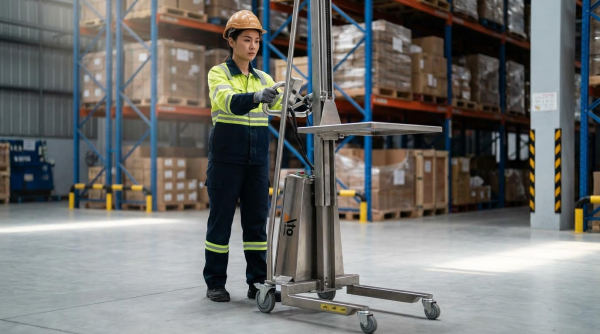
Los posicionadores eléctricos permitieron la manipulación precisa y repetible de cargas pesadas o de formas irregulares en aplicaciones de soldadura, ensamblaje y manipulación de materiales. Su rendimiento dependía de una arquitectura mecánica robusta, trayectorias de carga diseñadas correctamente y sistemas de accionamiento y control coordinados que se integraban con robots y vehículos automatizados. Para un funcionamiento seguro, se requerían inspecciones estructuradas, protección eléctrica, áreas de trabajo bien definidas y operadores capacitados que comprendieran los procedimientos de emergencia. La fiabilidad a largo plazo dependía de un mantenimiento riguroso, una resolución de problemas sistemática y estrategias de ciclo de vida basadas en datos que garantizaban la precisión, la seguridad y la disponibilidad de los posicionadores.
Este artículo examinó el diseño central de los posicionadores de trabajo eléctricos, las expectativas de seguridad y cumplimiento, los métodos de mantenimiento y diagnóstico de fallas, y los enfoques prácticos para construir sistemas de posicionamiento confiables y eficientes a lo largo de toda su vida útil.
Funciones principales y diseño de posicionadores de trabajo eléctricos
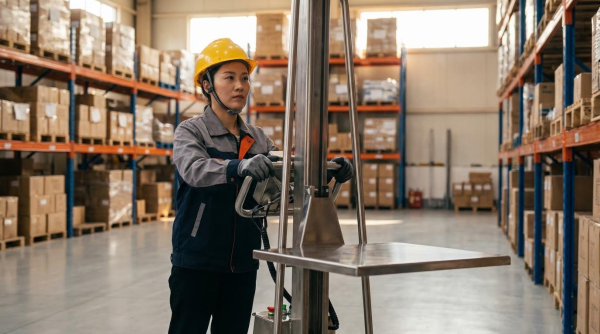
Los posicionadores de trabajo eléctricos ajustaron la orientación de la pieza para mejorar la calidad de la soldadura, la ergonomía y la consistencia del proceso. Combinaron estructuras mecánicas, transmisiones y sistemas de control para ofrecer un movimiento preciso y repetible con capacidades de carga definidas. Los ingenieros de diseño equilibraron la rigidez, la respuesta dinámica y las funciones de seguridad, integrándolas con equipos de soldadura, robots o manipuladores. Comprender las trayectorias de carga, el control de velocidad y la estabilidad fue esencial para especificar sistemas fiables y compatibles.
Arquitectura mecánica y trayectorias de carga
La arquitectura mecánica solía incluir una base rígida, una mesa o bastidor giratorio y mecanismos de inclinación soportados por cojinetes y elementos estructurales. Los diseñadores trazaron las rutas de carga principales desde la pieza de trabajo, a través de accesorios, hasta la mesa, y luego, a través de cojinetes y bastidores, hasta la cimentación o los anclajes. El dimensionamiento correcto de ejes, cojinetes y soldaduras, basado en los momentos flectores y cargas de torsión más desfavorables, limitó la deflexión y evitó fallos por fatiga. Los ingenieros minimizaron las cargas en voladizo y garantizaron que los pernos de anclaje y las interfaces de montaje resistieran el aflojamiento inducido por la vibración durante los ciclos de trabajo. Para aplicaciones verticales y elevadas, los dispositivos anticaída o de bloqueo mecánico protegían contra el movimiento inducido por la gravedad en caso de fallo del accionamiento o del freno.
Sistemas de transmisión, caja de cambios y control de velocidad
Los posicionadores de trabajo eléctricos utilizaban conjuntos de motor y caja de engranajes para controlar la rotación e inclinación, generalmente mediante platos giratorios con engranajes, engranajes sin fin o transmisiones por cadena. Los servomotores o motores de inducción con convertidores de frecuencia proporcionaban velocidad y par variables, lo que permitía un posicionamiento suave a baja velocidad y una rotación de soldadura estable a velocidad constante. Los diseñadores seleccionaron relaciones de reducción para que el par nominal del motor superara el par de salida requerido con márgenes de seguridad, considerando la inercia y los ciclos de arranque y parada. Las cajas de engranajes requerían una lubricación, control de holgura y sellado adecuados para evitar el desgaste, el ruido y las fugas de aceite que pudieran afectar la precisión del posicionamiento. Los algoritmos de control de velocidad en inversores o servomotores limitaban la aceleración y la desaceleración para evitar el deslizamiento de la pieza, a la vez que se cumplían los objetivos de tiempo de ciclo.
Sujeción, centro de gravedad y estabilidad
Los accesorios de sujeción sujetaban los componentes con firmeza, transmitiendo las cargas al posicionador sin deslizamiento ni deformación. Los ingenieros ubicaron el centro de gravedad combinado del accesorio y la pieza lo más cerca posible de los ejes de rotación e inclinación para minimizar el par requerido y las cargas dinámicas. La desalineación de los centros de gravedad generaba momentos desequilibrados, lo que provocaba oscilaciones en la mesa, un aumento de las cargas sobre los cojinetes y posibles riesgos de vuelco en unidades móviles o elevadas. Los cálculos de diseño consideraron la masa nominal máxima, la distancia de desplazamiento y el ángulo de inclinación para verificar la estabilidad contra vuelcos y dimensionar los contrapesos si fuera necesario. Los procedimientos prácticos de configuración incluyeron la verificación de la integridad de la sujeción, la comprobación de vibraciones o sacudidas durante las pruebas de funcionamiento y el ajuste de la geometría del accesorio para alinear el centro de gravedad.
Integración con robots, cobots y AGV
Cuando se integraban con robots o cobots, los posicionadores eléctricos funcionaban como ejes externos coordinados que sincronizaban el movimiento de las piezas con las trayectorias de las herramientas. La comunicación entre los controladores de los robots y los accionamientos de los posicionadores utilizaba buses de campo o Ethernet industrial para intercambiar comandos de posición, retroalimentación y señales de seguridad. Se requerían modelos cinemáticos precisos del posicionador, incluyendo desfases de ejes y direcciones de rotación, para una planificación de trayectoria precisa y la prevención de colisiones. En celdas automatizadas con transpaletas eléctricas , los posicionadores se conectaban con los sistemas de manipulación de materiales para recibir piezas, bloquear posiciones y confirmar estados seguros antes de la soldadura o el ensamblaje. Los diseñadores implementaron enclavamientos, funciones de desconexión segura del par y monitorización de zonas para que los operarios, las plataformas móviles y los equipos robóticos pudieran coexistir sin interacciones peligrosas.
Mejores prácticas de seguridad, cumplimiento y operación
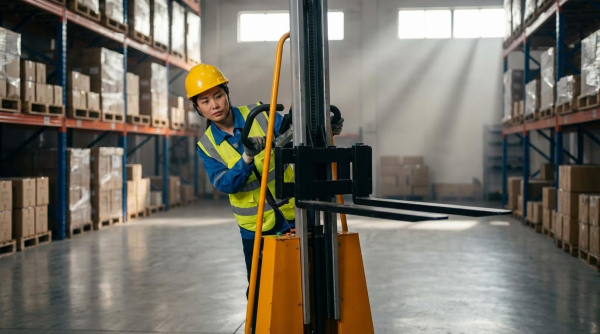
La operación segura de posicionadores de trabajo eléctricos dependía de procedimientos rigurosos, hardware conforme y personal capacitado. Esta sección se centró en reglas prácticas de operación que reducían la probabilidad de accidentes y protegían los equipos. Abarcaba inspecciones, protección eléctrica, manejo de cargas y respuesta a emergencias, con ejemplos de posicionadores de soldadura, cabrestantes y plataformas elevadoras móviles. El objetivo era convertir las normas y la experiencia de campo en rutinas prácticas para talleres y obras de construcción.
Inspección previa al uso y comprobaciones de seguridad funcional
Los operadores debían realizar inspecciones estructuradas previas al uso antes de energizar cualquier posicionador de trabajo eléctrico. Verificaron los mecanismos de rotación e inclinación para verificar su libre movimiento, la ausencia de atascos y el correcto funcionamiento del tope. Los sujetadores en todas las rutas de carga, incluyendo los soportes de mesa, los pernos de anclaje y las interfaces de fijación, requerían verificación visual y, cuando se especificaba, control de torque. Las inspecciones eléctricas incluyeron cables de alimentación, enchufes, tomas de corriente y cableado visible, buscando cortes, abrasión, decoloración o desgaste del aislamiento.
Las comprobaciones funcionales validaron que los dispositivos de arranque, parada y control de velocidad funcionaban correctamente y volvían a estados seguros. En el caso de los servomotores o convertidores de frecuencia, los operarios pusieron en marcha el posicionador sin carga para confirmar una aceleración y desaceleración suaves, así como la estabilidad de la velocidad, sin ruidos ni vibraciones anormales. Los interruptores de límite, los enclavamientos y los sensores de desplazamiento debían probarse moviendo los ejes a través de sus rangos de seguridad y confirmando que el movimiento se detenía en posiciones predefinidas. En el caso de las plataformas elevadoras móviles , las comprobaciones previas al uso también incluyeron barandillas, puntos de anclaje de arneses, neumáticos o orugas y sistemas de descenso de emergencia.
Puesta a tierra, aislamiento y protección eléctrica
La conexión a tierra constituía una barrera fundamental contra descargas eléctricas en los posicionadores de trabajo y el equipo asociado. Los posicionadores de soldadura requerían una conexión a tierra de protección dedicada con una resistencia de puesta a tierra no superior a aproximadamente 4 Ω, medida con instrumentos de prueba adecuados. Los conductores de puesta a tierra debían ser mecánicamente seguros, estar libres de corrosión y dimensionados según los códigos eléctricos aplicables. Las comprobaciones de aislamiento incluían la inspección visual de cables, conectores y terminaciones del motor, así como mediciones periódicas de la resistencia de aislamiento; valores de al menos 0.5 MΩ indicaban generalmente un aislamiento aceptable para sistemas de baja tensión.
Los armarios de control requerían una limpieza regular para eliminar el polvo conductor, las salpicaduras y la humedad que podían comprometer las líneas de fuga. Los dispositivos de protección, como fusibles, disyuntores y dispositivos de corriente residual, debían tener las especificaciones correctas e intervalos de prueba documentados. Los operadores verificaban que las puertas de los armarios cerraran completamente y que las juntas permanecieran intactas para mantener los niveles de protección contra la entrada de agua. Durante el mantenimiento, los procedimientos de bloqueo y etiquetado garantizaron que todas las fuentes de energía, incluidas las eléctricas, hidráulicas y neumáticas, estuvieran aisladas y claramente marcadas para evitar una activación accidental.
Manejo seguro de cargas, límites de velocidad y áreas de trabajo
La manipulación segura de cargas comenzó con el estricto cumplimiento de la capacidad nominal y unas áreas de trabajo claramente definidas. Los operarios confirmaron la masa de la pieza y la ubicación del centro de gravedad antes de sujetarla, asegurándose de que la línea de carga resultante pasara cerca del eje de rotación del posicionador. Los accesorios debían adaptarse a la geometría de la pieza y proporcionar un bloqueo positivo para evitar deslizamientos o expulsiones bajo cargas dinámicas. En el caso de mesas giratorias o bastidores basculantes, las pruebas a baja velocidad permitieron verificar la estabilidad y la ausencia de interferencias con protecciones, cables o estructuras circundantes.
La selección de la velocidad dependía de la masa de la pieza, su geometría y los requisitos del proceso, como la soldadura o el ensamblaje. Una velocidad de rotación o elevación excesiva aumentaba las cargas inerciales, lo que podía provocar vibraciones, sobreimpulsos o fatiga estructural. La práctica recomendada consistía en utilizar velocidades más bajas para cargas pesadas o descentradas y limitar las rampas de aceleración mediante los parámetros de accionamiento. En el caso de las plataformas elevadoras móviles , los operarios debían respetar las velocidades de desplazamiento especificadas por el fabricante, la altura máxima de la plataforma según los límites de viento y los movimientos prohibidos cerca de obstáculos o líneas eléctricas aéreas. Las zonas operativas y las barreras claramente señalizadas mantenían al personal no involucrado fuera del área de peligro.
Procedimientos de emergencia y capacitación de operadores
La preparación para emergencias requería procedimientos claros, dispositivos accesibles y simulacros regulares. Los operadores debían reconocer condiciones anormales, como ruidos inusuales, vibraciones fuertes, movimientos inesperados o aflojamiento de piezas, y responder deteniendo la máquina y cortando la alimentación de inmediato. Los dispositivos de parada de emergencia debían ser visibles, estar despejados y probarse durante la puesta en servicio y las inspecciones periódicas. Sin embargo, se desaconsejaba el uso de paradas de emergencia para paradas rutinarias, ya que sobrecargaba los componentes y podía reducir la fiabilidad del sistema.
Los programas de capacitación abarcaron la estructura del equipo, la lógica de control, las limitaciones y los riesgos específicos del sitio. Solo el personal con capacitación documentada y, cuando la normativa lo exigiera, certificados de operación válidos, debía haber operado cabrestantes, posicionadores o plataformas elevadoras. La instrucción incluyó secuencias correctas de arranque y apagado, posiciones de estacionamiento seguras y procedimientos en caso de cortes de energía, fugas eléctricas o incendios, incluyendo la coordinación con los planes de emergencia del sitio. La capacitación de actualización y la revisión de incidentes contribuyeron a mantener la competencia e inculcar una cultura de operación cautelosa y metódica en todo el personal.
Mantenimiento, resolución de problemas y optimización del ciclo de vida
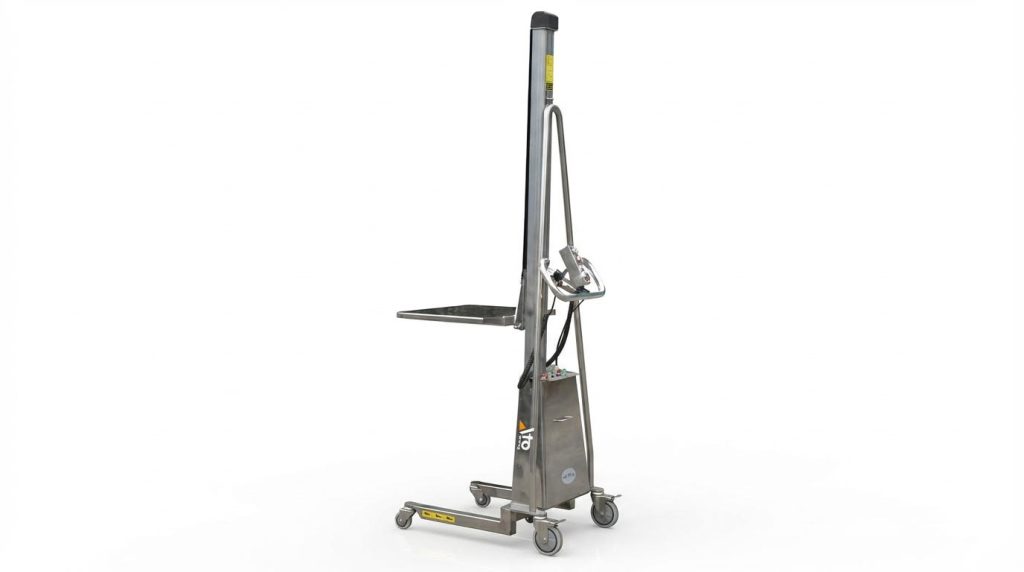
El mantenimiento de los posicionadores de trabajo eléctricos influyó directamente en el tiempo de actividad, la precisión del posicionamiento y la seguridad. Las rutinas de servicio estructuradas, el diagnóstico sistemático de fallos y la planificación del ciclo de vida redujeron las paradas imprevistas y prolongaron la vida útil de los activos. Esta sección se centró en los posicionadores de soldadura y las plataformas elevadoras móviles de personal como posicionadores de trabajo eléctricos representativos. Se vincularon los pasos prácticos de inspección con estrategias de fiabilidad más profundas, como el registro de datos y el mantenimiento predictivo.
Tareas de servicio diarias, semanales y periódicas
Las tareas diarias comenzaban con la inspección visual y la limpieza. Los operadores retiraban la escoria de soldadura, las salpicaduras, el polvo y el aceite de las mesas, los mecanismos giratorios, los rieles guía y las plataformas. Revisaban los cables, las mangueras y las tuberías de aire para detectar abrasión, desgaste o uniones sueltas que pudieran afectar el suministro de energía o fluidos. Las comprobaciones funcionales incluían la verificación del arranque/parada, el control de velocidad, los interruptores de límite y las luces indicadoras antes de cargar cualquier pieza de trabajo.
La lubricación constituía una actividad fundamental diaria o semanal. Los técnicos aplicaban lubricantes específicos a rodamientos, engranajes, cadenas y guías lineales según el programa del fabricante. Verificaban que las cajas de engranajes tuvieran el nivel de aceite marcado y buscaban fugas alrededor de sellos y bridas. Semanal y mensualmente, apretaban pernos de anclaje, fijaciones estructurales y fijaciones de la mesa giratoria que se aflojaban con la vibración. También probaban los límites de recorrido, los sensores fotoeléctricos y los enclavamientos de seguridad para garantizar un funcionamiento repetible.
Las tareas trimestrales o anuales abordaron los mecanismos de degradación más profundos. Los equipos de mantenimiento midieron la resistencia de aislamiento del motor, buscando valores iguales o superiores a 0.5 MΩ, y verificaron si había marcas de sobrecalentamiento en los terminales. Reemplazaron el aceite hidráulico cada 6 a 12 meses, limpiaron o reemplazaron los filtros e inspeccionaron las mangueras y válvulas para detectar filtraciones o grietas. Los gabinetes de control requerían limpieza interna, inspección de contactores y relés, y verificación de la integridad del cableado del PLC, servoaccionamiento y VFD. En paradas prolongadas, limpiaron los equipos, aplicaron inhibidores de óxido, movieron los ejes a posiciones seguras, aislaron la alimentación y el aire, y utilizaron desecantes en los gabinetes.
Diagnóstico de fallas mecánicas, de accionamiento y de control
Las fallas mecánicas se manifestaban típicamente como movimientos bruscos, bamboleo de la mesa o ruidos anormales. La rotación o inclinación brusca a menudo indicaba lubricación insuficiente, guías o cojinetes desgastados, o holgura excesiva en los engranajes y la cadena. Las medidas correctivas incluían limpiar y lubricar las superficies de contacto, ajustar la tensión de los engranajes o la cadena y eliminar materiales extraños de las trayectorias de movimiento. Cuando las mesas se bamboleaban o perdían precisión de posicionamiento, los técnicos revisaban los pernos de anclaje, los pernos de montaje de la mesa y los cojinetes del eje para detectar holgura, y reapretaban o reemplazaban los componentes según fuera necesario.
Los chirridos o rechinamientos anormales indicaban fricción seca, engranajes dañados o rodamientos defectuosos. El personal de mantenimiento inspeccionó los flancos de los dientes de los engranajes en busca de picaduras, desconchados o desalineación y reemplazó las piezas defectuosas. En el sistema de accionamiento, la ausencia de movimiento o una salida débil indicaban pérdida de potencia, fallas de cableado, disparos por sobrecarga o fallas del motor. El diagnóstico incluyó confirmar la tensión de alimentación, verificar la continuidad y examinar los relés y fusibles de sobrecarga antes de reiniciar. La velocidad irregular o el sobrecalentamiento a menudo se relacionaban con parámetros incorrectos del variador de frecuencia, problemas con el bus de CC o fallas en los devanados, lo que requería la revisión de parámetros, pruebas eléctricas y la posible sustitución del motor.
Las fallas del sistema de control provocaron comandos que no respondían, posicionamientos imprecisos o arranques y paradas imprevistos. Los ingenieros inspeccionaron pulsadores e interruptores selectores en busca de contactos oxidados, terminales sueltos o actuadores rotos. Probaron sensores y codificadores para verificar los niveles de señal y la alineación correctos, recalibraron los parámetros del PLC o del variador, y verificaron la conexión a tierra y el apantallamiento para reducir el ruido eléctrico. En los posicionadores digitales, solucionaron los LED que no respondían o los errores de comunicación mediante la comprobación de la calidad de la alimentación, la polaridad del cableado, las características del cable de bus y la configuración específica del protocolo. El mantenimiento de un registro detallado de fallas con marcas de tiempo, síntomas y soluciones mejoró la velocidad de diagnóstico en el futuro.
Cuidado del subsistema hidráulico y neumático
Los subsistemas hidráulicos de posicionadores de trabajo y plataformas elevadoras requerían una gestión rigurosa de fluidos. Los técnicos verificaban los niveles de los depósitos antes de la operación y buscaban espuma, decoloración u olor que indicaran contaminación o estrés térmico. Reemplazaban el aceite hidráulico cada 6 a 12 meses con fluidos que cumplían con normas como ISO 11158 y ASTM D6158-05, cuando se especificaba. Los filtros de las líneas de retorno y presión requerían limpieza o reemplazo periódico para mantener el flujo y proteger las válvulas y actuadores de partículas de desgaste.
El control de fugas era esencial para la seguridad y la limpieza. Los equipos de mantenimiento inspeccionaron mangueras, tuberías rígidas, accesorios y sellos de vástago de cilindros para detectar condensación, goteos o daños. Reemplazaron las mangueras agrietadas y los sellos desgastados, y limpiaron cualquier fuga de aceite para evitar resbalones. Las pruebas de presión confirmaron el ajuste correcto de las válvulas de alivio para evitar la sobrecarga de los componentes estructurales. En los circuitos neumáticos, los trabajadores drenaron el condensado de los tanques de aire y filtros, revisaron los reguladores de presión y lubricadores, y verificaron que las válvulas solenoides funcionaran correctamente sin atascarse.
Las comprobaciones del rendimiento del sistema se centraron en un movimiento suave y controlado bajo la carga nominal. Los técnicos supervisaron las velocidades de elevación y rotación, buscando comportamientos lentos o erráticos que sugirieran fugas internas o mal funcionamiento de las válvulas. Verificaron que los componentes hidráulicos y neumáticos funcionaran dentro de los rangos de temperatura especificados para evitar la degradación de los sellos. Durante el mantenimiento, siempre despresurizaron los circuitos, bloquearon la alimentación y siguieron los procedimientos que prohibían trabajar en líneas energizadas o presurizadas. El cuidado adecuado de estos subsistemas redujo el tiempo de inactividad y prolongó la vida útil de los cilindros, las válvulas y las bombas.
Monitoreo digital, registros y mantenimiento predictivo
Las herramientas de monitoreo digital permitieron a los operadores ir más allá del mantenimiento reactivo. Los posicionadores modernos integraban sensores de temperatura, vibración, corriente del motor, presión hidráulica y retroalimentación de posición. Los sistemas de control y las HMI registraban estas señales, lo que permitía el análisis de tendencias durante semanas y meses. Los ingenieros comparaban las señales de referencia con los datos actuales para detectar cambios tempranos en la fricción, la desalineación o la carga eléctrica. Este enfoque redujo las fallas inesperadas y facilitó las paradas programadas para el reemplazo de componentes.
Los registros de eventos y alarmas de los PLC, VFD y servovariadores proporcionaron historiales detallados de fallos. El personal de mantenimiento revisó las entradas con fecha y hora para detectar disparos por sobrecorriente, alarmas de sobretemperatura, errores del codificador o pérdidas de comunicación. Correlacionaron estos registros con las condiciones ambientales y los modos de funcionamiento. El registro sistemático de observaciones manuales, como ruidos inusuales o vibraciones intermitentes, complementó los datos electrónicos. En conjunto, estos registros facilitaron el análisis de causa raíz y la mejora continua de la fiabilidad.
Las estrategias de mantenimiento predictivo emplearon análisis para estimar la vida útil restante de componentes críticos. Por ejemplo, las tendencias de vibración en las cajas de engranajes indicaron el desgaste de los rodamientos mucho antes de una falla catastrófica. Las tendencias de resistencia del aislamiento revelaron el envejecimiento eléctrico de motores y cables. Las instalaciones integraron esta información en sistemas informáticos de gestión del mantenimiento para programar la lubricación, los cambios de aceite y la sustitución de piezas a intervalos óptimos. Las herramientas digitales también facilitaron el diagnóstico remoto, permitiendo a los especialistas revisar parámetros y trazas sin necesidad de presencia in situ, lo que mejoró los tiempos de respuesta y redujo el coste total del ciclo de vida.
Resumen: Sistemas de posicionamiento confiables, seguros y eficientes
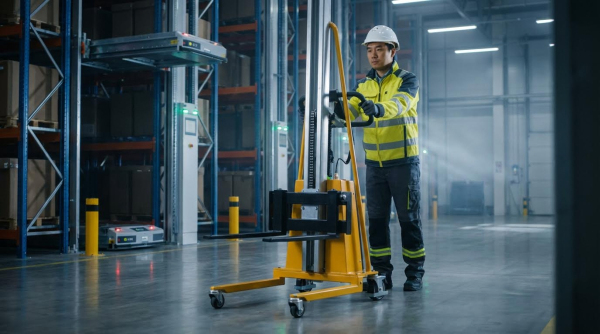
Los posicionadores eléctricos , incluidos los posicionadores de soldadura y las plataformas elevadoras móviles, se basaban en un diseño mecánico robusto, sistemas de accionamiento controlados y sistemas de sujeción de piezas bien diseñados para lograr un posicionamiento preciso y repetible. Su seguridad y productividad dependían de inspecciones rigurosas previas al uso, una correcta conexión a tierra y aislamiento, velocidades controladas dentro de rangos de trabajo definidos y operarios capacitados para reconocer comportamientos anómalos y seguir los procedimientos de emergencia. Los programas de mantenimiento estructurados, que combinaban la limpieza y lubricación diarias con inspecciones eléctricas, hidráulicas y neumáticas periódicas, prolongaban la vida útil, reducían el tiempo de inactividad no planificado y preservaban la precisión del posicionamiento.
La práctica industrial evolucionó hacia una mayor integración con robots, cobots y vehículos guiados automáticamente , lo que aumentó la productividad pero exigió un control más preciso de las trayectorias de carga, la gestión del centro de gravedad y la seguridad funcional. Los datos de tendencias indicaron un uso creciente de diagnósticos digitales, registros de eventos y monitorización remota para respaldar el mantenimiento predictivo y basado en condiciones. Estas herramientas permitieron la detección temprana de problemas como el desgaste de los rodamientos, la degradación del aislamiento, las fugas hidráulicas o la deriva de los sensores, reduciendo las fallas catastróficas y mejorando la utilización de los activos.
La implementación práctica requirió responsabilidades de mantenimiento claras, listas de verificación de inspección documentadas y el cumplimiento de las normas eléctricas, mecánicas e hidráulicas pertinentes. Los operadores y técnicos necesitaron capacitación específica sobre el reconocimiento de fallas, los procedimientos de bloqueo y el uso correcto de las herramientas de medición y los equipos de prueba. Un enfoque equilibrado combinó un dimensionamiento mecánico conservador y márgenes de seguridad con hardware de control y análisis modernos, evitando la complejidad excesiva y permitiendo al mismo tiempo un posicionamiento preciso y flexible. Las instalaciones que consideraron los posicionadores eléctricos como activos críticos de producción, en lugar de herramientas auxiliares, lograron mayor confiabilidad, operación más segura y menor costo del ciclo de vida.