Les transpalettes ont joué un rôle crucial dans la manutention de marchandises sur de courtes distances, mais les rampes et les sols irréguliers ont introduit des risques supplémentaires. Cet article décrit les limites techniques des transpalettes en pente, notamment les pentes admissibles, les contraintes de capacité et les situations où il est préférable d'utiliser d'autres équipements. Il examine ensuite les techniques de contrôle sur les rampes, telles que la stratégie de poussée-traction, la gestion de la hauteur des fourches, le contrôle de la vitesse et le recours à des signaleurs.
Les sections suivantes traitaient des sols irréguliers, des transitions de quai, des bordures et des terrains accidentés, en mettant l'accent sur le choix des roues, les méthodes de franchissement d'obstacles et la stabilité des charges. L'article concluait sur les implications pour les programmes de sécurité des installations, en intégrant les limites techniques et les techniques d'exploitation à la formation, à la conception des aménagements et aux politiques de maintenance préventive.
Limites d'ingénierie des transpalettes sur les pentes
Classement et capacité de charge typiques
Les transpalettes étaient soumis à des limites strictes de pente et de charge que les ingénieurs devaient respecter. La plupart des transpalettes industriels étaient conçus pour une pente maximale d'environ 5 % selon les normes de manutention de type CLARK. Cela correspondait à une élévation de 5 cm sur 1 m de distance horizontale avec la charge nominale. Au-delà, l'effort de traction requis, la distance de freinage et le risque de basculement augmentaient fortement. Les opérateurs devaient également veiller à ne pas dépasser la capacité nominale du transpalette, généralement de 2 500 à 3 000 kg pour les modèles manuels, car une surcharge réduisait l'adhérence des roues et sollicitait excessivement les fourches, les roulements et le système hydraulique. En pente, les concepteurs prévoyaient une capacité effective réduite afin de maintenir une marge de sécurité contre l'emballement et la rupture structurelle. Les charges devaient également être centrées sur les fourches et réparties uniformément pour éviter tout basculement latéral lors du franchissement de pentes transversales ou de surfaces irrégulières.
Vérins manuels ou électriques sur pentes
Les transpalettes manuels dépendaient entièrement de la force de l'opérateur ; leurs limites de pente pratiques étaient donc inférieures aux limites de frottement théoriques. En pente, il était recommandé de tirer le transpalette vers le haut et de le pousser vers le bas ou près des murs afin de maintenir le contrôle et de réduire les efforts musculo-squelettiques. Sauf indication contraire du fabricant, les opérateurs devaient descendre les pentes en marche arrière, la charge en tête, pour optimiser le freinage et la visibilité. Les transpalettes électriques offraient une traction motorisée et parfois une assistance au freinage, mais leurs limites de pente restaient similaires, généralement autour de 5 % en charge. Les fabricants spécifiaient souvent des pentes maximales différentes pour la conduite, le levage et le démarrage en pente, que les ingénieurs devaient intégrer dans la conception des itinéraires. Il était déconseillé de conduire un transpalette en pente, car cela augmentait l'énergie cinétique et réduisait le temps de réaction en cas de perte d'adhérence. La formation devait couvrir les techniques spécifiques aux modèles manuels et électriques, notamment l'arrêt d'urgence et l'utilisation de la sécurité « homme mort » en pente.
Interfaces camions, quais, ascenseurs et véhicules
Les interfaces entre les sols plats et d'autres structures créaient des pentes courtes, souvent abruptes, qui mettaient les transpalettes à rude épreuve. Les plaques de quai et les plaques de pont pouvaient atteindre des pentes d'environ 15 % pour les chariots élévateurs à contrepoids à conducteur debout, mais les transpalettes étaient moins performants et nécessitaient des angles d'approche plus faibles. Les chariots pour allées étroites et très étroites n'étaient pas conçus pour les pentes et ne devaient pas circuler sur des quais ou des rampes inclinés. Lors de l'utilisation de transpalettes dans les ascenseurs, la masse combinée du chariot, de la charge, de l'opérateur et des passagers éventuels devait rester inférieure à la capacité nominale de l'ascenseur. Les ingénieurs devaient vérifier ce point lors de la conception et du choix des équipements. À l'intérieur des camions ou des semi-remorques, les opérateurs devaient se déplacer lentement, car la flexibilité des suspensions, les interstices et les déformations localisées du plancher augmentaient l'instabilité. Le transpalette devait également être arrimé pendant le transport afin d'éviter tout mouvement involontaire. Aux points de stationnement, les fourches devaient être complètement abaissées et ne devaient pas empiéter sur les voies de circulation, les rampes ou les issues de secours.
Quand utiliser un équipement alternatif
Dans certaines conditions de pente et de surface, les transpalettes dépassaient les limites de sécurité d'utilisation. Les rampes longues avec des pentes proches ou supérieures à 5 %, en particulier avec des charges lourdes ou hautes, étaient mieux gérées par des chariots industriels motorisés à capacité de franchissement de pente et équipés de freins de service. Les chariots à contrepoids à conducteur debout pouvaient gérer des transitions courtes et plus abruptes, comme les plaques de quai jusqu'à environ 15 %, mais ils restaient inadaptés aux longues pentes continues. Sur terrain accidenté, béton dégradé ou en extérieur, les transpalettes étaient peu performants et subissaient des dommages aux roues et aux roulements ; les chariots élévateurs tout-terrain ou les chariots à grandes roues pneumatiques étaient plus sûrs. Les chariots pour allées étroites et très étroites doivent rester sur des sols plans et conçus à cet effet et ne doivent pas être utilisés pour les rampes de quai. En présence de changements de niveau fréquents, de marches ou de bordures, les concepteurs doivent prévoir des rampes fixes, des plaques inclinées ou des élévateurs mécaniques plutôt que de forcer les transpalettes au-delà de leurs limites prévues.
Techniques de contrôle sur les rampes et les surfaces inclinées
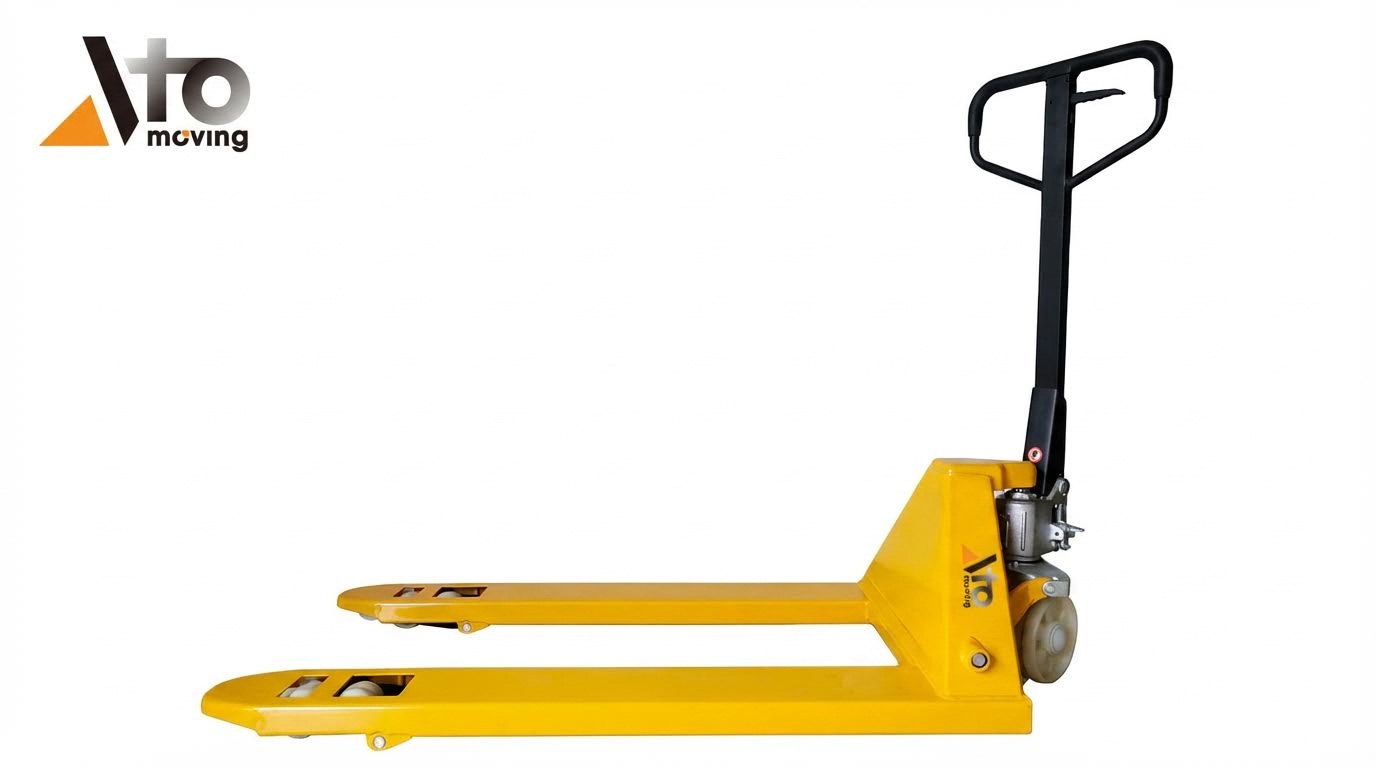
Les techniques de contrôle sur les pentes ont un impact bien plus important sur le taux d'incidents que la marque ou l'âge du matériel. Les opérateurs ont besoin de règles claires concernant le sens de déplacement, la position du corps et la vitesse afin de garantir la stabilité du camion et de son chargement. Les usines qui ont standardisé les procédures pour les pentes ont réduit les accidents de transpalettes , notamment à proximité des quais et des interfaces véhicules-matériel. Les sous-sections suivantes décrivent comment combiner une manipulation correcte, une géométrie adaptée et une supervision adéquate pour maintenir le contrôle sur les rampes.
Sens de poussée-traction et positionnement de l'opérateur
Les opérateurs de transpalettes manuels obtenaient généralement un meilleur contrôle en poussant sur des sols plats et des pentes douces. Sur des pentes plus raides, il était recommandé de tirer vers le haut et de pousser vers le bas ou près des murs afin de réduire les risques d'écrasement. Sur les rampes, les opérateurs devaient se tenir du côté supérieur de la charge pour éviter d'être écrasés en cas de renversement du chariot. Ils gardaient la poignée près du corps, les coudes fléchis et les pieds éloignés du volant pour maintenir l'effet de levier et éviter les blessures aux pieds. Les usines formaient les opérateurs à marcher à côté du chargement, et non directement devant, afin de pouvoir se décaler latéralement en cas de mouvement brusque du chariot.
Hauteur des fourches, orientation de la charge et stabilité
La hauteur des fourches influençait fortement le centre de gravité combiné en pente. La pratique courante sur les pentes exigeait que les fourches soient abaissées et légèrement relevées, juste assez pour dégager la surface sans s'accrocher. Cette configuration réduisait le risque de glissement de la charge tout en conservant un triangle de stabilité large. Les charges devaient reposer entièrement sur la palette, centrées entre les fourches, les plus lourdes étant placées en bas, du côté du mât. Les opérateurs évitaient de surcharger la palette au-dessus du niveau des yeux en pente, car un centre de gravité élevé amplifiait les moments de basculement lors de petites irrégularités de la chaussée ou de corrections de trajectoire.
Virages, contrôle de la vitesse et freinage en pente
Les virages sur les rampes augmentaient considérablement les risques de basculement et d'emballement. Les procédures préconisaient donc aux opérateurs de s'aligner droit avant d'aborder une pente. Ils circulaient lentement en montée comme en descente, en maintenant une vitesse inférieure à celle des allées habituelles afin de disposer d'un temps de réaction. Les opérateurs de chariots élévateurs manuels démarraient et s'arrêtaient progressivement pour éviter tout déplacement inertiel de la charge, notamment avec les palettes filmées ou cerclées. Sur les transpalettes électriques, les opérateurs utilisaient la vitesse la plus basse en pente et évitaient de laisser le chariot descendre la pente, car cela réduisait les possibilités d'évacuation en cas de perte de contrôle. Les exercices d'urgence prévoyaient de serrer le frein, d'arrêter le mouvement et de déposer immédiatement la charge en cas d'instabilité ou de problème mécanique.
Observateurs, visibilité et exclusion des piétons
Les rampes, les accès aux quais et les interfaces véhicules réduisaient souvent la visibilité ; il était donc essentiel de mettre en place des systèmes de contrôle de la visibilité. Lorsqu'une charge obstruait la vue de l'opérateur sur une pente, un signaleur formé marchait du côté sûr, communiquant par des signaux manuels et verbaux clairs. Les installations établissaient des zones d'exclusion piétonne autour des voies de circulation sur les rampes afin d'éviter tout risque de déplacement accidentel. Avant de démarrer, les opérateurs vérifiaient qu'aucune personne ne se trouvait dans la zone de manœuvre, notamment à proximité des fosses de chargement, des ascenseurs et à l'intérieur des remorques. Les usines renforçaient ces règles par une signalétique, un marquage au sol et des formations de recyclage insistant sur le fait qu'une bonne visibilité et des voies de circulation dégagées étaient aussi importantes que la capacité de freinage mécanique.
Gestion des sols inégaux, des bordures et des terrains accidentés
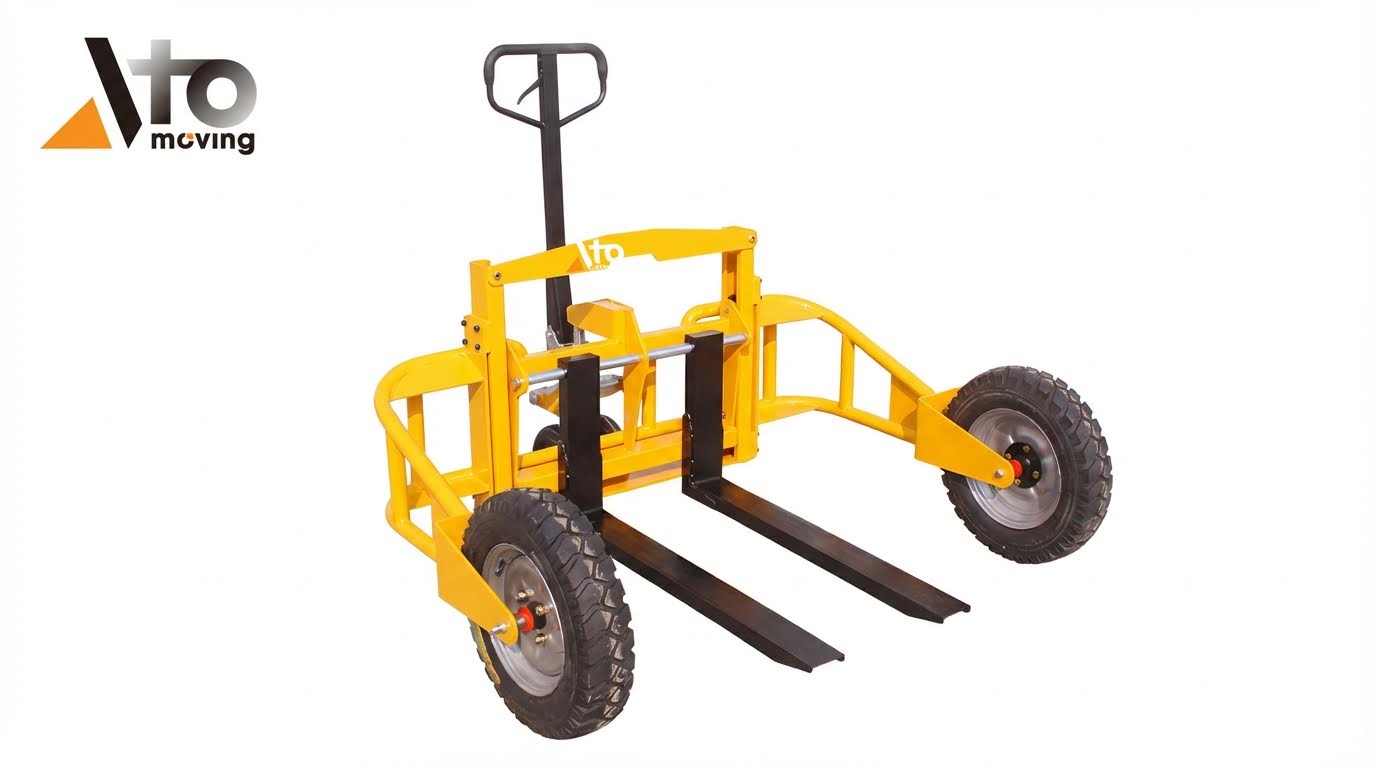
Choix des roues et des pneus pour les surfaces irrégulières
Le choix des roues influençait fortement le comportement du transpalette sur les sols irréguliers ou dégradés. Les roues en nylon offraient une faible résistance au roulement et supportaient le béton humide ou froid, mais transmettaient les chocs et vibraient sur les dalles écaillées ou jointées. Les roues à bande de roulement en polyuréthane protégeaient les sols des commerces et réduisaient le bruit, mais s'usaient plus rapidement sur le béton abrasif et fissuré. Pour les irrégularités importantes ou les transitions extérieures, les roues pneumatiques ou en caoutchouc de grand diamètre offraient une meilleure absorption des chocs et une meilleure capacité de franchissement d'obstacles. La pratique courante préconisait des diamètres de roues d'au moins 150 mm pour les bordures et les joints prononcés, et les opérateurs évaluaient les différences de hauteur avant de s'engager sur une trajectoire.
Passages à niveau, plaques de quai, bordures et marches
Le franchissement des discontinuités exigeait un contrôle rigoureux de l'angle d'approche, de la vitesse et de la charge. Les opérateurs abordaient les plaques de quai, les écarts de rails et les joints de sol lentement et aussi perpendiculairement que possible afin d'éviter toute charge latérale sur les roues et les fourches. Pour les marches et les bordures plus hautes, les installations installaient souvent des rampes légères en aluminium ou des plaques de pente pour convertir les décalages verticaux en pentes gérables. Lorsque la hauteur des bordures dépassait le diamètre des roues ou la capacité de franchissement du chariot élévateur, il était nécessaire d'utiliser des équipements alternatifs tels que des tables élévatrices ou des chariots élévateurs plutôt que de forcer le cric. Sur les pentes liées aux plaques de quai ou aux hayons élévateurs, les opérateurs réduisaient leur vitesse et évitaient de tourner jusqu'à ce que le chariot élévateur soit de nouveau à niveau.
Sécurisation de la charge, centre de gravité et déplacement
Les sols irréguliers amplifiaient l'effet d'une charge haute ou décentrée. Il était nécessaire de centrer les charges sur les deux fourches, les objets les plus lourds étant placés bas, entre les talons des fourches, afin de maintenir le centre de gravité combiné à l'intérieur de l'empattement. La hauteur d'empilage était limitée pour éviter tout basculement lorsque le chariot rencontrait des creux, des joints ou des transitions de rampe. Sur les surfaces rugueuses, les opérateurs utilisaient des sangles, des feuillards ou du film étirable pour immobiliser les charges instables et réduire leurs mouvements internes. Les changements de vitesse devaient être progressifs, car des démarrages ou des arrêts brusques en pente pouvaient entraîner le glissement, le basculement ou le déplacement de la charge vers le bas de la pente.
Aménagement, signalétique et contrôles techniques
Les aménagements techniques ont permis de réduire l'exposition aux terrains accidentés et aux transitions susceptibles de provoquer des chutes. Les concepteurs ont défini des itinéraires de transpalettes lisses et plats, évitant autant que possible les fortes pentes, les marches ou les surfaces en béton dégradées. Lorsque ces éléments étaient inévitables, des rampes à pente contrôlée ont été installées, avec des points de passage clairement signalés et un marquage au sol contrasté aux quais de chargement et aux changements de niveau. La signalisation indiquait les pentes maximales autorisées, les zones interdites aux piétons et les limitations de vitesse pour les transpalettes sur les rampes et les quais de chargement. Associées à la formation du personnel et à un entretien régulier des surfaces, ces mesures ont permis de créer des itinéraires prévisibles, réduisant ainsi les impacts de roues, les pertes de contrôle et l'instabilité des charges.
Résumé et implications pour la sécurité des installations
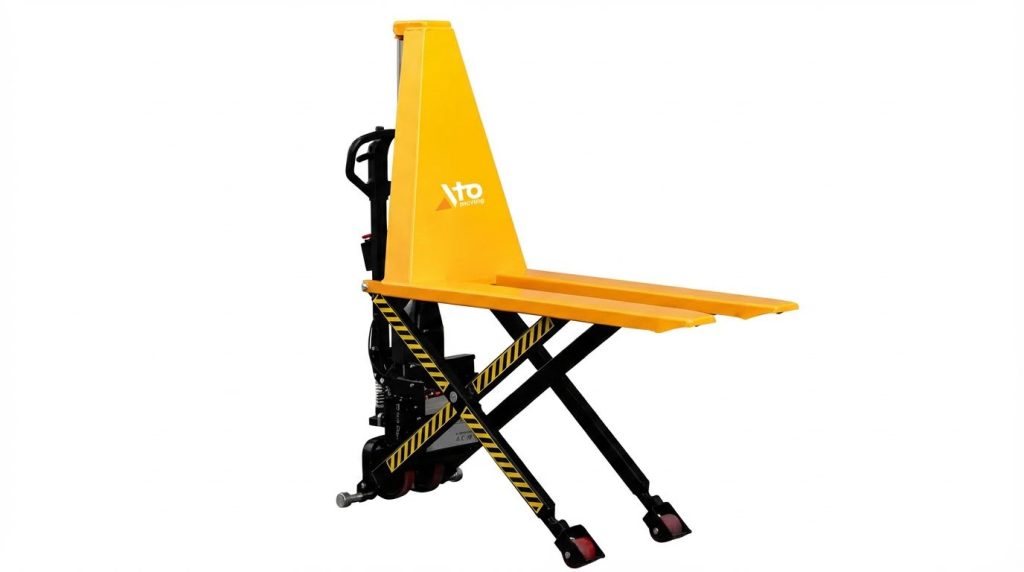
L'utilisation sécuritaire des transpalettes sur les rampes et les sols irréguliers repose sur la compréhension des limites techniques et des facteurs humains. Les indices de charge, le choix des roues et la capacité de charge déterminent les zones de fonctionnement des transpalettes sans dépassement des marges de stabilité. Des techniques de contrôle, telles que le sens de poussée-traction correct, le positionnement des fourches et la gestion de la vitesse en pente, réduisent les risques de dérive et de basculement. Sur les surfaces irrégulières, le choix de matériaux de roues adaptés, l'utilisation de rampes auxiliaires et un arrimage correct de la charge minimisent les chocs et les déplacements de celle-ci.
Du point de vue de la sécurité des installations, ces pratiques se sont traduites directement par une diminution des troubles musculo-squelettiques, une baisse du taux de collisions et une réduction des dommages aux produits. Les sites avaient besoin de règles claires interdisant l'utilisation de transpalettes sur des pentes trop importantes, de chariots à allées étroites sur les rampes et les virages en pente, tout en précisant quand recourir à des chariots élévateurs motorisés ou à d'autres équipements. L'intégration de modules de formation courts et ciblés sur les rampes, les interfaces de quai et les bordures dans les programmes d'intégration et de recyclage a permis d'aligner les opérations sur les exigences de l'OSHA en matière de sécurité, même lorsque la certification formelle n'était pas obligatoire.
La mise en œuvre exigeait plus que le simple comportement des opérateurs ; elle reposait sur des systèmes de contrôle techniques et une maintenance rigoureuse. Les usines ont bénéficié d’une cartographie des itinéraires en pente, d’un marquage au sol des zones interdites au stationnement et à l’utilisation des transpalettes, d’un affichage des limites maximales de pente et de charge, et de la présence obligatoire d’agents de signalisation dans les zones à visibilité réduite. L’inspection régulière des roues, des systèmes hydrauliques, des fourches et des freins a permis de garantir que les capacités des équipements restaient adaptées aux exigences des rampes et des sols irréguliers. À mesure que les installations adoptaient des configurations plus denses et des débits plus élevés, des évaluations systématiques des risques liés à tous les trajets en pente et irréguliers, combinées à des analyses d’incidents basées sur les données, ont permis de déterminer avec précision quand les transpalettes restaient appropriés et quand il convenait de passer à des systèmes de manutention plus spécialisés.