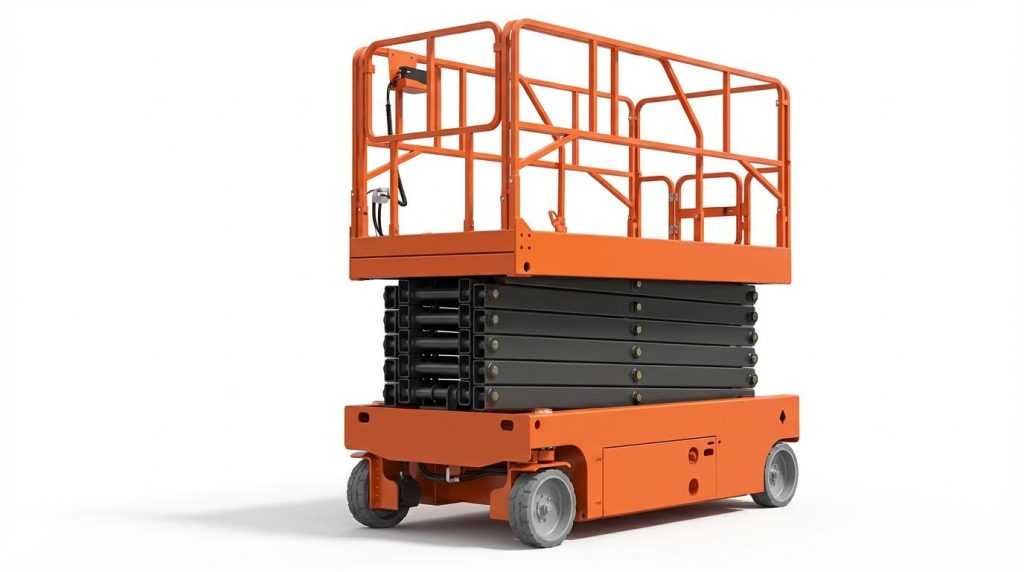
Lift gunting bekerja dengan mengubah gaya horizontal menjadi gerakan vertikal yang stabil melalui pantograf berbentuk "X", yang digerakkan oleh sistem hidrolik atau listrik dan dikendalikan oleh kontrol cerdas. Jika Anda datang ke sini untuk bertanya "bagaimana cara kerja lift gunting ?", panduan ini akan menjelaskan mekanisme, sistem penggerak, dan logika keselamatannya dalam istilah teknik yang mudah dipahami sehingga Anda dapat menentukan spesifikasi, mengoperasikan, atau memeliharanya dengan percaya diri.
Mekanika Dasar Lift Gunting dan Jalur Beban
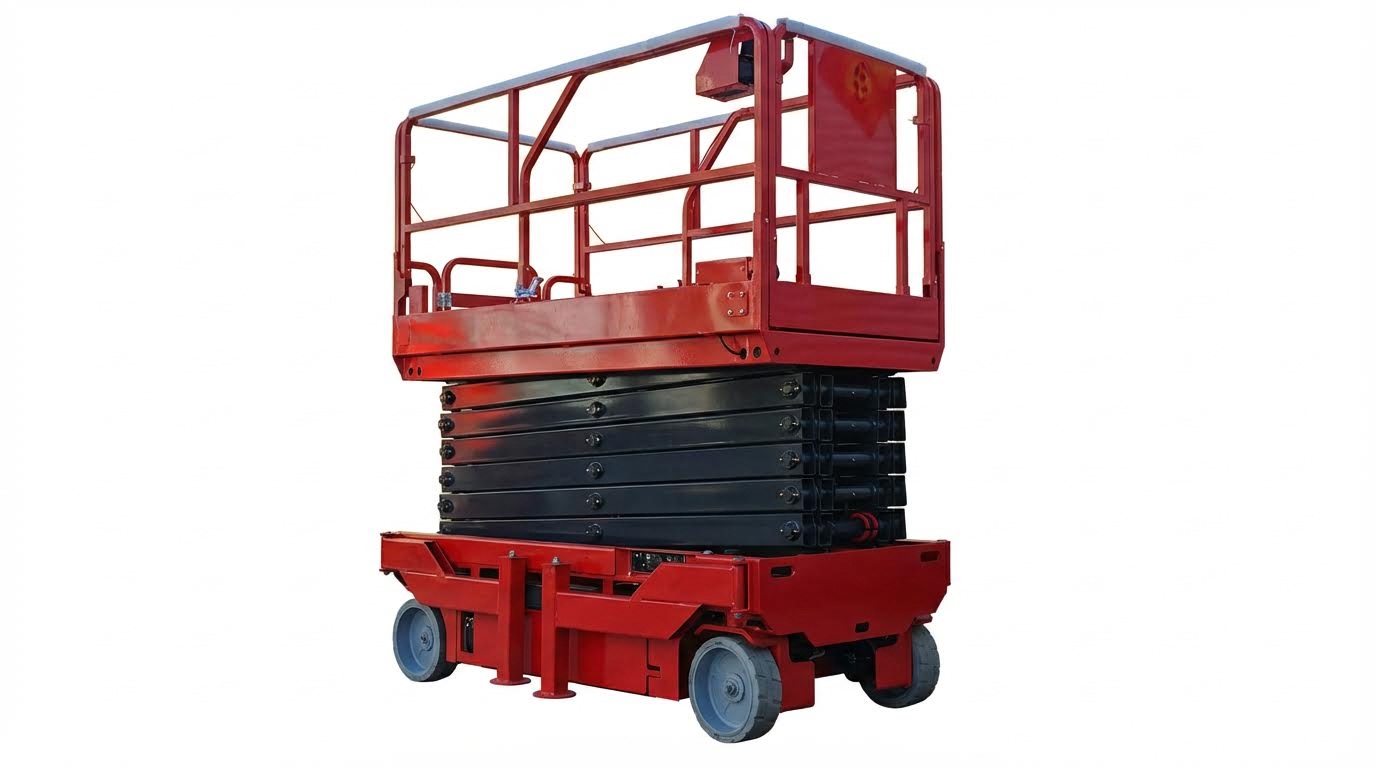
Prinsip dasar mekanika lift gunting menjelaskan bagaimana struktur lengan X mengubah gaya aktuator menjadi gerakan vertikal yang bersih dan bagaimana beban mengalir dengan aman ke sasis. Memahami hal ini adalah dasar untuk setiap diskusi tentang "bagaimana cara kerja lift gunting".
- Tujuan: Jelaskan geometri pantograf – Jadi, Anda bisa melihat bagaimana langkah aktuator yang kecil dapat menciptakan daya angkat beberapa meter.
- Tujuan: Petakan jalur pemuatan – sehingga Anda dapat menilai stabilitas, daya tahan terhadap kelelahan, dan margin keamanan.
Geometri pantograf dan konversi gaya
Pantograf adalah penghubung berbentuk X yang mengubah gaya dan langkah aktuator menjadi daya angkat vertikal dengan keuntungan mekanis yang berubah-ubah. Ini adalah jawaban inti atas pertanyaan "bagaimana cara kerja lift gunting" dari sudut pandang geometri dan gaya.
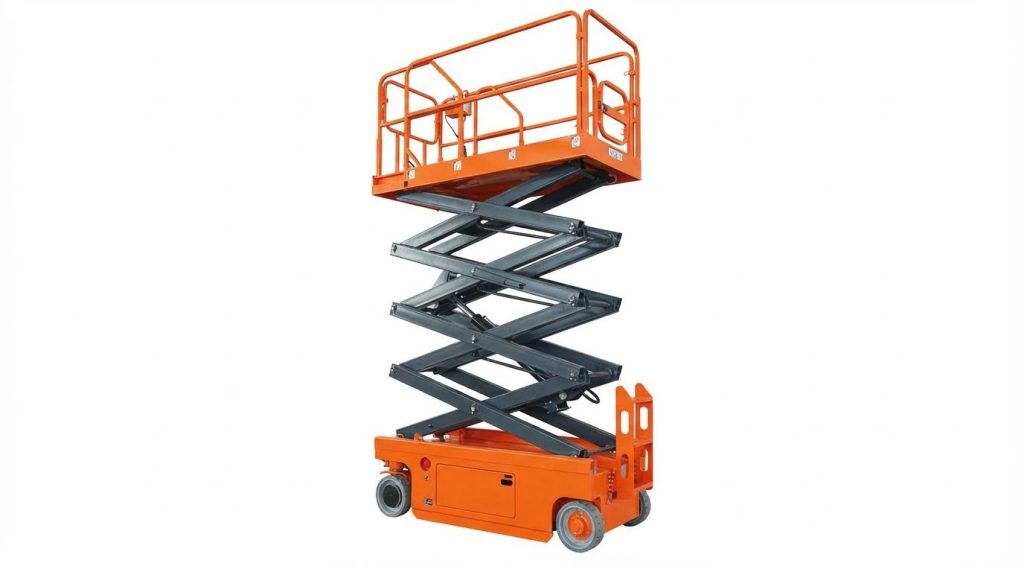
Lift gunting menggunakan beberapa pasang lengan yang disilangkan dan disusun dalam pola "X", yang dipasang di tengah dan di ujungnya. Ketika aktuator mendorong poros bawah terpisah, bentuk X akan merata menjadi lebih tinggi, mendorong platform lurus ke atas sementara alasnya tetap memiliki ukuran yang kurang lebih sama. Geometri simetris yang sederhana ini adalah alasan mengapa mekanisme ini ringkas saat disimpan dan sangat stabil saat dinaikkan. Sambungan pola X adalah arsitektur standar untuk lift gunting vertikal.
| Parameter | Perilaku Khas | Dampak Operasional |
|---|---|---|
| Langkah aktuator | Langkah beberapa ratus mm dapat menghasilkan pengangkatan beberapa meter (misalnya, langkah ≈441 mm untuk pengangkatan ≈1 m dalam satu tahap). | Silinder pendek muat di dalam alas yang ringkas sambil tetap mencapai ketinggian kerja penuh. |
| Rentang gaya penggerak | ≈1.6–6.5 kN untuk beban 100 kg pada ketinggian angkat 1 m, tergantung pada posisi. | Gaya tertinggi berada di bagian bawah; menentukan ukuran silinder, daya pompa, dan ketebalan struktur. seperti yang ditunjukkan oleh hasil analisis dan simulasi |
| Keuntungan mekanis | Tinggi pada ketinggian rendah, menurun seiring dengan naiknya lift. | Pengangkatan dimulai perlahan dan bertenaga, kemudian menjadi lebih cepat dengan kebutuhan gaya yang lebih rendah; memengaruhi kenyamanan dan penyetelan kontrol. |
Analisis dan simulasi pada lift dengan berat 100 kg dan tinggi 1 m menunjukkan gaya penggerak meningkat dari sekitar 1.62–1.674 kN pada geometri yang menguntungkan hingga sekitar 6.45–6.5 kN pada kondisi terburuk, dengan langkah batang aktuator sekitar 441 mm. Hal ini menegaskan variasi gaya non-linier yang kuat seiring perubahan sudut lengan , yang merupakan alasan mengapa para insinyur membuat silinder dan pin yang lebih besar untuk bagian bawah langkah.
- Gaya tinggi pada ketinggian rendah: Lengan hampir rata – Aktuator harus menghasilkan gaya yang tinggi tetapi hanya menggerakkan platform sedikit per mm langkah.
- Gaya tekan lebih rendah pada ketinggian sedang hingga tinggi: Lengan lebih vertikal – Kebutuhan gaya menurun, tetapi setiap mm pergerakan aktuator memberikan pergerakan platform yang lebih besar.
- Beberapa tahapan X: 2–4 set pantograf bertumpuk – kalikan total daya angkat tanpa panjang dasar yang besar.
Mengapa gerakan terasa berbeda di bagian bawah dibandingkan di bagian atas?
Di bagian bawah, mekanisme berada dalam posisi mekanis terburuknya, sehingga sistem disetel untuk gerakan awal yang halus dan lambat untuk menghindari hentakan. Mendekati ketinggian penuh, gerakan aktuator yang sama menghasilkan pergerakan vertikal yang lebih besar, sehingga sistem kontrol sering menggunakan pembatasan kecepatan dan profil gerakan trapesium untuk menjaga kenyamanan perjalanan tetap dapat diterima bagi orang-orang di platform. Kontrol gaya linier bertahap telah digunakan untuk mencapai gerakan trapesium ini.
💡 Catatan Teknisi Lapangan: Ketika operator mengeluh bahwa lift "kesulitan" untuk lepas landas tetapi terasa lebih cepat di ketinggian, biasanya itu adalah geometri pantograf normal, bukan unit daya yang lemah. Periksa beban aktual dibandingkan dengan peringkat dan pelumasan pada titik poros sebelum menyalahkan pompa atau motor.
Komponen struktural utama dan jalur beban
Komponen struktural utama dari lift gunting membentuk jalur beban vertikal dari platform ke tanah melalui lengan X, pin, rol, dan rangka dasar. Jalur beban ini menjelaskan mengapa lift gunting memiliki kapasitas tinggi dengan stabilitas yang baik.
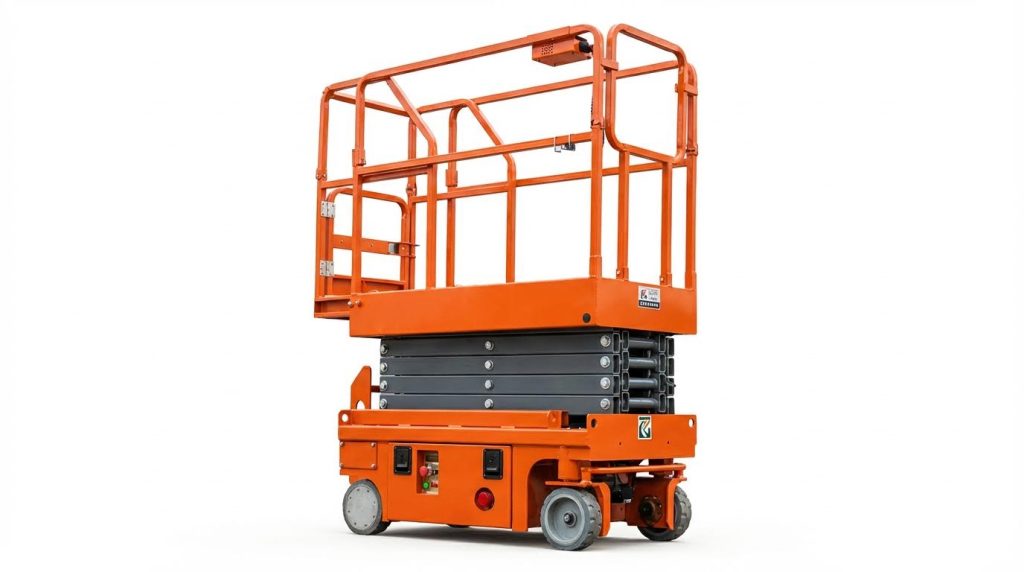
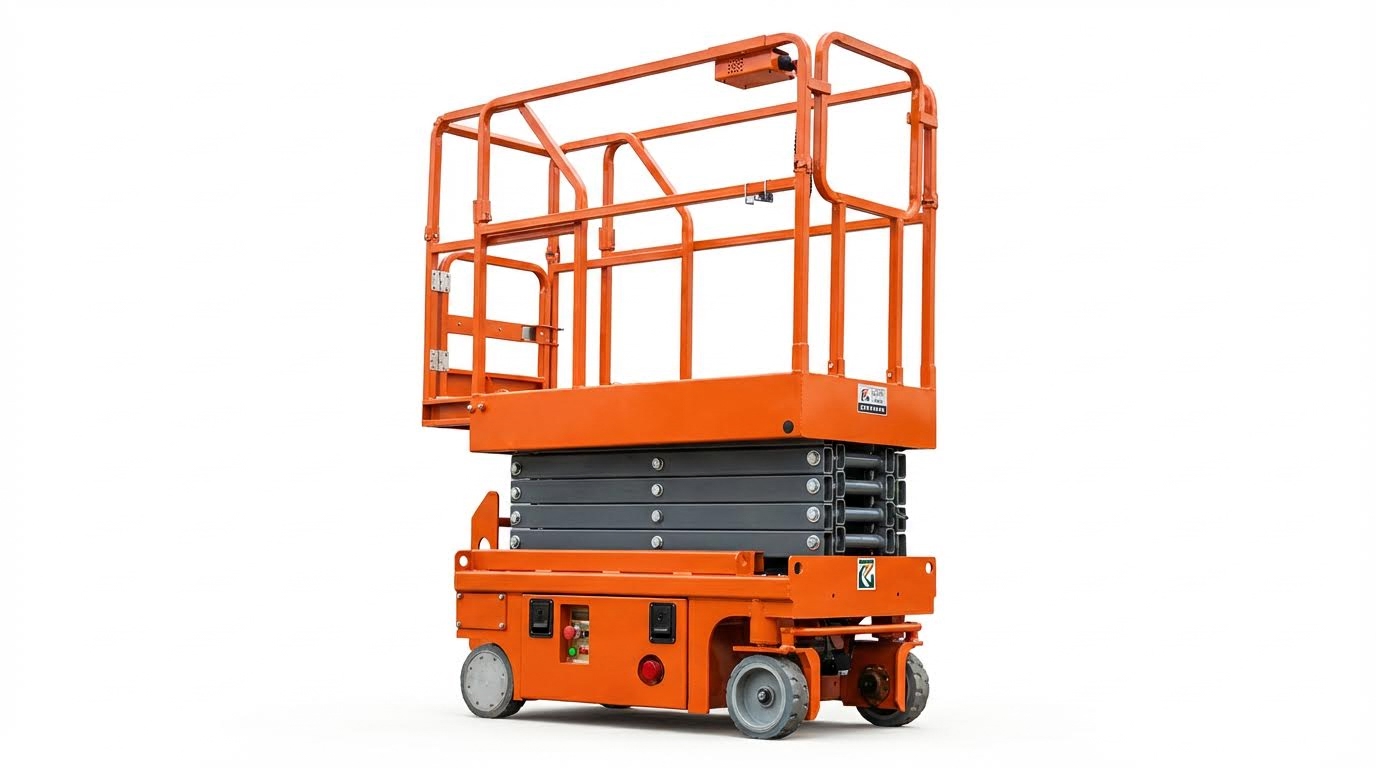
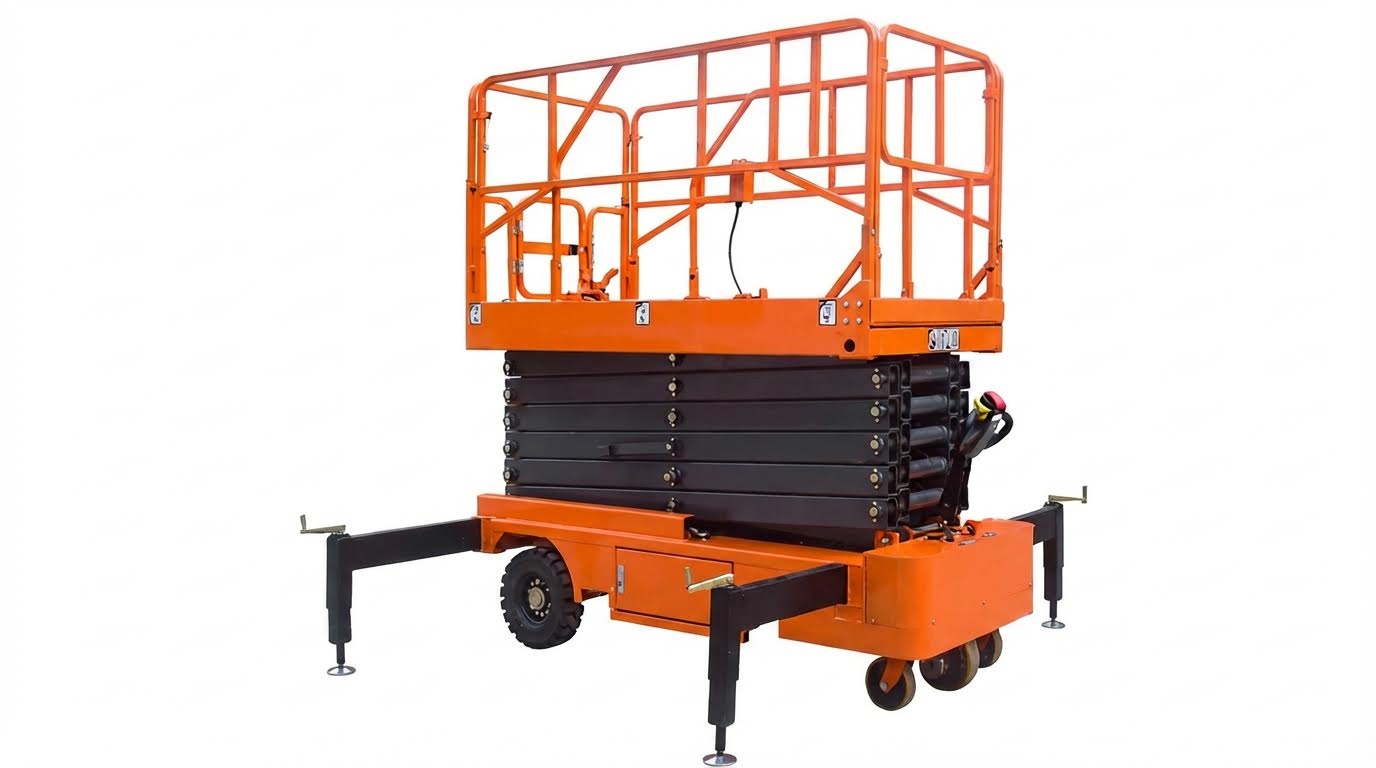
Unit tipikal terdiri dari platform yang terlindungi di bagian atas, rangka dasar di tanah, dan beberapa pasang lengan pantograf di antaranya. Silinder hidrolik atau aktuator listrik terletak di antara rangka dasar dan lengan, sedangkan sistem daya dan kontrol biasanya ditempatkan di dalam atau di atas rangka dasar. Elemen inti meliputi platform, rangka dasar, lengan pantograf, silinder atau aktuator, dan sistem kontrol.
| Komponen | Peran Struktural Utama | Dampak Operasional / Terbaik Untuk… |
|---|---|---|
| Platform dengan pagar pengaman | Menopang orang, peralatan, dan material; mentransfer beban ke poros atas. | Dek yang besar dan kokoh memungkinkan kapasitas beban yang lebih tinggi dan kenyamanan kerja yang lebih baik tanpa lentur. |
| Lengan pantograf | Elemen penahan beban utama dalam lentur dan tekan | Ketebalan lengan dan mutu baja menentukan kapasitas nominal dan umur kelelahan. di mana analisis elemen hingga (FEA) menunjukkan perlunya peningkatan ketebalan dinding. |
| Pin, rol, pemandu | Menahan beban geser dan beban tumpu pada sambungan dan antarmuka geser | Baja bermutu tinggi dan diameter yang tepat mengurangi keausan dan kelonggaran sambungan, menjaga agar lift tetap kencang dan stabil selama bertahun-tahun. |
| Rangka dasar / sasis | Menyebarkan semua beban vertikal dan samping ke lantai atau tanah. | Dasar yang lebar dan kokoh meningkatkan ketahanan terhadap terguling dan memungkinkan ketinggian kerja yang lebih tinggi pada area yang sama. |
| Aktuator (hidrolik / elektrik) | Berikan daya dorong pada senjata di titik strategis. | Geometri pemasangan menentukan rentang gaya dan langkah; harus disesuaikan dengan beban terburuk dan sudut lengan. |
Analisis elemen hingga pada struktur lift gunting sebenarnya menunjukkan bahwa faktor keamanan minimum sekitar 2.0 diperlukan pada elemen utama. Untuk mencapai hal ini, para insinyur meningkatkan ketebalan dinding tuas dari 2 mm menjadi 3 mm dan ketebalan palang penarik dari 3 mm menjadi 3.2 mm, serta menentukan baja bermutu lebih tinggi (seperti C20 / 1.0402) untuk rol dan pemandu. Perubahan ini secara signifikan meningkatkan margin keamanan struktural.
- Jalur pemuatan vertikal: Platform → poros lengan atas → lengan dalam keadaan tertekan/membengkok → poros/rol tengah dan bawah → rangka dasar – Hal ini menjaga agar beban tetap simetris dan mengurangi torsi.
- Stabilitas lateral: Dasar yang lebar dan penyangga silang pada lengan – Mengurangi risiko goyangan dan beban samping, terutama pada ketinggian penuh.
- Kapasitas tinggi: Beberapa sambungan X berbagi beban – memungkinkan kapasitas beban yang lebih tinggi dan platform yang lebih lebar daripada lift boom biasa. sambil menjaga stabilitas.
Bagaimana desain struktural berkaitan dengan kapasitas terukur
Kapasitas terukur bukan hanya tentang gaya silinder. Kapasitas tersebut dibatasi oleh modulus penampang lengan, tegangan bantalan pin, tegangan kontak rol, dan defleksi pada ketinggian penuh. Itulah mengapa perubahan yang tampaknya kecil seperti ketebalan dinding 2 mm hingga 3 mm atau peningkatan mutu baja rol dapat menghasilkan beban kerja aman yang lebih tinggi tanpa mengubah geometri keseluruhan. Analisis elemen hingga (FEA) secara rutin digunakan untuk memvalidasi margin ini.
💡 Catatan Teknisi Lapangan: Ketika Anda melihat lengan yang retak atau lubang pin berbentuk oval di lapangan, penyebab utamanya seringkali adalah beban berlebih berulang atau beban samping, bukan satu "kejadian besar" tunggal. Selalu bandingkan penggunaan di lokasi dengan kapasitas beban nominal (kg) dan siklus kerja yang dimaksudkan; geometrinya memang fleksibel, tetapi kelelahan material tidak.
Sistem Tenaga, Kontrol, dan Logika Keselamatan
Sistem tenaga, logika kontrol, dan perangkat keselamatan menjelaskan sebagian besar dari "bagaimana cara kerja lift platform gunting " di lokasi sebenarnya, karena sistem tersebut mengubah mekanisme pantograf menjadi gerakan yang terkontrol dan dapat diprediksi. Bagian ini menghubungkan penggerak hidrolik/elektrik, sensor, dan keselamatan struktural menjadi satu sistem penanganan beban yang koheren.
Sistem penggerak hidrolik vs. listrik
Sistem penggerak hidrolik dan listrik sama-sama mengubah daya motor menjadi gaya linier pada lengan gunting, tetapi keduanya berbeda dalam kapasitas beban, presisi, kebisingan, dan lingkungan yang paling sesuai. Memahami pertimbangan ini sangat penting ketika Anda menentukan spesifikasi lift untuk siklus kerja nyata.
| Aspek | Angkat Gunting Hidrolik | Angkat Gunting Listrik | Dampak Operasional / Terbaik Untuk… |
|---|---|---|---|
| Prinsip kerja dasar | Pompa yang digerakkan motor memberi tekanan pada oli hidrolik; tekanan tersebut mendorong batang silinder untuk memisahkan lengan gunting. (deskripsi mekanisme). | Motor listrik menggerakkan aktuator sekrup/roda gigi/linier, atau pompa kompak, untuk memperpanjang/menarik mekanisme gunting. (deskripsi mekanisme). | Keduanya menjawab “bagaimana caranya platform gunting "bekerja" pada tingkat sistem penggerak: torsi motor menjadi dorongan linier pada sambungan X. |
| Kapasitas beban tipikal | Dapat melebihi 1,000 kg untuk penggunaan industri. (beban berat). | Umumnya hingga sekitar 500 kg (beban yang lebih ringan). | Sistem hidrolik untuk platform konstruksi/industri berat; sistem elektrik untuk akses dalam ruangan ringan hingga menengah. |
| Kecepatan mengangkat | Secara umum lebih lambat; kecepatan menurun lebih jauh dalam cuaca dingin karena viskositas oli meningkat. (efek suhu). | Kecepatan pengangkatan lebih cepat dengan kontrol presisi 0.1–0.5 m/s melalui kontrol motor. (pengaturan kecepatan). | Pengangkatan dengan tenaga listrik cocok untuk pekerjaan gudang dan pemeliharaan dengan siklus tinggi di mana waktu per pengangkatan sangat penting. |
| Tingkat kebisingan | Sekitar 70 dB selama pengoperasian, karena kebisingan pompa dan mesin. (data kebisingan). | Biasanya di bawah 50 dB (kebisingan rendah). | Listrik lebih disukai untuk rumah sakit, sekolah, dan kantor yang ditempati. |
| Kontrol presisi | Penentuan posisi platform melalui pengaturan aliran katup relatif kasar. (kontrol katup). | Sistem yang dapat diprogram mampu mempertahankan akurasi platform ±1 mm. (presisi tinggi). | Pengoperasian listrik cocok untuk tugas perakitan, penyelarasan, dan pengambilan barang di mana akurasi milimeter dapat menghemat pengerjaan ulang. |
| Kesesuaian lingkungan | Berkinerja baik di luar ruangan, di medan yang lebih kasar, dan di tempat di mana pasokan listrik dari jaringan utama tidak stabil. (penggunaan di luar ruangan). | Paling ideal digunakan di lantai datar dalam ruangan dengan persyaratan kebersihan tinggi dan infrastruktur pengisian daya yang baik. (penggunaan dalam ruangan). | Sistem hidrolik untuk lokasi konstruksi; sistem listrik untuk gudang, industri makanan, farmasi, dan ruang bersih. |
| Profil pemeliharaan | Membutuhkan analisis oli, penggantian filter, pengecekan kebocoran, dan inspeksi selang. (pemeliharaan). | Perawatan rutin lebih rendah; tidak ada oli hidrolik, jalur kebocoran lebih sedikit. (pemeliharaan). | Penggunaan listrik mengurangi waktu henti di mana jendela waktu perawatan sangat terbatas. |
| Energi & emisi | Unit yang digerakkan mesin mengeluarkan gas buang dan seringkali mengonsumsi lebih banyak energi seiring waktu. (emisi). | Penggunaan energi lebih rendah dan emisi nol di titik penggunaan. (hemat energi). | Electric membantu memenuhi target ESG dan peraturan kualitas udara dalam ruangan. |
- Penentuan ukuran silinder hidrolik: Harus mampu menangani gaya penggerak puncak hingga sekitar 6.5 kN untuk pengangkatan beban 100 kg setinggi 1 m. sehingga sistem tetap berada dalam batas tekanan di seluruh langkahnya. (data paksa).
- Pemilihan motor listrik: Menggunakan motor AC atau motor magnet permanen dengan kontrol vektor untuk mengurangi penggunaan energi sekitar 30%. yang mengurangi panas dan ukuran baterai. (peningkatan efisiensi).
- Kehidupan pelayanan: Motor listrik tanpa sikat dapat memperpanjang masa pakai dari sekitar 2,000 hingga 10,000 jam. mengurangi biaya penggantian dan waktu henti (peningkatan tanpa sikat).
💡 Catatan untuk Teknisi Lapangan: Di area dingin dengan suhu di bawah 0°C, lift gunting hidrolik seringkali "aktif" dengan lambat karena oli mengental. Jika Anda harus menjalankan sistem hidrolik di luar ruangan pada musim dingin, tentukan cairan suhu rendah dan berikan waktu untuk siklus pemanasan dalam pernyataan metode Anda.
Bagaimana sistem penggerak (powertrain) berperan dalam “bagaimana cara kerja lift gunting”?
Secara mekanis, kedua sistem penggerak hanya melakukan satu tugas: mendorong atau menarik satu aktuator yang mengubah sudut lengan X. Geometri pantograf melipatgandakan gaya aktuator ini menjadi daya angkat vertikal, itulah sebabnya rentang aktuator 1–7 kN yang sama dapat dengan aman mengangkat beban 100 kg lebih dari 1 m ketika lengan dan porosnya berukuran dan ditopang dengan benar (rentang gaya).
Kontrol gerak, sensor, dan logika loop tertutup
Lift gunting modern bekerja melalui sistem kontrol loop tertutup yang membaca sensor, menggerakkan motor atau pompa, dan terus-menerus mengoreksi gerakan untuk kenyamanan dan keselamatan. Inilah "sistem saraf" yang mengubah daya mentah menjadi pergerakan platform yang halus dan dapat diprediksi.
Arsitektur kontrol listrik biasanya modular dengan empat unit: Unit Kontrol, Unit Daya, Unit Sensor, dan Unit Interaksi Manusia-Mesin. Bersama-sama, keempat unit ini membentuk loop tertutup yang mengukur beban dan posisi, kemudian menyesuaikan torsi dan kecepatan motor secara real-time.
| Subsistem | Elemen Kunci / Kinerja Khas | Dampak Operasional | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| control unit | PLC atau papan kontrol khusus dengan pemrosesan perintah tingkat milidetik. (arsitektur). | Mengeksekusi perintah angkat/turun, membaca sensor, dan menerapkan interlock sehingga operator tidak dapat mengesampingkan logika keselamatan. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Unit Daya | Motor AC asinkron atau magnet permanen dengan kontrol vektor dan penggerak frekuensi variabel yang memungkinkan kontrol kecepatan tanpa langkah 0.1–0.5 m/s. (rentang kecepatan). | Memungkinkan start dan stop yang lembut, mengurangi goyangan platform dan meningkatkan kenyamanan bagi personel dan muatan yang rapuh. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Unit Sensor – beban | Sensor berat dengan akurasi ±1%FS hingga sekitar 2,000 kg (sensor beban). | Mendeteksi kelebihan beban sebelum lift mulai beroperasi atau selama pergerakan, mencegah tekanan berlebih dan ketidakstabilan struktur. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Unit Sensor – posisi | Sakelar batas mekanis dengan kesalahan langkah ≤2 mm pada batas atas dan bawah. (akurasi terbatas). | Menjamin platform berhenti sebelum menabrak penahan mekanis yang keras, sehingga mengurangi beban benturan pada struktur. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Interaksi Manusia-Mesin | Kotak tombol tahan air, sakelar berhenti darurat, lampu indikator, dan terkadang layar LCD yang mengurangi kesalahan pengoperasian hingga sekitar 40%. (Data HMI). | Umpan balik yang jelas mengenai beban dan ketinggian mengurangi kesalahan operator, yang merupakan penyebab utama kecelakaan. | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| Profil gerak loop tertutup | Contoh: Platform sepanjang 10 m dikendalikan untuk mencapai kecepatan 0.3 m/s dalam waktu sekitar 1.5 s di bawah beban penuh, menyesuaikan kemiringan percepatan dengan umpan balik beban. Mencocokkan Desain Lift Gunting dengan Aplikasi Desain lift gunting harus sesuai dengan lingkungan, beban, dan siklus kerja agar mekanisme, sistem daya, dan kontrol bekerja dengan aman dan efisien sepanjang masa pakai mesin. Inilah jawaban sebenarnya untuk pertanyaan “bagaimana cara kerja lift gunting” di lapangan.
Pertimbangan antara dalam ruangan dan luar ruangan serta kondisi medan.Lift gunting dalam ruangan dan luar ruangan menggunakan mekanisme X-link yang sama, tetapi lantai, angin, emisi, dan medan menentukan sistem daya dan desain sasis yang sangat berbeda.
Bagaimana kondisi dalam/luar ruangan memengaruhi “cara kerja lift gunting”Mekanisme gunting inti selalu mengubah gaya aktuator menjadi daya angkat vertikal melalui deskripsi mekanisme lengan pola X. Di dalam ruangan, lantai yang halus dan tanpa angin berarti faktor pembatas biasanya adalah beban dan ukuran platform. Di luar ruangan, angin, kemiringan, dan kelenturan permukaan menambah beban samping pada struktur, sehingga mekanisme yang sama membutuhkan sasis yang lebih lebar, perlindungan terhadap lubang, dan batasan operasional yang lebih ketat. Pemilihan berdasarkan kapasitas, siklus kerja, dan TCO (Total Cost of Ownership).Kapasitas, siklus kerja, dan total biaya kepemilikan (TCO) menentukan desain lift gunting mana yang ekonomis selama ribuan jam operasi, bukan hanya pada hari pertama.
Bagaimana kapasitas dan siklus kerja mengubah cara kerja internal lift guntingSeiring peningkatan kapasitas dan ketinggian angkat, gaya penggerak melalui silinder meningkat secara non-linier, yang berarti beban puncak kN yang lebih tinggi pada pin dan analisis gaya las . Siklus kerja yang tinggi menambah beban termal pada motor dan pompa. Sebagai respons, para perancang meningkatkan ketebalan baja, memilih material bermutu lebih tinggi, dan menggunakan kontrol listrik yang lebih cerdas dengan profil gerakan trapesium untuk menjaga kelancaran pergerakan dan mengurangi beban benturan pada setiap start dan stop.
Kesimpulan Akhir dari Aspek Teknik untuk Para Penentu SpesifikasiLift gunting hanya berfungsi dengan aman jika geometri, struktur, daya, dan kontrol diperlakukan sebagai satu sistem terintegrasi. Pantograf melipatgandakan gaya aktuator menjadi daya angkat vertikal, tetapi juga menciptakan beban tinggi pada ketinggian rendah. Para insinyur harus menentukan ukuran silinder, lengan, dan pin untuk gaya terburuk ini, bukan untuk kondisi pertengahan langkah. Jalur beban vertikal yang jelas melalui lengan yang kaku, pin berkualitas, dan alas yang lebar melindungi dari tekukan, puntiran, dan kelelahan. Pemeriksaan elemen hingga dan faktor keamanan mendekati 2.0 pada bagian utama mengubah teori ini menjadi kehidupan struktural yang nyata. Kontrol loop tertutup, sensor beban, dan sakelar batas kemudian menjaga gerakan tetap berada di dalam batas aman ini pada setiap siklus. Pemilihan sistem penggerak harus sesuai dengan pekerjaan. Unit hidrolik cocok untuk beban berat di luar ruangan dan medan yang berat. Unit listrik cocok untuk pekerjaan di dalam ruangan yang bersih, dengan siklus kerja tinggi, dan batasan kebisingan serta emisi yang ketat. Pencocokan kapasitas, siklus kerja, dan lingkungan akan mengurangi waktu henti dan total biaya per meter yang diangkat. Poin penting praktis bagi tim teknik dan operasional sangat sederhana. Mulailah dengan lokasi dan siklus kerja. Pilih geometri, struktur, dan sistem penggerak yang memiliki margin keamanan dalam skenario terburuk, kemudian tekankan pentingnya sensor dan kontrol modern. Mitra seperti Atomoving dapat membantu mengubah aturan-aturan ini menjadi spesifikasi platform yang aman dan efisien. Pertanyaan yang Sering DiajukanBagaimana cara kerja lift gunting?Lift gunting beroperasi menggunakan sistem hidrolik atau listrik untuk menggerakkan platformnya secara vertikal. Biasanya, satu hingga tiga silinder hidrolik menggerakkan kaki gunting ke atas atau ke bawah. Sumber daya menyediakan energi untuk proses ini, dan platform di bagian atas terhubung ke kaki gunting, menopang beban. Panduan Lift Gunting Hidrolik. Apa mekanisme kerja lift gunting?Mekanisme lift gunting melibatkan sistem tenaga hidrolik atau listrik yang mendorong kaki gunting untuk memanjang secara vertikal. Gerakan ini difasilitasi oleh motor yang menggerakkan cairan hidrolik ke dalam silinder, menyebabkan silinder tersebut mengembang atau menyusut. Sebuah platform di bagian atas bergerak sesuai dengan pergerakan tersebut, memungkinkan lift untuk menaikkan atau menurunkan beban secara efisien. Mekanika Lift Gunting. |