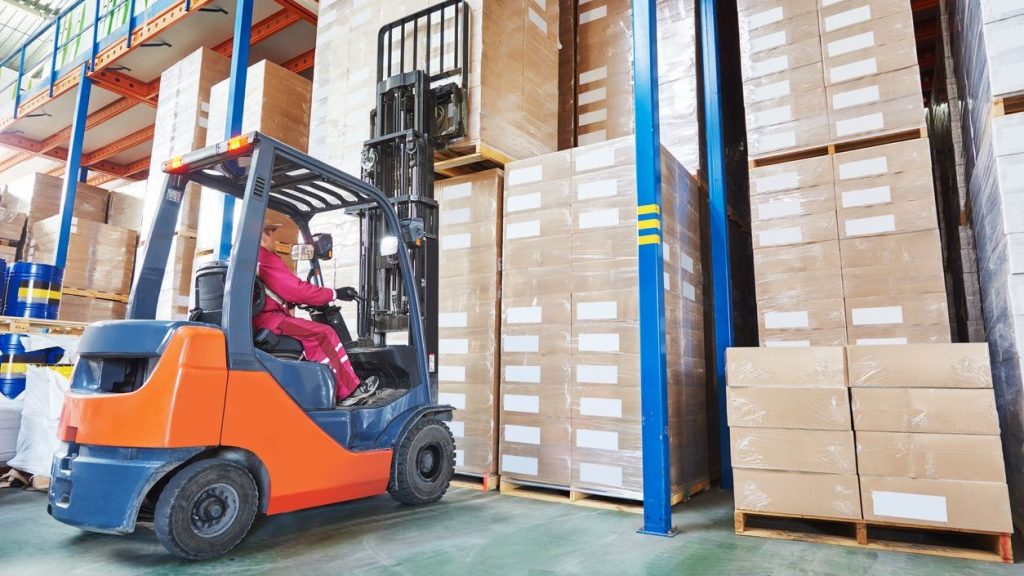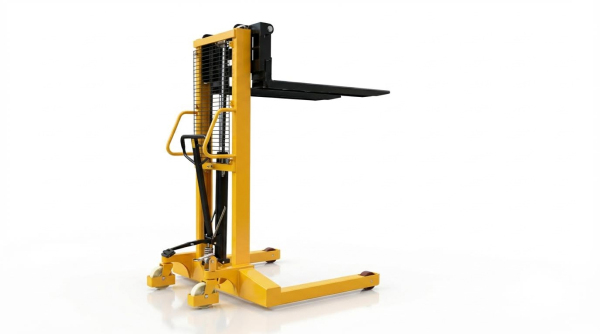
I carrelli elevatori a forche a cavalletto hanno svolto un ruolo centrale nello stoccaggio ad alta densità nei magazzini, nel prelievo degli ordini e nella movimentazione dei pallet. Questo articolo ha esaminato le loro funzioni principali, le differenze rispetto ai transpallet e i principi di stabilità che ne regolano il funzionamento in sicurezza. Ha poi approfondito il controllo di precisione delle forche, la dinamica del montante e i meccanismi di sicurezza che riducono i rischi come il ribaltamento, l'investimento e la caduta dei carichi. Infine, ha analizzato i sistemi di azionamento, idraulici ed elettronici che consentono un posizionamento preciso, efficiente dal punto di vista energetico e affidabile negli ambienti di magazzino più esigenti.
Funzioni principali degli straddle stacker nei magazzini
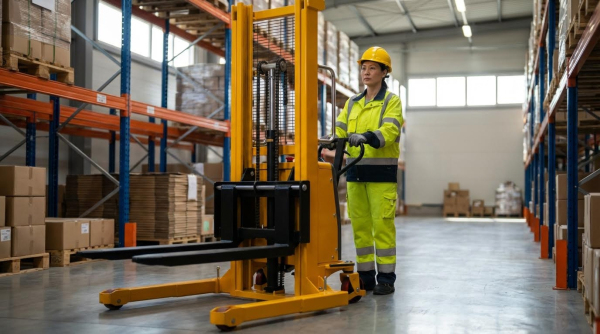
I carrelli elevatori a forche incrociate rappresentavano una risorsa fondamentale negli ambienti di magazzino e distribuzione ad alta densità. Combinavano sollevamento verticale, trasporto orizzontale e posizionamento preciso delle forche in un telaio compatto. Le loro gambe a forche incrociate permettevano agli operatori di movimentare carichi pallettizzati e non standard senza la necessità di corridoi ampi. Di conseguenza, venivano utilizzati per colmare il divario tra i transpallet e i carrelli elevatori controbilanciati.
Transpallet e transpallet a cavalcioni: differenze funzionali
Gli stoccatori a cavalletto differivano dai transpallet principalmente per l'altezza di sollevamento, il concetto di stabilità e la sofisticatezza dei comandi. I transpallet movimentavano i carichi a livello del pavimento o con un sollevamento minimo, mentre gli stoccatori a cavalletto raggiungevano altezze delle forche fino a circa 3.0-3.5 m. Gli stoccatori utilizzavano strutture a montante, gambe a cavalletto e geometria di controbilanciamento per mantenere stabili i carichi sollevati, anziché affidarsi solo all'aggancio dei pallet. In genere erano dotati di sollevamento e traslazione motorizzati, servosterzo elettronico e timoni multifunzione, mentre i transpallet utilizzavano spesso il pompaggio manuale e semplici comandi direzionali. Queste differenze rendevano gli stoccatori a cavalletto adatti per il lavoro di scaffalatura, allestimento e movimentazione di rimorchi in corridoi stretti, dove i carrelli elevatori convenzionali non potevano operare in modo efficiente.
Triangolo di stabilità, momento di carico e gambe a cavalcioni
Gli ingegneri hanno applicato i concetti del triangolo di stabilità e del momento di carico alla progettazione e al funzionamento dei carrelli elevatori a cavalletto. I punti di contatto delle ruote formavano un poligono che definiva la zona di stabilità; il baricentro combinato del carrello e del carico doveva rimanere all'interno di questa zona durante la marcia e il sollevamento. Le gambe a cavalletto allargavano la base effettiva e spostavano il limite di stabilità verso l'esterno, soprattutto in direzione laterale. Gli operatori garantivano la sicurezza mantenendo il carico centrato sulle forche, rispettando il baricentro del carico nominale indicato sulla targhetta dati ed evitando carichi laterali che spostavano il baricentro verso un bordo del triangolo di stabilità. Comprendere come l'inclinazione del montante, l'altezza delle forche e l'accelerazione alterassero il momento di carico ha contribuito a ridurre i rischi di ribaltamento durante le manovre in spazi ristretti e le operazioni su rampa.
Capacità tipiche, altezze di sollevamento e cicli di lavoro
I moderni carrelli elevatori a cavalletto con carrello elevatore a forche hanno in genere una portata nominale compresa tra 1.360 kg e 1.800 kg. L'altezza massima delle forche variava spesso da circa 2.700 mm a 3.000 mm, con alcuni modelli per carichi pesanti che raggiungevano circa 3.000 mm o leggermente superiore. Velocità di sollevamento fino a circa 5.4 m/min consentivano un impilaggio efficiente, consentendo al contempo una movimentazione controllata di carichi fragili, soprattutto se abbinate a funzioni di atterraggio morbido in prossimità del pavimento. I cicli di lavoro dipendevano dalla capacità della batteria, dall'efficienza del motore trifase a corrente alternata e dalle prestazioni della frenata rigenerativa, con sistemi a 24 V in grado di supportare turni prolungati con fattori di carico moderati. Per specificare correttamente la classe di servizio, era necessario analizzare la frequenza di sollevamento oraria, la massa media del carico, la distanza percorsa e le condizioni ambientali, inclusi ambienti con temperature elevate o in celle frigorifere.
Abbinamento degli impilatori alle larghezze delle corsie e alle applicazioni
I progettisti di magazzino hanno abbinato i carrelli elevatori a cavalletto alle larghezze delle corsie, considerando la lunghezza del carrello, il raggio di sterzata e lo spazio libero per l'impilamento ad angolo retto richiesto. Il design compatto del telaio e lo sterzo elettronico hanno consentito l'utilizzo in corsie strette, dove i carrelli elevatori controbilanciati avrebbero richiesto molto più spazio. Le funzioni di marcia lenta e di rotazione a zig-zag hanno consentito agli operatori di ruotare il carrello in spazi ristretti, come all'interno di rimorchi o tra scaffalature ravvicinate. La selezione dell'applicazione ha inoltre considerato la qualità del pavimento, il tipo di carico e l'altezza di sollevamento richiesta; i bracci di sollevamento necessitavano di aperture per pallet o supporti per il carico compatibili per evitare interferenze. Le strutture che gestiscono pallet di dimensioni diverse, contenitori o carichi parziali spesso privilegiavano i carrelli elevatori a cavalletto per la loro capacità di caricare carichi a cavalletto e posizionare le forche sotto un'ampia gamma di piattaforme senza fare affidamento esclusivamente su dimensioni di ingresso pallet standardizzate.
Controllo delle forche, movimentazione del carico e meccanica di sicurezza
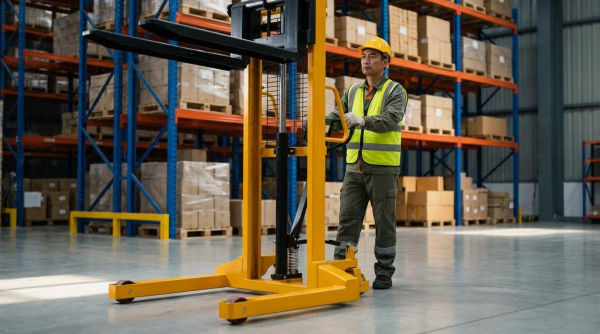
Il controllo delle forche definiva la precisione con cui gli operatori posizionavano, sollevavano e trasportavano i carichi. I carrelli elevatori a forche si basavano su sistemi meccanici, idraulici ed elettronici coordinati per mantenere stabili i carichi durante queste attività. I sistemi di sicurezza integravano il controllo della velocità, la logica di frenata e gli interblocchi per ridurre il rischio di incidenti. Un funzionamento efficace richiedeva che gli operatori comprendessero sia il comportamento fisico del carico sia le funzioni di protezione integrate della macchina.
Posizionamento delle forche, livellamento e controllo del centro del carico
Il posizionamento accurato delle forche iniziava con l'allineamento dell'altezza e della distanza tra le forche e le aperture dei pallet prima dell'ingresso. Gli operatori mantenevano entrambe le punte delle forche sullo stesso piano per evitare di torcere il pallet o di spostare il baricentro. Le forche livellate mantenevano un baricentro del carico prevedibile, in genere a 500 mm dal tallone della forca per i pallet standardizzati. Il disallineamento creava momenti di carico irregolari che aumentavano il carico laterale sul montante e riducevano i margini di stabilità.
Il mantenimento del livellamento delle forche durante la marcia ha impedito il graduale spostamento del carico verso un lato. I controlli elettronici di inclinazione e sollevamento, combinati con la guida rigida del montante, hanno supportato una geometria delle forche costante sotto carico. Gli operatori hanno centrato il carico lateralmente tra le gambe di trazione e hanno mantenuto il lato più pesante contro la piastra portaforche o lo schienale. Questa pratica ha ridotto il momento di ribaltamento e ha mantenuto il baricentro combinato all'interno del triangolo di stabilità.
Un buon controllo del baricentro del carico dipendeva anche dalla corretta selezione della lunghezza delle forche. Le forche si estendevano almeno fino al 75% della lunghezza del carico per evitare l'affondamento o la rottura dei pallet. I carichi sporgenti erano ridotti al minimo, soprattutto ai livelli superiori degli scaffali, dove piccoli spostamenti producevano notevoli variazioni del momento di ribaltamento. Gli operatori verificavano la massa effettiva del carico rispetto ai limiti di targa prima di sollevarlo alla massima altezza.
Profili di sollevamento dell'albero, atterraggio morbido e carichi fragili
I profili di sollevamento del montante descrivevano come la velocità e l'accelerazione di sollevamento variavano durante la corsa. I moderni sollevatori a cavalletto utilizzavano valvole idrauliche proporzionali per garantire un'accelerazione e una decelerazione graduali della velocità di sollevamento. Velocità di sollevamento tipiche di circa 5.4 m/min consentivano un impilaggio efficiente, limitando al contempo gli urti dinamici sul carico e sul montante. Il sistema di controllo manteneva una velocità costante al variare del carico regolando la pressione e la portata idrauliche.
Le funzioni di atterraggio morbido hanno protetto i carichi fragili durante la discesa. Quando le forche si avvicinavano a circa 100 mm dal pavimento, il sistema di controllo riduceva automaticamente la velocità di discesa. Questa riduzione limitava l'energia d'impatto quando il pallet entrava in contatto con il suolo o con le travi della scaffalatura. Riduceva inoltre gli urti trasmessi ai componenti idraulici e alle strutture delle forche, prolungandone la durata.
Carichi fragili come vetro, componenti elettronici o cartoni imballati in modo non omogeneo richiedevano un movimento del montante ancora più controllato. Gli operatori combinavano sollevamento e velocità ridotte con una velocità di traslazione minima in posizione elevata. Il design del montante a cilindro singolo migliorava la visibilità anteriore, aiutando gli operatori a posizionare le forche con precisione sulle travi della scaffalatura senza urtare i colli. L'utilizzo di supporti reggicarico e di pallet di tipo corretto riduceva ulteriormente il rischio di spostamento del prodotto durante i movimenti verticali.
Riduzione automatica della velocità e logica di esclusione del freno
I sistemi di riduzione automatica della velocità collegavano la velocità di marcia all'altezza del montante e all'angolo di sterzata. Quando le forche superavano le soglie predefinite, il controller riduceva la velocità massima di marcia per limitare l'energia cinetica e il rischio di ribaltamento. Un'ulteriore riduzione della velocità si verificava ad angoli di sterzata elevati, migliorando il controllo durante le curve strette in corridoi stretti. Queste misure mantenevano il baricentro combinato entro limiti di sicurezza durante le manovre dinamiche.
La logica di esclusione dei freni supportava le manovre in spazi ristretti come rimorchi o corridoi molto stretti. Con il timone o la leva di sterzo in posizione quasi verticale, gli operatori potevano comandare la marcia a bassa velocità mentre i comandi di frenata convenzionali venivano parzialmente ignorati. Questa logica consentiva alla macchina di ruotare, o "girare a perno", attorno alla ruota motrice senza perdere l'autorità di controllo. Gli algoritmi di sicurezza monitoravano comunque i comandi di direzione e gli input di arresto di emergenza per prevenire movimenti involontari.
I sistemi frenanti multistadio integravano frenatura a rilascio, frenatura in retromarcia e frenatura di emergenza. La frenatura a rilascio si attivava quando l'operatore rilasciava il comando di marcia, utilizzando la frenatura rigenerativa o elettrica prima dell'attivazione dei freni meccanici. La frenatura in retromarcia si attivava al cambio del comando di direzione, controllando la velocità di decelerazione per evitare lo spostamento del carico. Grandi pulsanti di arresto di emergenza o pulsanti di emergenza fornivano l'interruzione immediata dell'alimentazione e la frenatura quando premuti.
Prevenzione di incidenti dovuti a ribaltamento, investimento e caduta del carico
La prevenzione del ribaltamento si basava sulla comprensione del triangolo di stabilità e sul mantenimento del baricentro combinato al suo interno. Gli operatori evitavano curve strette con forche sollevate e rispettavano le capacità nominali alle specifiche altezze di sollevamento indicate sulla targhetta dati. Le gambe di sollevamento allargavano la base di supporto, ma il posizionamento improprio del carico o i pallet decentrati aumentavano comunque i momenti di ribaltamento. La riduzione automatica della velocità e l'accelerazione controllata riducevano ulteriormente l'instabilità laterale e longitudinale.
Gli incidenti di investimento in genere coinvolgevano pedoni o i piedi dell'operatore in modalità a piedi. La segnaletica orizzontale chiara, l'uso del clacson agli incroci e le rigide zone di esclusione pedonale riducevano il rischio di collisione. I pulsanti di inversione di emergenza sulla testa del timone invertivano la direzione di marcia o arrestavano il carrello se l'operatore rimaneva incastrato. La buona visibilità grazie al design del montante e un'illuminazione adeguata favorivano inoltre il rilevamento tempestivo dei pericoli.
Gli incidenti di caduta del carico erano spesso dovuti a un inserimento errato delle forche, a pallet danneggiati o a schemi di accatastamento errati. Gli operatori infilavano le forche completamente sotto il carico, verificavano l'integrità dei pallet e utilizzavano le griglie di supporto del carico, ove disponibili. Evitavano di sollevare carichi inclinati o non ben imballati a livelli elevati senza riconfigurarli o stabilizzarli. L'ispezione regolare delle forche, delle catene del montante e dei componenti del carrello ne garantiva l'integrità strutturale, riducendo al minimo il rischio di guasti meccanici improvvisi che avrebbero potuto causare la caduta del carico.
Ingegneria dei sistemi di azionamento, idraulici e di controllo
I sistemi di azionamento, idraulici e di controllo hanno definito il range prestazionale dei moderni carrelli elevatori a forche. Gli ingegneri hanno integrato trazione trifase a corrente alternata, circuiti idraulici chiusi e controller in rete per bilanciare precisione, sicurezza ed efficienza. La comprensione delle interazioni tra questi sottosistemi ha aiutato gli operatori e i team di manutenzione a prevenire guasti e a prolungarne la durata. Questa sezione ha esaminato gli aspetti ingegneristici chiave che regolano l'affidabilità, il consumo energetico e la precisione del controllo delle forche.
Azionamenti CA trifase, frenata rigenerativa e consumo energetico
I motori trifase a corrente alternata fornivano una coppia elevata a basse velocità e un'accelerazione fluida per i carrelli elevatori controbilanciati a trazione manuale . Questi motori erano dotati di tecnologia brushless, che eliminava l'usura delle spazzole e riduceva la manutenzione ordinaria. I sistemi tipici erano alimentati da pacchi batteria da 24 V dimensionati per i cicli di lavoro del magazzino, con la corrente controllata da inverter CA dedicati. Gli ingegneri selezionavano le caratteristiche del motore e del controller per gestire il movimento continuo e i brevi sovraccarichi durante le partenze dalle rampe e le transizioni di carico/scarico.
La frenata rigenerativa catturava l'energia cinetica durante la decelerazione e la discesa in pendenza, restituendola alla batteria. Questa funzione riduceva l'uso dei freni ad attrito, limitava la generazione di calore e prolungava la durata dei componenti. La logica di controllo monitorava la velocità e la direzione di marcia, quindi modulava la rigenerazione per evitare il bloccaggio delle ruote e lo slittamento in pendenza. Nelle operazioni ad alta produttività, l'energia recuperata tramite rigenerazione prolungava sensibilmente l'autonomia tra una ricarica e l'altra.
I controller di guida implementavano anche la riduzione automatica della velocità quando le forche raggiungevano altezze di sollevamento definite o quando l'angolo di sterzata superava soglie calibrate. Questa strategia riduceva l'energia cinetica durante le manovre ad alto rischio e contribuiva a mantenere i margini di stabilità. Le funzioni di velocità lenta e a girandola consentivano un posizionamento preciso in corridoi stretti, mantenendo l'assorbimento di corrente entro limiti di sicurezza. Gli ingegneri hanno convalidato questi comportamenti utilizzando simulazioni di casi di carico che combinavano coefficienti di massa, pendenza e attrito.
Integrità idraulica, gestione dell'olio e controllo del calore
I sistemi idraulici azionavano il sollevamento, l'abbassamento e il posizionamento preciso delle forche, quindi l'integrità dei fluidi incideva direttamente sulla sicurezza. Le ispezioni di routine verificavano i cilindri per individuare rumori anomali e perdite visibili attorno a steli, guarnizioni e porte. I tecnici esaminavano tubi flessibili e raccordi per verificare la presenza di abrasioni, crepe o trasudamenti, quindi serravano attentamente i giunti per evitare deformazioni che avrebbero potuto peggiorare le perdite. I livelli dell'olio rimanevano vicini al segno superiore sull'indicatore visivo o sul nonio per prevenire aerazione e cavitazione.
L'olio idraulico richiedeva una sostituzione periodica, in genere dopo circa sei mesi o 1.500 ore di funzionamento, a seconda di quale evento si verificasse per primo. I campioni prelevati dal fondo dei serbatoi rivelavano livelli di contaminazione; gli anelli gialli indicavano un inquinamento lieve, mentre le particelle scure segnalavano una contaminazione grave. In quest'ultimo caso, i team di manutenzione sostituivano olio e filtri e lavavano le linee interessate. Si evitava di mescolare oli di marche o viscosità diverse perché alterava le prestazioni degli additivi e poteva destabilizzare le guarnizioni.
Gli operatori monitoravano la temperatura del sistema utilizzando termometri integrati o strumenti a infrarossi, con un target di circa 43-60 °C (110-140 °F). Temperature superiori a questo intervallo richiedevano controlli della quantità di olio, del funzionamento del radiatore e delle impostazioni della valvola di sicurezza per limitare eccessive cadute di pressione. La presenza di olio bianco o schiumoso dopo l'operazione suggeriva la presenza di aria, spesso dovuta a bassi livelli di fluido o perdite di aspirazione agli ingressi della pompa. Un rumore acuto della pompa indicava cavitazione o filtri di aspirazione ostruiti, che richiedevano l'immediata pulizia o sostituzione.
Ispezione strutturale delle forcelle, limiti di usura e pratiche NDT
Le strutture delle forche sopportavano carichi di flessione ciclici, quindi un'ispezione sistematica ha prevenuto cedimenti fragili e crolli improvvisi. I tecnici hanno valutato i bracci e le pale delle forche per individuare crepe visibili, piegature permanenti e deviazioni angolari tra pala e gambo. Se l'angolo superava circa 90° o mostrava una deformazione evidente, gli ingegneri ne richiedevano la riparazione o la sostituzione. I piani superiori di entrambe le forche dovevano rimanere su un piano comune sotto carico per garantire una distribuzione simmetrica del carico.
I controlli dimensionali hanno riguardato la lunghezza delle forcelle, l'offset delle punte e l'usura delle superfici di contatto. Una differenza di livello superiore a 5 mm tra le punte delle forcelle o una differenza di lunghezza superiore a 10 mm indicava un'asimmetria inaccettabile. L'usura che riduceva la lunghezza delle forcelle di oltre 40 mm rispetto alla dimensione nominale ha portato alla decisione di sostituirle. Le aperture per il serraggio in ferro sulle interfacce superiore e inferiore delle forcelle avevano in genere un limite di utilizzo nominale di 27 mm e di 29 mm; il superamento di questo intervallo richiedeva una regolazione o una sostituzione.
Il diametro dei rulli forniva un altro indicatore di usura, con i rulli principali limitati a una perdita di diametro di 0.1 mm e i rulli laterali a 0.5 mm. Il superamento di questi valori modificava i percorsi di carico e aumentava le sollecitazioni locali nel canale dell'albero. Prove non distruttive, come l'ispezione con particelle magnetiche o liquidi penetranti, hanno preso di mira le aree soggette a sollecitazioni su gioghi, saldature e superfici delle forcelle. Qualsiasi indicazione di cricche nelle saldature o nel telaio protettivo, comprese deformazioni superiori a circa 2 mm, richiedeva la rimodellazione, la risaldatura o la sostituzione dei componenti.
Controllori elettronici, CANBUS e diagnostica dei guasti
Le centraline elettroniche coordinavano la trazione, l'idraulica e gli interblocchi di sicurezza tramite software integrato. I controllori CA, come quelli che utilizzano strategie di controllo vettoriale, regolavano la coppia del motore, la velocità e la frenata rigenerativa ad alta risoluzione. Queste unità elaboravano gli input provenienti da interruttori di marcia, comandi di sollevamento, encoder di sterzo e sensori di altezza. Le funzioni di sicurezza, tra cui arresto di emergenza, inversione di marcia di emergenza e riduzione automatica della velocità, operavano tramite percorsi logici ridondanti.
Le architetture di comunicazione CANBUS collegavano controller, sensori e attuatori tramite un robusto bus differenziale. Questa topologia riduceva la complessità del cablaggio e migliorava l'immunità ai disturbi in ambienti di magazzino elettricamente difficili. Messaggi ad alta priorità, come arresti di emergenza o segnalazioni di guasto, anticipavano il traffico non critico per garantire una risposta rapida. Gli ingegneri hanno configurato gli identificatori di nodo e le velocità di trasmissione in base alle velocità di aggiornamento richieste per i sottosistemi di traslazione, sterzo e sollevamento.
Le capacità diagnostiche si basavano su codici di errore integrati, registrazione dati e strumenti di assistenza esterni. I controller memorizzavano cronologie di errori per eventi come sovracorrente, sovratemperatura, perdita di sensori o timeout di comunicazione. I tecnici accedevano a questi dati tramite pannelli di visualizzazione o porte di servizio per guidare la risoluzione dei problemi e la sostituzione dei componenti. Temperature anomale nelle servovalvole superiori a circa 65 °C (150 °F) o punti caldi sui motori elettrici attivavano procedure di lockout e tag-out fino alla risoluzione delle cause principali, come contaminazione o danni ai cuscinetti.
Riepilogo: Controllo sicuro ed efficiente delle forche per carrelli elevatori a forca
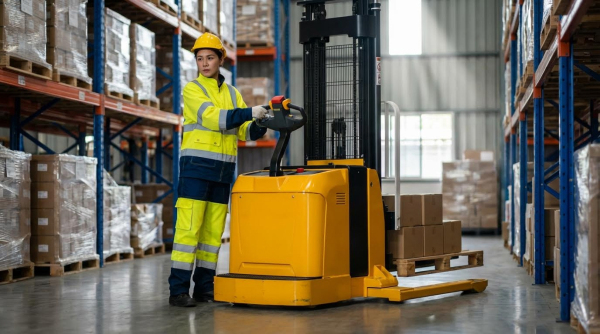
Il controllo sicuro ed efficiente delle forche sui carrelli elevatori a cavalletto si basava sulla stretta integrazione di meccanica, idraulica, elettronica e pratica dell'operatore. Funzioni fondamentali come la manovra in corsie strette, la movimentazione stabile attorno ai pallet e il posizionamento verticale preciso richiedevano un'accurata comprensione del momento del carico, dei triangoli di stabilità e delle portate nominali. Le unità di magazzino tipiche operavano con portate comprese tra 1.360 kg e 1.800 kg e altezze di sollevamento prossime ai 3 m, pertanto il rispetto della targhetta dati e il mantenimento dei carichi centrati sul baricentro specificato rimanevano fondamentali per evitare ribaltamenti e cadute.
Le tecnologie avanzate di controllo delle forche e del montante hanno aumentato sia la produttività che la protezione delle merci. I profili del montante con atterraggio morbido, che rallentavano le forche negli ultimi 100-120 mm di corsa, riducevano l'impatto su carichi fragili e scaffalature. La riduzione automatica della velocità con forche sollevate o ampi angoli di sterzata, combinata con l'esclusione dei freni per curve molto strette, supportava la traslazione controllata in corridoi ristretti e rimorchi. I motori CA trifase, il servosterzo elettronico e la frenata rigenerativa miglioravano l'efficienza energetica e riducevano l'affaticamento dell'operatore, mentre i timoni multifunzione e le modalità di velocità lenta consentivano di effettuare manovre precise nelle aree congestionate.
Da un punto di vista ingegneristico, la sicurezza a lungo termine dipendeva da una rigorosa integrità idraulica e strutturale. Cambi d'olio programmati, monitoraggio della contaminazione, controllo della temperatura tra circa 43 °C e 60 °C e risposta tempestiva agli indicatori di cavitazione o aerazione proteggevano pompe e valvole. Limiti di usura delle forcelle definiti, tolleranze angolari e test non distruttivi su gioghi, saldature e telai di protezione garantivano che le forcelle mantenessero la precisione geometrica e la capacità di carico. I controller elettronici e le architetture CANBUS consentivano un controllo stabile della coppia, una frenata coordinata e una rapida diagnostica dei guasti, ma richiedevano una gestione disciplinata dei parametri e delle procedure di lockout-tagout.
In futuro, i carrelli elevatori a cavalletto combineranno sempre più azionamenti CA ad alta efficienza, profili di movimento del montante e delle forche più intelligenti e un feedback dei sensori più completo. È prevista una maggiore integrazione con i sistemi di gestione e sicurezza del magazzino, inclusi limiti di velocità georeferenziati e tecnologie avanzate di rilevamento dei pedoni. Tuttavia, anche con l'aumento dell'intelligenza dei sistemi di controllo, i principi fondamentali sono rimasti gli stessi: gli operatori necessitavano di formazione sulla stabilità e sul posizionamento del carico, i team di manutenzione necessitavano di criteri e intervalli di ispezione chiari e i manager dovevano allineare la selezione delle attrezzature alla geometria delle corsie e ai cicli di lavoro. Il bilanciamento di questi elementi ha consentito alle strutture di ottenere la massima produttività mantenendo al contempo un margine di sicurezza sostenibile per ogni operazione di sollevamento e spostamento.