Ingenieurs en veiligheidsmanagers evalueren steeds vaker alternatieven voor schaarhoogwerkers om beperkingen op het gebied van bereik, stabiliteit en toegankelijkheid op complexe werklocaties aan te pakken. Dit artikel onderzoekt de belangrijkste prestatielimieten van conventionele schaarhoogwerkers en vergelijkt deze met verticale masten, compacte torens, giekhoogwerkers, verplaatsbare hoogwerkers en spinhoogwerkers. Het koppelt platformgeometrie, werkcyclus en structureel gedrag aan praktische beperkingen zoals vloerbelasting, bereiklimieten en wettelijke voorschriften. Het doel is een gestructureerd kader te bieden voor de selectie van veilige en kosteneffectieve oplossingen voor werken op hoogte in de bouw, industrieel onderhoud en logistiek.
Kernprestatielimieten van schaarhefbruggen
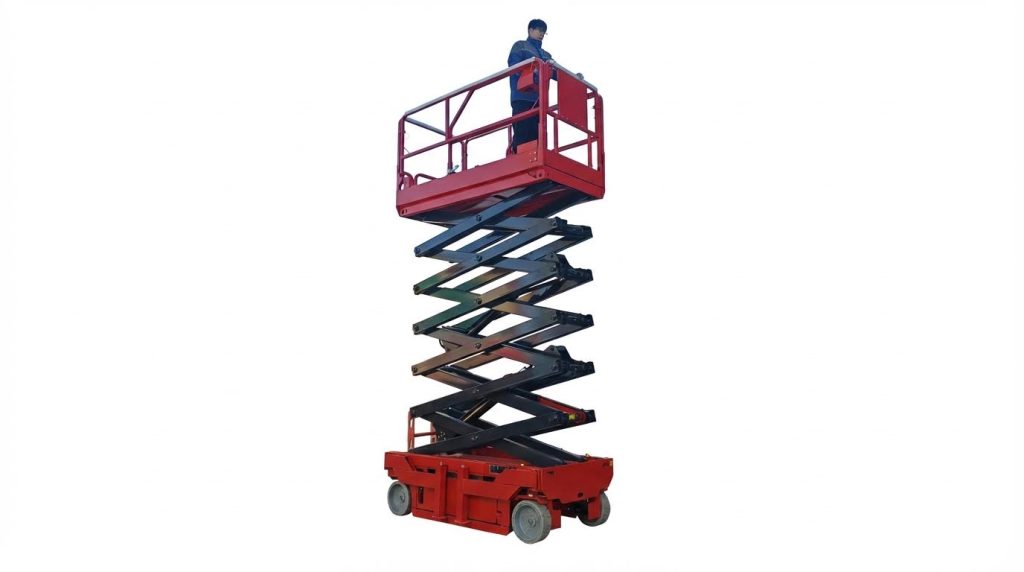
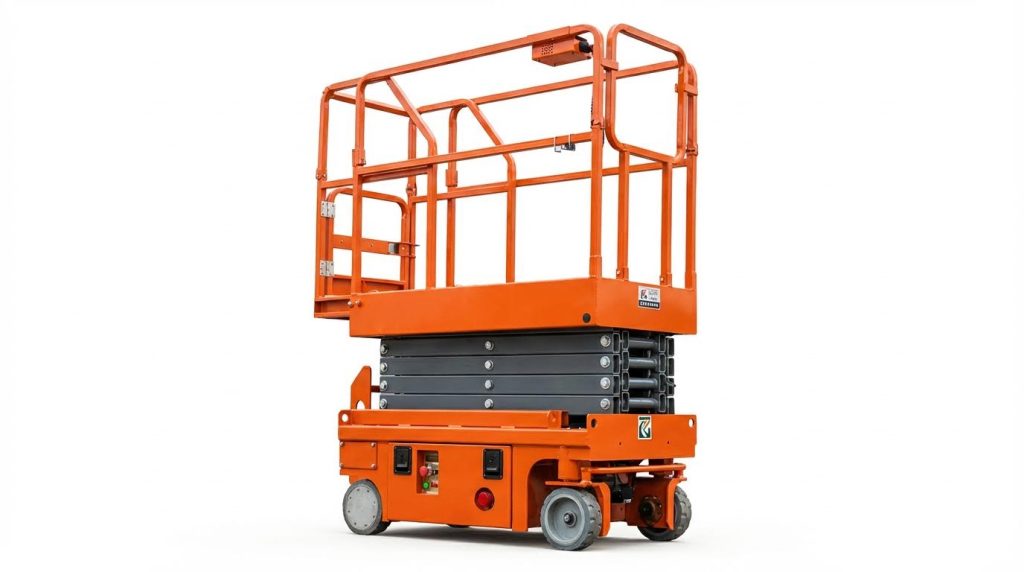
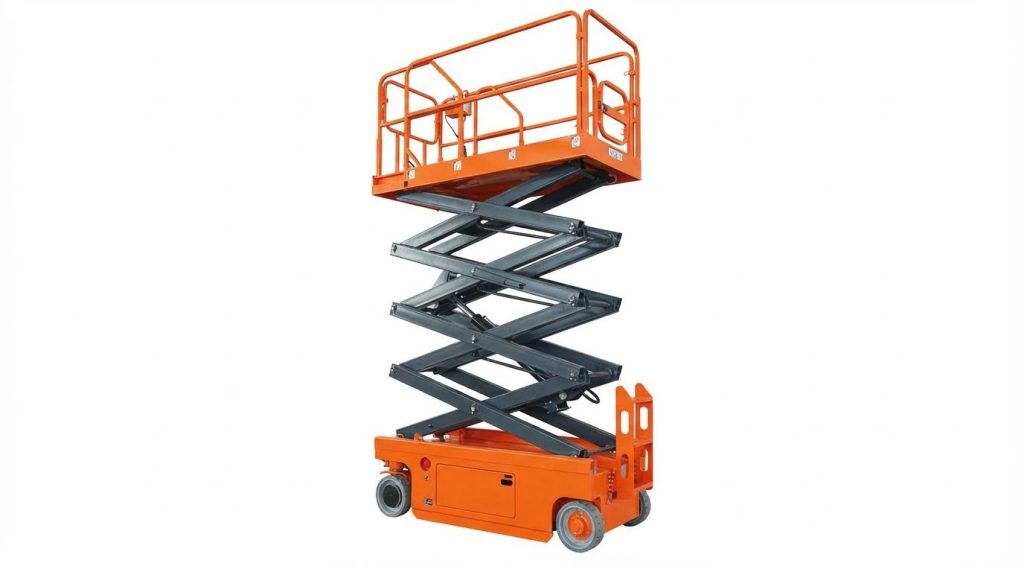
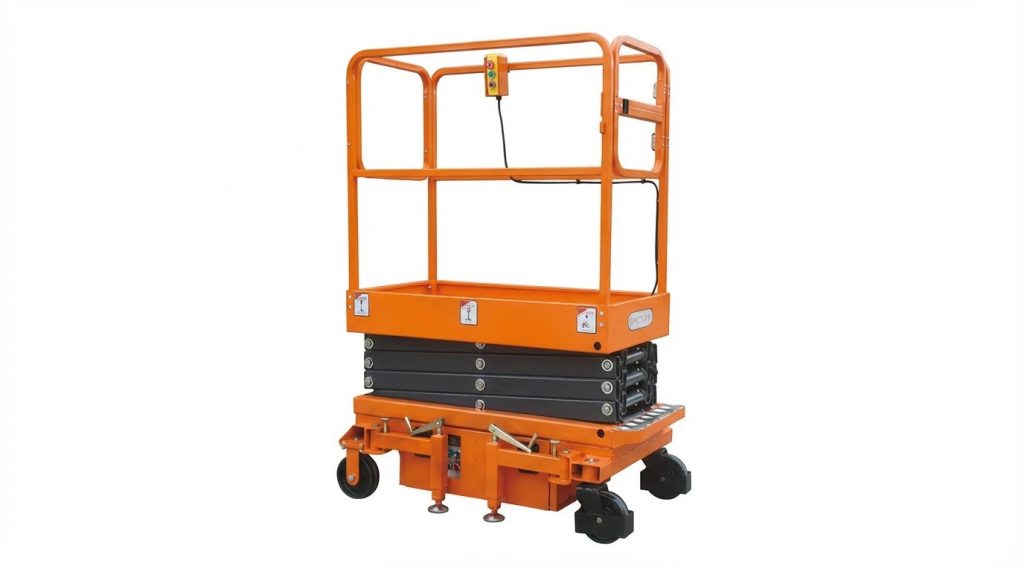
Schaarhoogwerkers in MEWP-groep A boden voornamelijk verticale toegang binnen gedefinieerde kantellijnen. Hun compacte chassis en rechtlijnige op-en-neergaande beweging waren geschikt voor repetitieve taken waarbij reikwijdte niet vereist was. Inzicht in de inherente beperkingen van reikwijdte, stabiliteit en vermogenscycli stelde ingenieurs in staat te bepalen wanneer een schaarhoogwerker geschikt bleef en wanneer een alternatief platform nodig was.
Verticaal bereik, voetafdruk en platformcapaciteit
Typische zelfrijdende schaarhoogwerkers boden werkhoogtes tussen 4.5 m en 15 m, waarbij hoogwerkers in de bouwsector hoogtes tot ongeveer 15 m bereikten. Daarentegen bereikten giekhoogwerkers in Groep B hoogtes tot circa 56 m, waardoor schaarhoogwerkers beperkt bleven tot werkzaamheden op lage en middelhoge hoogtes. Het schaarmechanisme hield het platform direct boven het chassis, wat het horizontale bereik minimaliseerde maar de voorspelling van het lastpad vereenvoudigde. Ingenieurs moesten de platformgrootte afwegen tegen de beperkingen van de locatie: grotere platforms boden plaats aan meerdere werknemers en gereedschap, maar vereisten bredere gangpaden en draaicirkels. De nominale capaciteit varieerde vaak van 230 kg tot meer dan 450 kg, afhankelijk van de platformbreedte en de gebruiksklasse. Ontwerpers en specificatie-experts moesten zowel de totale nominale belasting als eventuele gespecificeerde puntbelastingen of geconcentreerde belastinglimieten respecteren om overbelasting van het platform of de schaararmen te voorkomen.
Stabiliteit, kantellijnen en lastverdeling
Schaarhoogwerkers werkten met het platform binnen de theoretische kantellijnen van de machine onder normale omstandigheden. Deze geometrie verbeterde de inherente stabiliteit in vergelijking met hoogwerkers met een giek waarvan de armen buiten het chassis uitstaken. De stabiliteit bleef echter sterk afhankelijk van het draagvermogen van de ondergrond, de staat van de banden en de correcte uitklapping van de steunpoten, indien aanwezig. Een ongelijke lastverdeling op het platform, bijvoorbeeld wanneer werknemers met zware materialen aan één kant samenklonterden, verschoven het zwaartepunt richting een kantellijn en verkleinden de veiligheidsmarges. Windbelasting verhoogde het kantelmoment; fabrikanten definieerden maximaal toelaatbare windsnelheden en gebruikers moesten het vermogen verlagen of het gebruik buitenshuis verbieden boven deze limieten. Extra lateraal oppervlak, zoals afdekzeilen of bewegwijzering bevestigd aan leuningen, verhoogde de windkrachten en was in strijd met de meeste voorschriften voor hoogwerkers, omdat het de stabiliteitsberekeningen die in de oorspronkelijke ontwerpcertificering werden gebruikt, negatief beïnvloedde.
Vermogen, inschakelduur en binnen-/buitenbeperkingen
Schaarliften maakten gebruik van elektrische aandrijvingen en hydraulische pompen of van verbrandingsmotoren. Elektrische schaarliften waren geschikt voor binnenwerkzaamheden omdat ze geen lokale uitlaatgassen produceerden en een laag geluidsniveau hadden, maar hun bruikbare gebruiksduur was afhankelijk van de accucapaciteit, de laadstatus en de omgevingstemperatuur. Loodzuuraccu's vereisten een correct laadregime, controle van het elektrolytniveau en schone accupolen om gedurende volledige diensten consistente prestaties te garanderen. Schaarliften voor ruw terrein gebruikten diesel- of benzinemotoren in combinatie met een grotere bodemvrijheid en agressievere banden, wat de toegang tot de locatie verbeterde, maar ook het gewicht en de bodemdruk verhoogde. Dit beperkte het gebruik op vloeren met een lage draagkracht of zwevende vloeren, waar spin- of mastliften vaak veiligere alternatieven boden. Continu intensief gebruik, zoals productieonderhoud, legde thermische en slijtagelimieten op aan hydraulische componenten; technici beperkten dit door de juiste vloeistofkeuze, periodieke inspecties op lekkages en slijtage van slangen, en het naleven van de door de fabrikant voorgeschreven gebruiksduur.
Verticale mast-, toren- en compacte antenne-opties
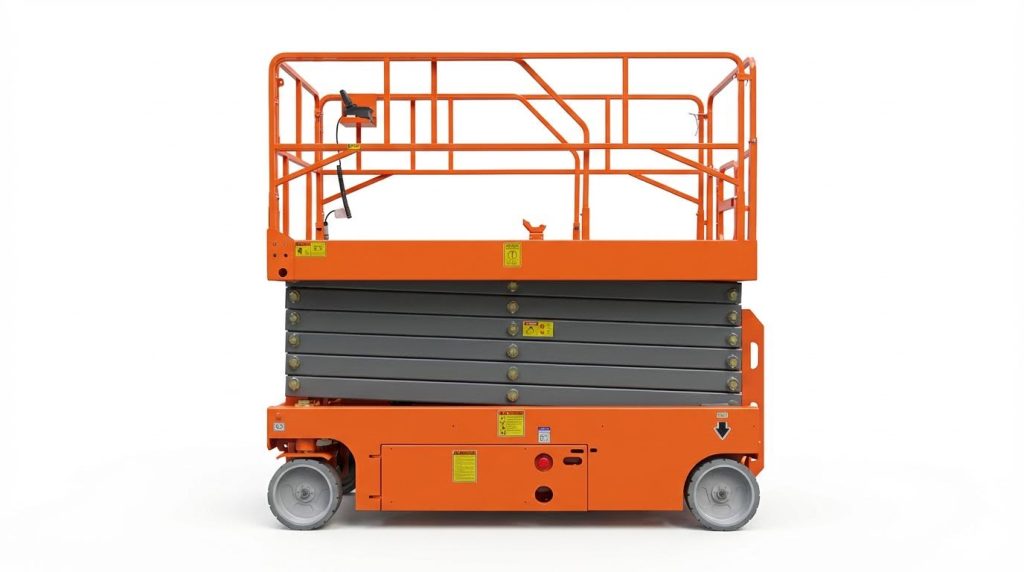
Verticale masten, torens en compacte hoogwerkers vulden de kloof tussen ladders en grote hoogwerkers. Ingenieurs gebruikten deze machines wanneer schaarhoogwerkers te omvangrijk waren of wanneer toegang tot een specifiek punt, in plaats van grote platforms, doorslaggevend was. Ze boden een lagere vloerbelasting, kleinere draaicirkels en lagere aanschaf- en operationele kosten. In dit gedeelte worden duwmasten, zelfrijdende masten, verticale torens en orderpickers vergeleken als technische alternatieven voor werkruimtes met beperkte afmetingen.
Duwbare en zelfaangedreven mastliften
Duwbare masthoogwerkers behoorden tot Groep A, doorgaans Type 1 hoogwerkers, en bewogen alleen wanneer ze volledig waren opgeborgen. Operators positioneerden handmatig het chassis en tilden vervolgens een enkele of dubbele mast omhoog om werkhoogtes te bereiken die vergelijkbaar waren met die van kleine schaarhoogwerkers, vaak 4 tot 10 meter. Dankzij hun compacte basis en lage massa konden ze worden gebruikt op afgewerkte vloeren, tussenverdiepingen en in liften waar schaarhoogwerkers de toegestane puntbelasting overschreden. Zelfrijdende masthoogwerkers, meestal Groep A, Type 3, hadden geïntegreerde aandrijfmotoren en platformbediening, waardoor operators de unit konden verplaatsen terwijl deze omhoog was. Ze boden meer complexiteit en kosten, maar wel productiviteitswinst bij onderhoud, lichte installatiewerkzaamheden en in industriële omgevingen waar frequent korte verplaatsingen tussen werkpunten nodig waren. Beide varianten vereisten dezelfde basisinspecties als andere hoogwerkers: hydraulische circuits, nooddaalmechanisme, leuningen en waarschuwingsborden, plus controle of de stabilisatoren of steunpoten volledig contact maakten met de vaste ondergrond voordat ze omhoog werden gebracht.
Verticale torens voor krappe ruimtes en werkzaamheden met een hoge cyclusfrequentie
Verticale torens fungeerden als zeer compacte, hoogfrequente toegangsoplossingen voor repetitieve taken in krappe gangen of productielijnen. Typische toepassingen waren onder andere faciliteitsonderhoud in drukke fabrieken, assemblageprocessen boven transportbanden en servicewerkzaamheden in atria met beperkte vloeroppervlakte. Bij deze units lag de nadruk op een minimale voetafdruk, een kleine draaicirkel en snelle op- en neergaande bewegingen, in plaats van een groot platformoppervlak of een groot bereik. Ontwerpers optimaliseerden de mastsecties en lagers voor frequent gebruik, waardoor smeerschema's en periodieke slijtage-inspecties van glijvlakken en draaipennen cruciaal waren. Omdat torens vaak in de buurt van plafonds, leidingen en verlichting opereerden, moesten inspecties van de werkruimte vóór gebruik zich richten op obstakels boven het hoofd en onvoldoende plafondhoogte. Waar torens zich in verhoogde positie konden verplaatsen, moesten operators worden getraind in dynamische stabiliteit, snelheidslimieten en het verbod op stuntrijden of abrupte stuurbewegingen die het risico op kantelen vergrootten.
Orderpickers voor magazijnen en logistiek
Orderpickers boden een gespecialiseerde verticale toegangsoplossing voor magazijnen en logistiek, waar de primaire taak bestond uit het hanteren van eenheidsladingen in plaats van langdurig werk op hoogte. Deze machines combineerden een klein bedieningsplatform met geïntegreerde laad- en losfuncties, zoals vorken of stellingen, op maat gemaakt voor pallets, dozen of kratten. Ze werkten in smalle gangpaden en waren gekoppeld aan stellingen, waardoor ontwerpers de nadruk legden op precieze manoeuvreerbaarheid, een geringe totale breedte en gecontroleerde acceleratie en remmen. Vanuit veiligheidsoogpunt deelden orderpickers de risico's van hoogwerkers, zoals vallen, aanrijdingen en kantelen, maar voegden daar de risico's van botsingen met stellingen en vallende objecten van opgeslagen goederen aan toe. Operators moesten worden getraind in platformpositionering, het behouden van drie contactpunten tijdens het hanteren van ladingen en het respecteren van de door de fabrikant voorgeschreven draagvermogencurves voor zowel operator als lading. Regelmatige inspecties moesten betrekking hebben op aandrijfsystemen, besturing, remmen, hijskettingen of hydraulische cilinders en nooddaalvoorzieningen, evenals controle of leuningen, toegangspoorten en valbeveiligingsvoorzieningen voldeden aan de geldende regionale normen.
Boom-, sleep- en spinliften als alternatieven
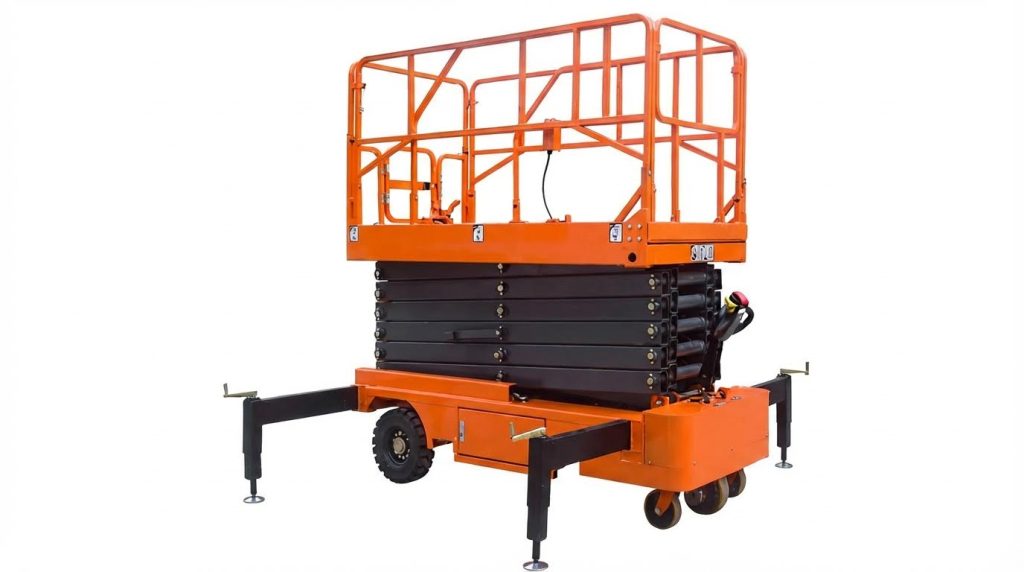
Giek-, sleep- en spinhoogwerkers breidden de mogelijkheden voor toegang op hoogte uit tot voorbij de verticale grenzen van schaarhoogwerkers. Ingenieurs gebruikten deze platforms waar een groot bereik, voldoende ruimte om obstakels te overwinnen en toegang tot complexe gebieden cruciaal waren. Ze boden hogere werkhoogtes, flexibele positionering en betere toegang in krappe of kwetsbare werkzones. De juiste keuze vereiste dat de geometrie, het laadvermogen, de bodemgesteldheid en de wettelijke voorschriften werden afgestemd op de beoogde gebruikscyclus.
Keuze van knikarm- en telescopische hoogwerkers
Glijdende hoogwerkers maakten gebruik van meerdelige, scharnierende gieken om over en rond obstakels zoals pijpenrekken of gevels te reiken. Telescopische hoogwerkers gebruikten rechte, uitschuifbare secties om het horizontale bereik en de werkhoogte te maximaliseren, waarbij sommige modellen een hoogte van circa 56 meter bereikten. Hoogwerkers van groep B in deze categorie staken het platform buiten de kantellijnen uit, waardoor de stabiliteitsmarges en de bodemdruk zorgvuldig moesten worden berekend. Selectiecriteria waren onder andere de vereiste werkhoogte, het horizontale bereik, de platformcapaciteit, de stroombron en of de toepassing binnen, buiten of gemengd gebruik betrof. Glijdende hoogwerkers waren geschikt voor krappe locaties en onderhoud boven machines, terwijl telescopische hoogwerkers geschikt waren voor gevelwerk, staalconstructies en toepassingen die een groot, onbelemmerd bereik vereisten.
Verplaatsbare hoogwerkers voor werkzaamheden op meerdere locaties
Aanhangbare hoogwerkers hadden een hefconstructie op een lichtgewicht chassis van het type aanhanger met een geïntegreerde trekhaak. Deze configuratie maakte transport achter lichte bedrijfsvoertuigen mogelijk, waardoor de logistieke kosten voor aannemers die meerdere kleine locaties bedienden, werden verlaagd. Hun werkhoogte en reikwijdte waren lager dan die van grote zelfrijdende hoogwerkers, maar voldoende voor gebouwonderhoud, bewegwijzering en lichte bouwwerkzaamheden. Ingenieurs beoordeelden de aanhangwagens op basis van het brutogewicht van de aanhanger, de beschikbare capaciteit van het trekkende voertuig, de opzettijd en de benodigde ruimte voor de stabilisator. Onderhoudsrichtlijnen adviseerden indien mogelijk binnen parkeren, het loskoppelen van de accu tijdens lange perioden van inactiviteit en het periodiek vervangen van de hydraulische olie, bijvoorbeeld aanvankelijk na twee maanden en vervolgens doorgaans elke zes maanden met ISO VG 46 antislijtageolie boven 0 °C. Voor gebruik bij temperaturen onder nul waren antivriesmiddelen in de hydraulische olie en koelvloeistofbeheer in dieselmotoren essentieel om schade aan het systeem te voorkomen.
Spinliften voor vloeren met een lage draagkracht
Spinhoogwerkers maakten gebruik van gelede of telescopische gieken op een compacte basis met steunpoten en vaak rubberen rupsbanden. Hun belangrijkste voordeel was de lage bodemdruk, waardoor ze gebruikt konden worden op zwevende vloeren, tegelvloeren of aangelegde oppervlakken met een beperkte draagcapaciteit. Ingenieurs schreven spinhoogwerkers voor wanneer toegangswegen smal waren, deuropeningen een beperkte breedte hadden of wanneer puntbelastingen van conventionele gieken de ontwerpwaarden van de vloer overschreden. De steunpoten verdeelden de belasting over de steunplaten, maar ontwerpers controleerden nog steeds de draagkracht van de vloer en de lokale ponsweerstand. Typische toepassingen waren onder andere onderhoud van atriums, winkelcentra, historische gebouwen en industriële installaties binnenshuis. Het onderhoud was vergelijkbaar met dat van andere hoogwerkers, met de nadruk op regelmatige smering van de armpennen, inspectie van slangen en kabels op slijtage en bescherming tegen stof en verontreinigingen van buitenaf.
Veiligheid, naleving van OSHA-voorschriften en training van operators
Giek-, sleep- en spinhoogwerkers vielen onder de veiligheidsvoorschriften voor hoogwerkers en in de Verenigde Staten onder de OSHA-regelgeving, zoals 29 CFR 1910.67 en 1926.453. Gevaren waren onder andere vallen, van het platform geworpen worden, kantelen, structurele schade, beknelling en elektrische schokken door bovengrondse leidingen. Veilig gebruik vereiste inspecties vóór aanvang van de voertuigsystemen, bedieningselementen, hydraulische circuits, leuningen en nooddaalmechanismen. Defecte onderdelen werden buiten werking gesteld totdat een gekwalificeerde reparatie was uitgevoerd. Bij de beoordeling van de werkplek werden hellingen, holtes, obstakels boven het hoofd, puin en stroomleidingen geïdentificeerd, met een minimale afstand van 3 meter tot onder spanning staande geleiders, tenzij aanvullende veiligheidsmaatregelen werden getroffen. Operators droegen volledige veiligheidsharnassen met veiligheidslijnen op giekhoogwerkers, hielden de poorten gesloten, bleven binnen de leuningen en gebruikten de hoogwerker niet als kraan of voor te grote lasten. Volgens de richtlijnen van OSHA en de fabrikant moesten er na incidenten, bijna-incidenten of de introductie van andere hefinstallaties gedocumenteerde trainingen en herhalingstrainingen plaatsvinden. Dit garandeerde dat technische beheersmaatregelen en procedurele maatregelen samenwerkten om aanvaardbare risiconiveaus te handhaven.
Samenvatting: Het kiezen van veilige en kosteneffectieve liftoplossingen
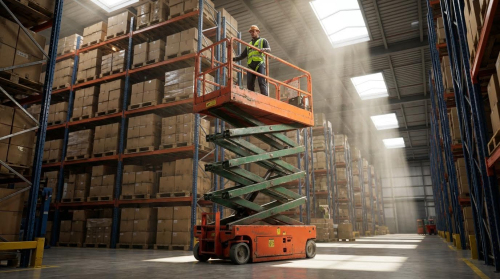
Ingenieurs en wagenparkbeheerders evalueerden alternatieven voor schaarhoogwerkers door het bereik, de afmetingen en de gebruiksduur af te wegen tegen veiligheids- en wettelijke eisen. Mobiele hoogwerkers werden ingedeeld in Groep A (schaar- en mastmachines) of Groep B (giekmachines), waarbij de typen 1-3 de toegestane verplaatsing in verhoogde positie definieerden. Verticale mast- en torenplatforms boden compacte, lichtgewicht toegang voor één of twee werknemers in drukke industriële omgevingen, terwijl orderpickers de verticale verplaatsing in logistieke omgevingen optimaliseerden. Giek-, sleepbare en spinhoogwerkers vergrootten het werkbereik horizontaal en verticaal, waardoor werkzaamheden over obstakels en op vloeren met een lage draagkracht mogelijk werden waar conventionele schaarhoogwerkers ongeschikt waren.
Vanuit technisch oogpunt begon de selectie met de vereiste werkhoogte en reikwijdte, vervolgens met de platformcapaciteit en de toelaatbare vloerbelasting. Oplossingen van groep A, type 1 of type 3 waren doorgaans geschikt voor repetitief onderhoud, lichte installatiewerkzaamheden en magazijntaken met stabiele vloeren en smalle gangpaden. Groep B-hoogwerkers, inclusief verplaatsbare en spinvarianten, waren geschikt voor gevelwerkzaamheden, buitenconstructies en complexe toegang nabij obstakels of bovengrondse leidingen. Ingenieurs hielden ook rekening met de aandrijving, waarbij elektrische of hybride machines werden afgestemd op binnenlocaties of locaties met emissiebeperkingen en machines met een verbrandingsmotor op buitenlocaties of zware toepassingen.
De naleving van de regelgeving was gericht op de OSHA-voorschriften voor hoogwerkers, de classificatie van hoogwerkers en de instructies van de fabrikant. Veilig gebruik vereiste inspecties van de apparatuur vóór aanvang van de werkzaamheden, risicoanalyses op de werkplek en strikte naleving van valbeveiliging en maximale belastinglimieten. Organisaties implementeerden gestructureerde trainingen en periodieke herhalingstrainingen om elektrische gevaren, valgevaren, aanrijdingsgevaren en kantelgevaren aan te pakken, en ze verboden kraanachtige hijswerkzaamheden tenzij expliciet goedgekeurd door de fabrikant.
Levenscycluskosten en betrouwbaarheid waren sterk afhankelijk van gedisciplineerd onderhoud. Dagelijkse inspecties, geplande smering, het verversen van hydraulische olie afgestemd op de temperatuur en het onderhoud van accu's en banden verminderden ongeplande stilstand. Gedetailleerde onderhoudslogboeken ondersteunden de naleving van wettelijke voorschriften en vormden een basis voor beslissingen over vervanging. In de toekomst zou de industrie zich richten op lichtere, energiezuinigere platforms, verfijndere besturingssystemen en verbeterde stabiliteit en overbelastingsbeveiliging. Een evenwichtige strategie combineerde schaarhoogwerkers met mast-, giek-, sleepbare en spinhoogwerkers, waarbij elke machine werd geselecteerd op basis van gekwantificeerde taakvereisten, locatiebeperkingen en totale eigendomskosten, in plaats van alleen op basis van bekendheid met de apparatuur.