Schaarliften speelden een centrale rol bij het veilig positioneren van mensen en materialen op hoogte in productie-, bouw- en onderhoudsomgevingen. Ingenieurs en wagenparkbeheerders moesten begrijpen hoe de maximale platformhoogte, werkhoogte en horizontale reikwijdte de werkelijke werkruimte van een lift bepaalden. Dit artikel onderzocht hoe structurele stabiliteit, aandrijfsystemen, wind- en terreinlimieten en wettelijke normen die werkruimte in de praktijk beperkten.
Aan de hand van gegevens van indoor PDW-tafels, compacte zelfrijdende miniliften en modellen voor ruw terrein, werden configuraties, capaciteiten en gebruiksomgevingen vergeleken. Vervolgens werden deze technische beperkingen gekoppeld aan praktische selectie, levenscycluskosten en digitale monitoringstrategieën. Het doel was een praktisch kader te bieden voor het specificeren, bedienen en onderhouden van schaarhoogwerkers op hun maximale hoogte en reikwijdte, zonder de veiligheid of productiviteit in gevaar te brengen.
Het definiëren van de maximale hoogte, reikwijdte en werkzone.
Ingenieurs definieerden het werkbereik van een schaarhoogwerker aan de hand van het veilige verticale en horizontale bereik onder nominale belasting en omgevingslimieten. Fabrikanten specificeerden de platformhoogte, de maximale werkhoogte en het effectieve horizontale bereik, en valideerden deze vervolgens door middel van testen en normcertificering. Inzicht in de relaties tussen deze parameters stelde gebruikers in staat om modellen zoals PDW-werkplaatshoogwerkers, compacte zelfrijdende mini-hoogwerkers en terreinhoogwerkers op een consistente basis te vergelijken. In dit gedeelte werden de terminologie en beperkingen verduidelijkt die ten grondslag lagen aan alle latere selectie- en ontwerpbeslissingen.
Platformhoogte versus maximale werkhoogte
De platformhoogte beschreef de verticale afstand van de grond tot het dek op maximale hoogte. Fabrikanten definieerden de maximale werkhoogte doorgaans als de platformhoogte plus een toeslag voor het bereik van de operator, meestal ongeveer 2.0 m. Zo hadden ruwterreinmodellen met een platformhoogte van 12 m een maximale werkhoogte van 14 m. Mini-zelfrijdende heftrucks met platformhoogtes van 5.8 m tot 13.7 m correspondeerden met werkhoogtes van 7.8 m tot 15.7 m, waarbij wederom ongeveer 2.0 m werd toegevoegd. Laagverplaatsbare PDW-tafels met platformhoogtes van 0.56 m tot ongeveer 1.47 m boden werkhoogtes die geschikt waren voor assemblage of palletiseren , maar niet voor werkzaamheden op hoogte. Ingenieurs dimensioneerden altijd op basis van de vereiste werkhoogte en berekenden vervolgens de minimaal benodigde platformhoogte.
Horizontaal bereik: terrasuitbreidingen en toegang
Schaarmechanismen brachten het platform verticaal omhoog, waardoor het horizontale bereik voornamelijk afhing van de afmetingen van het platform en de verlengstukken. Industriële PDW-tafels gebruikten vaste platforms van 1.22 m × 0.91 m tot 3.05 m × 3.05 m, wat een groot werkoppervlak opleverde, maar een verwaarloosbaar bereik buiten de basis. Terreinliften zoals de HS1218ERT gebruikten een platform van 2.97 m × 1.65 m met verlengstukken van 0.65 m, waardoor het bereik effectief werd vergroot om gevels of stellingen te bereiken zonder het chassis te hoeven verplaatsen. Mini-zelfrijdende units boden platforms van 1.63 m tot 2.64 m lang, 0.74 m tot 1.12 m breed, met een constant verlengstuk van 0.9 m. Deze verlengafstand bepaalde hoe ver een operator buiten de wielbasis kon werken binnen de stabiliteitslimieten. Ingenieurs hielden rekening met zowel statisch bereik als dynamische effecten, aangezien verlengde platforms het zwaartepunt verschoven en de resterende stabiliteitsmarge verkleinden.
Beperkingen met betrekking tot werkhoogte binnen versus buiten
Binnen- en buitengebruik legden verschillende praktische beperkingen op aan de werkhoogte, zelfs voor identieke platforms. Binnen beperkten de plafondhoogte, leidingen boven het hoofd en de gangbreedte de bruikbare ruimte meer dan wind of helling. De PDW-serie liften was gericht op productieomgevingen binnenshuis, waar korte verplaatsingen, een hoog hefvermogen tot circa 4350 kg en een compact formaat prioriteit hadden boven maximale hefhoogte. Buiten werden de veilige hoogte bepaald door wind, de staat van het oppervlak en de helling. Terreinliften en mini-zelfrijdende liften met een hellingshoek van 25% tot 30% en een bodemvrijheid van circa 0.2 m konden op oneffen terrein werken, maar moesten bij harde wind worden teruggeschroefd. Normen en handleidingen beperkten het aantal personen tot één buiten versus twee binnen, en beperkten de rijsnelheid tot minder dan 0.8 km/u met het platform omhoog. Ingenieurs kozen daarom vaak een lagere nominale werkhoogte voor buitentaken dan voor vergelijkbare binnentaken om de stabiliteitsmarges te behouden.
Normen en beoordelingsmethoden (ANSI, CE)
De ANSI- en CE-normen definieerden hoe fabrikanten de maximale hoogte, reikwijdte en belasting bepaalden en markeerden. Deze kaders vereisten verificatie van de platformcapaciteit, inclusief aparte waarden voor het hoofdplatform en de verlenging, zoals 360 kg op het hoofdplatform en 113 kg op de verlenging voor modellen voor ruw terrein. Testprocedures bevestigden dat liften voldeden aan de stabiliteitscriteria op de nominale hoogte bij gespecificeerde windsnelheden en hellingen, en dat de snelheidslimieten met verhoogde platforms, vaak lager dan 0.8 km/u, de controle behielden. Het aantal personen dat op de lift mocht zijn, volgde gestandaardiseerde regels, doorgaans twee binnen en één buiten, gebaseerd op het ontwerp van de leuning, de vloeroppervlakte en evacuatieoverwegingen. Conformiteitslabels, gebruikershandleidingen en lasttabellen weerspiegelden deze gestandaardiseerde beoordelingsmethoden, waardoor ingenieurs en veiligheidsmanagers producten van verschillende fabrikanten op een gemeenschappelijke, door regelgeving ondersteunde basis konden vergelijken.
Technische factoren die de hoogte en reikwijdte bepalen
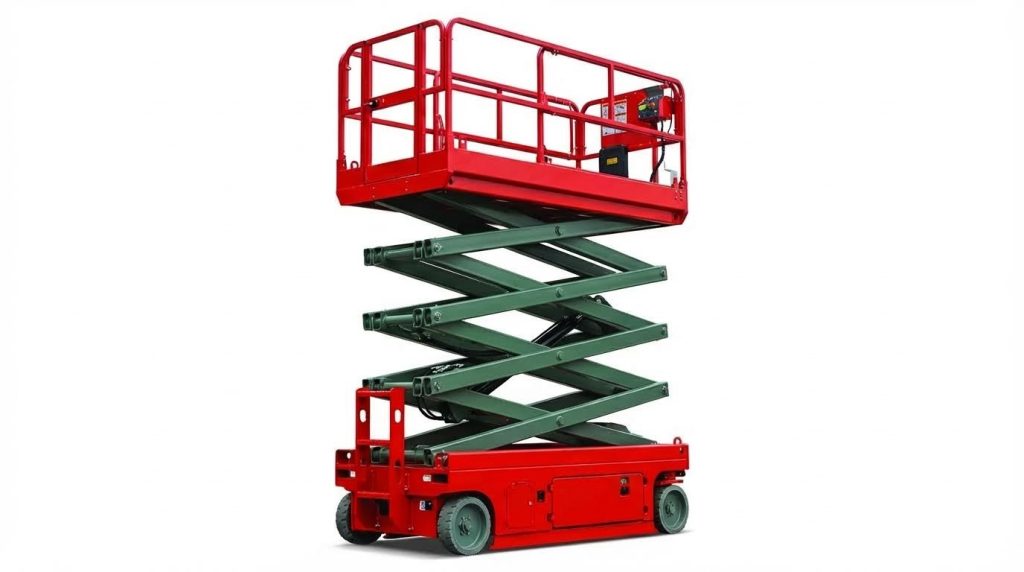
De technische beperkingen voor de hoogte en het bereik van schaarhoogwerkers hangen af van de wisselwerking tussen structurele, hydraulische en besturingsparameters. Ontwerpers moesten de platformhoogte, de belasting en de mobiliteit afwegen tegen de stabiliteitsgrenzen die zijn vastgelegd in de ANSI- en CE-normen. Echte machines zoals de PDW-industriële tafels, mini-zelfrijdende units en de terreinhoogwerker HS1218ERT illustreerden hoe ontwerpkeuzes de toelaatbare werkhoogte en het bereik beïnvloedden. De volgende factoren bepaalden deze limieten in de praktijk.
Structurele stabiliteit, funderingsoppervlak en bodemgesteldheid
De structurele stabiliteit hing in de eerste plaats af van de verhouding tussen de basisafmetingen en de maximale platformhoogte. Grotere werkhoogtes vereisten grotere wielbasisafmetingen, sterkere schaararmen en een hogere torsiestijfheid om schommelingen tegen te gaan. PDW-tafels voor binnen hadden brede basisframes en een hoog hefvermogen, maar werkten op vlakke, geprepareerde vloeren, wat het risico op kantelen verkleinde. Zelfrijdende en terreinwagens vertrouwden op de chassisgeometrie, het contactoppervlak van de banden en de bodemvrijheid om de stabiliteit op oneffen terrein te behouden. Operators moesten de hefbruggen op een stevige, vlakke ondergrond houden, omdat holtes, zachte grond of onverdichte grond de reactiekrachten verschoven en de beschikbare veiligheidsmarge verkleinden.
Draagvermogen, zwaartepunt en kantelrisico
De toelaatbare platformcapaciteit had een directe invloed op het zwaartepunt (CoG) en het kantelmoment van het systeem. PDW-units vervoerden tot 9600 kilogram, maar op relatief lage hoogtes, waardoor het gecombineerde zwaartepunt dicht bij het basisvlak bleef. Zelfrijdende miniliften vervoerden doorgaans 230-450 kilogram plus 113 kilogram op de uitschuifbare delen, en de HS1218ERT vervoerde 360 kilogram plus 113 kilogram op de uitschuifbare delen. Deze lagere belastingen waren noodzakelijk omdat de platformhoogtes 12-13.7 meter bereikten. Normen vereisten nominale capaciteiten voor zowel ingetrokken als uitgeschoven toestand en soms werden de belastingen op de uitschuifbare delen verlaagd. Overbelasting, of het concentreren van massa bij één leuning, verplaatste het zwaartepunt naar de rand en kon het toelaatbare kantelmoment overschrijden, vooral buitenshuis, waar wind en helling extra zijdelingse belastingen veroorzaakten.
Aandrijfsystemen, drift en elevatiesnelheid
De meeste schaarhoogwerkers maakten gebruik van hydraulische aandrijving, vaak met elektrische aandrijving voor zelfrijdende machines. De boring, slag en systeemdruk van de cilinder bepaalden de beschikbare hefkracht en daarmee de maximaal toelaatbare belasting op hoogte. De hefsnelheid moest een balans vinden tussen productiviteit en dynamische belastingen; de heftijden van PDW-hoogwerkers varieerden van 20 tot 114 seconden, terwijl mini-schaarhoogwerkers 16/34 tot 80/60 seconden nodig hadden. Snellere bewegingen verhoogden de inertiekrachten in de schaarconstructie en pennen, die ontwerpers regelden met behulp van proportionele kleppen en softstartprofielen. Hydraulische drift beperkte de bruikbare werkhoogte in de loop van de tijd; driemaandelijkse drifttests op een vaste hoogte onder belasting bevestigden dat lekkage in afdichtingen of kleppen binnen de specificaties bleef. Onderhoudspraktijken zoals het controleren van de vloeistofzuiverheid, het vervangen van afdichtingen om de 3-5 jaar en regelmatige lekcontroles zorgden ervoor dat de oorspronkelijke hoogte en reikwijdte behouden bleven.
Windbelasting, hellingshoek en ontwerp voor ruw terrein
Wind- en hellingsomstandigheden beperkten de veilige werkhoogte aanzienlijk, vooral buitenshuis. Normen en handleidingen beperkten de rijsnelheid tot ongeveer 0.8 kilometer per uur met het platform omhoog en verboden werkzaamheden bij harde wind of onweer. Hoogwerkers voor ruw terrein, zoals de HS1218ERT, maakten gebruik van vierwielaandrijving, een bodemvrijheid van 0.2 meter en een gespecificeerde hellingshoek om tractie en een vlakke ondersteuning op oneffen terrein te garanderen. Mini-hoogwerkers boden een hellingshoek van 25-30%, maar operators mochten nog steeds alleen op vlakke, verdichte ondergronden heffen. Een grotere bodemvrijheid en bandendiameter hielpen bij het overwinnen van obstakels, maar verhoogden het zwaartepunt van het chassis. Ontwerpers compenseerden dit met bredere assen en zwaardere funderingen. Wind die inwerkte op vangrails, inzittenden en materialen creëerde kantelmomenten die de toegestane werkhoogte effectief verlaagden ten opzichte van de waarden voor binnen, wat verklaart waarom normen het aantal inzittenden buitenshuis beperkten tot één persoon en vaak de maximale hoogte in onbeschutte omstandigheden verlaagden.
Schaarliften selecteren voor praktijktoepassingen
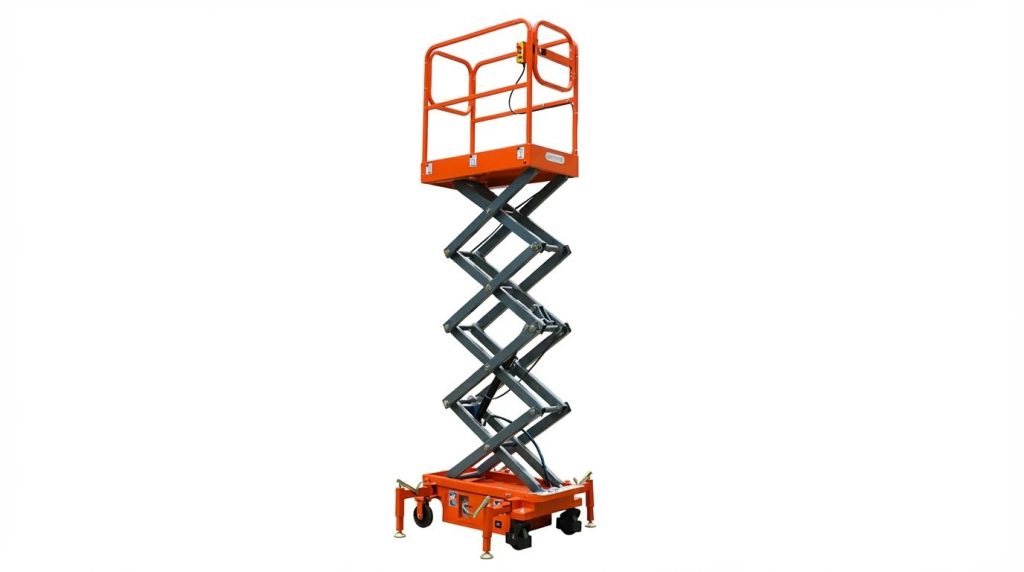
Ingenieurs selecteerden schaarhoogwerkers door de taakgeometrie, de omgeving en de belasting te vertalen naar kwantitatieve eisen ten aanzien van hoogte en reikwijdte. Vervolgens koppelden ze deze eisen aan de platformhoogte, de werkhoogte, de dekverlenging en de capaciteitslimieten zoals gedefinieerd door ANSI- en CE-normen. Bij de selectie was ook een evaluatie van het terrein, de gebruiksduur en wettelijke beperkingen vereist, en niet alleen van de maximale hoogte. De volgende paragrafen beschrijven een gestructureerde aanpak die overspecificatie verminderde en veiligheidsrisico's beperkte.
Hoogte en reikwijdte afstemmen op de taakvereisten
De hoogtespecificatie begon bij het werkpunt, niet bij de productbrochure. Ingenieurs bepaalden de verticale afstand van het afgewerkte vloerniveau tot de hoogste werkplek en trokken daar vervolgens een gemiddelde reikwijdte van de operator van ongeveer 2 meter vanaf om de benodigde platformhoogte te schatten. Een platformhoogte van 12 meter resulteerde bijvoorbeeld in een werkhoogte van 14 meter, wat overeenkwam met de gegevens van HS1218ERT. De horizontale reikwijdte was afhankelijk van de afmetingen van het platform en de lengte van de verlenging; een platformverlenging van 0.65 meter of 0.9 meter maakte toegang mogelijk over obstakels zoals balustrades of transportbanden. Ontwerpers hielden ook rekening met beperkingen in de aanlooproute, zoals gangbreedte, draaicirkel en doorgangsruimte, om ervoor te zorgen dat de hoogwerker de werkzone fysiek kon bereiken.
Vergelijking van PDW-, mini- en terreinschaarhoogwerkers
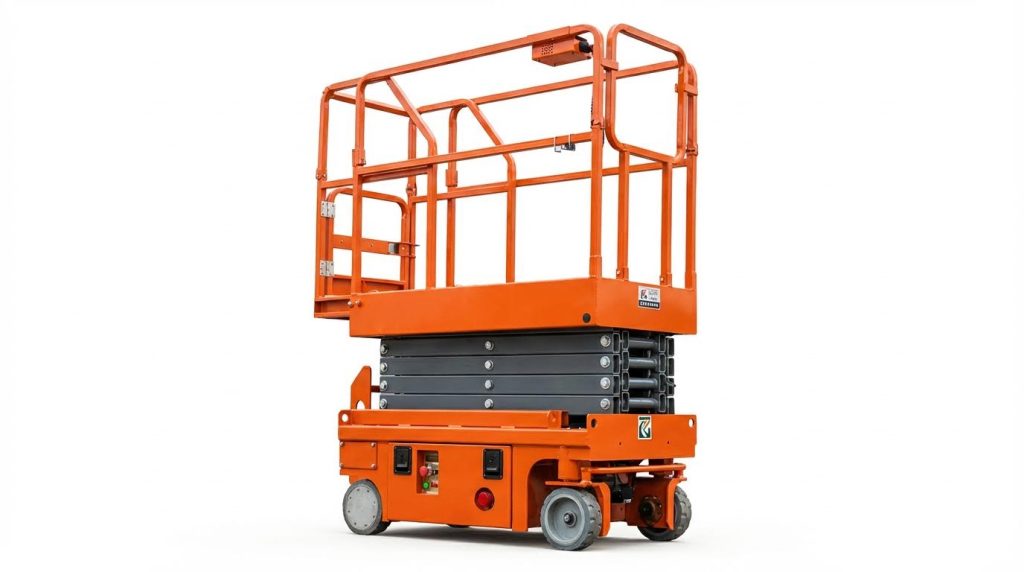
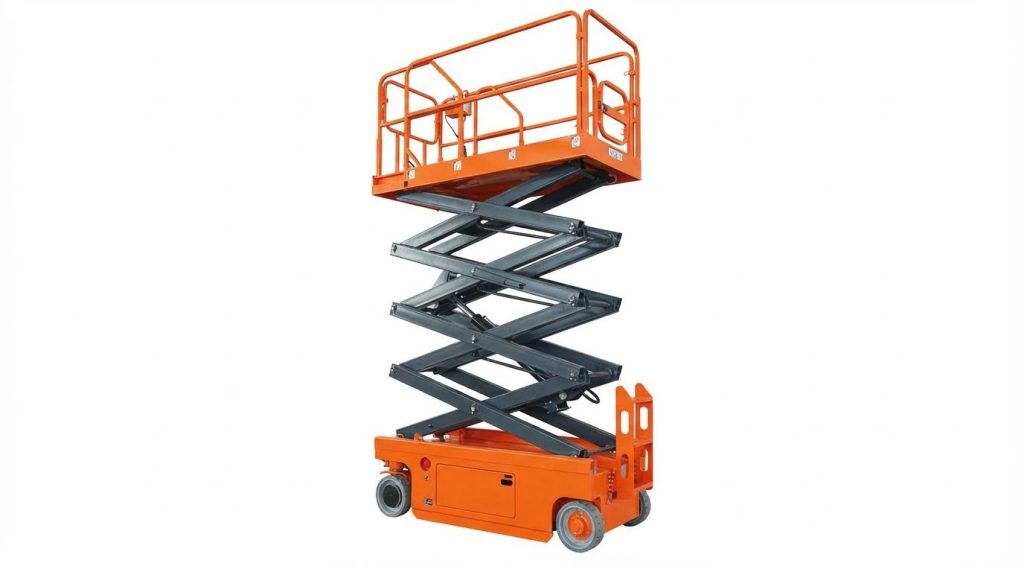
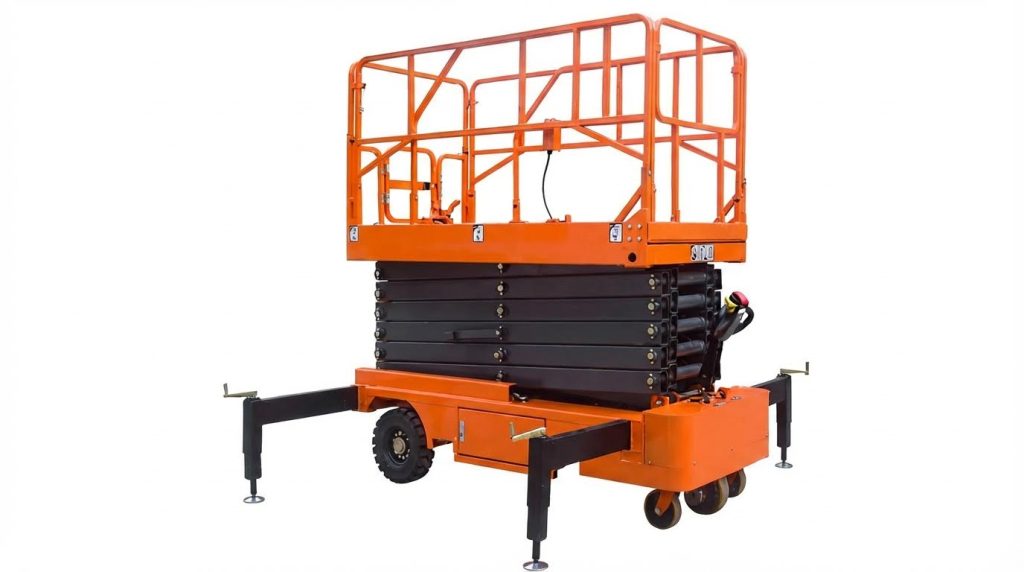
De PDW-serie heftrucks was gericht op vaste, statische productiecellen binnenshuis. Ze boden platformhoogtes van circa 0.56 m tot 1.47 m, hefhoogtes tot ongeveer 1.78 m en capaciteiten tussen 1460 kg en 4300 kg, waardoor ze geschikt waren voor palletafhandeling , assemblagelijnen en werkpositionering. Zelfrijdende mini- schaarheftrucks waren geschikt voor taken op grotere hoogte, met platformhoogtes van 5.8 m tot 13.7 m en werkhoogtes van 7.8 m tot 15.7 m, plus verlengstukken van 0.9 m voor een groter bereik. Modellen voor ruw terrein, zoals de HS1218ERT, boden een platformhoogte van 12 m, een werkhoogte van 14 m, verlengstukken van 0.65 m aan beide zijden, een bodemvrijheid van 0.2 m en vierwielaandrijving, waardoor ze ook buiten en op oneffen terrein gebruikt konden worden. Ingenieurs vergeleken deze families op basis van capaciteit, hellingshoek (25-30% voor minivoertuigen), bodemvrijheid en mobiliteit, om ze af te stemmen op toepassingen in vlakke binnenruimtes of op gemengd terrein.
Levenscycluskosten, onderhoud en voorspellende analyses
De totale eigendomskosten waren vaak doorslaggevend bij de selectie van hoogwerkers. Hydraulische systemen vereisten periodieke vloeistofcontroles, waarbij het oliepeil doorgaans 40-50 mm boven de bodem van de tank werd gehouden bij volledige uitschuiving. De levensduur van afdichtingen en kleppen van ongeveer 3-5 jaar, driemaandelijkse driftproeven en jaarlijkse belastingstests beïnvloedden de onderhoudsplanning en het risico op stilstand. Zelfrijdende hoogwerkers brachten extra kosten met zich mee voor tractiesystemen, accu's en besturingselektronica, maar verminderden de handmatige handelingen en de noodzaak tot herpositionering. Voorspellende analyses, gebaseerd op gebruiksuren, hefcycli en drifttrends, stelden onderhoudsteams in staat om afdichtingen te vervangen of kleppen af te stellen vóór grote cilinderrevisies. Deze aanpak optimaliseerde de levenscycluskosten door ongeplande storingen te voorkomen en de levensduur van structurele en hydraulische componenten te verlengen.
Integratie van digitale tweelingen, sensoren en besturingssystemen
Moderne schaarhoogwerkers integreren steeds vaker sensoren, eindschakelaars en proportionele regeling om de hoogte en het bereik binnen veilige grenzen te houden. Halfjaarlijkse kalibratie van sensoren en eindschakelaars zorgde voor de juiste stopposities en voorkwam overbelasting van de motor aan het einde van de beweging. Digitale tweelingen, gebouwd op basis van ontwerpmodellen en realtime telemetrie, stelden technici in staat om werkcycli, windbelasting en hellingshoeken te simuleren vóór de ingebruikname. Fleetmanagers combineerden digitale inspectietools met ingebouwde diagnostiek om afwijkingen, temperatuur en trillingssignalen te volgen, waardoor foutdetectie werd verbeterd. Integratie met sitebeheersystemen ondersteunde automatische registratie van ANSI- en CE-conformiteitscontroles, gebruikspatronen van operators en alarmgeschiedenis, wat de feedbackloops tussen de praktijk en toekomstige selectiecriteria voor hoogwerkers verbeterde.
Samenvatting: Veilig en efficiënt gebruik van de hoogte en reikwijdte van een schaarhoogwerker
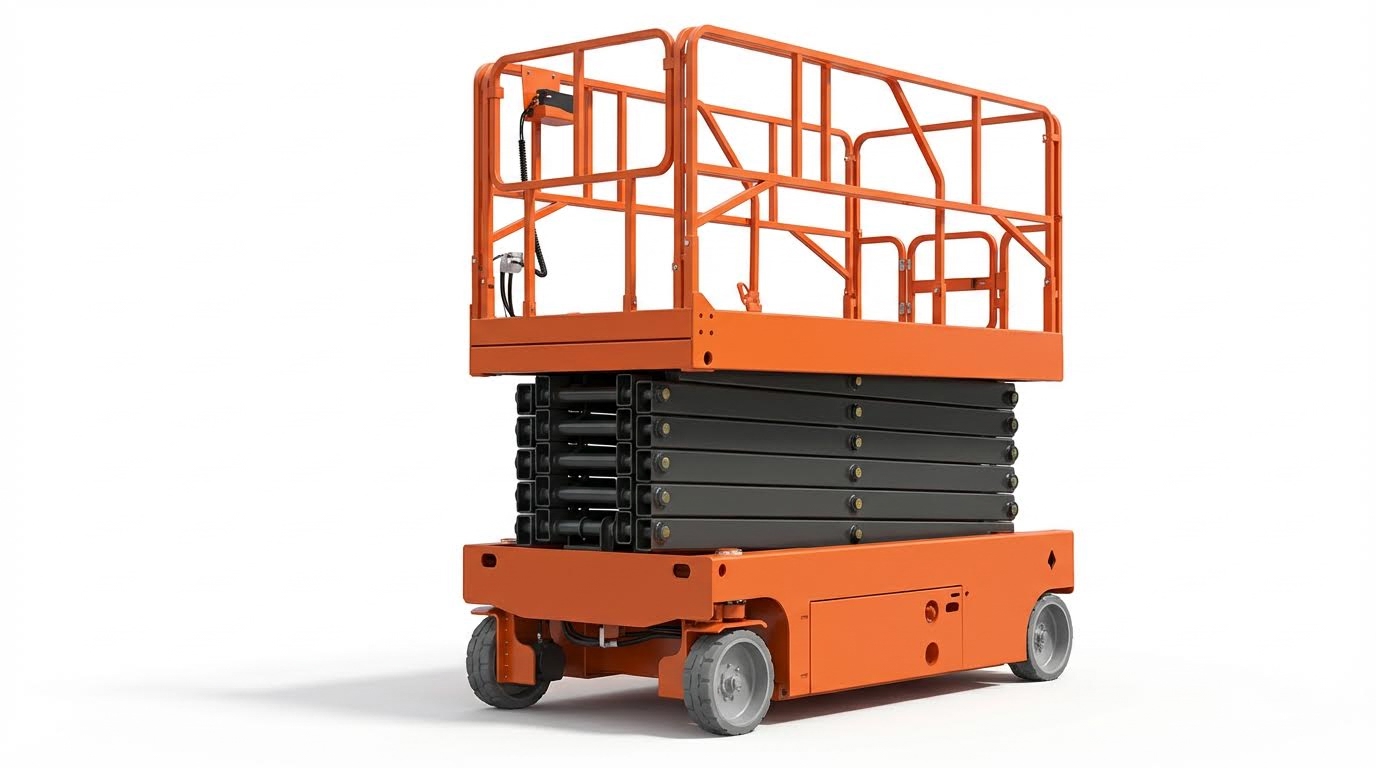
De hoogte en het bereik van een schaarhoogwerker waren afhankelijk van een nauw samenhangend geheel van geometrische, structurele en besturingsparameters. Fabrikanten definieerden de platformhoogte, de maximale werkhoogte en het horizontale bereik door middel van platformverlengingen, met een typische werkhoogtemarge van ongeveer 2 meter boven het platformniveau voor personeel. Bij PDW-, mini- en terreinhoogwerkers bepaalden de nominale capaciteiten, platformafmetingen en hefsnelheden de veilige werkzone, terwijl ANSI- en CE-normen de toegestane personen, de hellingshoek van de ondergrond en de windomstandigheden beperkten.
De industriële praktijk was verschoven naar toepassingsspecifieke ontwerpen: PDW-tafels met hoge capaciteit en kleine slag voor productie binnenshuis; compacte, zelfrijdende miniliften voor locaties met beperkte ruimte; en terreinwagens met een hogere bodemvrijheid, vierwielaandrijving en een hellingshoek van 25-30% voor buitenwerkzaamheden. Deze diversificatie verbeterde de productiviteit, maar vereiste een strengere selectie, inclusief verificatie van belastinggevallen, bereikbehoeften en locatieomstandigheden. Toekomstige trends wezen op een breder gebruik van proportionele besturing, geïntegreerde sensoren en gekoppelde diagnostiek om afwijkingen te beheersen, de structurele integriteit te bewaken en de tolerantiegrenzen in realtime te handhaven.
Voor een praktische implementatie moesten ingenieurs de maximale hoogte en reikwijdte beschouwen als ontwerplimieten, niet als streefwaarden die overschreden moesten worden. Locatiebeoordelingen, inclusief controles van de bodemgesteldheid, helling en windbelasting, bleven essentieel voordat de hefklasse en het model werden gespecificeerd. Onderhoudsprogramma's met gedocumenteerde hydraulische, structurele en elektrische inspecties ondersteunden zowel de naleving van de regelgeving als de stabiliteit op lange termijn op hoogte. Een evenwichtige benadering erkende dat een grotere reikwijdte en capaciteit de risicogevoeligheid vergrootten: veilig en efficiënt gebruik hing minder af van de absolute hoogte en meer van gedisciplineerde naleving van normen, nauwkeurige lastbepaling en continue monitoring van het werkbereik van de machine.