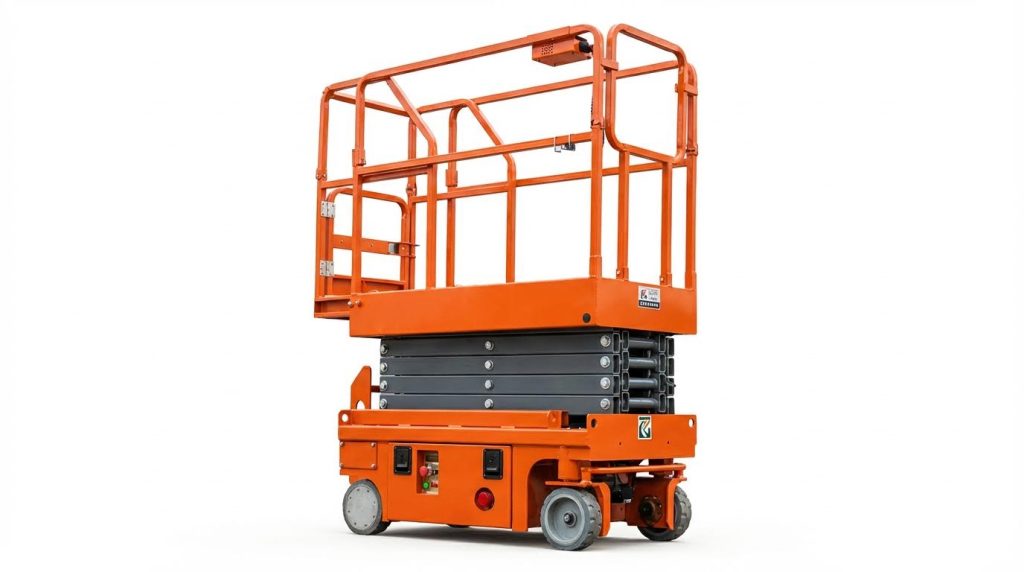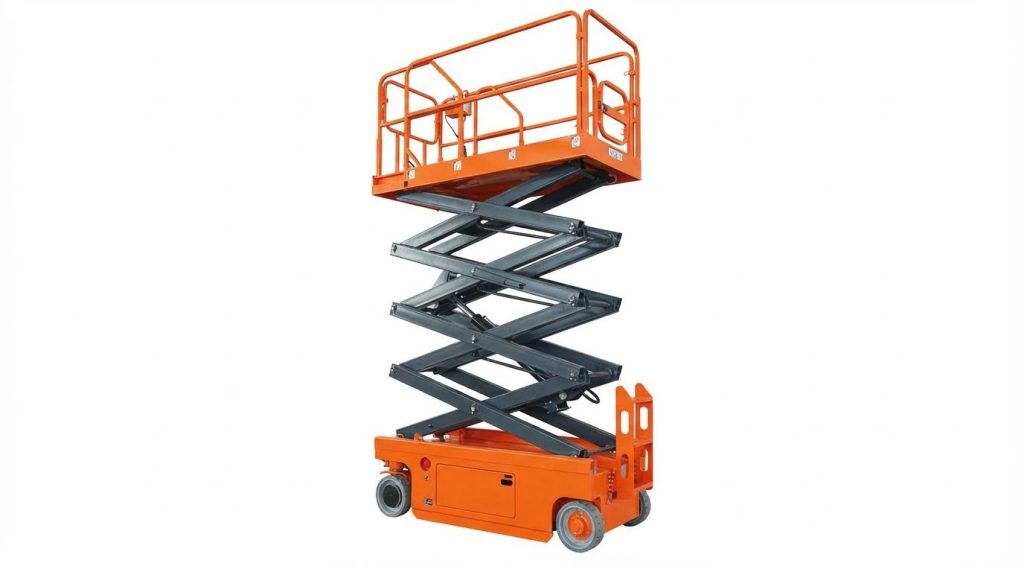
Ingenieurs die zich afvragen hoe de maximale hoogte van een schaarhoogwerker wordt berekend, moeten de koppeling tussen zuivere geometrie en de werkelijke stabiliteitslimieten begrijpen. Dit artikel beschrijft de geometrische basis van de hoogte van een schaarhoogwerker, waarbij duidelijke symbolen en trigonometrische relaties worden gebruikt om te laten zien hoe de armlengte, de platformgrootte en de werkhoek de theoretische maximale hefhoogte bepalen.
Vervolgens worden deze geometrische beperkingen gekoppeld aan structurele capaciteit, knikken, hydraulische dimensionering en externe invloeden zoals wind en bodemgesteldheid. Latere hoofdstukken leggen uit hoe ANSI- en OSHA-regels de bruikbare hoogte beperken door middel van leuning-, belasting- en stabiliteitseisen, en hoe digitale tweelingen, sensoren en efficiënte aandrijvingen toekomstige ontwerpen herdefiniëren. Het samenvattende hoofdstuk combineert deze elementen tot een praktische methode voor het bepalen van een veilige maximale schaarhefhoogte die zowel structureel verantwoord als conform de regelgeving is.
Geometrische basis van de hoogte van een schaarheftruck
Ingenieurs beantwoordden de vraag hoe de maximale hoogte van een schaarhoogwerker wordt berekend, eerst met behulp van geometrie. Het schaarmechanisme definieerde een duidelijke kinematische keten die de armlengte, de platformgrootte en de werkhoek met elkaar verbond. Hieruit leidden ze de theoretische maximale platformhoogte af, voordat ze de sterkte en stabiliteit controleerden. Dit gedeelte beschrijft alleen de geometrische aspecten, voordat structurele en normatieve beperkingen de uiteindelijke nominale hoogte reduceerden.
Belangrijke kinematische parameters en symbolen (L, H, C, W, θ)
Ontwerpers gebruikten een kleine set symbolen om de geometrie van een schaarheftruck te beschrijven. Ze definieerden L als de lengte van één schaararm tussen de draaipunten. H was de huidige platformhoogte boven de basis, terwijl C de gecomprimeerde of minimale hoogte was. W vertegenwoordigde de horizontale afstand tussen de onderste draaipunten, vaak dicht bij de platformlengte. θ was de werkhoek van de arm, gemeten ten opzichte van de horizontale lijn.
Deze parameters beantwoordden de kernvraag: hoe wordt de maximale hoogte van een schaarheftruck berekend met behulp van pure geometrie? Op elk moment vormde het mechanisme een rechthoekige driehoek. De verticale zijde was gelijk aan H − C, de horizontale zijde was gelijk aan W/2 en de hypotenuse was gelijk aan L. Zodra deze waarden vaststonden, volgde de kinematica van de gehele schaarconstructie.
| Symbool | Beschrijving |
|---|---|
| L | Lengte van één schaararm (van draaipunt tot draaipunt) |
| H | Momentane platformhoogte |
| C | Gecomprimeerde of minimale hoogte |
| W | Afstand tussen de onderste draaipunten op de basis |
| θ | Werkhoek van de arm ten opzichte van de horizontale lijn |
Trigonometrische relaties en werkhoekbereiken
De rechthoekige driehoek maakte directe trigonometrische verbanden mogelijk tussen L, H en θ. Ontwerpers gebruikten vaak de verticale relatie sin(θ) = (H − C) / L. Dat gaf θ = arcsin((H − C) / L) voor een bekende doelhoogte. Ze gebruikten ook cos(θ) = (W/2) / L bij het bepalen van de basisbreedte.
Om een soepele beweging en redelijke krachten te garanderen, werd het werkhoekbereik beperkt. Typische industriële schaarhoogwerkers werkten met een hoek van ongeveer 15° in de laagste stand en 60-75° bijna volledig omhoog. Hoeken die zeer dicht bij 0° lagen, veroorzaakten enorme horizontale krachten in de pinnen en cilinders. Hoeken rond de 90° leverden weinig extra hoogte op, maar verhoogden het risico op blokkering of instabiliteit.
In de praktijk werd de geometrische maximale hoogte uit sin(θ) zelden gelijk aan de nominale maximale hoogte. Ingenieurs verlaagden deze om θ binnen een veilige marge te houden en om ruimte te laten voor leuningen en eindschakelaars. Ze controleerden ook of H compatibel bleef met de toegangsomstandigheden en de werkhoogte, die gelijk was aan de platformhoogte plus ongeveer 2 meter.
Effectieve slag versus armlengte en platformgrootte
Voor een enkele schaararm was de effectieve slag het verschil tussen de maximale en minimale hoogte. De geometrie koppelde deze slag rechtstreeks aan de armlengte. Een gangbare ontwerpregel gebruikte een referentiehoek van 45°. Bij deze hoek is sin(45°) ≈ 0.707, dus de effectieve slag is ongeveer schaarlengte × 0.707 voor één arm.
Deze relatie hielp bij het beantwoorden van de vraag hoe de maximale hoogte van een schaarhoogwerker op conceptniveau wordt berekend. Als een project een slag van 2 meter vereiste, schatten ingenieurs de armlengte op 2 m / 0.707 ≈ 2.83 m. Vervolgens controleerden ze of dergelijke armen onder het platform zouden passen in ingeklapte toestand. Het platform moest langer zijn dan het schaarmechanisme om ruimte te laten voor pinnen, rollen en veiligheidsranden. Een typische dimensionering gebruikte een eenvoudige formule: platformlengte = schaarlengte + speling. Een gebruikelijke speling voor voetbeschermingsranden en eindschakelaars was ongeveer 150 mm. Extra onderloopbeveiliging of rollen vereisten meer ruimte. Als de vereiste armlengte het platform buiten de lay-outlimieten bracht, schakelden ontwerpers over op concepten met meerdere scharen.
Enkelvoudige, dubbele en meervoudige schaarconfiguraties
De configuratiekeuze had een grote invloed op de maximale geometrische hoogte. Een enkele schaararm had één effectieve slag, gebaseerd op de lengte en hoek van de arm. Voor een groter bereik met dezelfde platformoppervlakte stapelden ingenieurs de armen verticaal op elkaar. Een dubbele schaararmlift gebruikte twee identieke pakketten in serie en bereikte ongeveer twee keer de slag van een enkele arm bij dezelfde armlengte.
Ontwerpen met drie of meer schaarbladen breidden dit idee uit. Sommige industriële tafels gebruikten tot wel vijf schaarbladen voor zeer hoge, maar compacte systemen. Elk extra schaarblad vergrootte echter de gesloten hoogte C, voegde scharnieren toe en versterkte de doorbuigingen. Dat betekende dat de theoretische geometrische hoogte door het stapelen niet automatisch de bruikbare werkhoogte werd.
Toen hen werd gevraagd hoe de maximale hoogte van een schaarhoogwerker met meerdere trappen wordt berekend, telden de ingenieurs de slaglengtes van alle trappen bij elkaar op en pasten daar vervolgens correcties op toe. Ze hielden rekening met de speling tussen de trappen, de dikte van het platform en de hoogte van de leuning. Ze controleerden ook of de basisafmetingen en het ontwerp van de steunpoten ervoor zorgden dat het gecombineerde zwaartepunt binnen veilige grenzen bleef bij volledige uitschuiving.
Structurele capaciteit, stabiliteit en belastingseffecten
De structurele capaciteit en stabiliteit stellen strikte grenzen aan hoe de maximale hoogte van een schaarhoogwerker wordt berekend. De geometrie kan een grote slag mogelijk maken, maar de staalsterkte, de cilinderkracht en de kantelweerstand bepalen de werkelijke limiet. Ingenieurs moeten de krachtenverdeling in de armen, het platform en de basis controleren voor elk bedrijfsgeval, niet alleen voor de nominale belasting bij maximale hoogte. In dit gedeelte worden structurele controles en de omstandigheden ter plaatse gekoppeld aan praktische hoogtelimieten voor verschillende schaarhoogwerkerontwerpen.
Belastingsgevallen, momenten en knikken van schaararmen
Ontwerpers beschouwen het schaarmechanisme als een systeem van scharnierende balken onder druk en buiging. Kritische belastingsgevallen zijn onder andere de nominale belasting op maximale hoogte, gedeeltelijke uitschuiving met een verschoven belasting en dynamische effecten tijdens het heffen of remmen. Bij een groot bereik nemen de armkrachten sterk toe omdat de verticale component van de cilinderkracht kleiner wordt, wat de drukspanning in elke arm verhoogt.
Om de veiligheidsmarges te behouden, controleren ingenieurs het volgende:
- Axiale compressie versus Euler-knikcapaciteit van elke arm.
- Buigmomenten bij draaipunten en in het midden van overspanningen als gevolg van platformoverhang en excentriciteit van de belasting.
- Gecombineerde spanning met behulp van eenvoudige interactieformules, bijvoorbeeld σ/σallow + N/Nallow ≤ 1.
In de praktijk betekent dit dat er voor een gegeven armdoorsnede en staalkwaliteit een maximale veilige hoogte bestaat waarbij de slankheid en de stijfheid van de verbinding ervoor zorgen dat de knikfactoren binnen de normlimieten blijven. Deze structurele limiet verlaagt de theoretische geometrische hoogte vaak aanzienlijk.
Platformgrootte, gewichtsverdeling en zwaartepunt
De platformgeometrie heeft een grote invloed op de berekening van de maximale hoogte van een schaarhoogwerker. Een lang of breed platform verschuift het gecombineerde zwaartepunt weg van de draaipuntlijn van de armen wanneer de last niet gecentreerd is. Deze verschuiving creëert kantelmomenten en extra buiging in de armen en het basisframe.
Ingenieurs controleren de meest ongunstige belastingposities, meestal aan de rand of in een hoek van het platform. Vervolgens vergelijken ze het stabiliserende moment van de basis en het machinegewicht met het kantelmoment van de verhoogde belasting. Een eenvoudige vergelijkingstabel illustreert de trend.
| Parameter | Invloed op de maximale lengte |
|---|---|
| Groter platformplangebied | Vergroot de hefboomarm en verkleint de toelaatbare hoogte, tenzij de constructie wordt versterkt. |
| Hoger eigen gewicht van het platform | Verhoogt de totale belasting op de armen en cilinders, kan de nominale hoogte verlagen. |
| Laad in het midden | Minder doorbuiging, grotere mogelijke hoogte voor dezelfde constructie. |
| Laad aan de rand of in de hoek | Hoger kantelgetal, lagere toegestane hoogte of verminderde capaciteit |
Om de stabiliteit op de beoogde hoogte te behouden, beperken ontwerpers vaak de toelaatbare excentrische belasting, vergroten ze de basisbreedte of specificeren ze strengere belastingstabellen voor hoge modellen.
Dimensionering, slag en veiligheidsfactoren van hydraulische cilinders
Hydraulische cilinders bepalen zowel de maximale hefhoogte als het maximale hefvermogen. De cilinderboring bepaalt de beschikbare stuwkracht, terwijl de slag en de montagegeometrie de bewegingscurve bepalen. Bij kleine armhoeken ondervindt de cilinder de grootste kracht omdat het mechanisch voordeel dan gering is.
Wanneer ingenieurs de vraag beantwoorden hoe de maximale hoogte van een schaarhoogwerker wordt berekend, doorlopen ze meestal deze stappen:
- Bepaal de vereiste verticale belasting, inclusief platform, constructie en nominaal laadvermogen.
- Zet die belasting om naar cilinderkracht versus hoek met behulp van de koppelingsgeometrie.
- Kies de boring en de druk zo dat de piekbelasting binnen de typische grenzen van hydraulisch rendement en druk blijft.
- Pas de in de relevante normen gespecificeerde veiligheidsfactoren toe voor drukdragende onderdelen.
De gekozen slag moet ook overeenkomen met de kinematica van de arm, zodat de cilinder niet de maximale veilige hoogte bereikt. Als de cilinderkracht of de slag te groot wordt, wordt de ontwerphoogte verlaagd of de armconfiguratie aangepast.
Wind, bodemgesteldheid en gebruik van steunpoten
Externe omstandigheden beperken de theoretische maximale hoogte vaak tot een lagere, veilige werkhoogte. Windbelastingen veroorzaken zijwaartse krachten en kantelmomenten die toenemen met de hoogte en het blootgestelde oppervlak. Schaarhoogwerkers die geschikt zijn voor buitengebruik hebben daarom strengere hoogtebeperkingen bij bepaalde windsnelheden dan hoogwerkers die alleen voor binnengebruik bestemd zijn.
Ook de stijfheid en vlakheid van de ondergrond zijn van belang. Zachte grond of oneffen beton kan leiden tot verzakking of kanteling van de fundering, waardoor het zwaartepunt verschuift naar de kantelrand wanneer de lift omhoog komt. Om dit risico te beperken, specificeren fabrikanten de maximaal toelaatbare hellingshoek van de grond en vereisen ze een stevige, verdichte ondergrond.
Steunpoten of stabilisatoren vergroten de effectieve basisbreedte en verplaatsen de kantellijn naar buiten. Wanneer ze op een stevige fundering worden geplaatst, maken ze hogere platformposities mogelijk bij dezelfde belasting en windklasse. De eerder beschreven structurele controles blijven echter van kracht, dus steunpoten hebben geen voorrang op de armsterkte of cilinderlimieten. In plaats daarvan vormen ze een onderdeel van een geïntegreerde berekening die het geometrische bereik omzet in een veilige, gecertificeerde maximale hoogte.
Normen, veiligheidslimieten en opkomende technologieën
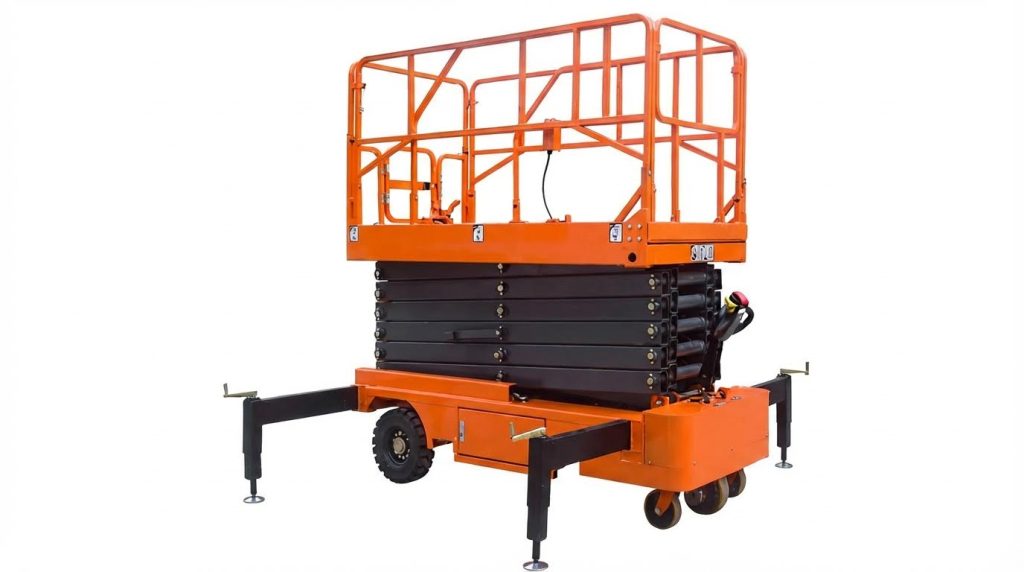
Normen bepalen hoe ingenieurs de geometrische berekening van de maximale hoogte van een schaarhoogwerker omzetten in een veilige, wettelijk toegestane werkhoogte. De ANSI- en OSHA-regels koppelen geometrie, stabiliteit en het ontwerp van de leuning aan de werkelijke beperkingen op de werklocatie. Nieuwe sensoren en digitale hulpmiddelen registreren nu in realtime hoogte, belasting en wind. Deze technologieën helpen hoogwerkers binnen hun gecertificeerde maximale hoogte te houden.
ANSI/OSHA-vereisten voor hoogte, stabiliteit en vangrails
De ANSI A92-normenreeks definieerde hoe fabrikanten de maximale platformhoogte en werkhoogte moesten beoordelen. Ze vereisten gedocumenteerde stabiliteitstests bij volledige uitschuiving, nominale belasting en gespecificeerde windsnelheden. Ingenieurs konden niet zomaar trigonometrie gebruiken om de maximale hoogte te bepalen. Ze moesten aantonen dat de lift stabiel bleef onder de meest ongunstige, aannemelijke belasting.
De OSHA-voorschriften richtten zich op de manier waarop werkgevers de nominale hoogte in de praktijk gebruikten. Leuningen moesten het platform bij alle nominale hoogtes omringen, meestal met een bovenrail, een middenrail en een voetplank. De valbeveiligingsvoorschriften beschouwden de leuning als het primaire systeem voor schaarhoogwerkers. Werknemers moesten op de vloer van het platform staan, niet op dozen of leuningen, zodat de effectieve werkhoogte binnen de ontwerpveronderstellingen bleef.
Stabiliteitslimieten bepalen ook hoe de maximale hoogte van een schaarhoogwerker voor buitengebruik wordt berekend. Veel schaarhoogwerkers die geschikt zijn voor buitengebruik hebben een windbestendigheid van ongeveer 12.5 m/s (ongeveer 28 mph). Boven die waarde daalde de veilige werkhoogte tot nul, omdat de werkzaamheden moesten worden gestaakt. Fabrikanten valideerden deze limieten door middel van kantel-, wind- en overbelastingstests voordat ze de maximale hoogte publiceerden.
Hoogteklassen voor binnen versus buiten en toepassingsvoorbeelden
De classificatie voor binnen- en buitengebruik had een grote invloed op de maximaal toegestane hoogte. Schaarliften die alleen voor binnengebruik bestemd waren, hadden doorgaans kleinere platforms, minder windbelasting en gladdere vloeren. Hierdoor was een hogere hoogte mogelijk bij een gegeven basisafmeting, omdat de zijdelingse belastingen lager waren. Typische binnenmodellen werden gebruikt in magazijnen, fabrieken en winkels.
Liften die geschikt zijn voor buitengebruik, hadden te maken met wind, oneffen terrein en soms hellingen. Hetzelfde geometrische mechanisme kon buiten niet op dezelfde hoogte werken zonder extra maatregelen. Een breder chassis, een zwaarder contragewicht of steunpoten verhoogden de stabiliteit. Daardoor konden twee liften met een vergelijkbare armgeometrie verschillende maximale hoogtes hebben.
Ook de toepassingsgevallen bepaalden hoe de maximale hoogte van een schaarhoogwerker in de praktijk wordt berekend. Zo waren er bij gevelwerkzaamheden, bewegwijzering en bouwprojecten vaak hogere werkhoogtes buitenshuis nodig. Ingenieurs brachten de armlengte, de platformbreedte en de basisafmetingen in balans om het zwaartepunt binnen de stabiliteitszone te houden, zelfs op maximale hoogte. Voor onderhoudswerkzaamheden binnenshuis konden ontwerpers prioriteit geven aan een compact formaat en een lage vloerbelasting in plaats van een extreme hoogte.
Digitale tweelingen, sensoren en AI voor voorspellend onderhoud
Digitale hulpmiddelen veranderden de manier waarop fabrikanten de maximale hoogte gedurende de levensduur van een lift controleerden en beheerden. Een digitale kopie van het schaarmechanisme kon verschillende armhoeken, belastingen en windprofielen simuleren. Ingenieurs gebruikten deze modellen om de stabiliteitsmarges bij elke hoogtestap te controleren voordat ze de definitieve beoordelingstabel opstelden.
Sensoren op moderne hefbruggen meten de platformhoogte, de kantelhoek, de belasting en soms de windsnelheid. Besturingssystemen vergelijken deze waarden met toegestane bereiken. Als het systeem overbelasting, een te grote kantelhoek of harde wind op een bepaalde hoogte detecteert, kan het de verdere hefbeweging stoppen of het platform laten zakken. Hierdoor wordt het theoretische antwoord op de vraag hoe de maximale hoogte van een schaarhefbrug wordt berekend dynamisch in plaats van vaststaand.
Voorspellend onderhoud op basis van AI maakte gebruik van historische gegevens van deze sensoren. Algoritmen zochten naar patronen in cilinderdruk, motorstroom of nivelleringscorrecties. Abnormale trends konden wijzen op slijtage die de veilige stabiliteitsmarge verkleinde. Onderhoudsteams konden de lift vervolgens repareren of het vermogen ervan verlagen voordat een storing de werking op maximale hoogte beïnvloedde.
Energiezuinige aandrijvingen en trends in duurzaam ontwerp
Energiezuinige aandrijvingen speelden ook een rol bij de hoogtebepaling. Elektrische aandrijvingen en moderne hydraulische systemen verminderden de verliezen in vergelijking met oudere ontwerpen. Een hogere efficiëntie betekende minder warmteontwikkeling, kleinere voedingen en compactere componenten. Dit hielp om de totale massa beheersbaar te houden, zelfs bij een hogere platformhoogte.
Duurzaamheidsdoelstellingen dwongen ontwerpers echter om lichtere materialen en geoptimaliseerde profielen te gebruiken. Ingenieurs moesten bevestigen dat lichtere constructies nog steeds voldeden aan de stijfheids- en kniklimieten bij maximale belasting. Ze controleerden doorbuiging, trillingen en vermoeiing op maximale hoogte onder nominale belasting. Elke vermindering van de structurele marge beperkte direct de veilige hoogte.
Trends zoals regeneratief zakken en slim energiebeheer verbeterden de gebruiksduur. Liften konden meer op- en neergaande bewegingen per acculading uitvoeren zonder oververhitting. Vanuit technisch oogpunt veranderden deze systemen de geometrische formule voor het berekenen van de maximale hoogte van een schaarlift niet. In plaats daarvan zorgden ze ervoor dat de lift die hoogte gedurende zijn volledige levensduur herhaaldelijk veilig en efficiënt kon bereiken.
Samenvatting: Het bepalen van de veilige maximale hoogte van een schaarhoogwerker
Ingenieurs beantwoordden de vraag hoe de maximale hoogte van een schaarhoogwerker wordt berekend door geometrie, constructie en normen te combineren. Ze begonnen met de basis schaardriehoek, controleerden vervolgens de stabiliteit en pasten daarna de ANSI- en OSHA-limieten toe. Deze sectie verbindt deze stappen tot één duidelijke methode.
Geometrische beperkingen stonden voorop. Ontwerpers relateerden de effectieve slag aan de armlengte en de werkhoek met behulp van trigonometrie. Voor een enkele trap werd een gangbare ontwerpcontrole uitgevoerd met een slag van ongeveer schaarlengte × 0.707 bij 45°. De platformlengte moest vervolgens de schaarlengte overschrijden met een vaste marge voor mechanismen en veiligheidsranden. Wanneer de beoogde hoogte de praktische armlengte of platformgrootte overschreed, gebruikten ingenieurs dubbele of meervoudige schaarsystemen of schakelden ze over op kolomliften.
Vervolgens werden structurele en stabiliteitscontroles uitgevoerd. Hogere belastingen verhoogden de axiale kracht, de buigmomenten en het risico op knikken in de armen. Ontwerpers dimensioneerden de profielen, pinnen en cilinders zodanig dat de spanningen en doorbuigingen binnen de wettelijke limieten bleven, met inachtneming van veiligheidsfactoren. Daarna controleerden ze of het zwaartepunt binnen het steunvlak bleef onder de meest ongunstige omstandigheden: volledige hoogte, nominale belasting, wind en een lichte helling. Steunpoten, wielblokken en de kwaliteit van het wegdek hadden allemaal invloed op de uiteindelijk toelaatbare hoogte.
Uiteindelijk bepaalden normen en technologie het bruikbare maximum. De ANSI A92-normen en OSHA-voorschriften legden beperkingen op aan de platformhoogte, het ontwerp van de vangrail en de windbestendigheid buitenshuis. Typische zelfrijdende units bleven binnen platformhoogtes van ongeveer 3-16 meter binnenshuis en tot ongeveer 18-20 meter buitenshuis, afhankelijk van het terrein. Digitale sensoren, kantel- en overbelastingsbeveiligingen en nieuwe voorspellende onderhoudstools hielpen om de werking binnen de vastgestelde grenzen te houden.
Veelgestelde Vragen / FAQ
Hoe wordt de maximale hoogte van een schaarhoogwerker berekend?
De maximale hoogte van een schaarhoogwerker wordt bepaald door het ontwerp en de technische specificaties. Factoren zoals het aantal schaarmechanismen, het hydraulische of elektrische vermogen en de stabiliteit tijdens het heffen spelen hierbij een rol. Fabrikanten voeren strenge tests uit om de veiligheid bij volledige uitschuiving te garanderen. De maximale hoogte varieert doorgaans van 20 tot meer dan 40 meter, afhankelijk van het model.
- Het aantal schaarmechanismen beïnvloedt de stabiliteit en het bereik.
- Het hefvermogen wordt bepaald door hydraulische of elektrische systemen.
- Veiligheidsnormen zoals OSHA en ANSI schrijven testvereisten voor.
Wat zijn de gangbare hoogtebereiken voor verschillende soorten materiaalbehandelingsapparatuur?
Verschillende soorten apparatuur hebben uiteenlopende hefhoogtes, afhankelijk van het beoogde gebruik. Zo kunnen contragewichtheftrucks tot 6 meter (20 voet) heffen, reachtrucks tot 9 meter (30 voet) en verreikers meer dan 15 meter (50 voet). Raadpleeg altijd de specificaties van de fabrikant voor precieze details. Zie de handleiding voor hefhoogtes van heftrucks.