Operationele teams die zich afvragen hoe ze ladingen op pallets kunnen plaatsen, hebben tegenwoordig een ruime keuze aan machines. Dit artikel brengt het volledige aanbod in kaart, van robotpalletiseermachines met hoge doorvoer tot heftrucks, reachtrucks, palletwagens en ergonomische palletpositioneerders.
U zult zien hoe de belangrijkste machinetypes zich verhouden op het gebied van laadvermogen, hefhoogte en manoeuvreerbaarheid, en vervolgens hoe ontwerp- en selectiecriteria zoals laadeigenschappen, stabiliteit en ergonomie de juiste keuze bepalen. Latere hoofdstukken leggen uit hoe automatisering en digitale tools palletiseermachines integreren met transportbanden en magazijnsystemen, en hoe simulatie, AI-onderhoud en cobots retrofitprojecten in krappe ruimtes ondersteunen. De afsluitende samenvatting verbindt deze ideeën zodat engineers voor elke palletiseerbehoefte de meest geschikte machinearchitectuur kunnen selecteren.
Kernmachinetypen voor palletladen
Wanneer ingenieurs vragen welke machines ladingen op pallets tillen, bedoelen ze meestal vier machinefamilies. Elke groep is geschikt voor verschillende ladinggroottes, cyclustijden en lay-outs. In dit gedeelte worden robotpalletiseermachines, heftrucks, walkie-trucks en palletpositioneerders vergeleken vanuit mechanisch en operationeel oogpunt. Het helpt u machinetypes te koppelen aan productmix, gangbreedte en ergonomische doelstellingen.
Robotpalletiseermachines en cobots
Robotpalletiseermachines boden een oplossing voor de vraag hoe ladingen op pallets geplaatst kunnen worden in productielijnen met een hoge doorvoer. De typische ladingen variëren van ongeveer 30 kg voor lichtere dozen tot ongeveer 800 kg voor zware eenheden, afhankelijk van de grootte van de robot. In goed ontworpen cellen bereiken de cyclussnelheden vaak zo'n 30 dozen per minuut. Robots stapelen dozen, zakken, vaten of emmers met behulp van speciaal ontworpen gereedschappen aan het uiteinde van de robotarm.
Moderne palletiseercellen maken vaak gebruik van vision-systemen en sensoren. Deze systemen identificeren SKU's en sturen de pick-and-place-routes aan. Eén robot kan verschillende palletpatronen bouwen op meerdere stations in één cel. Dit verbetert de flexibiliteit van de lijn wanneer productformaten of aantallen dozen veranderen.
Belangrijke technische voordelen zijn:
- Compact formaat in vergelijking met lange handmatige leidingen.
- Consistente laagkwaliteit en nauwkeurige patroonherhaling.
- Eenvoudige herprogrammering voor nieuwe SKU's of palletformaten.
Cobots zijn geschikt voor langzamere taken met gemengde producten. Ze werken in de buurt van mensen met lagere snelheden, krachtlimieten en veiligheidsstops. Cobots zijn ideaal voor lage tot gemiddelde doorvoersnelheden waar frequente wisselingen en kleine batches de boventoon voeren. Ze helpen bedrijven te automatiseren zonder grote aanpassingen aan de beveiliging of de lay-out.
Vorkheftrucks, reachtrucks en draaibare heftrucks
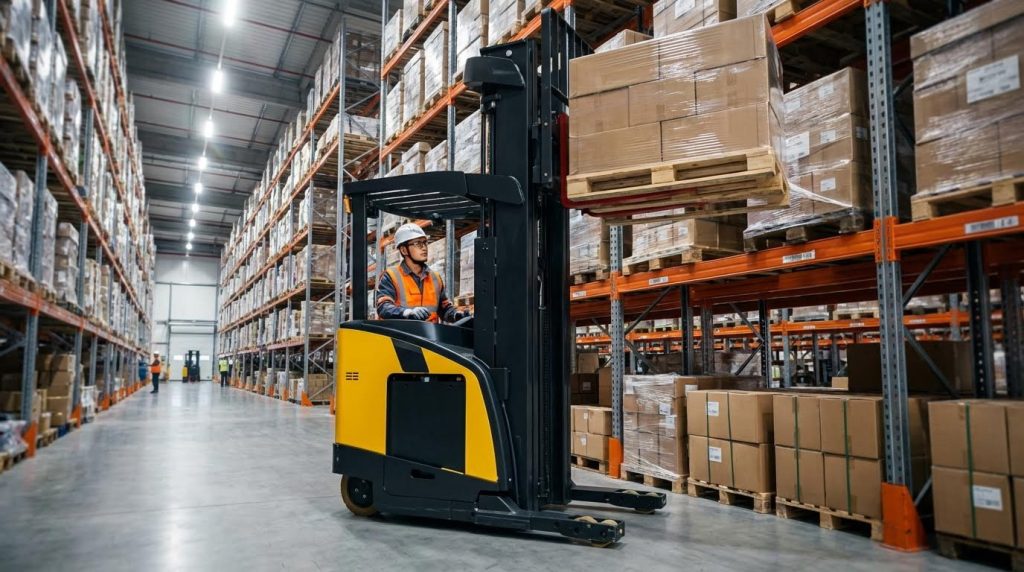
Vorkheftrucks blijven de meest gangbare oplossing voor het laden en lossen van ladingen op pallets in magazijnen. Ze verplaatsen volle pallets tussen laadperrons, bufferzones en stellingen. Standaard contragewichtheftrucks kunnen pallets met een typisch gewicht van 1000 kg tot 2500 kg tillen. Verschillende mastontwerpen maken hefhoogtes mogelijk, van lage laadperrons tot stellingen met meerdere niveaus.
Reachtrucks zijn voorzien van een pantograaf of een beweegbare mast. Hierdoor kan de wagen in de stellingen uitschuiven, terwijl de truck zelf in het gangpad blijft. Reachtrucks met een hoge capaciteit kunnen lasten tot ver boven de 10 meter tillen, met behoud van concurrerende cyclustijden. Stabiliteitssystemen, een vierpunts chassis en een stijf mastframe verminderen de schommeling op hoogte.
Zeer smalle-gang-pallettrucks met draaibare en scharnierende vorken maken gebruik van roterende en scharnierende vorken. Ze plaatsen of halen pallets op vanaf beide zijden van een gangpad zonder de truck te hoeven draaien. Typische systemen werken in gangpaden die slechts iets breder zijn dan de pallet. Geleidingssystemen, zoals draad- of railsystemen, houden de truck gecentreerd en beschermen de stellingen.
Bij de selectie van industriële trucks vergelijken ingenieurs de volgende aspecten:
- Nominaal draagvermogen bij maximale hefhoogte.
- Gangpadbreedte en draaicirkel.
- Batterijduur, regeneratief verlagen en energieverbruik.
- Zichtbaarheid van de operator en ondersteunende functies voor werkzaamheden in hoogbouwhallen.
Palletwagens, stapelaars en meelooptrucks
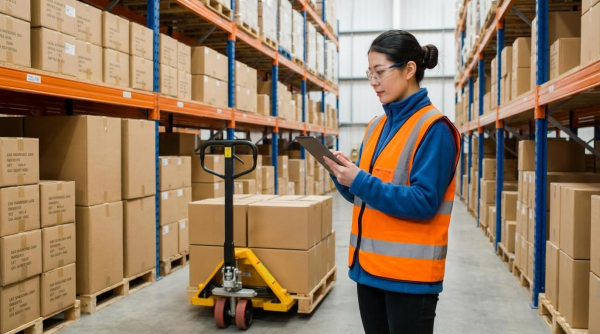
Palletwagens en stapelaars tillen ladingen op pallets op vloerniveau en lage hoogtes. Handpallettrucks verplaatsen doorgaans 1000 tot 3000 kg over korte afstanden. Ze werken met handmatige duw- of trekbewegingen en een kleine hydraulische pomp in de stuurinrichting. Hun compacte ontwerp is geschikt voor trailers, kleine magazijnen en krappe productiecellen.
Elektrische palletwagens hebben een aangedreven aandrijving en hefmechanisme. Dit vermindert de fysieke inspanning van de bestuurder en verbetert de snelheid bij langere ritten. Geavanceerde modellen remmen automatisch af in scherpe bochten om de lading stabiel te houden. De gebruikelijke hefhoogte is slechts voldoende om de pallets te verplaatsen, niet om ze in stellingen te stapelen.
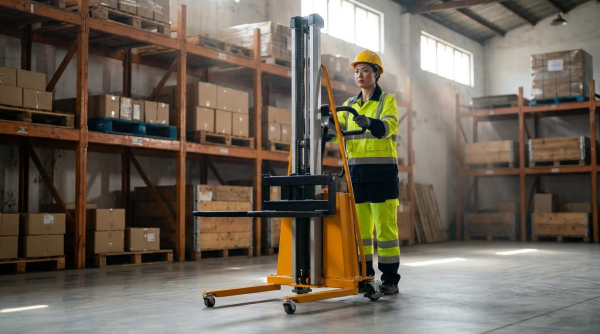
Walkie stackers breiden dat concept uit met hogere masten. Ze kunnen kratten, bakken of pallets tot een hoogte van ongeveer 1,5 tot 3 meter tillen, afhankelijk van het model. Opties zijn onder andere een handmatige voetpomp, een elektrische lift op wisselstroom of gelijkstroom, of een lucht-oliesysteem. Versies met een smal chassis zijn geschikt voor gebruik tussen machines die dicht bij elkaar staan of in kleine opslagruimtes.
Ingenieurs gebruiken deze machines doorgaans wanneer:
- De doorvoer is gemiddeld en de gangpaden zijn smal.
- Vorkheftrucks van standaardformaat zijn niet economisch en ook niet veilig.
- De lasten zijn lichter en de hefhoogtes zijn bescheiden.
Ze dienen ook als reserve-uitrusting wanneer de primaire heftrucks buiten gebruik zijn. Bij de juiste selectie moet rekening worden gehouden met het laadgewicht, de vorklengte, het materiaal van de wielen en de staat van de vloer.
Palletpositioneerders, hefsystemen en ergonomische hulpmiddelen
Palletpositioneerders overbruggen de kloof tussen tillen en veilig handmatig verplaatsen. Ze verplaatsen geen pallets door de fabriek, maar houden de werkhoogte en reikafstand binnen ergonomische grenzen. Dit vermindert direct het bukken en draaien van de rug tijdens het laden of lossen.
Zelfnivellerende positioneerders bewegen mee met de veranderende belasting. Veer-, pneumatische of gewichtsdetecterende mechanismen houden de bovenste kist op heuphoogte. Veel platforms kunnen 360 graden draaien, waardoor werknemers op één plek kunnen blijven staan en lagen kunnen opbouwen door de pallet te draaien. Dit verkort de cyclustijd en vermindert vermoeidheid.
Aangedreven palletheffers en schaartafels maken gebruik van hydraulische of pneumatische aandrijvingen. Operators passen de hoogte aan met een bedieningspaneel of voetschakelaar. Deze apparaten kunnen beter overweg met dozen van verschillende gewichten en onregelmatige stapelpatronen dan zelfnivellerende systemen met een vaste snelheid. Roestvrijstalen uitvoeringen zijn geschikt voor omgevingen waar reiniging met water of corrosieve omstandigheden voorkomen.
Belangrijke gebruiksscenario's zijn onder meer:
- Eindverpakking en handmatige palletopbouw.
- Herwerkstations en kwaliteitscontrolegebieden.
- Assemblage in cellen, waarbij pallets als verplaatsbare werkoppervlakken dienen.
Ingenieurs combineren positioneerders vaak met eenvoudige transportmiddelen. Voorbeelden hiervan zijn palletwagens of kleine transportbanden. Deze combinatie zorgt ervoor dat zwaar tillen mechanisch blijft, terwijl de menselijke handvaardigheid behouden blijft voor complexere verpakkingstaken.
Ontwerp- en selectiecriteria voor palletisering
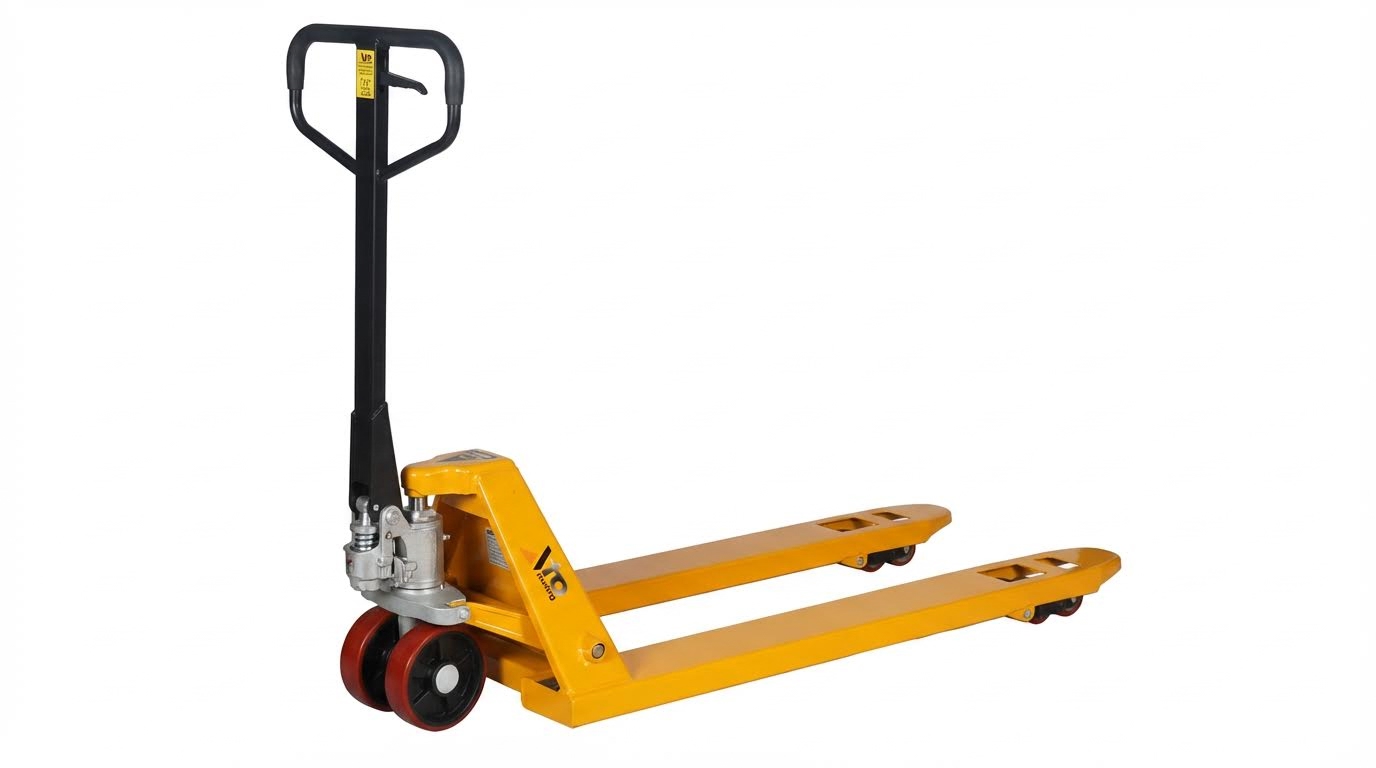
Ingenieurs die zich afvragen welke apparaten ladingen op pallets tillen, hebben duidelijke selectieregels nodig. Ontwerpkeuzes moeten aansluiten bij de belasting, de cyclusfrequentie en het risico voor de operator. In dit gedeelte wordt uitgelegd hoe palletiseermachines, heftrucks en positioneerders gedimensioneerd en gespecificeerd kunnen worden voor een veilige en efficiënte palletbelading. Het verbindt mechanische beperkingen, stabiliteit, gereedschap en ergonomie in één selectiekader.
Belastingskenmerken, doorvoer en inschakelduur
Begin met de eenheidslading. Definieer massa, afmetingen, zwaartepunt en stijfheid van de verpakking. Palletiseerrobots in de industrie verwerken ladingen van ongeveer 30 kg tot 800 kg. Typische palletwagens, stapelaars en reachtrucks verwerken ladingen van ongeveer 700 kg tot meer dan 2,000 kg. Houd altijd een ruime veiligheidsmarge aan tussen het nominale draagvermogen en de maximale belasting.
Doorvoercapaciteit is bepalend voor de keuze van het apparaat dat ladingen op pallets plaatst. Een handmatige palletwagen kan een paar pallets per uur verplaatsen. Een palletiseerrobot kan tot wel 30 dozen per minuut op een pallet plaatsen. Reachtrucks met een hoge capaciteit en snelle hef- en rijcycli verhogen het aantal palletverplaatsingen per uur in magazijnstellingen.
De gebruiksduur is van belang voor de levensduur van componenten en het energieverbruik. Definieer het aantal ploegen per dag, de bedrijfsuren en de gemiddelde belasting. Voor continu palletiseren aan het einde van de lijn hebben robots of volledig aangedreven heftrucks met regeneratief daalsysteem en efficiënte besturingssystemen de voorkeur. Voor intermitterend laden bieden lichtere elektrische pallettrucks of stapelaars vaak lagere levenscycluskosten.
Gebruik een eenvoudige vergelijkingstabel tijdens de selectie:
| Machine soort | Typisch laadvermogenbereik | Beste gebruiksscenario |
|---|---|---|
| Robot palletiseermachine | 30–800 kg per keer plukken | Hoge doorvoer, vaste lijn |
| Reikwijdte-/draaibare vrachtwagen | Tot circa 2,000 kg per pallet | Hoge stellingen, smalle gangpaden |
| Walkie / stapelaar | ≈500–1,800 kg | Korte bewegingen, licht stapelen |
| Palletpositioneerder | Volledige pallet bovenop | Ergonomische belading |
Stabiliteit, mastontwerp en limieten voor de hijshoogte
Stabiliteit bepaalt de veilige hefhoogte. Elke heftruck die ladingen op pallets tilt, maakt gebruik van een stabiliteitsdriehoek en een capaciteitscurve. Naarmate de hefhoogte toeneemt, neemt de toelaatbare belasting af. Heftrucks met een groot bereik in de industrie kunnen tot ongeveer 13.7 meter heffen, maar alleen met een lagere capaciteit. Ingenieurs moeten de hoogte van de stellingbalken afstemmen op de capaciteit van de heftruck op die hoogte, niet op grondniveau.
Het mastontwerp beperkte de schommelingen en gaf de operator meer vertrouwen. Zware mastframes met kokerprofielen en vierpuntsstabilisatie verminderden de zijwaartse beweging op hoogte. Kenmerken zoals een monomast of diepe mastrails verbeterden de torsiestijfheid. Minder schommelingen betekenden sneller en veiliger opslaan en ophalen van pallets in smalle gangpaden.
Bij het vergelijken van opties, bekijk het volgende:
- Nominaal draagvermogen bij maximale hoogte.
- Maximale mastdoorbuiging bij volledige belasting.
- Zicht door of rondom de mast.
- Beschikbare stabiliteits- of tractiecontrolesystemen.
Heftrucks met draaibare toren voor zeer smalle gangpaden maakten vaak gebruik van geleidingssystemen en stabiliteitsbewaking. Deze systemen hielpen om een veilige rijsnelheid en heflimieten te handhaven in hoge stellingen. Bij palletiseren op vloerniveau verschoof de aandacht voor stabiliteit naar vlakke vloeren, bandenkeuze en gecontroleerd accelereren en remmen.
Flexibiliteit in gereedschap aan het uiteinde van de arm en palletpatronen
Voor robotsystemen die ladingen op pallets tillen, bepaalt de uitrusting aan het uiteinde van de robotarm (EOAT) welke producten kunnen worden verwerkt. EOAT-ontwerpen omvatten vacuümplaten, mechanische grijpers, zakklemmen, vorkgereedschappen en hybride grijpers. Industriële systemen verwerkten dozen, zakken, emmers, vaten, jerrycans, batterijen en plastic containers met de juiste uitrusting. Het doel was een veilige grip met minimale productbeschadiging.
De flexibiliteit van palletpatronen beïnvloedde zowel de doorvoer als de omsteltijd. Moderne palletiseercellen ondersteunden meerdere SKU's op dezelfde lijn. Vision-systemen identificeerden elke SKU en begeleidden de robot naar de juiste pallet. Software maakte snel wisselen tussen patronen en laagschema's mogelijk.
Bij het specificeren van EOAT (End of Attainment) dienen ingenieurs het volgende te controleren:
- Maximale belasting en momentlimieten bij de robotpols.
- Grijpkracht versus verpakkingssterkte.
- Omsteltijd tussen SKU's of formaten.
- Mogelijkheid om afzonderlijke eenheden of volledige lagen te selecteren.
Simulatietools voor palletiseren stellen ontwerpers in staat om honderden laadpatronen in 3D te testen vóór de installatie. Dit verkort de inbedrijfstellingstijd en zorgt ervoor dat het bereik, de vrije ruimte en de laagstabiliteit acceptabel zijn. Het helpt ook bij het controleren of transportbanden, palletdispensers en folie-applicators binnen het werkgebied van de robot passen.
Ergonomie, veiligheidsnormen en risicovermindering
Ergonomie is essentieel bij de keuze van hulpmiddelen voor het plaatsen van ladingen op pallets. Een slechte lay-out dwingt werknemers tot bukken, draaien en reiken. Palletpositioneerders en heftafels houden de werkzone op ellebooghoogte. Zelfnivellerende positioneerders verhogen of verlagen de pallet naarmate de lagen veranderen. Sommige modellen kunnen 360 graden draaien, zodat werknemers niet om de pallet heen hoeven te lopen.
Handmatige en elektrische pallettrucks maakten gebruik van speciaal gevormde stuurstangen en wielen met lage rolweerstand om de benodigde inspanning te verminderen. Smalle en reachtrucks boden zit- of staande cabines, verstelbare bedieningselementen en een goed zicht op de mast. Touchscreens en eenvoudige bedieningshendels verminderden de cognitieve belasting. Deze kenmerken verlaagden vermoeidheid en het aantal fouten bij ploegendiensten.
Veiligheidsnormen vereisten afschermingen, vergrendelingen en noodstops rondom robotpalletiseermachines. Risicoanalyses hielden rekening met beknellings-, aanrijdings- en valgevaren. Voor heftrucks verminderden functies zoals aanwezigheidssensoren voor de bestuurder, snelheidsreductie in bochten en overbelastingsbeveiliging het risico op incidenten. Besturingssystemen en locatiegebonden snelheidsregeling boden extra bescherming in smalle gangpaden.
Praktische stappen om risico's te verminderen zijn onder meer:
- Stem de apparatuur af op de vloerconditie, hellingshoeken en gangbreedte.
- Beperk handmatig tillen door heftrucks te combineren met palletpositioneerders.
- Train machinisten op basis van de maximale capaciteit en hoogtebeperkingen.
- Gebruik visuele markeringen voor veilige stapelhoogtes en transportroutes van pallets.
Goed gekozen machines, in combinatie met ergonomische hulpmiddelen, verminderen spier- en skeletblessures en ongeplande stilstand, terwijl een hoge palletiseercapaciteit behouden blijft.
Automatisering, integratie en digitale technologieën
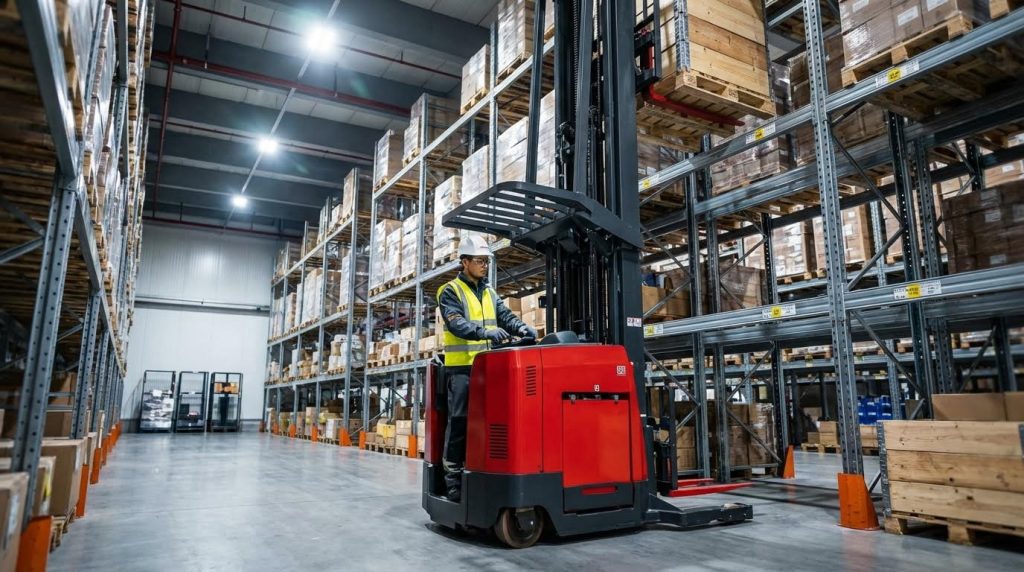
Automatisering heeft de manier veranderd waarop fabrieken bepalen welke machines ladingen op pallets plaatsen en hoe ze dat proces aansturen. Moderne palletiseermachines, heftrucks en positioneerders zijn nu verbonden met transportbanden, sensoren en magazijnsoftware in plaats van als losstaande eenheden te werken. In dit gedeelte wordt uitgelegd hoe geïntegreerde systemen de doorvoer, het lay-outgebruik en de levenscycluskosten verbeteren. De focus ligt op digitale tools die engineers helpen bij het kiezen van de juiste machine, afgestemd op palletpatronen, SKU's en beschikbare ruimte.
Palletiseermachines integreren met transportbanden en WMS
Ingenieurs die zich afvragen hoe ladingen op pallets worden geplaatst in productielijnen met een hoog volume, beginnen meestal met robotpalletiseermachines die gekoppeld zijn aan transportbanden en een magazijnbeheersysteem (WMS). Transportbanden voeren dozen of zakken met een constante tussenafstand naar de palletiseermachine, terwijl sensoren de tussenruimte en de oriëntatie controleren. Palletiseerrobots met een hoge capaciteit kunnen ladingen verwerken van ongeveer 30 kg tot circa 800 kg, dus de aanvoer- en pallettransportbanden moeten op dit bereik afgestemd zijn.
WMS-integratie koppelt SKU's aan pallet-ID's en doelpatronen. De palletiseermachine stapelt vervolgens gemengde SKU's door barcodes te lezen of gebruik te maken van beeldgeleiding. Een typisch ontwerp omvat:
- Aanvoerbanden voor dozen, zakken of emmers
- Tussenblad- of slipveldispensers
- Palletdispensers en pallettransportbanden
- Rekfolie- of etiketteerstations
Robotcellen halen vaak een verwerkingstijd van ongeveer 30 dozen per minuut, afhankelijk van het patroon en de gebruikte gereedschappen. Wanneer de cel is gekoppeld aan een WMS (Warehouse Management System), kan deze automatisch recepten wisselen wanneer orders veranderen, zonder handmatige herprogrammering. Deze flexibiliteit verkort de omsteltijd en helpt de lijnsnelheid in balans te brengen tussen de verpakkingsmachines stroomopwaarts en de verzenddocks stroomafwaarts.
Simulatie, digitale tweelingen en lay-outvalidatie
Simulatietools helpen ingenieurs te testen hoe ladingen op pallets worden getild voordat de hardware wordt geïnstalleerd. Software zoals speciale simulatoren voor palletiseercellen stelt gebruikers in staat robots, transportbanden, palletmagazijnen en veiligheidshekken in 3D te modelleren. Ze kunnen honderden laadpatronen genereren en bereiklimieten, interferentie en cyclustijden controleren.
Digitale tweelingen gaan nog een stap verder. Ze spiegelen live sensorgegevens, WMS-opdrachten en robotstatussen in een virtueel model. Deze aanpak ondersteunt lay-outvalidatie voor smalle gangpaden, lage plafonds of gedeelde transportbanden. Ingenieurs kunnen opties vergelijken zoals:
| Ontwerpkeuze | Impact gecontroleerd in simulatie |
|---|---|
| Robotbereik versus palletpositie | Botsingsrisico, gewrichtslimieten, cyclustijd |
| Accumulatielengte van de transportband | Honger of blokkade bij de palletiseermachine |
| Palletpatroon en aantal lagen | Stabiliteit, laadhoogte, wikkeldekking |
| Heftruck interface zones | Veiligheid in de gangpaden, wachttijd, doorvoer |
Gevalideerde lay-outs verkorten de inbedrijfstellingstijd en verminderen het aantal wijzigingsopdrachten. Ze helpen ook bij het rechtvaardigen van investeringen door aan te tonen hoe een bepaalde cel de vereiste palletproductie per uur kan halen onder realistische ordermixen.
Onderhoud, energieverbruik en levenscycluskosten van AI
Zodra engineers hebben gekozen hoe de ladingen op pallets worden geplaatst, overstijgen de totale levenscycluskosten vaak de aanschafprijs. AI-ondersteund onderhoud maakt gebruik van data van aandrijvingen, encoders en hydraulische of pneumatische systemen om storingen te voorspellen voordat ze de productielijn stilleggen. Typische signalen die worden gemonitord, zijn onder andere motorstroom, temperatuur, trillingen en het aantal cycli voor kritieke verbindingen of hefcilinders.
Energieverbruik is een andere belangrijke factor. Elektrische palletiseermachines en reachtrucks maken nu gebruik van regeneratief dalen om energie terug te voeren naar de accu's wanneer ladingen naar beneden bewegen. Deze functie verlengt de levensduur van een dienst en vermindert het aantal accuwissels. Voor een volledig kostenoverzicht vergelijken teams:
- Energieverbruik per verplaatste pallet
- Geplande versus ongeplande downtime-uren
- Verbruikscijfers van reserveonderdelen
- Arbeidsuren per ploegendienst voor toezicht en herstelwerkzaamheden
AI-tools kunnen de oorzaken van storingen vaststellen, zoals verkeerd uitgelijnde dozen op transportbanden of instabiele palletpatronen, en parameterwijzigingen voorstellen. Dit leidt na verloop van tijd tot minder onderhoudsinterventies en een verbeterde algehele effectiviteit van de apparatuur, zonder dat er grote hardwarewijzigingen nodig zijn.
Cobots, ruimtegebrek en retrofitprojecten
Wanneer de ruimte beperkt is, bieden cobots en compacte palletiseermachines vaak de oplossing voor het plaatsen van ladingen op pallets. Cobots werken met lagere snelheden en lasten dan grote industriële robots, maar nemen weinig ruimte in beslag en kunnen aan het einde van bestaande transportbanden worden geplaatst. Ze zijn geschikt voor ladingen waarbij handmatig tillen de ergonomische grenzen zou overschrijden, maar waarvoor geen grote productielijn nodig is.
<p,
Veelgestelde Vragen / FAQ
Welke machine tilt ladingen op pallets?
Een palletwagen, ook wel pallettruck genoemd, wordt veel gebruikt om pallets op te tillen en te verplaatsen. Hij is ideaal voor het transporteren van standaardladingen op pallets en sleden in diverse omgevingen. Handleiding voor palletwagens.
Hoe werkt een palletwagen?
Een palletwagen gebruikt hydraulische kracht om pallets van de grond te tillen. De bestuurder pompt aan de hendel om de vorken omhoog te brengen en verplaatst vervolgens de pallet naar de gewenste locatie. Palletwagens zijn vooral handig in krappe ruimtes waar grotere heftrucks niet kunnen komen. Details over palletwagens.
Welke veiligheidstips moet je opvolgen bij het tillen van zware pallets?
Bij het tillen van zware pallets is het belangrijk om de juiste technieken te gebruiken om blessures te voorkomen:
- Gebruik je voeten als steunpunt door ze op schouderbreedte uit elkaar te plaatsen.
- Houd uw bovenrug recht om een neutrale houding te behouden.
- Vermijd het draaien van uw lichaam tijdens het tillen.
Welke andere apparatuur kan worden gebruikt om pallets in een magazijn te tillen?
Orderpickers zijn een ander type materiaalbehandelingsapparatuur dat in magazijnen wordt gebruikt. Ze helpen bij het verzamelen en transporteren van artikelen uit schappen of palletstellingen om bestellingen te verwerken. Technisch gezien zijn het gespecialiseerde heftrucks die ontworpen zijn voor taken op grote hoogte. Overzicht orderpickers.