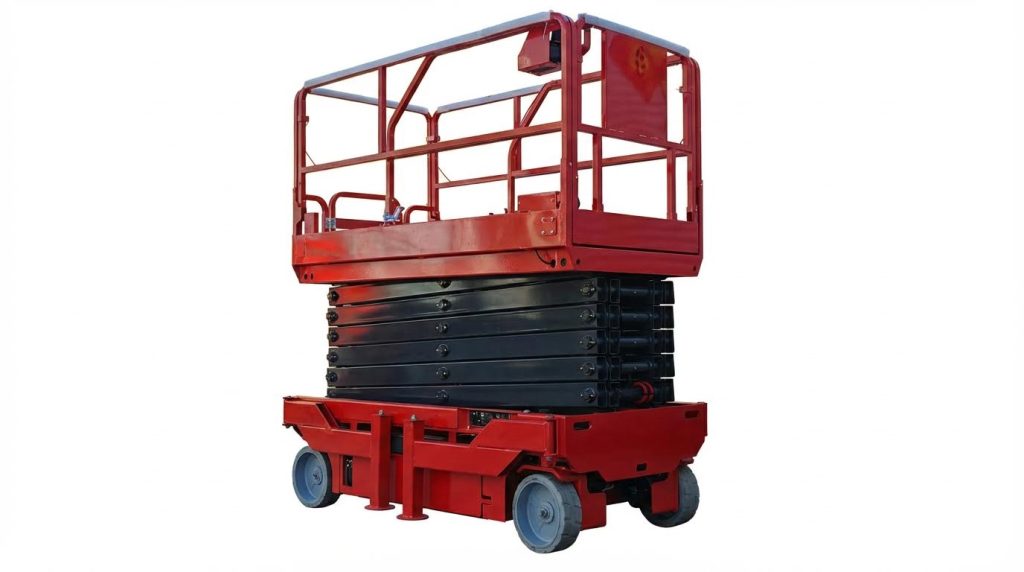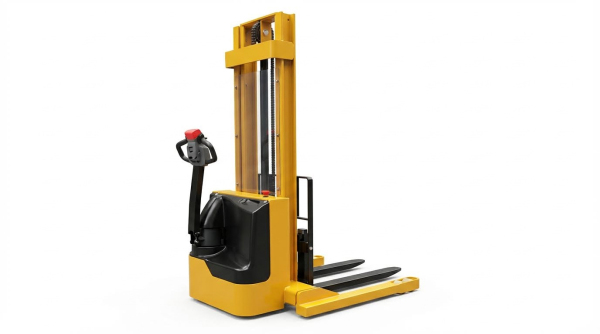
Om te begrijpen hoe hoog een pallet veilig kan worden geheven, is een duidelijk beeld nodig van de beperkingen van de apparatuur, het gedrag van de belasting en de regelgeving. Dit artikel beschrijft de technische beperkingen voor verticaal pallettransport, de typische hefhoogtes voor elektrische pallettrucks , reachtrucks en stapelaars , en hoe apparatuur te selecteren voor de gewenste stellinghoogtes. Het legt ook een verband tussen veiligheidssystemen, digitale simulaties en integratie met WMS, AGV's, schaarplatformliften en Atomoving-systemen en de praktijk in een magazijn. Samen bieden deze onderdelen een gestructureerd kader voor het bepalen van veilige hefhoogtes voor pallets in diverse faciliteiten en toepassingen.
Technische beperkingen bij het verticaal hanteren van pallets

Ingenieurs die de vraag beantwoorden "hoe hoog kan een pallet tillen?" moeten een balans vinden tussen de capaciteit van de apparatuur, de stabiliteit en de wettelijke voorschriften. De maximale verticale tilhoogte is afhankelijk van de massa van de lading, het zwaartepunt, het ontwerp van de mast en de vorken, evenals de stijfheid van de vloer en de stellingen. Normen, OSHA-voorschriften en bedrijfsbeleid stellen bovendien een maximum aan de theoretische hoogte om een aanvaardbaar risiconiveau te handhaven. Digitale tweelingen en simulaties maken het nu mogelijk om ambitieuze tilhoogtes te valideren voordat ze in hoogbouwmagazijnen worden ingezet.
Belangrijke factoren die de maximale veilige hefhoogte bepalen
De maximale veilige hefhoogte hangt in de eerste plaats af van het nominale hefvermogen op die hoogte, niet alleen van het basisvermogen. Zo neemt het nominale hefvermogen van reachtrucks en stapeltrucks vaak sterk af boven de 4 à 6 meter, zelfs wanneer ze op lagere hoogtes 1,000 tot 2,000 kg kunnen tillen. Naarmate de hoogte toeneemt tot 8 meter en hoger, worden mastdoorbuiging, chassisstijfheid en vlakheid van de vloer steeds belangrijker voor de stabiliteit. Ingenieurs beoordelen het gecombineerde zwaartepunt van de truck plus de lading ten opzichte van de stabiliteitsdriehoek of -polygoon. Ze houden ook rekening met dynamische effecten van acceleratie, remmen en mastkanteling, die het risico op kantelen op grote hoogte vergroten.
De lastverdeling op de pallet bepaalde of de heftruck de vereiste hefhoogtes voor catalogi veilig kon bereiken. Een compacte lading met een laag zwaartepunt gedroeg zich anders dan een hoge, topzware stapel met dezelfde massa. Pallettrucks die 1,000 tot 3,000 kg tot een hoogte van 6 meter konden tillen, vereisten strikte limieten voor de hoogte en overhang van de lading om het resulterende zwaartepunt binnen de steunbasis te houden. De conditie van de accu en de hydraulische prestaties beperkten bovendien de herhaalbare hefhoogte bij zware belasting, omdat spanningsdaling of drukverlies de effectieve capaciteit nabij het bovenste slagpunt verminderde.
OSHA, normen en beperkingen van het bedrijfsbeleid
OSHA heeft historisch gezien geen universeel numeriek antwoord gegeven op de vraag "hoe hoog kan een pallet tillen?". In plaats daarvan vereisten de regels dat ladingen stabiel bleven, gangpaden en uitgangen vrij bleven en dat operators training kregen in veilig stapelen en het bedienen van de heftruck. Consensusnormen, zoals de ISO- en ANSI/ITSDF-normen voor heftrucks, regelden de capaciteitsclassificatie, stabiliteitstesten en de markeringen op het typeplaatje voor hefhoogte en lastzwaartepunt. Deze normen vereisten dat heftrucks alleen binnen de limieten op hun typeplaatjes mochten werken.
Faciliteiten scherpten deze algemene regels doorgaans aan tot specifieke beleidsrichtlijnen. Operators hanteerden vaak interne maximale stapelhoogtes per zone, gebaseerd op het ontwerp van de stellingen, de afstand tot sprinklers en seismische overwegingen. Veiligheidsteams beperkten ad-hoc stapelen op de vloer, zodat palletkolommen het zicht of de vluchtroutes niet belemmerden. Onderhouds- en inspectiebeleid zorgde ervoor dat trucks, pallets en stellingen in de ontwerpconditie bleven, aangezien schade de veilige hefhoogte onder de theoretische standaardwaarden bracht.
Belastingsgeometrie, zwaartepunt en interactie tussen tandheugel
De geometrie van de lading had een grote invloed op de maximale veilige tilhoogte van een pallet, zelfs wanneer de specificaties van de heftruck hogere tilhoogtes toelieten. Een lage, compacte lading met een gelijkmatige basis zorgde voor een zwaartepunt dicht bij het palletdek, wat de stabiliteit verbeterde. Daarentegen verschoven hoge of verschoven ladingen het zwaartepunt naar boven of naar voren, waardoor de veiligheidsmarge tegen kantelen of botsingen met de stellingen kleiner werd. Ingenieurs modelleerden vaak de gecombineerde positie van het zwaartepunt om te controleren of deze binnen de stabiliteitsmarge van de heftruck bleef op het niveau van de beoogde stellingbalk.
De interactie tussen de stellingen voegde een extra beperking toe. De afstand tussen de balken, de stijfheid van de staanders en de toelaatbare doorbuiging bepaalden hoeveel beweging er optrad bij het plaatsen van lasten op een hoogte van 6 m, 8 m of hoger. Scheefstaande pallets of overmatige overhang konden de stellingverstevigingen raken, waardoor impactbelastingen ontstonden die de structurele ontwerplimieten overschreden. Bedrijven schreven daarom compatibele palletformaten voor, controleerden de overhang en gebruikten stellingbeschermers om contact te voorkomen. De vrije ruimte tussen pallets, balken en gebouwkolommen bepaalde ook de praktische maximale hefhoogte, met name in smalle gangpaden en hoogbouwhallen.
Digitale tweelingen en simulatie voor liftvalidatie
Digitale tweelingen en simulaties van meerdere lichamen stelden ingenieurs in staat verder te gaan dan eenvoudige statische berekeningen van "hoe hoog kan een pallet tillen?". Ze creëerden virtuele modellen van trucks, pallets, ladingen, stellingen en vloeren om het tillen tot 6 m, 8 m of meer te simuleren onder realistische gebruiksomstandigheden. Deze simulaties registreerden mastdoorbuiging, chassisrol en dynamische trillingen tijdens acceleratie, remmen en sturen op hoogte. Ingenieurs konden vervolgens kantelmarges, vrije ruimte tussen stellingen en het zicht van de bestuurder beoordelen zonder risico's te lopen op schade aan de echte apparatuur of producten.
Simulaties ondersteunden ook parametervariaties zoals de laadstatus van de batterij, de vlakheid van de vloer en de belasting. Dit hielp bij het definiëren van conservatieve maar efficiënte operationele marges, zoals het beperken van bepaalde ladingen tot een lager stellingniveau of het beperken van de rijsnelheid van heftrucks tot 4 meter. Faciliteiten gebruikten digitale tweelingen om nieuwe hoogbouwindelingen te valideren, te controleren of heftrucks, reachtrucks en batterij-aangedreven stapelaars elke positie veilig konden bereiken en operators te trainen in de juiste technieken. Als gevolg hiervan kwamen de gevalideerde maximale hefhoogtes beter overeen met de werkelijke stabiliteit en veiligheidsprestaties, in plaats van alleen te vertrouwen op catalogusspecificaties.
Hefhoogtes voor vorkheftrucks, reachtrucks en stapelaars
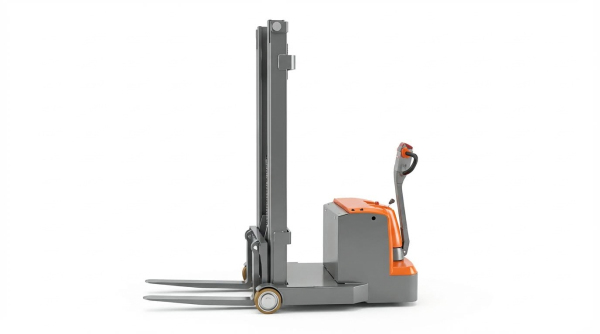
Om te begrijpen hoe hoog een pallet veilig kan worden getild, is het belangrijk om verschillende apparatuurklassen, hun kinematica en stabiliteitsgrenzen te vergelijken. Heftrucks, reachtrucks en palletstapelaars bestrijken verschillende hefhoogtebereiken, van transport op lage hoogte tot opslag in hoge hallen boven de 13 meter. Ingenieurs moeten de specificaties in de catalogus koppelen aan de werkelijke gereduceerde capaciteit op hoogte, gangpadbeperkingen en werkcycli. In dit gedeelte worden praktische hoogtebereiken en de technische limieten die de prestaties bij verticaal transport bepalen, gedetailleerd beschreven.
Typische hoogtebereiken per apparatuurklasse
Tegengewichtvorkheftrucks in magazijnen tilden doorgaans pallets tot een hoogte van 3 tot 7 meter. Standaard mastconfiguraties maakten frequent werk mogelijk op een hoogte van ongeveer 4 tot 5 meter, terwijl opties met een hogere mast een hoogte van circa 7.5 tot 8 meter in stellingen mogelijk maakten. Conventionele reachtrucks vergrootten dit bereik aanzienlijk. Modellen met een hoge capaciteit tilden van oudsher lasten van 900 kg tot ongeveer 12.8 meter, met een maximale hefhoogte van bijna 13.7 meter. Reachtrucks met een gemiddeld bereik werkten vaker tussen 6.0 en 9.5 meter. Walkie reachtrucks werkten lager; de typische maximale hefhoogte bleef rond de 4.5 tot 5.0 meter, passend bij gangpaden van 1.8 tot 2.4 meter. Palletstapelaars en walkie stackers hadden doorgaans een hefhoogte van 1.6 tot 3.5 meter, terwijl volledig elektrische stapelaars voor hoge opslag een hoogte van 2 tot 6 meter bereikten en gespecialiseerde modellen zelfs hoger dan 7 meter. Standaard palletwagens zonder mast tilden lasten slechts tot ongeveer 0.19 m–0.21 m, voldoende voor transport, maar niet voor stapelen. Bij het plannen van de maximale hefhoogte van pallets in een bepaalde faciliteit, moeten ingenieurs elke apparatuurklasse afstemmen op de beoogde hoogte van de stellingbalken en de vereiste resterende draagcapaciteit.
Stabiliteit, capaciteitsvermindering en mastdoorbuiging
Naarmate de hefhoogte toenam, werden de stabiliteitsdriehoek en het lastzwaartepunt van de heftruck cruciaal. Fabrikanten gaven heftrucks een hefvermogen op bij een specifiek lastzwaartepunt, vaak 500 mm, en een referentiehefhoogte. Boven die hoogte werd het toelaatbare hefvermogen verlaagd volgens testcurves. Een reachtruck met een hefvermogen van 2,000 kg op lage hoogte kon die massa bijvoorbeeld slechts tot ongeveer 8 meter tillen; op 13 meter kon het veilige hefvermogen onder de 1,000 kg dalen. Ook de doorbuiging van de mast nam toe met de hoogte. Elastische buiging onder belasting veroorzaakte schommelingen in de vorkpunten, wat de plaatsingsnauwkeurigheid verminderde en het risico op botsingen met de stellingen vergrootte. Ingenieurs moesten rekening houden met de maximale doorbuiging in combinatie met dynamische effecten zoals remmen of sturen. Stabiliteitsanalyses omvatten het type banden, de wielbasis, het gewicht van de accu en verschuivingen van het lastzwaartepunt als gevolg van overhangende pallets. In de praktijk betekende dit dat de veilige hefhoogte van een pallet zelden gelijk was aan het mechanische maximum; het ging erom de hoogte waarop het resterende hefvermogen, de doorbuiging en de kantelmarges binnen acceptabele grenzen bleven.
Toepassingen voor smalle gangen, grote reikwijdte en hoge hallen
Systemen voor smalle gangpaden en systemen met een groot bereik stimuleerden een agressieve verticale benutting. Reachtrucks die in gangpaden van ongeveer 2.6 meter breed opereerden, gebruikten pantograaf- of diep-reachmechanismen om pallets twee posities diep te plaatsen, vaak tot meer dan 10 meter hoogte. Deze configuratie verhoogde de effectieve opslagdichtheid, maar verkleinde de stabiliteitsmarges, omdat het horizontale bereik het gecombineerde zwaartepunt naar voren verplaatste. Hoogbouwmagazijnen met stellingen hoger dan 12 meter waren afhankelijk van zorgvuldig ontworpen reachtrucks of gespecialiseerde stapelkranen. In deze omgevingen hing de maximale hefhoogte van een pallet niet alleen af van de truck, maar ook van de stijfheid van de stellingen, de vlakheid van de vloer en het seismisch ontwerp. Smalle gangpaden versterkten de gevolgen van mastzwaaien; kleine zijwaartse bewegingen konden de staanders raken. Ontwerpers specificeerden daarom nauwere vloertoleranties en voegden vaak geleidingssystemen toe, zoals rails of draadgeleiding, om het traject van de truck nauwkeurig te houden. Voor werkzaamheden op lagere niveaus in smalle gangpaden werden walkie reachtrucks ingezet voor gangpaden van ongeveer 1.8 tot 2.4 meter breed, met hefhoogtes tot circa 5 meter, waarbij een goede balans werd gevonden tussen wendbaarheid en een bescheiden stapelhoogte.
Batterij, inschakelduur en energiezuinige aansturing
Elektrische heftrucks, reachtrucks en stapelaars waren afhankelijk van de accucapaciteit en de efficiëntie van het hefsysteem om de verticale prestaties te behouden. Reachtrucks met een hoge hefhoogte gebruikten doorgaans 24V- of 36V-tractieaccu's die geschikt waren voor gebruik gedurende meerdere ploegen. Het heffen van een pallet tot een hoogte van 10-13 meter verbruikte aanzienlijk meer energie dan tot 3 meter, vooral bij hoge belastingen en hoge hefsnelheden. Ingenieurs evalueerden hoe hoog een pallet herhaaldelijk kon worden getild binnen een werkcyclus voordat spanningsdaling of thermische limieten de prestaties verminderden. Energiezuinige aandrijfstrategieën beperkten dit. AC-aandrijf- en hefmotoren, regeneratief dalen en geoptimaliseerde hydraulische kleppen verminderden het wattuurverbruik per getilde palletmeter. Sommige stapelaars waren uitgerust met regeneratief remmen om energie terug te winnen tijdens het afremmen op lange afstanden. Bij de accukeuze werd rekening gehouden met de ampère-uurwaarde, de piekstroomcapaciteit en het verwachte aantal hefcycli per uur op de beoogde hoogtes. In drukke hoogbouwomgevingen combineerden fleetmanagers vaak tussentijds opladen en energiebeheer met telematica om ervoor te zorgen dat de trucks gedurende de hele ploegendienst hun volledige hefhoogte behielden zonder de veiligheid of de levensduur van de componenten in gevaar te brengen.
Apparatuur selecteren voor de gewenste pallethefhoogtes
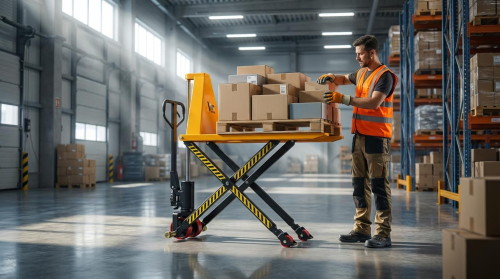
Ingenieurs moeten de mogelijkheden van de apparatuur afstemmen op de vereiste hefhoogtes van de pallets, de massa van de lading en de geometrie van de gangpaden. De vraag "hoe hoog kan een pallet heffen?" hangt af van de apparatuurklasse, de nominale capaciteitscurves en de stabiliteitslimieten. Naarmate de hefhoogte boven de 2 meter toeneemt, worden factoren zoals mastdoorbuiging, restcapaciteit en zichtbaarheid cruciaal. De juiste selectie vermindert schade, verbetert de doorvoer en zorgt ervoor dat aan de veiligheidsvoorschriften wordt voldaan.
Voldoen aan de eisen voor belasting, hoogte en gangbreedte
De vraag "hoe hoog kan een pallet tillen?" beantwoordt u eerst met het nominale hefvermogen op de gewenste hoogte. Typische palletstapelaars tillen tussen de 1.6 m en 3.5 m, terwijl volledig elektrische stapelaars 2 m tot 6 m reiken, en gespecialiseerde modellen zelfs tot 7-8 m. Reachtrucks met een hoog hefvermogen in hoogbouwmagazijnen tillen pallets tot ongeveer 12-13.7 m, maar dan wel met een beperkt restvermogen. Ingenieurs moeten de capaciteitstabellen van de fabrikant controleren op de beoogde hefhoogte en het lastzwaartepunt, en niet alleen op het nominale hefvermogen op grondniveau. De gangbreedte beperkt ook de keuze van de apparatuur: handpallettrucks werken in gangen van ongeveer 1.8-2.4 m, terwijl contragewichtpallettrucks doorgaans bredere gangen vereisen. Toepassingen in smalle gangen of met een grote reikwijdte kunnen een reachtruck met hogere specificaties rechtvaardigen, maar alleen als het ontwerp van het stellingsysteem, de palletkwaliteit en de vlakheid van de vloer deze hoogtes ondersteunen. Controleer altijd of de maximale vorkhoogte van de apparatuur de hoogte van de bovenbalk met een veiligheidsmarge overschrijdt voor vrije ruimte en manoeuvreerbaarheid.
Veiligheidssystemen, sensoren en bedieningshulpmiddelen
Naarmate de hefhoogte toeneemt, hebben veiligheidssystemen direct invloed op de maximale hefhoogte van een pallet tijdens normaal gebruik. Een belasting van 5-8 meter of hoger versterkt elke instabiliteit, daarom moeten engineers apparatuur specificeren met geïntegreerde hoogte- en kantelindicatoren, overbelastingsdetectie en snelheidsreductie op grotere hoogtes. Camerasystemen en lasers op de vorkpunten verbeteren de uitlijning van de vorken op de bovenste stellingen, waardoor aanrijdingen met de stellingen en productschade worden verminderd. Voorselectie van de hoogte of programmeerbare stopposities helpen bij het standaardiseren van stoppunten voor veelvoorkomende liggerhoogtes, wat de herhaalbaarheid verbetert. Nabijheidssensoren en stabiliteitscontrolesystemen kunnen het heffen of rijden beperken wanneer de heftruck onveilige omstandigheden detecteert, zoals overmatige mastbeweging of een afwijkende ladinggeometrie. Deze hulpmiddelen verhogen de theoretische maximale hoogte niet, maar maken het werken in de buurt van die limiet veiliger en herhaalbaarder.
Levenscycluskosten, onderhoud en voorspellende analyses
Bij toepassingen met hoge hefhoogtes worden masten, kettingen en hydraulische systemen mechanisch en structureel zwaarder belast. Bij het bepalen van de maximale hefhoogte voor pallets in de dagelijkse praktijk, moeten engineers rekening houden met de onderhoudslast op die hoogte. Volledig elektrische stapelaars en reachtrucks die regelmatig boven de 4-5 meter werken, vereisen een grondigere inspectie van de mastrollen, lasnaden en slanggeleiding. Voorspellende analyses op basis van sensorgegevens, het aantal hefbewegingen en de maximaal bereikte hoogte kunnen slijtage voorspellen en onderhoud inplannen voordat storingen optreden. Hogere hefhoogtes verhogen ook het energieverbruik per cyclus, omdat het hydraulische systeem de last en de mastconstructie over een langere slag moet heffen. Door te kiezen voor hoogrendementspompen, regeneratieve daalfuncties en een geschikte accucapaciteit worden de energiekosten gedurende de levensduur verlaagd. Een iets lagere maximale ontwerphoogte die nog steeds voldoet aan de opslagvereisten kan de onderhouds- en vervangingskosten op de lange termijn aanzienlijk verlagen.
Integratie met WMS, AGV's en Atomoving-systemen
In geautomatiseerde of semi-geautomatiseerde magazijnen hangt het praktische antwoord op de vraag "hoe hoog kan een pallet tillen?" af van de integratie op systeemniveau. WMS- en AGV-besturingssoftware moet de gecertificeerde maximale hefhoogte en de resterende capaciteit van elke heftruck op elk stellingniveau kennen. De taaktoewijzingslogica moet voorkomen dat taken worden uitgevoerd die heffen boven deze limieten vereisen of die marginale ladingen combineren met locaties op de hoogste niveaus. Integratie met Atomoving-systemen maakt gecoördineerde routing mogelijk, waarbij taken met hoge hefhoogtes alleen worden toegewezen aan apparatuur die is ontworpen voor die hoogtes, terwijl lagere niveaus gebruikmaken van eenvoudigere hydraulische palletwagens of stapelaars. Hoogtefeedback van encoders of mastsensoren kan worden ingevoerd in digitale tweelingen, waardoor simulaties van vrije ruimte, cyclustijden en congestie op hogere niveaus mogelijk zijn. Deze integratie zorgt ervoor dat theoretische maximale hefhoogtes zich vertalen in veilige, herhaalbare handelingen met minimale menselijke fouten en een geoptimaliseerde doorvoer.
Samenvatting en praktische richtlijnen voor veilige hefhoogtes
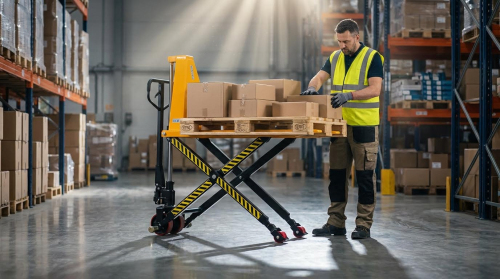
Wanneer ingenieurs en veiligheidsmanagers vragen "hoe hoog kan een pallet tillen?", hangt het juiste antwoord af van de apparatuurklasse, de kenmerken van de lading en de wettelijke voorschriften, in plaats van één universeel getal. Reachtrucks met een hoog hefvermogen konden historisch gezien ongeveer 900 kg tot meer dan 13.7 m hoogte tillen, terwijl stapelaars en palletwagens respectievelijk onder de 6 m en 0.2 m hoogte opereerden. Binnen dit bereik bepaalden stabiliteit, capaciteitsreductie en zichtbaarheid voor de bestuurder de werkelijke maximale veilige hefhoogte bij dagelijks gebruik.
Vanuit praktisch oogpunt wordt de maximale werkhoogte bepaald door de laagste van vier limieten: het nominale draagvermogen van de fabrikant voor die hefhoogte, het ontwerp van de stellingen in de faciliteit, de volgens OSHA-richtlijnen geldende veilige stapelpraktijken en het vermogen van de operator om ladingen te plaatsen en te verwijderen zonder de controle te verliezen. Voor palletwagens en palletheffers met een lage hefhoogte lag de veilige hefhoogte rond de 190-205 mm, net genoeg voor transport. Voor stapelaars varieerden de typische veilige werkhoogtes van ongeveer 1.6 m tot 6 m, waarbij gespecialiseerde units onder strikt gecontroleerde omstandigheden en met een strikte vermindering van het draagvermogen tot 7-8 m reikten. Reachtrucks voor hoogbouw konden hogere hoogtes bereiken, maar alleen wanneer de specificaties van de stellingen, de vloer en de truck overeenkwamen.
Toekomstige ontwikkelingen wezen op hogere bruikbare hefhoogtes door betere mastontwerpen, geavanceerde stabiliteitscontrole en digitale tweelingen die valideerden hoe hoog een pallet kan worden getild voor een specifieke lading en gangpad vóór de implementatie. De implementatie van deze technologieën vereiste nauwkeurige laadgegevens, gevalideerde stellingmodellen en integratie met WMS en geautomatiseerde systemen, zodat onveilige hoogte-ladingcombinaties nooit de vloer bereikten. Al met al werd de veilige maximale hefhoogte een beheerde technische parameter, geen schatting van de operator, die een balans vond tussen doorvoer, opslagdichtheid en een conservatieve veiligheidsmarge op elk stellingniveau.